如是有为 · 型号与产品
KTH7111
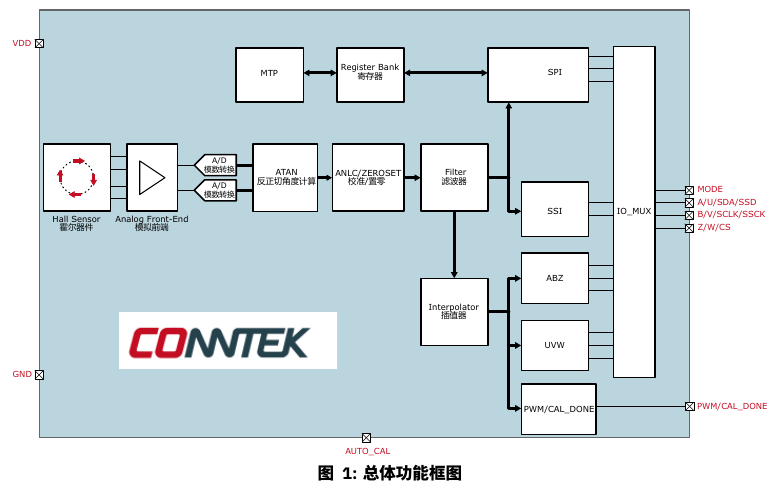
KTH7111 是支持离轴测量的 16 位霍尔磁编码器,集成 ANLC 自动非线性校准,适用于磁饼、磁环位置反馈。
核心参数
| 参数 | 数值、配置与条件 |
|---|---|
| 角度编码 | 16位,360°;理想码距约0.005493°,计算值不是精度 |
| 安装/INL | 在轴或离轴;离轴校准后优于±0.2°,手册条件 |
| 工作供电 | 关键表3.0~5.0V;特性页3.3~5V,使用对应电气条件 |
| 磁场条件 | 30~150mT,典型60mT;关键指标表 |
| 典型电流 | 16mA(3.3V),关键指标表 |
| 典型启动 | 20ms;实际启动配置需核对 |
| 数据更新 | 1µs,不能直接当成任意运动下完整链路延时 |
| 噪声 | 0.015°(1σ),关键指标表 |
| 最高转速 | 120000rpm,按手册工作条件 |
| 温度 | −40~125°C |
| SPI/SSI | 三线SPI最高10Mbps;SSI最高5Mbps |
| ABZ | 4~16384步/圈,可配置;步数不是脉冲线数 |
| UVW | 1~32对极,按输出复用配置 |
| PWM | 12位角度;约120Hz~3.8kHz可编程,兼作校准状态 |
| 封装 | QFN 3×3mm-16L |
| 存储/校验 | MTP;角度读取带8位CRC,按协议处理 |
参数依据:原厂数据手册及型号选型表。
为什么用于离轴
KTH7111以霍尔方式感知平面磁场,并提供面向离轴安装的ANLC补偿。离轴结构可为中空轴让出空间,但磁环场分布、径向位置和气隙会改变整圈误差,不能把在轴磁饼条件直接沿用。
五种输出不是五套独立引脚
SPI、SSI、ABZ、UVW和PWM需要结合MODE、IO_MUX等配置读取引脚说明。ABZ的16384步/圈与脉冲线数应分开;UVW极对数则与电机换向关系匹配,不等于磁环的全部编码信息。
校准怎样验收
ANLC完成后保存配置,再用独立参考记录全圈正反转误差。静态校准结果与运动延时是两项指标,应在既定滤波和转速下分别测量。PWM作为状态输出时,主控也不能继续把占空比都解释为角度。
接入与启动
三线SPI的双向线换向、帧长度和CRC需按手册实现;总线速率不是内部刷新率。典型启动20ms也不意味着上电第一帧立即可用。磁场、温度、气隙和输出模式应与验收记录一起保存。
多芯片三线SPI怎样连接
公开手册第4个PDF页面明确提示该三线SPI不支持并联CS选通。多芯片系统需按原厂推荐的数据线与选通方案设计,而不是照搬独立MOSI/MISO的四线拓扑。命令和返回共用SDA,MCU应在规定时刻切换数据方向,避免两端同时驱动;还要检查上电、重试和异常恢复时的引脚状态。
官方资料
- 官方产品介绍
- 下载KTH7111 数据手册(官方 PDF)
- 资料版本:KTH7111 官方公开手册,33 个 PDF 页面;参数采用型号专用手册,不套用系列汇总表