如是有为 · 型号与产品
KTH7812
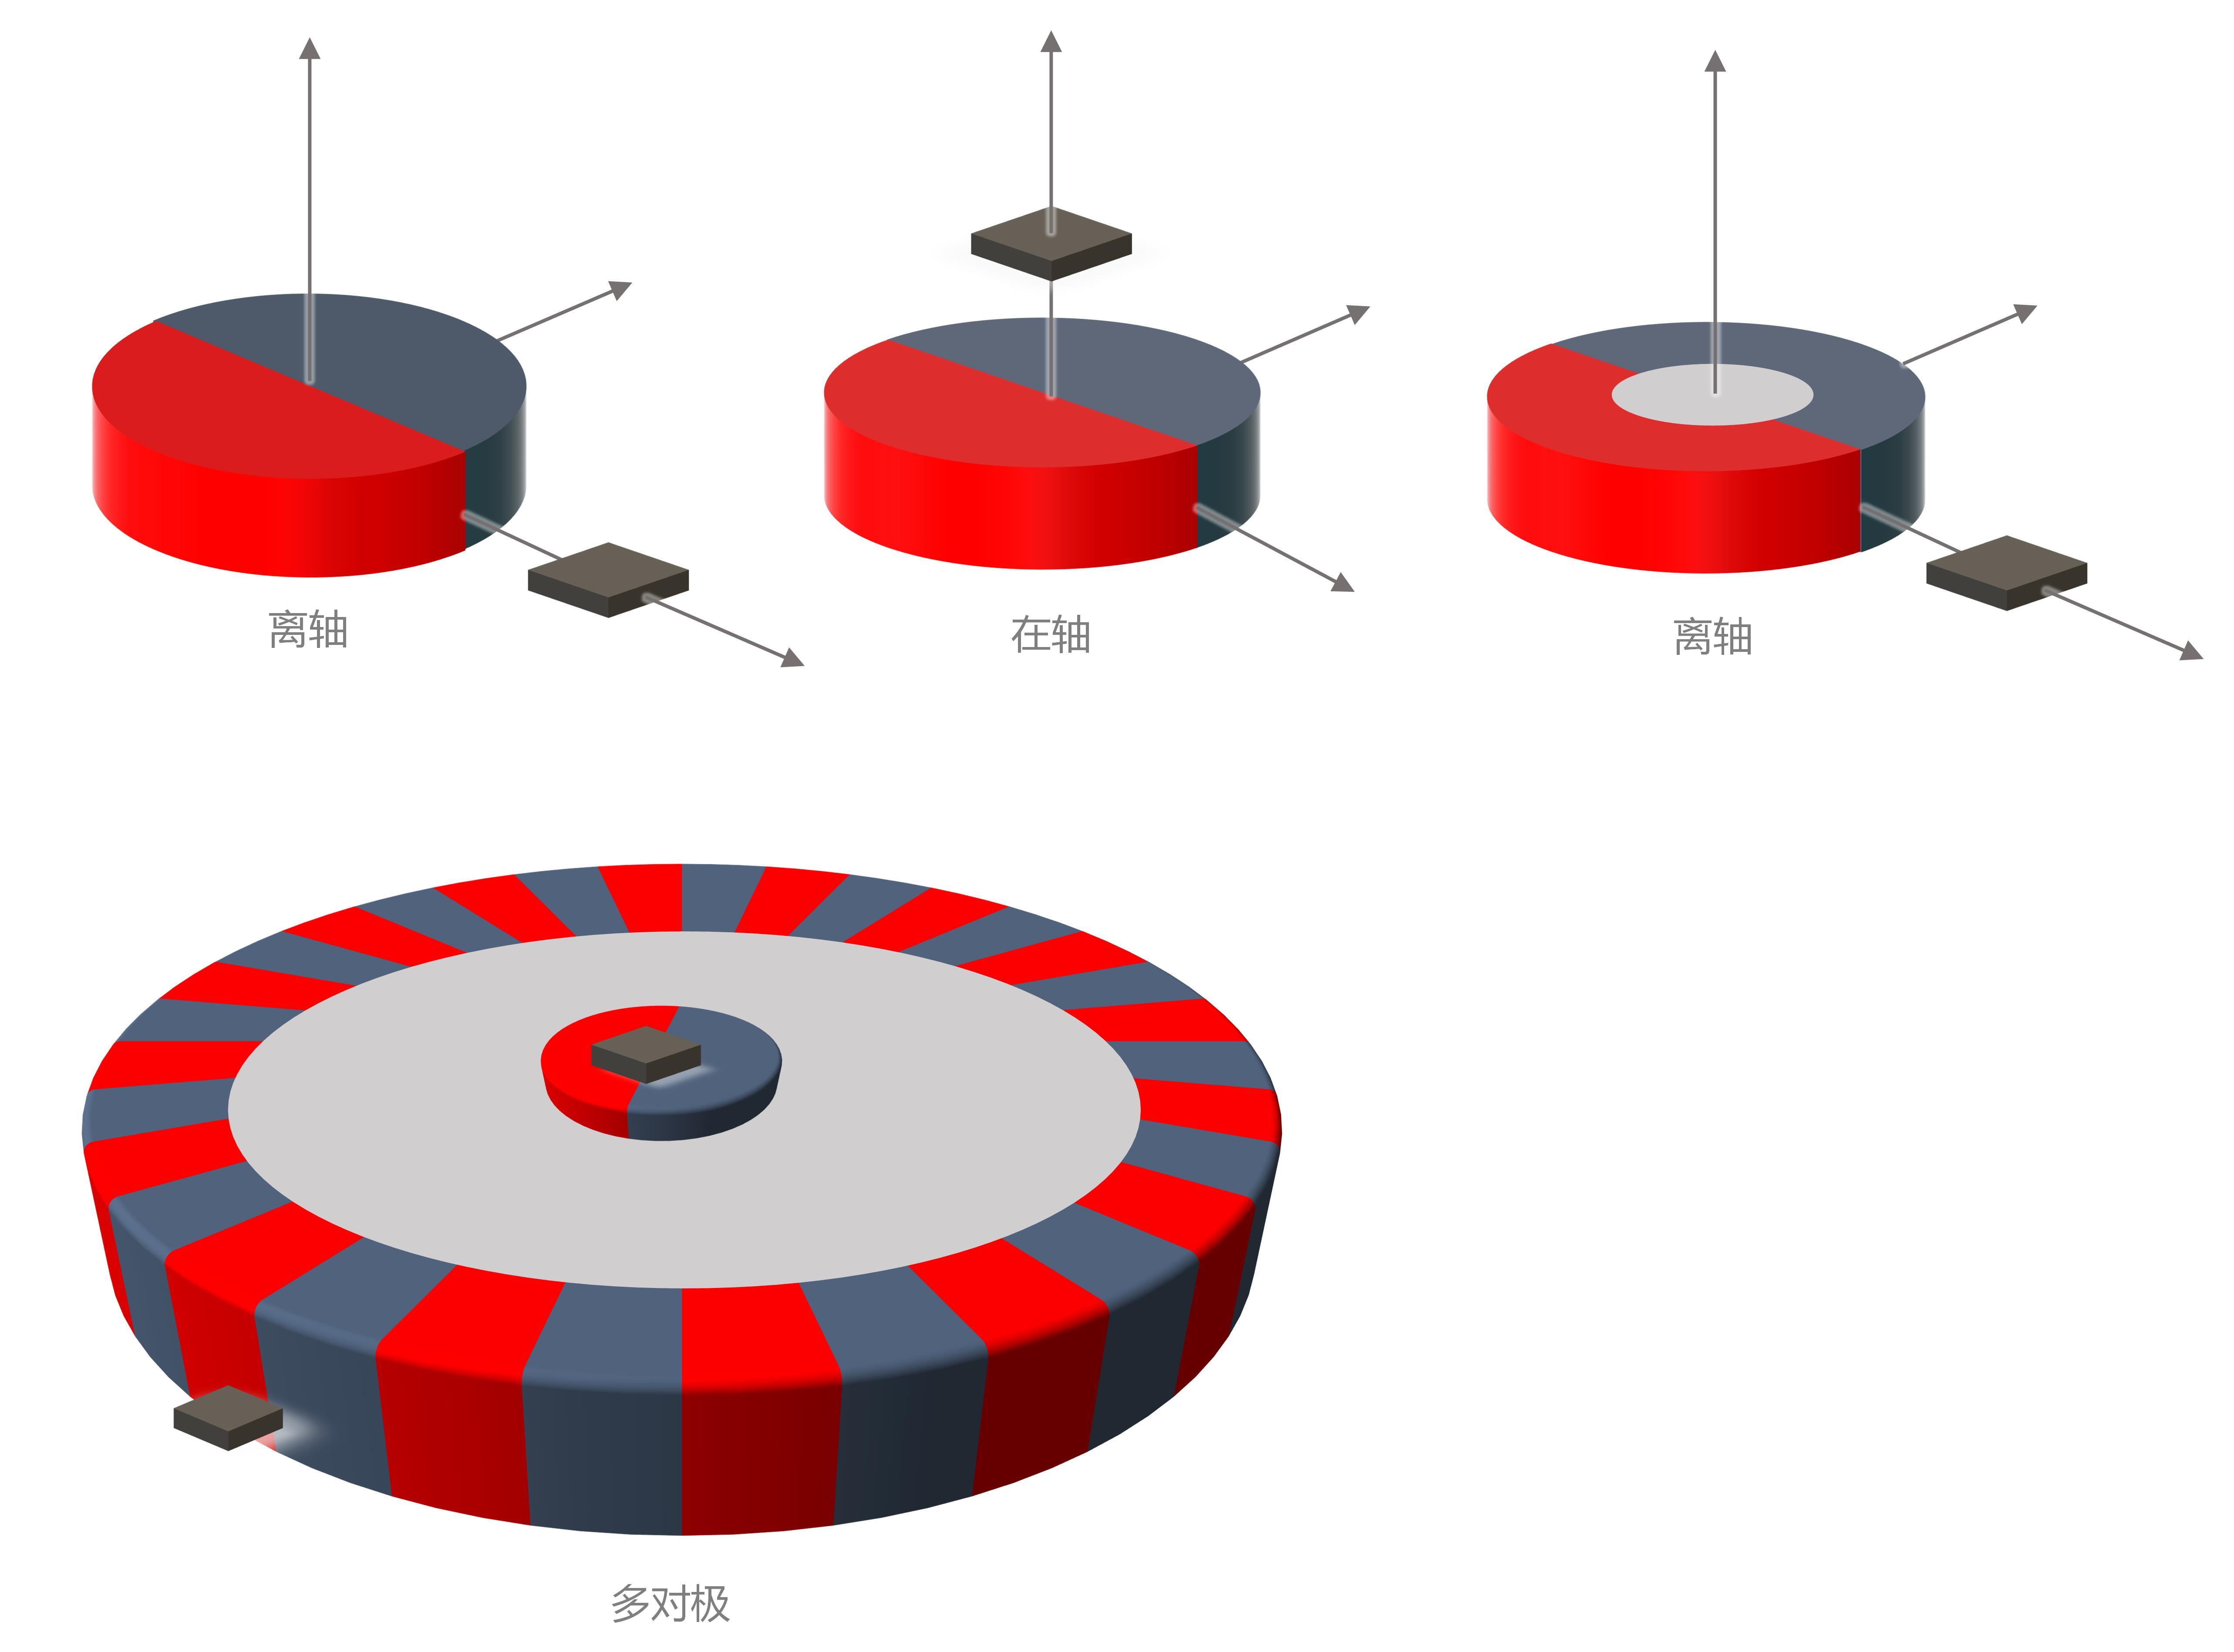
KTH7812是昆泰芯KTH78系列的工业类霍尔角度传感器,支持磁体在轴或离轴应用。
核心参数
| 参数 | 数值、配置与条件 |
|---|---|
| 角度编码 | 16位绝对角度 |
| 输出 | 四线SPI、ABZ、UVW,依配置 |
| ABZ/UVW | 4~4096步/圈;1~8对极 |
| 工作供电 | 手册3.3V模式3.0~3.6V;5V模式4.5~5.5V,分别使用 |
| 磁场条件 | 关键表30~150mT,典型60mT |
| 典型工作电流 | 11.6mA(3.3V);5V表另核对 |
| 启动时间 | 典型1ms,关键表 |
| 数据更新/表列延时 | 1µs;匀速补偿与加减速响应不能混用 |
| INL | 手册关键表±0.35°,按安装和校准条件 |
| 温度漂移 | 手册关键表0.002°/°C,保留原测试口径 |
| 最高转速 | 手册关键表120000rpm,不能与任意滤波设置拼接 |
| 噪声 | 关键表0.015°(1σ) |
| 温度 | −40~125°C |
| 封装 | QFN-16L;其他订货形式按适用手册 |
参数依据:原厂数据手册及型号选型表。
工业反馈中的三条输出链
SPI适合读取绝对角度和配置;ABZ向计数器提供相对位移;UVW提供电机换向状态。三者的方向和零点要共同对齐。4096步/圈是四倍频后计数口径,不能再错误乘四当成16384步。
1µs不等于没有动态误差
手册给出数据更新及延时补偿相关说明,控制器仍需考虑滤波、SPI事务和采样时刻。匀速补偿后的相位误差,与快速加减速时的跟踪误差应分别测试,不能从刷新周期直接推出可用闭环带宽。
磁体与增益配置
芯片测的是磁场方向。磁体偏心、倾斜和离轴场形状都会进入输出角度;幅值调整只能处理对应信号失配,不能代替整圈安装误差验收。气隙选择应使全圈场强位于规定区间。
上电与参数保存
记录完整订货号、默认ABZ线数以及方向设置。修改零点或其他参数后,按手册确认写入和重新上电回读。验证至少包含整圈正反转误差、Z相位置、弱磁报警与最高工作速度的边沿完整性。
官方资料