如是有为 · 型号与产品
KTM5300
KTM5300是昆泰芯针对离轴应用的AMR角度编码器,集成两对相差45°的磁阻电桥与信号处理,配合垂直霍尔及算法处理全圈位置。
核心参数
| 参数 | 数值、配置与条件 |
|---|---|
| 感应/角度 | AMR;21位,0~360° |
| 正常供电 | 3.0~5.5V |
| 工作电流 | 15mA最小、25mA典型、28mA最大;电气表,默认4.5~5.5V/−40~125°C |
| 角度输出 | 四线SPI、ABZ、UVW、PWM |
| ABZ配置 | 1~65536脉冲/圈,对应最高262144步/圈 |
| A/B频率上限 | 8.192MHz,由ABZ_LIMIT配置;满65536线时最高7500rpm |
| UVW | 1~64对极,可编程 |
| PWM | 497Hz或994Hz,表列容差±8% |
| 匀速延时 | 10µs典型;产品特性另列2~10µs,配置需对应 |
| 阶跃响应 | BW=5时100µs典型 |
| 瞬态噪声 | 0.0015°rms典型,25°C、ABZ、BW=5 |
| 迟滞 | 典型0.011°;HYST每格约0.001373°,最大约0.349° |
| 上电准备 | 64ms典型,表列电源上升<100µs条件;启动可配置 |
| 最高转速 | 60000rpm;不能与满线数ABZ同时套用 |
| 温度 | −40~125°C |
| 存储 | EEPROM至少1000次擦写;150°C数据保存10年,按表条件 |
| 安装/消歧 | 离轴AMR,配合垂直霍尔及数字处理实现全圈位置 |
| 离轴校准INL | ±0.03°典型,按公开PDF电气表条件 |
| 离轴温漂 | −40~125°C典型±0.5°,与5200在轴条件不同 |
| 磁场 | PDF正常条件30~1000mT;必须按对应离轴磁路确认 |
| 封装 | QFN-16L,3×3mm |
参数依据:原厂数据手册及型号选型表。
离轴不只是把芯片挪开
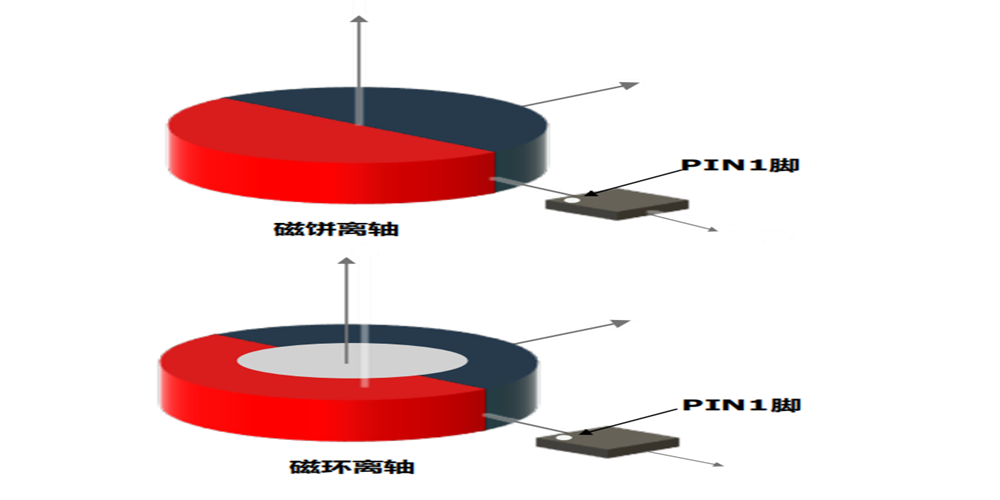
KTM5300在AMR角度链上配合垂直霍尔和处理算法,用于磁饼或磁环的离轴检测。离轴磁场方向与机械角之间受磁路几何影响,不能把在轴磁体安装图当作所有离轴结构的公差规范。
校准精度与温漂分开读
室温校准后±0.03°典型与全温典型±0.5°温漂属于不同项目。校准能改善安装下的周期误差,但磁体和机构随温度变化仍需验证;不能只留下较小INL而删除温度条件。
增量反馈怎样配置
满65536线ABZ受8.192MHz限制,只对应7500rpm;60000rpm需要相应降低线数或使用合适接口。UVW按电机极对数配置,不能从磁环磁极数直接抄入而不核对换向关系。
离轴验收重点
保存磁环尺寸、磁化方向、读头半径、气隙与轴向窜动。校准后重新测正反转整圈误差,并加入径向和轴向扰动。比较不同方案时固定滤波和采集时间,避免把动态相位差当成磁路非线性。
官方资料