如是有为 · 型号与产品
KTM5900
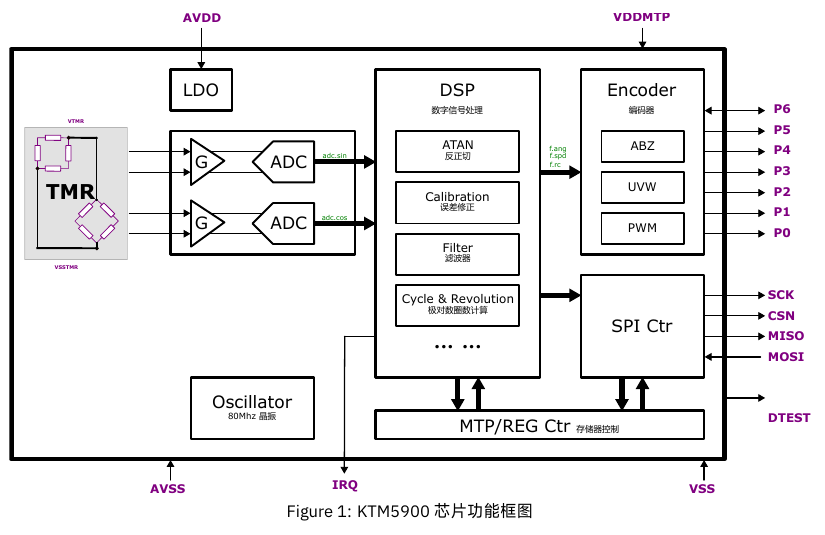
KTM5900 是集成 TMR 磁敏元件的绝对角度编码器,单对极角度最高 24 位,支持数字位置、增量及换向输出。
核心参数
| 参数 | 数值、配置与条件 |
|---|---|
| 感应/编码 | 集成TMR;单对极最高24位,码宽不等于有效精度 |
| ADC | 双16位SAR ADC,最高2MSPS |
| 供电 | AVDD/DVDD 3.0~5.5V;典型3.3~5V |
| MTP烧写 | VDDMTP 4.5~5.5V,典型5V |
| SPI | 最高36Mbps,角度读取带8位CRC,按对应帧结构 |
| ABZ | 1~65536线,可编程;电气表输出频率最高20MHz |
| UVW/PWM | 1~256对极;PWM典型973Hz |
| 工作电流 | 下载PDF典型32mA;官网目录40mA,来源口径不同 |
| 启动/延时 | 典型23ms/0.5µs,正常表;不代表含滤波/通信的总时延 |
| 噪声 | 电气表0.01°(6σ),不能与1σ数字直接比较 |
| 最高转速 | 180000rpm,需同时满足输出频率和所选配置 |
| 温度 | −40~125°C |
| 封装差异 | 下载PDF为HFBP 5×5mm-32L;官网目录QFN32-5×5,封装图与焊盘按订货资料确认 |
| MTP耐久 | 至少1000次,按手册烧写条件 |
| 安装 | 官网在轴/离轴;按各磁体与校准条件 |
| 磁场口径 | 下载PDF典型30mT、最大80mT;官网目录30~150mT,未统一 |
| 校准INL | 下载PDF特点页写单对极校准后≤±0.025°,电气表将±0.025°置于典型列;官网在轴±0.02°/离轴±0.05°,不合成全温最大保证 |
| 校准方法 | 自动线性、自动非线性与256点误差表,按手册流程 |
参数依据:原厂数据手册及型号选型表。
24位输出的工程含义
24位全圈理想码距约0.00002146°,这是编码换算;噪声、电气非线性及安装误差仍按各自条件读取。手册6σ噪声与其他器件的RMS或1σ不能直接并排排名,统计口径必须先统一。
在轴、离轴和磁场范围
KTM5900支持对应在轴与离轴应用,但官网和下载PDF在场强上限、电流及校准INL上存在差异。本页同时保留两份数值,不从每份资料挑最好项目拼成一个工作点。磁环读头半径和气隙需按具体方案确定。
输出频率与转速
最高180000rpm等于3000圈/秒。若选65536线ABZ,则A/B基础频率约196.6MHz,已经超过电气表20MHz;这是按数值计算的约束,说明最大线数与最大转速不能同时使用。还需计入主控计数与线缆能力。
校准、报警与保存
自动线性校准、非线性补偿与256点表作用不同,置零也不是精度校准。MTP写入有专用供电要求,成功后应重新上电复核。输入幅值异常、欠压和CRC错误分别处理,不能用某一种报警覆盖整个反馈链。
磁感中心和控制器启动基准
公开手册第8—9个PDF页面特别指出封装中心与传感器敏感中心并不重合。磁体对准和PCB机械定位应以标注的敏感中心为准,不能默认对准封装几何中心。
绝对角度可用于上电位置读取,AB累计值则取决于接收器何时初始化及如何建立参考。系统同时使用两路时,需要统一零点、方向和启动时刻。它们共享磁体和角度链,不能因此构成独立冗余;配置和校准记录还应保留磁体、机械基准、手册版本与输出设置,以便复装后判断是否需要重新校准。
官方资料
- 官方产品介绍
- 下载KTM5900 数据手册(官方 PDF)
- 资料版本:官网公开下载件,核对日期 2026-10-15