进芯科技ADM32F036A3 DSP 为何绕开三霍尔?5°电角错位恐怕先让鼓风机嗡起来
首发于公众号「如是有为」 · 查看原文
读到 汽车鼓风机迈入无感FOC新时代,ADM32F036A3如何定义静谧与高效? 公众号"汽车电机之芯"文章介绍进芯科技在 ADM32F036A3 汽车鼓风机方案里写了一句话:
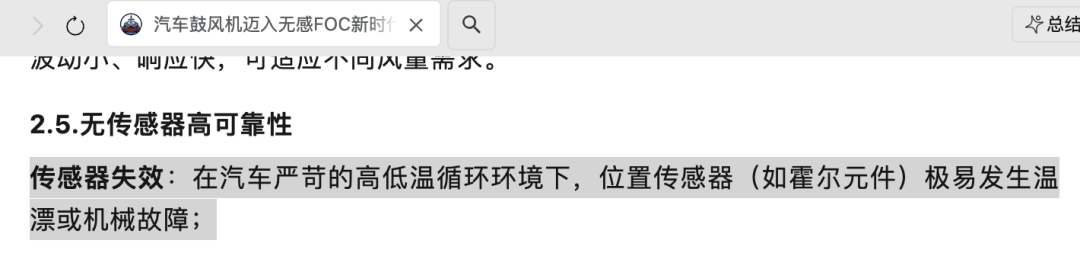
我第一次读到这里,觉得哪里不对。
温漂当然存在,机械故障也存在。但“温漂”“机械故障”和“换相不准”是三种不同的问题。把它们压成一句“霍尔极易失效”,工程师最后只会得到一个错误动作:换一颗霍尔,再测一遍,然后继续嗡。
对于汽车鼓风机,真正该问的不是“霍尔漂不漂”,而是:三个翻转边界在全温下移动了多少电角度,六个换相区间还剩不剩60°。
先分清:这里其实有两种“三霍尔”
第一种是三颗开关霍尔。
它们只输出0或1,给六步换相提供六个离散位置区间。汽车风机、泵类和大量BLDC执行器谈“三霍尔换相”,通常说的是它。
第二种是三颗线性霍尔。
它们输出三路连续模拟量,经过克拉克变换和 atan2 重建绝对角度。它面对的是幅值、零点、相位和非线性标定问题。
两者都叫“三霍尔”,死法却不一样。前者先看翻转边界,后者先算标定经济账。把两者混在一起,后面的结论一定乱。
三颗开关霍尔,理想答案是六个60°
三颗开关霍尔按120°电角度布置。转子旋转一圈,三路高低电平组合成六个有效状态,每个状态理想宽度为60°电角度。
这里最容易写错的是“机械角”和“电角度”。若电机有 p 对极,两者关系为:
也就是说,文中说“偏了5°”时,必须先交代是机械角还是电角度。对四对极电机,1.25°机械安装误差就会表现成5°电角误差。
这也是为什么肉眼看起来并不夸张的装配偏差,到了换相时序上会突然变得明显。
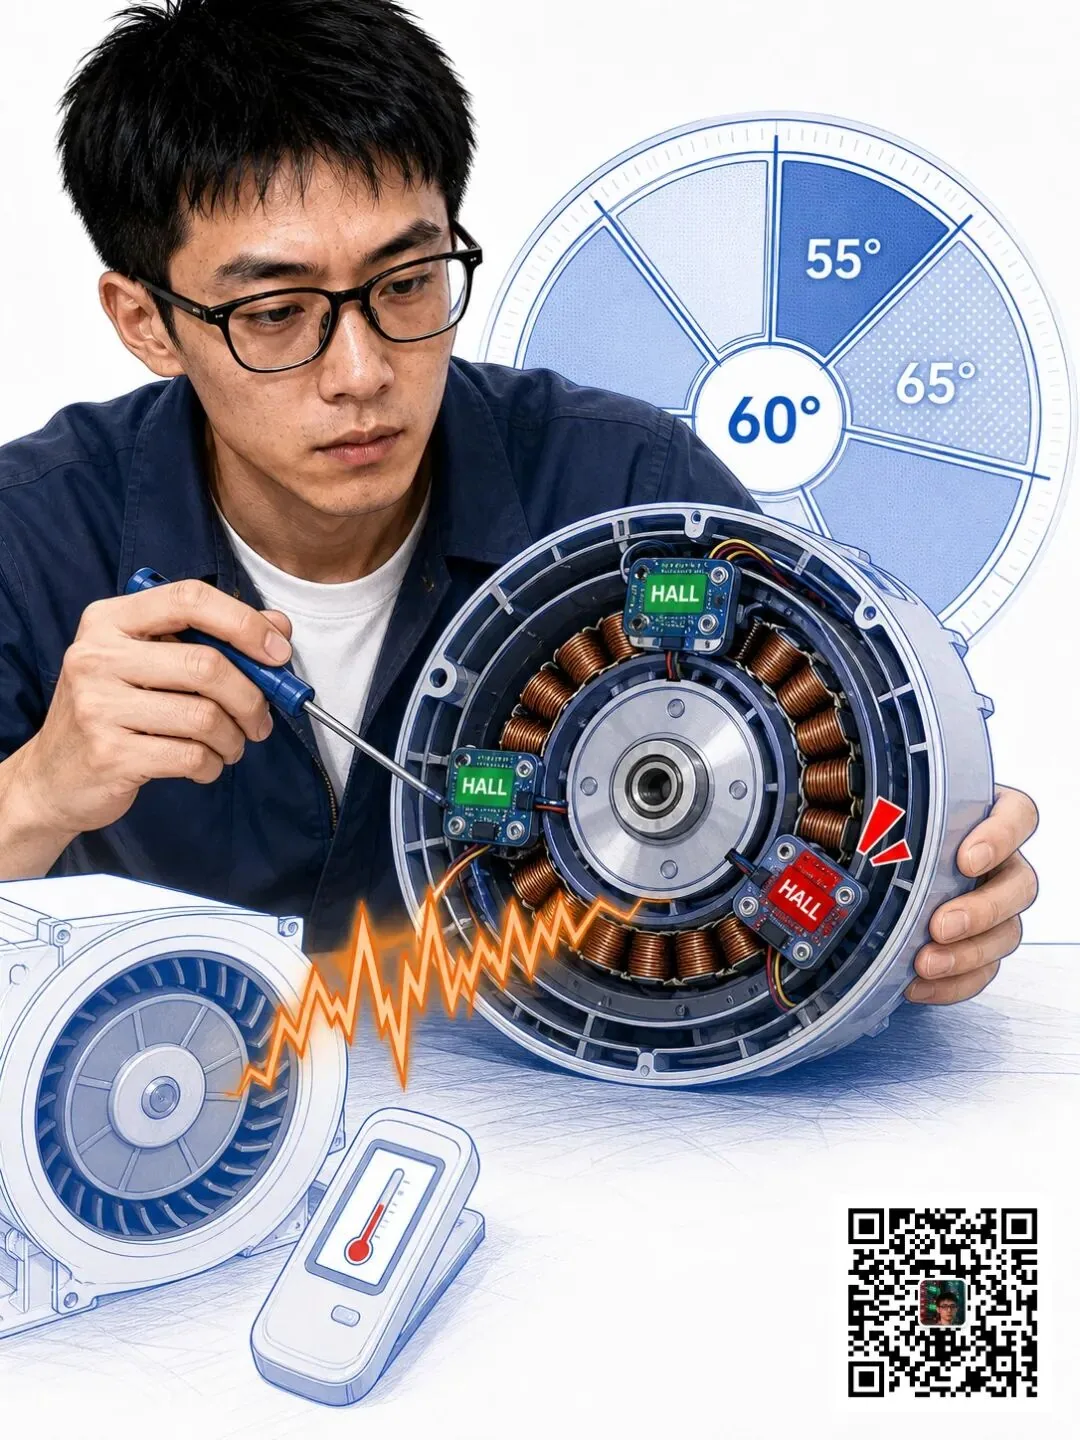
一个边界偏5°,相邻区间就会变成55°和65°
假设某一个霍尔翻转边界相对理想位置偏了,它两侧的区间会一窄一宽:
取
,就是55°和65°。
但这5°不能全部扣在“霍尔装歪”头上。真实翻转位置至少由四项共同决定:
霍尔PCB或支架的安装角误差;
转子磁极和磁环的谐波、偏心与装配公差;
霍尔开关阈值与迟滞窗口的器件分散;
温度变化引起的磁场、阈值和机械尺寸漂移。
因此,区间不等宽是可观测结果,装配错位只是常见主导项,不是唯一变量。
鼓风机为什么先表现为“嗡”,而不是“坏”
六步换相靠霍尔翻转决定切相时刻。边界晚5°,这一相多拖5°;边界早5°,下一相提前接管。
电机通常不会因此立刻停转。
它更可能先出现三种症状:换相电流尖峰不对称、转矩脉动变大、特定转速下可听噪声突出。对于静音座舱里的鼓风机,这已经足以让方案出局,即使三颗霍尔从头到尾都没有“失效”。
这正是 ADM32F036A3 方案选择无感FOC时值得注意的背景。无感FOC不是因为霍尔必然会坏,而是它绕开了离散六步换相边界,试图把电流和转矩做得更连续。
所以更准确的说法不是“霍尔死于温漂”,而是:静音指标先淘汰了不够稳定的换相边界。
温漂不是假问题,但验收对象经常测错
霍尔灵敏度、开关阈值、磁体剩磁和结构尺寸都会随温度变化。温度当然可能推动翻转边界。
但开关霍尔不是线性测量器件。只测某个温度下的输出幅值,无法直接回答换相是否可靠;只看常温能否翻转,也无法证明全温区间仍然等宽。
真正有用的测试,是在低速外拖或转台条件下记录六个翻转角:
在25℃慢速转一圈,记录六个边界的机械角;
换算成电角度,计算六个区间宽度;
在最低温、最高温重复,比较每条边界的位移;
正转和反转各测一次,把迟滞与单纯零位偏移分开;
同时看电流波形和噪声频谱,确认边界误差是否真的传到整机。
最后验收的不是一句“霍尔耐温到多少摄氏度”,而是六个数:
它们是否在全温、正反转和批次变化后,仍围绕60°落在允许窗口内。
三颗线性霍尔做绝对角度,是另一本账
如果换成三颗线性霍尔,用三路连续信号重建180°绝对角度,问题就变了。
实验室里,三路信号经过克拉克变换得到正交分量,再用 atan2 求角度,路线完全可行。量产时却要面对磁环椭圆、安装偏心、三通道增益差、零点差、相位差和温度系数分散。
想把误差从数度压到亚度级,往往需要逐台、多角度甚至多温点标定。
这里沿用旧稿的情景假设算一遍产能账,而不是把它冒充行业统一报价:
假设一台产品占用标定工位10分钟;
考虑上下料与设备利用率,每个工位每天完成约50台;
按每年300个生产日、年产100万台计算。
所需工位数约为:
也就是约67个,工程规划时通常要按70个量级准备。
而且“10分钟”已经是乐观假设。如果真要覆盖到的多温点并等待热稳定,节拍只会更长。旧稿中“单台标定成本可能超过10元”也应理解为包含转台、温箱、采集、软件、折旧和人工的项目估算,不是所有工厂都成立的固定价格。
这条路线真正难的不是 atan2,而是每台产品都要为自己的物理误差买单。
别急着换料,先做三张图
遇到“高温后噪声变大”或“霍尔换了还是嗡”,我会先要三张图。
第一张:六区间宽度图。 看是不是某两个区间稳定地一宽一窄。若是,优先查安装角、磁极位置和阈值分散。
第二张:边界随温度的漂移图。 看六条边界是一起平移,还是只有某一路明显跑掉。一起平移更像整体磁相位或基准变化;单路跑掉更像局部器件、安装或磁场问题。
第三张:换相瞬间的相电流图。 区间误差只有真正传成电流尖峰、转矩纹波或噪声,才构成整机失效链。
三张图没有建立因果关系之前,直接把问题归为“霍尔温漂”,证据是不够的。
霍尔没有被洗白,只是罪名要写对
“霍尔极易温漂失效”最大的问题,不是它完全错误,而是它把太多故障压成了一个词。
对三开关霍尔,先测全温翻转边界和六区间宽度。静音场景里,器件没坏但边界不稳,一样会被淘汰。
对三线性霍尔,先问逐台标定需要多少温点、角度点、节拍和工位。实验室精度能做到,不代表百万台经济模型能成立。
工程师需要的不是替霍尔辩护,也不是听见“温漂”就换料。
而是把“漂了什么、漂了多少、怎样传到整机”写成一条可以复测的链。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。