磁编码器高温验证,别只测一个点:T0、Thot、T1 三段少一段都不完整
首发于公众号「如是有为」 · 查看原文
上一篇我们讲了“可逆退磁”和“不可逆退磁”不能混在一起。高温下幅值下降,不等于磁钢永久退磁;回温后幅值有残差,也不能立刻把锅扣到磁钢头上。概念分清以后,下一步就该落到测试流程上。工程里真正能把争论压下去的,不是“我觉得它可逆”,也不是“我怀疑它不可逆”,而是一套能对账的数据。
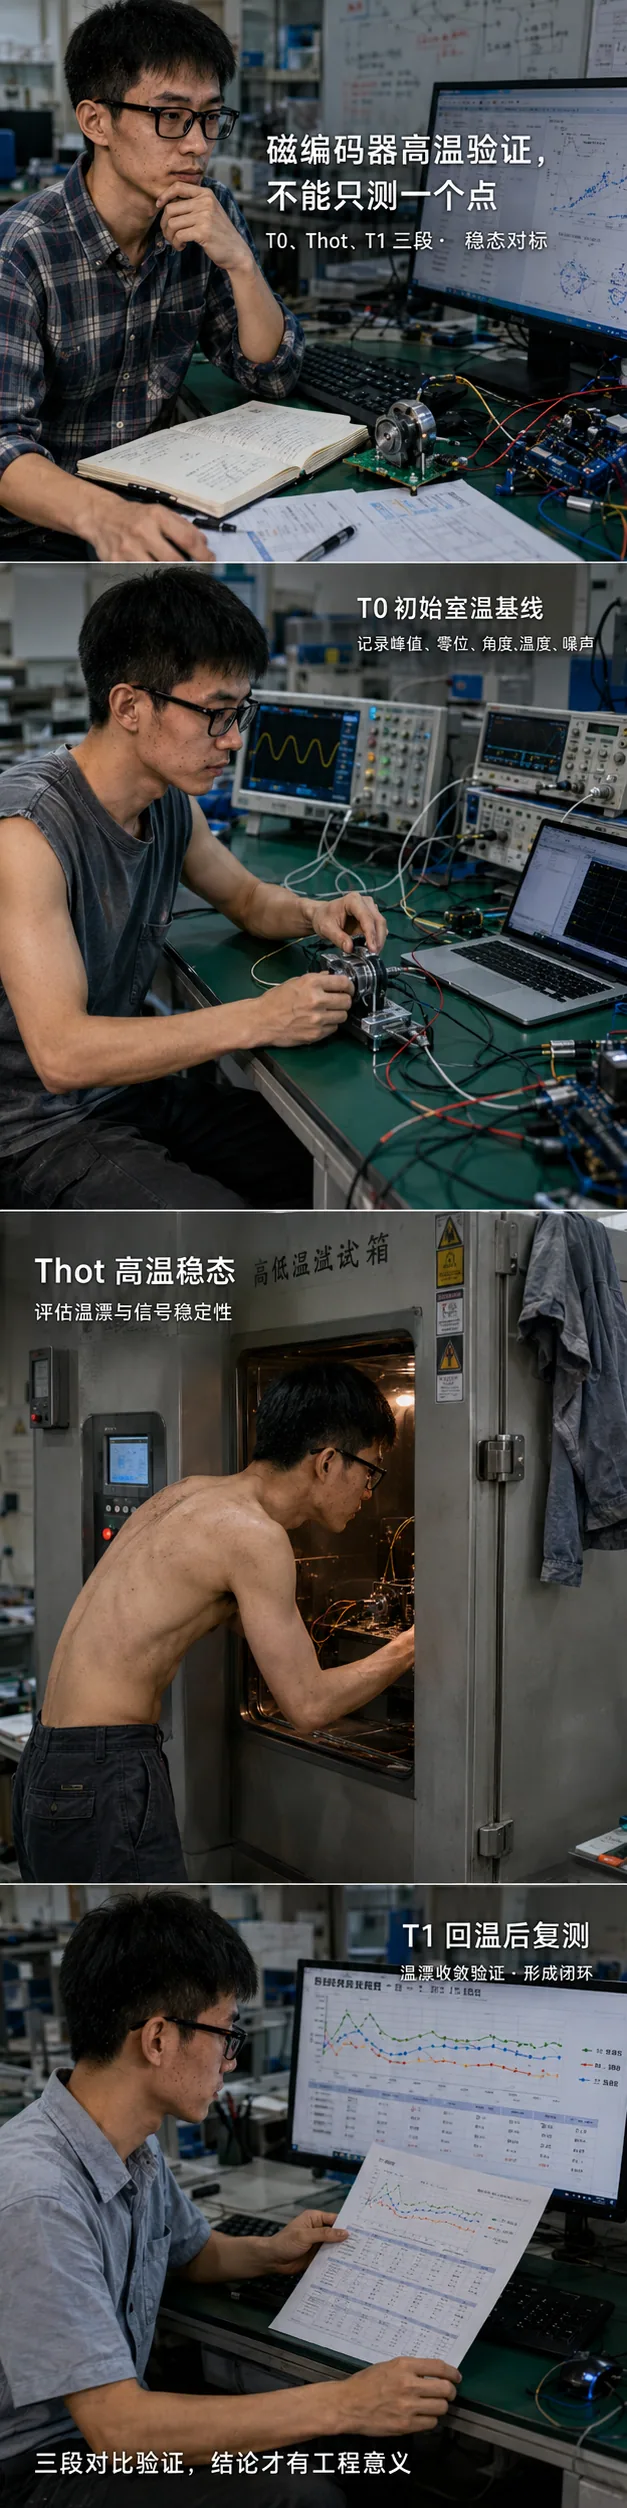
这就是磁编码器高温验证里最基本、也最容易被省掉的一件事:同一套样品,同一套指标,必须在 T0、Thot、T1 三个状态下都测一遍。T0 是初始室温基线,Thot 是高温稳态,T1 是回到室温后的复测。很多报告看起来很完整,有温度曲线,有老化时间,有样品编号,有最终结论。但仔细一看,只测了高温点,或者只测了回温后的复测点。这样的数据不是完全没价值,但它回答不了最关键的问题:高温下发生的变化,到底是暂时的工作点移动,还是回温后仍然存在的残差?
这件事放到具体产品上会更直观。比如国内工程师常见的麦歌恩 MT6816、MT6835,多维科技 TMR3107、TMR3108,都是公开资料里能查到的磁性角度编码器芯片。MT6816 基于 AMR 技术,可做 0° 到 360° 绝对角度测量,支持 ABZ/UVW、PWM、SPI 等输出,并面向闭环步进、伺服电机等高速控制场景;MT6835 同样基于 AMR 技术,公开资料中提到可通过 SPI 读取 21 bit 绝对角度数据,并支持 ABZ、UVW、PWM 等输出。多维科技 TMR3107/TMR3108 则是基于 TMR 技术的 17 位高速磁性旋转编码器芯片,公开资料中也提到 SPI、ABZ、UVW、PWM 等接口。
这些型号放在这里,不是为了比较谁好谁坏,更不是暗示某个型号有高温问题。真正想说的是:不管你用的是 AMR 路线,还是 TMR 路线;不管是单颗磁编码芯片,还是分体磁电编码器,进了伺服电机、闭环步进、机器人关节、AGV 驱动轮以后,最后都绕不开同一个问题:高温前是什么样,高温中掉到哪里,回温后还剩什么。
T0 不是随手测一下室温,它是整篇报告的基线
T0 是初始室温状态。很多人觉得这一步简单,样品拿来扫一遍,记录幅值就行。但在磁编码器系统里,T0 的意义不是“测一个初始值”,而是给后面所有判断建立基线。这个基线至少应该包括磁场幅值、Sin/Cos 幅值匹配或椭圆度、零位位置、角度误差、噪声水平。如果条件允许,还应该记录角度误差谱,比如一次、二次、三次谐波,以及和机械偏心、磁环质量、装配倾角相关的误差特征。
为什么不能只记录幅值?因为高温问题最后经常不是以“幅值不够”暴露,而是以角度侧问题暴露。客户不会说“你的 A 通道幅值下降了 7.3%”,客户更可能说“高温后零位飘了”“速度环开始毛”“低速爬行时有抖动”。如果 T0 只记了一个幅值,等 Thot 或 T1 出问题,你很难追溯到底是磁场幅值下降、椭圆度变差、零位漂移、噪声变大,还是样品从一开始就处在边缘状态。
比如你手上有一套闭环步进方案,芯片用的是 MT6816,轴端配一颗径向充磁小磁钢。MT6816 公开资料里写得很清楚,它面向闭环步进、伺服电机等高速高精度控制场景,支持最高 25000 RPM,并通过 SPI 读取 14 bit 绝对角度数据。这样的产品在实验台上测一个“能转、能读数”远远不够,T0 必须把初始幅值、零位、角度误差、噪声、椭圆度这些东西记录下来。否则到了高温点,你看到速度估计开始有毛刺,却不知道这是高温把问题放大了,还是这颗样品原本就已经在边缘。
我建议把 T0 当成样品的“指纹”。同一颗样品在进入温箱前,不仅要知道它有多强,还要知道它的误差长什么样。否则后面你看到 Thot 和 T1 的变化,就不知道它是新问题,还是旧问题被放大了。
Thot 测的是高温工作能力,不是最终寿命判决
Thot 是高温稳态状态,也就是温箱和样品都稳定到目标温度之后,在高温下进行测量。这里最常见的错误,是把 Thot 的幅值下降直接写成退磁结论。这个判断太快了。Thot 的核心意义不是判定永久退磁,而是判断产品在高温工作期间是否还有足够余量。
在 Thot 状态下,磁钢本身的温度特性、传感器前端漂移、结构热膨胀、气隙变化、噪声占比上升都会叠在一起。你看到的不是一块磁钢的单体表现,而是高温下的系统工作点。比如 MT6835 这类 21 bit 磁性角度编码 IC,公开资料里强调它可用于绝对角度位置传感、直流无刷电机控制、伺服电机控制、闭环步进电机控制,以及替代部分光电编码器的应用。进入这些场景以后,高温下看到的角度抖动,可能不只是磁钢幅值下降,还可能是结构气隙、安装偏差、前端噪声、算法补偿余量一起变化后的结果。
所以 Thot 要重点看三个问题。第一,幅值下降后有没有跌到芯片或算法的舒适工作区之外;第二,角度误差是否因为低幅值、椭圆度或噪声被明显放大;第三,零位、噪声、速度估计这些客户敏感指标有没有出现高温状态下的异常。注意,这里说的是“高温工作能力”,不是“最终寿命判决”。高温下变差,回温后完全恢复,这更像高温工作余量问题;高温下变差,回温后也回不来,才要继续追不可逆残差。
这里还要强调一个细节:Thot 必须等样品真正热稳定后再测。温箱显示到了目标温度,不等于磁钢、磁环、轴套、PCB、胶水、芯片封装都已经热稳定。很多小型关节模组或电机尾端编码器,表面温度和内部磁路温度之间会有滞后。如果还没稳定就测,数据会混入热瞬态,后面很难复现。Thot 不是“温箱到了就拍个数”,它应该是高温稳态下的一套完整系统快照。
T1 才是判断回温残差的关键
T1 是回到室温后的复测。很多争论,其实就是因为没有认真做 T1。如果只测 Thot,你只能知道高温下变差了多少;如果只测 T1,你又不知道高温工作期间有没有短暂失效。T1 的价值在于,它能告诉你高温过程结束后,系统有没有回到原来的基线。
判断不可逆变化时,T1 比 Thot 更关键。因为不可逆残差不是看高温时掉了多少,而是看回温后还剩多少没有回来。比如 T0 时幅值是 100,Thot 降到 90,T1 回到 99,这个现象主要表现为高温下的可逆变化,重点应该放在高温工作余量。再比如 T0 是 100,Thot 降到 90,T1 只回到 93,那就要警惕不可逆残差。这个残差可能来自磁钢本身,也可能来自装配结构、应力释放、胶水状态、传感器位置或电路漂移。
T1 还有一个经常被忽略的作用:它能发现“幅值回来了,但角度没回来”的问题。这个现象在真实项目里并不少见。磁场幅值看起来恢复了,但角度误差谱变了,零位偏了,某个谐波分量冒出来了。这时候继续盯着磁钢幅值,很可能查不到真正原因。因为问题可能已经从磁性能转移到了结构状态、标定状态或安装状态。
用具体型号来讲也一样。假设一套机器人关节读头使用 TMR3107 或 TMR3108 这类 TMR 磁性旋转编码器芯片,公开资料里提到它们集成 TMR 传感器和信号处理 ASIC,支持 17 位绝对式输出、多接口和角度自动校准功能。高温验证时,如果只看回温后的幅值是否恢复,就会漏掉很多系统问题。你还要看角度误差谱、零位、噪声和补偿状态有没有回到 T0。否则你可能得到一个很漂亮的“幅值恢复率”,但客户拿到关节以后仍然觉得速度环不干净。
所以 T1 不能只测幅值。T1 要测和 T0、Thot 同一套指标。只有这样,你才能判断哪些变化恢复了,哪些变化留下来了。
三段数据必须用同一套指标,否则对不上账
T0、Thot、T1 最大的价值,是让你能对账。但前提是三段测的是同一套指标,口径一致,条件一致,样品编号一致,夹具状态一致。很多报告的问题不是没测,而是测法不一样。T0 测了幅值和角度误差,Thot 只测了幅值,T1 又只测了零位。最后每一段都有数据,但数据之间没法互相解释。
这就像体检,第一次测血压、血糖、心电图,第二次只测体重,第三次只测体温。你当然得到了一堆数字,但这些数字很难组成一个判断链条。磁编码器高温验证也一样。建议三段至少保持这些指标一致:磁场幅值、零位、角度误差、噪声水平、Sin/Cos 椭圆度或幅值失配。如果项目对速度环敏感,还要加速度估计抖动;如果项目对低速平稳性敏感,还要看低速误差和周期性纹波;如果项目对机器人关节定位敏感,就不能只看 RMS,还要看峰峰值和低阶谐波。
比如一套小型伺服或闭环步进,用 MT6816 做轴端角度反馈;另一套高分辨率伺服方案,用 MT6835 读取绝对角度;还有一套机器人关节读头,用 TMR3107/TMR3108 做磁性旋转角度检测。它们的接口、分辨率、内部架构、算法特性不完全一样,但测试逻辑是一样的:T0 要有完整基线,Thot 要看高温稳态工作点,T1 要看回温残差。产品越具体,越不能让测试口径变模糊。
同一套指标还有一个好处:你可以把结论写得非常清楚。比如“高温下幅值下降 8%,角度误差 RMS 增加 30%;回温后幅值恢复到 98%,角度误差恢复到 105%,零位残差小于验收限值”。这种结论不一定华丽,但客户、供应商和内部团队都能看懂,也能追责。相反,如果只写“高温老化后退磁 8%”,看起来简单,实际最容易引发争议。
别把样品测成故事,要把批次测成结论
单个样品很容易讲故事。某一颗样品高温后幅值下降,另一颗样品回温后角度没恢复,都能写出一堆解释。但可靠性验证最终要回答的不是某一颗样品有没有故事,而是这个批次、这个设计、这个供应链组合有没有风险。
所以 T0、Thot、T1 不应该只用于单颗样品,还应该用于批次统计。至少要看均值怎么变,标准差怎么变,异常样品集中在哪些编号,是否和磁钢批次、充磁批次、装配批次、芯片批次有关。纯粹的可逆温度变化,很多时候更像整体平移:大家到了高温都下降一点,回温后大部分都回来。如果出现不可逆损失或结构状态变化,批次内分散度往往会变大。有的样品恢复得好,有的样品恢复得差,有的角度误差谱明显变形。
国产机器人和伺服供应链里,这一点尤其现实。磁材可能来自金力永磁、中科三环、正海磁材、宁波韵升这类高性能钕铁硼企业;磁编码器芯片可能是麦歌恩 MT6816、MT6835 这类 AMR 磁性角度编码器 IC,也可能是多维科技 TMR3107、TMR3108 这类 TMR 磁性旋转编码器芯片;下游再进入伺服电机、闭环步进、AGV 驱动轮、协作机器人和人形机器人关节。到了这个层级,任何一个环节的批次波动,最后都可能反映到 T0、Thot、T1 的分散度变化上。
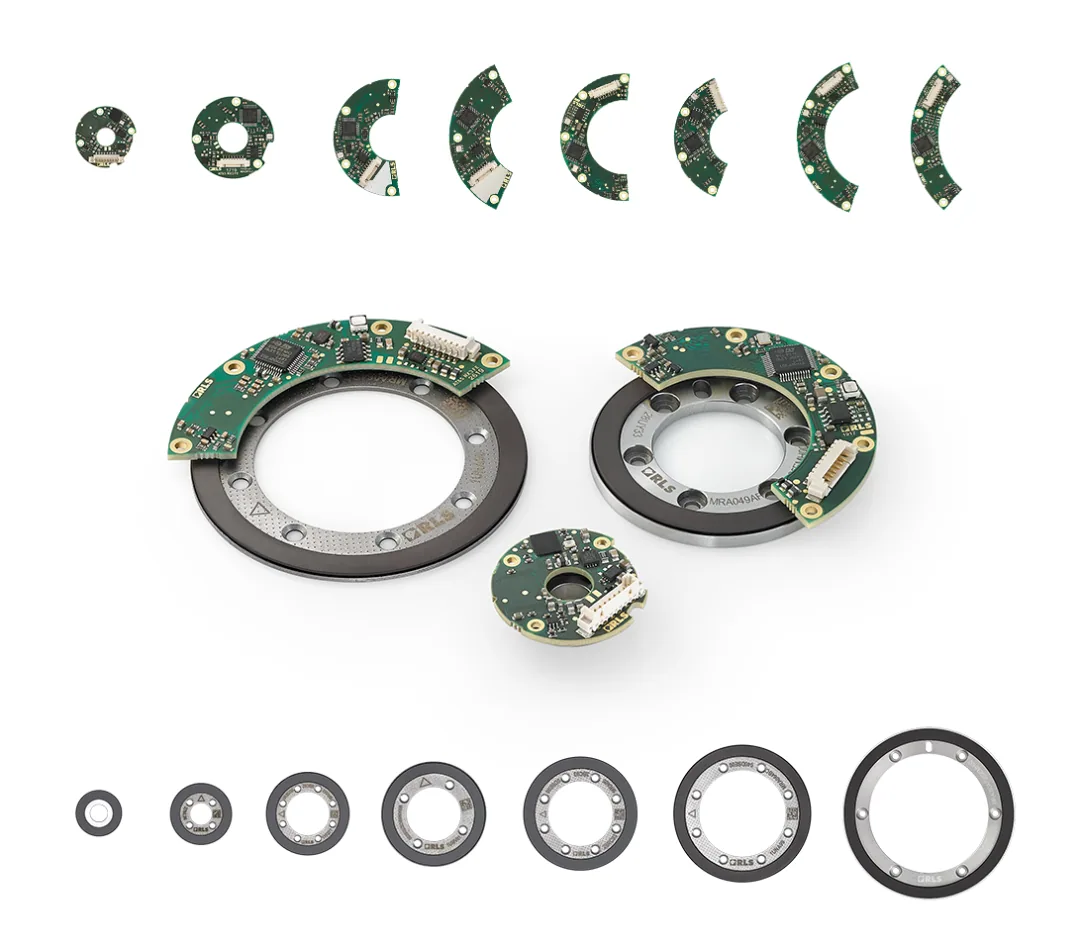
AksIM-2™ Off-Axis Rotary Absolute Magnetic Encoder Module
这里也可以看下更下游的编码器形态。比如 RLS 面向工业机器人应用列出了 AksIM-2、AksIM-4、Orbis 等磁编码器产品,其中 AksIM-2 是离轴绝对式磁旋转编码器模块,公开页面列出最大分辨率 20 位、最高速度 10000 RPM 等信息;AksIM-4 大磁环离轴绝对式磁旋转编码器则面向机器人应用列出了 20 bit、21 bit 等分辨率信息。它们不是中国厂商,但很适合作为参照:当磁编码器进入机器人关节和高集成运动控制场景后,验证对象早就不只是“芯片能不能读数”,而是整套读头、磁环、结构和算法在温度变化中的一致性。
批次统计不是锦上添花,它是把“单样本现象”升级成“工程结论”的关键。单颗样品可以解释,批次分散度才会逼你面对设计余量、装配一致性和供应链稳定性。
这套流程真正解决的是沟通问题
很多高温问题最后不是技术上完全无解,而是沟通上先乱了。客户说关节高温抖了,编码器团队说芯片没坏,磁钢供应商说材料没退磁,结构工程师说装配没变。每个人都拿着自己那一段数据说话,最后谁也说服不了谁。
T0、Thot、T1 的价值,就是把这件事从口水仗变成对账表。T0 告诉大家,初始状态是什么样;Thot 告诉大家,高温工作时系统掉到了哪里;T1 告诉大家,回温以后还有多少东西没有回来。只要三段数据口径一致,很多争论会自然收敛。高温下变差、回温后恢复,重点就是高温工作余量;高温下变差、回温后不恢复,重点就是回温残差;幅值恢复、角度不恢复,重点就不该只盯磁钢,而要查结构状态、标定状态和误差谱变化。
这比单纯争论“到底退磁没退磁”有效得多。尤其是在 MT6816、MT6835、TMR3107、TMR3108 这类具体产品进入伺服和机器人系统以后,测试报告不能只写“某型号通过高温”或者“某型号高温异常”。真正有工程价值的写法,是把这颗样品在 T0、Thot、T1 三段里的幅值、角度、噪声、零位和误差谱变化写清楚。这样客户能看懂,供应商能复现,内部团队也知道下一步该查磁钢、查结构、查芯片前端,还是查算法补偿。
最后说一句
磁编码器高温验证,不应该是温箱里测一个点,然后会议室里猜一个结论。它应该是一条能对账的链路:T0 建基线,Thot 看高温工作状态,T1 看回温后残差。
少了 T0,你不知道原来是什么样;少了 Thot,你不知道高温工作期间有没有失效;少了 T1,你不知道变化能不能回来。三段少一段,报告都不完整。
真正靠谱的高温验证,不是问“高温后掉了多少”,而是问:从 T0 到 Thot,系统怎么变差;从 Thot 到 T1,系统回来多少;T1 相对 T0,还留下什么。
这三句话答清楚,磁编码器高温验证才算真正开始有工程意义。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。