编码器角度歪1.2度,电机10安里就白烧0.2安,这是能效账不是精度账
首发于公众号「如是有为」 · 查看原文
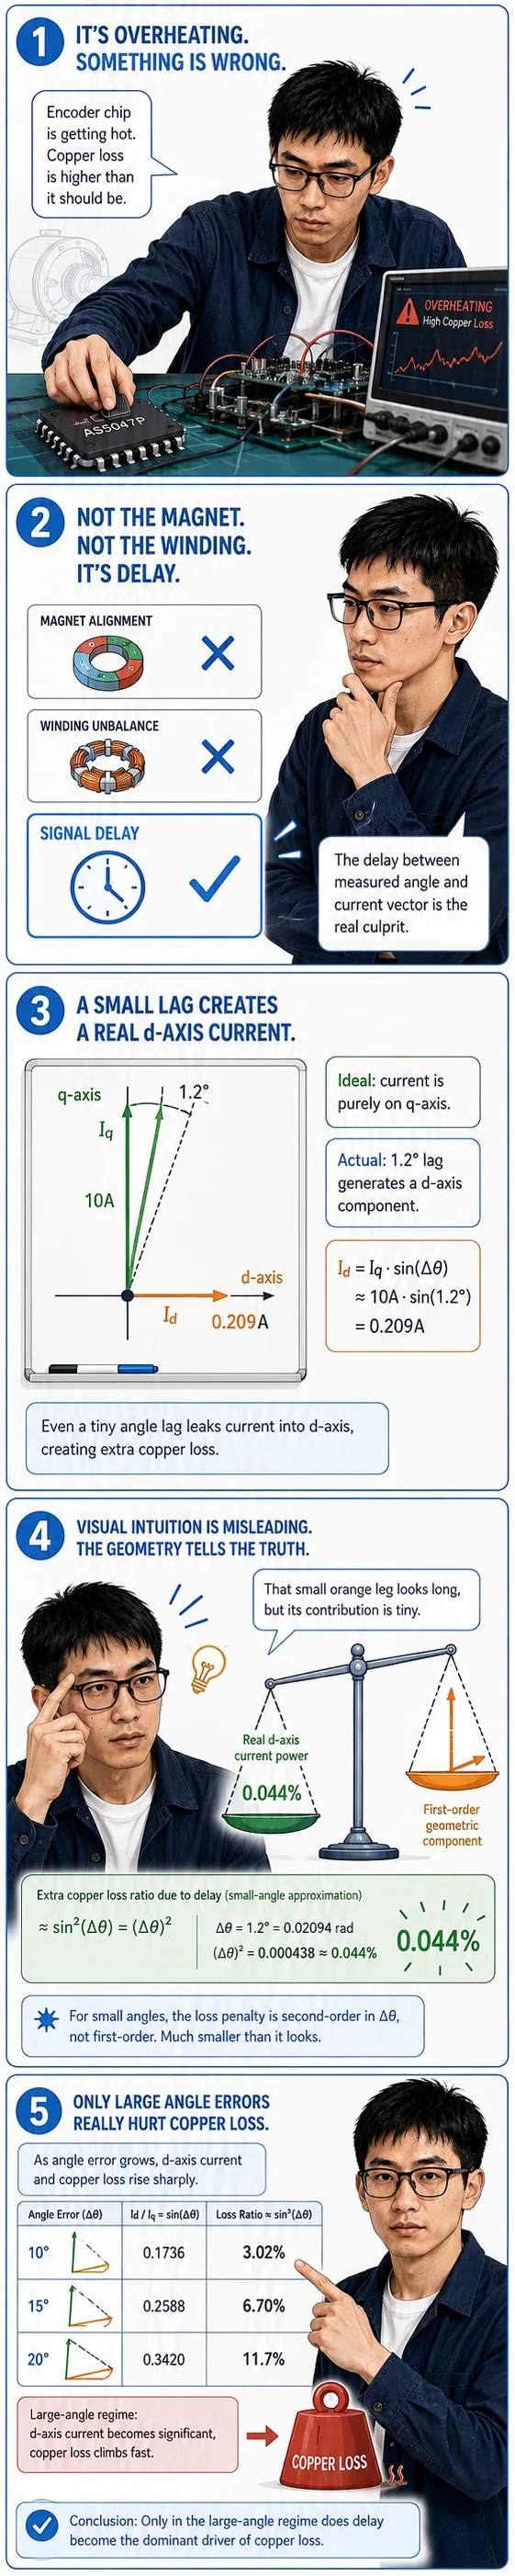
d 轴多了 0.2 A,为什么铜耗只多 0.044%?
台架上一台伺服电机,指令给了 10 A,电流环正常,转速也稳。可它就是比旁边那台更烫。
先查磁钢,没问题;再查绕线,也没问题;规格书上的角度精度看着也够高。兜了一圈,落到一个平时最容易被忽略的量上:编码器链路延迟。
一旦把这份延迟换算成电角度,一个很唬人的结论马上跳出来:
角度歪了,10 A 电流里,居然冒出了 0.209 A 的 d 轴分量。
很多人第一反应都是:
这 0.2 A 不出转矩,不就是白烧了吗?
如果这么算,编码器延迟简直贵得离谱。但这笔账,恰恰最容易算反。
0.209 A 是一阶冒出来的 d 轴串扰;真正增加的铜耗,却是藏在后面的二阶小量。最后的真账不是 2%,也不是"0.2 A 白烧",而是:
0.044%。
这才是编码器延迟最容易被算错的一笔账。
编码器给你的,本来就是"过去的角度"
从磁场变化,到芯片完成采样、滤波、计算,再把角度送到接口,中间一定有延迟。所以控制器在时刻 t 拿到的不是当前角度,而是稍早之前的角度:
恒速时,这段时间直接变成角度滞后。放进 FOC,真正该看的就不是机械角,而是电角度误差。若极数为 、机械转速为 rpm,电频率为 ,于是延迟造成的电角度滞后量为:
这里 p 指极数,n 是机械转速,τ 是总延迟。极数翻倍、转速翻倍、延迟翻倍,最后都会把 直接推上去。所以真正该问的从来不是"这颗编码器延迟多少微秒?",而是——
“在我的极数、我的转速下,这些微秒最后会变成多少电角度?"
真正容易算错的,还在后面
假设控制器原本希望注入纯 q 轴电流。如果编码器角度偏了,本质上就是 dq 坐标系发生了一次旋转,电流矢量被拆成:
对表贴式永磁电机(常见取 ),转矩主要靠 q 轴分量,于是单位电流能换到的转矩变成:
代入 、:
d 轴确实一下冒出了 0.209 A。 但真正从 q 轴少掉的,并不是 0.209 A,只有:
也就是大约 2.2 mA。这就是整篇最关键的反直觉点。
0.209 A,根本不能直接叫"白烧”
因为坐标旋转不会改变电流矢量的长度:
原来是 10 A,旋转之后合成电流仍是 10 A。所以仅仅这次旋转,总电流幅值没变,铜耗也没有凭空增加——变化的只是方向:原本几乎全部朝最有利于出转矩方向去的 10 A,被旋出去一小部分落到了 d 轴上。
准确的说法不是"有 0.2 A 白白发热了",而是——这 10 A 没有完全用在最有利于出转矩的方向上。
这里最容易算错的,正是小角度近似的量级关系:sinθ≈θ(一阶),而 (二阶)。于是 d 轴串扰是一阶量,真正的转矩损失却是二阶量。
所以 看起来已经"偏出来" 0.209 A,但单位电流产生的转矩只下降约 0.022%。这句话可以记住:
d 轴串扰是一阶的,真正的能效损失却是二阶的。
真正的铜耗,是外环把这点损失补回来之后才出现
如果系统允许转矩略微掉一点,事情到这里其实就结束了——因为电流幅值还是 10 A,铜耗没有因为这次旋转而增加,掉下去只是那点很小的转矩/安培。
但实际伺服通常不会放着不管:速度掉一点、转矩少一点,外层速度环或转矩环就会把电流往上抬,去把那点损失补回来。要维持原来转矩,总电流需要提高到:
铜耗跟电流平方成正比,所以额外铜耗:
把 代进去,。这才是 0.209 A 串扰真正对应的铜耗账——0.044%,不是 2%,不是"0.2 A 白烧",甚至小到很多台架上你未必能从温升漂移和测量噪声里把它单独揪出来。
真正开始肉疼,是电角度误差继续增大以后
把角度继续往上推,这个二阶项就开始明显抬头:
| 电角度误差 | 转矩/安培下降 | 维持相同转矩时额外铜耗 |
|---|---|---|
| 1.2° | 0.022% | 0.044% |
| 5° | 0.38% | 0.77% |
| 10° | 1.52% | 3.11% |
| 15° | 3.41% | 7.18% |
| 20° | 6.03% | 13.2% |
这里最有意思的不是哪个数字,而是整条曲线的形状:1.2° 时额外铜耗约 0.044%,到 5° 还不到 1%;到 10° 已超过 3%,15° 超过 7%,20° 约为 13%。
所以真正值得警惕的,不是"编码器只要有延迟就一定很贵",而是——这份延迟有没有在你的极数和最高转速下,堆成一个足够大的电角度误差。 从这张账看,大约到 10° 附近,这笔账才开始从"零点几"跳进"几个百分点",这时它才从一个漂亮的规格数字,变成一笔看得见的热设计和效率账。
那怎么判断自己的系统会不会到这一档?就看三个数
极数——越多,同样机械转速下电频率越高;
真实最高转速——别只看额定点,看系统真正可能长期运行到的高转速区间;
总延迟——最容易被低估。别只盯 datasheet 上一个漂亮的 propagation delay,真正影响系统的是整条链路的总延迟:采样、数字滤波、角度计算、接口刷新、传输、控制器读取、同步时序。尤其数字滤波,滤波越重噪声压下去了,群延迟却可能明显变大。
真正该拿来代公式的,是从真实转子角度变化,到 FOC 真正使用这个角度之间的总延迟。代回 :
| 极数 | 转速 | 电频率 | 总延迟 | 电角度误差 | 额外铜耗 |
|---|---|---|---|---|---|
| 4 | 3000 rpm | 100 Hz | 10 µs | 0.36° | 0.004% |
| 8 | 3000 rpm | 200 Hz | 10 µs | 0.72° | 0.016% |
| 8 | 3000 rpm | 200 Hz | 100 µs | 7.2° | 1.6% |
| 16 | 3000 rpm | 400 Hz | 10 µs | 1.44° | 0.06% |
| 8 | 6000 rpm | 400 Hz | 50 µs | 7.2° | 1.6% |
| 8 | 6000 rpm | 400 Hz | 100 µs | 14.4° | 6.6% |
这张表比单独比较"5 µs、10 µs、50 µs"有意义得多。延迟从来不是脱离电机和工况独立存在的规格——同样的 10 µs,放在低电频率系统里几乎没什么能效意义,放在高极数、高转速系统里可能就是另一回事。
所以延迟到底算精度,还是算能效?
答案是:两边都算。
它首先当然是一种动态角度误差,但真正到了系统层面,你更应该顺着这条链往下看:
它的表现形式是角度误差,系统代价却常常体现在转矩/安培和损耗上。只告诉你"延迟多少微秒",信息其实只走了一半——客户真正要付钱的,不是"几微秒"本身,而是:这几个微秒在我的极数、转速和控制带宽下最后会变成多少电角度,这些电角度又让我多出多少电流、多出多少热。这才是一笔完整的系统账。
但别把这张账用过头
上面这整套推导,算的是一个最干净的情形:SPMSM、稳态、维持相同转矩时的铜耗账。 实际系统会更复杂——对 IPMSM,角度误差还可能把工作点推离原来的 MTPA 轨迹;对高带宽电流环,延迟还有另一笔更要命的账:相位裕度。
所以,小角度误差下稳态铜耗增量有限,这个结论不是"延迟无所谓",而是——如果只算稳态转矩和铜耗,这个量级确实没那么贵。 这两个结论不是一回事。
回到开头那 0.209 A。它大吗?作为 d 轴串扰,当然看起来不小;但作为能效损失,你不能直接把它除以 10 A。真正该算的是 ,所以 的最后答案不是 2%,而是 0.044%。
这也是这笔账最有意思的地方:
看起来是一阶冒出来的 0.2 A,真正让你掏钱的,却是藏在后面的二阶项。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。