磁编码器的 AGC 等信号削波了才降增益,就已经晚了屹晶微专利CN122306120A,让它在撞上 ADC 满量程之前就预判
首发于公众号「如是有为」 · 查看原文
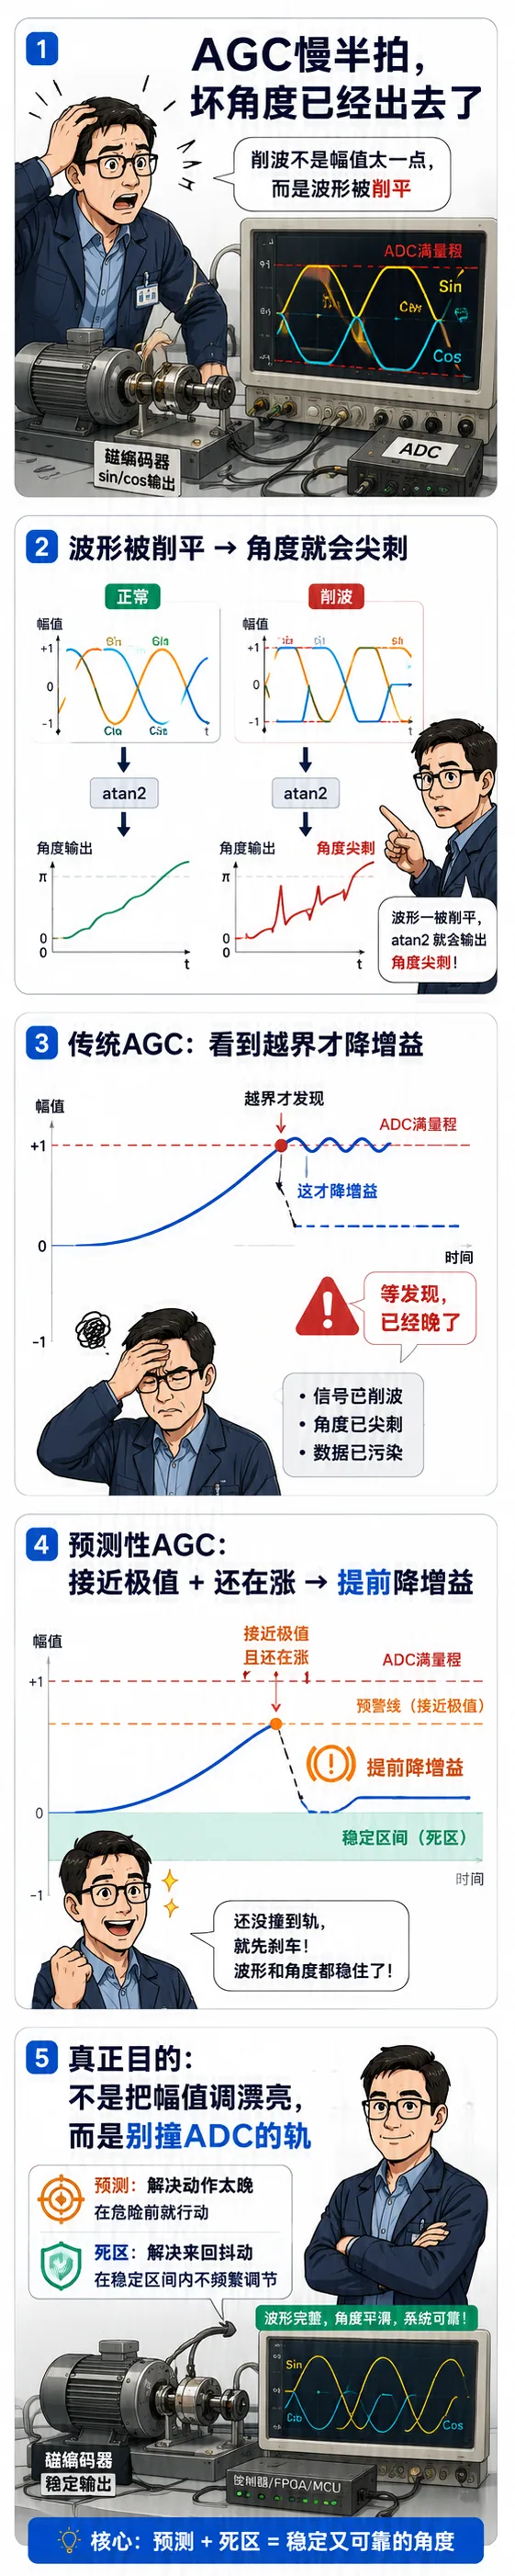
磁编码器真正怕的,不是信号幅值小一点,而是 sin/cos 信号碰到 ADC 满量程后被削平。传统 AGC 往往等“超标”才降增益,但对高速伺服来说,这时坏角度已经流出去了。
一个“反应慢半拍”的老毛病
磁编码器的角度,是从一对正交的 sin/cos 信号里用 atan2解出来的。
这对信号的幅值,取决于传感器和磁铁之间那点气隙处的磁通密度。而气隙并不是恒定的:装配公差、磁铁温漂、结构振动,都会让信号幅值慢慢偏离出厂标定值。
幅值小一点,通常还能通过归一化继续算角度;但幅值一旦大到超过 ADC 满量程,峰顶就会被削平。sin/cos 不再是同步缩放,而是被非线性砍掉一块,最终让 atan2 的比值失真,角度里冒出明显的谐波和尖刺。
AGC 的真正目的,不是把幅值调得漂亮,而是绝不让信号碰到 ADC 的轨。
传统 AGC 的病:它是“事后诸葛亮”
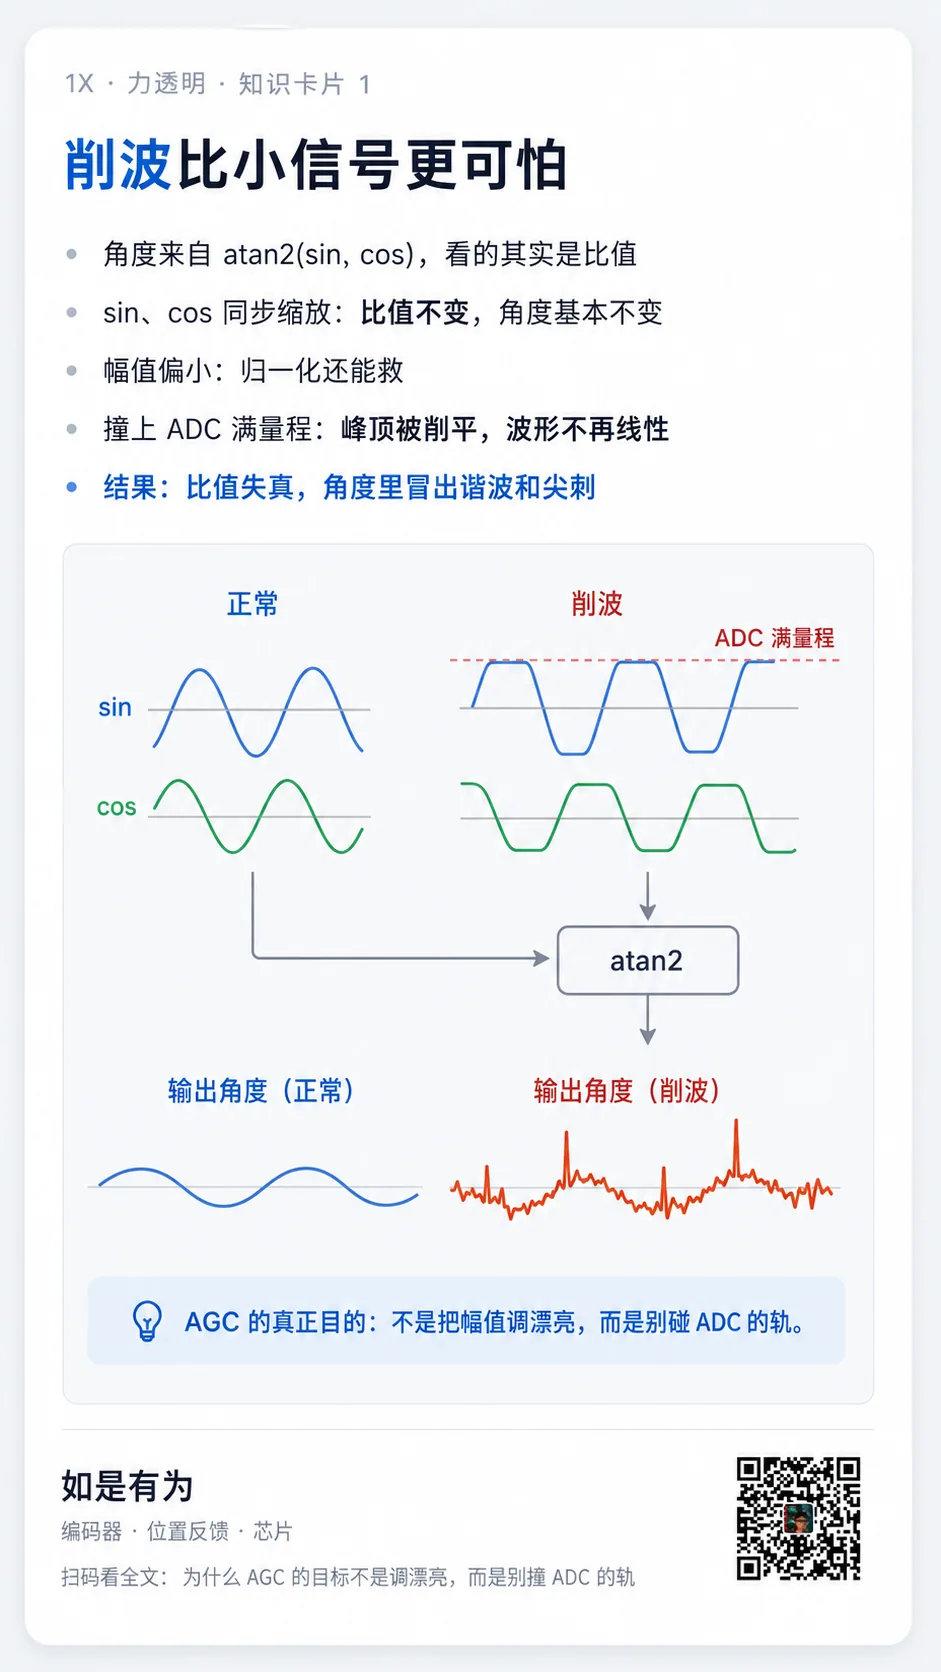
传统 AGC 的逻辑很直接:检测到幅值超标,就降增益。问题出在“检测到”这三个字。
等芯片确认幅值已经越过阈值,甚至已经削波时,那几个坏采样点早就送进 atan2,算成了错误角度。普通低速系统可能只看到一两个小毛刺,但高速伺服里,几个采样周期的角度跳变就可能带来换相错误、电流冲击,甚至触发过流保护。
现场表现往往是电机突然报故障、停机,但坏数据只持续几十微秒,普通示波器触发未必能抓住。于是故障看起来像“偶发”,实际上是 AGC 动手得太晚。
屹晶微的做法:预测 + 稳定区间
第一层:前瞻评估
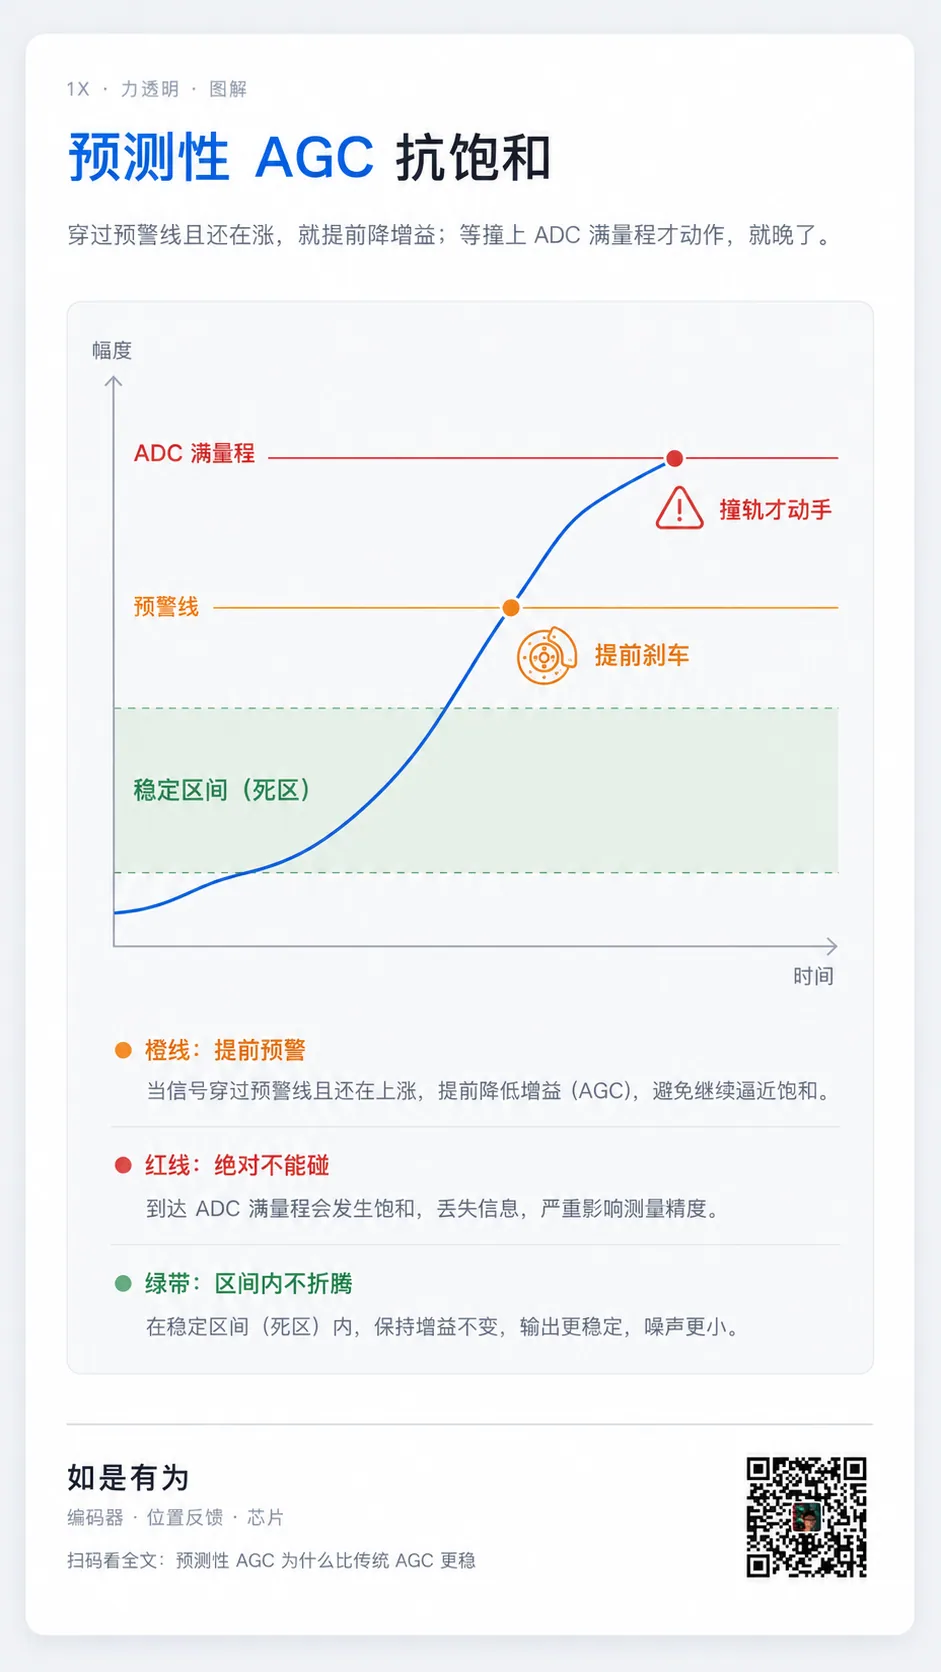
这套思路不只看当前幅值,还持续跟踪幅值变化趋势和历史极值。当信号同时满足“接近历史极值”和“还在继续上涨”两个条件时,就提前判断它正在冲向饱和,于是先把 PGA 增益降下来。
关键不在于“幅值大”,而在于“幅值大,而且还在涨”。稳态下信号长期处在量程 80%,并不一定需要降增益;只有它继续朝满量程逼近,才真正需要动作。
第二层:稳定区间
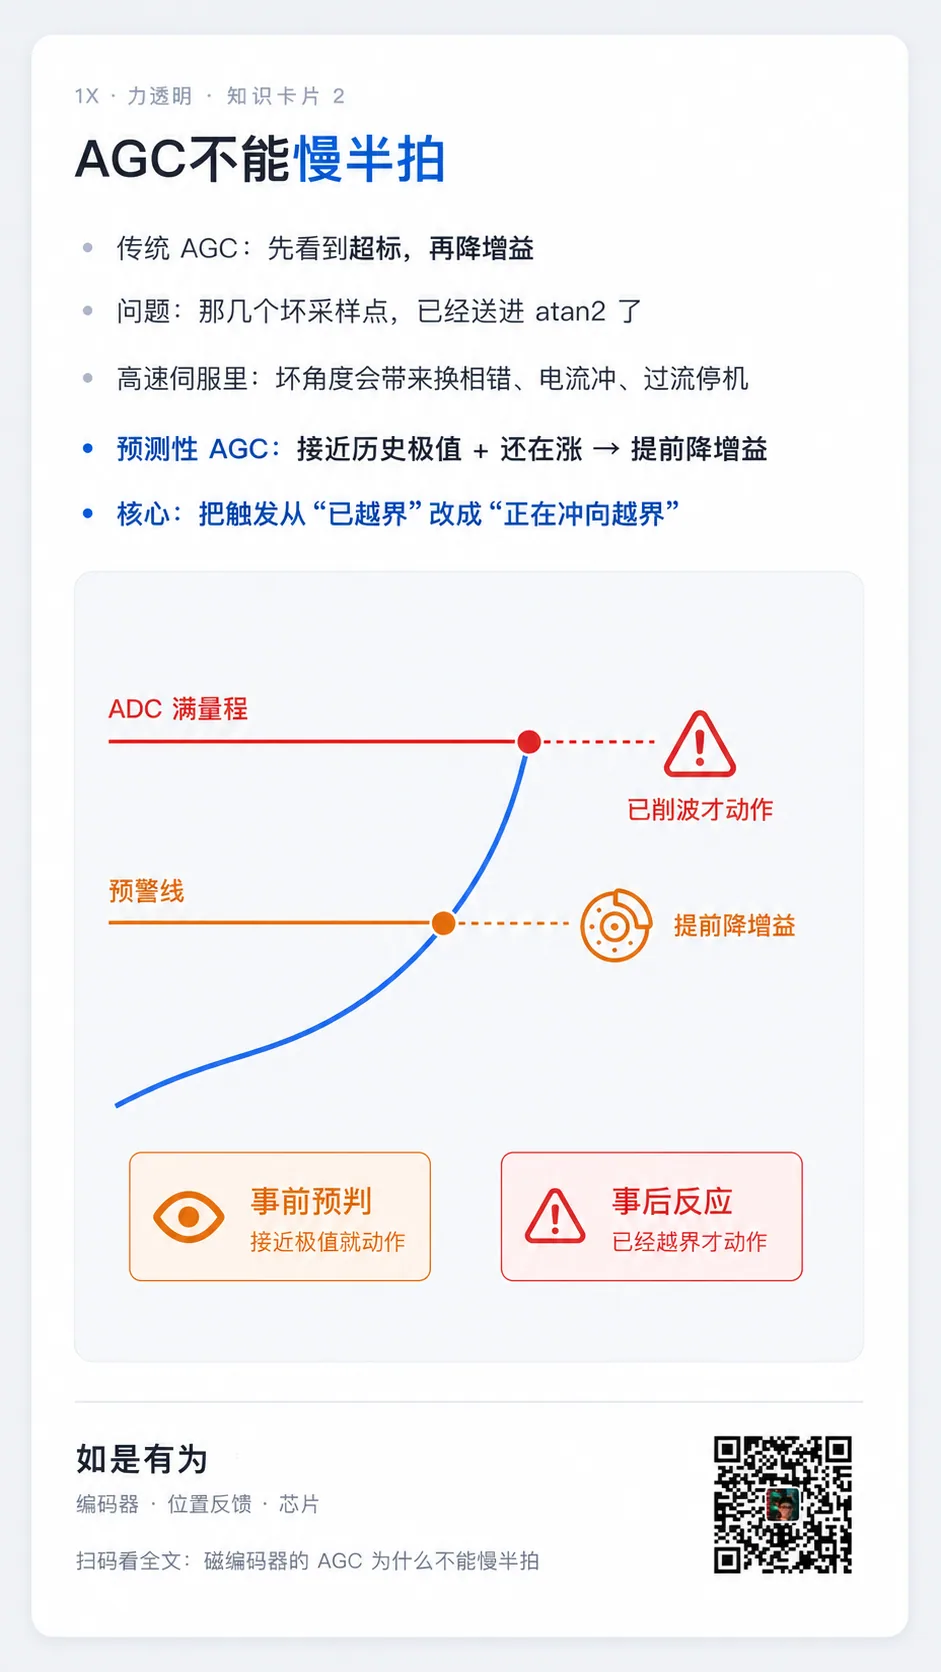
AGC 如果只盯着一个目标值,信号在目标附近稍微波动,增益档就容易反复上跳下跳。每一次增益切换,都会给 sin/cos 信号链带来瞬态,最终在角度输出上留下尖刺。
因此再设置一个上下阈值区间:幅值只要留在区间内,增益就保持不动;只有真正冲出区间,才重新调节。
翻译成信号链语言
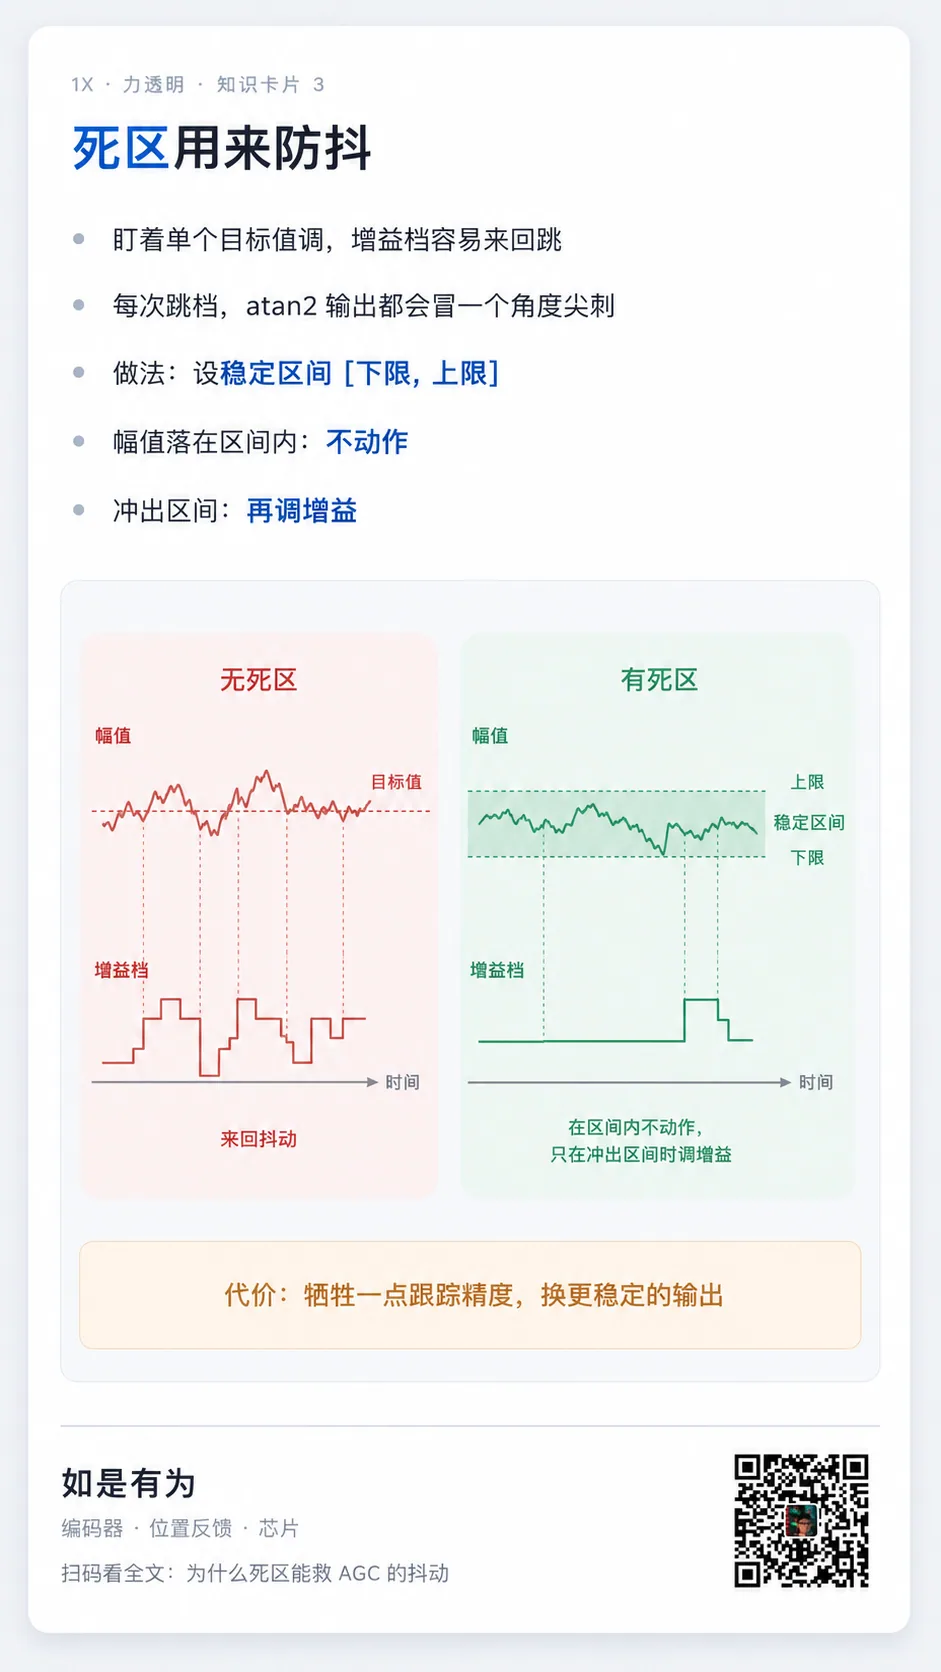
atan2 本质上看的是 sin 和 cos 的比例关系。只要两路信号被同一个增益同步放大或缩小,比例不变,角度理论上也不变。
真正破坏角度的,是削波。削波不是“幅值变大”,而是波形的一部分被硬生生截掉,导致比例关系被破坏,误差不再能靠归一化消除。
预测层解决“动作太晚”,死区解决“动作太频繁”。两者缺一不可。
代价与边界
历史极值需要建立。上电初期或工况突变时,历史记忆还不充分,预测能力会打折。
趋势判断存在窗口权衡。采样点太少,趋势判断容易受噪声干扰;采样点太多,又会引入额外延迟。
它只解决幅值饱和。偏心、温漂、磁场谐波、结构误差,仍需其它校准机制处理。
死区宽度需要取舍。太窄会抖,太宽会迟钝,本质上是在跟踪速度与稳定性之间做交换。
给做编码器的人的启发
快系统里,事后反应和事前预判不是“优化一点”,而是本质差别。任何阈值保护都应该追问:等检测到越界时,坏数据是不是已经流出去了?
如果答案是“是”,触发条件就应该从“已经越界”提前到“正在冲向越界”,也就是趋势判断加安全裕量。
同时,任何自动调节环只要在目标值附近频繁动作,就应该考虑加死区。它牺牲一点跟踪精度,却往往能换来更干净、更稳定的控制输出。
边界说明
CN122306120A 为公开申请,尚未授权。本文讨论的是公开申请中的技术思路与磁编码器信号链机理,不构成法律意见。
文中关于削波、同步缩放、atan2 比值失真、死区防抖等内容,属于磁编码器信号链的通用工程解释。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。