想用AI颠覆编码器? Melexis 用 51 参数 GRU 算磁位置,KTM5800 为何仍用固定流水线
首发于公众号「如是有为」 · 查看原文
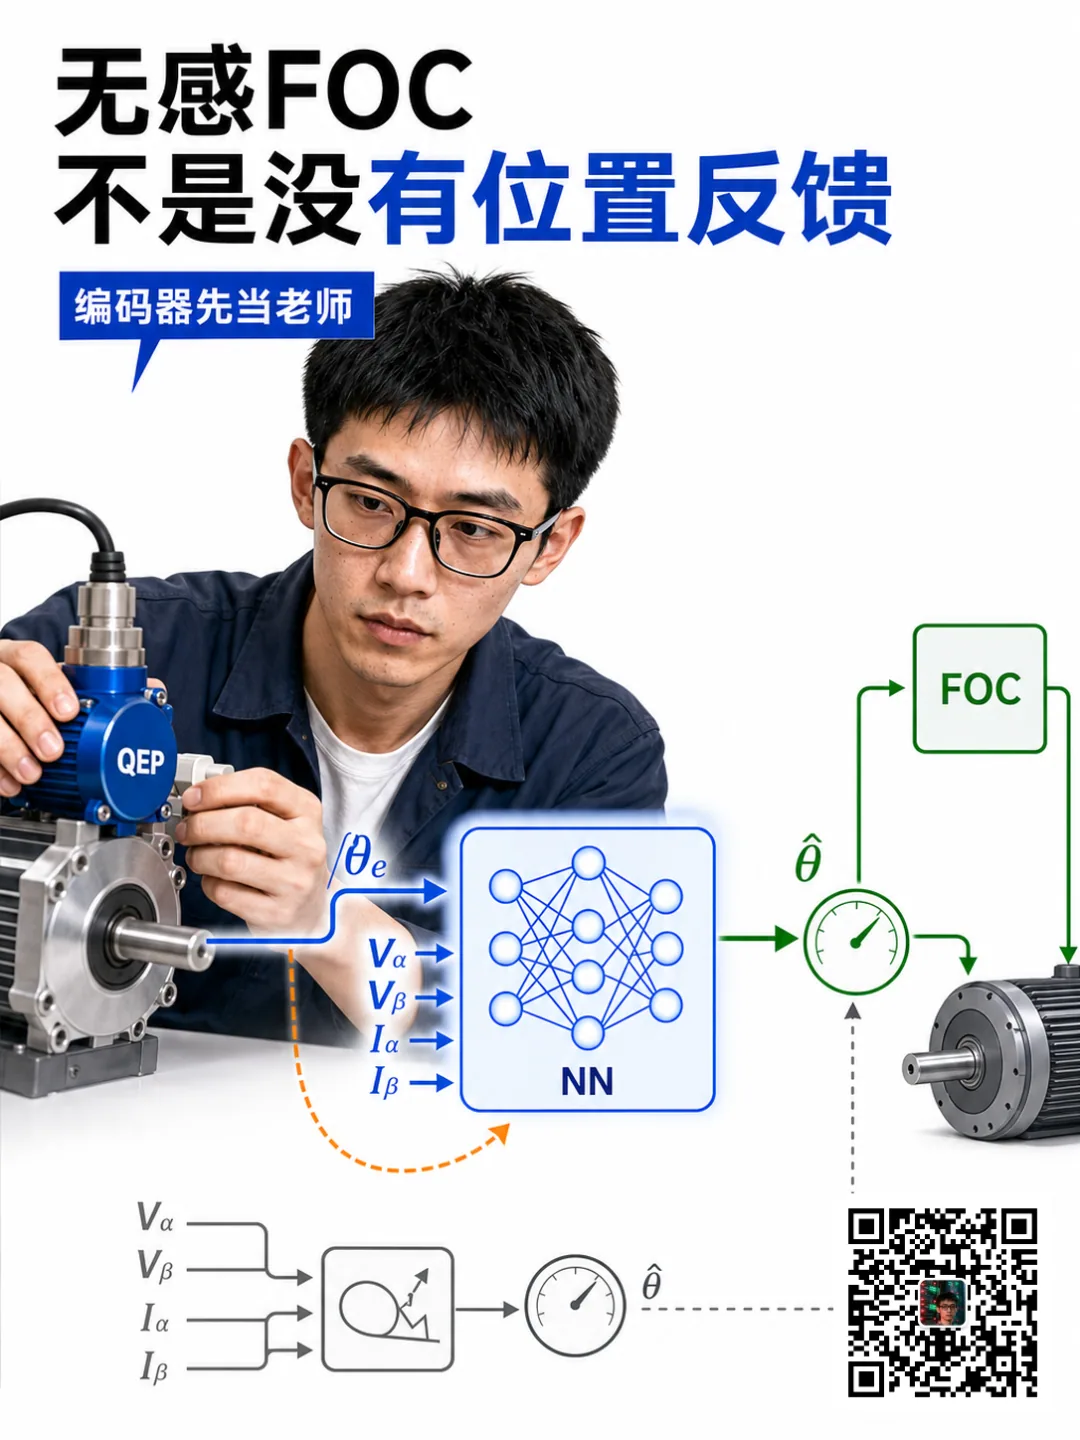
不是争论“AI 能不能跑”,而是把参数、乘法、激活函数、训练真值和 0.5 μs 时序预算逐项摊开。
电机驱动器每一个控制周期都要知道转子角度。装编码器时,角度由传感器测出来;无感 FOC 则用电压、电流和电机模型估出来。
MathWorks 把估算器换成了神经网络。Melexis 更进一步,在公开专利里把 RNN 放进磁位置传感器。
MathWorks 有官方示例,Melexis 有公开专利参数和附图。KTM5800 为什么仍然使用 ADC、校准、反正切、滤波和查表这条固定链路,可以逐项核算。
Melexis的RNN确实画进了传感器
WO2024013043A1 的申请人为 Melexis Technologies SA 与 Vrije Universiteit Brussel(VUB),国际公开日为 2024 年 1 月 18 日;中国同族为 CN119546926A。
独立权利要求限定了至少两个磁传感器,并用循环神经网络根据磁场信号求 1、2 或 3 自由度位置;每个自由度最多 300 个可训练参数。
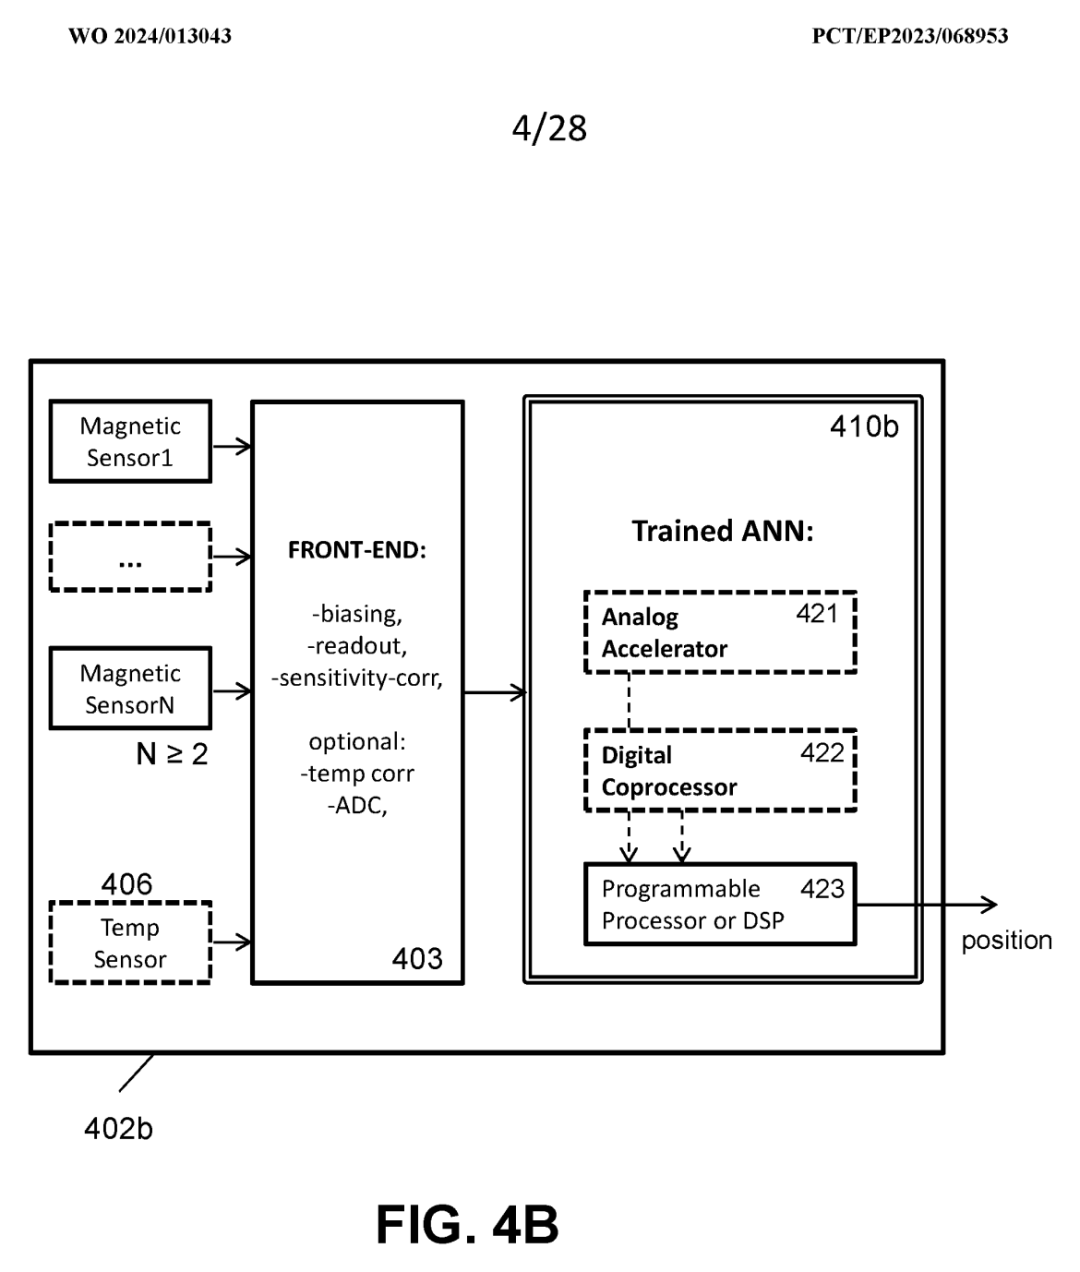
图1:专利图 4B。磁传感器、前端和训练后的 ANN 位于同一传感器装置内;ANN 可由模拟加速器、数字协处理器或可编程处理器执行。原专利 PDF 第 54 页。
专利还给出以下边界:
1 自由度最多 300 个参数,2 自由度最多 600 个,3 自由度最多 900 个;
RNN 可使用 GRU、LSTM 或简单循环单元,总单元数可限定在 12 个以内;
处理器实施例为 32 位 CPU 加 FPU,内部时钟不超过 100、200 或 400 MHz,Flash 不超过 1 或 2 MB,RAM 不超过 256 或 512 KB;
网络可在传感器芯片内,也可在第二颗芯片上;
文中提出的系统响应要求是约 10 ms;
位置误差指标使用 MSE 小于量程的 2%、1.5% 或 1%,部分曲线使用 MAE,单位为毫米。
这些是专利覆盖范围,不是 Melexis 量产料号的数据手册指标。专利没有给出一颗量产芯片的型号、采样率、全温最大误差、最坏执行周期或失效回退时间。
MathWorks网络:38个参数,不只是32次乘加
MathWorks 的 ARNN 每拍输入 6 个量:Vα、Vβ、Iα、Iβ、sinθe[k−1]、cosθe[k−1]。
网络为 6输入 → 4个tanh神经元 → 2输出。参数逐项展开:
第一层权重:6 × 4 = 24
第一层偏置:4
第二层权重:4 × 2 = 8
第二层偏置:2
总参数:24 + 4 + 8 + 2 = 38
合计 38 个可训练参数。
一次推理的网络核心包含:
32 次权重乘法;
32 次累加加法,按偏置初始化累加器计;
4 次 tanh;
2 个上一拍状态量的读取和 2 个新状态量的写回。
只算权重存储,FP32 为 38×4=152 B,INT16 为 38×2=76 B,INT8 为 38 B。这些数字不含代码、激活函数查表、定点缩放、饱和保护和中间状态。
若硬件只有 1 条每拍可接收一次运算的 MAC 通道,32 次权重运算至少占 32 个发射周期;4 条并行 MAC 至少 8 个周期;8 条并行 MAC 至少 4 个周期。这里仍未计算 4 次 tanh、访存和控制开销。
图2:MathWorks 官方网络结构。官方说明为两个全连接层和一个激活层。
Melexis图14:51个参数对应多少运算
专利图 14A 给出一个可直接复算的实例:
输入:4 个 Hall 信号;
隐藏层:1 层、2 个 GRU 单元;
输出:1 个位置量;
可训练参数:51 个。
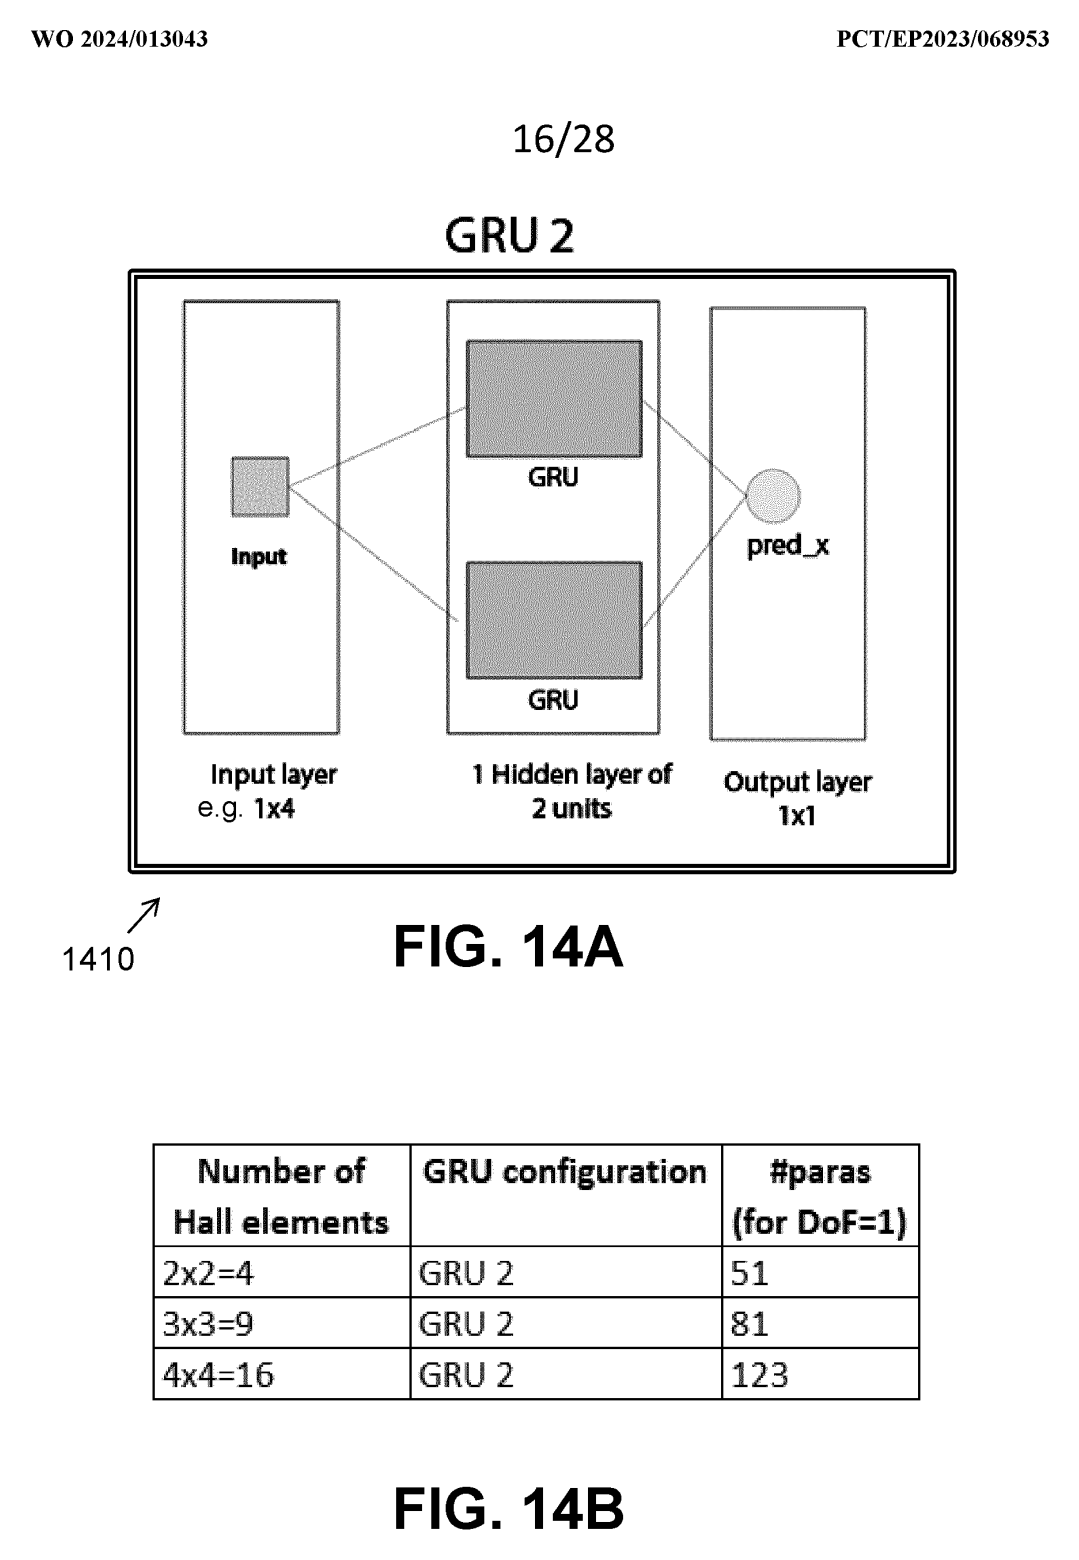
图3:专利图 14A/14B。4 个 Hall 元件配 GRU2 时为 51 个参数;9 个 Hall 元件为 81 个;16 个 Hall 元件为 123 个。原专利 PDF 第 66 页。
按图中的 n=4 输入、h=2 隐藏单元、d=1 输出,并采用与 51 参数相符的 reset-after GRU 计数:
GRU 参数 = 3 ×(输入权重 nh + 循环权重 h² + 两组偏置 2h)+ 输出层参数(h+1)d
= 3 ×(4×2 + 2² + 2×2)+(2+1)×1
= 48 + 3 = 51
每个新采样点的矩阵乘法:3h(n+h)+ hd = 3×2×(4+2)+ 2 = 38 次。
再加复位门和状态混合的 3h = 6 次逐元素乘法,合计 44 次标量乘法。按“偏置先装入累加器、每个权重乘积累加一次”的口径,同一结构还要完成 48 次加/减、4 次 sigmoid、2 次 tanh。
51 个参数按 FP32 保存为 204 B,按 INT16 保存为 102 B。专利上限 300 参数/自由度对应 FP32 1200 B、INT16 600 B、INT8 300 B。
专利图 10A 还显示,GRU/RNN 使用的历史长度从 1 增加到 10、20、50 或 100 时,MAE 会变化。专利正文提出至少 3、5、10 或 20 帧时间序列;采用有状态推理时,每来一个新样本只推进一次循环状态,并不每拍重算整段历史。原始曲线在专利 PDF 第 61 页。
KTM5800的0.5微秒等于40个80MHz时钟
KTM5800 v1.5 手册公开的相关数字是:
内部主频 80 MHz;
双 16-bit、2 MHz SAR ADC;
典型延时时间 0.5 μs;
SPI 最高 36 Mbps;
256 点非线性校准表,每点 16 bit;
单对极校准后 INL 典型值不超过 ±0.025°;
输出噪声典型值 0.01°,条件标为 6 sigma。
对应原文见 KTM5800 v1.5 手册第 4、5、8 页。
80 MHz 的一个时钟是 12.5 ns;0.5 μs ÷ 12.5 ns = 40。
0.5 μs 典型延时等价于 40 个 80 MHz 时钟。
MathWorks 网络若串行使用 1 条 MAC,32 次权重运算至少占 32 个周期,即 0.4 μs,已经等于 40 时钟等效值的 80%;4 次 tanh、读写、缩放和控制尚未计入。
Melexis 图 14 的 GRU2 若串行使用 1 个乘法器,44 次乘法的下限是:44 ÷ 80 MHz = 0.55 μs。
这还没有计入 48 次加/减、4 次 sigmoid 和 2 次 tanh。
这组计算不能证明 KTM5800 的 DSP “算不了神经网络”。手册没有公开 MAC 通道数、乘法器吞吐、tanh/sigmoid 实现方式和各模块占用周期。它证明的是:如果沿用 80 MHz、0.5 μs 这组公开指标,单乘法器串行实现没有完整时序余量;要进入主角度链,必须增加并行 MAC、激活函数硬件或改变流水线。
Melexis 专利使用的目标是约 10 ms 响应,KTM5800 手册给的是 0.5 μs 典型延时,两者相差 20000 倍。两项指标的定义和应用场景不同,不能拿来比较产品速度;这个比值只标出两份设计的时间尺度差异。
输入也不是同一组信号
MathWorks 网络读取的是电机控制器内部的 Vα、Vβ、Iα、Iβ,再带上一拍预测的正余弦角度。它根据逆变器怎样施加电压、电流怎样响应,估计转子电角度。
KTM5800 的输入是 AMR/TMR 或光电前端送来的差分正余弦:
x = A·cosθ + Bx
y = B·sin(θ+φ)+ By
KTM5800 不直接获得相电流、母线电压和 PWM 状态。把 MathWorks 的 38 个参数搬进 KTM5800,六个输入里有四个不存在。
Melexis 专利走的是另一条路:至少两个空间分开的磁传感器,输入可加入成对差分、梯度、差分比值和温度,再由 RNN 求位置。专利图 24 把这些步骤写进了方法流程,原图在专利 PDF 第 74 页。
训练数据要覆盖什么
MathWorks 官方示例不是拿几圈波形直接训练。
它对速度和转矩工作点做扫描:0% 到 10% 额定转速区间减少转矩变化,10% 到 100% 区间同时改变速度和转矩;只在电压、电流进入稳态后采集。数据按 70% 训练、15% 验证、15% 测试拆分,官方给出的示例训练数据生成时间约 3 小时。
训练标签可以来自 Simulink 电机模型真值。换成实机数据时,QEP、旋变、光编或转台提供独立角度真值。拿 KTM5800 自己的反正切输出当标签,只会复制原算法的误差。
Melexis 专利把训练覆盖写到了晶圆和装配层:
权利要求 10 至少使用 3 颗不同传感器,优选来自 3 片不同晶圆;
实施例列出 5、10、20、50 或 100 颗传感器;
可从 TT、SS、FF 三种 corner wafer 取样;
每片晶圆可取 5 颗,中心 1 颗、边缘 4 颗;
环境温度可按 20°C 间隔取点;
位置可按量程的 1% 间隔取点;
外部干扰场可取至少 10、20 或 32 个值;
训练数据可加入高度方向气隙偏差、横向偏差、人工噪声和多颗永磁体差异。
102 B 或 600 B 只是权重存储量。训练集仍要覆盖传感器、磁铁、气隙、偏心、温度和安装差异的组合。
KTM5800现有校准链要付多少成本
KTM5800 的一键非线性校准要求电机匀速达到 4000 rpm 以上,典型流程等待 5 s 内达到理想效果,再把校准结果写入 MTP。
256 点表每点 16 bit,存储量为:256 × 16 = 4096 bit = 512 B。
高精度校准时,手册图 8 使用同轴光学编码器作为参考,把 KTM5800 测量值与参考角度之差写进 256 点表。对应原文在 KTM5800 v1.5 手册第 22、23 页。
因此,AI 方案不能只回答“权重比 512 B 误差表更省”。它还要用同一套总成证明:
全角域最大误差是否不超过 ±0.025°;
-40°C 到 125°C 的最大误差是多少;
180000 rpm 上限附近是否保持单调;
最坏执行时间是否满足角度更新周期;
输入超范围、权重校验失败或循环状态异常时,几拍内报警并切回哪条链。
MSE不能替代最大误差
MathWorks 示例报告的测试 MSE 为 6.2514e-06。Melexis 专利用 MSE 占量程百分比和 MAE 毫米曲线描述效果。KTM5800 手册则给 INL、6 sigma 噪声和典型延时。
这三套指标不能横向替换。
平均误差或均方误差可以被大量正常样本稀释;编码器每转一圈都会经过最差角区,主角度链还要检查最大误差、单调性、0°/360°接缝、全温漂移和延迟上界。
神经网络可以进入磁位置传感器,Melexis 的专利已经给出结构、参数范围和训练路径。它是否已经进入某颗量产芯片,公开资料没有给出型号和数据手册。
KTM5800 也不是“不能运行 38 参数网络”。按公开数字,38 参数 ARNN 的权重只需 76 B INT16;问题是 0.5 μs 对应 40 个 80 MHz 时钟,而网络核心之外仍有激活、定点、状态、校验和回退。没有 MAC 并行度、WCET、全温最大误差与故障处理数据,就不能把“能算一次”写成“能接管主角度”。
可截图保存
三张知识卡片
KNOWLEDGE CARD 01
MathWorks ARNN
每拍做什么
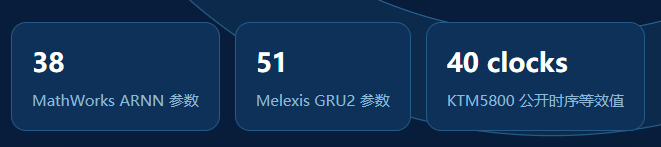
38参数
32 次权重乘法
32 次累加
4 次 tanh
INT16 权重 76 B
6 输入 → 4 tanh → 2 输出
KNOWLEDGE CARD 02
Melexis 图14
GRU2 的运算账
51参数
44 次标量乘法
48 次加/减
4 次 sigmoid
2 次 tanh
4 Hall → 2 GRU → 1 位置
KNOWLEDGE CARD 03
KTM5800
公开时序账
40时钟
内部主频 80 MHz
典型延时 0.5 μs
ARNN 权重最少 32 拍
GRU2 乘法最少 44 拍
激活、访存、缩放仍未计入
公开核验来源
WO2024013043A1:Magnetic position sensor system, device and method using a recurrent neural network
CN119546926A:中国同族《使用循环神经网络的磁位置传感器系统、设备和方法》
MathWorks:Field-Oriented Control of PMSM Using Position Estimated by Neural Network
MathWorks:Building Neural Network for Virtual Position Sensing
KTM5800 产品手册 v1.5
证据边界
Melexis 专利覆盖通用 1D/2D/3D 磁位置传感,包含平移、曲线运动、纯旋转及摇杆等实施例;不能直接写成高速旋转编码器量产规格。
专利中的 10 ms 是应用响应要求描述,KTM5800 的 0.5 μs 是产品手册典型延时,定义不同,不能用于产品性能排名。
GRU2 运算量按图 14A 的 4 输入、2 隐藏单元、1 输出及与 51 参数吻合的 reset-after GRU 公式复算;48 次加/减采用“偏置先装入累加器、每个权重乘积累加一次”的口径,不同实现的融合运算和访存次数会变化。
如是有为 · 把位置反馈链路讲到能验证、能决策
整理日期:2026-08-12

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。