宇树上市了,但它的关节里藏着一场传感器淘汰赛:三霍尔→磁编→双电感,每次升级都像一次“技术谋杀”
首发于公众号「如是有为」 · 查看原文
2026年3月20日,宇树科技科创板IPO申请获受理,拟融资42.02亿元。更扎眼的是,宇树招股书里还写到:2025年度,公司纯人形机器人出货量已超5500台,全球第一。很多人看到的是资本市场开始给人形机器人按下加速键,但真正让硬件工程师后背发紧的,是另一件事:一旦人形机器人开始走向规模交付,关节里那些原本“勉强能用”的传感器方案,就会被一轮一轮清洗掉。
这件事最狠的地方,不在于某个器件突然变坏了,而在于系统需求变了。以前的标准是“能转起来”,后来变成“能稳稳地转”,再后来变成“能在受力、冲击、减速器弹性、装配误差和电磁干扰同时存在的情况下,还能闭环控制得住”。标准每抬高一层,上一代方案就不是“落后一点”,而是会在最关键的时候突然露出天花板。
很多人喜欢把这条演进线写成一句很刺激的话:三霍尔死于低精度,磁编码器死于磁干扰,双电感成为终局。这个说法有煽动性,但不够准。更准确的版本其实更残酷:真正被淘汰的,从来不是某个单独器件,而是上一代控制架构对系统复杂度的想象。
第一轮淘汰:三霍尔不是太差,而是它只属于“先让电机转起来”的年代
三霍尔曾经是非常聪明的方案。便宜,简单,抗油污,抗震,工程上好落地。对很多传统伺服场景来说,只要电机能稳定换向,它就是高性价比答案。
但问题是,人形机器人关节不是风扇,不是小家电,也不是早期只追求“能走能摆”的演示平台。它要的是极低速时还能平顺,受力时还能柔顺,突然停住时电流也别乱炸,轻轻一抬手和猛然一蹬腿之间,控制器都得知道转子此刻到底在哪。
这里就到了三霍尔真正尴尬的地方。很多文章喜欢直接说“三霍尔不能做FOC”,这句话其实不对。Microchip和NXP都有正式资料,明确展示过基于Hall传感器的FOC实现。也就是说,三霍尔不是不能上FOC,它当然能上。问题在于,它天生给你的位置信息还是太粗,低速平顺性、扭矩细腻度和动态一致性都很依赖插值、观测和补偿,做到“能用”不难,做到“像高质量关节那样好用”就开始吃力了。
这就是第一轮淘汰真正发生的地方。
不是霍尔器件突然失灵了,而是关节控制从“知道大概在哪个扇区”升级成了“我要连续、实时、稳定地知道你到底转到哪了”。一旦需求跨过这条线,三霍尔就很难再站在主角位置上。它不是被人嫌弃了,它是被新的控制精度门槛自然挤到了边缘。
第二轮淘汰:磁编码器把精度带上来了,但也把系统问题暴露得更彻底了
接替三霍尔登台的,是磁编码器。这一步看起来非常顺理成章。
它给连续角度反馈,体积小,非接触,装配友好,还能很好塞进紧凑关节。对FOC来说,这几乎就是从“模糊地知道电机在干什么”一下跳到了“终于能比较清楚地看见它在干什么”。所以磁编码器在机器人关节里流行,不是偶然,是控制需求推着它上去的。
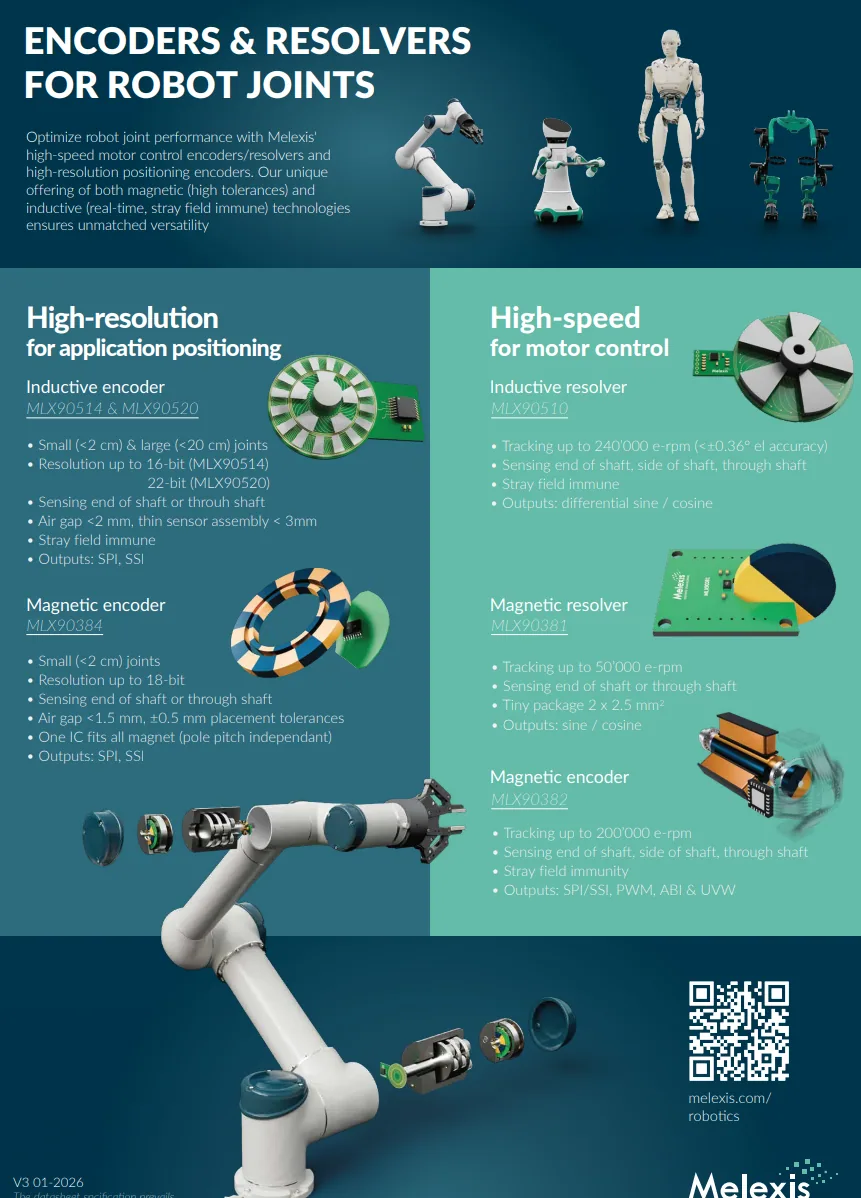
但这里最容易写偏的一点是:不能把它写成“磁编码器已经不行了”。至少从公开的一线厂商材料看,事实不是这样。Melexis在最新的机器人关节资料里,仍然把磁编码器和电感编码器并列作为机器人关节的核心路线来讲。它甚至专门强调,磁方案也在做stray field immunity,说明磁路线并没有被行业宣判死刑。
那为什么很多工程师还是越来越焦虑?因为磁编码器真正难的,从来不是实验室里那条漂亮的精度曲线,而是它一旦塞进真实的人形机器人关节,问题就不再只是“测不测得准”,而变成“在电机、驱动、线束、减速器、磁路耦合、动态电流和有限空间同时存在时,你还能不能一直测得准”。
这时候,磁路线的矛盾就暴露出来了。它不是不能做抗干扰,而是系统越复杂,工程代价越高。原来你只是在选一个角度传感器,后来你发现你其实是在管理一个关节内部的磁环境、机械容差、标定流程和动态补偿链路。到这一步,磁编码器不是突然变差了,而是它把“系统级问题”完整地摊到了桌面上。
真正让磁方案压力陡增的,还不是单编码器,而是双编码器需求开始冒头。
第三次转折:行业真正先形成共识的,不是“双电感”,而是“双反馈”
这一步,很多文章都讲偏了。
真正先成为先进关节共识的,不是“双电感”这四个字,而是“双反馈”。也就是只知道电机侧在转什么,已经不够了,关节输出侧到底发生了什么,也必须测。
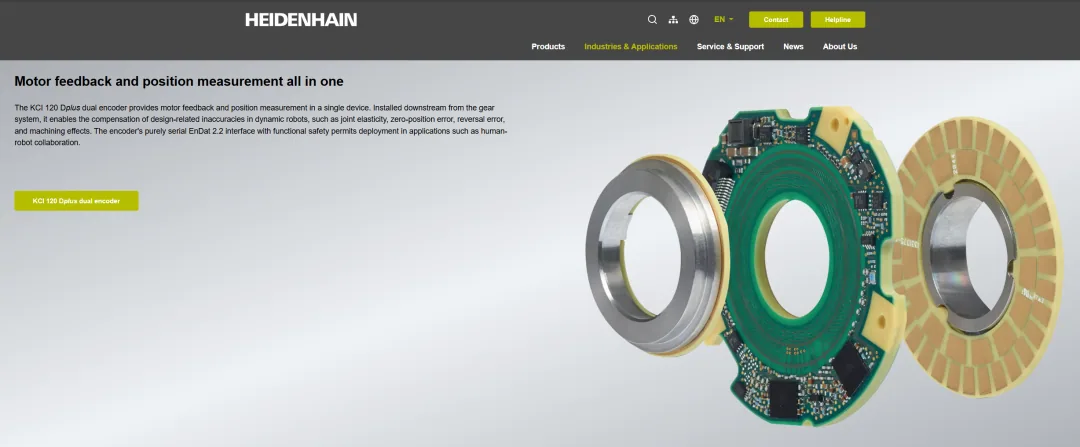
这不是玄学,而是减速器把问题逼出来的。机器人关节里有减速器,就会有柔性变形,就会有回程误差,就会有零位误差,动态负载一上来,还会叠加更多实际偏差。HEIDENHAIN在机器人资料里讲得非常直接:双编码器和次级编码器的意义,就是为了补偿高级机器人中的关节弹性、零位误差、反向误差以及加工带来的影响。换句话说,工程师终于承认了一件事:电机转了多少,不等于关节末端就真的到了哪里。
这一步一旦成立,整个故事就变了。
过去大家争的是“单个位置传感器选谁”。现在大家争的是“在双反馈架构下,哪种传感技术更适合待在这个高功率、高动态、高集成、强干扰的关节里”。你会发现,行业不是先决定“我要电感”,而是先发现“我必须双反馈”,然后再反过来问:在这样的环境下,谁更像最后留下来的那一个?
这时候,电感编码器才开始真正走到台前。
第三代标配为什么越来越像电感:不是因为它更时髦,而是因为它更像为这种环境长出来的
电感路线这两年之所以越来越热,关键不是宣传,而是物理原理对上了场景。
Renesas在2025年发布这代无磁体电感位置传感器时,官方说得很直白:这类器件对杂散磁场免疫,而且适合电机驱动、执行器、服务机器人等对可靠性和长期性能要求高的场景。RAA2P3226的数据手册进一步给出了更硬的指标:最高支持60万rpm,最高19位分辨率,传播延迟小于100ns,激励频率在2到5.5MHz范围。这个信号已经很明显了——它卖的不是“我也能测角度”,而是“我在高速、高干扰、强动态场景里更有底气”。
这也是为什么“双电感”这个说法越来越容易被提起。不是因为所有头部人形机器人都已经公开宣布自己用了双电感,这一点至少在公开资料里并没有被完全坐实;而是因为当双反馈开始成为先进关节的方向时,电感路线在抗杂散磁场、响应速度、结构适配和长期可靠性上,确实越来越像那个“更顺手的候选答案”。
说得再直白一点,三霍尔输给的是控制精度门槛,磁编码器面对的是系统复杂度门槛,而电感路线现在冒头,是因为它在这个新门槛面前显得更省事、更稳、更像一套工程上能大规模复制的方案。
注意,是“更像”,不是“已经终局”。
国产替代真正难的,不是把芯片做出来,而是把整条信号链驯服
很多人一谈国产化,就把视线死死盯在芯片本身。这当然重要,但真要进人形机器人关节BOM,芯片只是一部分。
更难的是整条信号链。
线圈怎么画,靶材怎么配,装配公差怎么吃,校准怎么做,温漂怎么压,延迟怎么补,接口怎么和驱动板、控制板、整机关节算法闭合起来。这些东西加在一起,才叫“能量产的编码器方案”。Renesas把自动校准、线性化、高速接口和超低传播延迟这些能力做进器件,本身就说明了一个现实:高性能编码器竞争,早就不是单点芯片参数竞争,而是整套传感链路竞争。
所以,未来真正能吃到这波红利的国产厂商,不会只是“某一颗芯片参数看起来不错”的公司,而是那些能把芯片、线圈、结构、校准、接口、生产一致性一起跑通的团队。表面上看是在卖一个位置传感器,本质上卖的是“一个关节在真实工况下还能闭环得住”的确定性。
这才是这轮淘汰赛最值钱的地方。
宇树IPO真正释放的信号,不只是行业热了,而是传感器再也不能靠“差不多”混过去了
宇树此次IPO申请获受理、拟融资42.02亿元,背后不是一个简单的资本故事,而是一个更具体的产业信号:人形机器人开始从“样机英雄时代”走向“规模交付时代”。而一旦进入规模交付,关节里的每一个短板都会被放大。招股书里强调了公司在人形机器人、四足机器人、关节模组、感知传感器等核心部组件上的持续布局,这本身就说明,未来竞争不会只看整机动作视频有多炸裂,还要看这些核心部件在量产环境里到底稳不稳。
也正因为这样,这场传感器淘汰赛的主线才会越来越清晰。
第一轮,淘汰的是“只要能换相就行”的旧时代,所以三霍尔退场。
第二轮,淘汰的是“有连续角度就够了”的单点乐观主义,所以磁编码器开始暴露系统级代价。
第三轮,淘汰的是“只测电机侧就够了”的单反馈假设,所以双反馈走上台前,而电感路线因为更契合高干扰高动态环境,开始越站越像下一代主角。
这才是最值得盯的一句话:
宇树上市,表面看是机器人公司融资。往关节里看,其实是整个传感器行业被迫重新排座次。
三霍尔没有“错”,它只是属于一个更粗放的控制时代。磁编码器也没有“死”,它依然会在大量场景里继续存在,甚至继续进化。但如果人形机器人真的要大规模进工厂、进商业场景、进高动态高负载应用,那么最后能留在高端关节核心位置上的,一定不是“参数表最漂亮”的那个,而是“在最脏、最挤、最吵、最难控制的环境里,仍然能给出稳定确定反馈”的那个。
而从现在公开能看到的技术走向看,双反馈越来越像方向,电感越来越像那个站在风口正中央的人。
你回头再看这场淘汰赛,就会发现它根本不是一次器件升级史。
它是一部控制系统不断提高要求、然后把旧方案一层一层逼出牌桌的历史。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。