iC-Haus iC-SM2L 是2mm极距AMR公开参照,但自研AMR样片H_k≈4mT会让1mm气隙10mT下角度误差从0.35°飙到3.8°
首发于公众号「如是有为」 · 查看原文
读博那会儿,我一直以为磁传感器数据手册里的“最小工作磁场”是一个保守数字。供应商写 20mT,工程上也许 15mT 还能跑;供应商写 12mT,也许 10mT 只是裕量少一点。只要信号幅值还能出来,后面靠标定、查表、滤波,总能把误差压下去。
工作之后才发现,这个理解在 AMR 位置传感器上非常危险。尤其是自研 AMR 薄膜刚做出来、H_k 还没有实测之前,你以为自己只是少了几个毫特的磁场,实际上可能已经从“饱和工作区”掉进了“亚饱和非线性区”。
这不是误差线性变大,而是误差突然换了一个量级。
上个月我们验证一批自研 AMR 线性位置传感器样片,配的是 2mm 极距磁栅。公开产品里,iC-Haus iC-SM2L 是一个很好的参照坐标:它同样是 AMR effect,同样是 2mm 极距应用方向。但参照只能说明“这个技术路线真实存在”,不能说明你自己的薄膜工艺、条纹几何和 H_k 已经做到商业芯片的水平。
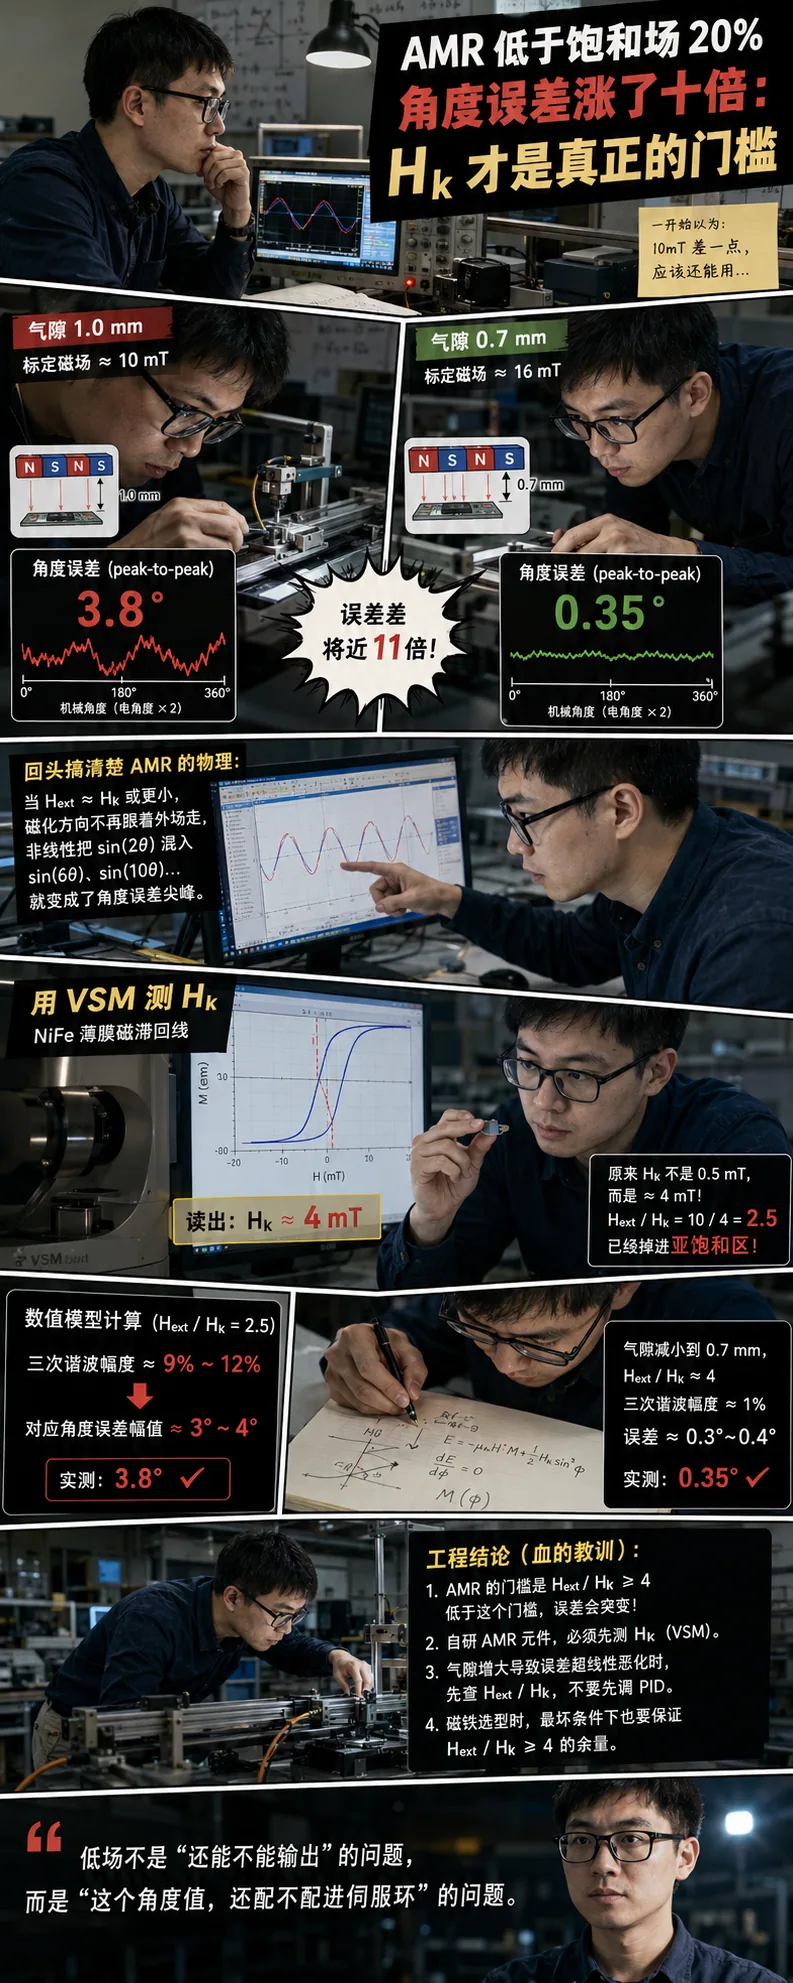
我们的磁栅在 1mm 气隙处标定磁场约为 10mT。当时的判断很简单:2mm 极距 AMR 线性传感器本来就是成熟方向,10mT 虽然不算高,但先跑通测试台应该问题不大。结果第一轮数据出来,角度误差 peak-to-peak 是 3.8°。
同一套测试台,同一块样片,同一套算法,把气隙从 1mm 减到 0.7mm,磁场升到约 16mT,角度误差立刻降到 0.35°。
从 3.8° 到 0.35°,差了将近 11 倍。磁场只从 10mT 增加到 16mT,看起来只是 60% 的变化,但角度误差直接换了一个数量级。
这件事真正把我打醒了:AMR 的低场问题,不是“还能不能输出正弦波”的问题,而是“磁化方向到底还跟不跟外场走”的问题。
AMR,也就是各向异性磁阻,本质上是薄膜电阻率随磁化方向和电流方向夹角变化。常见表达可以写成:
ρ = ρ⊥ + Δρ·cos²θ
这里的 θ 不是外加磁场方向和电流方向的夹角,而是薄膜内部磁化方向和电流方向的夹角。这个差别非常关键。高场情况下,外加磁场足够强,磁化方向基本被外场拉着走,所以工程上可以近似认为:
θ_magnetization ≈ θ_field
这时候,输出的 sin/cos 信号比较干净,角度误差主要来自桥阻匹配、安装偏心、磁栅谐波、ADC、前端噪声和后端标定。Analog Devices 的 AMR 角度传感器应用资料也强调,只要 AMR 传感器被激励磁场充分饱和,传感器得到的角度信息就不会随磁场强度变化;同时它也明确提醒,气隙会影响传感器看到的磁场强度,设计时必须保证磁场达到器件要求。
但低场时就不是这样了。薄膜内部不是一张“没有脾气的电阻片”,它有自己的内部场,包括材料性质、版图几何、退火状态、薄膜应力、边缘形貌和磁畴结构带来的各向异性。外场够强的时候,是磁铁在指挥薄膜;外场不够强的时候,是磁铁和薄膜自己的各向异性在拔河。
这场拔河的核心指标,就是 H_ext/H_k。
H_ext 是外加磁场,H_k 是薄膜的等效各向异性场。H_ext 远大于 H_k,磁化方向基本跟着外场走,sin/cos 输出比较干净;H_ext 接近 H_k,磁化方向就开始明显偏离外场方向,而且这个偏离不是一个固定 offset,而是随角度变化的非线性偏差。
这种非线性最麻烦的地方在于,它不会只表现成幅值变小。它会把原本比较干净的 sin(2θ)、cos(2θ) 输出,揉进 sin(6θ)、sin(10θ) 这类高次谐波。最后你在 atan2 里看到的,不是“整体缩小一点的正弦波”,而是一串周期性角度误差尖峰。
一开始,我们估算这批自研 AMR 样片的 H_k 大概只有 0.5mT。按这个估算,1mm 气隙下 H_ext≈10mT,那么 H_ext/H_k≈20,怎么看都不像低场失效。我们甚至按小信号近似算了一遍:如果三次谐波相对幅度近似跟 (H_k/H_ext)² 同阶,那么:
(H_k/H_ext)² = (0.5/10)² = 0.0025
也就是 0.25%。按这个量级,角度误差不应该到 3.8°。所以一开始我们也怀疑过算法、atan2、插值表、ADC 采样、PCB 噪声,甚至怀疑磁栅是不是局部磁化不均。
但后面发现,真正错的是前面的物理假设。
我们用 VSM 测了 NiFe 薄膜的磁滞回线,从各向异性场相关特征读出这批样片的 H_k≈4mT。这个数字一出来,前面的异常就对上了。1mm 气隙下 H_ext≈10mT,H_ext/H_k 不是 20,而是 2.5。这个比值已经不是“高场饱和工作区”,而是明显进入 AMR 亚饱和区。
这里还要补一句:H_k≈4mT 不能简单归因成“条纹宽了一倍,所以 H_k 一定变大”。真实薄膜里的 H_k 往往是综合结果,可能来自条纹几何、退火诱导各向异性、薄膜应力、边缘形貌、磁畴结构和工艺偏差。对工程选型来说,原因可以继续拆,但第一步必须先把 H_k 测出来。
靠文献典型值拍脑袋,在自研 AMR 上很容易翻车。
后面我们把 H_k≈4mT 代入单轴各向异性能量模型做数值求解。这里不是套一个放之四海皆准的闭式公式,而是对每个外场角度求磁化角的稳态解,再把磁化角带回 AMR 的 sin/cos 输出里做谐波分析。结果显示,当 H_ext/H_k≈2.5 时,高次谐波已经足够把角度误差推到几度量级。这个结果和 1mm 气隙下 3.8° peak-to-peak 的测试结果基本吻合。
把气隙压到 0.7mm 后,磁场升到约 16mT。此时 H_ext/H_k≈4。数值模型里的高次谐波明显下降,角度误差落到 0.3°到0.4°附近,也和实测的 0.35°对上了。
这就是我这次最深的体会:AMR 的饱和场规格,不是供应商随手加出来的保守裕量,而是 H_ext/H_k 必须跨过去的物理门槛。
公开商业器件其实也在反复提醒这件事。ADI 的 ADA4571 是真实的 AMR 角度传感器,数据手册说明它输出与周围磁场角度相关的 sine/cosine 模拟信号;TI 的 TMAG6180-Q1 也是真实的 AMR 角度传感器,官方页面写明它基于 AMR technology,提供与 in-plane magnetic field 方向相关的差分 sine/cosine 输出,并给出 20mT 到 1T 的工作磁场范围。
成熟商业芯片把这些窗口写在资料里,不是为了吓唬工程师,而是因为前端磁结构、薄膜工艺和系统误差之间有明确边界。对自研 AMR 来说,这个边界更不能凭经验猜。商业芯片的数据手册可以做参照,但不能替你测自己的 H_k。
低于 H_ext/H_k 门槛,信号不一定消失,波形也不一定难看到让你一眼发现问题。它可能依然像一对 sin/cos,幅值也还说得过去,示波器上甚至会让人误判为“可以靠标定修”。但一旦你把角度解出来,尤其放到高分辨率插值、伺服控制、直线电机反馈里,周期性误差就会以非常刺眼的方式冒出来。
这类问题最容易误导工程师。因为很多人看到气隙变大、磁场变弱、角度误差变差,第一反应是查信噪比,第二反应是查 ADC,第三反应是调滤波,第四反应是怀疑机械安装。但 AMR 亚饱和区的特征不是普通噪声问题,它有三个很明显的信号:第一,误差随气隙变化不是线性的,而是某个气隙之后突然恶化;第二,误差波形有很强的周期性谐波特征,不像随机噪声;第三,标定可以压掉一部分,但一换气隙、一换温度、一换磁栅批次,误差又会冒出来。
这时候继续调 PID,基本是在后端给前端物理问题擦屁股。
更稳的工程流程应该反过来:先测 H_k,再定最小 H_ext,再定磁铁和气隙窗口。对于 iC-Haus iC-SM2L 这类成熟商业 AMR 线性传感器,供应商已经把磁性薄膜、版图和工艺窗口收敛过,工程师应该尊重数据手册和应用资料里的磁场条件。对于自研 AMR 元件,尤其是第一次流片、第一次做 NiFe 薄膜、第一次换条纹几何时,不能拿商业芯片的经验值直接套,必须用 VSM 或等效磁性测量手段把自己的 H_k 测出来。
我们这次真正踩坑的地方,不是 10mT 和 16mT 之间差了 6mT,而是我们一开始不知道自己的 H_k 到底是多少。以为 H_k 是 0.5mT,就会觉得 10mT 很安全;测出来 H_k 是 4mT,才知道 10mT 其实只剩 2.5 倍 H_k。这个比值在 AMR 角度测量里已经非常危险。
所以我现在给 AMR 磁铁选型定了一个更粗暴但更可靠的规则:不要只问“这个气隙下有没有足够幅值”,而要问“最差气隙、最高温漂、最差磁栅批次、最差安装偏差下,H_ext/H_k 还能不能至少大于 4”。如果做不到,后面的插值位数、标定表、滤波参数都只是表面功夫。
这条规则也解释了为什么有些编码器项目看起来一切都对,最后就是角度误差压不下去。磁栅磁化方向没错,机械安装看起来也没错,PCB 没错,ADC 没错,算法也没错,但 AMR 薄膜自己没有被外场完全“拧过去”。你看到的是磁铁角度,薄膜看到的是外场和内部各向异性的合成结果。两者之间一旦出现角度相关偏差,atan2 算得越认真,误差曲线越清楚。
最后把这次测试压成三句话:
第一,AMR 角度误差对磁场不是永远平滑变化的;一旦 H_ext/H_k 掉到临界区,误差可能突然涨一个数量级。
第二,自研 AMR 元件不能靠商业芯片经验值估 H_k,必须用 VSM 或等效方法实测。
第三,气隙增大导致误差超线性恶化时,先查 H_ext/H_k,不要一上来就调 PID。
我们接下来要做的是把这批自研 AMR 样片在不同气隙下的角度误差继续扫完,同时把每个点对应的 H_ext/H_k 和三次谐波幅度整理成表。这个表比一句“推荐磁场大于多少 mT”更有用,因为它能直接告诉磁铁选型工程师:气隙留到哪里还只是幅值变小,留到哪里就已经开始变成角度误差灾难。
低场不是“还能不能输出”的问题。
低场是“这个角度值还配不配进伺服环”的问题。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。