中电海康公开专利 CN121297907A 技术深度分析,游标编码器卡精度的不是极对数,是偏心——两颗 TMR 对称一放,让一阶误差自己抵消
首发于公众号「如是有为」 · 查看原文
极对数决定分得多细,偏心决定分得准不准。纸面分辨率再高,也救不了装偏的码盘。
聊游标磁编码器,大家第一反应都是极对数:内轨 32 对、外轨 33 对,差一对做游标,靠相位差恢复绝对位置。于是选型时只盯着极对数堆,好像极对越多、分得越细,精度就越高。
装到实机上,你会发现精度根本到不了纸面值。磁环均匀性、TMR 桥匹配和算法都查过,最后追到一个特别朴素的问题:轴没装正。
转轴中心和磁环中心只差几十微米,就可能把一条漂亮的游标相位链,变成每圈重复一次的系统误差。
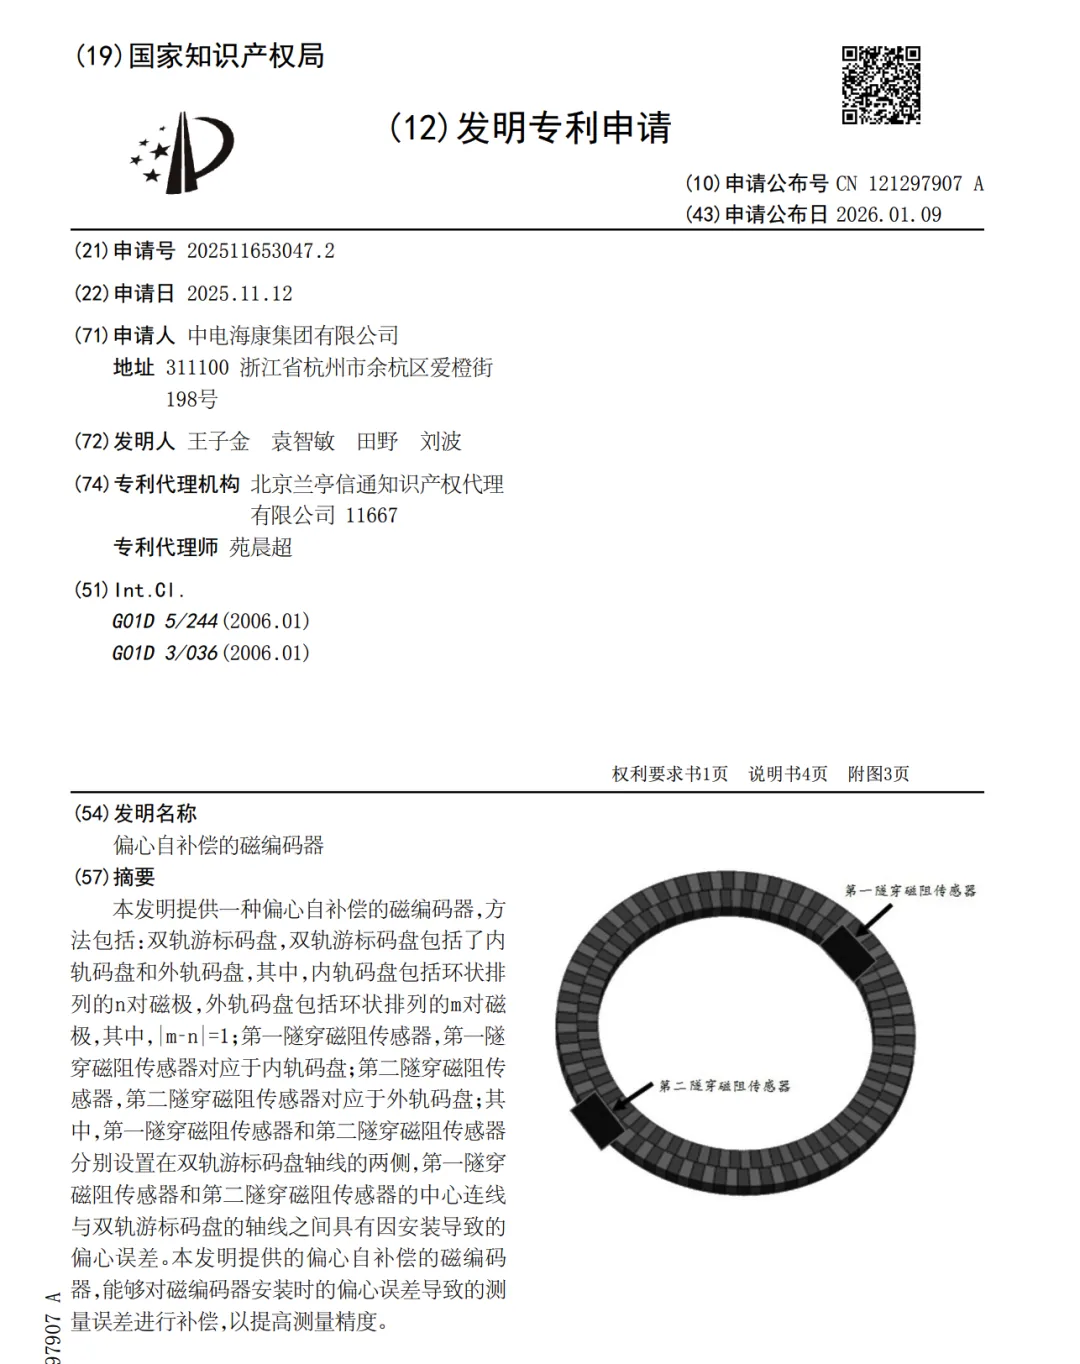
中电海康公开申请 CN121297907A(文中所据资料标注 2026 年 1 月 9 日公开)给出了一种很漂亮的处理思路:不先测偏心、不先建立补偿表,而是利用对称布置,让偏心引起的一阶反对称误差在结构上相互抵消。
专利说明:本文讨论的是公开申请文本中的工程思想,不等同于已授权权利要求;公开日、审查阶段及最终保护范围应以 CNIPA 最新法律状态和授权公告为准,也不构成侵权或 FTO 法律意见。
偏心为什么在游标里特别致命
理想情况下,转轴中心、磁环中心和算法使用的旋转中心重合。发生偏心后,磁环相对于固定传感器做“边转边晃”的运动:转到一侧时气隙变小,转到对面时气隙变大。这个几何扰动每机械转一圈重复一次,因此最先冒出来的通常就是转频一次项。
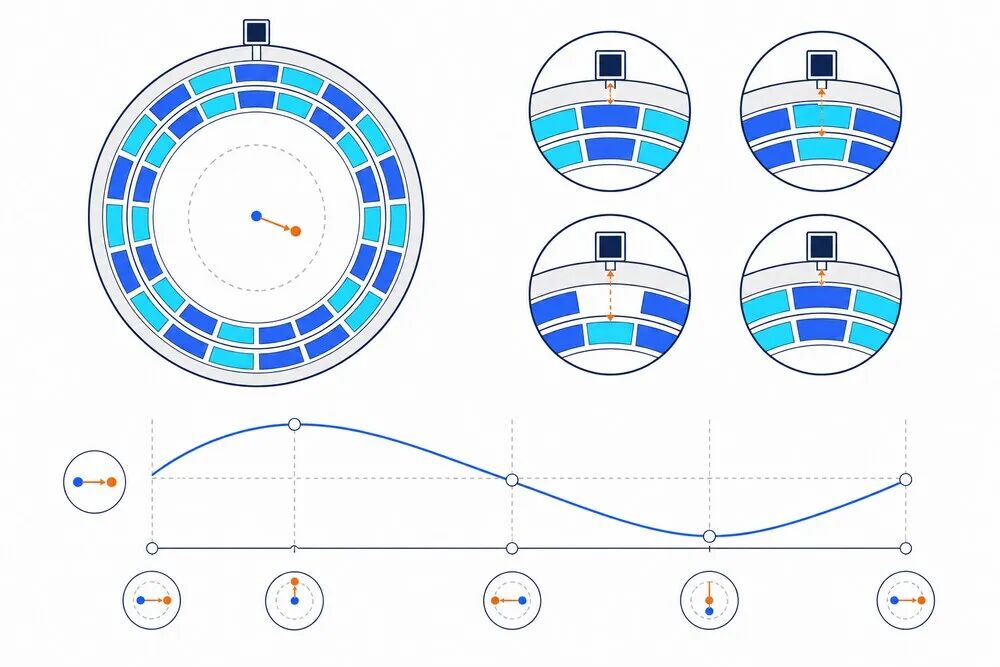
图1|蓝点是理想轴心,橙点是磁环实际中心。偏心方向随转角相对传感器旋转,气隙与场分量随一圈周期变化,形成明显的一次误差项。
需要说得更严谨一点:偏心不只是“气隙改变,所以幅值改变”。它还会改变传感器采到的局部磁场方向、空间相位和正交分量关系。若 sin 与 cos 只是被同一个标量同步放大或缩小,atan2 的角度并不会变;真正进入角度结果的是不对称增益、正交破坏、空间相位偏移和磁场非理想共同形成的残差。
在普通单圈角度里,一次误差表现为读数周期性偏摆;在游标粗定位里,它可能推着相位差越过周期判决边界。细相位错一点,读数只是抖;粗周期选错,绝对位置会整段跳错。这才是偏心真正危险的地方。
传统解法:把偏心测出来,再补回去
出厂标定是在转台上跑一圈,拟合一次项的幅值和相位,写入查找表或补偿系数。它直观、稳定,但每一台都占工时,而且温度、装配应力、轴承磨损和长期漂移可能让旧表逐渐失效。
在线估计则维护一个缓慢更新的偏心状态,从角度残差中提取一次项。它能跟踪变化,却需要可观测性和收敛时间;刚上电、速度剧变或工况不充分时,估计不一定可信。
两条路都把偏心当成一个必须识别的参数。对称双传感器换了个问题:能不能不认识这个参数,只让它在组合结果中消失?
两颗 TMR 对称放置,一阶偏心项反号
把两颗 TMR 放在轴心两侧、相隔 180°。当磁环因偏心靠近左侧传感器时,它通常同时远离右侧传感器。经过各自的坐标和固定相位对齐后,偏心产生的主导一次角误差可近似写成反号关系:
θ₁ = θ + ε₁ θ₂′ = θ − ε₁
把两路对齐后的角度做圆周平均,主导一次项便会消失:
θ̂ = circular_mean(θ₁, θ₂′) ≈ θ
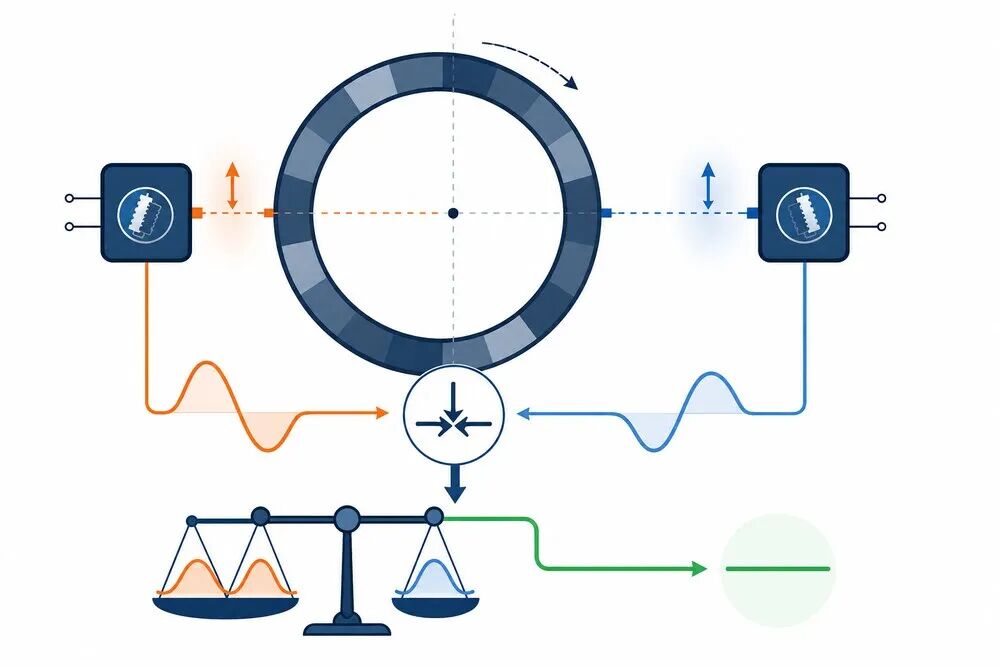
图2|一侧更近、另一侧更远,两路一次误差呈相反空间相位。正确对齐并组合后,主导一阶项被压低,绿色直线代表剩余误差接近零。
这里不是简单把两个原始角度数值直接相加。两颗传感器本身相隔 180°,还可能受到极对数奇偶、磁轨相位和坐标方向影响。必须先做固定相位映射、周期展开和圆周域组合,才能谈抵消。
这类结构的漂亮之处,是把一个会漂的动态参数转化成一个几何关系。但它抵消的是小偏心条件下占主导的一阶、反对称分量,不是偏心多大、往哪偏都能无条件归零。
幅值归一化和对称补偿,不是一回事
如果 sin 与 cos 同时乘上相同的正数 A,角度保持不变:
atan2(A·sinθ, A·cosθ) = θ
所以幅值归一化处理的是共同比例缩放、增益缓慢变化。偏心却可能同时改变空间相位、正交性与两个分量的相对增益;对称双传感器处理的是这些扰动中具有反对称空间特征的角度误差。两种方法在不同层级工作,不能互相替代。
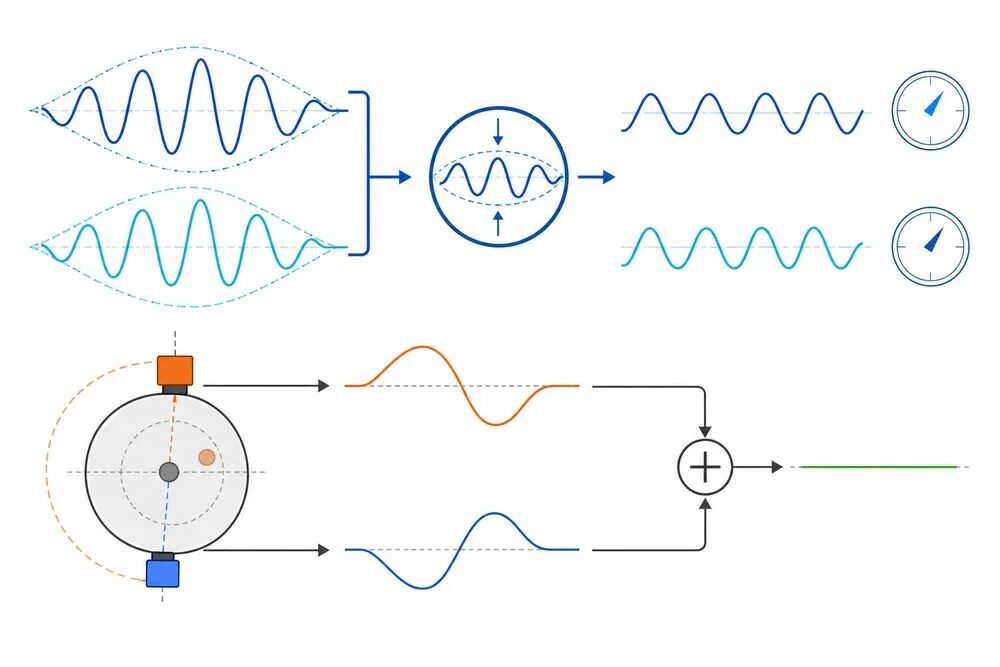
图3|上:共同包络缩放可由归一化消除。下:两个相对测点产生反号角误差,需要利用空间对称关系组合。
它没解决什么:结构补偿不是免费午餐
第一,对称度成了新的精度来源。两颗传感器的方位、半径、高度或倾角有误差,反号关系就不再严格。你不是消灭了公差,而是把磁环偏心公差换成了传感器对称装配公差。
第二,通道一致性必须管理。两颗 TMR 的桥失调、灵敏度、温漂、ADC 增益和时延不同,都会在平均后留下残差。传感器同批、通道配对和系统标定仍然有价值。
第三,它主要治一阶反对称项。磁环充磁不均、椭圆度、极对边界、高次空间谐波以及两轨本身的相位非线性,不会因为放了两颗传感器就全部消失。
第四,硬件账是真实的。两颗 TMR、两套模拟前端或采样通道、额外布板空间与同步要求,都要进入成本和失效率预算。
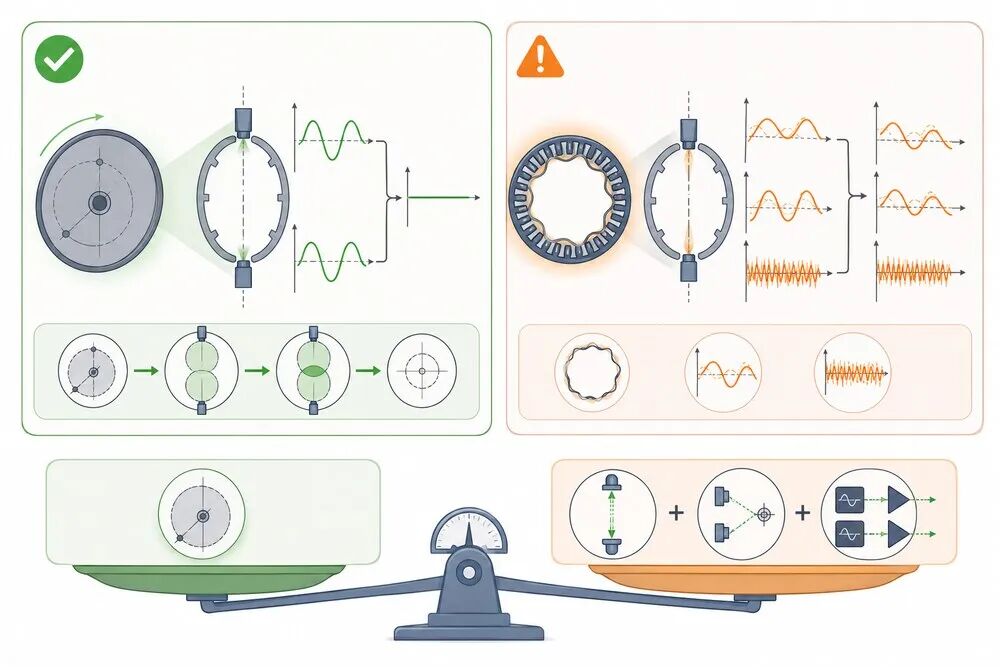
图4|左侧绿色区域是一阶偏心项;右侧橙色区域保留二次、磁极边界与高次纹波。下方天平表示:偏心公差被交换成对称装配、通道匹配和双传感器成本。
结构消偏心,和阵列估偏心,是两条路线
如果传感器形态本来就是多点霍尔阵列,不一定非要复制成两颗独立 TMR。多个已知空间位置的采样点会共同看到偏心留下的一次调制,可以通过最小二乘、同步解调或慢速状态估计,求出一次项后再补偿。
双传感器路线依赖几何对称,响应直接、无需等待估计收敛;阵列路线依赖多点信息和模型,能进一步观察更多空间谐波,但算法、算力与验证成本更高。两者不是谁绝对高级,而是把难度放在不同地方。
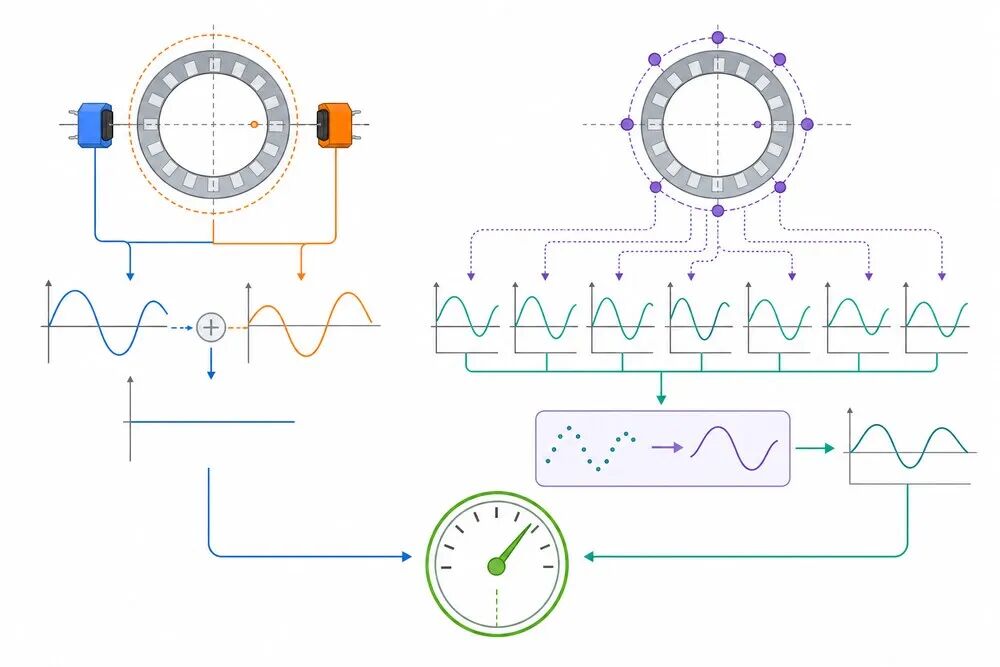
图5|左:用两个对称测点直接压低一次项。右:用多个采样点拟合偏心调制,再由算法恢复角度。最终目标相同,成本落点不同。
三张知识卡,一分钟记住
卡片1|偏心:精度的隐形杀手
转轴中心和磁环中心错开一小段,固定传感器看到的局部气隙、场方向与空间相位便会随一圈变化。极对数决定分辨率,偏心决定这些细分是否仍然可信。进入游标粗定位后,一次误差最坏会让周期判决整段跳错。
卡片2|对称:让一阶误差反号
两颗传感器相隔 180°,先做坐标和固定相位对齐,再在圆周域组合。小偏心下主导的一阶反对称误差会互相抵消。偏心没有被估出来,而是被几何关系压低。
卡片3|它治一阶,不治所有谐波
对称不理想、通道不一致、偏心过大、二次和高次磁场误差都会留下残差。方案值不值,关键看产线能否把传感器对称装配做得比直接控制磁环偏心更容易、更稳定。
真正值得记住的,不是“两颗芯片”
这件公开申请最值得工程师记住的,不是物料从一颗变成两颗,而是思考顺序:面对会漂、难标、难在线估计的误差,先别急着堆算法;先判断它在空间上有没有确定的奇偶性、共模性或反对称性。
能用几何关系消掉的误差,
但结构也不是魔法。它只是把问题从“偏心怎么测”换成“对称怎么做、两路怎么匹配、剩余谐波怎么验”。游标编码器真要上精度,极对数只是开始;偏心、通道一致性、空间谐波和周期判决边界,才是最后签字时必须算清的账。
边界与参考
CN121297907A 公开申请文本及其公开法律状态信息(以 CNIPA 最新记录为准)
磁编码器偏心误差、空间谐波与圆周平均的一般工程模型
内部方法论:《编码器角度计算统一规则》
本文是技术科普与工程解读,不承诺具体误差量级,不代表最终授权范围,也不构成法律意见。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。