1X 把传动比砍到 15:1:反射惯量缩了 44 倍,编码器被推到了前台
首发于公众号「如是有为」 · 查看原文
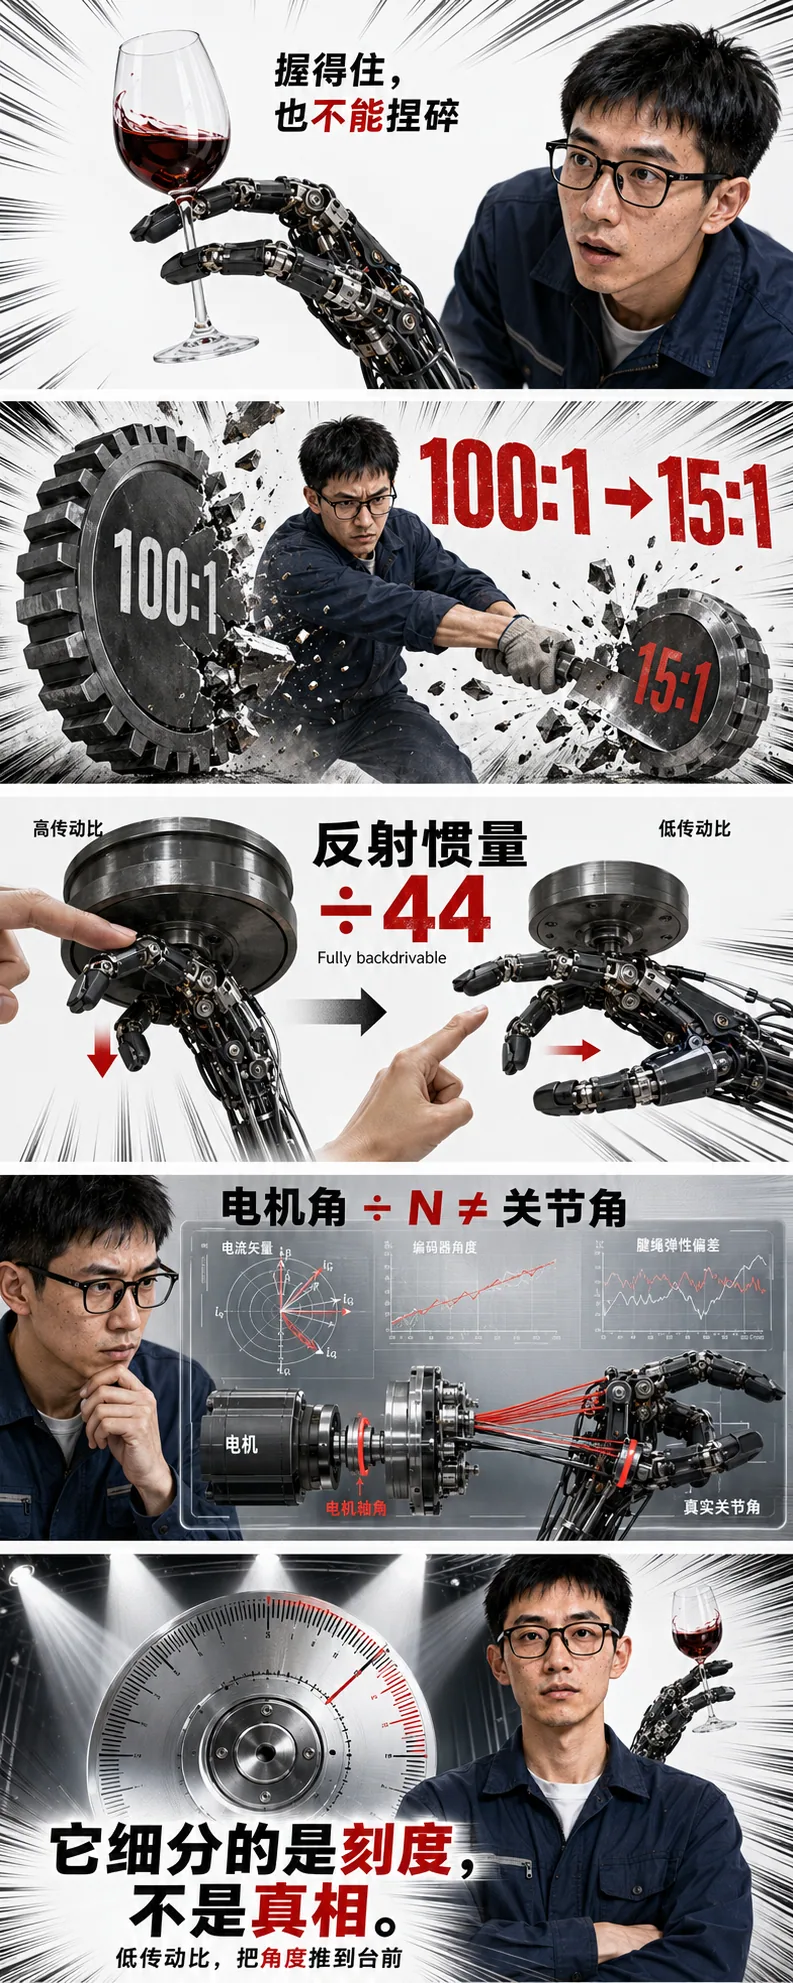
·传动比一动,四样东西同时动:力矩和编码器刻度是好处,反射惯量和摩擦是副作用。
·砍到 15:1 后反射惯量缩 44 倍,外力信号浮了出来——这就是"力透明"买到的东西。
·但编码器被推到前台,不是因为电角度误差被放大了,而是它细分的是刻度,不是真相。
7 月 9 日,1X 发布了 NEO 的新手。
宣传片里,它端起了一只红酒杯。
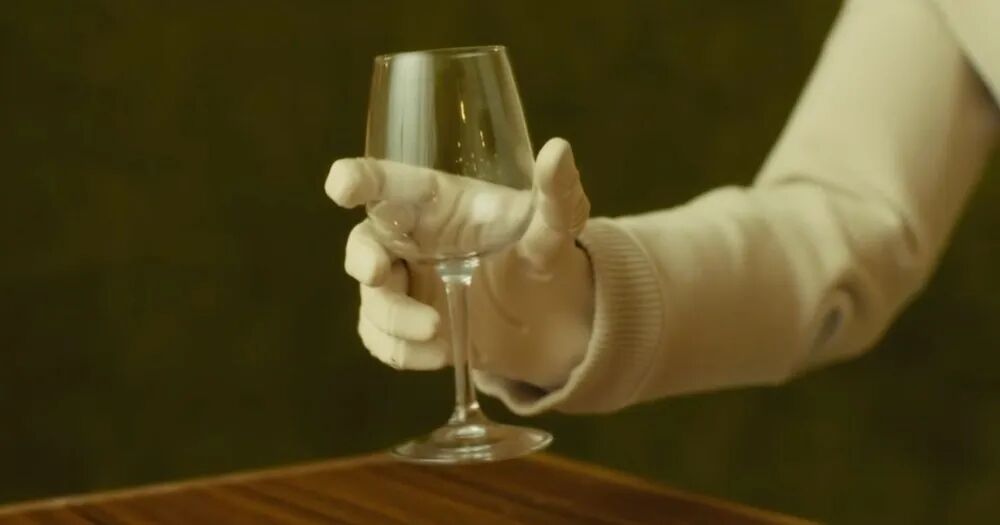
握得住,又不能捏碎——这需要手知道自己在使多大的力(1X 官网)
端红酒杯要同时干两件互相矛盾的事:握得住(不能掉),握得轻(不能捏碎)。这需要手知道自己正在使多大的力。
而它做到这件事的方式,是砍掉了减速比。
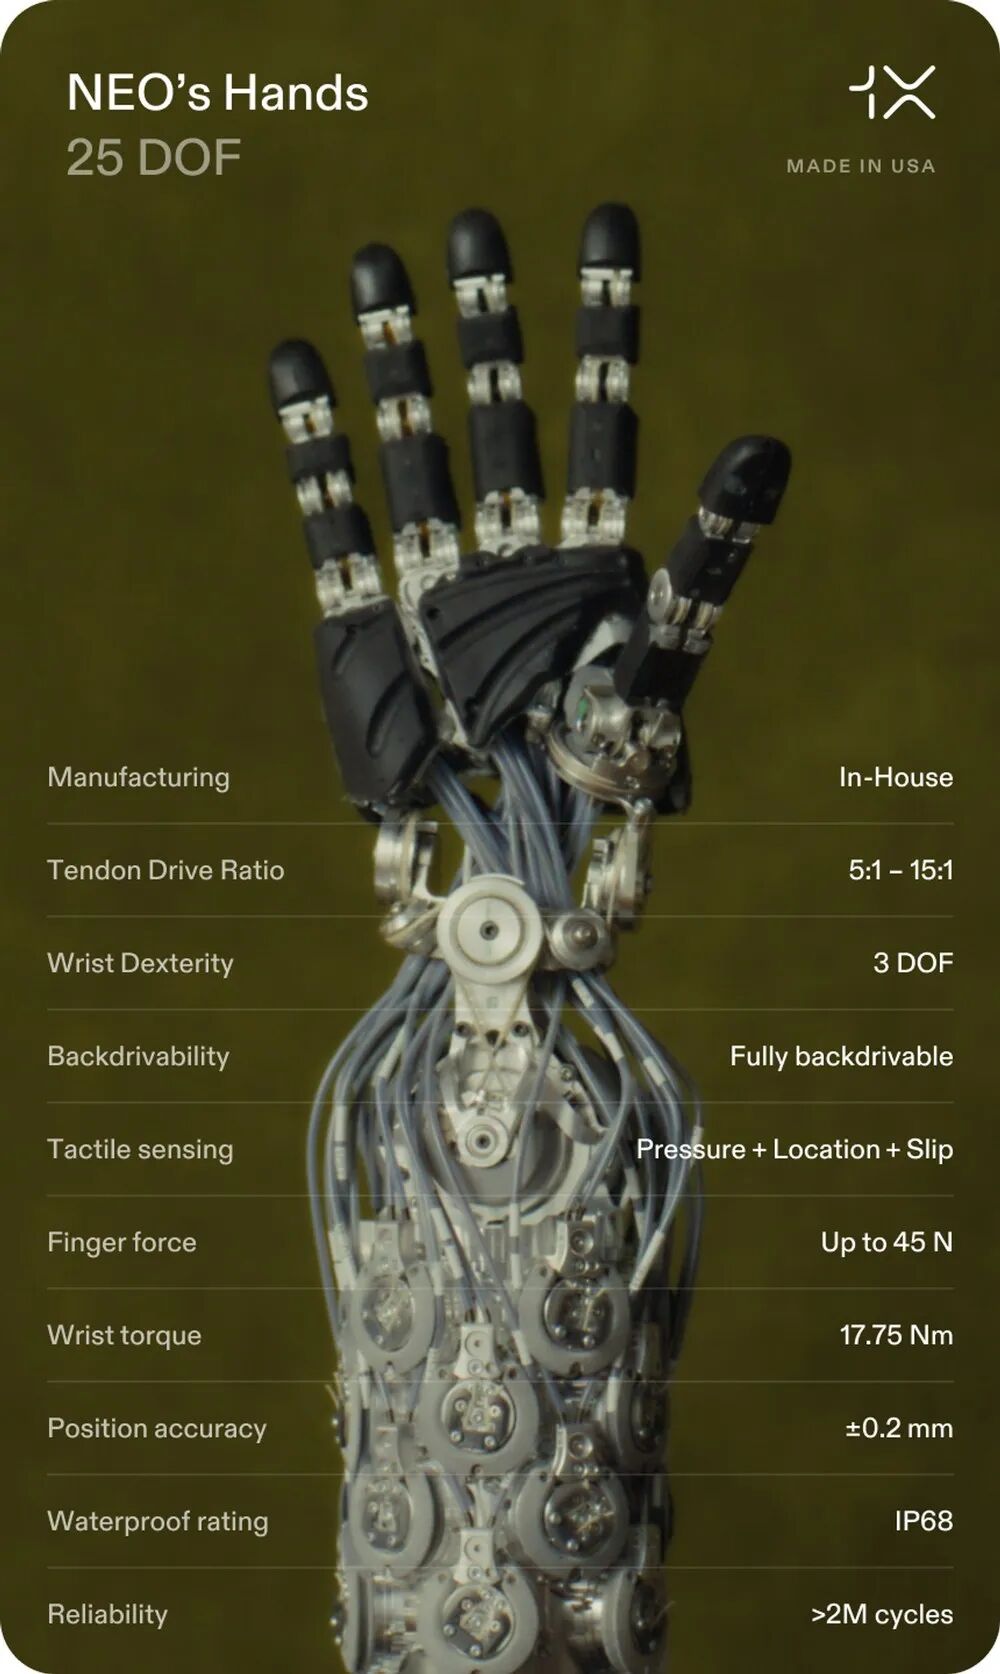
Tendon Drive Ratio:5:1 – 15:1(1X 官网公开规格)
规格卡第二行:
Tendon Drive Ratio:5:1 – 15:1官方自己给的对比是:行业常见 100:1 ~ 200:1。砍掉了将近一个数量级。
再往下两行还写着 Fully backdrivable(完全可反向驱动)。
这两行必须连起来读。这篇文章要算的,是这一刀砍下去之后,谁被推到了前台。
(先说清楚:1X 没公开编码器型号、极对数、是否有力矩传感器、力估计算法。本文不猜他们内部怎么做的——只讲"低传动比"这条路本身会把哪些账,推给角度观测。谁走这条路谁都得交。)
01 传动比一动,四样东西同时动
看到"传动比 100:1 砍到 15:1",大多数人第一反应是"力矩不够了"。
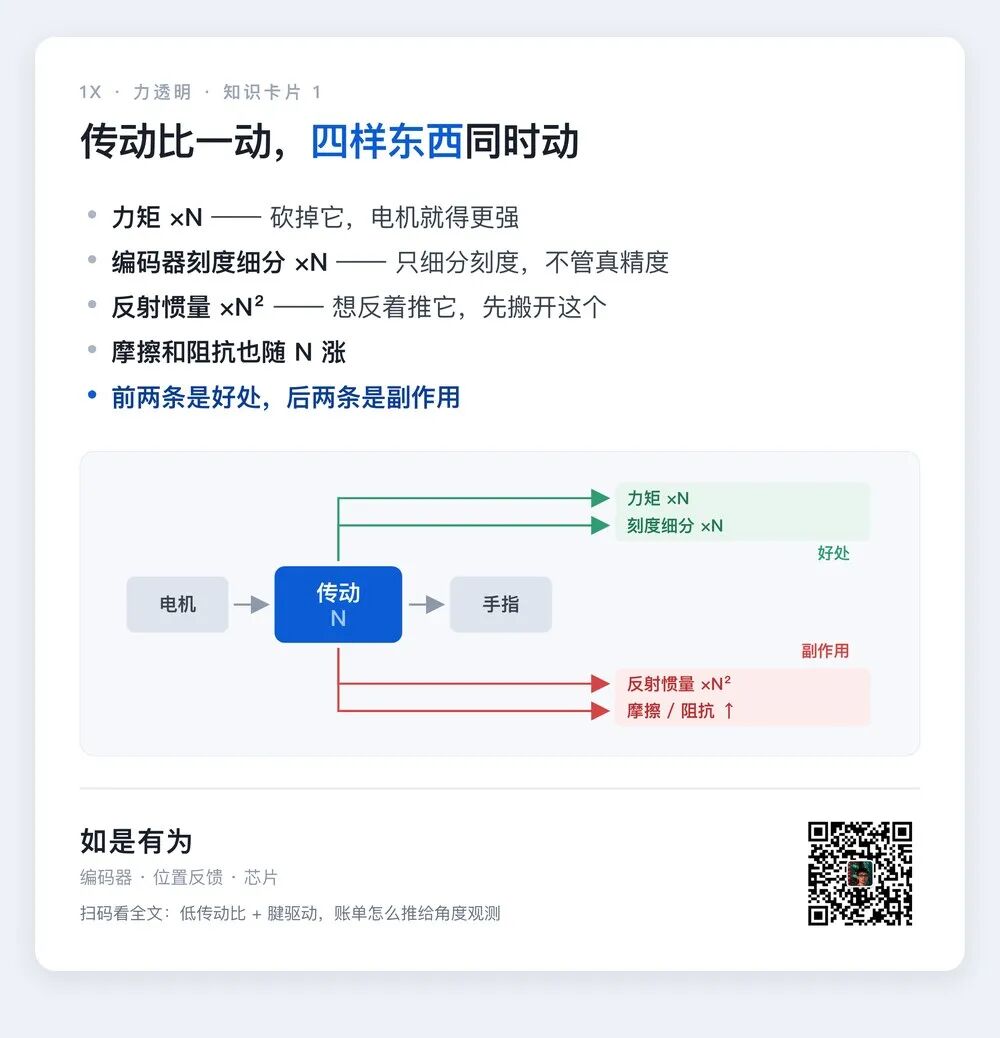
那只是四件事里的一件。① 力矩,×N。 N 砍掉 6.7 倍,同样的输出力矩,电机得强 6.7 倍。② 电机编码器的刻度,被细分 N 倍。 电机转 N 圈手指才转 1 圈——它的分辨率是白捡的。③ 反射惯量,×N²。 从输出端"看"进去,电机的转动惯量被放大 N² 倍。这一条是严格的。④ 反射摩擦和机械阻抗,随 N 增大。注意 ③④ 是副作用,①② 是好处。砍传动比,就是拿①② 去换掉 ③④。但关于 ②,有一句必须先说死:传动比只细分"电机编码器的刻度"。它不会替你改善输出端的背隙、传动误差、弹性变形、装配误差——也不会改善输出端的真实绝对精度。它细分的是刻度,不是真相。
02 砍传动比,是为了让手"感觉"到力
用电机估外力,逻辑很朴素:
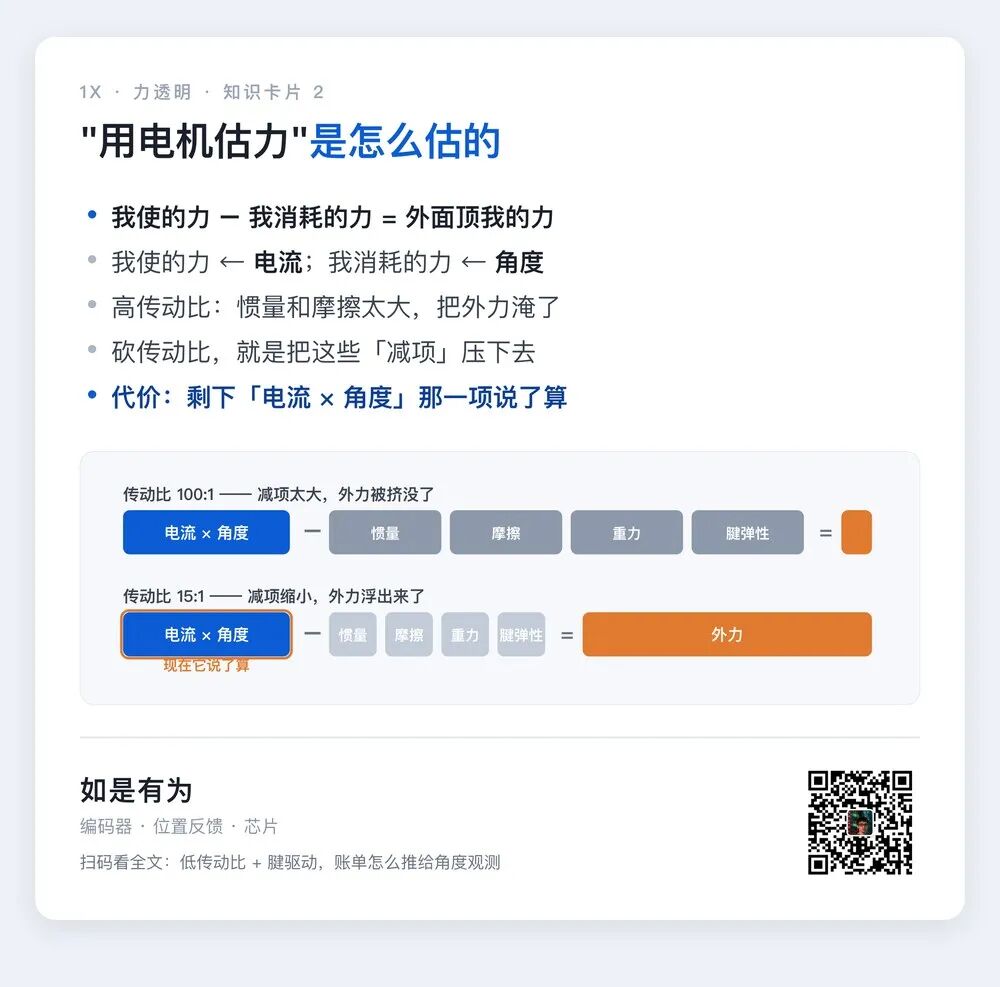
τ_ext ≈ N·η·kt·iq ← 我使的力
− τ_dyn(惯量)
− τ_gravity(重力)
− τ_friction(摩擦)
− τ_tendon(腱弹性)
− …
翻译成人话:
我知道我使了多大力(电流),我知道我动了多快多急(编码器)。“我使的力"减去"我自己消耗掉的力”,剩下的就是"外面那个东西顶我的力"。这个式子的成败,全看后面那一串"减项"准不准。而在 100:1 这类高传动比下,电机的反射惯量和传动摩擦,会显著抬高输出侧的机械阻抗。外力那点信号,被自己的惯量和摩擦盖住了。所以在高减速比、又要求高质量力控的关节里,常见做法之一是——在输出端加一个力矩传感器,直接量。现在传动比砍到 15:1:
反射惯量按 (100 / 15)² ≈ 44 倍缩小
电机侧反射惯量和部分传动阻抗下降——外部作用力更容易回传到驱动侧,被观测出来。这就是低传动比买到的东西:不是把力测得更准,是把"自己的力"从"外面的力"里,剥得更干净。(说准确一点:不是所有减项都随 N 缩。 看输出侧动力学 τ_dyn = (J_load + N²·Jm)·θ̈——只有 N²·Jm 会缩,J_load(手指连杆自己的惯量)一点都不会。 重力、腱弹性、关节耦合,同样不缩。)
03 但有一类误差,不会因为砍传动比而自动变好
回头看那个式子的第一项:N·η·kt·iq。
它的绝对值当然随 N 变了——N 小了,同样电流出的力矩就小了。
但这里说的是另一件事:在达到同样输出转矩的前提下,由电流测量、力矩常数 kt、传动效率 η 和电角度带来的那部分相对误差,并不会因为你降低了传动比就自动改善。而"减项"那边呢?电机转子的反射惯量和部分传动损耗,确实随 N 下降了。但负载惯量、重力、腱的弹性力、关节耦合——一点都不会自动缩小。所以准确的说法是:那部分不随 N 改善的误差,在总误差里的相对权重,可能上升。但它是不是变成了主导项——得看具体的电机、传动和控制模型,不能一句话下定论。而在这部分误差里,有一个是编码器说了算的:电角度。
04 编码器为什么被推到了前台
把上面三节连起来看。砍传动比,压下去的是电机侧的反射惯量和部分传动阻抗。这些误差源一降下来,另外几样东西就更直接地暴露出来了:电流测量、力矩常数、传动效率、角度观测,以及腱模型。注意这个措辞——是"暴露",不是"放大"。编码器被推到前台,不是因为传动比降低之后,电角度误差突然被放大了。(它没有。T ≈ N·η·kt·iq·cos(Δθe) ——电角度影响的是电流矢量的方向,这个余弦关系和 N 没有关系。)它被推到前台,是因为两件事同时发生了:第一,电机编码器折算到输出端的运动学细分倍数,变小了。
(100:1 时,电机侧的一个计数落到输出端只有 1/100;15:1 时是 1/15。同样的电机侧精度,输出端的账面一下子难看了 6.7 倍。)
第二,在腱驱动里,电机角和真实关节角之间,还隔着一个负载、方向和时间相关的偏差。
(那根绳的账,我另写了一篇。这里只说结论:电机角 ÷ N,不等于关节角。)
所以准确的结论是:低传动比没有把全部账单都寄给编码器。但它确实让"你手上那个角度,到底是不是真实的关节角"——变成了一个绕不开的问题。这不是说 1X 做错了。 恰恰相反——如果一个系统能减少甚至省去独立的力矩传感器,换来的就是重量、体积、成本和可靠性上的巨大胜利,而这条路在物理上是通的。
05 拿到一个"力透明"关节,先问这三个问题
- 传动比是多少?
然后算 (N_old / N_new)²——你到底把反射惯量缩了多少倍。
- 精度是在什么负载下测的?
空载?额定?指尖顶着最大出力的时候还剩多少?
- 力估计的模型里,有没有腱的弹性项?
如果没有——那根绳的变形,就只能落进残差、被当成"外力"报出去。最后一句:它细分的是刻度,不是真相。你把传动比砍掉的时候,砍掉的不只是摩擦——你也把"角度到底准不准"这个问题,从后台推到了台前。边界说明
数据:1X 官网 NEO’s Hands(2026-07-09)。传动比 5:1–15:1、Fully backdrivable、25 DoF、指尖 45 N、±0.2 mm(官方未说测试条件)。
1X 没公开的,本文一律不指认:编码器型号/数量/位置、电机极对数、是否有力矩或张力检测、传动比的完整构成、力估计算法。配图引自 1X 官网,版权归 1X,此处作评述性引用。
文中算例((100/15)² ≈ 44)是按公开公式的推演,不是实测。
力估计公式为概念模型,非任何厂商算法。
知识卡片
◆ ◆ ◆

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。