传周科技拿近亿元融资:光栅尺做到 2.5 纳米,为什么误差还有 ±20 纳米?
首发于公众号「如是有为」 · 查看原文
从一颗国产光栅尺读数头,拆开光学、模拟 ASIC、谐波细分、高速接口与伺服速度纹波。
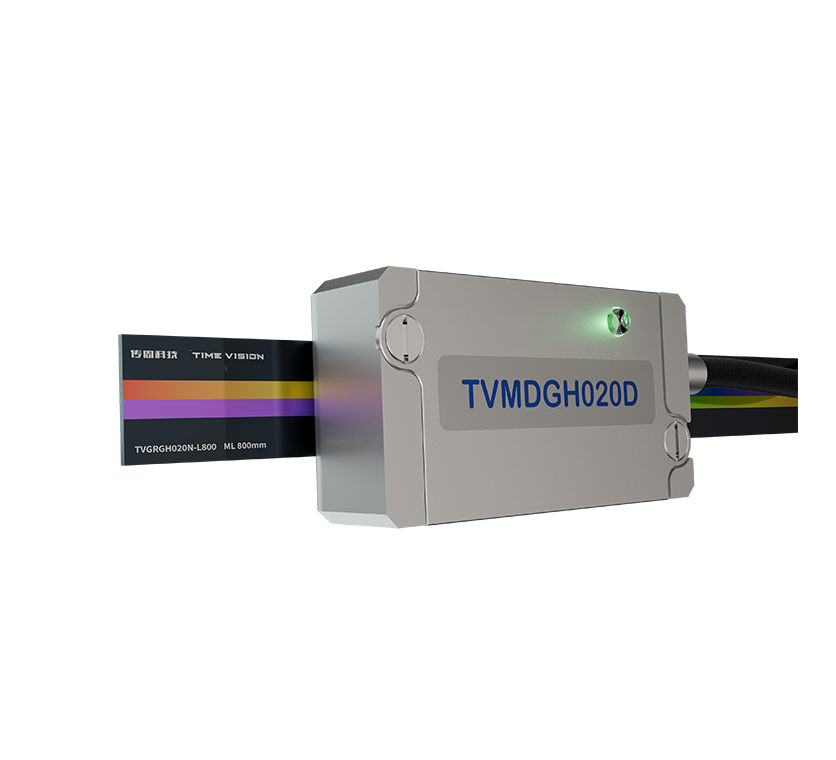
▲ 传周 TVMDGH020D 20 μm 光栅尺读数头官方产品图 | 来源:传周科技产品页面
事件速读
2026 年 9 月 11 日,传周半导体科技(上海)有限公司近亿元 Pre-A++ 轮融资的消息公开。上海科创集团领投,三合资本、道禾长期资本跟投。资金将用于光栅尺芯片研发、流片优化与读数头产业化。这不是 10 月 6 日才首次宣布的融资,后者是相关消息的进一步传播。
报道中最容易引起注意的,是那条不断缩小的栅距路线:80 μm、20 μm 产品已经推出;10 μm 和 8 μm 已完成技术原型;后面还准备攻关 4 μm、2 μm,甚至 1 μm。
做编码器芯片的人看到这条新闻,可能不会先去想估值。因为官网上一组看似矛盾的参数已经足够引人深究:20 μm 栅距、2.5 nm 分辨率、±20 nm 电子细分误差。
既然位置已经能够按 2.5 nm 更新,为什么一个信号周期内还会偏出 ±20 nm?
这是一个从光学探测器一直牵到伺服电流环的问题。也只有把它讲透,才知道从 20 μm 走向 1 μm,真正要攻克的究竟是什么。
SECTION 01 FACTS
三个数字放在一起,才看得出门道
先不谈行业趋势,直接看传周官网的两款增量式读数头。
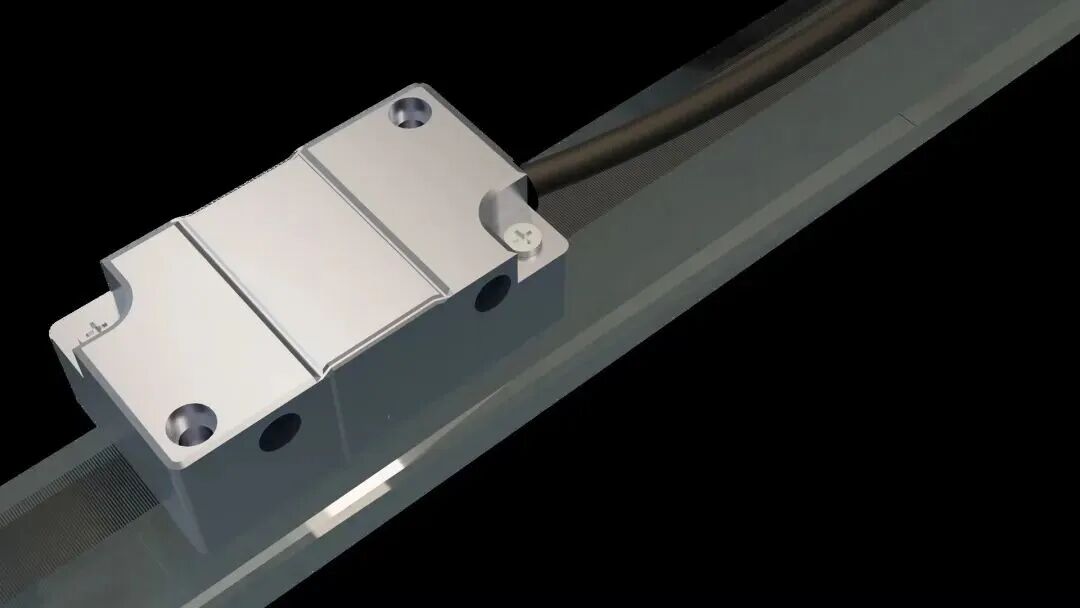
▲ 传周 80 μm 光栅尺读数头安装场景;图片来自公司 2025 年产品新闻,不是 20D 型号 | 来源:传周科技公司动态
TVMDGH080D | 80 μm
最细分辨率10 nm
电子细分误差±50 nm
最高检测速度8 m/s
官网状态可送样
TVMDGH020D | 20 μm
最细分辨率2.5 nm
电子细分误差±20 nm
最高检测速度12 m/s
官网状态设计验证 / 预发布
均为厂商公开标称指标;不同参数的完整测试条件、最大速度与最高分辨率能否同时使用,目前公开页面未给出统一的工作区间。产品推出、送样和量产也不能混为一谈。
如果以一个栅距对应一个完整 sin/cos 信号周期来计算,外部等效细分份数就是栅距除以输出分辨率。
N = p / r
80 μm ÷ 10 nm = 8 000;20 μm ÷ 2.5 nm = 8 000
有意思了。两个型号标称的每周期外部等效细分份数,都是 8000。20 μm 的输出分辨率提高四倍,但并不能据此认定数字算法把细分倍数提高了四倍。
再把电子细分误差换算成栅距的比例:80 μm 型号为 0.0625%,20 μm 型号为 0.10%。绝对误差从 50 nm 降到 20 nm,归一化误差却没有同步改善。不同测试条件可能影响可比性,不过它提醒我们:分辨率、周期细分误差和全行程准确度,必须分开讲。
SECTION 02 INTERPOLATION
2.5 nm 能报出来,不代表测量真有 2.5 nm 准
光栅尺不是每移动 2.5 nm 就出现一根真实的刻线。对采用正交增量信号的光栅尺来说,读数头首先产生周期性的正弦、余弦信号,再靠芯片推算周期内部的位置。
S = A·sin(θ) C = A·cos(θ)
x̂ = (p / 2π) · atan2(S, C)
20 μm 的一个周期被分成 8000 份,相当于相位每变化 0.045°,位置数字更新一步。问题是 atan2 只会忠实计算它收到的信号,不会自动知道光学和模拟前端把波形扭曲了多少。
先从 1% 的直流偏置算起
假设只有正弦通道带一个小的直流偏置 b,定义归一化偏置 ε=b/A。对于小偏置,可以得到一阶位置误差:
Δx ≈ [p / (2π)] · ε · cos(θ)
如果 ε=1%,20 μm 栅距对应的误差峰值约为 31.8 nm,已经超过 ±20 nm。把栅距改成 80 μm,同样的 1% 偏置,误差峰值则变成约 127 nm。
同样是 1% 未校正偏置,栅距越小,长度误差越小
80 μm127 nm
20 μm31.8 nm
4 μm6.37 nm
1 μm1.59 nm
理论一阶模型,固定归一化误差;并非厂商实测。
注意这条反直觉的规律:如果归一化信号质量完全不变,栅距缩小,绝对长度误差反而会下降。 真正难的是,小栅距光学系统未必还能保持原先的信号调制度、有效光电流与通道匹配。
PD 暗电流、TIA 输入失调、光源亮度漂移、ADC 零点误差,以及温度和封装应力,都可能在最终的信号解算中表现为这种周期性位置偏差。
把圆拉成椭圆:增益与相位不平衡
理想 sin/cos 在李萨如平面上应是一条圆。幅度不一致,圆会被拉伸;相位偏离 90°,圆会倾斜;叠加直流偏置,整个图形还会离开原点。
S = Aₛ·sin(θ) + bₛ
C = A꜀·cos(θ + φ) + b꜀
以 20 μm 为例:仅存在两路 1% 增益不平衡时,在一阶近似下,周期误差峰值约 15.9 nm;仅存在 1° 正交偏差时,去除固定零点偏移后,周期误差峰值约 27.8 nm。几个看起来很小的模拟非理想,已经足以把结果拉到几十纳米。
传周 20D 公开说明支持光强、增益和相位的实时自适应调节。真正的技术难点不是“算法会做椭圆校正”,而是运行时能否可靠区分光学参数变化和真实机械位移,避免把需要测量的运动当成漂移校正掉。
SECTION 03 OPTICAL + ASIC
最难缠的是谐波:椭圆校正之后,误差还在
直流偏置、通道增益和正交误差都相对容易参数化。然而实际码道的明暗图案、光学滤波、PD 空间权重与模拟非线性,还会给正交信号掺进高次谐波。
考虑一个简化的对称三次谐波模型:
S = A₁·sin(θ) + A₃·sin(3θ)
C = A₁·cos(θ) + A₃·cos(3θ)
当三次谐波较小时,atan2 解算引入的一阶相位误差约为:
Δθ ≈ (A₃ / A₁) · sin(2θ)
这里最值得看的是阶次变化:原始信号中的三次谐波,解算以后变成一个信号周期内重复两次的位置误差。如果 A₃/A₁ 只有 1%,20 μm 栅距下误差峰值仍然约为 31.8 nm。
数字细分能把一个周期切得更细,却无法让原本就不够正弦的波形自动变正弦。
为什么高端读数头重视光学滤波?因为正确的设计顺序通常是先在光学和 PD 空间采样层面降低谐波,再由模拟前端和数字 ASIC 补偿剩余误差。过度依赖后端查表,容易受到气隙变化、局部污染和温漂的影响。
雷尼绍公开的 VIONiC 光学原理说明中,采用滤波光学结构和多指探测器,通过空间滤波及多个相位光电流的组合改善正交信号纯度,然后再做动态信号调理。这里讲的是雷尼绍公开的技术路线,不能因此推断传周采用了完全相同的内部结构。
SECTION 04 DYNAMIC RANGE
12 m/s、2.5 nm:接口真的能同时输出吗?
TVMDGH020D 的另一组指标也很有意思:最高检测速度 12 m/s,同时最细分辨率 2.5 nm。先不急着比较性能,算算速度对应的物理信号频率。
f = v / p = 12 / 20 μm = 600 kHz
这意味着在 12 m/s 条件下,20 μm 的基波信号达到 600 kHz。光电接收、跨阻调理、ADC 与数字相位解算不仅要跟得上基波,还需要考虑谐波保真度、动态增益调节与延迟。
如果进一步假定每个 2.5 nm 的计数步距都需要通过外部增量计数边沿实时表达,则理论计数边沿速率为:
R = v / r = 12 / 2.5 nm = 4.8 GHz
这不是说厂家宣称普通 TTL 接口运行在 4.8 GHz,而是在提醒我们:最大速度、最细分辨率与特定接口的输出上限不能不加条件地叠在一起。 速度—分辨率降额曲线和外部计数器的捕获能力,必须由正式规格书确认。
传周官方列有差分 TTL 和 1 Vpp 输出模式,但其公开网页没有完整说明最高速度与不同输出分辨率的组合边界。对于驱动器开发者而言,这个缺失比单独给一个“12 m/s”更值得询问。
还有时间戳:当平台达到 12 m/s,1 ns 的不确定时间偏差就对应 12 nm 位置不确定度。固定延迟可以进行补偿,但抖动、不同步和速度相关的相位滞后不能靠提高位置分辨率解决。
SECTION 05 SERVO LOOP
几十纳米为什么可能变成电机电流纹波?
想象一台直线电机扫描平台,以 10 mm/s 匀速运行。真实位置非常平滑,可读数头每经过一个 20 μm 栅距,就给位置反馈带入一个周期性偏差。
xₘ = x + Aₑ·sin(2πx/p)
对位置求导,控制器未经滤波看到的速度估计就是:
vₘ = v·[1 + (2πAₑ/p)·cos(2πx/p)]
如果位置误差的单周期正弦幅度是 20 nm,那么未经滤波的速度估计,其纹波峰值约占真实速度的 0.63%。在 10 mm/s 时,20 μm 的重复空间周期会被转换成 500 Hz 的时间频率。
再考虑上面那个三次谐波模型:它在 atan2 后形成每个栅距内重复两次的误差,对应频率可能出现在约 1 kHz。如果控制器速度估计器和闭环对这一频段有响应,反馈误差就可能继续调制电机电流。
但这不是说真实电机一定按同样幅度抖动。实际响应取决于速度估计滤波器、闭环带宽、机械传递函数和扰动频率。
光栅尺的误差不只要看“有多少纳米”,还要看“一个栅距里重复几次”,以及它会落到伺服系统的哪个频段。
这也是精密扫描、磨削加工和高性能直驱平台里,细分误差会进入电流噪声与表面纹理讨论的原因。一个读数头在静止平台上数字很稳,不代表它运动起来仍然对伺服足够友好。
SECTION 06 BENCHMARK
拉到同一张桌上:传周与雷尼绍
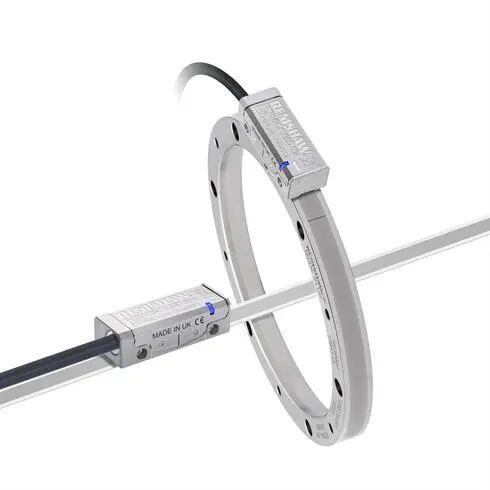
▲ Renishaw VIONiC 读数头与直线、圆形光栅的官方展示照片 | 来源:Renishaw 官网
这里拿雷尼绍 VIONiC 作对照。它同样使用 20 μm 栅距,公开的最细数字分辨率为 2.5 nm,最高系统速度可达 12 m/s;某些配置的典型电子细分误差小于 ±15 nm,位置抖动最低可至 1.6 nm RMS。
20 μm 栅距两者一致
最细分辨率均为 2.5 nm
电子细分误差传周 ±20 nm
国际参考VIONiC 典型 < ±15 nm
位置抖动数据传周尚未公开 RMS
不同产品的“典型值”“最大值”和测试配置并非完全一致,不能直接用 ±20 与 ±15 nm 的差额认定性能差距。传周 20D 目前官网仍标注为设计验证阶段。
成熟产品真正构成竞争力的,除了静态误差,还包括大批量一致性、温度与污染容限、气隙与倾斜适应性、输出时钟限制、机械集成以及长期计量稳定性。要讨论高端国产替代,这些比一张最高分辨率海报更重要。
SECTION 07 PHYSICS
20 μm 已经能做纳米细分,为什么还要走向 1 μm?
数学上,若相位误差维持不变,缩小栅距有利于降低相同相位偏差对应的长度误差。但现实中的光学系统不会在栅距缩小二十倍时,其余参数全部保持不变。
看一个最基础的光栅衍射数量级。空气中法向入射的透射光栅,一阶衍射角满足:
sin(θ₁) = λ / p
假设光源波长是 850 nm,仅用于示例计算,不代表传周实际采用的波长:80 μm 对应约 0.61°;20 μm 对应 2.44°;4 μm 约 12.27°;1 μm 已达到 58.21°。
当光学方案需要收集和组合这些衍射光束时,数值孔径、光路尺寸、有效光学工作距离和封装公差会一同改变。对某些依赖自成像的光学方案,近轴 Talbot 距离还近似按栅距平方缩放:
zₜ ≈ 2p² / λ
以 850 nm 举例,20 μm 对应约 0.94 mm,4 μm 只有约 37.6 μm。但不是所有读数头都使用 Talbot 结构,而且栅距接近波长时,简单的近轴公式也不能继续直接套用。
所以,1 μm 光栅不等于“20 μm 的刻线再细一些”。它可能要求重新选择光学架构、探测器空间结构、照明方式与装配方法。
同样不能武断地说小于 20 μm 就必须使用 VCSEL 或激光。雷尼绍公开的部分 20 μm 光学系统采用非相干 LED 配合滤波设计。到底选哪种光源,取决于光学路线,而不是单看栅距数字。
SECTION 08 METROLOGY
读数头只有 20 nm 误差,机床就能做到 20 nm 吗?
还有一个必须把读数头和整机分开的原因:标尺材料、安装和环境误差通常比单周期电子细分误差大得多。
假设一根一米长、线膨胀系数为约 10 ppm/K 的钢制栅尺,处于近似自由伸长、温度均匀变化的简化条件。
ΔL = α·L·ΔT
温度变化 1 K,会造成约 10 μm 的长度变化。这个数量级远大于几十纳米的电子细分误差。
真实机床要考虑栅尺固定方式、基座材料、温度补偿、阿贝误差、运动轴几何误差与整个闭环的动态性能。因此,2.5 nm 的读数步距,不能直接等同于整机 2.5 nm 的绝对定位准确度。
SECTION 09 LAB PLAN
芯片送到我手上,我会先测什么?
如果拿到 TVMDGH020D,我不会先装到电机上,只看数字能不能以 2.5 nm 为步距跳动。那最多证明接口和细分在更新位置,证明不了非线性到底有多大。
我会先使用有独立高精度位移参考的测试平台,低速扫过多个 20 μm 周期,记录读数头位置与参考位置之间的残差。再把残差按一个栅距折叠、平均,分离随机噪声与同步周期误差。
接下来分析误差的空间频谱:每周期一次的成分,检查偏置和对应的光学非理想;每周期两次的成分,重点排查增益不平衡、正交误差和特定谐波;更高阶成分再向光栅图案、PD 空间权重与电路非线性追查。不同误差源也可能映射到相同阶次,不能只凭阶次武断定位根因。
随后改变气隙、俯仰、偏摆与温度,观察谐波系数随环境怎样漂移;最后提高平台速度,检查误差、延迟、抖动和接口输出有没有进入新的工作区间。
有条件的话,再把位置误差的空间频谱和伺服电流频谱放在一起,验证它到底有没有被闭环放大。
真正有说服力的不是“我们支持 14 位细分”,而是在明确的气隙、温度和速度下,证明这颗芯片的周期误差到底能守住多少。
SECTION 10 CONCLUSION
近亿元融资之后,我更期待一张误差曲线
传周这次融资的技术意义,不只是准备继续减小栅距。而是它试图把国产位置反馈能力深入到光学结构、光电探测器、模拟信号链、信号处理 ASIC 和读数头系统的底层。
这些环节与旋转光学编码器的核心设计有大量共通之处。真正沉淀下来的不是一个漂亮的纳米分辨率数字,而是对光电流、失调、空间谐波、动态相位和安装容限的控制能力。
不过,这也不能只靠融资报道来证明。传周当前公开的 TVMDGH020D 仍处于设计验证阶段;下一步 4、2、1 μm 更是研发方向,而不是已经兑现的量产性能。
我最期待传周下一次公开的,不是另一张写着“1 μm 栅距”的海报,而是一套完整测试:在不同温度、工作间隙、偏摆与运动速度下,细分误差频谱如何变化;随机抖动是多少;最高分辨率与最快输出之间怎样降额。
2.5 nm,是读数头能够报出多细的数字。
±20 nm,是它还必须面对的细分误差。
能否把这些数字可靠地交给真实机床,才是下一道门槛。
资料来源与图片出处
传周科技|TVMDGH020D 产品页
传周科技|光栅尺读数头选型表
传周科技|80 μm 读数头新闻
传周科技|2026 年 9 月公司动态
张通社|2026-09-11 融资首发报道
Renishaw|VIONiC 产品与技术介绍
Renishaw|RTLC 数据表与 SDE / jitter 指标
注:理论计算采用文中所述的简化模型,不代表传周或雷尼绍的实测数据。实际产品性能以对应规格书和测试条件为准。图片为厂商官网原始配图,仅用于相关新闻与产品技术评论,版权归原权利人所有。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。