如果机器人不再需要编码器,我们这行怎么办?
首发于公众号「如是有为」 · 查看原文
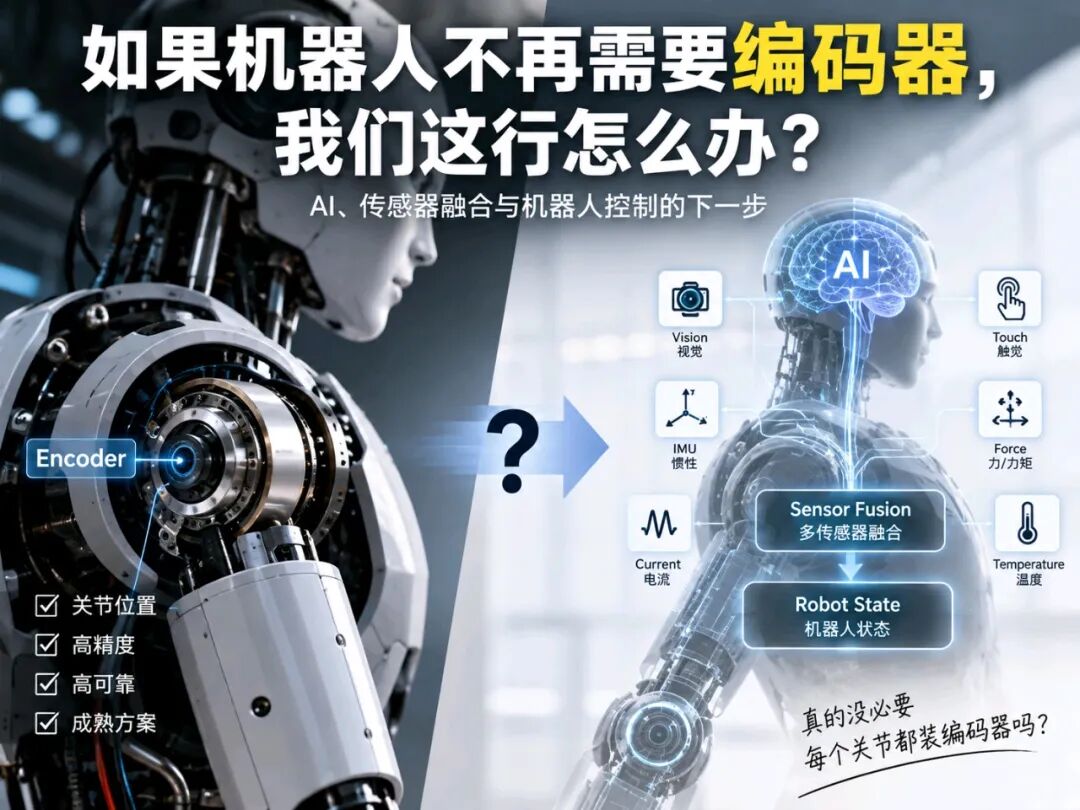
前几天我跟一个同行聊天,我说了一句有点吓人的话:“我总觉得有一天可能很快就要来了,所有编码器都要被颠覆。”
他马上问我:“被什么技术取代?”
我当时说,具体什么还说不清,一个方向可能就是人工智能。
我是做磁编码器、感应式编码器和光学编码器芯片的。我们每天还在解决 INL、温漂、谐波、气隙、偏心、延迟这些东西。一个产品从 ±0.5° 做到 ±0.1°,再往 ±0.05° 压,背后可能就是几个月甚至更久的工作。
可有没有另外一种可能:机器人根本不陪我们继续玩这个游戏了?
不是出现一颗 24 bit 编码器,把现在的 16 bit、18 bit 编码器打死。而是机器人有一天发现:我没有必要把每个关节角度都测得那么准。
不是出现一个更强的编码器竞争对手,而是机器人可能有一天重新定义:哪些东西必须测,哪些东西可以算。
8月26日,真的有人把 Encoder-free 写进了论文标题
2026 年 8 月 26 日,Case Western Reserve University 的研究团队在 Frontiers in Robotics and AI发表了一篇论文,标题就叫:Encoder-free hexapod dead reckoning on sand using learned inertial correction。
他们研究的是六足机器人在草地、沙地等环境中的航位推算:不依赖关节编码器来完成这部分估计,而是使用 IMU、运动指令以及 CNN 去学习“指令运动”和“实际运动”之间的偏差。论文报告,相比仅依据指令运动学的基线,平均航位推算漂移在草地降低约 41%,在沙地降低约 59%。
这当然不能证明“机器人已经不需要关节编码器”。它解决的是航位推算,而不是高性能关节伺服。但作为一个做编码器的人,我注意到的是标题里的那个词:Encoder-free。
以前某个状态不好测,我们首先想到的是:再装一个传感器。现在越来越自然的问题却变成了:能不能不装,让算法从已有信号里把它估出来?
不是一个孤立案例:专用传感器正在被“计算”吃掉
类似路线已经出现在机器人其他物理量上。研究者会利用关节角、速度、电机电流、动力学模型以及学习算法,去估计碰撞、外力或接触状态,而不是给每一种物理量都增加一颗独立传感器。
原来的思路是:
Force → Force Sensor
现在越来越可能变成:
Motor State + Robot Model + NN → F̂
这件事真正值得编码器行业警惕的地方是:一个物理量,不一定非要有一个与它一一对应的专用传感器。
只要它已经以某种形式“泄漏”进其他观测量,而且信息足够丰富,模型就可能把它重新恢复出来。于是问题自然会落到我们自己头上:角度是不是也一定要用今天这种编码器直接测?
人体其实早就在这么干
人伸手拿杯子的时候,身体里没有一颗 18 bit SPI absolute encoder,每隔几十微秒向大脑报告一个精确关节角。
人体依靠肌梭、肌腱、皮肤、前庭和视觉等多种信息。大脑真正需要解决的不是“肘关节编码器现在是多少度”,而是:我的手现在在哪里,我的身体现在是什么状态。
机器人也越来越接近这种结构。今天一个机器人可能同时拥有编码器、IMU、电流、视觉和触觉。中央系统真正需要的是:
{y₁, y₂, …, yₙ} → x̂
这里的 x̂ 才是机器人真正关心的状态。位置,只是观测之一。
如果中央大脑够强,±0.05° 还有那么值钱吗?
这才是我真正担心的地方。
今天为了让一个机器人关节达到整机要求,我们可能要求输出轴编码器做到 ±0.05°。为了这 ±0.05°,磁路、线圈、模拟前端、算法、校准、装配公差都要付成本。
可是如果有一天机器人厂发现:一个 ±0.2° 的位置传感器,加上 IMU、电流、视觉和动力学模型,最后手抓杯子的成功率、轨迹性能和平衡能力并没有明显下降呢?
采购下一句话一定很现实:我为什么还要为 ±0.05° 付钱?
这可能才是 AI 对编码器行业真正的威胁。不是突然冒出来一种“AI 编码器”,而是AI 让系统开始容忍一颗没那么完美的编码器。
但宇树 G1 给了一个完全相反的答案
事情到这里突然出现了一个反转。
2026 年的一项 Blind Dexterity研究直接在 Unitree G1 上做实验。研究人员尝试在没有视觉、没有专用力/力矩和触觉输入的条件下,仅利用机器人自身的本体感觉完成接触和操作任务。
这里最让我感兴趣的不是 demo,而是:joint encoder 并没有变得没用。
相反,关节编码器在机器人主动接触环境时产生的一段时间历史,本身就包含了接触信息。脚碰到球、手碰到行李箱、腿碰到物体,关节状态都会发生不同响应。于是:
θₜ₋ₙ … θₜ₋₁, θₜ → Contact / Object State
原来只被当成“角度”的数据,被模型重新利用了。
这意味着 AI 确实可能让机器人少装某些传感器,但它不一定首先干掉编码器。它甚至可能拿编码器去干原本不属于编码器的事情。
真正的死穴叫“可观测性”
继续往下推,就碰到一个算法绕不过去的问题:AI 不能创造不存在的信息。
电机高速旋转时,可以利用反电势、电流和磁链估计转子位置。但零速呢?刚上电呢?机器人断电以后被人掰动,再上电的第一毫秒呢?
再比如减速器。理想情况下:
θₒ = θₘ / N
知道电机轴,就知道输出轴。
可真实机器人有关节柔性、回差、摩擦、外力、磨损和温升:
θₒ ≠ θₘ / N
如果两个不同的真实状态产生完全相同的观测:
x₁ ≠ x₂ 但 h(x₁) = h(x₂)
那么再大的神经网络也无法从物理上唯一确定答案。
这就是控制理论里一个很老、但在 AI 时代反而更重要的词:Observability,可观测性。
现实里的机器人,甚至还在增加编码器
这也是为什么产业现实并没有简单走向“去编码器”。
一些机器人关节模块采用双编码器:一颗看电机侧,一颗看输出侧。两颗编码器看到的并不是同一个状态。
Motor side → θₘ
Output side → θₒ
两者之间的差值本身就开始包含减速器变形、回差、外部负载等信息。
所以多一颗编码器不一定只是为了冗余。它也可能是在给算法增加一个新的可观测维度。
AI 越强,未必越不需要传感器。它真正需要的是:更有信息量、更可信的传感器。
我开始重新考虑:我们到底在卖什么?
我是做磁编码器、感应式编码器和光学编码器芯片的。以前看产品定义,我很自然地盯多少 bit、多少度、INL、最高转速、延迟、温漂。
这些当然仍然重要。
但如果未来机器人越来越依赖状态估计,我觉得还应该多问一句:我的芯片到底给整个机器人增加了多少“不可替代的信息”?
一个 ±0.01° 的传感器,如果它提供的信息能被其他五路信号轻易推算出来,它的系统价值未必像我们想象得那么高。
反过来,一个 ±0.2° 的传感器,如果它在断电重启、零速、遮挡、碰撞、减速器变形时提供了其他传感器没有的信息,它可能非常值钱。
所以以后真正应该问的,也许不只是“还能不能再准一点”,而是:
拿掉我以后,系统还有没有办法知道这件事?
现在让我重新回答最开始那个问题,我不会说“编码器肯定不会消失”。
Encoder-free 已经真的出现在机器人论文标题里。利用已有 proprioception 和模型减少专用传感器,也已经不是概念。
但另一边,AI 又开始从编码器数据里挖出原来不属于“角度”的信息。
所以真正可能颠覆我们的,未必是下一种编码器原理。
而是机器人从“测量每一个物理量”走向“估计整个身体状态”。
到那一天,某些编码器可能真的会被删掉,某些高精度指标可能迅速贬值;但另一些编码器反而会更重要,因为 AI 要想聪明,首先得有东西可以看。
模型可以纠错,可以融合,可以预测。
但机器人身体里那几个真正不可替代的观测量,最终总得有人去测。
我们这行真正应该抢的,可能不是最后那 0.01°。
而是成为那个不能被删掉的观测量。参考资料
Frontiers in Robotics and AI:Encoder-free hexapod dead reckoning
Figure:Helix 02
Unitree G1
注:文中涉及研究结果用于讨论机器人状态估计与传感器架构变化;“不再需要编码器”是文章提出的产业问题,不代表上述研究已经证明高性能机器人可以普遍取消关节位置反馈。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。