我在德国听 iC-Haus 讲掉电多圈编码器:真正让我记住的,是 140 nJ
首发于公众号「如是有为」 · 查看原文
一次机械事件,只给芯片一百多纳焦耳。它没有资格一直工作,只能醒来、判断、记一次,然后重新睡去。
先说结论
Energy Harvesting Multiturn 最有意思的,不是“发了多少电”,而是只有几十到一百多纳焦耳时,系统还敢不敢对多圈位置负责。
01 现场
我在现场先问了一个很土的问题:机器没电了,圈数靠什么记?
9 月 16 日,我在德国 Jena 参加 MagSense 2026。这个会不算大,主题非常集中:磁体、磁化、磁传感器和位置检测。下午 iC-Haus 的 Dr. Steffen Klupsch 上台,题目直接写在大屏幕上:Next-Generation Energy Harvesting Multiturn Encoder SoC。
产品名字是 iC-PME。官方讲法很明确:不靠机械多圈齿轮,也不靠后备电池;系统彻底掉电以后,轴如果还被人继续转,多圈位置也要能够留下来。
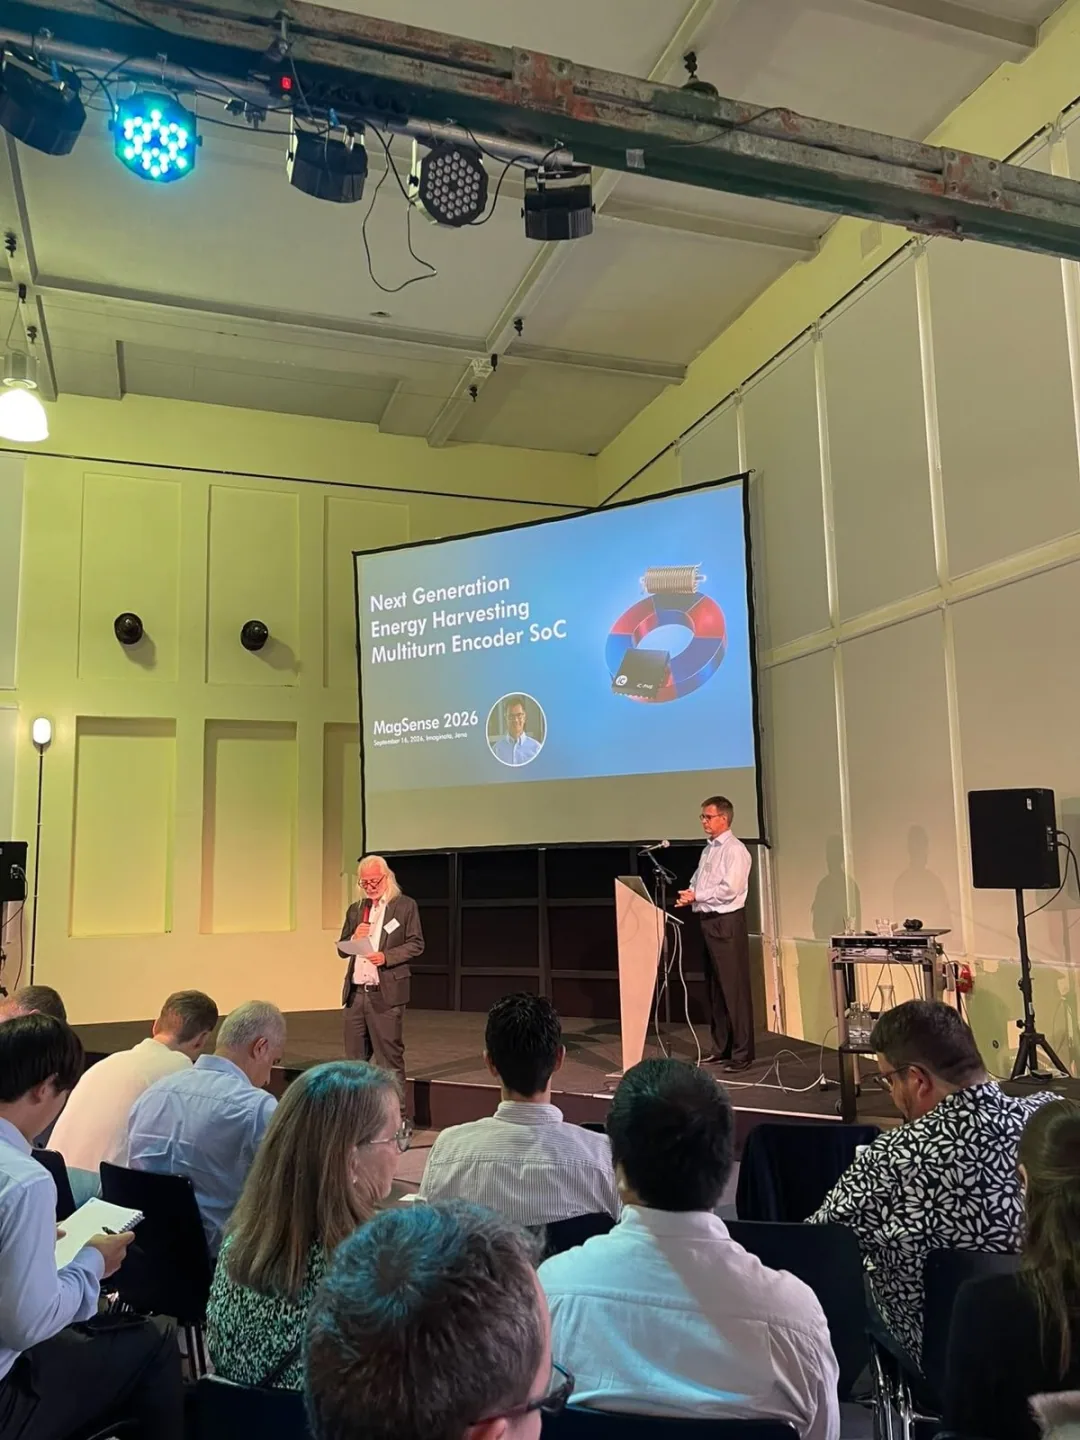
现场:MagSense 2026,iC-Haus 的 Energy Harvesting Multiturn Encoder SoC keynote。
我坐在台下时,第一个反应不是“多少 bit”,也不是“INL 做到多少”。我脑子里冒出来的是一个更基础的问题:机器都断电了,它靠什么把这一圈记下来?
再往下追,就是一个特别具体的问题:一次机械事件,到底能收集到多少能量?
iC-Haus 会后公开帖再次把重点放在同一句话上:Next-Generation Energy Harvesting Multiturn Encoder SoC。这不是把旧 Wiegand sensor 换个名字,而是在往完整 SoC 方向推进。
02 系统架构
先别急着谈 PME:多圈编码器本来就有三条路
多圈 absolute 不是“单圈角度再多几位”。真正的问题是:断电以后,轴被外力转了几圈,上电时还能不能知道自己到底在哪一圈。行业里常见的办法大致就是三类:机械齿轮、后备电池、能量采集。
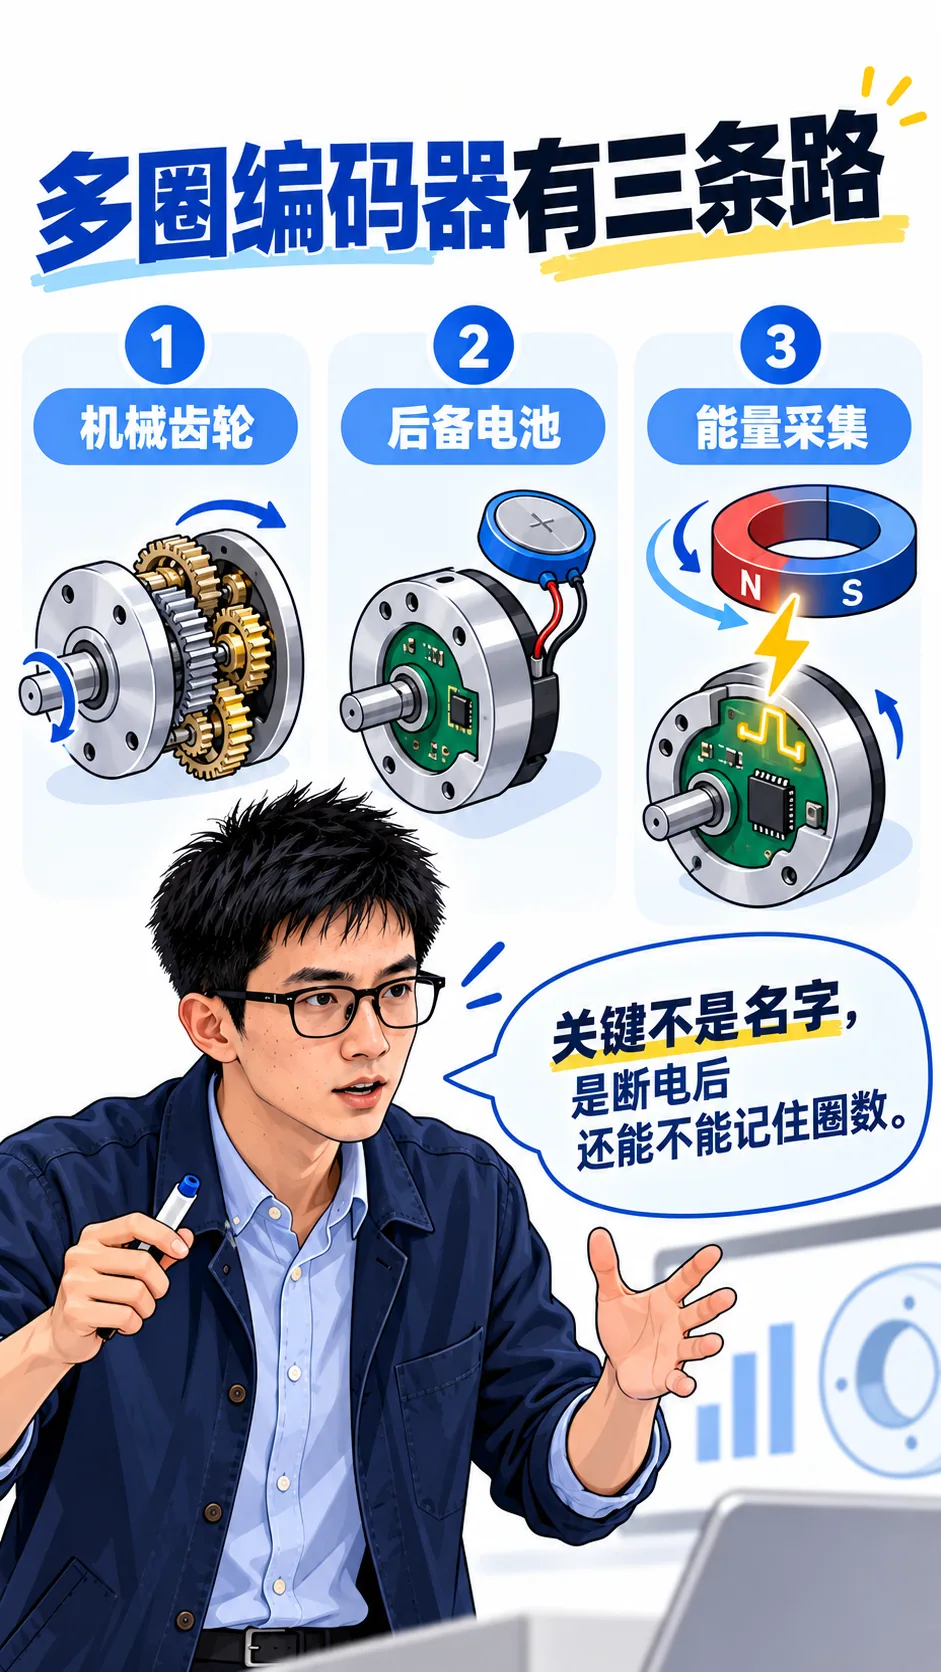
示意图:三条路线解决的是同一个问题——断电以后,圈数状态不能丢。
机械齿轮的逻辑最直白:用机械状态保存圈数。后备电池则让传感器在主电源消失后继续低功耗活着。Wiegand Energy Harvesting 走的是第三条路:平时不维持连续供电,轴真的跨过关键磁状态时,运动本身给这一次计数提供能量。
03 能量预算
140 nJ 到底在干什么?它不是给整颗编码器供电
以公开的 Wiegand 模块 WS-WFS-5-U0 为例,在规定测试条件下,单个 pulse 的典型能量约为 140 nJ。注意单位:不是 μJ,更不是 mJ,而是纳焦耳。
E ≈ 140 nJ
E = 140 × 10⁻⁹ J
这个数量级决定了整套设计哲学:你不能把它当一块小电池,不能指望它把 ADC、CORDIC、接口、MCU 全部舒舒服服地拉起来。它更像一张一次性车票——只够你把眼前这件最重要的事情办完。
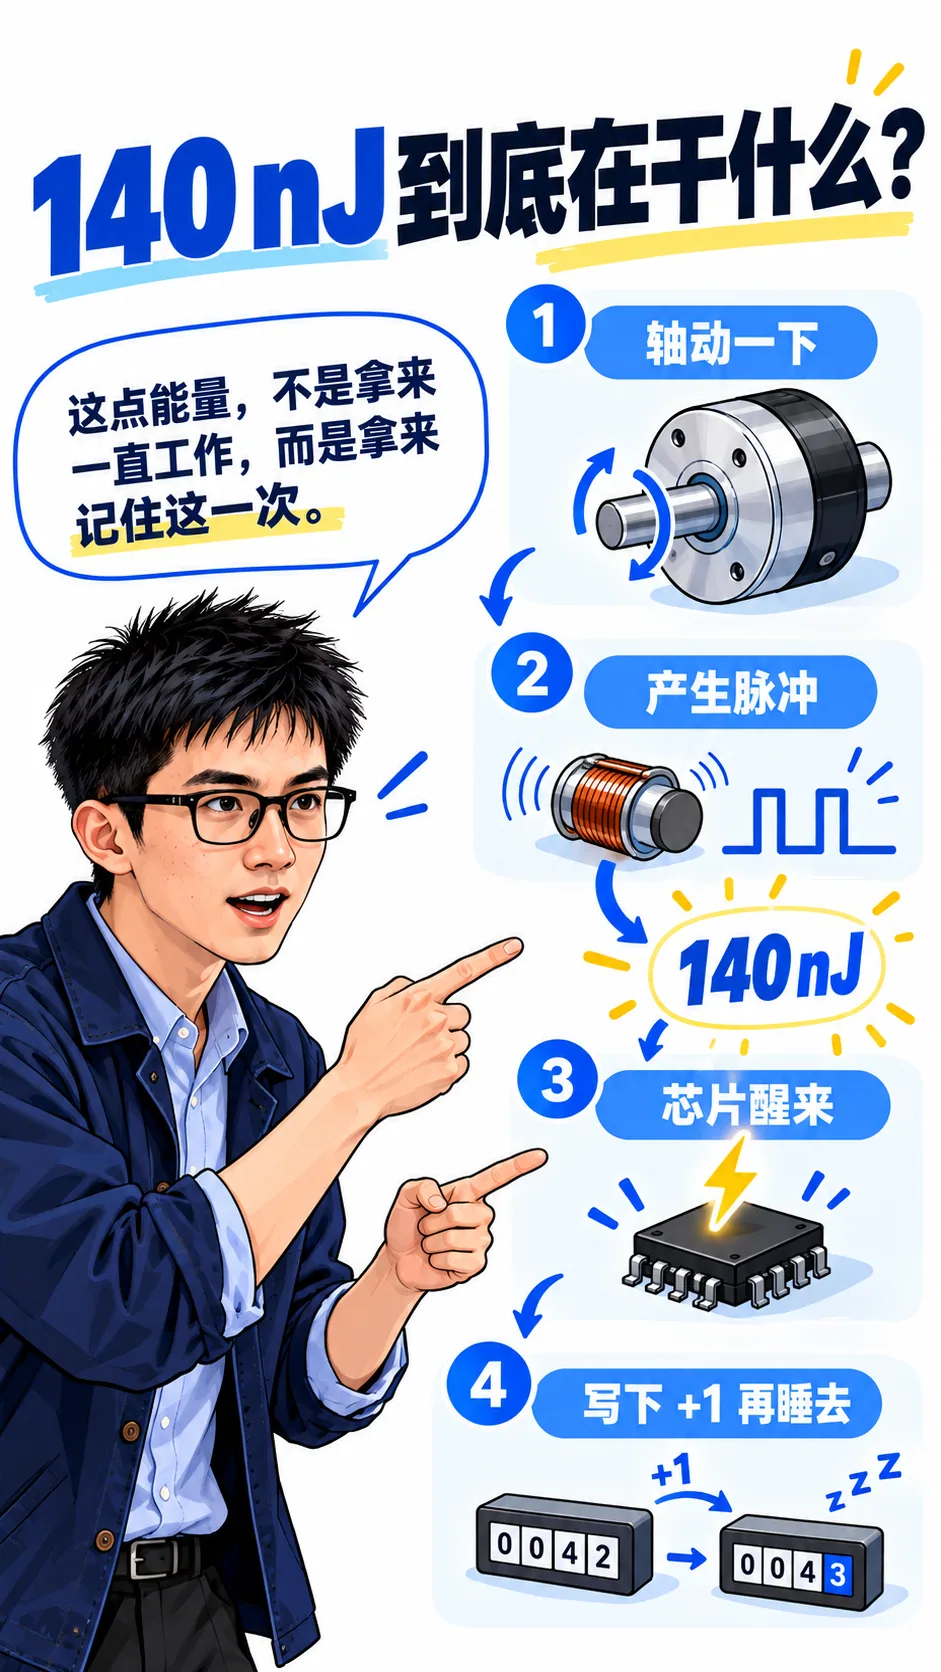
示意图:轴动一下 → 产生脉冲 → 芯片醒来 → 计数写入 → 再次休眠。
140 nJ
典型单脉冲能量
Wiegand 模块公开数据
6.5–8 nC
一次 pulse processing 电荷
iC-PMX 断电自供能工作
1 ms
交替极性 pulse 最小间隔
PMX 公开规格量级
04 定量拆解
PMX 的数据最值得看:真正被设计的是 margin
PME 是这次会议上强调的下一代 SoC,但完整公开电气参数还不够多。要把这条路线真正量化,最稳妥的办法不是替 PME 猜参数,而是回看资料已经比较完整的 iC-PMX。
PMX 在断电、自供能状态下完成一次 Wiegand pulse processing,公开的 charge consumption 约为:
Q ≈ 6.5–8 nC
它还有一个 VWC 储能节点。以 6.8 nF、4.4 V 这一组公开条件做数量级计算:
E = ½CV²
E = ½ × 6.8 × 10⁻⁹ × 4.4²
E ≈ 65.8 nJ
这里千万不要把 140 nJ 除以 65.8 nJ,就宣布“效率是多少”。两个数字来自不同定义和测试条件,中间还有整流、波形、储能、阈值和瞬态损耗。但它们放在一起,已经足够说明一件事:这不是一个能量富裕的系统。
真正被设计的,不是典型值能不能工作,而是磁铁偏一点、气隙大一点、温度极端一点、pulse 弱一点、NVM 又碰巧最费电时,这一次 +1 还能不能可靠写进去。
05 设计哲学
它不是“低功耗”,而是“事件驱动”
很多人会把 Wiegand 多圈简单理解成一种超低功耗编码器。我觉得这反而把它最有意思的地方说小了。
像 iC-PV 这种 battery-buffered Hall multiturn,思路是把持续功耗压到很低,让系统在主电源掉电以后仍然维持最低限度的跟踪。Wiegand Energy Harvesting 则完全不同:平时干脆不活;事件来了,才醒一下。
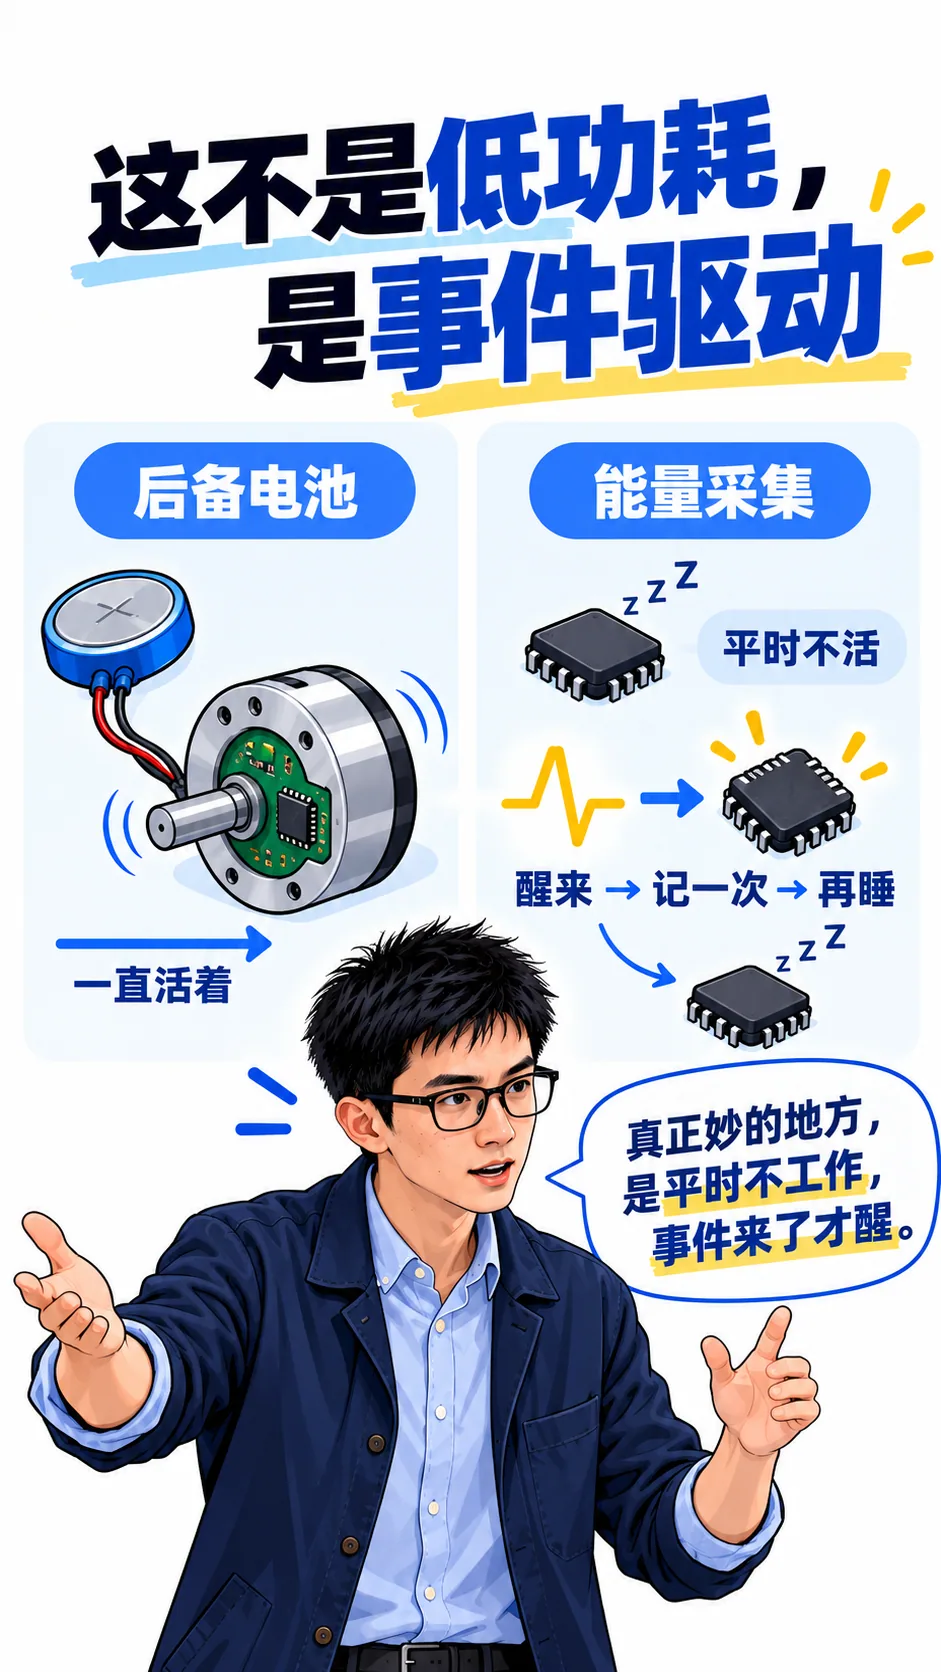
示意图:后备电池是“一直活着”;能量采集是“事件来了才醒”。
这就是 event-driven power architecture。它优化的不是平均电流一个指标,而是一次事件允许消耗多少电荷、什么时候可以开始事务、什么时候必须立刻停止,以及掉电前最后一笔状态有没有被真正提交。
06 异常工况
我最想拿它测的,不是高速,而是断电后在边界附近抖
连续 3000 rpm 当然重要,但我现场想到的第一个恶心工况反而很低速:机器已经断电,轴正好停在 Wiegand 翻转区域附近,有人碰了一下机械臂——往前一点、退回来、再往前一点。
对于系统而言,这时真正的问题不是分辨率,而是:这一串临界事件到底应该记成什么?
+1
0
−1
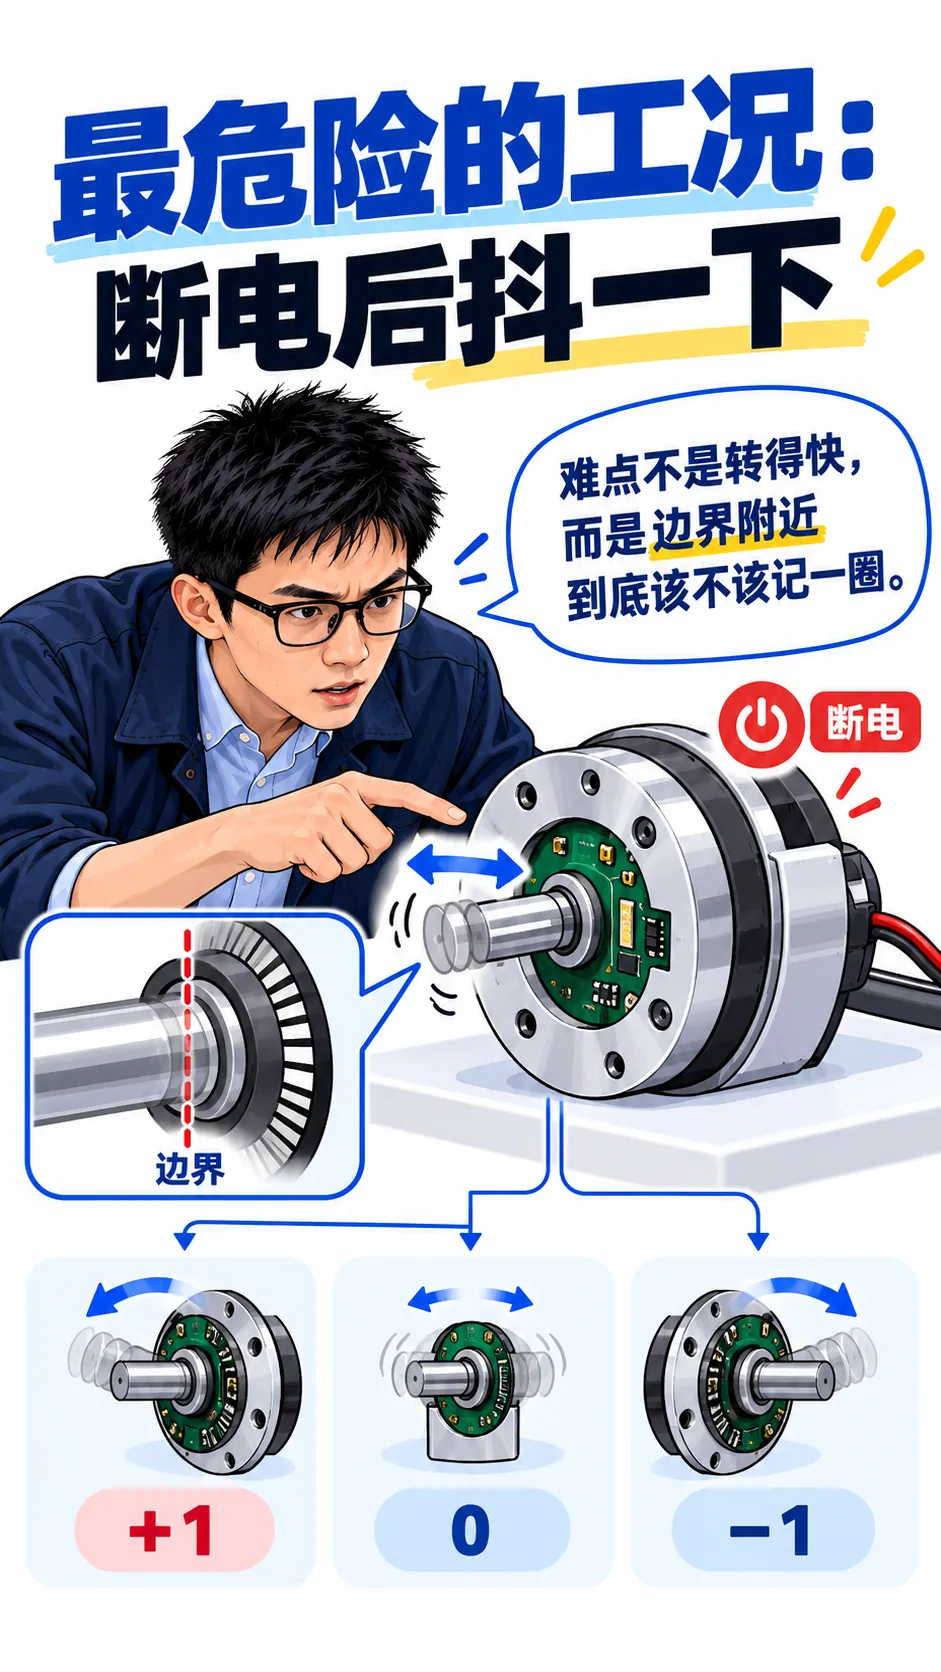
示意图:边界附近的反复抖动,才是真正考验方向判断、runt pulse 处理和状态一致性的地方。
这类场景里,错误一次就不是零点几度的问题,而可能是整个多圈状态错一圈。PMX 公开资料里可以看到 runt-pulse tolerant counting、方向判断、brownout protection,以及非易失存储事务相关的设计。
我认为这里才是真正值钱的 IP:不是 Wiegand wire 本身,而是只有几十纳焦耳时,状态机仍然知道“这次到底该不该记”。
07 时间边界
还有一个常被忽略的数字:1 ms
PMX 公开电气规格还给出交替极性 Wiegand pulse 的最小间隔量级约为 1 ms。这提醒我们:Energy Harvesting 并不意味着“没有速度边界”。
不能把 1 ms 粗暴换成一个固定 rpm,因为最终机械速度上限还取决于磁极拓扑、每机械转产生多少个有效事件、磁场翻转窗口以及整套磁路。真正该看的,是一圈会产生多少 event,以及每个 event 之间留给整流、储能、判断和写入的时间是否够。
08 产品路线
拿 iC-PV 一比,两套哲学就非常清楚
iC-Haus 自己并没有把所有多圈产品都押在 Wiegand 上。比如 iC-PV 就是 battery-buffered Hall multiturn encoder:正常供电时工作,系统掉电后切到后备电池继续跟踪。公开页面给出的应用电流约为 2–30 μA,最高 tracking speed 可到 120000 rpm,多圈计数最高 40 bit。
P = 3 × 2 × 10⁻⁶
P = 6 μW
E₁ᵧ ≈ 52.6 mWh
这个年能耗只是数量级演示,不能拿它直接推产品寿命,因为实际还有工作占空比、电池自放电、温度和后备状态比例。但它已经把两套哲学说清楚了:
iC-PV:我一直保持最低限度地活着。
Wiegand:我平时不活,需要记账时让机械运动自己把我叫醒。
09 下一代
所以我真正盯着 PME 的,是 SoC 这三个字
Wiegand 本身并不新。iC-Haus 很早就在 Energy Harvesting Multiturn 这条线上做产品。因此,如果 PME 只是再做一个 Wiegand 计数器,意义并不大。真正值得看的,是它把原来散落在系统里的哪些部分继续吞进芯片。
老的 PMX 体系里,可以看到 Wiegand module、储能节点、active rectifier、方向检测、外部非易失存储、SPI,以及与单圈位置链路的协同。下一代 PME 如果进一步把能量管理、状态存储、同步和诊断往 SoC 里压,影响的不只是 BOM,还会直接改变 能量路径长度、启动 margin、PCB 面积、空心轴布局和系统可靠性。
等 PME 完整 datasheet 公开后,我会优先看这 6 个数字:
① 单次 event 的最低 harvested energy
② 实际 charge consumption
③ 最低可用 pulse amplitude
④ 反转时最小 event spacing
⑤ 掉电下允许的最高机械速度
⑥ 多圈状态与单圈角度如何绝对同步
10 应用
为什么机器人关节特别值得看这条路线
机器人现在越来越喜欢 absolute encoder,但“absolute”其实有两个层次:第一层是知道这一圈里多少度;第二层是知道自己过去到底转过多少圈。
设备关机以后,人手把机械臂拖了几圈。重新上电,单圈编码器当然还能告诉你现在是 37.2°,但它回答不了:第几圈?这就是 multiturn。
在越来越薄的机器人关节、空心轴电机和模块化伺服里,机械齿轮占空间,电池带来寿命与维护问题。Wiegand 的诱惑非常直接:轴自己动,就让轴自己为这次计数买单。
但 iC-Haus 自己也没有押一条路线:battery-buffered、gear scanning、Wiegand multiturn 都保留着。这个产品布局反而说明,今天的多圈编码器仍不存在一种技术能通吃所有场景。真正的产品定义问题不是“哪个技术最高级”,而是:你的客户最不愿意接受哪一种痛苦?
11 结尾
最后,我离开会场后一直记着的还是 140 nJ
那天下午报告结束,大家继续看展、聊天。我脑子里留下来的反而不是“Next Generation”几个大字,而是 140 nJ。
平时做编码器,我们习惯聊 16 bit、0.05°、20 MHz、120000 rpm。但这套架构换了一个问题来问芯片设计师:
机器已经彻底没电了。现在轴又动了一下。我只给你一百多纳焦耳——你还能不能醒过来、判断方向、确认这是一个真的 event,把位置安全地写进去,然后保证下一次上电读出来的一定是真的?
如果这些问题的答案全部是“能”,那么这一百多纳焦耳,可能比再多两位分辨率更有产品价值。
不要问断电以后编码器还能工作多久。
干脆让它不工作。
轴真的动的时候,再让这次运动本身把芯片叫醒。
说明:本文对下一代 iC-PME 的判断以 MagSense 2026 公开信息为边界;定量能量预算主要借助 iC-PMX 及公开 Wiegand 模块规格建立参照,不把 PMX 参数冒充 PME 参数。
公开资料入口
MagSense 2026 Program:innomag.org/programm/
iC-Haus iC-PMX:ichaus.de/product/ic-pmx/
iC-Haus iC-PV:ichaus.de/product/iC-PV/
图示为技术解释用途;现场照片与公开帖截图用于会议背景说明。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。