KTM5900 标称 24bit、1–4096 极对和 3μs 低延迟,但只盯角度不读 IRQ.STA 会导致 AGV 关节把磁钢偏移误判成芯片故障
首发于公众号「如是有为」 · 查看原文
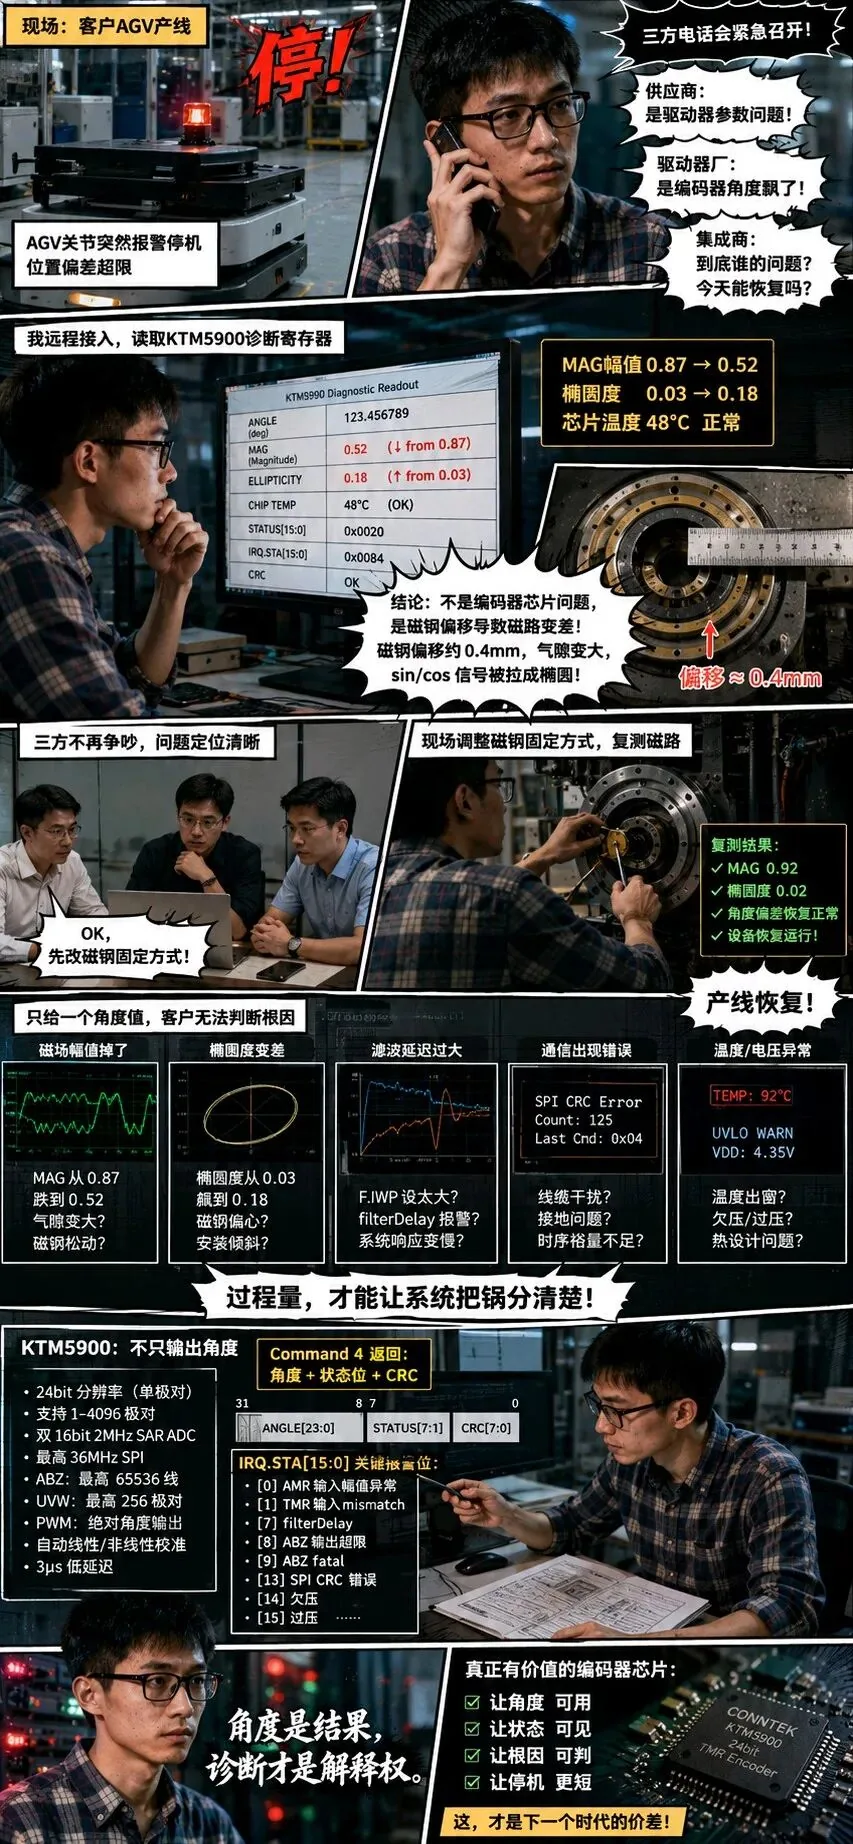
上个月,一台 AGV 关节在客户产线上停了。电话会一接进来,我就听见三方的语气都不太对。供应商说驱动器参数可能没压住,驱动器厂说角度反馈先飘了,集成商夹在中间,反复问一句话:今天下午能不能恢复产线?
最开始,大家都盯着同一个数:角度偏差。这个数当然重要,但它只告诉你“结果错了”,不告诉你“为什么错”。我让现场先别急着换板,也别急着重整定伺服参数,把 KTM5900 的角度读数、状态位、IRQ 报警和前端信号日志一起拉出来。
偏差出现的那一段,MAG 幅值从 0.87 掉到 0.52,椭圆度从 0.03 飙到 0.18,板上温度记录 48°C,没有热失控迹象。调试程序里的椭圆度,是根据 sin/cos 轨迹算出来的过程量:本来应该接近一个圆的轨迹,被拉成了椭圆。MAG 掉、椭圆度涨、温度没出窗,这三件事连在一起,味道就不对了。
电话那头安静了几秒。因为这已经不像是“芯片突然算错角度”,更像是磁钢和传感器之间的物理关系变了。后来现场复查,磁钢在长期振动后偏了大约 0.4mm,气隙也被带大了一点。KTM5900 的 on-axis 应用磁钢参数里,芯片到磁钢距离 AG 标的是 1.0–3.0mm,磁钢与芯片中心偏移 DISP 标的是 0.3mm;所以 0.4mm 在这种结构里,已经不是“装配稍微有点偏”那么轻。
角度偏了,不等于编码器芯片坏了
编码器在现场最吃亏的地方,是它经常站在故障链的最后一环。机械松了,磁钢歪了,线缆被干扰了,滤波设深了,闭环振起来了,客户最后看到的都可能是同一个现象:角度不对。
那天电话会上,有人一直追问“角度误差到底多少”。我理解这个反应,因为客户停线时最想抓住一个确定数字。但只看角度,就像只看发烧温度,不看血常规、不看肺片、不看感染源。角度是症状,不是病因。
KTM5900 这颗料最值得用好的地方,不是只读一个角度。它本身定位是 24bit TMR Magnetic Encoder,支持 1–4096 极对,双 16bit 2MHz SAR ADC,最高 36MHz SPI,ABZ 最高 65536 线,UVW 最高 256 极对,PWM 绝对角度输出,还支持自动线性和非线性校准、3μs 低延迟这些能力。
但这些参数要真正变成现场价值,不能只停在“读角度”这一步。KTM5900 的 SPI Command 4 返回的是 Angle and Internal Signal Response,里面不只是角度,还带状态位和 8bit CRC;状态高位用于事件报警,低位用于 fatal alarm,CRC 则用于检查通信数据完整性。
这就像给编码器加了一句很关键的话:我不只告诉你现在是多少度,我还告诉你这个角度在传输和系统状态上是不是干净。很多系统把角度拿走以后,状态位不看,CRC 不验,IRQ 不记录,等设备停了再问“是不是编码器坏了”,这个顺序本身就错了。
XMAX、XMIN、YMAX、YMIN 是磁路的证人
那台 AGV 的第二个关键点,是前端 sin/cos 变形。现场最容易说出的一句话是:“你们这个编码器不稳定。”这句话听起来很重,但工程上没有信息量。到底是不稳定,还是磁路不稳定?是芯片输出不稳定,还是输入给它的 sin/cos 已经变形?
KTM5900 的线性校准模块里有几个很有现场价值的量:L.XMAX、L.XMIN、L.YMAX、L.YMIN。它们记录的是 SIN 和 COS 模拟信号的最大值和最小值。自动线性校准时,流程里会设置 L.FLTD,让电机跑几圈进入稳定状态,再启动 L.AUTO;运行超过 10 圈后,通过 L.SYNC 把校准值同步到这些寄存器,再根据需要写入 MTP。
在实验室里,它们看起来是校准参数;在客户现场,它们就是证人。X 通道和 Y 通道幅值是不是一起缩小?最大最小值是不是不对称?中心是不是漂了?两个通道幅值比例是不是变了?如果磁钢偏心、气隙变大、安装倾斜,最后往往不会只表现成一个“角度偏差”,而是 sin/cos 轨迹先变形,再把角度解算拖偏。
所以我更愿意把 MAG 和椭圆度看成“磁路健康度”的两个简化指标。MAG 掉,说明磁场幅值或前端有效信号变弱;椭圆度涨,说明本来应该接近圆的 sin/cos 轨迹被拉歪了。它们不替代寄存器,但能把现场排查方向一下子收窄:先别急着骂角度算法,先看看磁钢、气隙、同轴度和固定方式。
那天现场复查时,机械工程师钻到关节旁边看磁钢座,语气明显变了。前面他还在说“这个位置不太可能松”,后面把固定件拆开,看到压紧结构有轻微位移,会议里没人再争“是不是芯片自己飘”。
滤波能让角度变稳,也能让系统慢半拍
还有一个坑,很多现场不会第一时间想到:滤波。很多人调编码器输出时,会本能地追求“曲线好看”。抖动少一点,波形顺一点,截图发到群里也更有说服力。但伺服系统不是看截图交作业,伺服系统要追实时位置。
KTM5900 有专用低通滤波模块,可以工作在固定带宽和自适应动态模式,用于实时处理角度和速度数据。F.IWP 是控制滤波深度的关键参数:值越大,滤波越深,噪声越少,但响应越慢;默认值是 8,通常不建议设置大于 9。
这句话放到 AGV 关节里非常现实。低速时,深滤波让角度看起来更稳;一旦转向模组快速加减速,角度反馈慢半拍,速度估计也慢半拍,驱动器为了追误差开始补偿,机械结构再把振动反馈回来,最后看到的可能是关节抖动、跟随误差变大,甚至角度偏差报警。
KTM5900 还有 F.IRA,也就是滤波复位临界角。当低通滤波器输入角和输出角之间的差异超过 F.IRA 控制的临界角时,系统可以自动复位滤波器;这个临界角按 F.IRA × 360° / 4096 计算。这个设计本质上是在处理一个很真实的矛盾:低速时要稳,高动态时不能让滤波器慢慢追。
所以我后来让现场把 F.IWP、F.IRA、filterDelay 放在一起看。KTM5900 的 IRQ.STA[7] 对应 filterDelay,当滤波响应滞后超过设定正常范围时会置位,常见方向就是滤波配置不当或处理能力不足。这个位一旦被拉起来,就不能再只问“编码器是多少位”,而要把滤波延迟放到闭环相位裕度里一起算账。
滤波不是越深越高级。对伺服来说,太干净的角度有时候反而危险,因为它可能是用延迟换来的。
IRQ.STA 是电话会里的灭火器
真正让那场电话会降温的,不是我说服了谁,而是报警和过程量把故障拆开了。KTM5900 的 IRQ.STA[15:0] 里包含多类报警状态,包括 sin/cos 幅值异常、TMR input mismatch、filterDelay、ABZ output limit、ABZ fatal、SPI CRC decoding error、MTP single bit error、欠压、过压等。
这些位如果只是躺在寄存器表里,就没有价值;一旦和故障时刻对齐,它们就能把争论变成排查路径。sin/cos 幅值异常出现,优先查磁钢、气隙、传感器前端和模拟通道;TMR mismatch 出现,优先查 TMR 输入和 sin/cos 是否不同步;filterDelay 出现,优先查滤波配置和动态响应;CRC fail 增加,优先查 SPI 线缆、接地、干扰和时序裕量;欠压、过压出现,就先别争角度算法,电源链路已经不干净了。
这套逻辑的价值,是让现场少走弯路。没有这些状态量,三方很容易陷入同一种循环:客户说设备停了,驱动器厂说角度飘了,编码器供应商说磁路没装好,机械供应商说以前也这么装没问题。每个人说的都可能有一部分道理,但没有证据链,谁都不愿意先认。
那天最后没有先换编码器板,也没有让驱动器厂大改参数。现场先改磁钢固定方式,重新确认气隙和同轴度,再跑同样的动作曲线。偏差消失以后,电话会的语气完全变了。一开始每个人都在保护自己,最后每个人都知道下一步该改哪里。
校准能补稳定误差,补不了正在松的结构
KTM5900 的非线性校准也值得放进这个故事里看。它支持一键自校准和 256 点校准表。256 点校准把一圈分成 256 个参考点,每个参考点存一个校正值,用来描述磁位置和理想位置之间的误差;相关校准数据存入 MTP。
这个能力很有用,但边界也要清楚。校准适合补稳定、可重复的误差,比如磁环加工误差、固定偏心、通道增益不匹配、相位非正交带来的周期性误差。它不适合拿来掩盖一个正在松动的机械结构。
如果磁钢已经在振动后偏了 0.4mm,气隙也跟着变了,MAG 从 0.87 掉到 0.52,椭圆度从 0.03 到 0.18,这时再去做校准,本质上是在给一个不稳定结构打补丁。今天校完能压住,明天磁钢再挪一点,误差模型又变了。
编码器现场有一句话我越来越相信:校准只能补偿稳定误差,不能替机械结构背锅。机械结构没站稳,算法和校准越努力,后面的锅越大。
两种路线,本质上是在分配诊断责任
国外方案里也能看到另一种思路。Melexis MLX90380 是一颗 Triaxis Resolver,提供 sine/cosine analog outputs,输出刷新率 4μs,灵敏度选项覆盖 10mT 到 70mT,并支持不同磁轴配置;它更像是把高速模拟 sin/cos 交给外部 MCU 或 ECU,由系统侧完成采样、补偿、arctan 解算和诊断。
这和 KTM5900 这类 SoC 路线很不一样。MLX90380 把自由度留给系统,KTM5900 把 ADC、ATAN、校准、滤波、接口输出、CRC 和 IRQ 报警更多集成在芯片内部。两条路线没有绝对高低,区别在于诊断责任放在哪里:一个更靠系统 ECU,一个更靠编码器 SoC。
对客户来说,真正重要的不是哪条路线听起来更高级,而是故障发生时能不能留下足够多的证据。只要证据足够清楚,国产编码器芯片就不必永远在“便宜一点”里打转。它可以卖的不是一个角度数,而是一套现场解释能力。
最后交出去的,不该只有角度
那天晚上我复盘日志时,最有价值的一行不是角度值,而是故障前后的几组中间量:MAG 掉了,椭圆度涨了,温度没出窗,状态没有指向芯片内部 fatal failure。它们连起来,像一条很短但很硬的证据链:角度偏差是结果,磁路变化才是根因。
这也是我现在看编码器芯片时越来越在意的地方。24bit、3μs、36MHz SPI、ABZ 65536 线,这些参数当然重要;但参数再漂亮,如果现场只能读出一个角度,出了事还是黑盒。真正有产品价值的编码器,应该能告诉系统:这个角度为什么可信;什么时候不可信;不可信的时候,更像磁路问题、通信问题、滤波问题、电源问题,还是芯片自身问题。
下一次再遇到 AGV 关节报角度偏差,我不会先问“是不是编码器坏了”。我会先让现场拉四类东西:Command 4 的角度、状态位和 CRC;IRQ.STA 的报警历史;L.XMAX、L.XMIN、L.YMAX、L.YMIN 这类前端信号边界;F.IWP、F.IRA 和 filterDelay 这组滤波状态。
编码器芯片最终交给客户的不应该只有角度。角度是结果,诊断才是解释权。对国产编码器芯片来说,真正能拉开价差的,也许不是再多喊半位精度,而是在设备停线那一刻,帮客户少换一次件、少吵一次会、少背一次不该背的锅。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。