特斯拉公开Optimus V3灵巧手专利
首发于公众号「如是有为」 · 查看原文
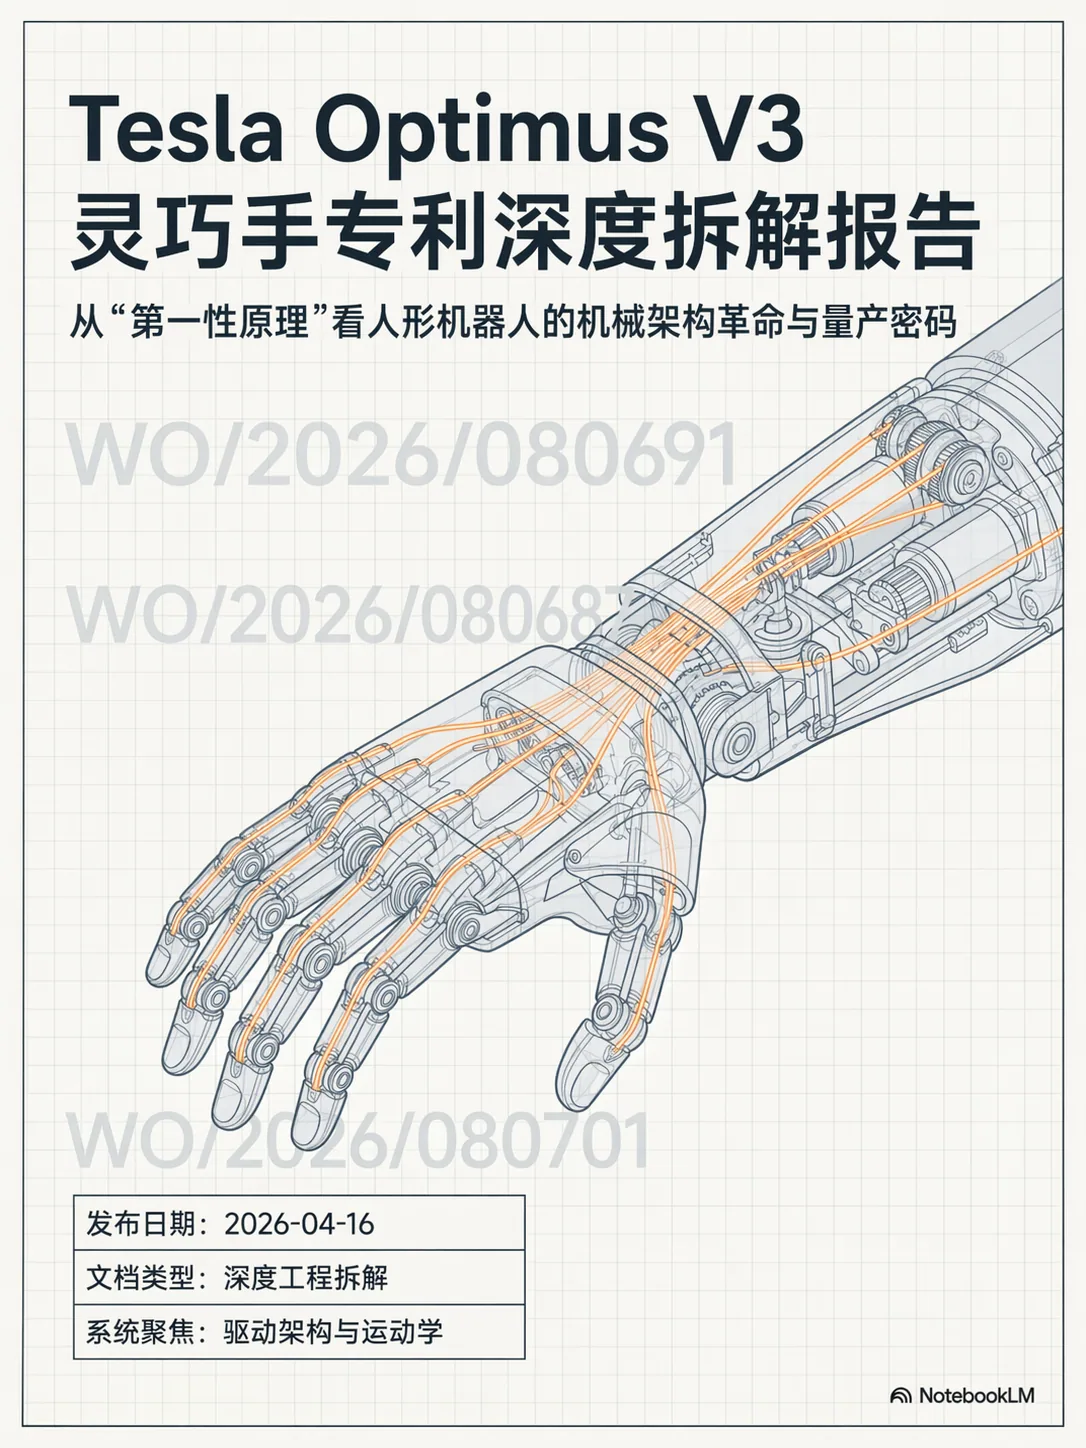
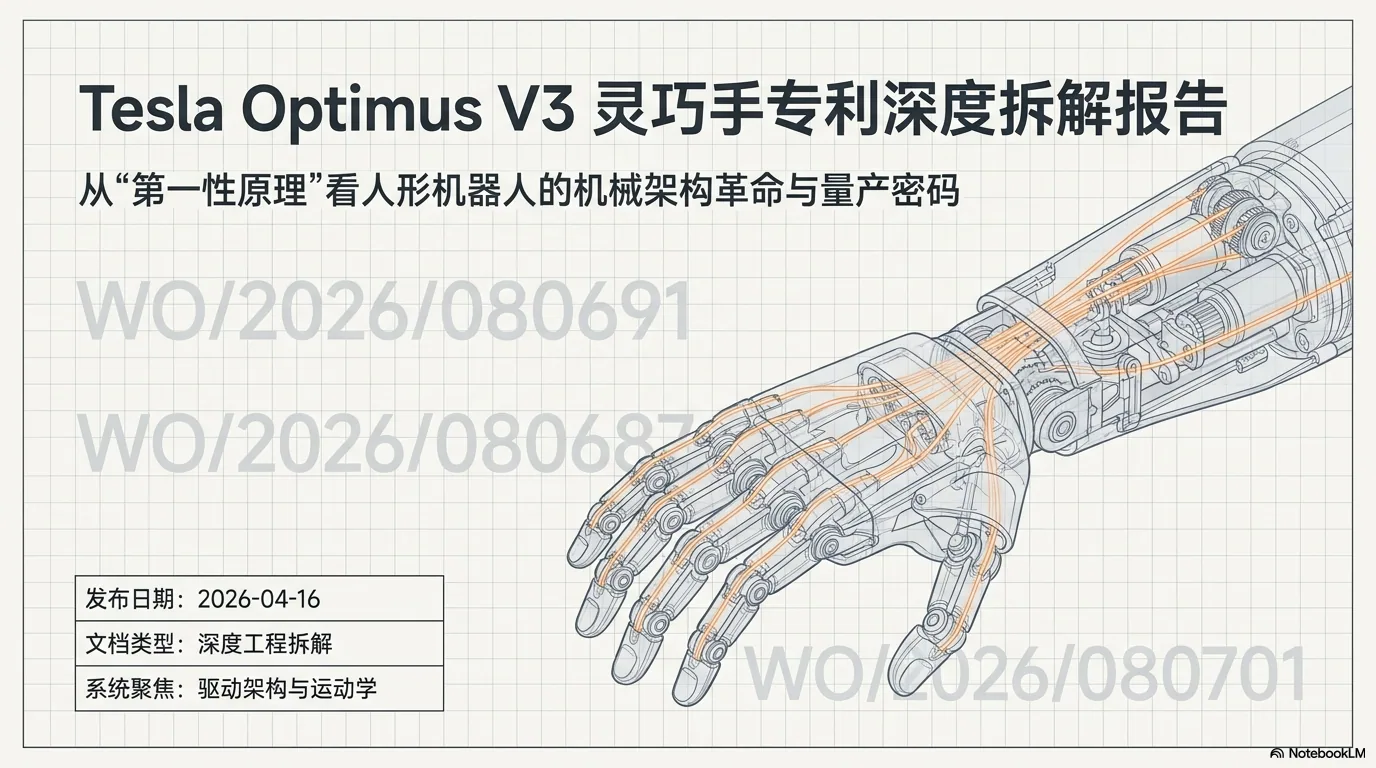
前臂集中驱动、腕部过线和腱绳传动成为机器人手新路线
- 灵巧手不是多装几个电机
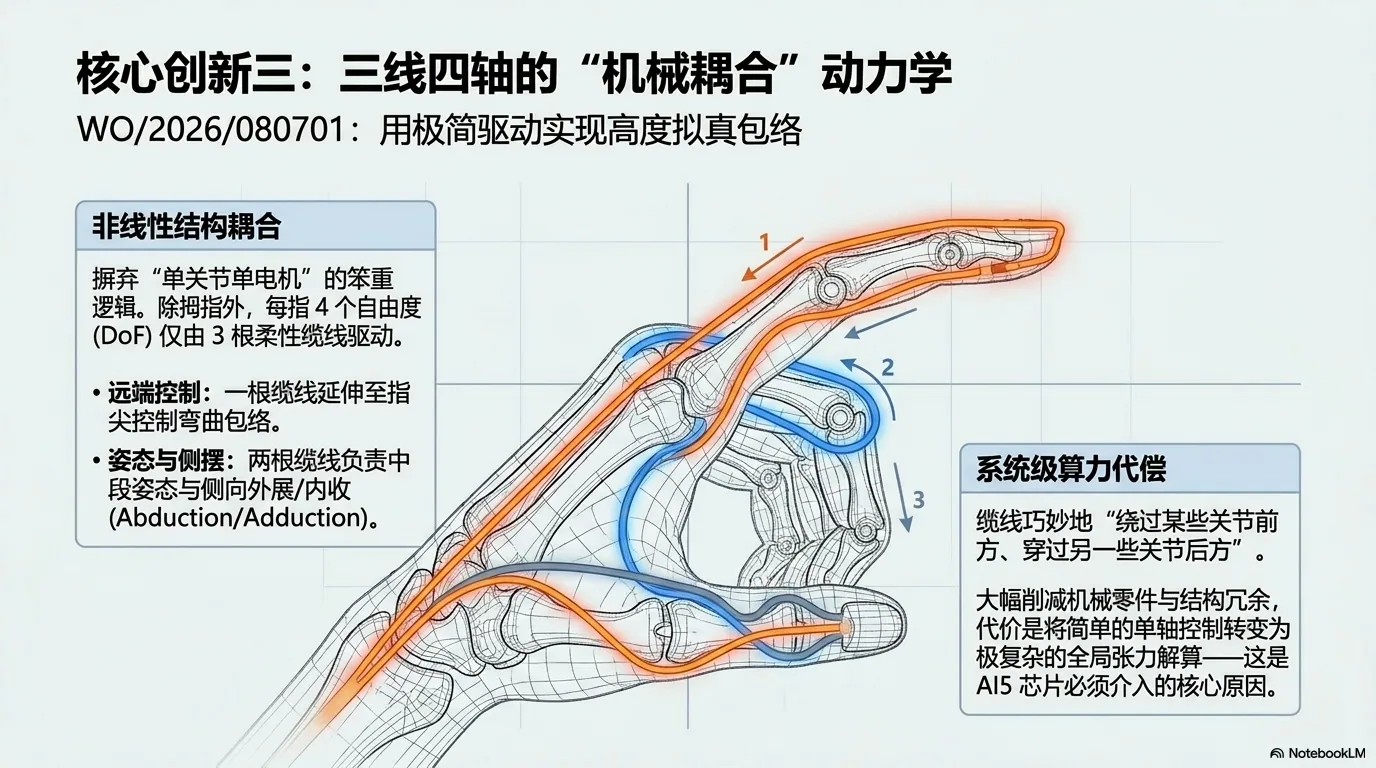
特斯拉这批 Optimus V3 灵巧手专利,真正值得看的不是手指能做多少动作,而是它把机器人手的底层结构重新拆了一遍。过去很多灵巧手的思路,是哪里要动就在哪里放电机、减速器、轴承和传感器。这个办法直观,但越做越重,手掌越来越厚,线束越来越乱,散热和装配也越来越麻烦。机器人手不是展台玩具,它要长期抓取、碰撞、磨损、校准,还要在真实环境里稳定工作。这个时候,单纯堆自由度并不能解决问题。
- 前臂集中驱动,减轻手部负担
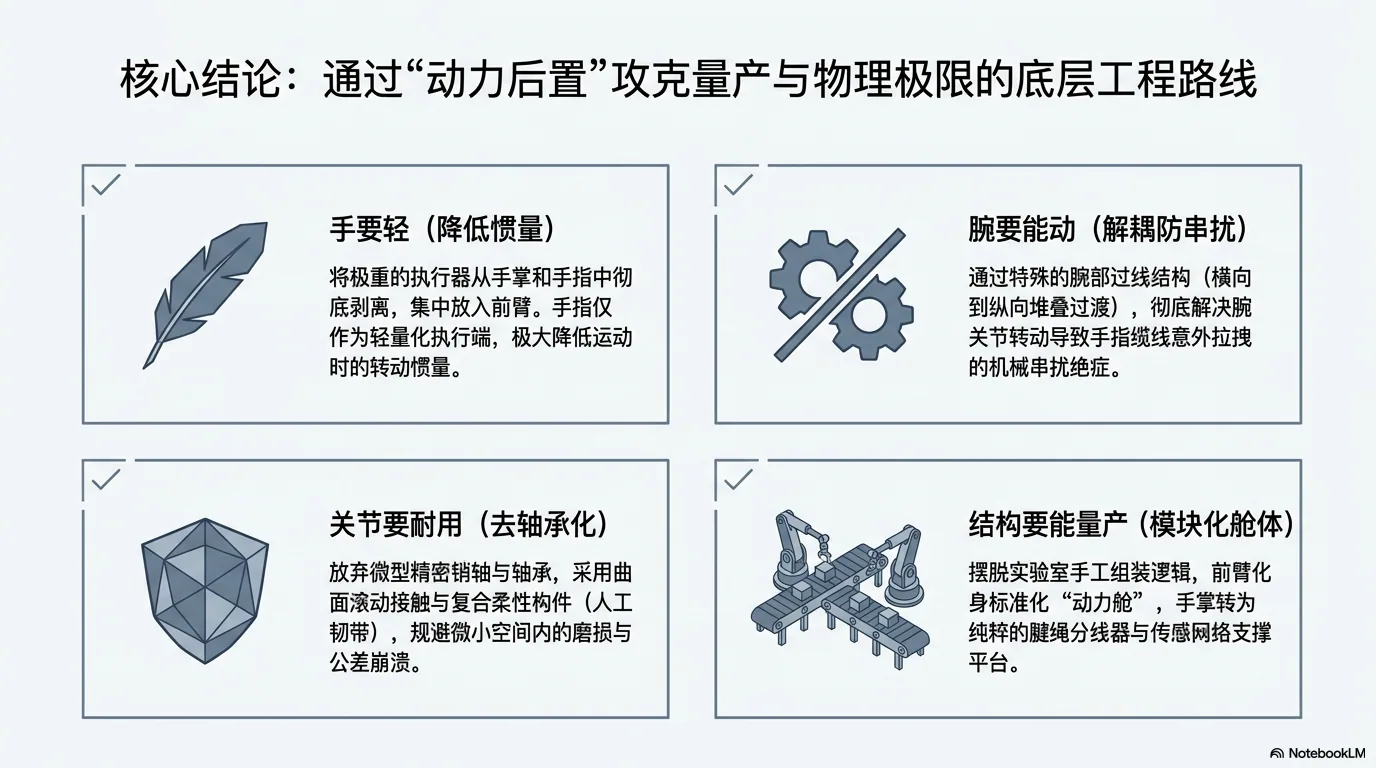
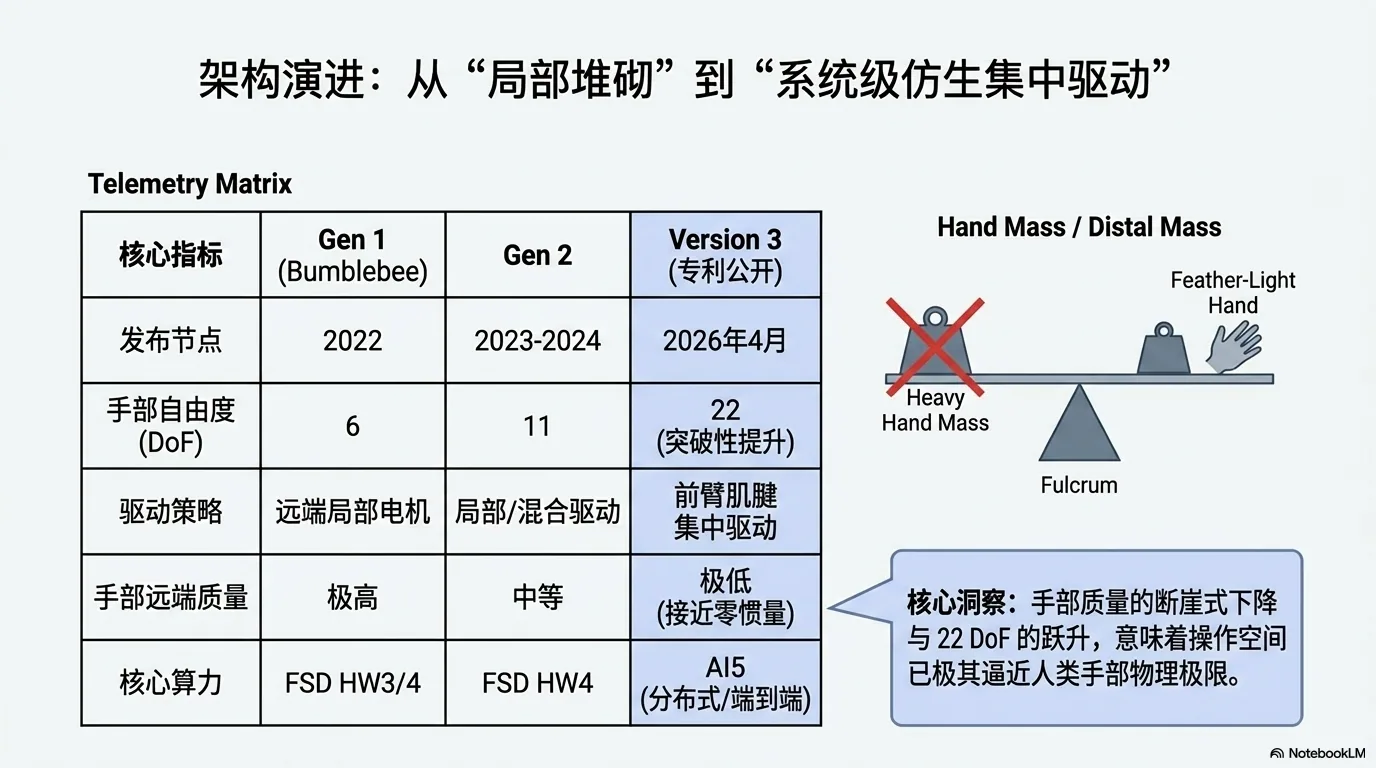
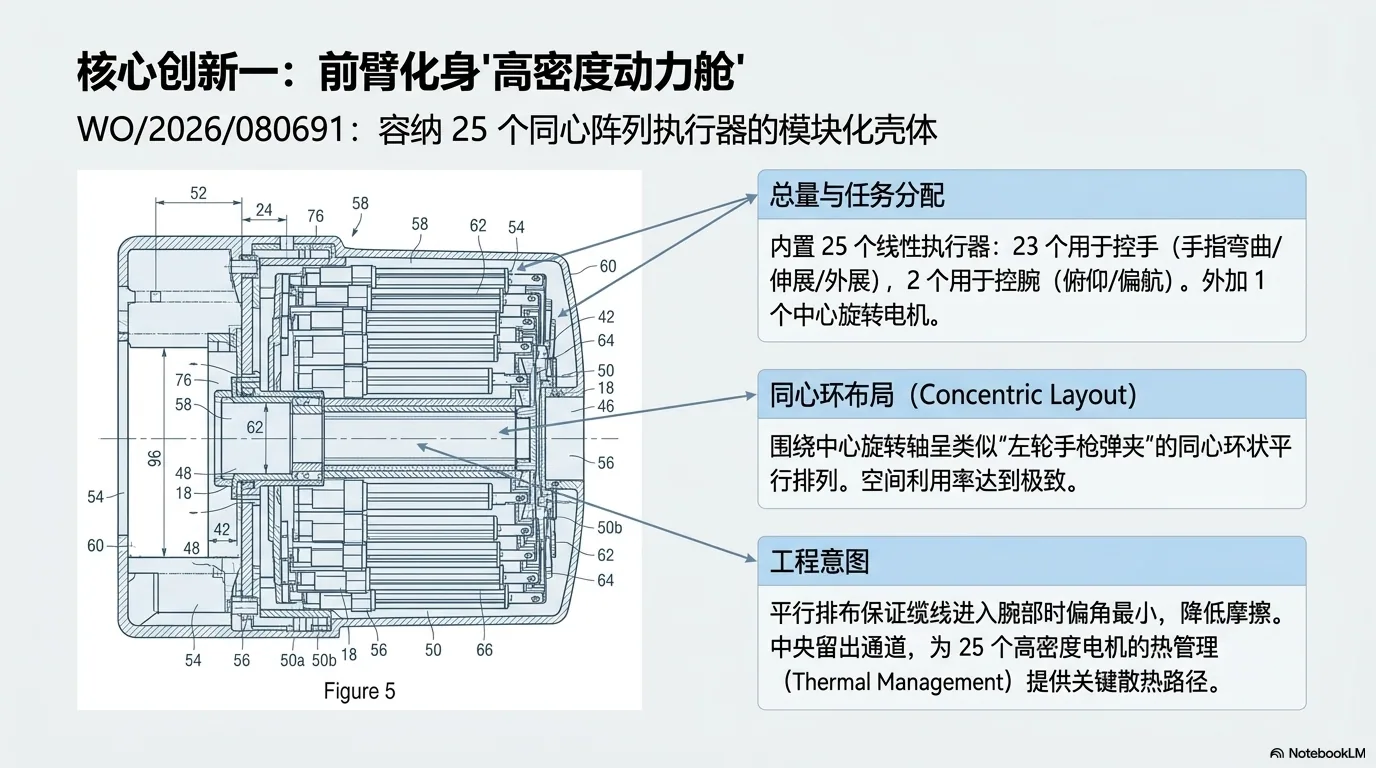
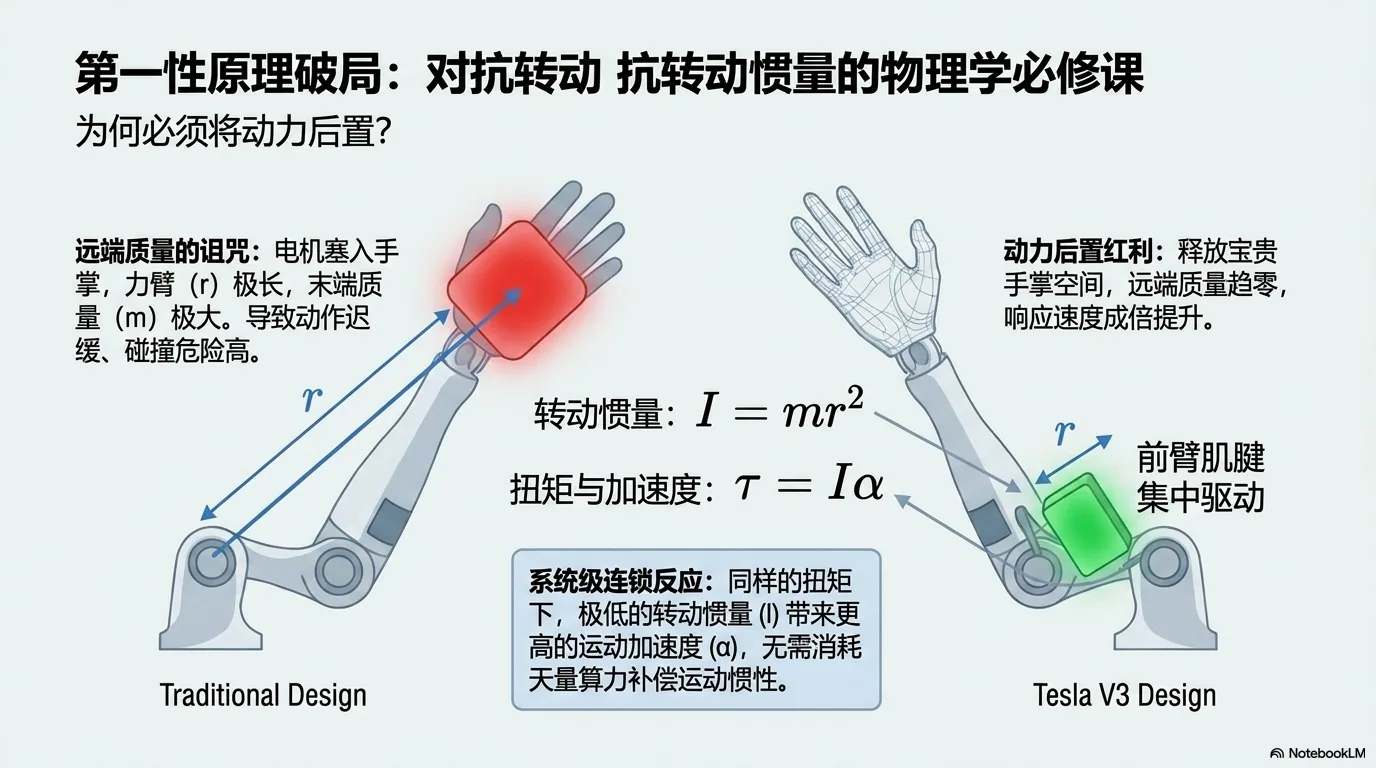
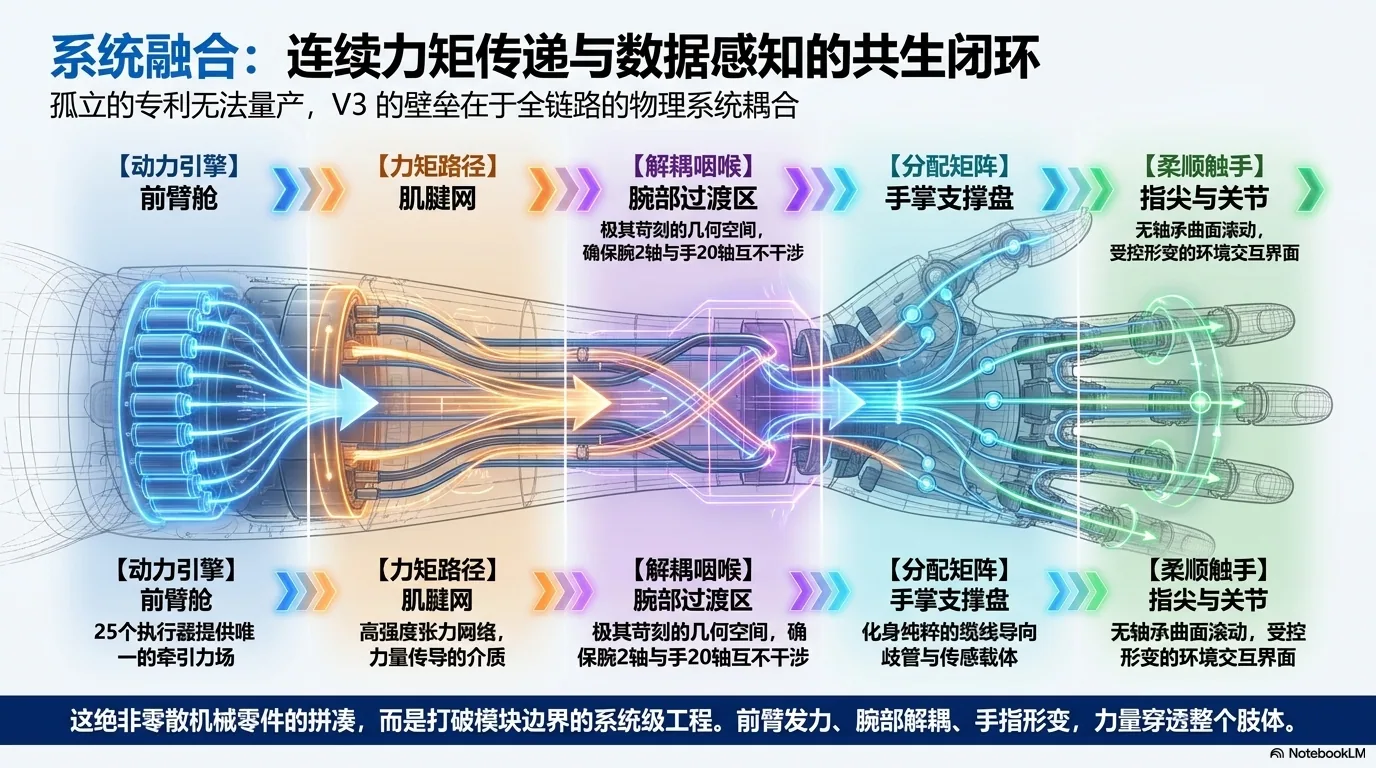
特斯拉的核心思路,是把主要执行器后移到前臂,让前臂变成动力舱,手掌和手指尽量轻量化。这个设计很像人体:人的很多手指力量来自前臂肌肉,再通过肌腱传到手指。这样做的好处很直接,手指更轻,动作更快,碰撞风险更小,手掌内部也能腾出空间给触觉传感、结构支撑和线缆通道。真正的变化不是电机换了位置,而是机器人手从“手部局部驱动”转向“前臂动力、腕部过渡、手掌分配、手指执行”的系统架构。
- 腕部过线,是腱绳灵巧手的命门
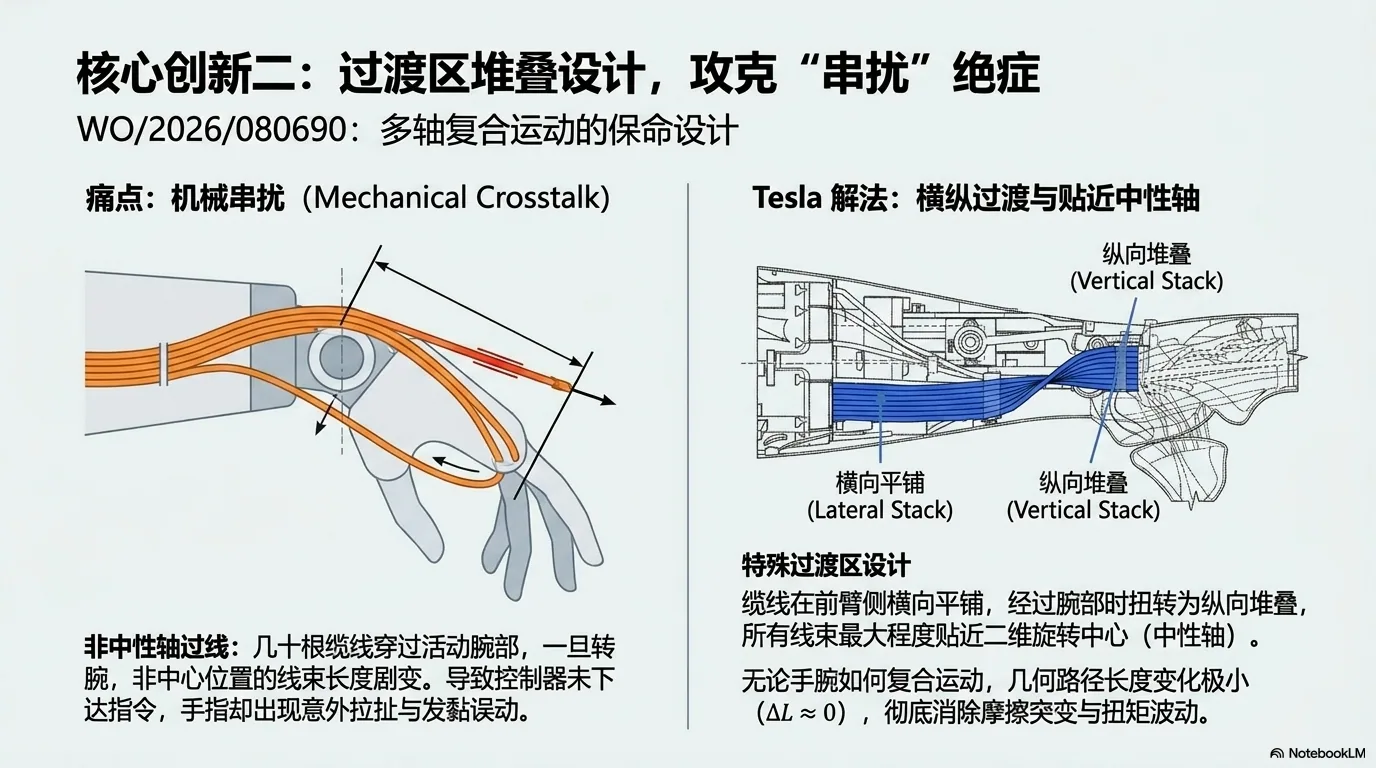
腱绳驱动并不新,难点在于几十根缆线要穿过一个会运动的手腕。手腕一俯仰、一偏摆,缆线路径长度、摩擦状态和张力都会变化。控制器原本只想转手腕,手指可能被顺带拉动;原本只想弯手指,腕部姿态一变,动作又不准。这就是机械串扰。特斯拉方案的关键,是通过特殊过线结构,让缆线尽量靠近腕部运动中心,并保持有序排列,减少长度变化、摩擦和互相挤压。这个细节决定了腱绳手能不能从演示走向量产。
- 手指关节开始摆脱小轴承
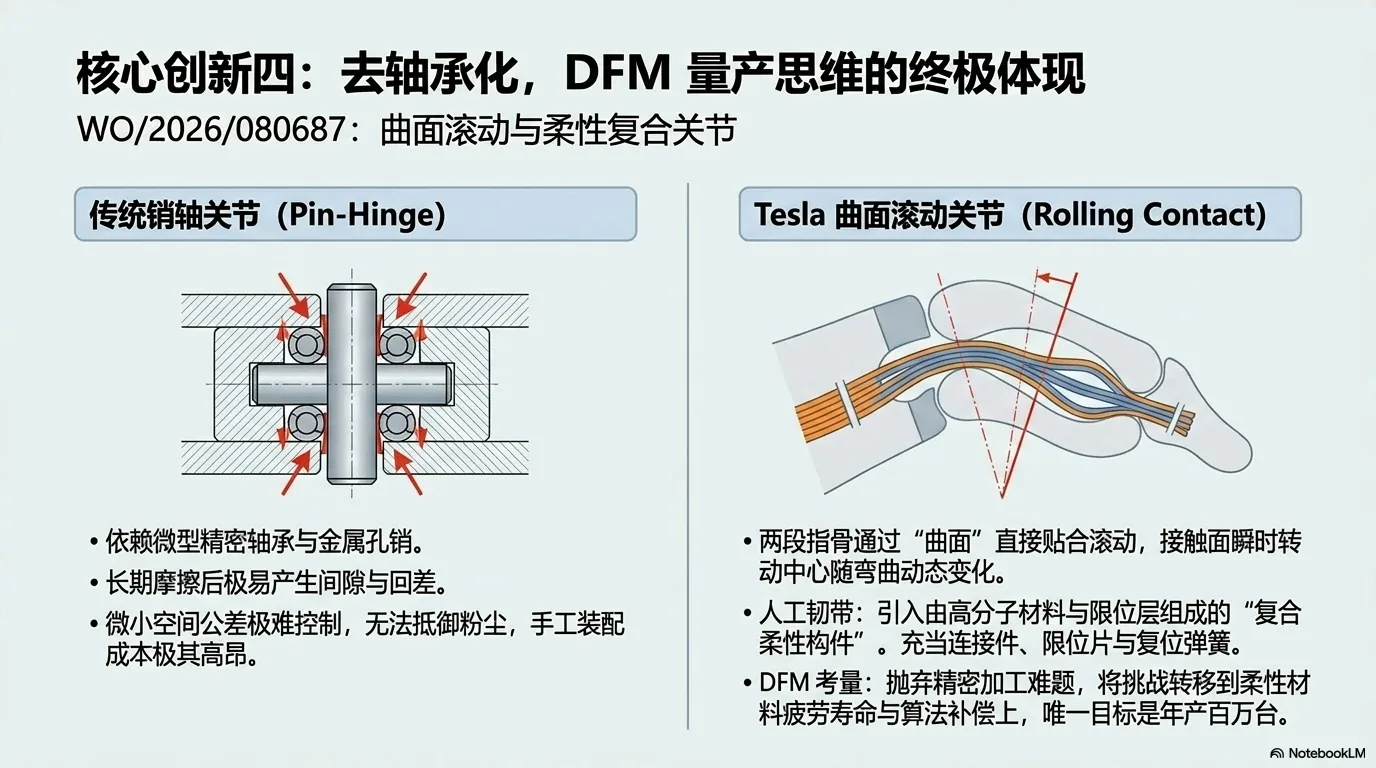
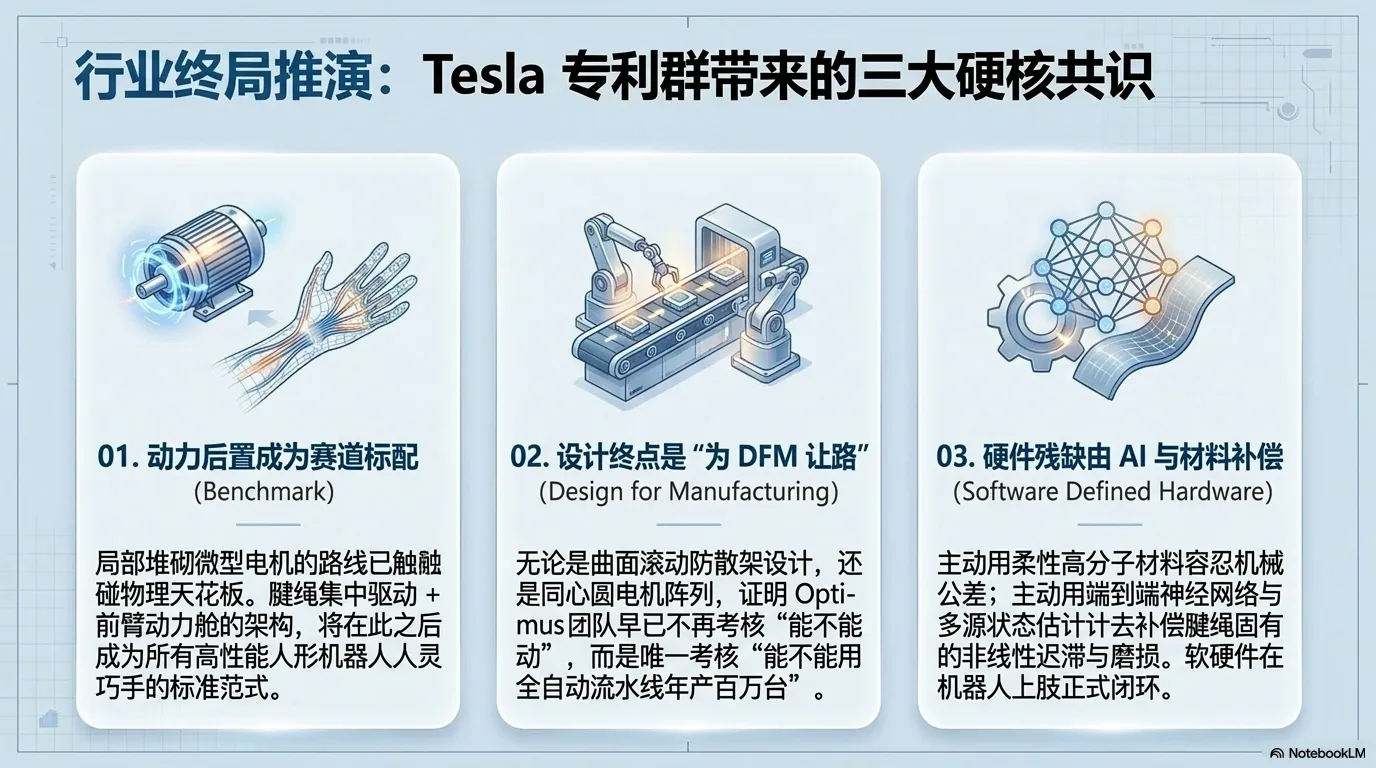
传统手指关节依赖销轴、轴承、孔位和衬套。尺寸一缩小,加工、装配、磨损、润滑、间隙都会变成问题。特斯拉专利里强调曲面滚动和柔性复合结构,本质上是想用材料和几何结构替代一部分微型机械件。曲面接触负责运动,柔性结构负责连接、回弹和限位。它不是没有代价,柔性材料会有疲劳、老化和迟滞,但它减少了零件数量,也更接近大规模制造需要的思路。
- 传感器要从报角度变成判断状态
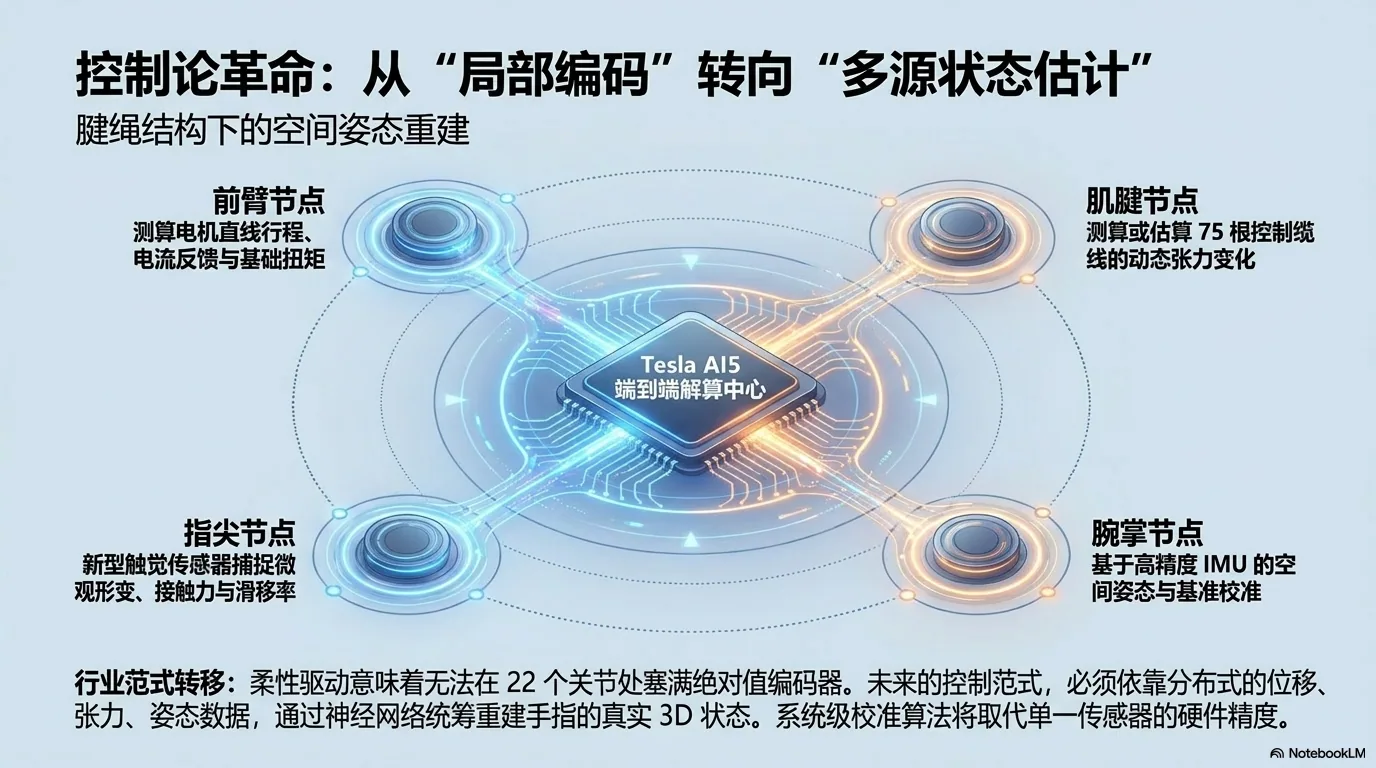
未来机器人手需要的不只是一个角度值。前臂执行器走了多少,不等于手指真实动了多少,中间还有腱绳弹性、摩擦、腕部串扰、柔性关节形变和指尖接触状态。真正有价值的反馈系统,要能判断腱绳有没有松,腕部有没有影响手指,关节有没有老化,抓取有没有滑移。灵巧手的竞争,正在从堆电机、堆自由度,转向结构、传动、传感和控制的一体化竞争。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。