编码器原理(Encoder)——伺服系统是如何“看见位置”的
转载自公众号「工程学习笔记」 · 查看原文
前一篇我们讲了:
伺服系统结构
核心一句话:
伺服系统 = 电机 + 驱动器 + 编码器(闭环)
其中最关键、也是很多人理解最模糊的一部分是:
👉编码器(Encoder)
今天这一篇,我们把它彻底讲透。
一、先给你一个工程结论
编码器的本质:把“机械位置”变成“电信号”
二、为什么一定需要编码器?
回到一个核心问题:
👉 电机转了,系统怎么知道?
步进电机的方式:
数脉冲 → 认为走到了
👉 风险:会错(失步)
伺服系统的方式:
实时测量 → 确认位置
👉 核心就是:
编码器
三、编码器的基本结构
编码器本质上是一个“带刻度的盘 + 传感器”
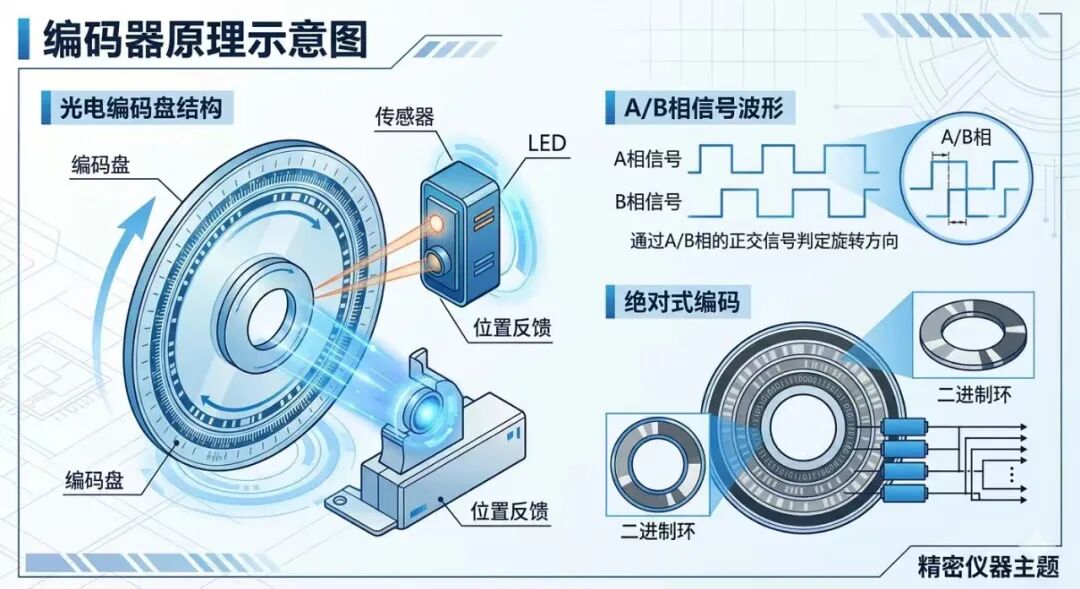
主要组成:
| 部件 | 作用 |
|---|---|
| 编码盘 | 存储位置信息 |
| 光源 / 磁源 | 提供检测信号 |
| 传感器 | 读取变化 |
| 电路 | 输出信号 |
四、编码器是如何“测位置”的?
核心逻辑其实很简单:
通过“变化”来判断“运动”
1️⃣ 增量式编码器(最常见)
它输出的是:
👉 一串脉冲信号
工作方式:
每转一点:
👉 输出一个脉冲
关键点:
脉冲数 = 位移
👉 但有个问题:
❗ 断电后位置丢失
2️⃣ 绝对式编码器(高端设备)
它的特点是:
每一个角度 → 唯一编码
特点:
开机就知道位置
不需要回零
精度高
👉 但成本高
五、编码器如何判断方向?
关键在两个信号:
A相、B相(相位差90°)
判断逻辑:
| 情况 | 方向 |
|---|---|
| A领先B | 正转 |
| B领先A | 反转 |
👉 这就是:
正交编码(Quadrature)
六、一个关键指标:分辨率
编码器最重要的参数:
分辨率(Resolution)
表达方式:
线数(PPR) 或 bit数
举例:
普通编码器:
2500线 → 一圈2500脉冲
高端伺服编码器:
👉 一圈约:
840万位置
👉 这意味着:
极高精度定位能力
七、生活类比:尺子 vs GPS
增量式编码器:
👉 像“数步数”
走一步记一步
👉 但会忘(断电)
绝对式编码器:
👉 像“GPS定位”
随时知道你在哪
八、工程选型怎么选编码器?
场景1:普通自动化设备
需求:
成本低
精度一般
👉 选:
增量式编码器
场景2:高精度设备(你这个领域)
例如:
拉力机
检测设备
精密定位
👉 必须选:
绝对式编码器
原因:
不能丢位置
需要高分辨率
需要稳定重复性
九、编码器对系统精度的真实影响
很多人误解:
👉 编码器精度 = 系统精度
其实不完全对。
实际精度还受:
机械间隙(丝杠 / 齿轮)
刚性
振动
温度
影响
👉 正确认知:
编码器决定“上限”,机械决定“最终表现”
十、工程一条非常重要的结论
❗ 没有编码器,就没有真正的高精度控制
今日总结
编码器本质是:
把位置变成电信号
两大类型:
增量式(便宜,但会丢位置)
绝对式(昂贵,但可靠)
核心作用:
让系统“看见”自己在哪里
一句话看透本质
编码器 = 电机的“眼睛”
今日思考题
为什么:
高端数控机床必须使用绝对式编码器?
而不能使用:
增量式编码器?
提示思考:
断电恢复
精度
安全性

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。