编码器芯片已经走了一格,注射泵内的药为什么还没进入患者体内?
首发于公众号「如是有为」 · 查看原文
医疗设备 × 编码器芯片
用KTM5900和丝杠注射泵做一笔可复核的误差账:编码器量化远小于真实给药误差;低流量下更难的是丝杠回差、柱塞静摩擦、管路顺应性与堵塞后的储能释放。轴端编码器只能证明轴转了,不能证明药已经到达患者。
39 pL理论一格
74.5 min特定启流实验
4 层完整证据链
轴角→直线位移→压力→出口流量
先看两个反差极大的数字。
按本文的50 mL注射器和1 mm导程假设,KTM5900编码器的24-bit输出一格只对应约39 pL。可在一项公开实验里,BD 50 mL注射器以0.1 mL/h启动,达到稳态流量却用了74.5±26.6分钟。
前者是轴端传感器的理论量化,后者是整条输注系统的实际响应。编码器看的是电机轴角度;患者收到的是导管末端流量。中间还隔着联轴器、丝杠、推块、柱塞、药液、延长管和静脉端压力。
所以,编码器走了一格,不等于患者端立刻多出一格药。轴转了,药可能还在压缩管路;推块走了,也不代表药液已经穿过针头。
真正值得芯片工程师和医疗设备工程师一起追问的,不是“一格有多细”,而是:
从电机轴到患者端,这条链有多少状态看不见?发生失步、回差、堵塞或柱塞黏滑时,系统能否及时分辨?
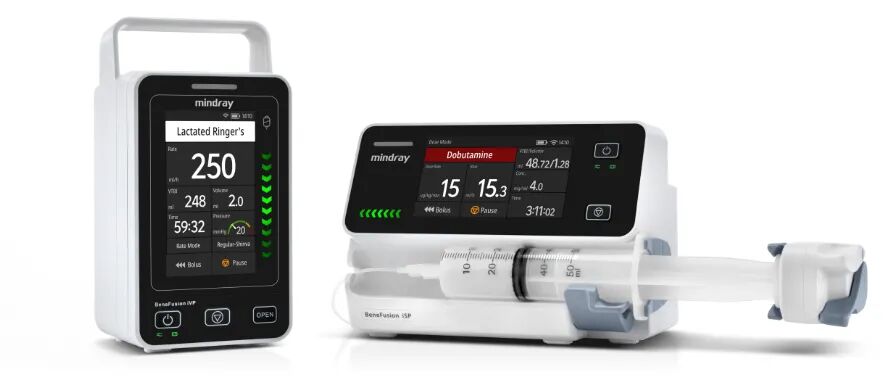
迈瑞 BeneFusion i Series 官方产品图,用于说明输注系统中可以并列存在不同泵型。本文只讨论右侧这类丝杠驱动的注射泵,不推断其内部采用KTM5900或任何特定编码器。图片来源:迈瑞官方产品页。
工程拆解 01
一、先把机械链说准:编码器不是“计滴器”
典型丝杠注射泵用电机带动丝杠旋转,丝母或推块把旋转变成直线位移,再推动注射器柱塞。公开专利能证明这类架构里可以加入旋转反馈:例如 EP1186311A2/A3 在丝杠上设置光学编码器,用脉冲间隔判断驱动是否受阻;US10238793B2 则在丝杠上布置永磁体与磁阻传感器形成闭环。
这只能说明“编码器用于注射泵”是成立的技术路线,不能反推某一款迈瑞、BD 或其他商用泵使用了哪颗磁编码器芯片。具体 BOM 没有一手资料,就不写成事实。
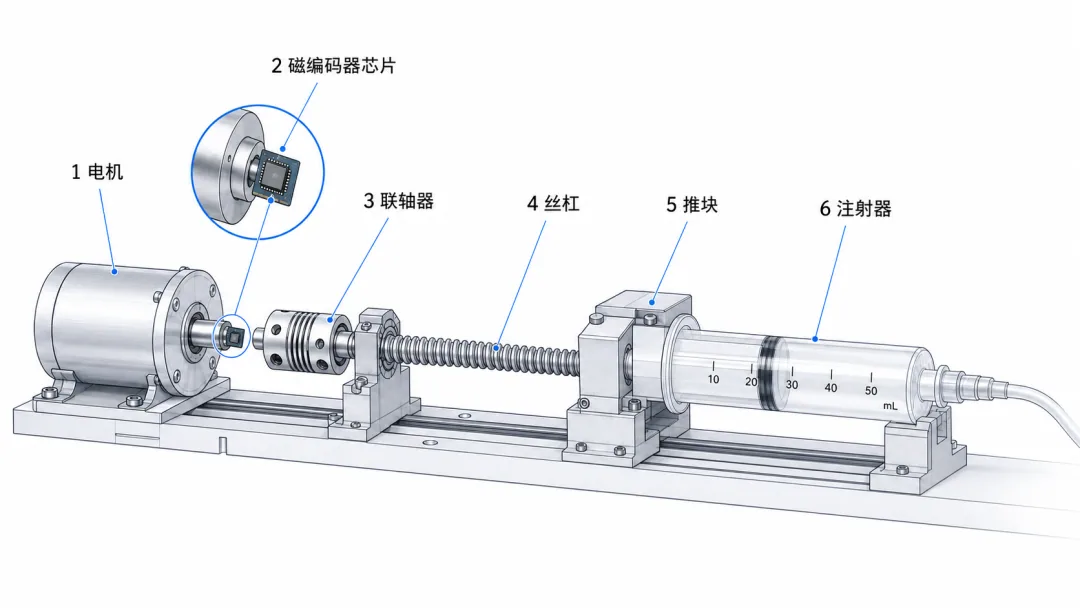
丝杠注射泵驱动链原理示意:1 电机,2 磁编码器芯片,3 联轴器,4 丝杠,5 推块,6 注射器。图中编码器是一种可行的闭环方案,不代表某一商用泵的真实内部结构或医疗认证状态。
从几何关系看,角度误差到体积误差的理想换算为:
ΔV = Aₛ × p × Δθ ÷ (2π)
其中,p 是丝杠导程,A_s 是注射器内截面积。这条式子只描述刚性、无间隙、药液不可压缩的理想几何链;真实泵里,这三项假设都不完全成立。
编码器芯片与输注链工程拆解 · 01
工程拆解 02
二、重算“一格”:量化通常不是主要矛盾
先明确这是一笔假设账:50 mL注射器内径取约29 mm,截面积约660 mm²;丝杠导程取1 mm/rev。电机转一圈,理论排量约660 µL。
以昆泰芯KTM5900为传感器例子。其数据手册给出的架构与指标包括:TMR、24-bit绝对角度输出、双16-bit 2 MS/s SAR ADC、单对极校准后INL不大于±0.025°、输出噪声0.01°(6σ)、标称延时0.5 μs。
只按24-bit数字量化计算,660 µL除以2²⁴,一格约39 pL。若指定使用20滴/mL的输液器,一滴名义体积是50 µL,约为一格的127万倍。这个比较只用于说明数量级;注射泵按柱塞位移排液,本来就不是靠“计滴”定量。
再拿器件级误差做换算。0.01°(6σ)约对应18.3 nL;在0.1 mL/h、即27.8 nL/s的流量下,数值上相当于约0.66秒的设定给药量。±0.025° INL约对应45.8 nL,相当于约1.65秒。
但这两个“等效时间”只能帮助理解尺度,不能推出必须平均一秒。数据手册没有给出该噪声指标的测量带宽;INL又是随轴角重复的确定性误差,不是简单平均就会消失的白噪声。更不能把它们直接叫作患者端剂量误差。
低流量端反而更能暴露系统问题。0.1 mL/h时,柱塞平均速度约42 nm/s;按1 mm/rev导程换算,丝杠只有约0.0025 rpm。KTM5900的2 MS/s和0.5 μs对稳定给药不是主导瓶颈,但在电机换相、瞬态捕捉和堵转诊断中仍可能有价值。选型问题不是“采得够不够快”,而是这些数据能否形成可验证的故障证据。
还必须划清产品边界:KTM5900英文数据手册明确排除“医疗生命支持”等高可靠应用。因此本文只把它当作量化算例,不构成医疗泵选型推荐,也不代表器件具备医疗认证。
编码器芯片与输注链工程拆解 · 02
工程拆解 03
三、医疗端真正难的,是“先蓄压、后出药”
低流量注射泵可以用一个工程师熟悉的液压 RC 模型理解:细长导管和针头提供流阻 R_h,注射器胶塞、管壁、接头以及微小气泡共同形成顺应性 C。系统时间常数近似为:
τ = Rₕ × C
启动时,推块已经前进,不代表药液立刻到达患者。最初一部分位移先用于消除齿隙、压紧柱塞并把系统压力抬起来;只有压力建立后,出口流量才逐渐接近设定值。
这不是纸上推演。Neff等人使用两台Alaris Asena GH泵测试不同注射器和流量组合。在BD 50 mL注射器、0.1 mL/h这一组条件下,达到稳态流量的启动时间为74.5±26.6分钟。
这是特定体外试验的结果,不是所有泵的固定延迟。研究同时表明,较小注射器、更高流量和低压缩性柱塞可缩短启流时间。2022年另一项研究也观察到,流量越低,启流延迟越长。
堵塞时更危险的也是这只“液压电容”。管路被夹住后,电机可能仍在推,位移被储存在弹性变形和压力里。达到报警阈值所需时间可粗略写成:
tₐₗₐᵣₘ ≈ C × ΔP ÷ Qₛₑₜ
流量越低、顺应性越大、报警压力增量越高,堵塞报警通常越慢。堵塞解除时,先前储存的体积又可能形成短暂丸剂。
于是同一个系统可以先“少给”,再“多给”。看一小时平均流量,两段甚至可能互相抵消,但患者端的短效血管活性药不会把它们当作等价事件。
这也是为什么 IEC 60601-2-24 关注的不只是一个平均误差数字,而是输注泵的基本安全和基本性能;实际设备资料常用启动曲线与不同观察窗下的 trumpet curve 展示流量随时间的波动。把“行业统一 3%”写成所有泵、所有流量、所有时间窗都适用的硬限值,是不准确的。
编码器芯片与输注链工程拆解 · 03
工程拆解 04
四、传感器端真正专业的点:别把 sin/cos 过零当成天然盲区
KTM5900 的数据链是 TMR 正交信号 → 可调增益 → 双 SAR ADC → atan2 → 校准与滤波 → SPI/ABZ/UVW/PWM。
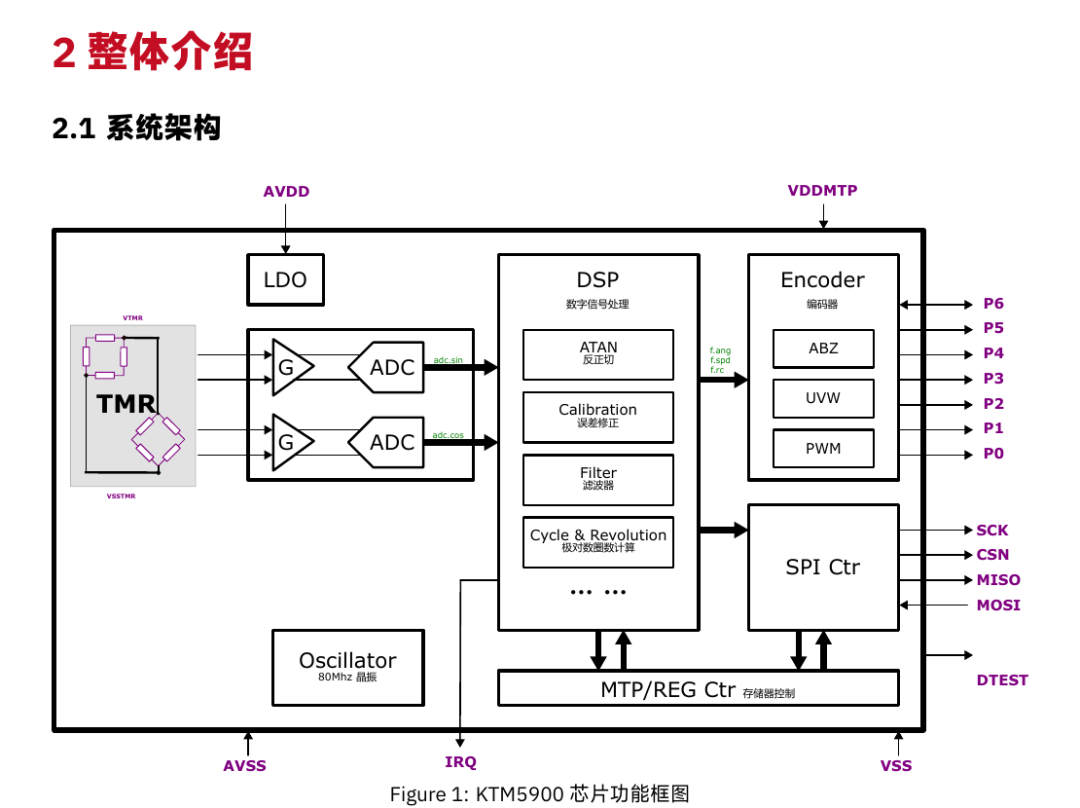
KTM5900 datasheet 功能框图。这里能确认的是器件架构和器件级指标,不能据此宣称它已经通过某款医疗泵的系统验证。
一个常见误解是:“sin或cos过零时幅度趋近零,所以角度SNR必然塌方。”对理想正交解算,这个说法并不成立。
小扰动下,角度误差由两路噪声在正交方向上的投影决定,分母取决于sin/cos矢量的总幅值,而不是某一路单独的瞬时幅度。sin过零时cos正在峰值,atan2仍有信息。
真正会放大角度误差的,是总磁信号变弱、偏置、增益不匹配、正交误差、ADC饱和、磁铁偏心与外部杂散场。这些误差还可能以一阶、二阶或更高阶谐波写进整圈INL。
对注射泵来说,传感器评审因此至少要拆成四层:
量化与随机抖动:决定静止时最低几位是否来回跳,但不能直接换算成患者端液滴。
周期性角度误差:INL 随轴角重复,闭环若追着错误位置走,可能转成周期性速度纹波;它不是白噪声,也不能只看整圈平均值。
动态与接口完整性:滤波延迟、采样同步、CRC、欠压和输入幅值诊断决定控制器收到的是不是“及时且可信”的角度。KTM5900 的 CRC 与状态报警有价值,但器件自诊断不等于医疗系统诊断覆盖率。
环境降额:电机杂散磁场、磁铁气隙变化、装配偏心、温度与供电扰动都要在泵整机里验证。datasheet 的 INL 和噪声不能直接当作医疗剂量精度。
尤其要警惕“24-bit 就一定比 16-bit 安全”。KTM5900 的 24-bit 是输出细分宽度,模拟前端仍是双 16-bit ADC;有效角度性能由传感器幅值、噪声、校准、滤波与环境共同决定。位数是数据格式,不是安全证据。
不只看KTM5900:三颗芯片能证明什么
把KTM5900与另外两类真实器件放在一起,差异不只是一串位数:
| 器件 | 数据手册能确认的架构 | 可读取的诊断证据 | 不能据此证明的事 |
|---|---|---|---|
| KTM5900 | TMR、24-bit角度输出、双16-bit SAR ADC | CRC、输入幅值及状态报警 | 医疗生命支持适用性;患者端流量 |
| ams OSRAM AS5048A | Hall阵列、14-bit角度、SPI/PWM | AGC、磁场幅值、磁场过强/过弱、CORDIC溢出及通信错误 | 数据手册列出医疗机器人场景,不等于通过生命支持设备认证 |
| Infineon TLE5012B | iGMR、双Σ-Δ ADC、SSC及多种增量/脉宽接口 | 接口CRC、上电BIST、供电与接口错误、角度有效性状态 | AEC-Q100汽车级资格,不等于医疗系统级安全证据 |
AS5048A把磁场幅值和CORDIC状态暴露给主控,TLE5012B则把CRC、BIST和供电监测做得更系统。它们说明诊断覆盖可以有不同路线,但共同边界没有变化:任何一颗轴端角度芯片,都不能单独证明药液已经离开针头。
编码器芯片与输注链工程拆解 · 04
工程拆解 05
五、轴端闭环仍然看不见五件事
即使磁编码器把电机轴角度测得完全正确,它仍然只能证明“这根轴转到了哪里”。它看不见:
1联轴器是否打滑;
2丝杠与丝母是否存在回差或磨损;
3推块与柱塞尾部的间隙是否已经吃完;
4柱塞是否因静摩擦发生黏滑;
5药液是否被堵在高顺应性的管路里,而没有到达患者。
所以专业的安全架构不会把一颗轴端编码器说成“剂量真值”。公开的注射泵专利已经给出更合理的思路:旋转编码器监视丝杠,同时用线性位置传感器核对滑块位置;再叠加电机电流、推力或下游压力,可把故障逐层定位。
一个有用的诊断框架,是先比较直线位移与编码器角度按导程换算出的理论位移。两者偏差增大时,优先怀疑联轴器、丝杠、丝母或位置传感器。
但即使两者一致,患者端仍可能堵塞。因此还要比较实测压力与液路模型预测压力;再往上一级,用称重法或流量计完成研发和生产验证。真正的安全链是:
轴角证明电机转了,直线位移证明推块走了,压力证明液路在受力,流量验证才证明药真正离开了泵。
这些传感器不一定都长期装在量产泵里,但在设计验证、故障注入和安全论证中,必须有人把这四个物理层次对上。
编码器芯片与输注链工程拆解 · 05
工程拆解 06
六、给芯片厂和泵厂各三条硬建议
给编码器芯片厂
不要只报分辨率。至少给出不同磁场幅值、气隙、偏心、温度和电机通电状态下的 INL、重复性、噪声频谱与延迟。
把诊断做成可用证据:输入幅值过高/过低、欠压、滤波滞后、CRC 错误分别覆盖什么故障,检测时间和漏检边界是什么。
医疗客户问“会不会多给药”时,不要把角度 LSB 直接等同剂量;先问丝杠导程、注射器规格、传动间隙、压力阈值和系统顺应性。
给注射泵团队
低流量验证不能只看一小时平均值。要同时看启流时间、短观察窗流量波动、堵塞报警时间、解堵后丸剂量和换泵瞬态。
用最坏组合做测试:大规格注射器、低设定流量、高阻细管、最大允许顺应性、不同背压、老化后的丝杠与柱塞摩擦。
故障注入要穿过整条链:编码器冻结/跳码、联轴器打滑、丝母回差、推块间隙、半堵塞、气泡和压力传感器漂移,逐项确认报警是否及时且不会误判。
编码器芯片与输注链工程拆解 · 06
工程拆解 07
结语
输注安全最怕的,不是编码器“少一位”,而是系统把某个局部测量误当成患者端真值。
一颗好的磁编码器可以让电机运动更可测、让失步和堵转更早暴露;但它无法单独穿透丝杠回差、柱塞黏滑与管路顺应性。对医疗设备而言,重复性很重要,可观测性更接近命门:你不只要知道命令发出去了,还要知道运动发生了、压力建立了、药最终到达了患者。
这比“一格就是一滴药”少一点戏剧性,却更接近真正需要签字负责的工程现实。
编码器芯片与输注链工程拆解 · 07
随文知识卡
知识卡片
卡片一:39 pL究竟有多小
条件:50 mL注射器内径约29 mm、丝杠导程1 mm/rev、24-bit角度输出。
结果:编码器一格对应约39 pL。
对比:仅以20滴/mL输液器举例,一滴名义体积50 µL,约为一格的127万倍。
边界:这是理想几何换算,不是患者端实际剂量精度。
卡片二:为什么推块动了,药还没出来
丝杠回差和推块间隙要先被消除。
柱塞静摩擦会造成黏滑,不会按纳米尺度连续爬行。
注射器、导管和气泡具有顺应性,最初位移会先用于建立压力。
低流量下,启流延迟与堵塞报警延迟都会被放大。
卡片三:四层证据不能互相冒充
轴角:证明电机轴转到了哪里。
直线位移:证明推块是否按导程前进。
压力:证明液路是否蓄压或堵塞。
出口流量:才直接验证药液是否离开泵端。
编码器芯片与输注链工程拆解 · 08
工程拆解 09
主要依据
IEC 60601-2-24:2012:输注泵与输注控制器的基本安全和基本性能
FDA:输注泵已报告问题示例
Neff 等:流量、注射器尺寸和结构对注射泵启流性能的影响
Vieira 等:不同流量与预充方法下的注射泵启流延迟
微量静脉输注的十条临床安全建议
EP1186311A3:丝杠光学编码器用于受阻检测的注射泵
US10238793B2:丝杠磁体与磁阻传感器反馈的精密注射泵
ams OSRAM AS5048A/AS5048B datasheet
Infineon TLE5012B datasheet
KTM5900_24bit绝对角度磁性编码器_1.8
KTM5900_Datasheet_EN
编码器芯片与输注链工程拆解 · 09
本文用于工程原理讨论,不构成医疗器械选型、认证或临床使用建议。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。