瑞萨RA8T1标称面向高速电机控制,但编码器反馈链几十微秒级延迟抖动,会导致人形机器人关节发抖、失步甚至摔倒
首发于公众号「如是有为」 · 查看原文
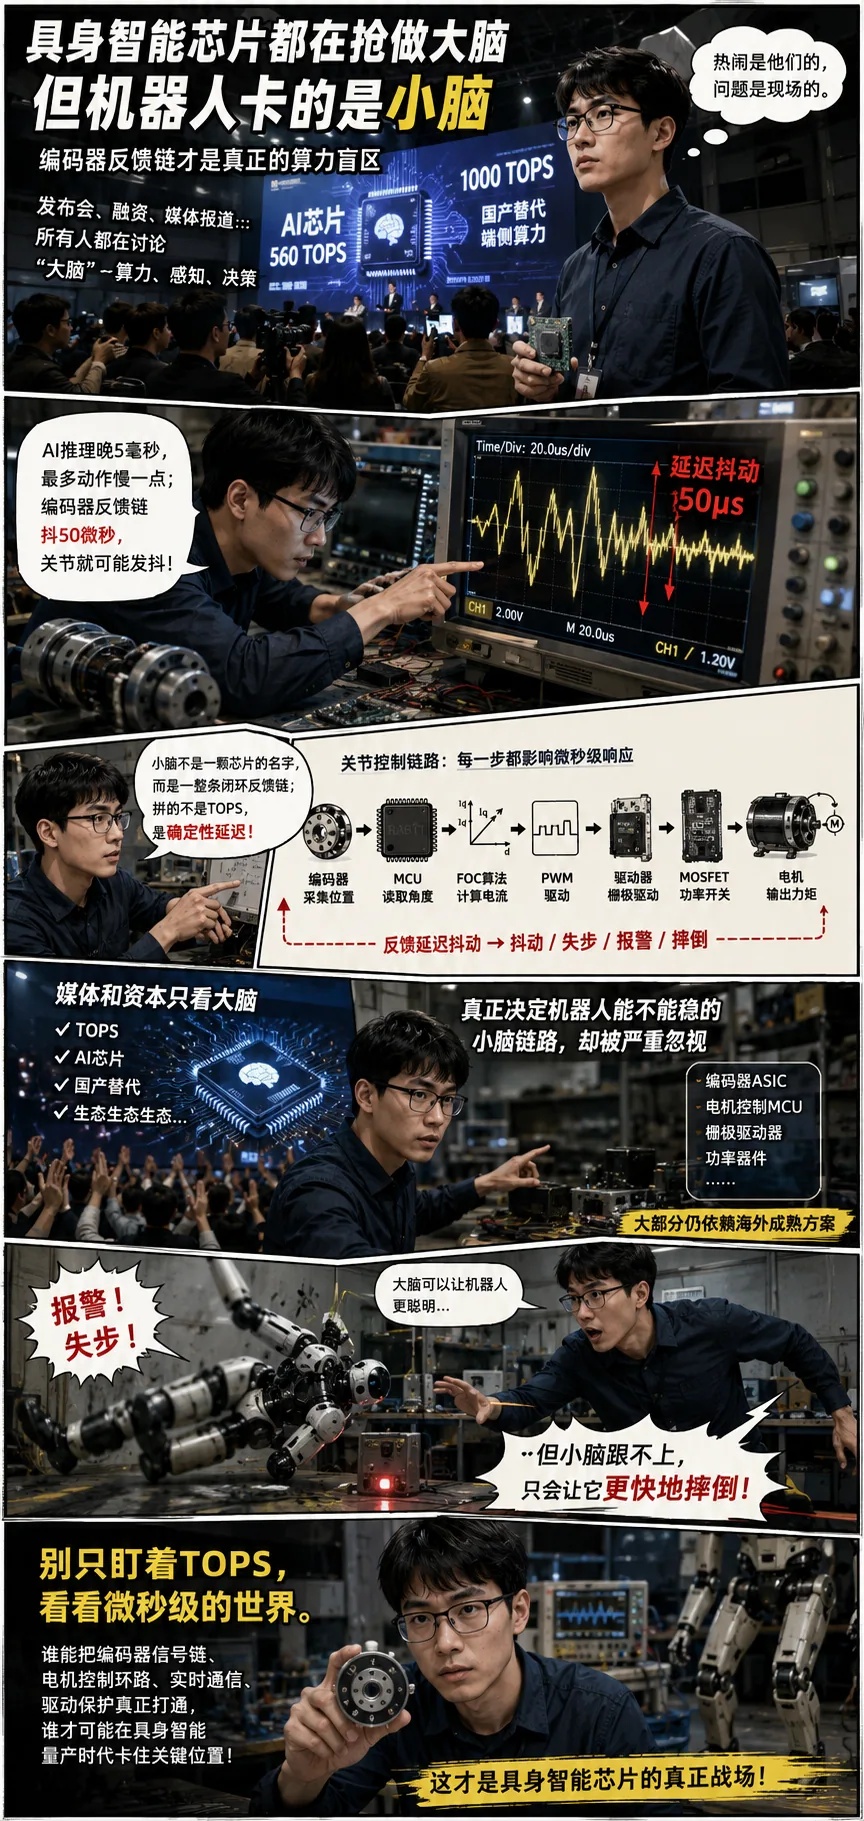
一颗人形机器人关节要稳,不是先看TOPS,而是先看编码器数据能不能准时、干净地进到电流环。编码器采到角度,MCU读数,FOC计算电流矢量,PWM再去驱动MOSFET,这条链路里只要几十微秒级延迟抖一下,表面看是一个角度值晚到了,现场看到的就是关节发抖、力矩突变、报警停机,严重时整机动作直接失控。
这也是我看沐曦股份和优必选合资做具身智能端侧芯片时,第一反应不是“国产大脑终于来了”,而是:机器人的“小脑”谁来做?
公开报道显示,6月11日,沐曦股份与优必选在南京签订战略合作协议,合资成立曦选创智科技(无锡)有限公司,注册资本1亿元,沐曦股份与优必选分别持股35.01%,并列第一大股东;公司计划2027年下半年流片,2028年量产,方向是具身智能端侧芯片。董事长由沐曦股份创始人、董事长兼总经理陈维良出任,副董事长是优必选创始人周剑,CEO则由原新华三高级副总裁杨献波担任。
这个消息出来后,媒体讨论最多的是“算力”“感知”“决策”“国产大脑”。这些词都对,但如果只盯着大脑,就很容易漏掉机器人真正落地时最硬的一层:运动控制、实时响应、编码器反馈链、电机控制MCU、栅极驱动器、功率器件。
换句话说,具身智能芯片的战争,不应该只有TOPS一个指标。
机器人的“大脑”很热闹,“小脑”很寂寞
过去一年,具身智能芯片最热的叙事几乎都围绕大脑展开。大脑负责理解世界、规划任务、处理视觉、跑VLA/VLM/LLM模型。它需要高算力,需要大模型部署,需要端侧推理能力。所以你会看到很多发布会都在讲TOPS、NPU、Transformer加速、端云协同。
比如地瓜机器人发布的旭日S600平台,公开信息显示其拥有560 TOPS INT8算力,并采用“大脑+小脑”的架构设计:大脑配置18核A78AE CPU和BPU Nash,小脑配置6核R52+ MCU,用于高可靠、实时的运动控制。 这个方向本身没问题,甚至说明头部玩家已经意识到机器人不能只靠一个AI芯片解决所有问题。
但行业传播层面,大家真正记住的仍然是“560 TOPS”。小脑部分往往只是一句“实时控制能力”。
问题是,机器人摔不摔,很多时候不是大模型决定的,而是关节底层控制链路决定的。
大脑晚5毫秒,大不了动作慢一点、规划迟一点;小脑抖50微秒,电机可能已经开始用力矩回答你了。大脑的错误有时还能被上层策略修正,小脑的错误常常直接变成电流、发热、机械冲击和客户现场的报警记录。
这就是机器人和手机、服务器、汽车座舱最大的不同。你可以把一个App卡顿理解成体验问题,但伺服关节卡顿不是体验问题,是安全问题。
真正的小脑,是一条闭环反馈链
很多人把“小脑芯片”理解成一颗更强的MCU,这其实只说了一半。真正的小脑不是单颗芯片,而是一条闭环反馈链。
典型的人形机器人关节里,编码器负责采集电机或关节位置,MCU读取角度数据,FOC算法计算d轴、q轴电流,PWM输出给栅极驱动器,再由MOSFET或SiC器件驱动电机输出力矩。中间任何一个环节不稳定,最终都会被电机放大。
在实验室里,这个问题经常不是以“芯片不好”出现,而是以很烦人的方式出现:低速爬行时有齿感,高速换向时有啸叫,某个温度点开始角度漂移,长线缆下SPI偶发CRC错误,客户现场一开大功率负载就出现位置抖动,示波器上看波形像没事,整机一跑就是不稳。
这时候你去问大模型也没用。它不知道你那根编码器线旁边走了电机相线,也不知道客户把磁钢贴歪了0.2毫米,更不知道你MCU里那个中断优先级在极限工况下会不会把采样点挤偏。
小脑难就难在这里:它不是“算得快”这么简单,而是要在噪声、温漂、装配误差、EMI、供电波动、机械背隙、通信抖动同时存在的情况下,仍然稳定地给控制环一个可信的位置反馈。
这件事不性感,但非常致命。
为什么国产“大脑”先火,国产“小脑”反而更难
国产大脑芯片当然重要。算力、算法、生态、工具链,都会影响中国机器人产业能不能摆脱对海外高端GPU和边缘AI平台的依赖。但从替代难度看,小脑并不比大脑简单,甚至在量产阶段更难啃。
大脑芯片的核心指标相对容易被看见:TOPS、带宽、制程、模型适配、推理延迟。客户能跑benchmark,媒体能写参数,资本也容易理解。
小脑芯片的指标却很难写成漂亮PPT。它拼的是ADC精度、PWM分辨率、编码器接口、比较器延迟、定时器同步、实时以太网、功能安全、EMC表现、长期供货、FAE响应,还有最不起眼但最要命的“客户验证经验”。
瑞萨在这方面的护城河就很典型。瑞萨官方资料显示,其面向电机控制应用推出RA8系列MCU时明确强调高速电机控制能力,并提到公司每年向全球数千家客户交付超过2.3亿颗电机控制嵌入式处理器。 2.3亿颗不是一个简单的出货数字,它背后是工具链、参考设计、客户认证、应用笔记、现场支持和长期供货信任。
这类护城河,不是流一片芯片就能替代的。
很多国产芯片公司容易低估这一点。因为从架构图上看,小脑似乎就是“MCU+接口+控制算法”。但真到客户现场,问题往往不是FOC公式不会写,而是编码器角度值在某个边界条件下不可信;不是PWM发不出来,而是死区、采样点、电流重构和位置反馈之间没有对齐;不是算力不够,而是实时性不确定。
机器人小脑的核心不是峰值性能,而是确定性。
被忽略的供应链断层,在关节里
一台人形机器人看起来像一个整机产品,但拆到关节层面,本质上是一堆高密度伺服系统。每个关节都需要位置反馈、力矩控制、功率驱动和通信协同。也就是说,每一个关节背后都站着一条半导体供应链。
这里面至少包括四类关键芯片。
第一类是编码器前端ASIC。它处理磁、光、电感等原始信号,输出角度或位置值。比如iC-Haus公开资料中,磁编码器芯片就覆盖线性和旋转磁编码、信号处理、模拟输出、数字插补细分、增量式或绝对式编码器等应用,并明确列出机器人动作、汽车控制等场景。 这类芯片表面上只是“读角度”,实际上决定了后面控制环拿到的是干净信号还是带噪声的麻烦。
第二类是电机控制MCU。它读取编码器数据,运行FOC,输出PWM,还要处理保护、通信和诊断。瑞萨、TI、ST这些厂商长期深耕,不只是因为芯片能用,而是因为它们知道客户会在什么地方翻车。
第三类是栅极驱动器。它负责把MCU的控制意图变成功率器件的开关动作。这里面涉及欠压保护、米勒钳位、隔离、死区控制、短路保护,一旦处理不好,烧的就不是代码,而是真正的板子。
第四类是功率器件。MOSFET、IGBT、SiC这些器件决定了关节驱动的效率、发热、体积和可靠性。ROHM在6月宣布推出600V耐压超级结MOSFET新产品R60xxXNx系列和R60xxWNx系列,强调低损耗、热性能和表贴封装;英飞凌也在6月扩展750V CoolSiC产品组合,推出顶部散热型H-DPAK半桥器件,面向更高密度的功率转换应用。
这些产品未必是专门为人形机器人发布的,但它们所在的工业电源、电机驱动、高密度功率转换生态,最终都会影响机器人关节BOM的选择。
所以,当大家谈“具身智能端侧芯片”时,最好先问一句:我们说的是机器人的大脑,还是包括关节里这些真正让身体动起来的小脑链路?
如果只把“国产端侧芯片”理解成AI推理芯片,那么中国机器人产业很可能会出现一种尴尬局面:大脑越来越国产,身体里的关键反馈和驱动链路却仍然依赖海外成熟厂商。
这才是被TOPS参数表掩盖的供应链断层。
编码器公司不能只卖“角度值”了
对编码器行业来说,具身智能的机会不在大脑战争里,而在小脑战争里。
过去很多编码器芯片公司的定位很清楚:我就是一个角度传感器供应商,我把磁场、光栅、电感信号处理好,给你一个角度值,后面的控制交给MCU和系统厂商。这种定位在传统工业自动化里没问题,因为系统架构相对成熟,控制器、驱动器、编码器边界清晰。
但机器人关节正在改变这个边界。
人形机器人要把几十个关节塞进有限体积里,每个关节都要轻、小、低功耗、高响应,还要能扛冲击、扛温漂、扛线缆干扰。这个时候,编码器ASIC如果只是“报一个角度”,价值会被压得很低;如果能把信号预处理、噪声滤波、偏心补偿、自校准、诊断状态、多传感器融合往芯片内部做,直接给MCU一个更干净、更可信、更低延迟的闭环反馈值,价值就完全不一样了。
这也是我认为国产编码器芯片公司应该往前走的一步:不要只把自己定义成“角度信号源”,而要往“关节反馈处理器”升级。
所谓关节反馈处理器,不一定一开始就要做成完整小脑SoC。它可以先从几个很具体的工程问题切入:磁钢偏心能不能在线补偿?温漂能不能在芯片内修正?安装误差能不能降低出厂标定成本?多圈信息、速度估计和异常诊断能不能直接给到控制器?通信错误能不能被更早发现?在强EMI环境下,角度值能不能保持可用而不是只给一个漂亮的实验室精度?
这些问题听起来不像“万亿赛道”,但它们决定量产机器人能不能从展台走进工厂。
真正的产业机会,往往就藏在这些脏活累活里。
大脑让机器人聪明,小脑决定它会不会摔倒
现在谈具身智能,很容易被两个叙事带偏。
一个叙事是“只要大模型足够强,机器人就会突然变聪明”。另一个叙事是“只要国产AI芯片追上,机器人产业链就安全了”。这两个叙事都有道理,但都不完整。
机器人不是一个会移动的ChatGPT。它有质量,有惯量,有摩擦,有背隙,有温升,有碰撞风险。它每一次“思考”最终都要变成电机上的电流,每一次“决策”最终都要落到关节的力矩。只要身体不稳,再聪明的大脑也会被物理世界教育。
我一直觉得,具身智能最容易被低估的地方,不是智能,而是具身。所谓具身,意味着AI不再只面对文本、图片和视频,而是要面对电流环、位置环、速度环、机械结构和现场噪声。它不是在云端生成答案,而是在真实世界里承担后果。
这也是为什么编码器反馈链值得被认真讨论。
编码器不是机器人产业里最性感的词,但它是闭环控制里最基础的信任来源。位置反馈不可信,后面所有控制算法都在沙子上盖楼。MCU算得再快,驱动器再强,功率器件再先进,如果角度值本身带着噪声、延迟和不确定性,关节就一定会把问题还给你。
所以,沐曦和优必选合资做国产具身智能端侧芯片,当然值得关注。中国机器人产业需要自己的大脑芯片,需要可控的算力底座,也需要端侧AI推理生态。但如果我们只为“大脑”欢呼,而不去补“小脑”的反馈链、控制链和驱动链,最后可能会发现:机器人会说话、会识别、会规划,但一到复杂动作和长期运行,就开始抖、热、响、报警。
大脑可以让机器人聪明,小脑决定它会不会摔倒。
具身智能芯片的竞争,下一阶段不该只看TOPS。谁能把编码器信号链、电机控制环路、实时通信、诊断保护和功率驱动真正打通,谁才可能在机器人量产时代卡住关键位置。
从今天的供应链格局看,这个位置还没有完全坐定。
也正因为还没坐定,才是编码器芯片公司、电机控制芯片公司和真正懂现场的工程师最该盯住的机会。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。