半马夺冠靠自主:人形机器人正在集体拆掉遥控器的“遮羞布”
首发于公众号「如是有为」 · 查看原文
当绝影赤兔队的“闪电”第一个冲过终点线,冠军却颁给了慢了 2 分钟的自主导航组。这场半马规则的“偏心”,撕开了人形机器人行业最后一道防线:离开人的“微操”,你的机器人到底还知不知道自己在哪?
01. 冲线不是第一,规则在“保”什么?
今天这场人形机器人半马,最有意思的地方不是速度,而是规则的权重。
绝影赤兔队的遥控版“闪电”,以 48 分 19 秒的净时间第一个撞线,全场惊艳。但最终的奖杯,却属于齐天大圣队的自主导航版“闪电”(50 分 26 秒)。
这不是裁判失误,而是规则使然:遥控组需乘惩罚系数,而自主导航被明确鼓励。
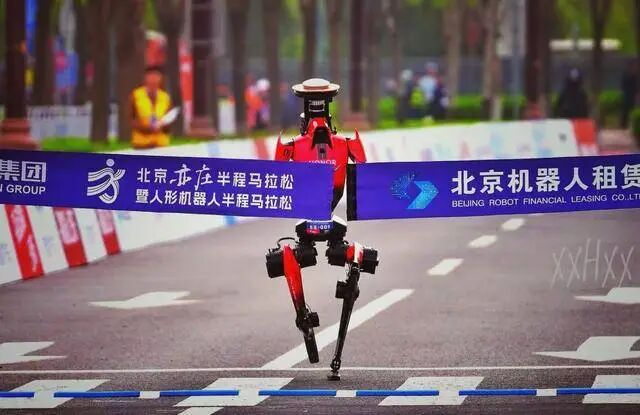
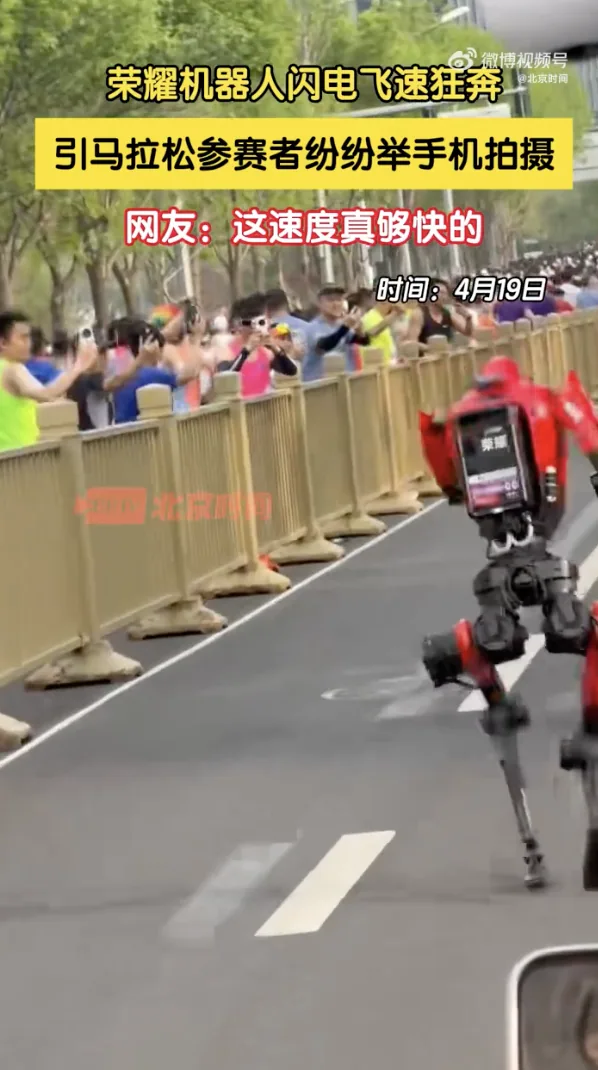
这件事表面上是规则给自主导航“让路”,实际上是在逼所有人回答一个工程上的硬命题:
当背后那个负责“擦屁股”的人消失了,机器人还能跑多久不摔跤?
02. 遥控快不奇怪,自主跑完才叫“底层闭环”
遥控模式下,机器人的表现往往带着某种“欺骗性”。
姿态偏了,人手修一下;步频乱了,人眼补一帧。即便某个关节的反馈不那么干净,只要没到肉眼可见的程度,人类操作员的实时补偿就能把误差盖过去。
但自主导航是“闭环裸奔”。
没有了人的预判,机器人每一步都得靠自己:腿抬到哪了?膝盖转了多少?重心是不是偏了?
一旦没人接手,性质就变了:
误差不再孤立: 一个角度测量值的微小偏差,会沿着状态估计链一路放大。
毛刺变成灾难: 传感器的一个信号跳变,可能让控制器瞬间做出错误的补偿,直接导致踩空摔倒。
“自主赢了遥控”的本质,是身体控制权从“人脑”向“编码器反馈”的回归。
03. 编码器:那个最不该说谎的位置
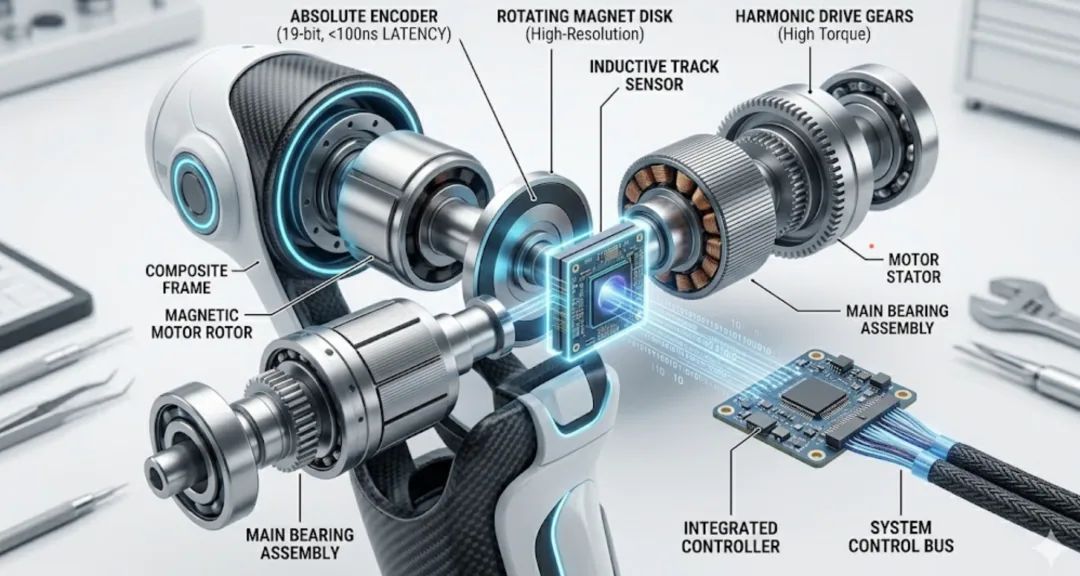
在人形机器人的零部件名单里,编码器远没有减速器、灵巧手听起来那么“高级”。它干的事极度朴素:告诉系统,关节到底在哪。
但如果这句话说错了,后面整条链都会歪掉。
假设大腿等效长度为 ,如果关节编码器长期偏了 ,光这一项造成的足端位置误差就是:
一毫米多看似不起眼,但在高速奔跑中,这可能就是“稳住”与“摔倒”的生死线。
04. 真刀真枪:延迟与尖峰的“审判”
自主跑起来后,最折磨工程师的往往不是精度,而是延迟(Latency)和尖峰(Spikes)。
1. 延迟:你在跟“半拍前”的自己角力
如果关节轴等效转速是 3000 rpm,对应的角速度就是 。如果反馈链路总延迟有 ,那么控制器看到的其实是:
九度! 这是一个在高速动态下足以让控制算法“精神分裂”的滞后量。这也是为什么像 Renesas(瑞萨) 这样的老牌玩家,要在电感式传感器里死磕“传播延迟 < 100ns”的原因。
2. 尖峰:被放大的“假速度”
如果某一帧角度由于电磁干扰跳了 ,在 1ms 的周期下,系统会认为产生了一个:
的恐怖瞬时速度。控制器一旦当真,动作立刻就会“抽风”。
05. 谁在解决这些“土”问题?
在这次半马的背后,是一场供应链的暗战。各家厂商不再念 PPT 上的参数,而是在解决最现实的现场麻烦:
抗干扰派(Melexis 麦来芯): 针对电机边上脏乱的磁环境,直接给到 4 kA/m 的杂散场抗扰,主打“高压下不掉链子”。
性能实干派(MagnTek 麦歌恩 / 昆泰芯): 拿出 21-bit 甚至 24-bit 的核心分辨率,并配上自动非线性校准(INL < ±0.07°),解决装配不完美带来的非线性误差。
高敏路线(多维 TMR / 希磁): 利用 TMR 技术挑战重复性误差的极限,将精度做到“角秒”级别,让精细动作有据可依。
可靠性平台(iC-Haus / 纳芯微): 纳芯微补齐电感式路线,从物理层避开磁场干扰;iC-Haus 则提供从 TMR 到总线接口的完整工具箱。
06. 结语:从“演戏”到“生活”
这场半马是一次残酷的“去魅”。
以前做机器人 Demo,很多底层毛病能靠剪辑遮、靠人工补、靠“整体效果不错”混过去。
但 21 公里的连续奔跑,没有回放,没有后期。编码器如果延迟大,迟早会露馅;温漂控制不住,状态估计迟早会歪。
自主跑步,审判的不是机器人的“大脑”够不够聪明,而是它的“神经末梢”够不够诚实。
人形机器人一旦开始脱离遥控器,真正属于它的工业时代,才算真正拉开序幕。
你认为人形机器人要实现大规模商用,底层的传感器和上层的 AI 大模型哪个更紧迫?欢迎评论区交流。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。