你花冤枉钱了:机器人关节根本不需要那么高的精度
首发于公众号「如是有为」 · 查看原文
前几天见了一个机器人项目的采购负责人,
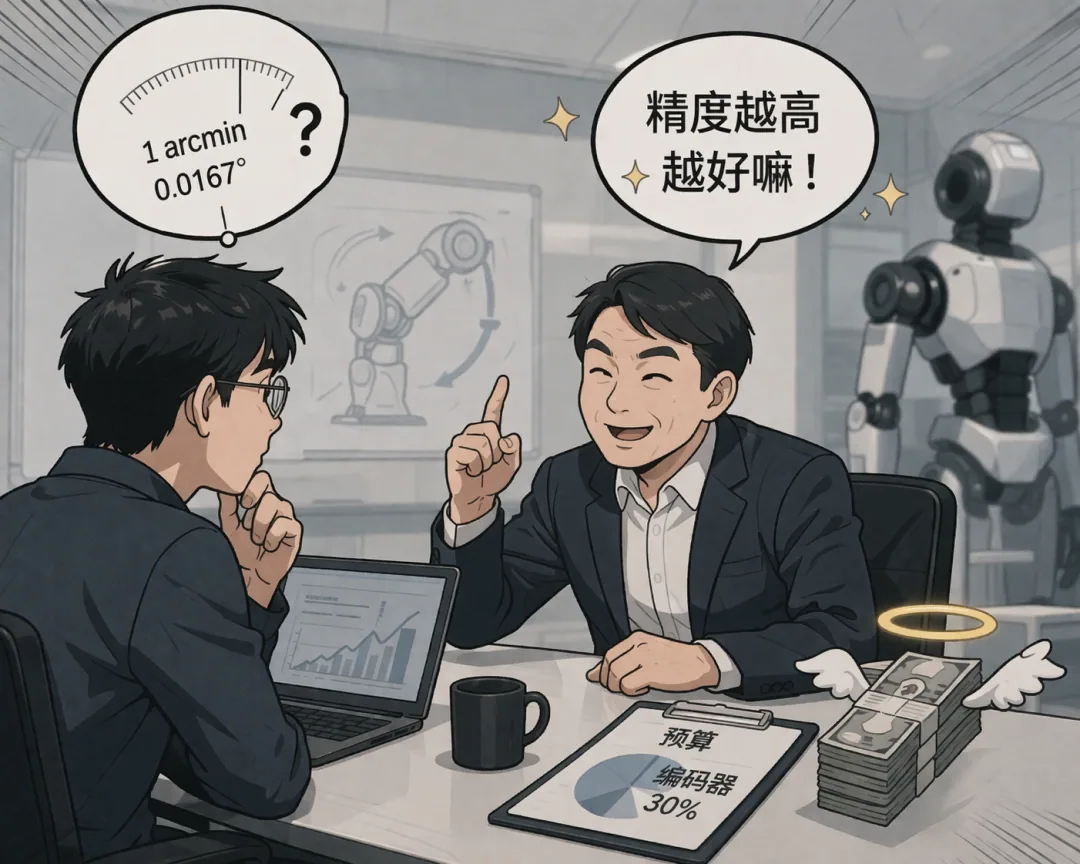
他跟我说:「我们关节要用1 arcmin精度的编码器。」
我问他:「你知道这个规格意味着什么吗?」
他说:「精度越高越好嘛。」
这句话花了他大概30%的编码器预算。问题在于,这30%的钱,可能99%是浪费的。
精度不是越高越好——这是反直觉但真实的结论
在工业圈子里,「精度越高越好」几乎是一种政治正确。但如果你真的做过整机集成,你会发现一个扎心的事实:大多数机器人应用场景,根本用不到你选的那个精度等级。
我们来算一道数学题。
假设一个典型的人形机器人关节:
减速比:80:1
关节端编码器精度:0.02°(满足绝大多数需求)
末端执行器到关节的距离:300mm
经过80倍的减速放大,0.02°的关节角度误差在300mm末端位置产生的线性误差约为:
300mm × tan(0.02°/80) ≈ 0.13mm
0.13mm。请问你做什么操作需要比0.13mm更高的末端定位精度?
抓取一个螺丝钉?末端定位0.5mm就够了。 装配一个外壳?1mm的公差到处都是。 倒一杯水?末端抖动比精度重要10倍。
那1 arcmin(≈0.0167°)的关节精度是什么概念?末端线性误差可以到0.01mm级别。你做的是什么超精密手术机器人,需要0.01mm的末端定位精度?
绝大多数整机厂的关节精度需求,都被供应商和上游方案商「忽悠」高了。精度越高,价格指数级上涨,供应链越窄,交期越长——纯粹是花钱买心理安慰。
精度溢出的真实成本
精度每提升一个等级,编码器的成本不是线性增长,是阶梯式跳涨。
12bit分辨率(0.087°):国产方案可能30-50元
16bit分辨率(0.0055°):主流方案200-400元
18bit以上+极端线性度:TI/ADI等进口方案,600-2000元
差距10倍到40倍。
而从12bit到16bit,你的末端精度从0.8mm提升到0.07mm——对于绝大多数机器人应用,这0.73mm的差距根本不会被感知。
除非你真的在做精密光学对位、微创手术辅助、或者纳米级半导体操作,否则你买的高精度编码器,大部分时间在睡觉。
系统误差比编码器精度更值得关注
这里有个更反直觉的事实:关节模组的系统误差,往往比编码器本身的精度问题大得多。
你买了个0.01°精度的编码器,装到关节里,发现末端定位误差还是0.5mm——为什么?
可能的原因:
减速器背隙(backlash)—— 换向时的空程误差,可能达到0.1°-0.5°
关节装配同轴度误差—— 轴承偏移导致的阿贝误差
温度变形—— 铝合金支架从25℃到85℃,热膨胀引入的误差
控制环路延迟—— 高速运动时的相位滞后
这些误差每一个都可能比你的编码器精度大1-2个数量级。你花大价钱把编码器精度做到极致,结果被减速器背隙一刀砍回原形——这才是真实场景。
真正负责的整机集成,会在系统层面做误差分配(error budget),而不是把所有精度压力全压在编码器上。
选型建议:够用就行,别被参数表绑架
我给来访的工程师一个简单的选型决策树:
第一步:这个关节做什么动作? └─ 粗定位(±1°以内)→ 10-12bit磁编码器,50元以内搞定 └─ 精细操作(±0.1°以内)→ 14-16bit磁编码器,200-400元区间 └─ 真的需要精密(±0.01°以内)→ 18bit+方案,但请先确认你的减速器背隙够不够小第二步:你的减速器背隙是多少? └─ >0.5° → 别买高精度编码器,没意义 └─ 0.1°-0.5° → 16bit够用 └─ <0.1° → 你才需要考虑高精度编码器第三步:温区范围是多少? └─ 室温附近 → 大多数国产方案可用 └─ -40℃~+125℃全温区 → 看温漂参数,KTH78实测0.5 arcmin/℃以内可以满足
这才是正经选型方法。不是拿着精度数字去对照价格表,是从应用需求倒推到规格参数。
人形机器人行业现在存在一个系统性的「精度焦虑」——每家整机厂都在吹自己的关节精度到了多少arcmin,但实际上真正影响机器人实际表现的因素,90%不在编码器精度上。
运动控制算法、力控响应、视觉引导、末端灵巧手的设计……这些才是真正决定机器人能不能干活的东西。
精度军备竞赛,是一场被上游方案商和参数表绑架的集体行为艺术。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。