一台机器人用了 71 个编码器,但真正值钱的可能只有 10 个
首发于公众号「如是有为」 · 查看原文
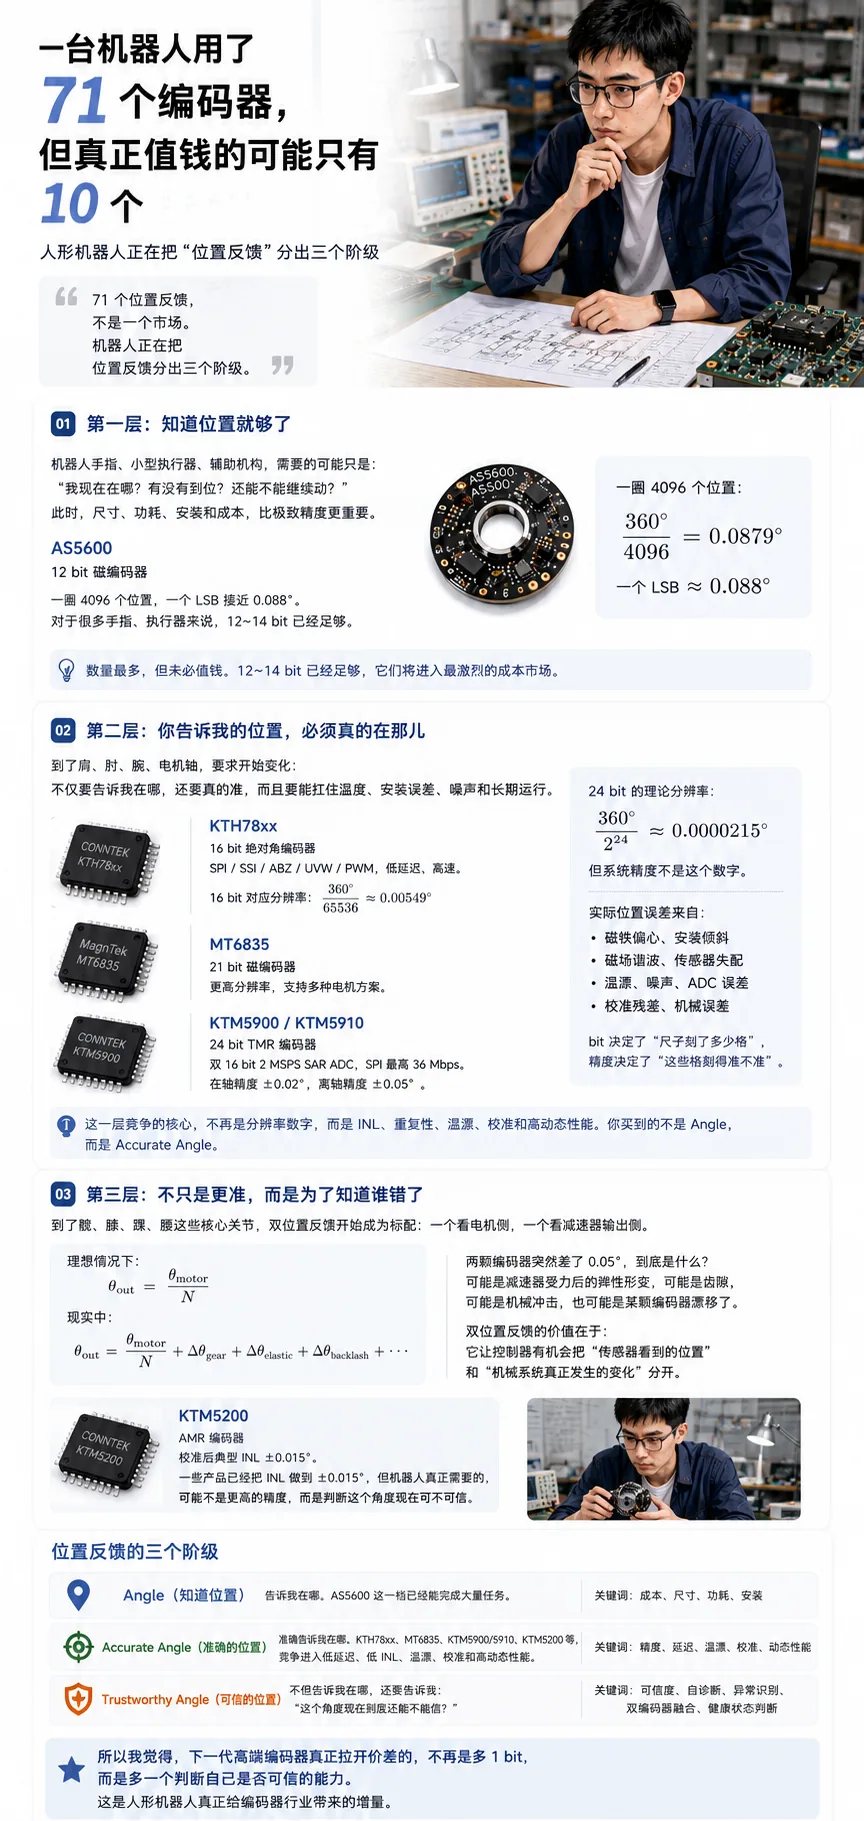
人形机器人真正带来的变化,也许不是编码器数量暴增,而是第一次把“位置反馈”分出了阶级。
最近有一种很诱人的算法:一台人形机器人需要几十个编码器,甚至有人算到 71 个。如果未来做到 100 万台,就是 7100 万颗。
但这笔账可能从第一步就算错了。
机器人手指上的编码器和髋关节上的编码器,虽然都输出角度,实际上已经不是同一种商品。
CORE IDEA
人形机器人真正给编码器行业带来的变化,也许不是多用了几十颗,而是第一次把位置反馈分出了阶级。
第一层:知道位置就够了
AS5600
12-BIT MAGNETIC ANGLE SENSOR
典型低成本磁角度传感器。对很多手指、小型执行器和辅助机构来说,真正重要的往往不是把误差压到百分之一度,而是尺寸、功耗、安装和成本。
12 bit,一圈 4096 个位置:
一个 LSB 接近 0.088°。跟今天动辄 18 bit、20 bit、21 bit 的编码器相比,这个数字并不漂亮。
但如果装在机器人手指上,控制器很多时候只需要知道:弯到哪里、有没有到位、还能不能继续运动。此时从 12 bit 升到 20 bit,机器人未必感觉得到。
所以数量最大的一批位置传感器,最终反而可能成为价格竞争最激烈的一批。
第二层:你告诉我的位置,必须真的在那里
到了肩、肘、腕、电机轴,要求开始变化。
KTH78xx
CONNTEK / 16-BIT
进入 16 bit 绝对角度编码器这一档,支持 SPI、SSI、ABZ、UVW、PWM 等接口,同时强调高速与低延迟。
再往上,还有 MT6835 这样的 21 bit 产品,以及昆泰芯 KTM5900 / KTM5910 这样的 24 bit TMR 磁编码器。
KTM5900 / KTM5910
CONNTEK / 24-BIT TMR
24 bit 数字角度输出,双 16 bit、2 MSPS SAR ADC,高速数字处理和高速 SPI。到了这一档,真正决定系统表现的已经不只是 bit 数。
这个数字看起来惊人,但它不能直接叫“精度”。INL、重复性、磁铁偏心、安装倾斜、温漂、噪声、校准残差,都会进入真实误差。
THE BIT TRAP
bit 决定一把尺子刻了多少格,不决定这些格刻得准不准。
所以到了这一层,客户买的已经不只是一个 Angle,而是 Accurate Angle。
到了髋关节,±0.02° 也可能不是最重要的数字
假设一颗编码器的静态精度已经做到:
现在把机器人跑起来。假设关节瞬时角速度达到:
从传感器采样、数字滤波、角度计算到接口输出,整个链路存在:
仅仅由延迟产生的位置差就是:
静态看起来
±0.02° 已经很漂亮。
动态跑起来
100 μs 延迟就足以制造 0.1° 的位置滞后。
这时候把 20 bit 升到 24 bit,几乎解决不了问题。系统卡住的已经不是 LSB,而是动态响应。
也因此,看 KTM5900 / KTM5910 这类产品时,2 MSPS ADC、高速处理、高速 SPI 这些参数,可能比“24 bit”本身更值得机器人关节工程师关注。
更麻烦的是:0.05° 的误差,到底是谁造成的?
这才到了机器人身上真正值钱的那几个位置。髋、膝、踝、腰这些核心关节,开始出现双位置反馈:一颗测电机侧,一颗测减速器输出侧。
假设减速比为 N,理想情况下:
但机器人一脚踩到地面,减速器、轴承、输出轴和结构件全部开始受力。真实关系更接近:
这是减速器弹性形变?齿隙?机械冲击?还是某颗编码器发生了温漂、磁铁偏移或传感器异常?
如果只装一颗编码器,这些东西最后都会表现成同一个结果:角度变了。
双位置反馈第一次让控制器有机会把“传感器看到的位置”和“机械系统真正发生的变化”分开。这比单纯增加 1 bit,可能重要得多。
±0.015° 以后,还能卖什么?
KTM5200
CONNTEK / AMR
走 AMR 路线,校准后 INL 已经进入 ±0.015° 这一档。继续把静态精度从 ±0.015° 压到 ±0.01°、±0.008°,当然仍有意义,但产品价值的下一步可能不在这里。
换一个问题:
如果编码器能发现自己已经不可信呢?
温度变化以后,能不能知道当前误差正在扩大?磁铁发生偏移,能不能识别异常?两颗编码器出现 0.05° 差值,能不能区分传感器漂移和机械形变?
机器人摔了一次以后,编码器还能不能告诉控制器:我仍然在输出角度,但这个角度的可信度已经变了。
THE NEXT BATTLE
下一代高端编码器,也许根本不再比谁更准
过去的编码器回答 Angle。后来我们把 INL 从度级做到 ±0.1°、±0.05°、±0.02°,它变成 Accurate Angle。
但人形机器人可能正在逼出第三种东西:Trustworthy Angle。
到了这一步,编码器不再只是一个角度测量器件。它开始参与判断这个测量结果本身是否有效。
下一代高端编码器真正拉开价差的,可能不再是多 1 bit,而是多一个判断自己是否可信的能力。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。