绝对式编码器的进阶抉择:单圈、多圈,和“真多圈”“假多圈”到底差在哪?
首发于公众号「如是有为」 · 查看原文
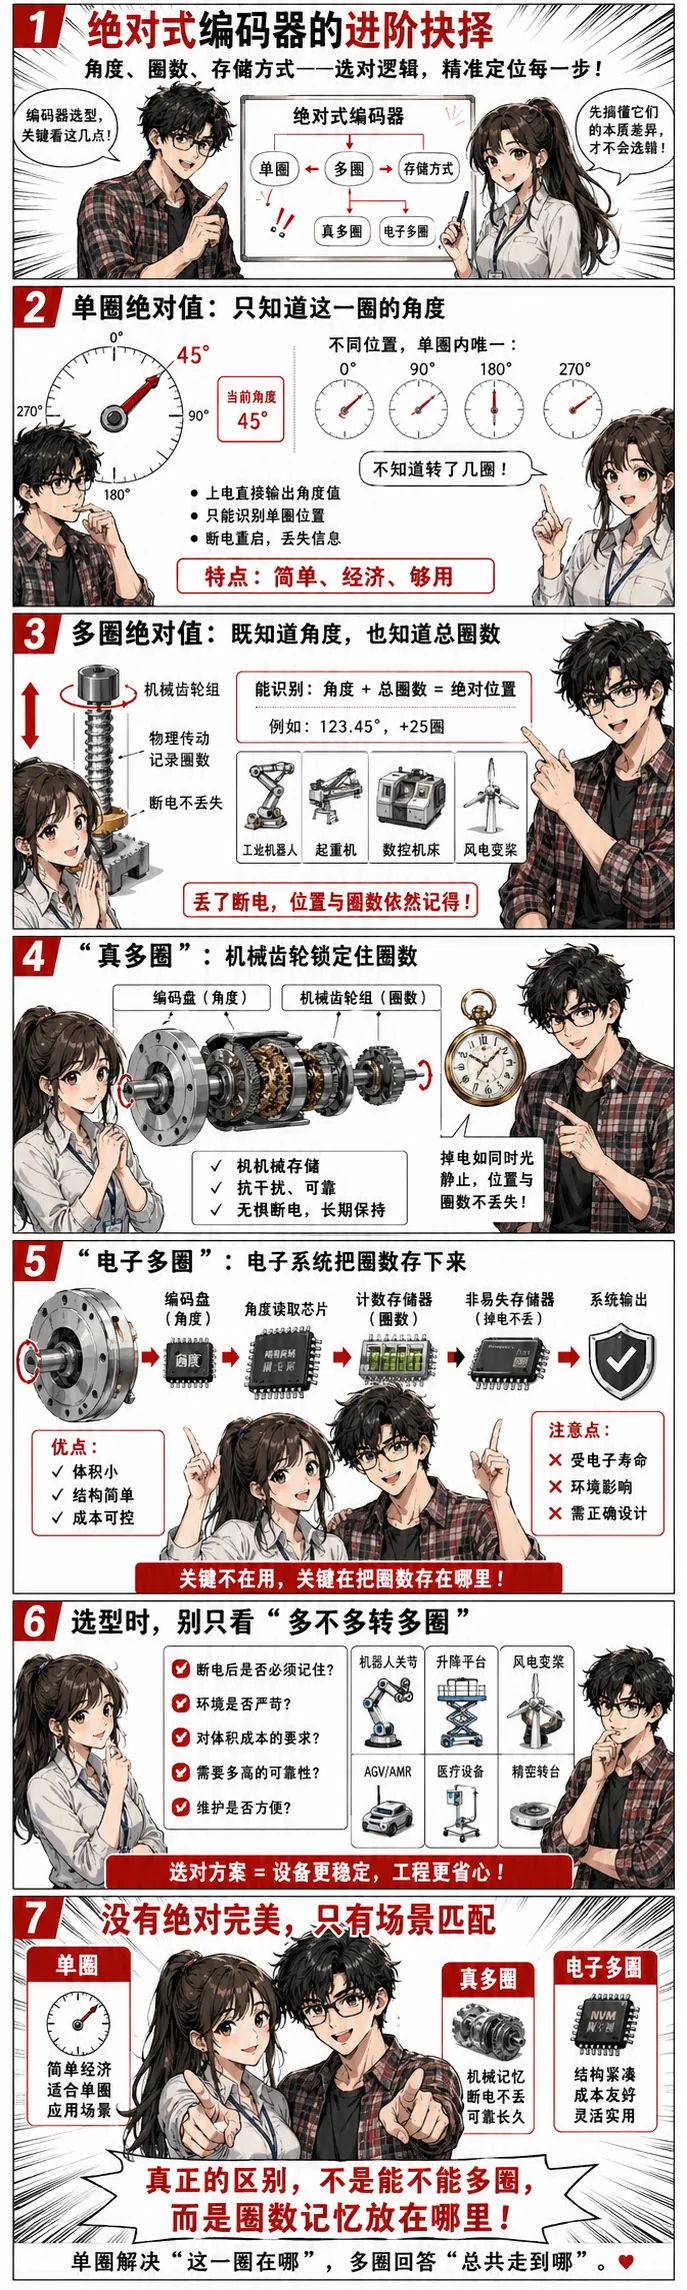
很多人第一次接触绝对式编码器,最容易被“单圈”和“多圈”这两个词绕住。
表面看,好像只是功能多少的问题:单圈只能识别一圈,多圈能记很多圈。听起来多圈像是单圈的升级版,预算够就上多圈,似乎没什么好纠结的。
但真到工程现场,这事没那么简单。
单圈、多圈背后真正讨论的,不只是编码器能不能多记几圈,而是位置定义、断电保持、可靠性、体积、成本、寿命和维护方式之间的取舍。
尤其是“多圈绝对值”这几个字,千万不能只看表面。因为行业里所谓多圈,大致可以分成两条路线:一种靠机械结构记住圈数,可以叫“真多圈”;另一种靠电子系统记录圈数,可以叫“电子多圈”,很多工程师嘴里也会叫它“假多圈”。
名字听着有点狠,但它真正要区分的不是谁高级谁低级,而是:掉电以后,圈数信息到底靠什么保存。
单圈绝对值:知道这一圈转到哪了
先说单圈绝对值。
它的意思很直接:编码器可以告诉你当前轴在一整圈里的绝对位置。比如一圈是 ,它能告诉你现在是在 、,还是 。
这和增量编码器不一样。增量编码器上电后通常需要找零点,系统要先知道“我从哪里开始数”。单圈绝对式编码器则不需要这样。只要上电,它就能直接告诉系统:我现在在这一圈里的哪个位置。
但单圈也有天然边界。
它只知道“这一圈里的位置”,不知道你已经转了几圈。
比如你现在读到 ,它只能说明轴在当前圈的四分之一圈位置。但它不知道这是第一圈的 、第五圈的 ,还是往反方向转了三圈以后又回到的 。
所以单圈绝对值特别适合运动范围有限的场景。
比如摆动关节、阀门、短行程执行器、限位明确的转台、不会连续多圈旋转的机构。这些应用里,机构本身就不需要知道历史上转了多少圈,只要知道当前一圈内的位置就够了。
这时候上多圈,不一定是升级,反而可能是浪费。
单圈的优势也很现实:结构更简单,成本更低,体积更容易压小,系统风险也更少。很多工程应用真正需要的不是“功能越多越好”,而是“够用,而且稳定”。
多圈绝对值:不只知道角度,还知道总位置
多圈绝对值要解决的问题就更进一步。
它不光要知道当前这一圈里的角度,还要知道总共转了多少圈。
也就是说,它要同时回答两个问题:
当前位置在这一圈里的哪个角度?
历史上已经转过了多少圈?
把这两个信息合起来,系统才能得到完整位置。
比如一个丝杆升降机构,电机每转一圈,平台就上升一个由传动机构决定的固定距离。如果编码器只知道圈内角度,却不知道总圈数,系统就不知道平台到底升到了哪里。它只知道电机现在在这一圈的某个角度,但不知道此前累计转过多少圈,也不知道这些圈数的正负方向。
这在长行程模组、升降机构、卷绕设备、机械臂某些连续旋转部位、电机反馈系统里非常关键。
因为这些场景里,圈数本身就是位置信息的一部分。丢了圈数,就等于丢了完整位置。
多圈绝对值的价值就在这里:设备断电、停机、重新上电以后,系统仍然知道自己处在完整运动范围里的哪个位置,而不是只知道一圈里的局部角度。
但问题也从这里开始。
多圈绝对值不是一句“支持多圈”就完事。真正关键的是:它到底怎么记住这些圈数。
“真多圈”:靠机械结构把圈数锁住
传统意义上的真多圈,通常是机械齿轮组方案。
它的思路很像机械钟表。
主轴每转一圈,内部齿轮就带动下一级结构转动一点点。多个齿轮级联以后,主轴的多圈旋转就会被转换成一组不同级别的位置关系。编码器再检测这些齿轮的位置,就能知道主轴到底转了多少圈。
这套方案最核心的特点是:圈数记忆存在于机械位置关系里。
也就是说,它不是靠电池记忆,也不是靠芯片临时保存,而是靠内部齿轮的实际位置把圈数信息“锁”住。
哪怕设备断电很久,只要机械结构没有损坏,齿轮的位置关系还在,圈数信息就还在。再次上电时,编码器重新读取这些机械位置,就能恢复多圈信息。
这就是它被很多人称为“真多圈”的原因。
它的优点非常硬:
掉电不丢圈。
不依赖电池。
长期停机后仍可读取位置。
适合高可靠、长寿命、恶劣工况场景。
这类方案在一些工业设备、重型机械、高可靠自动化场景里很有吸引力。因为客户最怕的不是贵一点,而是断电以后位置丢了、恢复不了、现场要重新找零。
但真多圈也不是没有代价。
机械齿轮组会带来体积、成本和制造复杂度。齿轮要加工,要装配,要保证公差,还要考虑冲击、振动、磨损和寿命。结构越复杂,制造和品控难度越高。
所以真多圈的典型问题是:
体积不容易压到极小。
成本通常偏高。
装配复杂度更高。
机械结构有磨损和冲击风险。
高可靠不是凭空来的,而是用更复杂的结构和更高的成本换来的。
电子多圈:用电子系统记录圈数
另一条路线,就是电子多圈。
它不靠复杂齿轮组保存圈数,而是通过电子芯片记录旋转圈数,再通过电池、超级电容、能量采集、非易失存储器等方式,在断电前后保持多圈信息。
工程师有时候会把这类方案叫“假多圈”。
这个叫法很形象,但也容易造成误解。电子多圈不是假的不能用,而是它的“多圈记忆”不是天然存在于机械结构里,而是依赖电子系统维持。
电子多圈的好处也很明显。
没有复杂齿轮组,结构可以更紧凑。
体积更容易做小。
集成度更高。
成本有机会更低。
更适合小型化、轻量化、电子化设备。
对于机器人、伺服、电机一体化模组这类空间敏感应用,这条路线非常有吸引力。因为很多时候,机械空间比芯片成本还贵。能少一套齿轮,就少一堆结构麻烦。
但它的风险也恰恰在这里。
电子多圈的可靠性重点
不再是“齿轮会不会磨损”,而是“供电和数据保持是否可靠”。
如果电池耗尽,圈数还能不能保持?
如果超级电容失效,断电期间还能不能计数?
如果设备在高速旋转时突然掉电,圈数有没有来得及安全写入?
如果长期高温、低温、振动,储能单元和存储单元是否还能可靠工作?
这些问题都必须认真评估。
电子多圈不是不能做,而是它把风险从机械系统转移到了电子系统。它用电子复杂度,换来了体积、成本和集成度优势。
所以它不是“假”在功能上,而是“假”在记忆来源上:它的多圈信息不是机械天然保存的,而是电子系统维护出来的。
选多圈,不能只看“支持多少圈”
很多产品手册上都会写“多圈绝对值”,还会给出能够记录的多圈范围。
但工程选型时,不能只看这个数字。
真正要问的是:
这个多圈是机械齿轮实现,还是电子记忆实现?
掉电后靠什么保持圈数?
断电期间轴还能不能转?
如果断电期间轴转了,它还能不能继续记录?
电池寿命是多少?
有没有电池报警?
长期停机后是否还能保证位置可靠?
高温、低温、振动、冲击环境下,多圈信息会不会丢?
一旦圈数丢失,系统有没有恢复机制?
这些问题,比“支持多少圈”更关键。
因为多圈编码器一旦丢圈,问题往往不是精度差一点,而是整个系统的位置基准错了。对于升降机构、长行程模组、机器人关节、卷绕系统来说,这可能直接导致撞机、误动作甚至安全事故。
单圈、多圈没有绝对高低,只有场景匹配
单圈不是低端,多圈也不是天然高级。
单圈适合运动范围明确、不需要累计圈数的场景。它简单、便宜、稳定、容易做小。只要机构本身不会连续多圈运动,单圈就是非常合理的选择。
真多圈适合高可靠、长寿命、断电后仍需绝对位置可信的场景。它贵一些、复杂一些,但可靠性逻辑更直接。
电子多圈适合对体积、成本、集成度敏感,同时能接受并管理电子保持风险的场景。它不一定不可靠,但可靠性要靠系统设计来保证。
所以工程选型的核心不是问:
- 这个编码器是不是多圈?
而是要问:
- 这个系统到底怕什么?
怕成本,就优先考虑单圈或电子多圈。
怕空间,就要看电子多圈、小型磁编码器或特殊结构方案。
怕长期断电丢位置,就要认真评估真多圈。
怕维护麻烦,就要看电池寿命、报警机制和掉电保持逻辑。
怕恶劣环境,就要看机械结构、密封、抗冲击、抗振动和温度范围。
编码器选型从来不是参数表游戏,而是风险分配游戏。
真正的区别在“记忆放在哪里”
单圈、多圈、“真多圈”、“电子多圈”,绕到最后,其实就一个核心问题:
位置记忆到底放在哪里?
单圈编码器只记一圈内的位置,不记历史圈数。
真多圈把圈数记忆放在机械结构里。
电子多圈把圈数记忆放在电子系统里。
机械结构的好处是断电天然保持,代价是体积、成本和结构复杂度。 电子系统的好处是小型化和集成度,代价是必须严肃处理供电、存储、掉电保护和寿命问题。
这才是“真多圈”和“假多圈”真正的差别。
不是谁一定先进,谁一定落后。
而是谁把风险放在了不同的地方。
最后一句话可以记住:
单圈解决“这一圈在哪里”
多圈解决“总共走到哪里”
真多圈靠机械记忆
电子多圈靠系统记忆。
选错了,不是少一个功能,而是整个位置基准都可能不可信。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。