上海电气在WAIC把机器人零部件摆满一面墙——可编码器呢?
首发于公众号「如是有为」 · 查看原文
从紧固件、轴承、丝杠到关节模组,上海电气展示的是一条很长的制造链。但从位置反馈工程师的视角看,最值得追问的,恰恰是公开清单里没有单独亮相的那一环。
2026年7月19日,上海电气在WAIC发布了一套“适配人形机器人全工况”的自主研发核心零部件矩阵。官方列出的东西很完整:M2级微型紧固件、P2级微型轴承、面向谐波与RV减速器的P4级轴承、微型滚珠丝杠、反向式行星滚柱丝杠,以及旋转关节、直线关节和手部执行器。
这不是简单的“我也有”。能把结构连接、精密传动和运动执行摆在同一面墙上,背后需要材料、热处理、磨削、轴承、丝杠、电机和装配能力一起到位。上海电气真正有底气的,显然是这条制造链。
但我把官方公开清单来回看了几遍,没有看到一颗被单独说明的编码器,也没有看到关节模组采用什么位置反馈方案。
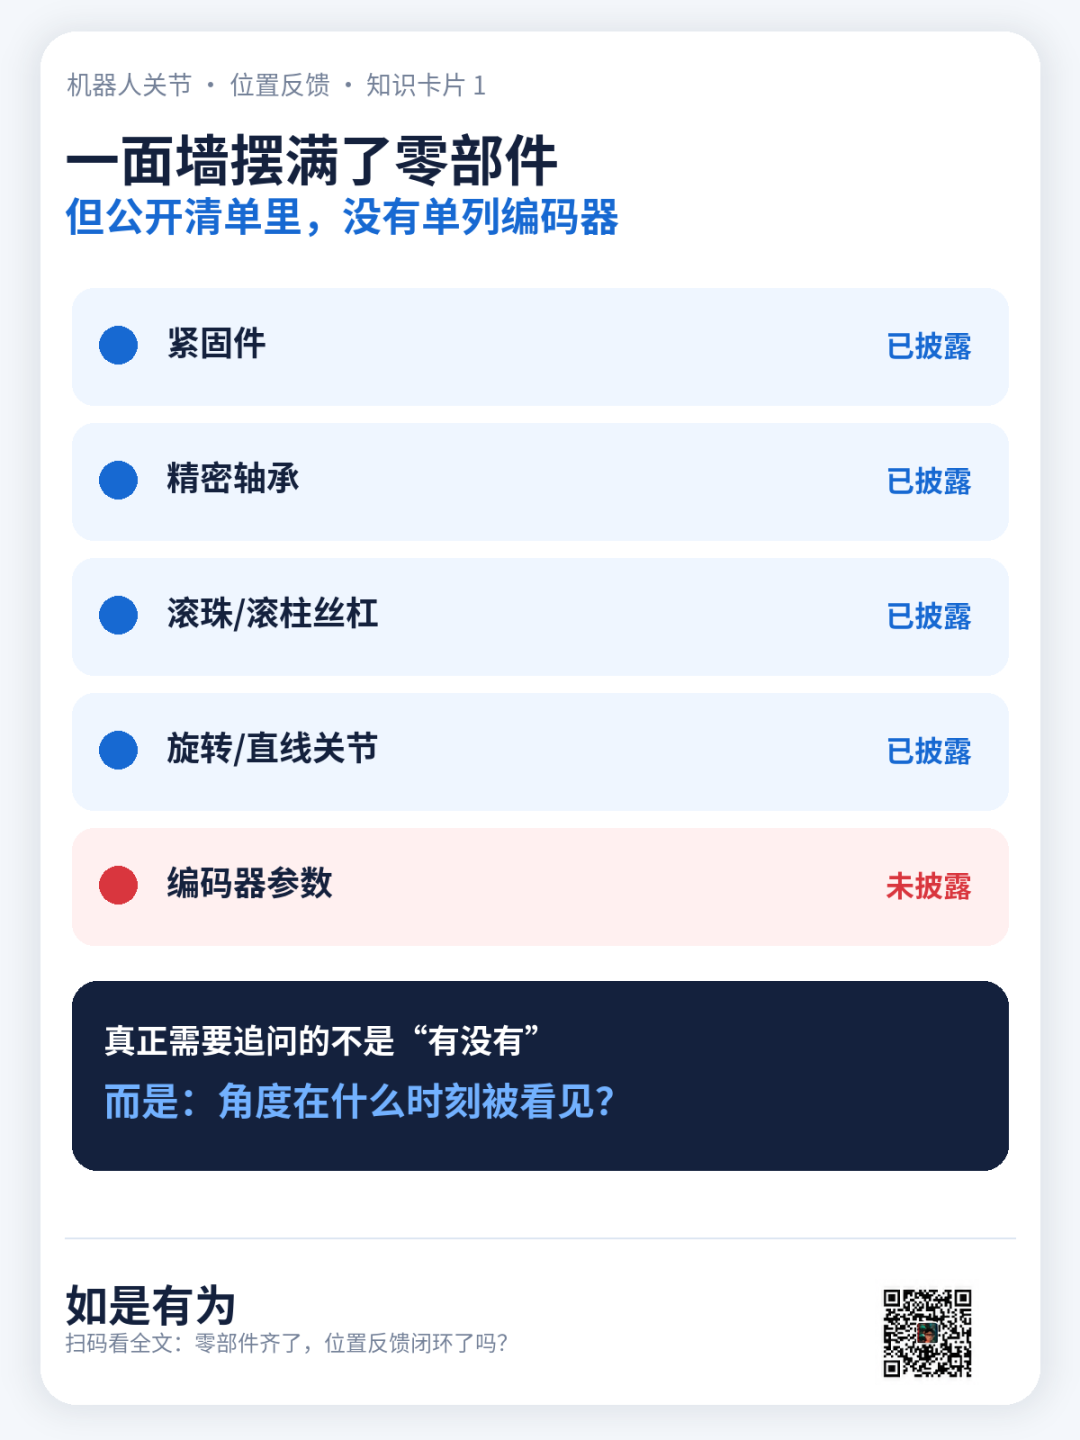
知识卡片1|公开信息列出了大量机械与执行部件,但未披露编码器关键参数。二维码采用原图无损嵌入。
这不是说它没有编码器,而是说位置反馈仍然没有被证明
旋转关节当然不可能没有角度反馈,手部执行器也不可能完全盲跑。更合理的判断是:编码器可能已经被集成在模组内部,只是这次官宣没有披露它的类型、安装位置、精度、更新率、接口和延迟。
这个区别很重要。公开资料只能支持“上海电气已经有一体化关节模组”,不能直接支持“上海电气已经掌握了全工况位置反馈”。前者看得见,后者还缺数据。
所以本文不武断地说编码器是上海电气最弱的一项。更准确的结论是:它是整套矩阵里公开证据最少、最需要补充答卷的一项。
第一本账:减速器不会“放大”编码器误差,它会绕过编码器另加一笔误差
原稿里最容易被误解的一句话,是“谐波减速器是编码器误差的放大器”。严格说并不是。
如果编码器装在电机侧,减速比为 N,电机侧角度误差折算到输出端后,反而会除以 N。真正麻烦的是,减速器自己会增加一项编码器看不见的误差:齿形误差、柔轮受载变形、回差、摩擦迟滞,以及随温度和方向变化的传动误差。
输出端误差 ≈ 电机侧角度误差 ÷ 减速比 + 减速器自身误差
这就是为什么只在电机轴上放一颗21位编码器,不能自动换来高精度关节。编码器能看见电机转了多少,却不一定知道负载端在大扭矩下少走了多少。要证明“全工况”,至少要给出有载输出端精度、换向重复性和温升后的误差谱。
第二本账:高极对数不是原罪,它只是把机械角误差放大成电角度误差
无框力矩电机常用较多极对,原因包括低速大扭矩、短磁路和紧凑结构,但扭矩密度并不只由极对数决定。槽极配合、气隙、磁钢、绕组、热设计和电流密度,都会一起决定最后的结果。
极对数对位置反馈最直接的影响只有一句话:机械角误差进入FOC后,要乘以极对数。
Δθe= P · Δθm
一颗机械角误差为±0.1°的编码器,放进14对极电机,对应的电角度误差就是±1.4°。它不一定让系统立刻失稳,却会改变电流矢量的对准程度;当误差随角度、温度或载荷变化时,就可能变成周期性的转矩波动。
这里也要纠正一个常见说法:低速并不会让“单位时间内的电角度变化更快”。电角速度仍然等于机械角速度乘以极对数。低速难,是因为反电动势弱、摩擦和齿槽转矩更显眼、微小角度噪声更容易直接映射成电流抖动;高速难,才更多是带宽、传输延迟和数据年龄。
第三本账:真正藏在规格书外面的,是“数据年龄”
编码器报出一个角度,并不等于这个角度属于“现在”。传感器采样、ADC转换、数字滤波、SPI传输、控制器读取和FOC计算,每一步都在让这条数据变老。
Δθe= P · ωm· τ
假设电机有14对极,以200 rpm运行,机械角速度是1200°/s。如果位置数据比FOC所需时刻晚200 μs,那么机械角已经前进0.24°,折算成电角度就是3.36°。
这里最需要说清楚:恒速、固定延迟带来的主要是固定相位偏差,可以通过时间戳和速度外推补偿;真正难处理的是延迟会漂、采样会抖,或者不同环节根本没有共同时间基准。这时,同一个速度下的角度误差也会不停变化,才更容易变成转矩纹波。
因此,不应该简单规定“超过半个PWM周期就失效”。更专业的验收方式,是分别测量采样时刻、数据年龄、抖动范围和补偿后的残余电角度误差。
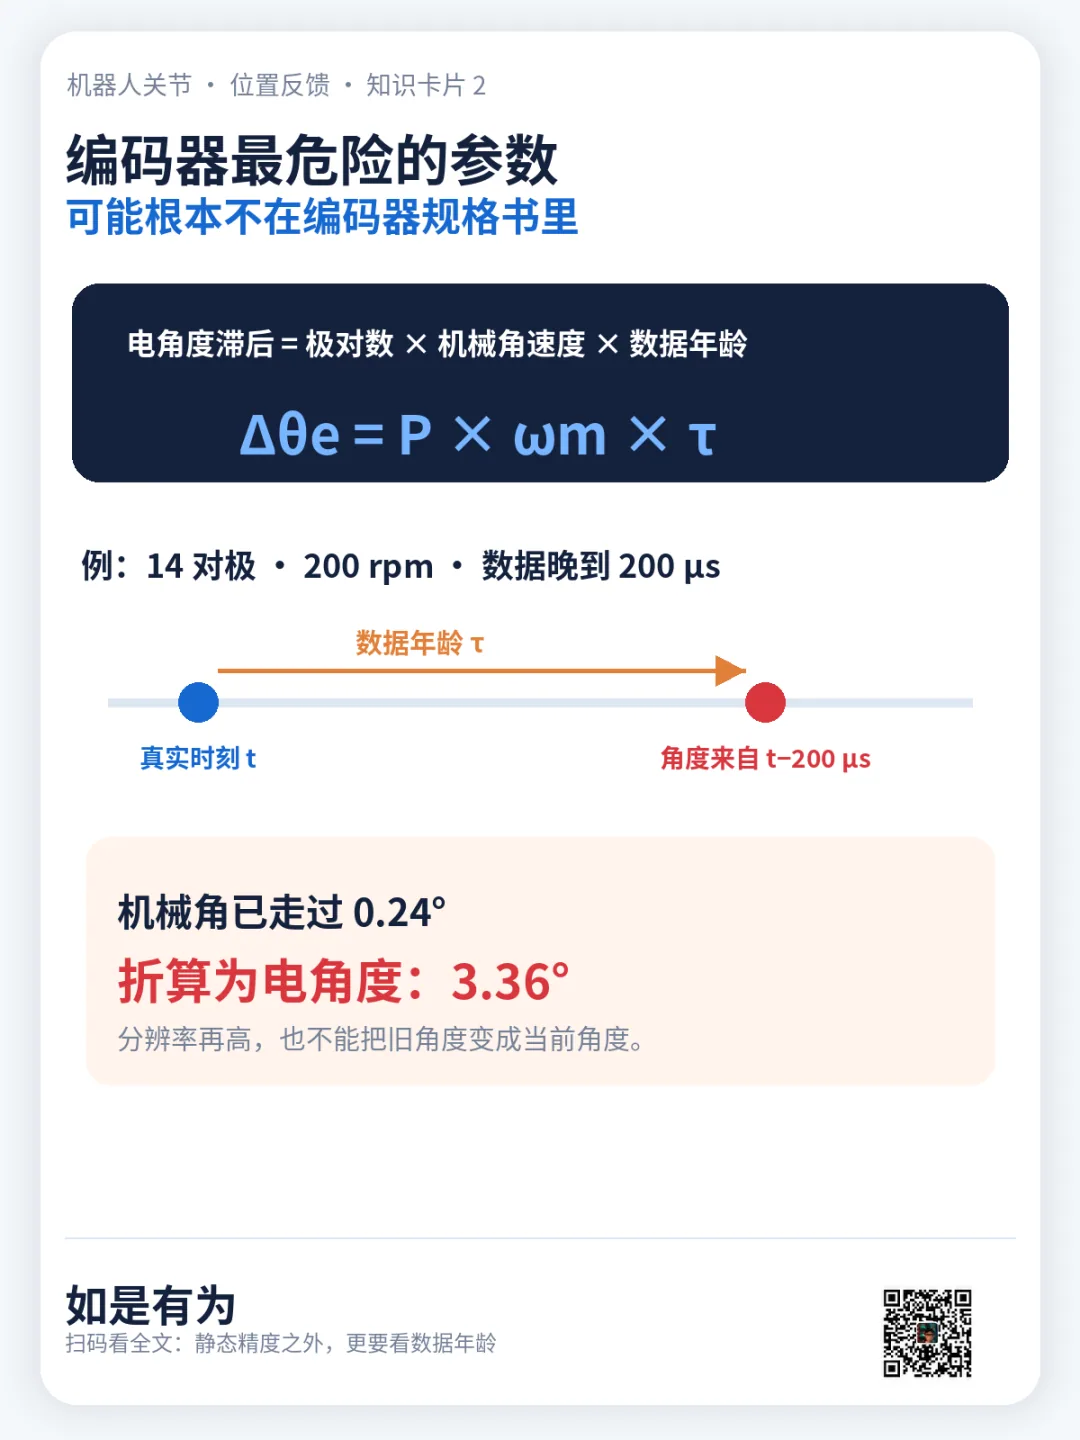
知识卡片2|14对极、200 rpm、200 μs数据年龄,对应3.36°电角度滞后。固定延迟可补偿,漂移与抖动更危险。
关节模组才是最后的考场:把所有误差一次算总账
上海电气这次亮相的一体化关节模组,方向是对的。人形机器人厂真正需要的不是一堆单项冠军,而是一套装上就能跑、换工况仍然可预测的关节。
但模组验收不能只看编码器静态INL,也不能只看电机空载转速。至少要同时看四项:额定负载下的输出端精度;1–50 rpm、悬停和换向时的转矩纹波;编码器数据年龄与抖动;全温、大电流和磁串扰条件下的漂移。
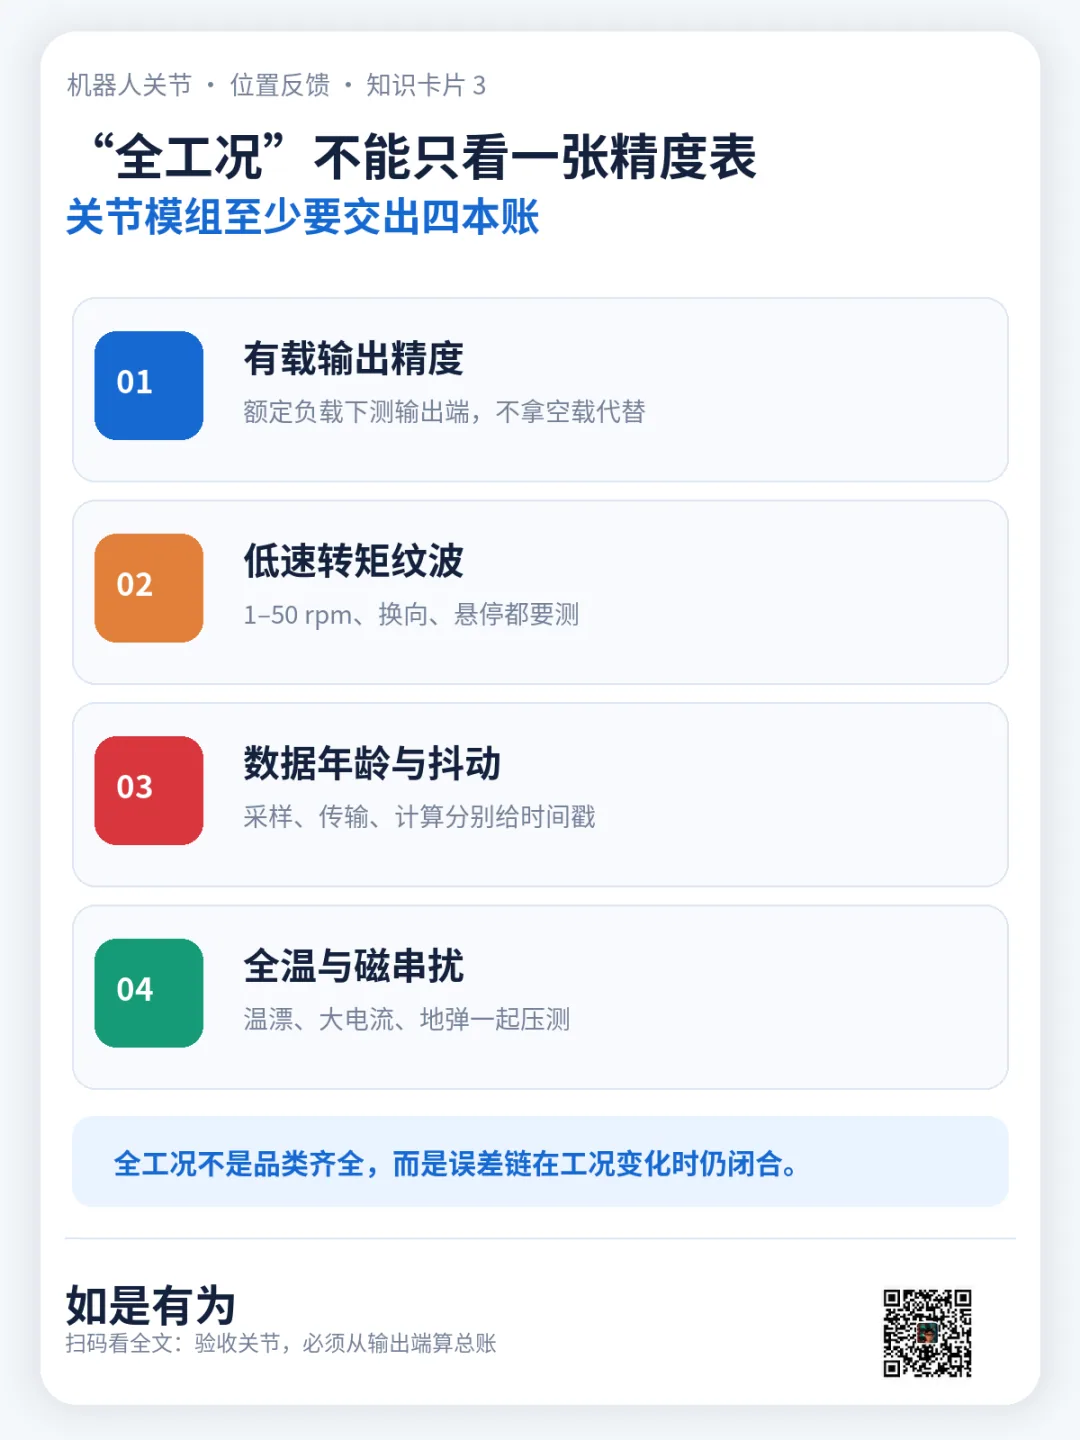
知识卡片3|“全工况”不是产品品类齐全,而是负载、速度、温度和电磁环境变化后,误差链仍然闭合。
所以,编码器是上海电气最擅长的,还是最需要补课的?
只根据这次公开信息,答案不能写成“最弱”,也不能写成“已经攻克”。上海电气最成熟、最容易被公开材料证明的,仍是精密制造、轴承、丝杠、电机与机电集成;位置反馈则是最需要把参数、架构和测试结果公开出来的一环。
它需要回答的不是“有没有一颗16位或21位编码器”,而是五个更硬的问题:装在电机侧还是输出侧?角度数据多老?采样和PWM是否共用时间基准?受载、换向和全温后还剩多少精度?当减速器产生编码器看不见的形变时,系统靠什么观测?
一面墙可以证明产品链齐了;只有一条在负载、温度、速度和方向变化中仍然闭合的误差链,才能证明“全工况”是真的。信息边界本文仅依据上海电气公开发布信息,从位置反馈与误差链角度作工程分析,不评价整机控制性能。公开材料未披露关节模组内编码器方案,因此文中关于位置反馈的判断属于“证据缺口分析”,不是对其内部方案的否定。参考信息① 上海电气《WAIC 2026|不止“大脑”更拼“筋骨”,上海电气为机器人定制“关节”》,2026-07-19。
② 人民财讯/南方财经关于上海电气全工况核心零部件矩阵的公开快讯,2026-07-19。
③ 文中角度与延迟关系为基本运动学推导,示例数值用于说明数据年龄,不代表上海电气产品实测指标。
如是有为|编码器 · 位置反馈 · 芯片

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。