DeepSeek拟投Winverse,机器人最后一厘米还在关节里
机器人 · 具身智能 · 编码器
从OpenVLA动作token,到双编码器和机器人身体状态
从动作 token 到真实关节,再到机器人末端:大模型解决如何发出动作,传感器还必须回答动作究竟执行到哪里。
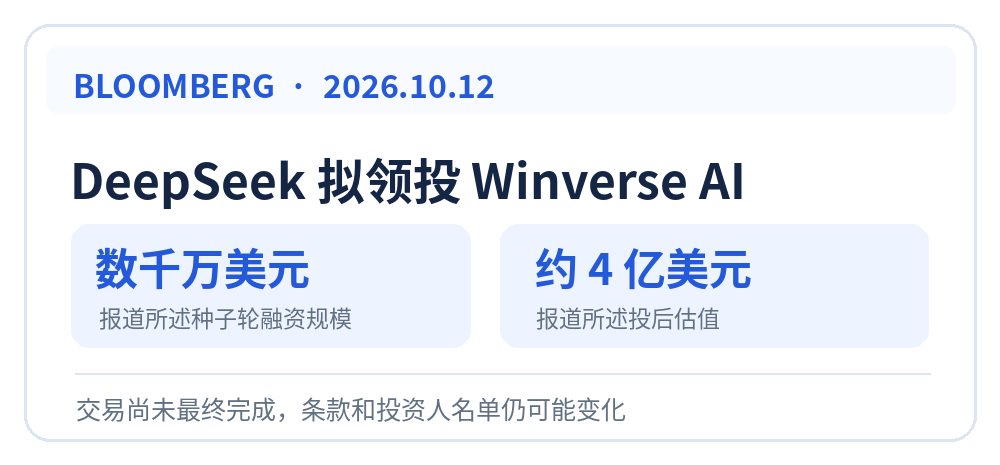
新闻事实信息图|依据彭博2026年10月12日报道整理;非新闻原图
据彭博10月12日报道,DeepSeek拟领投机器人AI初创公司Winverse AI的种子轮融资,融资规模为数千万美元,投后估值约4亿美元。不过,这笔交易尚未最终完成,估值和投资者名单仍可能变化。
看到这条新闻,我没有先去研究Winverse准备做多大的机器人模型,而是翻开了一个开源机器人大模型的动作解码代码。
原因很简单。机器人越来越会思考,但它最后还是得动手。
把杯子放到桌面,抓住一枚螺丝,把插头推进孔位。大模型可以判断目标在哪里、下一步应该怎么动,却有一个问题不能绕过去:大脑认为动作已经完成,身体真的完成了吗?
当机器人开始依赖大模型生成动作、依赖海量数据学习操作时,这个老问题变得比过去重要得多。因为训练数据里的一个关节角度,究竟代表电机的位置、减速器输出轴的位置,还是机器人末端真正到达的位置,可能直接决定模型学到的是什么。
一、大模型输出动作码,不代表机器人已经动到那里
OpenVLA是一个公开的视觉—语言—动作模型(Vision-Language-Action,VLA)。它接收摄像头图像和语言指令,由语言模型预测动作token,再将离散token解码成连续动作数值,交给后续控制系统执行。
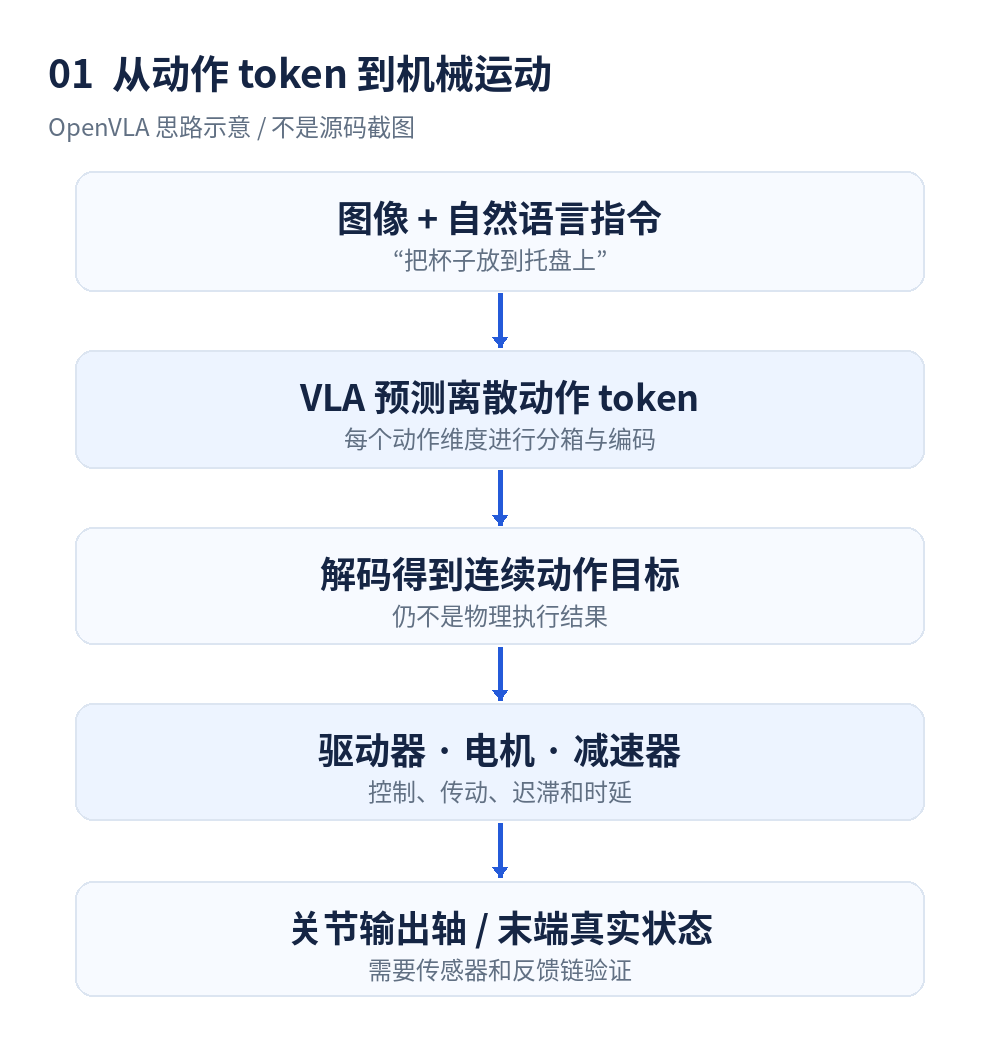
OpenVLA动作生成与物理执行关系示意|根据OpenVLA项目与源码绘制
直接看它的 ActionTokenizer 源码:默认情况下,每个动作维度被限制在-1到1之间,通过256个等距分界点离散化。这里有一个容易忽略的细节:256个分界点形成255个区间,解码使用区间中心。相邻中心之间的归一化间距为:
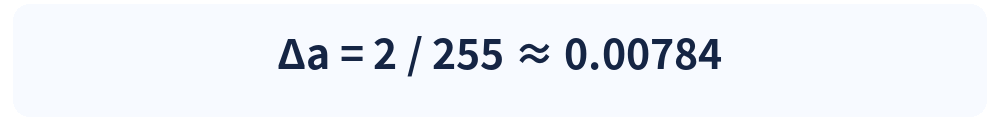
乍一看,动作已经切分得很细了。但这个0.00784究竟是多少毫米、多少度?不能直接回答。它还要经过训练数据对应的反归一化过程,物理意义取决于动作维度是末端位移、姿态变化还是关节位置目标。
即使解码得到一个精确的连续数值,它也只是动作目标,而不是动作结果。从模型输出,到机器人真正移动,中间还有控制器、驱动器、电机、减速器、输出轴以及机械连杆。
如果减速器正在换向,电机可能先跨过一段回差,输出轴才开始运动。如果末端抓着重物,传动链又可能发生弹性扭转。高速运动时,控制目标、反馈数据和机械响应之间还会出现时间差。
动作码有多精细,与身体有没有准确执行,是两个不同的问题。
二、一篇新论文发现,同一个动作码不能脱离身体状态解释
今年6月29日公开的预印本《SA-VLA: State-aware tokenizer for improving Vision-Language-Action Models’ performance》,恰好触及了这个问题的上半部分。
研究人员关注VLA模型中离散动作编码带来的信息损失。一些基于向量量化(VQ)的动作分词器,会把一个离散动作码固定映射到连续动作原型。但机器人并不是每次都处于同样的状态。
同一个动作码,在不同关节构型、物体姿态和接触条件下,可能需要解码成不同的连续控制量。SA-VLA把机器人当前的本体状态引入动作解码器,让动作重建不仅依赖token,也依赖身体状态。
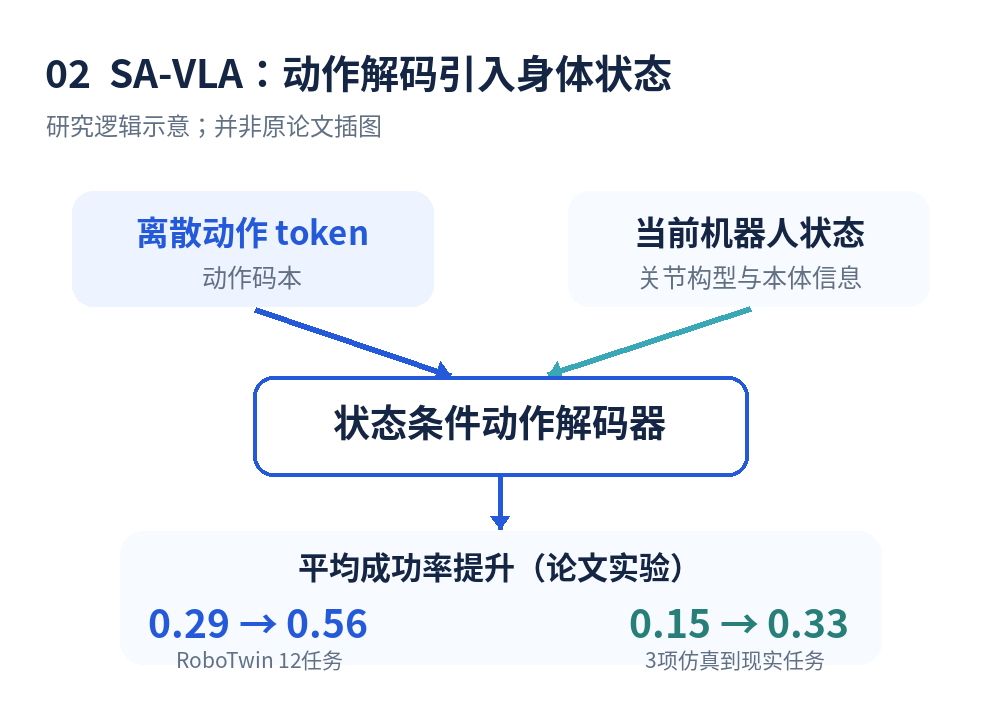
SA-VLA状态条件解码逻辑与论文报告的实验结果|依据arXiv:2606.30113整理
论文在12个RoboTwin机器人操作任务中,将平均成功率由最强分词器基线的0.29提高到0.56;在三个零样本仿真到现实任务中,由0.15提高到0.33。这仍是一篇预印本,实验范围有限,不能直接推广到所有真实机器人。SA-VLA采用的VQ分词器也不是OpenVLA上述均匀分箱算法。
不过,两者放在一起能看出一个方向:动作不能只看模型输出,还要结合执行动作时的身体状态。
论文讨论的是如何让动作解码器更好地利用已有的身体状态。但身体状态究竟从哪里来?如果关节只有电机端编码器,控制器看到的是电机转子角度。那它拿到的是关节实际状态,还是通过电机角度推算出来的关节状态?
这就把问题从人工智能带回了传感器。
三、关节只偏半度,机器人手上可能已经偏了五毫米
假设一段机械臂从某个旋转关节到末端的有效长度为600毫米。如果关节实际输出角度相对目标存在0.5度偏差,末端在相应切向方向上的位移近似为:
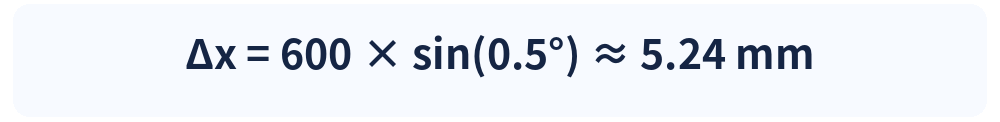
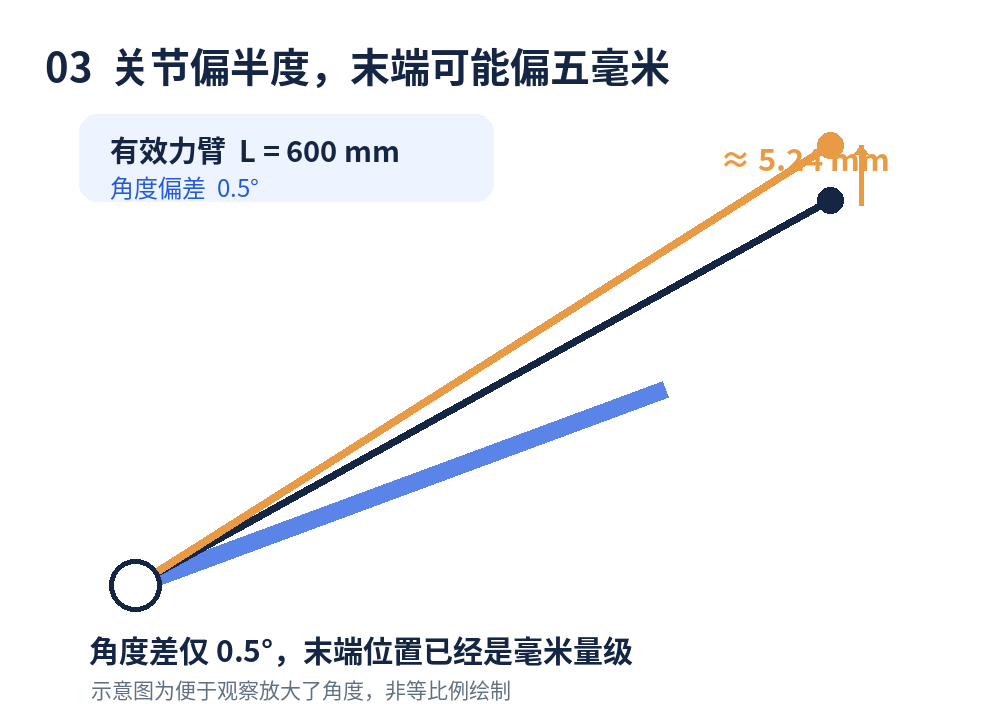
600 mm有效力臂与0.5°角度误差|为阅读方便,图中角度示意已放大
0.5度,对于角度传感器来说并不算微不足道;但换算到600毫米力臂,五毫米就更加直观。如果机器人只是抓一个较大的盒子,视觉纠错和夹爪顺应性也许可以容忍;如果是插接、对孔、精密装配,五毫米足以让动作失败。
这只是单关节、单方向的几何算例。真实多关节机械臂要通过运动学雅可比矩阵分析,误差可能叠加,也可能抵消。
假设某个关节减速比为100。电机旋转100度,理想刚性传动模型会推算输出轴转了1度。但实际传动链存在回差、弹性变形与传动误差。电机转了100度,输出端未必正好转到1度。
即使电机端编码器精度提高一个数量级,也不能凭这一传感器直接确认减速器输出轴究竟到了哪里。问题不在电机编码器一定不准,而在传感器安装位置决定了它能够直接观测什么。
电机端编码器测得再准,也不能自动把减速器之后的机械状态变成已知量。
机器人当然还可以通过外部视觉、动力学模型、电机电流和历史状态估计这些偏差。但估计与直接测量,是两回事。
四、第二颗编码器真正值钱的,不是多了几位精度
这正是一些机器人关节采用双编码器方案的原因。第一颗安装在电机端,测量转子角度;第二颗安装在关节输出端,测量减速器之后的实际角度。
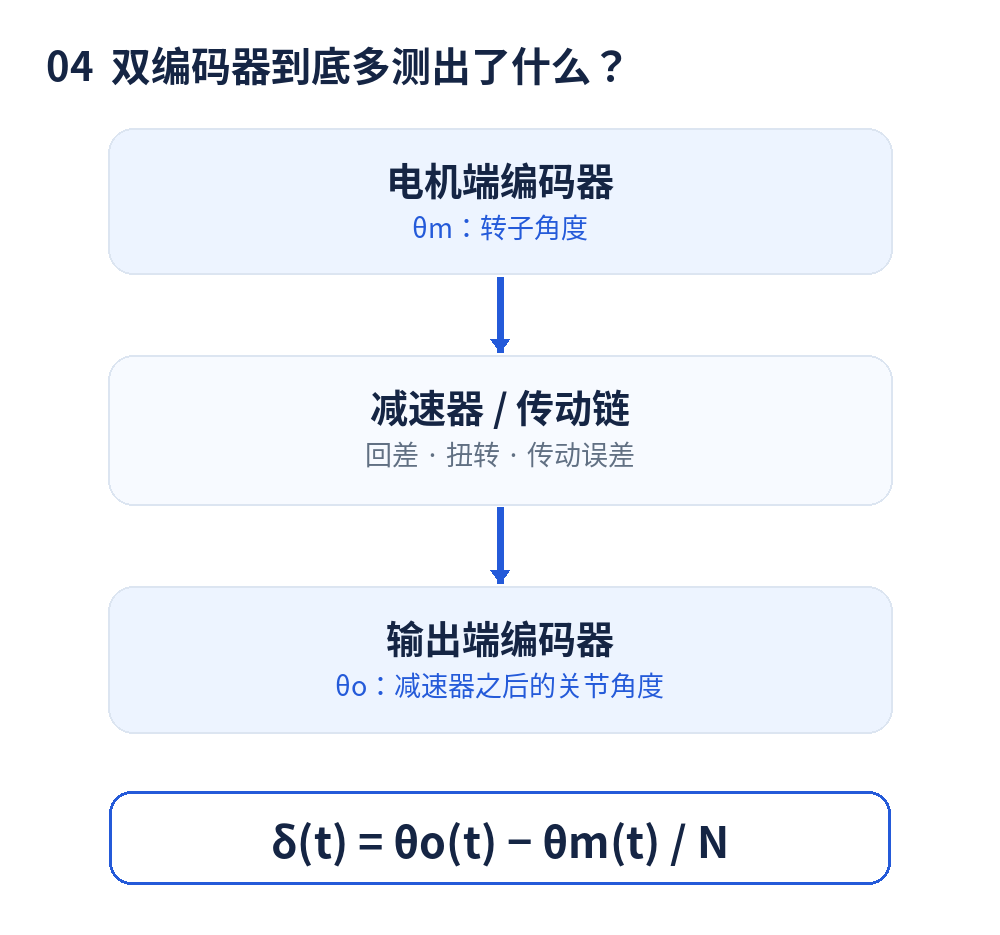
双编码器测量位置与残差定义示意|图中N表示减速比
两路角度经过零位、方向及必要的传动参数校准,并对齐采样时刻以后,可以计算电机端折算角度与输出端测量角度的差值:
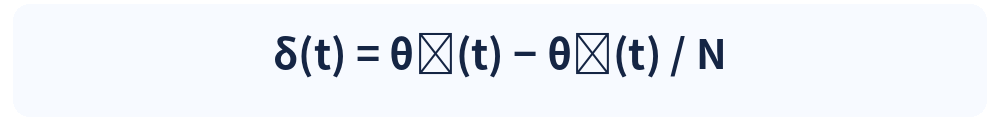
其中,θₒ表示输出端测量角度,θₘ表示电机端测量角度,N表示减速比,δ表示两者之间的角度残差。
如果只有电机端编码器,这个物理差值依然存在,但无法单纯通过两端角度直接算出来。装上输出端编码器,控制器就获得了一个新的观测量。
例如,电机已经换向而输出轴还没有跟着改变,残差可能反映传动间隙正在被跨越;在负载下,残差又可能随传动弹性扭转而变化。如果残差随温度缓慢漂移,还可以研究温度与传动特性的关系。
但不能认为装上双编码器就能自动区分所有误差。相同的角度残差,可能来自回差、弹性变形、周期性传动误差或零位漂移。要辨识误差来源,还需要运动方向、电机电流、负载、温度与合理的动力学模型。
第二颗编码器不是把同一个角度测得更精确,而是把原来没有直接测量的输出位置测出来。
五、两颗编码器都很准,也可能凭空制造两毫米误差
双编码器并不是把两组角度放进一个公式就结束了。真正麻烦的地方有时甚至不是角度精度,而是时间。
假设关节输出端以每秒100度旋转。电机端编码器的数据来自某一时刻,输出端编码器的数据却比它晚了2毫秒。即使传动链完全理想,没有任何回差与扭转,输出轴在这段时间里也已经旋转:
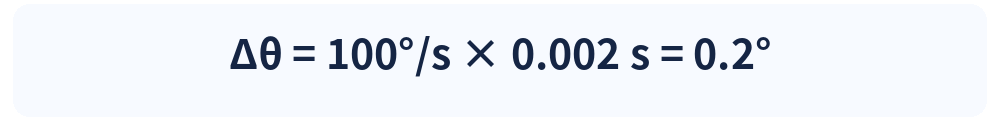
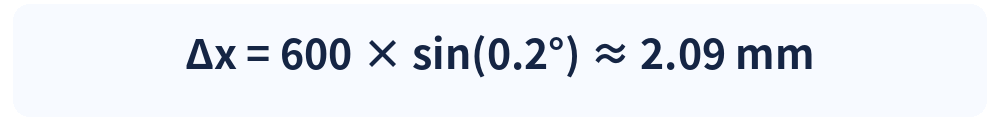
如果把两路数据错误地当作同一时刻的角度去计算残差,控制器就会看到一个并不存在的0.2度传动误差。继续用600毫米有效力臂估算:
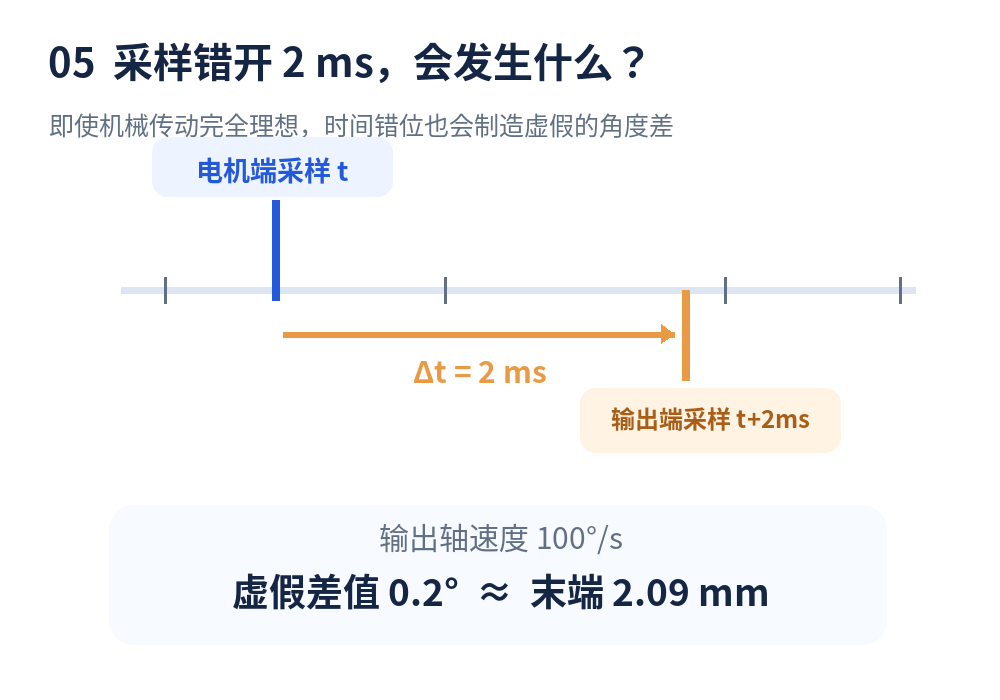
异步采样造成虚假角度差的示例|假定输出端100°/s恒速运动
机械系统实际上没有产生这两毫米偏差。是测量时间错位,制造出了假的角度差。当然,这并不意味着每套双编码器系统都存在2毫秒误差;同步采样、硬件锁存、时间戳对齐与适当的状态估计都可以降低这种问题。
现在再回头看VLA训练数据。一条记录可能同时包括摄像头图像、动作命令和关节角度。数据在文件里排列得整整齐齐,并不意味着它们来自同一时刻。
摄像头有曝光和传输延迟;动作命令有模型推理与通信延迟;位置反馈有采样、滤波与总线传输延迟;机械系统也需要时间响应。
如果未经校正,就把这些数据放进同一条训练记录,模型可能会把上一时刻的身体状态当成当前动作的执行结果。这类错误比角度量化误差更隐蔽:数据看起来没有异常,训练也正常运行,模型却始终学着一段不稳定的时序关系。
高精度角度数据如果没有可信的采样时间,也可能被错误地解释成机械误差。
六、装了输出端编码器,末端就真的到位了吗?
事情还没有结束。假设关节已经使用双编码器,输出轴角度也测得准确,是不是就可以宣布机器人到位?仍然不能。
输出端编码器测量的是关节输出轴角度,而不是末端执行器的实际空间位置。从关节到机器人手指,还有连杆、安装结构和末端工具。抓取重物时连杆可能挠曲;接触刚性工件时工具可能形变;夹爪与工件之间可能滑移。
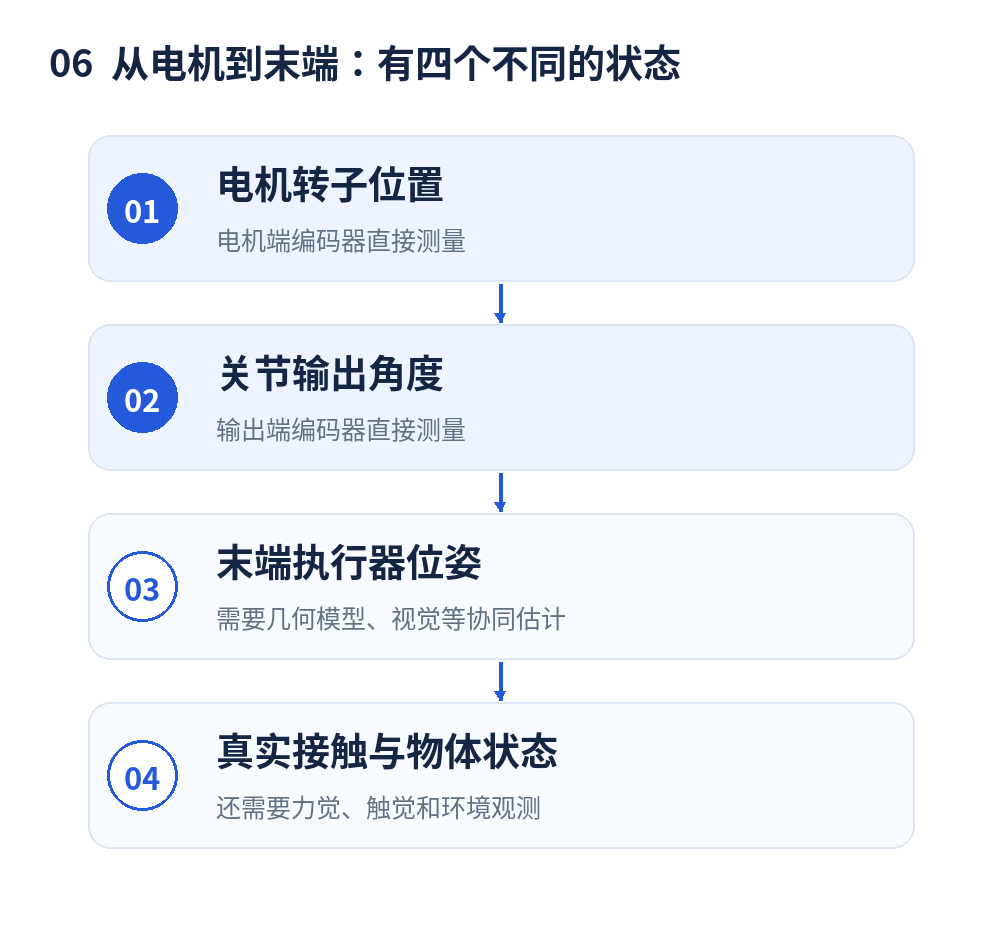
机器人运动链四个层次的状态|不同传感器拥有不同的测量边界
所以机器人身体里的测量其实分为不同层次:电机转子在哪里;关节输出轴在哪里;末端执行器真正在哪里;末端接触物体之后,物体究竟有没有按预期移动。
电机端编码器测量电机;输出端编码器测量关节;视觉系统提供末端与环境的空间关系;力觉和触觉提供接触过程的信息。它们彼此补充,也存在不同的带宽、延迟与盲区。
例如,相机能观察末端偏离目标,但遮挡时未必看得见接触位置;视觉可以估计变形,却不一定能提供伺服环所需的更新频率;力传感器可以反映接触作用,却无法单独确定绝对空间位置。
真正重要的不是让一种传感器包办所有测量,而是知道每一种传感器测到了哪里,又在哪里失去了信息。
七、机器人越会学习,反而越需要身体提供真数据
回到DeepSeek拟投资Winverse这条新闻。过去谈工业机器人,注意力集中在重复定位精度、控制带宽、减速器刚度和轨迹规划。现在谈具身智能,话题越来越多地转向模型参数、训练数据、动作token和泛化能力。
但两套技术体系最终必须在同一台机器人上闭合。对传统运动控制来说,位置反馈用于修正当前控制误差;对依赖交互数据学习的机器人来说,位置反馈还要成为模型理解动作与环境变化关系的重要依据。
假设机器人发出抓取命令,结果没有抓住物体。原因可能是视觉识别错了,可能是动作规划本身错误,也可能是关节没能跟上,或者关节全部到位、夹爪接触后却滑移了。
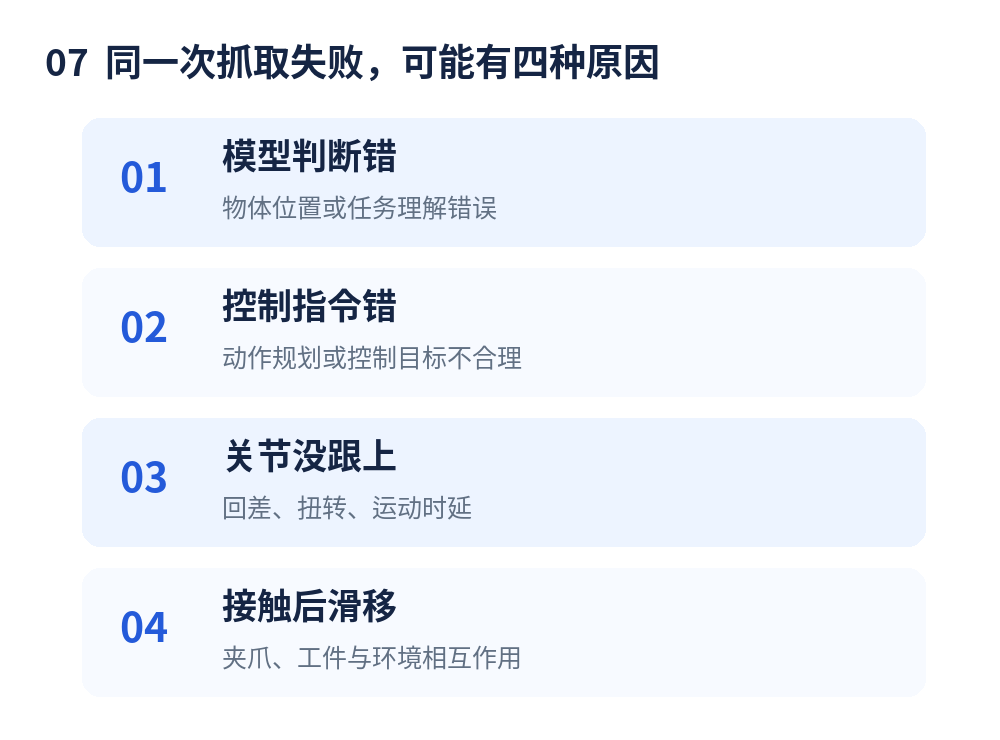
同一条“抓取失败”标签可能包含四类完全不同的问题
如果训练数据里只有动作命令和最终失败标签,这些情况可能混在一起。模型可以通过图像、历史动作与其他反馈推断原因,但观测信息不充分时,不同物理状态可能对应非常相似的数据。
这涉及控制理论中的一个概念:可观测性。内部状态并不是因为存在,就一定能够由当前的测量数据唯一确定。没有直接测量的状态可以通过模型与其他传感器间接估计,但如果多种内部状态产生了无法区分的观测,再大的模型也不能凭空创造缺失的信息。
这也解释了为什么编码器的价值不应只用分辨率衡量。16位、18位、20位描述的是角度数据的数字表达能力,不能直接等同于真实测量精度,更不能直接等同于末端操作精度。
对具身智能来说,传感器还要回答:它测的是电机端还是输出端?数据是什么时刻采集的?经历了多长时间滤波与传输?读数是否有效?它能否与其他传感器的数据一起解释一次成功或失败?
模型可以估计没有直接测量的状态,却不能凭空消除观测信息不足造成的歧义。
八、未来竞争的,可能不只是机器人有多聪明
如果要判断一套具身智能控制系统的技术成熟度,我更想问四个具体问题。
第一,模型生成的动作最后变成了什么?是末端位移目标、关节角度目标,还是直接交给驱动器的命令?不同层次的目标,需要不同的反馈来验证。
第二,训练数据里的关节状态究竟在哪里测量?是电机端角度按减速比折算,还是输出轴真实测得?有没有其他测量能够校验末端位置?
第三,动作命令、视觉和关节反馈能不能对应到同一条时间轴?模型推理速度、相机帧率与编码器采样率可以完全不同,但时间关系必须清楚。
第四,机器人失败之后,系统能不能判断问题发生在哪一段?是模型判断错、关节没跟上、传动链发生变形,还是末端接触后物体滑移?
DeepSeek拟领投Winverse,说明资本继续关注机器人智能系统。更强的模型、更大的训练集、更高效的动作生成方法,无疑会推动能力进步。但机器人不会因为模型认为自己已经完成动作,就自动完成动作。
从动作token,到电机;从电机,到关节;从关节,到末端;再从末端,到真实世界中的接触结果。这条链上,每向前走一步,都需要面对新的物理状态与测量边界。
对于做编码器和运动控制的人来说,这也许是一个重新认识行业价值的机会。过去,编码器主要是把角度交给控制器。以后,编码器数据还可能进入机器人学习系统,成为它理解自身运动的重要依据。
这不意味着每个关节都必须装两颗编码器,更不意味着编码器可以代替视觉和力觉。而是说,模型越依赖真实世界的数据,就越应该分清:哪些状态已被测量,哪些只是被估计,哪些仍缺少足够的观测依据。
机器人最后一厘米的竞争,
不会只发生在模型榜单上。
身体能不能把自己究竟做到了哪里,
如实告诉大脑?
公开资料
1. Bloomberg:DeepSeek Backs Ex-Tencent AI Scientist’s $400 Million Robot Lab
2. OpenVLA项目主页
文中600毫米力臂、0.5度关节误差、2毫秒采样错位等均为工程算例,不代表具体机器人的实测指标。图解与新闻信息图均为原创整理,不是新闻现场照片或论文原始截图。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。