当编码器变成机器人的「神经末梢」
首发于公众号「如是有为」 · 查看原文
ROBOTICS & SENSING / DEEP DIVE
IROS 2026 · Sharpa AE01
当编码器变成机器人的「神经末梢」
AE01的22个编码器,
究竟有多难?
如是有为 · 技术观察 · 2026.10
封面为技术概念创作,非AE01产品实拍图
22个编码器测得很准,并不代表机器人的动作就学得准。
从角度芯片、谐波误差、外骨骼装配到22路同步,决定一份机器人示教数据是否可信的,可能是我们最熟悉、却最容易忽略的测量细节。
2026年9月28日,Sharpa在美国匹兹堡的IROS 2026上发布了一款外骨骼数据手套:AE01。它配置22个编码器,实时记录手部运动;五个指尖还配置了LRA振动马达,把机器人与物体接触时产生的反馈传给操作者。
这款产品的故事很容易讲:人戴上手套教机器人抓取、拧转、操作工具,动作同时被记录成训练数据。但看到22个编码器,我想到的不是“机器人的手终于会动了”,而是另一个问题。
22个角度传感器装在一套不断弯曲、晃动、频繁穿戴的机械结构上,究竟怎样保证测量的一致性?
01 / INSIGHT
官方只谈1毫米,却没有谈16位
AE01官方规格里一个值得注意的空白
Sharpa公布了几个相当具体的系统指标:22自由度、指尖位置重复精度小于1 mm、有线500 Hz输出、无线150 Hz输出,有线/无线延迟分别为5 ms和10 ms;还宣称无需额外用户校准。
但官方并未披露每个编码器的分辨率、角度绝对精度、传感原理,也没有公开芯片型号。因此,不能擅自认定AE01使用Hall、TMR、光电或电感式编码器。
这反而引出一个有趣的问题:为什么编码器行业喜欢说“多少位”,而AE01强调的却是“指尖重复精度”?
N为输出位数;这里计算的是一圈360°的量化步距,并非绝对角度精度。
12位对应约0.0879°,14位约0.0220°,16位仅约0.00549°。假设一个关节到指尖的等效力臂为40 mm,小角度条件下:
12位编码器的一个量化步距对应约0.061 mm指尖弧长;14位约0.015 mm,16位约0.0038 mm。真实手指涉及多个关节,不能直接拿单关节数字当作整手性能,但量级已经足够说明问题。
对于毫米级重复定位,角度输出从14位升级到16位,未必是最重要的系统改进。
分辨率与绝对精度、重复精度、动态精度是不同概念。
02 / INSIGHT
16位编码器,可能输给一条绑带
最致命的误差,未必来自芯片
工业编码器的轴、轴承、定子、转子通常有明确的机械安装基准。数据手套却要适配不同人的手掌、关节形状、皮肤移动和佩戴松紧。
编码器实际上测到的是外骨骼关节的运动,但我们想得到的是人体手指关节的运动。两者之间还有连杆、绑带、接触点和人体软组织。
做一个示例:假设绑带沿某个关节的有效敏感方向发生0.2 mm的相对位移,而等效力臂为20 mm,那么可能对应的角度差是:
0.57°,相当于16位编码器约104个LSB。你精心优化模拟前端、降低噪声、提高插值位数,可能抵不过一次略微不同的佩戴。
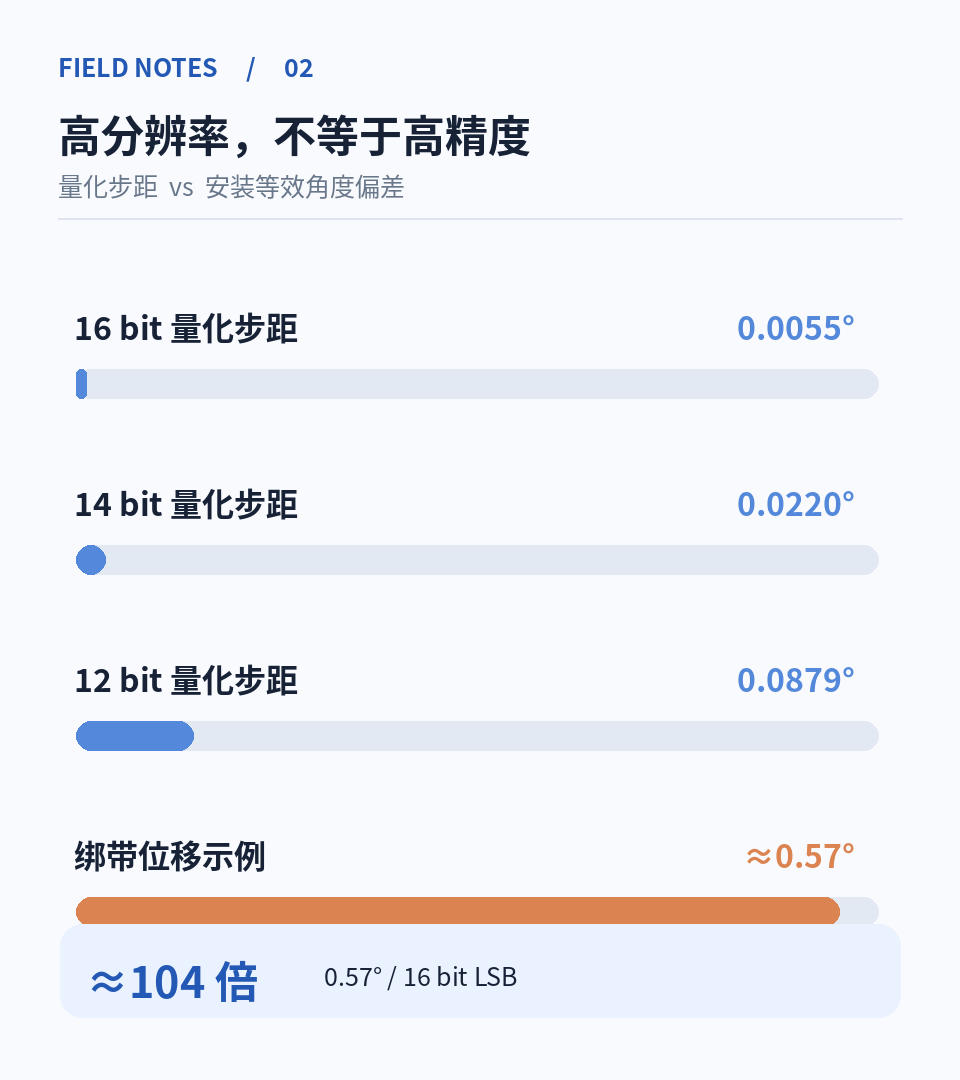
图1|芯片量化步距与机械安装误差的量级对照。数值为假设工况,不是AE01实测。
更麻烦的是,这种误差常常不是常数。弯曲时绑带被拉紧,伸展时机构间隙释放,同样的真实关节角度,从不同方向靠近可能得到不同读数——这就是迟滞。
多个关节一起作用时,误差还会传播到指尖。对人体手指的前向运动学进行线性化,可以写为:
J为关节角对指尖位置的雅可比矩阵;这里是小扰动近似。
靠近手掌的关节通常具有更大的下游有效力臂,因此同样0.1°的角度偏差,落到指尖可能造成完全不同的位置偏差。不同通道如果还存在共同的机械变形,误差也未必能够按独立随机噪声来合成。
所以,整套手套的误差预算必须包含结构变形、安装重复性、零点、迟滞和通道间相关性,而不能停在芯片数据手册。
03 / INSIGHT
深入芯片:为什么16位数字仍会错0.5°?
正余弦链路的误差谐波,是编码器绕不开的课题
先不讨论AE01用了哪种技术。设想一颗常见的正交信号角度传感器,磁场或光电检测经过前端处理后输出两路理想信号:
系统计算反正切得到角度:
问题是,现实中的模拟前端不可能完全理想。增益不一致、输入失调、正交相位偏差、磁铁偏心以及传感结构非线性,都可能让本应是圆形的信号轨迹发生变化。
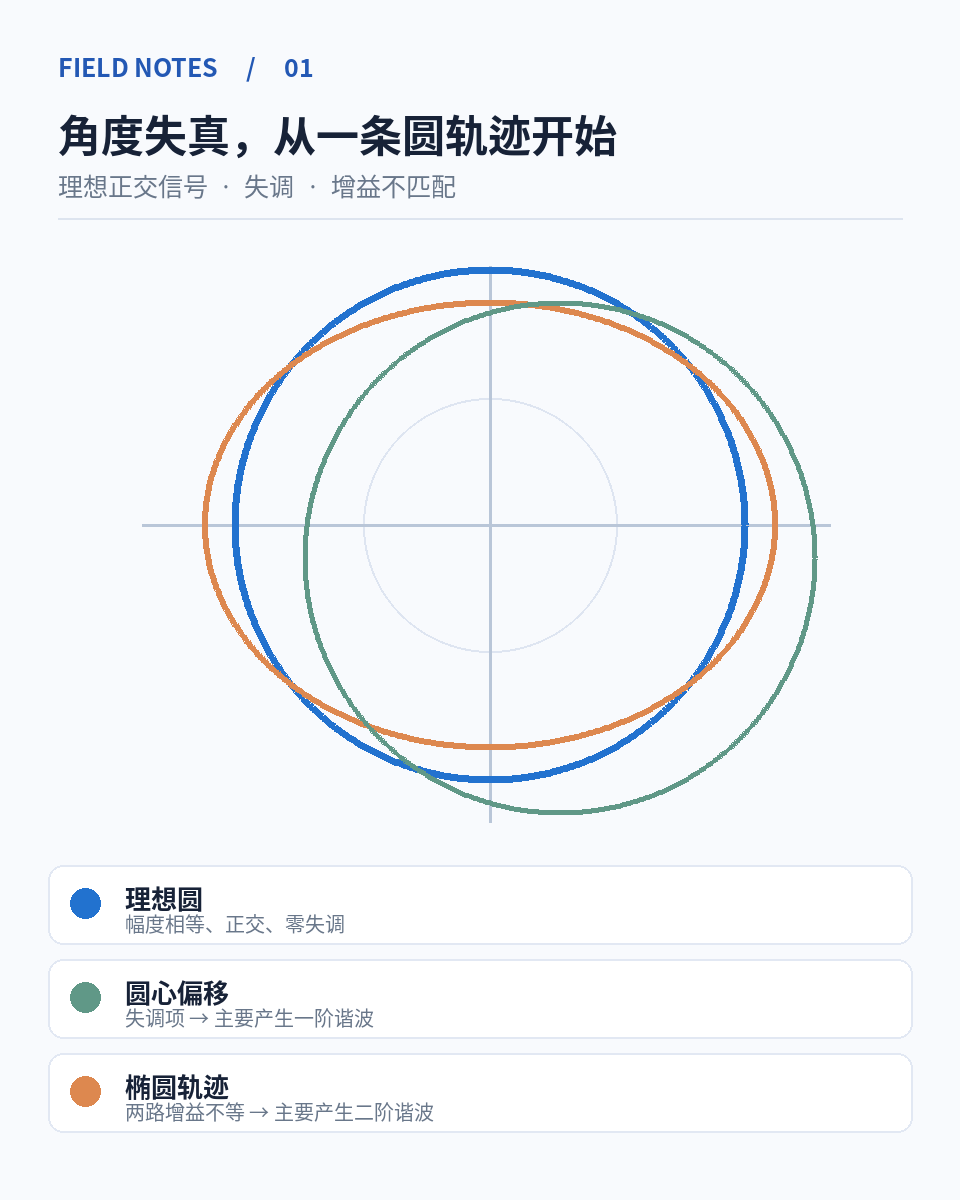
图2|正交信号的几何轨迹:中心偏移与椭圆畸变会转化为不同阶次的角度误差。
假设两路相对增益偏差分别为+g和−g,失调为ox、oy,在小误差条件下,解算后的角度误差可以近似写成:
这个公式很有价值。失调误差主要生成一阶角度谐波;两路增益失配主要生成二阶角度谐波。圆心挪动和椭圆拉伸,分别在角度域里留下不同的周期痕迹。
例如,X通道增益偏高1%,Y通道偏低1%,即g=0.01。未补偿的二阶角度误差峰值约为0.01 rad,也就是0.573°。这比16位编码器的一个LSB大约104倍。
ADC增加位数,只是让一个有偏差的角度数字被记录得更细。它不会自动消除失调、谐波失真和空间磁场误差。
还有一个数据手套特有的问题:测不到一整圈
工业旋转编码器的角度误差补偿,常可以通过完整360°扫描来识别周期项,再建立校准表。手指关节则通常只覆盖有限的机械角度范围。
如果只能在几十度到一百多度之间运动,零点偏差、局部增益变化、部分低阶谐波就可能在有限数据中表现相似。能否稳定区分这些误差,涉及标定参数的可观测性。
这也是为什么面向外骨骼的角度测量,不能简单地复制“磁铁转一圈—拟合误差表—写入NVM”的工业测试流程。
芯片的校准设计,最终决定的不只是角度精度,还包括整套手套的工厂标定成本。
04 / INSIGHT
Hall、TMR、光电、电感:到底谁适合手指?
一场由系统级装配公差决定的竞争
AE01未公开内部传感方案,这里只讨论几种微型角度测量路线的工程取舍。
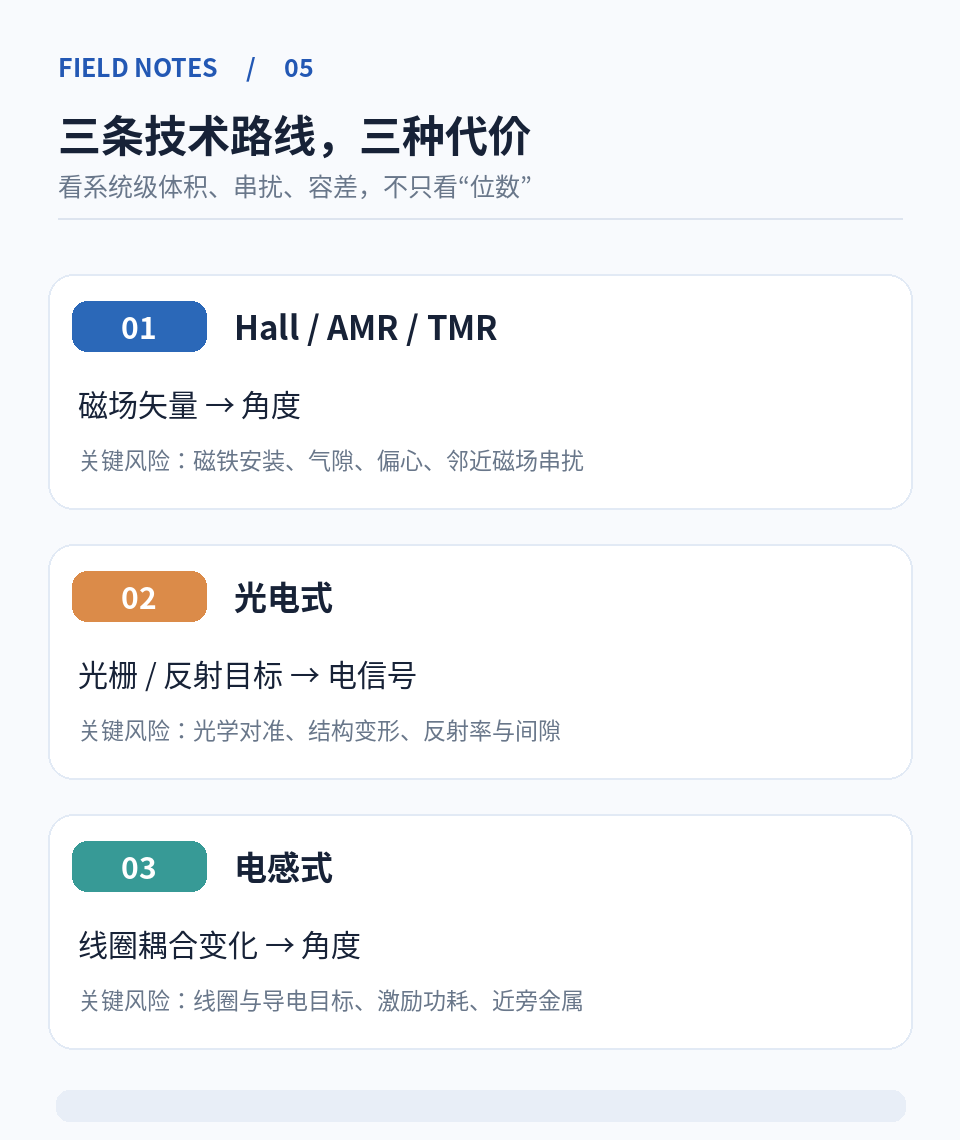
图3|微型关节角度测量的三类技术路线及其典型系统级约束。
磁角度方案:芯片很小,不代表整个系统很小
Hall、AMR、TMR可用于磁场角度测量,其中正交分量的解算架构非常适合实现单圈绝对角度输出。无需光路,对体积和穿戴结构很有吸引力。
但真正装机,还要放下磁铁、保持合理气隙,控制偏心和倾斜。22个磁测量节点靠得很近时,邻近磁铁的杂散场也可能改变原有磁场矢量,使单通道角度误差增大。
串扰量级不仅取决于相邻磁铁有多强,还取决于干扰磁场相对目标磁场的方向与比例。因此磁铁形状、朝向、距离,以及局部铁磁材料都要纳入设计。
光电方案:高细分能力之外,还要付光机结构的账
光电编码器可以使用透射光栅、反射式目标或其他光学结构实现非接触角度测量。成熟插值电路能够进一步细分周期信号。
但微型关节里的光源、光敏器件和码盘之间仍需保持可靠几何关系。间隙变化、反射率不均匀、码盘偏心或机构弯曲可能转化为幅度与相位误差。
光电结构能否在反复佩戴的外骨骼上长期保持对准,往往比单独的插值位数更难回答。
电感方案:摆脱磁铁,但线圈和金属环境不可忽略
电感式编码器通常依靠激励线圈、接收线圈和导电目标之间的耦合变化获得角度信息。它可以避免永磁体造成的一部分互扰,也不依赖可透射的光学路径。
但在手指上,线圈面积、导电目标结构、附近金属件、电磁耦合、激励功耗都会成为制约。多个近邻通道之间还可能需要解决激励串扰。
因此三种路线都不能只比较“最高分辨率”。更有意义的指标是:在给定安装空间和制造公差下,谁能以最低功耗、最少标定步骤,稳定输出可用角度。
05 / INSIGHT
500 Hz,为什么5毫秒比16位更值得关注?
动态误差与多节点同步,是另一个战场
AE01有线输出频率为500 Hz,相当于每2 ms输出一帧运动数据;官方给出的有线延迟是5 ms。注意:帧周期、端到端延迟和节点之间的采样偏差不是同一件事。
假设一个手指关节在快速动作中达到300°/s,而数据存在尚未补偿的5 ms时间滞后:
以40 mm的有效力臂估算,瞬时指尖位移差为:
计算得到约1.05 mm。这个例子并不意味着AE01具有1.05 mm动态误差,因为官方5 ms延迟的具体测量口径、时间戳和补偿机制并未全部公开。固定且可标记的延迟,也不同于随机的延迟抖动。
但它提醒我们:对于动态操作,滤波延迟和时间基准可能与静态精度一样重要。
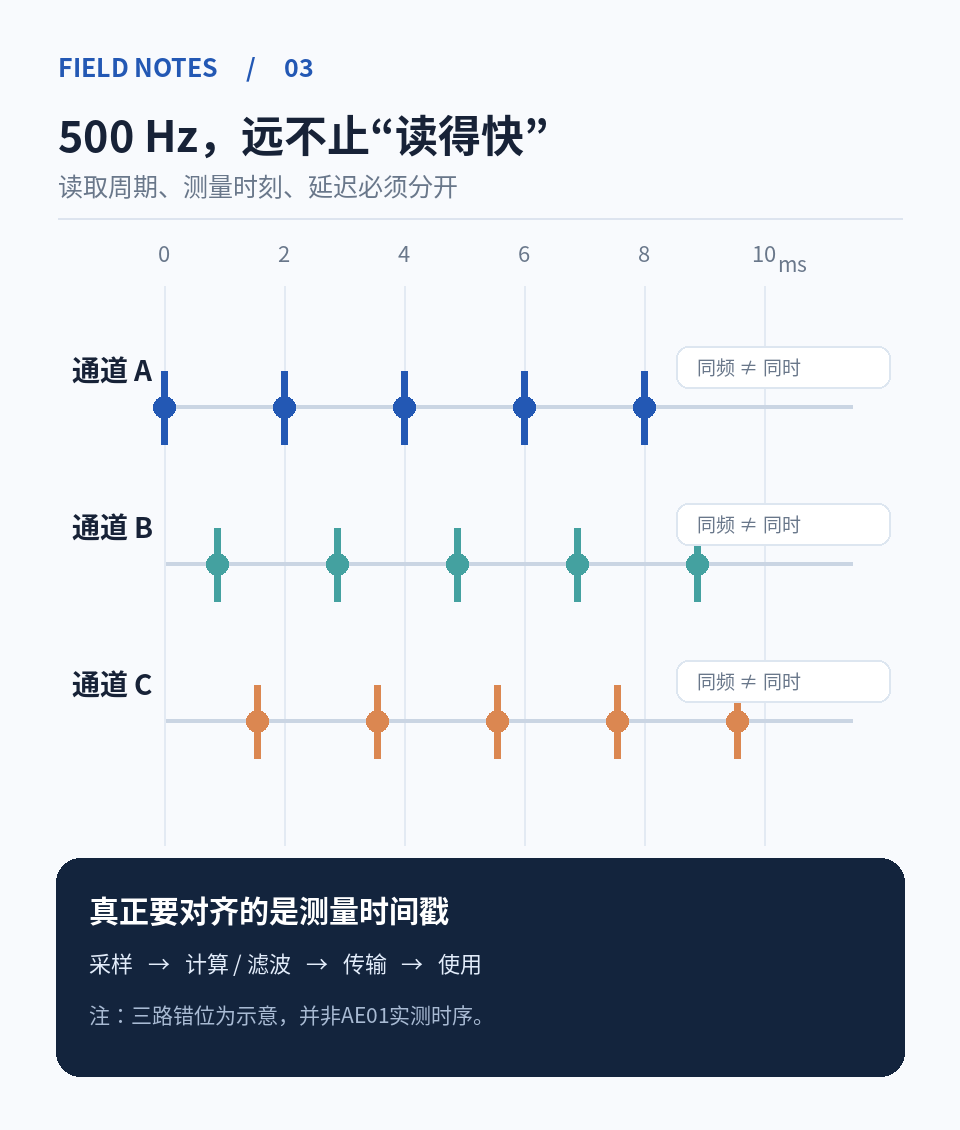
图4|三个通道按相同频率输出,不代表它们在同一时刻测量;时间线为原理示意。
假设控制器逐个读取22个SPI设备。若有的芯片在接到命令时更新角度,有的芯片输出上一个转换周期锁存的角度,即使总线足够快,组装出来的22维姿态向量也可能包含不同时间点的测量结果。
理想的方案是采用共同测量时基或同步锁存,并在读取时保留各通道的有效测量时间;或者掌握精确的采样时刻、滤波群延迟,再由主控进行时间对齐。
过去我们谈编码器接口,总习惯比较SPI频率、SSI时钟、ABZ边沿速率。面向机器人训练,另一个问题同样要问:这个角度究竟是什么时候测出来的?
06 / INSIGHT
22个角度,为什么不能直接复制给机器人?
从运动捕捉到运动重定向
Sharpa同期发布的W02灵巧手具有21个主动自由度,AE01则有22路关节运动测量。自由度数目并不相同,本身就提示了一个关键环节:运动重定向(Motion Retargeting)。
即使两者恰好都是22自由度,人的手指与机器人也不会有完全相同的关节轴线、连杆长度、运动范围和接触面。人的食指弯40°,机器人对应关节照抄40°,指尖轨迹仍可能完全不同。
所以要先利用人体运动学把角度转换成手部空间姿态,再结合机器人自身的运动学、关节限位和碰撞约束,反求机器人能够执行的动作。
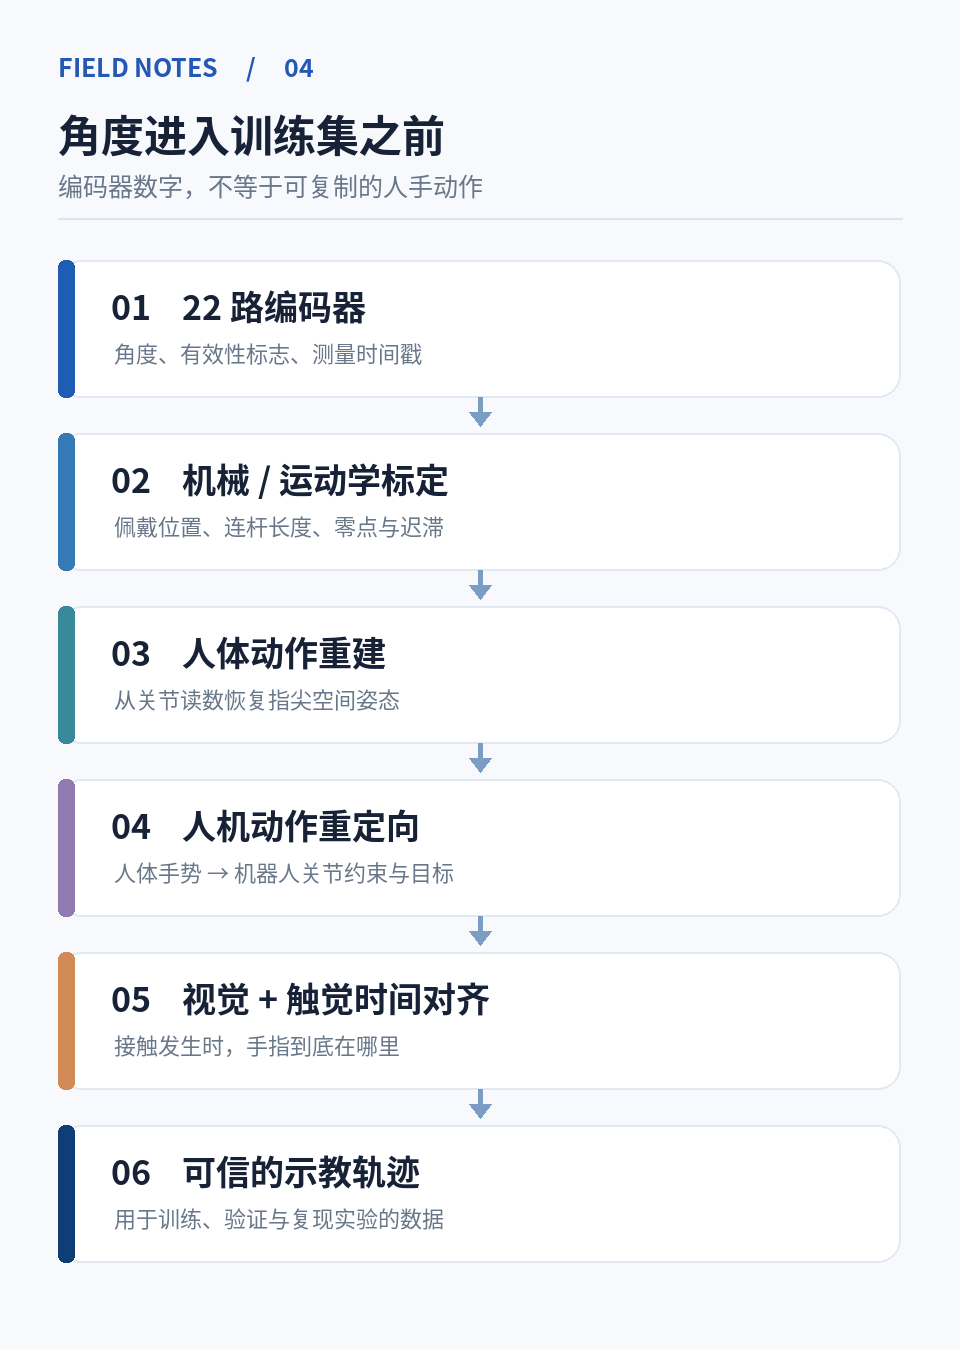
图5|从22路角度测量到机器人示教数据的典型处理链。不同厂商实际架构可能不同。
这里,编码器的一种误差会格外棘手:每次穿戴不同的角度零点与迟滞。固定偏差还有机会经标定修正,但如果每次戴上手套后,拇指、食指的机械耦合关系都略微变化,系统需要更强的标定与状态估计。
想象机器人抓杯子。角度数据说“食指已经接触杯壁”,触觉数据却说“尚未接触”。原因可能不是模型不会抓,而是角度数据与触觉状态没有对齐,或者外骨骼和人体之间发生了机械滑移。
这些结构化偏差一旦写入训练轨迹,模型可能把错误的物理关系当作正常示教反复学习。
以前,编码器测错角度,影响一次控制。现在,编码器测错角度,还可能把错误留在训练数据里。
07 / INSIGHT
五个振动马达,让编码器成为“本体感觉”
不是所有感觉都来自同一种传感器
AE01指尖上的五个LRA是触觉反馈执行器,不是负责直接测量物体硬度的触觉传感器。机器人上的触觉传感器检测接触状态,控制系统再把适合反馈的信息转为操作者能感受到的振动。256级振动反馈也不等于256级力测量精度。
从生理学类比,编码器提供的更接近本体感觉(Proprioception):肢体在哪里、正在怎样运动;触觉传感器则告诉系统何处发生接触,接触状态又如何变化。
机器人拧瓶盖,不能只知道手指转了多少角度,也必须知道什么时候接触瓶盖、什么时候握紧、什么时候开始滑动。位置、触觉、视觉需要共享可信的时间坐标。
因此,未来编码器在这一类设备上的价值,可能还包括提供测量有效性、异常诊断、采样时间戳以及校准状态。AI模型可以从坏动作中学习,但必须先分清“动作失败”和“测量出了问题”。
08 / INSIGHT
如果重新做一颗芯片,我会改什么?
从卖角度数字,走向交付可相信的运动状态
假如目标是数据手套,我不会优先把16位升级为20位。我会先重新排列产品规格书的优先级。
① 低功耗与整体结构微型化
22个关节节点共用有限的穿戴空间与电池能量。真正要小的是“芯片+磁铁/码盘/目标+布线”的整体,而不只是封装尺寸。
② 稳定的单圈绝对角度与有限角度标定
经常开关机的穿戴设备,需要快速获得可信角度;但传感器机械零点与人体解剖学零点必须区分。局部角度范围内的标定可观测性,应在芯片与工厂治具设计时就解决。
③ 可控的动态滤波与精确时序
支持同步锁存、确定的采样延迟、可配置滤波,以及能追溯的测量时间,比简单增加接口峰值速率更重要。
④ 诊断与可追溯的数据质量
磁场幅度异常、光学信号失效、温度偏移、前端饱和、角度数据无效、通信错误,最好都有明确标志,让上层训练系统能够识别和筛除异常片段。
⑤ 跨批次、跨佩戴的一致性
如果每一副手套的角度特性都不同,算法不得不持续适配。制造标定效率与装配容差的设计,最后会转化为整套数据采集设备的制造与运维成本。
09 / INSIGHT
真正的跃迁,不是编码器卖得更多
而是测量链路的责任被重新定义
可以把编码器的技术角色看成三个层次:第一层把物理场变成角度,关注传感结构、前端信号和误差补偿;第二层把角度变成运动状态,关注机械标定、多关节同步与动态响应;第三层把运动状态变成训练数据,关注跨模态时间一致性、有效性与可复现性。
这不是要让编码器芯片替机器人完成所有算法。恰恰相反,越是复杂的系统,芯片、机构、控制器和训练平台越需要清晰的边界。
编码器需要回答四件事:读到了什么角度?测量误差边界是什么?这个角度在什么时候测得?什么条件下不应该相信它?
对于机器人训练设备,能清楚回答这些问题的传感器,或许比单纯具有更高标称位数的器件更有竞争力。
THE TAKEAWAY
机器人可以从错误的动作中学习,
但前提是它必须知道,
那个动作真的发生过。
编码器不会因为具身智能而改变它的物理原理。但当一个角度数字开始被保存成示教数据,它承载的就不再只是一次位置反馈,还包括一次动作的证据。
从这个意义上看,编码器正在成为机器人的“本体感觉末梢”。它真正需要的不是无限增加的小数位,而是一条能够追溯、复现并验证的测量链。
— 如是有为 · 技术深读 —
资料与说明
Sharpa AE01官方规格
Sharpa IROS 2026新品公告
Sharpa W02官方产品资料
Human–Exoskeleton Kinematic Calibration, arXiv:2507.23592
说明:封面为概念创作,图1—图5均为技术示意。计算采用文中明确标注的假设,不代表AE01实测性能。AE01编码器的具体类型、芯片型号及单通道分辨率尚未公开。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。