宇树双足毛利63.18%, 关节敢用“普通霍尔”: 我算完20.58:1,又去看了FOC那10微秒
首发于公众号「如是有为」 · 查看原文
同一颗电机端编码器,在关节位置那边被减速比压小;到了FOC,机械角误差却乘极对数,延迟再乘电角速度。
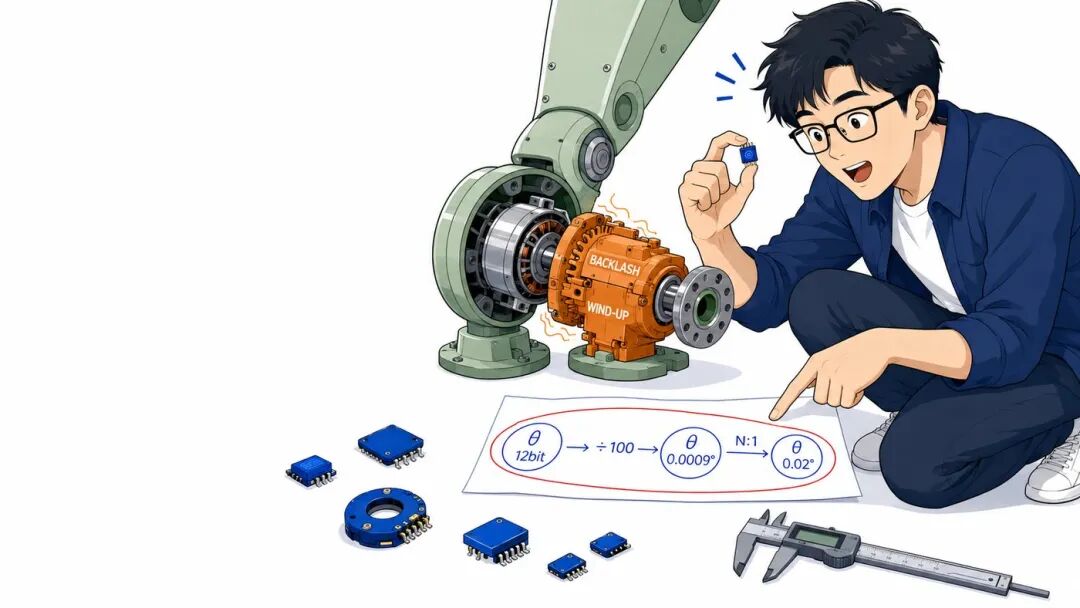
《财经》那篇宇树长文里,我最先停下来的不是上市,也不是王兴兴。
是两个挨得很近的数字。
一个是:2025年宇树人形机器人毛利率 63.18%。这个数在招股书里能直接对上;同年四足机器人毛利率是56.72%。
另一个更扎眼。《财经》采访的一位拆过宇树产品的具身智能公司CTO举例说,宇树不会使用高精度编码器,而是用搭载霍尔元件的“最普通的编码器”,两类方案成本可以相差百倍。
我看到这里第一反应不是“宇树真会省”。
而是:这颗霍尔到底站在哪条误差链上?
《财经》没有继续交代这颗编码器具体装在哪。宇树G1官网公开参数只明确写了一个很值得注意的词:关节编码器:双编码器。
那就不猜宇树内部BOM。先算一种关节里很常见、也最值得算的情况:如果其中一颗角度传感器位于减速器前、电机这一侧,这笔“精度”最后到底值多少钱。
01
我先去找减速比
公开拆解资料里,G1小腿处一个小关节用了二级行星减速器,总减速比约 20.58:1。它不是什么夸张的百倍减速,但拿来算量级已经够了。
宇树没有公开《财经》所说那颗“普通霍尔”的位数。我就拿一个普通的12 bit做示例。
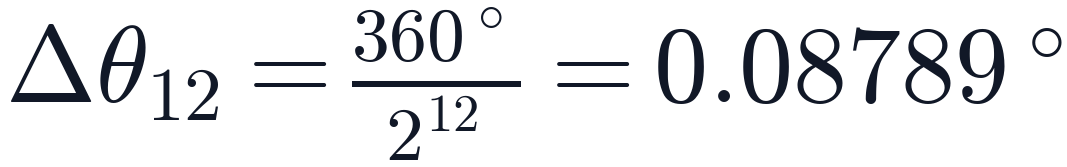
12 bit 的量化步距
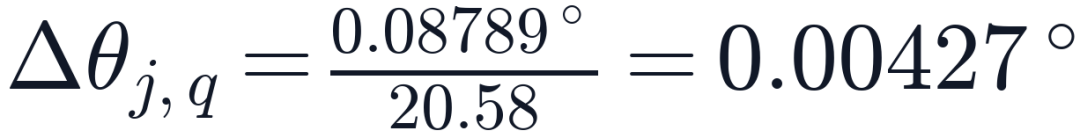
经过20.58:1折算后的量化步距
我算到这里,就已经不太想争12bit还是17bit了。
当然,0.00427°不是编码器精度,只是量化步距折算。实际磁编码器还有INL、偏心、磁场误差、零位和温漂。
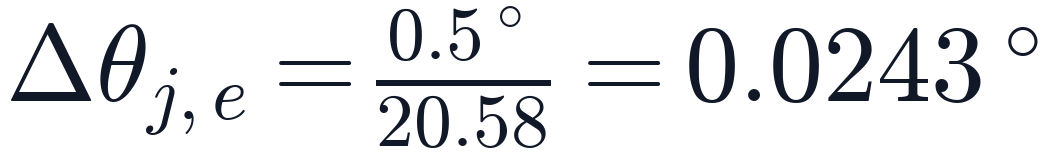
假设电机端机械角误差为0.5°
如果为了把电机端从0.5°做到0.1°,磁场、装配、标定、温漂一路往上堆,前面辛辛苦苦砍掉0.4°,真正落到关节端少掉的是:
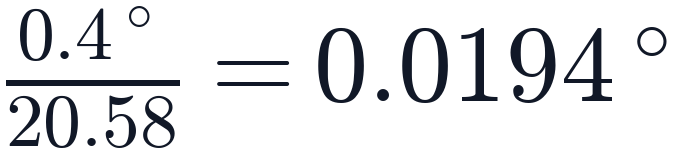
钱当然可以继续花。只是算到这里,我通常会先把头抬起来,看一眼减速器后面。
02
台架上真正烦人的,往往在编码器后面
空载的时候,很多关节都很好看。位置跟得漂亮,重复跑几遍也规规矩矩。
一加负载,味道就变了。电机端角度没觉得跑掉多少,输出法兰已经让了一截。
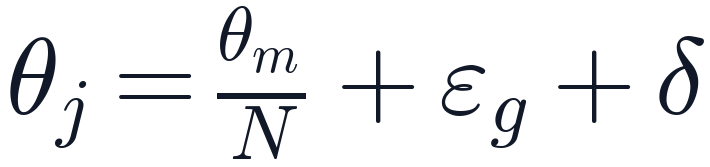
传动误差与负载弹性扭转,发生在编码器后面
编码器自己的误差进到输出端,会被减速比压一遍。减速器内部以及减速器之后才长出来的传动误差和弹性扭转,不会。
更麻烦的是,电机端那颗编码器根本看不见它们。所以我看一些关节方案,编码器规格写得特别豪华的时候,反而会先问后面机械链:前面多花的那几位,最后机械肯不肯兑现?
03
顺手往FOC一算,方向突然反了
到这里很容易顺手得出一句:电机端编码器不用太准。
但这句话只要往FOC里带一步,就会出事。FOC要的不是关节输出角,它要的是转子电角度。
刚才在关节位置那边,我们还在把机械角误差除以减速比;到了换相这里,机械角误差却直接乘上极对数。
一个在做除法。
一个在做乘法。
所以我绝不会因为减速器后面的定位账不敏感,就说FOC也不在乎电机端角度。它当然在乎。只是它烦的不是“最终关节能不能做到0.01°”那种准。它更烦零位、周期误差、噪声,以及:这个角度到底晚了多久。
04
我后来反而盯上了那10微秒
公开拆解资料把这类G1小关节电机描述在3000~5000 rpm级别。那就取5000 rpm看一眼。
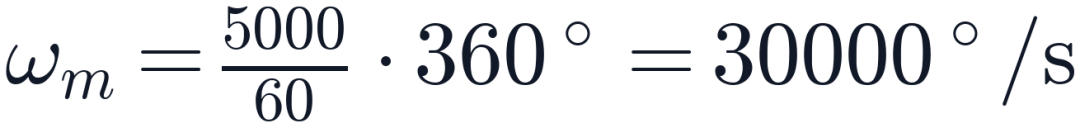
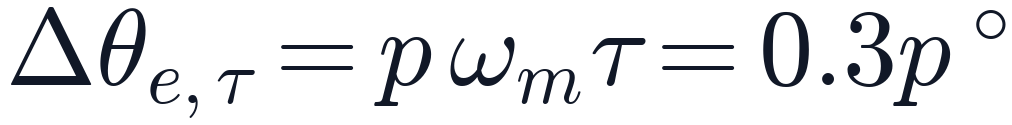
5000 rpm时,角度链每晚10微秒,机械角已经落后0.3°;进入FOC以后,再按极对数往上乘。
这时候有人把一颗编码器从14bit换到18bit,我第一反应真不一定是“更好了”。
台架上我会先问
延迟呢?
bit数最好找,INL通常也能找到。latency有时候得翻半天。可电机真正跑起来以后,这几微秒一点都不虚。
控制环拿到的不是一张静态Excel里的角度,而是某一个时刻的角度估计。分辨率再漂亮,角度如果已经旧了,FOC还是得按旧角度打电流。
一颗bit数没那么夸张、但延迟低、周期误差干净的磁编码器,放在高速换相里,完全可能比一颗静态参数漂亮、动态链很长的方案舒服。不是因为低bit有什么魔法,是因为FOC根本不认识“20bit”三个字。它只认识此刻你送进来的那个电角度。
同一颗编码器,两套完全不同的尺度
Position loop
FOC
05
然后我又回去看了一眼Dual encoder
宇树G1官网明确写的是:关节编码器:双编码器。
公开资料没有把两颗的具体芯片、测量位置、原理和控制分工说透,所以到这里别替宇树编故事。
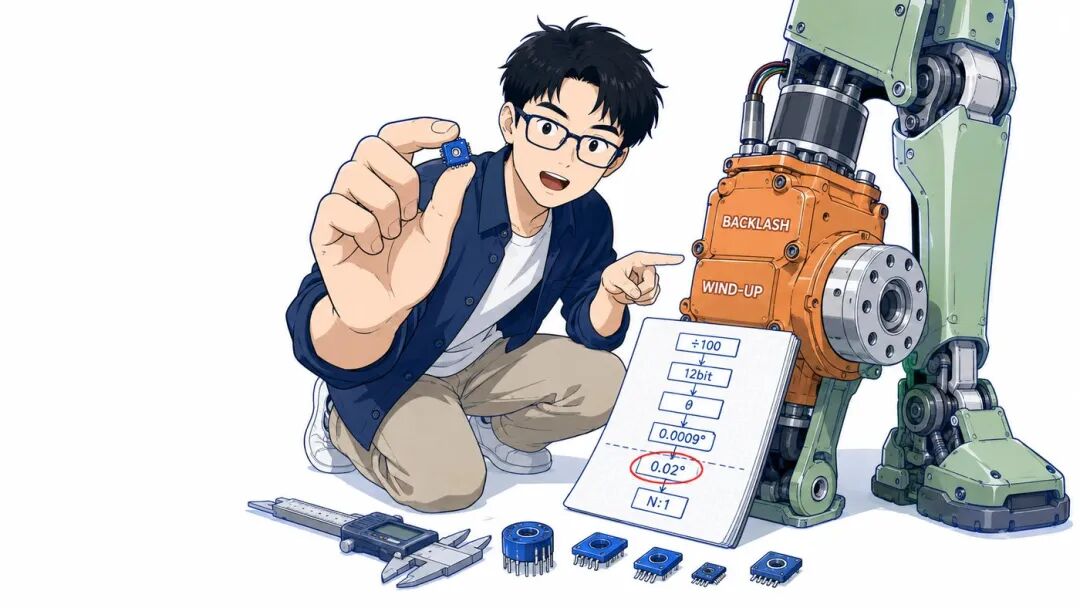
但“双编码器”本身已经很有意思。只要测量点不同,看到的东西就不同。靠前的传感器可以把高速转子运动看得很清楚,却看不见后面机械链自己发生的变化;越靠近最终输出的测量点,越有机会直接看到那些减速器前编码器看不到的东西。
06
“成本差百倍”,贵的当然也不只是bit
《财经》的匿名CTO说的是两类编码器方案成本可以相差百倍。这个数字是采访对象给出的量级判断,不是宇树招股书披露的BOM差价。
但做编码器的人很容易理解钱去哪了:更好的INL,更严的磁场或者光学结构,更小的偏心和气隙容差,温漂,逐颗标定,治具,标定节拍,装配一致性,以及这些全做完以后,动态延迟还能不能压住。
芯片贵一点只是开头。量产把这些指标同时做出来,才是真钱。
可如果其中某个性能最终进到关节输出端之前,还要先被20.58压一遍,那我一定会停一下。不是不做,先看看值不值。
63.18%的毛利当然不是一颗霍尔省出来的。宇树招股书对人形机器人较高毛利率的解释,本身就提到人形与四足部分零组件通用带来的成本优势,同时也持续做生产和采购降本。
但《财经》那句“普通霍尔和高精度方案成本差百倍”,还是让我把一只关节的账重新顺了一遍。
最后发现最有意思的并不是12bit到底够不够。
在关节位置那边,20.58替它做除法。
在FOC这边,极对数和转速追着它做乘法。
而真正从减速器后面长出来的那几笔误差,它甚至压根看不见。
我在台架上真正怕的,通常也不是一颗编码器只有12bit。
我更怕前面花很多钱,把一个马上要被减速比压下去的误差继续往下抠。另一边,10微秒已经开始按极对数收利息了。
参考资料
《财经》原文《宇树的低成本密码》: 财经杂志网页
《财经》全文转载版本,包含“普通霍尔编码器 / 成本可差百倍”采访段落: 新浪财经转载
宇树科技G1官方产品页,Joint Encoder:Dual encoder: Unitree G1
宇树科技招股相关公开文件,2025年人形机器人毛利率63.18%、四足56.72%: 公开披露页面
G1公开拆解资料,小腿小关节二级行星减速、总减速比约20.58等: 拆解资料转载
文中12 bit、0.5°及极对数p用于工程量级推导,并非宇树公开BOM参数;《财经》“普通霍尔、成本可差百倍”为受访CTO的拆解判断,并非宇树官方BOM披露。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。