300台人形机器人要跑半马,谁来保证关节编码器不在第3公里就“瞎眼”?
首发于公众号「如是有为」 · 查看原文
4月19日,北京亦庄,300多台人形机器人要在同一条半马赛道上开跑。
一、半马不是秀场,是一场把编码器拖上赛道的压力测试
这个新闻最吸睛的地方,表面上是“人形机器人终于开始像人一样跑步了”,但真正让硬件工程师后背发紧的,根本不是热闹,而是另一个问题:这21.0975公里,不是谁先跑完就算谁赢,而是谁能在整整几万步的重复冲击里,始终不把自己的位置感知跑丢。2026北京亦庄人形机器人半程马拉松目前公开的信息很明确,比赛将于4月19日举行,报名申请来自76家主体、超百支队伍,覆盖26个品牌、300余台人形机器人,其中自主导航参赛队伍占比约38%。这已经不是一场小圈子的技术秀了,它更像一次公开的、长时间的、带负载的系统压力测试。
很多人看机器人跑步,先盯的是电机功率、减速器寿命、控制算法、续航,甚至是摔倒时能不能自己爬起来。可真正把一台机器人从“能动”推到“能稳定地动”,中间有个特别不显眼、但又绝不能出错的东西,就是编码器。
因为对一个跑步中的关节来说,电机给多大力不重要,控制器先得知道它此刻到底转到了哪儿。这个“知道”,在实验室里看上去很简单,放到赛道上就一点都不简单了。跑半马不是转台测试,不是恒温箱,不是把关节锁在支架上看波形漂不漂。它是连续几小时的重复落脚、反复加减速、电机持续发热、结构持续震动、线束持续摆动,外加驱动器一直在旁边用PWM和换相制造电磁噪声。
对编码器来说,这种工况最可怕的地方从来不是误差慢慢变大,而是某一个瞬间,它突然“认错了自己在哪个周期里”。
这也是我觉得这场比赛真正有意思的地方。它第一次把很多平时躲在参数表后面的东西,硬生生拖到了公开环境里。你平时可以说自己静态精度多漂亮、重复性多好、标称分辨率多高,可一旦开始跑,问题立刻就变成另一套语言:高温下还稳不稳,冲击下还连续不连续,杂散磁场压过来时会不会误判,偶发尖峰来了以后会不会直接跳错一格。真正决定机器人会不会在第3公里突然腿软的,不一定是平均误差,而是那个最坏瞬间有没有越界。
很多做磁编码器的人都知道,类似游标这类多对极绝对位置算法最怕的,不是“噪声大一点”,而是参考通道在某个瞬间越过了解模糊边界。拿最典型的一类结构来说,假设内圈是N极对,高分辨率角度来自内圈,外圈提供低频参考,帮助系统判断当前落在哪个内圈周期里。那么这类融合算法能不能稳定输出唯一绝对角度,核心并不在“平时大概准不准”,而在参考误差是否始终被压在一个硬边界里。很多实现最后都会收敛到类似这样的判据:
这不是营销文案,这是解模糊唯一性的底线。比如N=32时,右边就是1/64圈,也就是机械角约5.625°。只要参考通道的瞬时误差始终小于这个边界,系统就还能知道自己在哪个32分之一周期里;一旦跨过去,事情就不再是“精度从0.2°掉到0.8°”,而是可能直接跳错一个极对周期。对32极对来说,那一下就是11.25°级别的突变。放在图表上也许只是曲线突然蹦 了一下,放在跑步中的膝关节或踝关节上,就可能是一次完全不该出现的虚假收腿或者虚假落脚。
二、真正危险的,不是平均误差,而是那个最坏瞬间会不会越界
这里最容易被外行误判的一点是,很多人总爱拿“典型精度”安慰自己。比如说,外圈参考在常温静止时误差也就一两度,离5.625°还远着呢,看起来挺安全。
但问题是,半马这种场景从来不按典型值出牌。磁体会温漂,霍尔或MR前端会漂,机械支架在冲击下会有微小位移,线束拉扯会带来结构应力,电机换相和大电流PWM又会带来时变杂散场。每一项单拎出来,可能都没到致命程度,可怕的是它们会在同一时刻叠到同一个参考通道上。
磁体磁通密度随温度升高而下降是公开的常识,NdFeB磁体常见的剩磁温度系数大约在每摄氏度负百分之零点几这个量级,温升一上来,幅值、相位、线性都可能跟着变。
功能安全标准谈的是危险失效发生的概率、容错和系统性失效控制,不是“这颗传感器一般情况下挺准”;EN ISO 13849-1也是围绕安全相关控制系统的性能等级和安全功能实现来展开,而不是单拿一个静态误差值就宣布系统安全。
所以这类高精度系统真正该看的,不是均值,不是RMS,不是“我们上周在台架上测得挺好”,而是包络峰值,是最坏时刻,是越界事件到底有没有可能发生。工程上最危险的一句话,就是“这个情况概率很低”。因为半马不是一分钟测试,它是长时间、重复、高循环次数的运行。单步里概率很低的异常,只要乘上足够多的步数、足够多的关节、足够多的机器人,最后就会变成一个非常现实的东西:你到底有没有机会在公开赛道上亲眼看到它摔。
说白了,这场比赛对编码器的拷问,根本不是“你在最顺的时候能有多准”,而是“你在最乱的时候还会不会认错周期”。
三、路线之争,拼的不是谁参数好看,而是谁更懂失效模式
这就把话题带到了路线选择上。不同方案,在半马这种工况下面临的不是同一类风险。
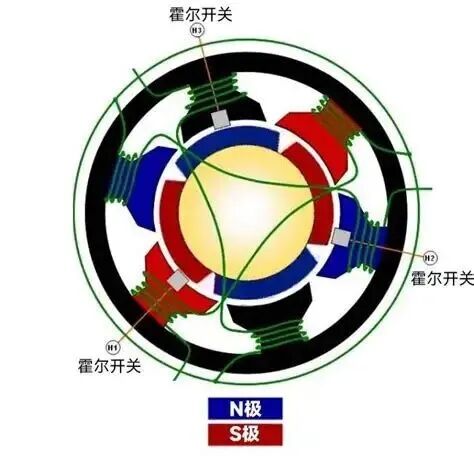
最便宜的那种方案,问题不是准不准,而是信息量本来就不够。三霍尔或者极粗粒度位置反馈,能不能让电机转起来是一回事,要不要拿它去支撑一个人形机器人长时间稳定跑步,是另一回事。它的问题不是偶尔漂一点,而是底层可观测性就有限。你让它在低速启停、反复冲击、动态姿态切换里一直把换相、扭矩和步态配合好,难度太大了。它便宜,但它天然更接近“能动”,离“能跑完”还有距离。
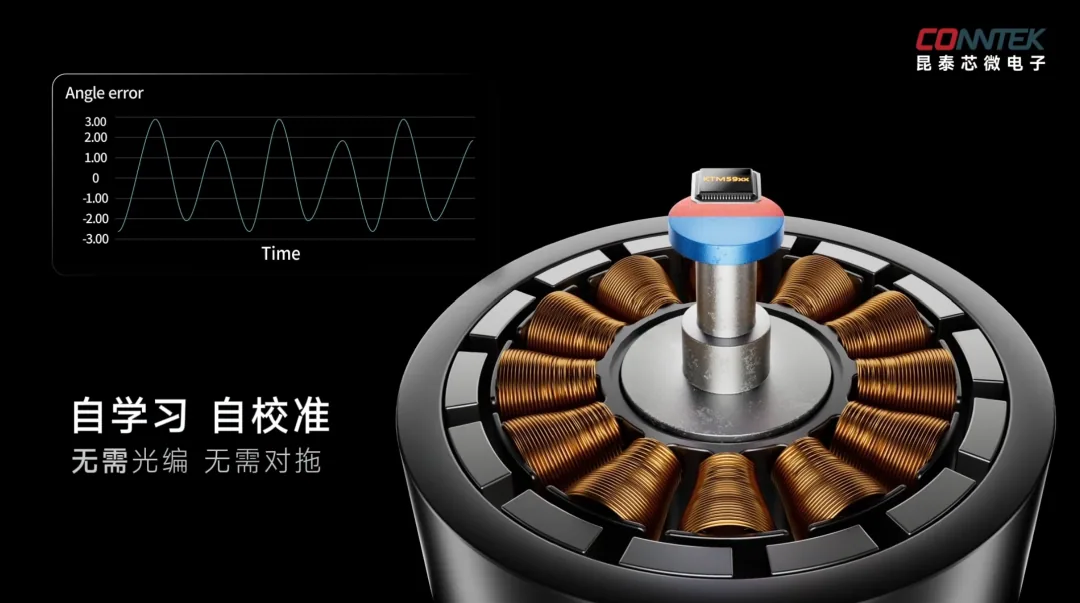
再往上一档,单磁环、单绝对角的离轴磁编方案,是很多机器人的现实选择。成本、体积、装配、供应链,都比较友好。它真正的挑战不在纸面分辨率,而在动态鲁棒性。也就是说,静止时你可以做到很好看,但跑起来以后,机械偏心、安装偏角、温漂、杂散场、振动,会不会把你从“误差连续变化”推到“解算偶发断裂”,这才是分水岭。很多团队最后拼的,不只是芯片本身,而是磁路设计、结构公差、装配控制、前端滤波、异常值拒判和整个伺服环的联调功底。真正能打的方案,往往不是最漂亮的,而是最不容易在脏工况里失态的。
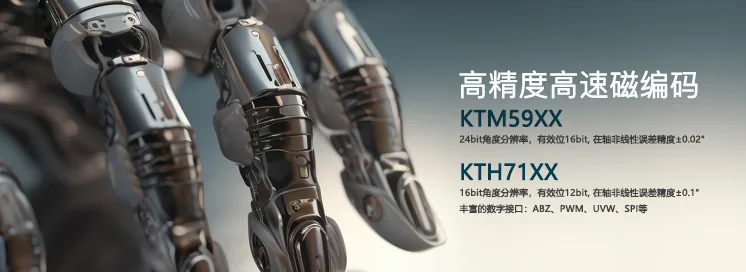
再往上,就是双通道、双传感器、双位置源交叉验证的路数。电机侧一个,输出侧一个;高速环看一个,位置环再看一个;或者同轴不同原理互相交叉。它贵,复杂,布置也麻烦,但逻辑很朴素:你既然知道单一位置源总有盲区,那就别把全部命运押在一个传感器上。这条路不是为了把静态精度从0.05度卷到0.01度,而是为了防止某一颗传感器在最倒霉的时刻突然说胡话,系统却没人能识别出来。
也正因为如此,我一直觉得人形机器人对编码器的真正筛选,不是“谁的宣传册写得更猛”,而是谁更理解“失效模式”这四个字。你到底担心的是幅值塌陷、相位扰动、偏心导致的周期性误差、换相点附近的瞬时偏移、强冲击下的机械相对位移,还是历史滤波把真实突变错当噪声给抹掉?每一种担心,最后对应的设计方法都不一样。你靠堆分辨率没用,靠堆位数也没用,甚至靠把曲线校到特别圆,有时候也没用。因为真正要命的那一下,往往不是“整体不准”,而是“局部突然不连续”。千万不要把"隐藏问题"当成"解决问题"。
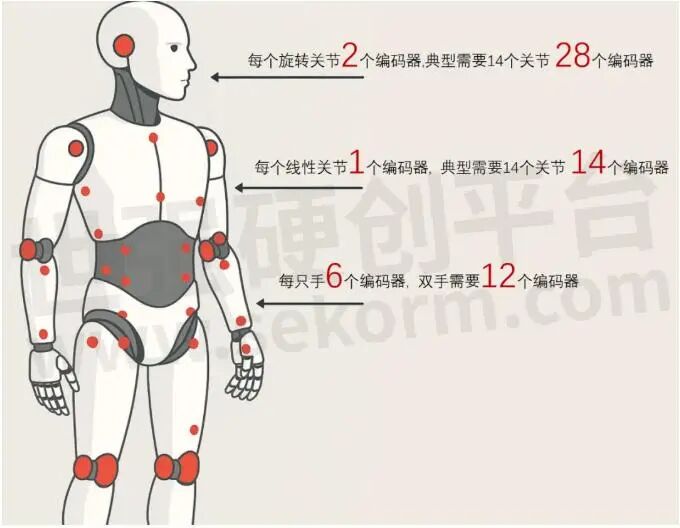
四、半马真正筛掉的,不是落后的品牌,而是不敢面对最坏工况的方案
这就是为什么我反复说,半马真正考的不是静态精度,而是动态边界。实验室里一张很漂亮的Lissajous图,到了赛道上不一定还漂亮;台架上连续转十分钟没问题,到了落地冲击和热饱和叠加的工况下,未必还能一样。你如果把文章写成“哪种编码器绝对最好”,那就俗了。真正更狠的写法,是把问题缩成一句:在21公里的真实扰动里,你的参考通道有没有可能越界。只要这句话立住,整篇文章就有骨头了。
从这个角度看,4月19日亦庄这场比赛,其实比很多发布会都更诚实。因为发布会只会告诉你机器人能跑,赛道会告诉你机器人为什么跑着跑着就不稳了。对做传感器的人来说,这种场合最残酷,也最公平。谁的方案能在长时间、高冲击、强耦合工况下把位置连续性保住,谁就真的值钱。谁只是平时参数好看,一上强度就开始偶发跳变、漂移失控、误判周期,那它在量产时代就早晚会被筛掉。
2026年大家都在说人形机器人进入量产元年,这话没有错。但量产这个词一旦成立,编码器行业面对的就不再只是“能不能做出来”,而是“敢不敢长期交付”。便宜但不稳的方案,最后会被售后拖死;贵但可靠的方案,随着规模起来,反而有机会把成本压下来,变成新的行业基准。真正的达尔文主义,不发生在PPT上,发生在真实运行里。
所以这篇文章最想说的,其实不是“机器人跑半马很酷”,而是另一句更冷的工程话:对编码器来说,最难的从来不是在最好的情况下测得准,而是在最差的时候也别跳错。前者叫性能,后者才叫底线。
如果4月19日那天,真有机器人在赛道上跑着跑着突然步态一乱、关节抽了一下、控制开始补救却越补越怪,那背后大概率不是一句“算法没调好”就能解释完的。很多时候,真正的罪魁祸首,恰恰就是那个平时谁都不愿意认真展开讲的词:失效边界。
而一个真正成熟的编码器方案,最终要回答的也只有一句话:你到底是大多数时候都不错,还是最坏那一下也不会错。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。