别只验磁钢:磁编码器高温验证,最后必须落到角度系统
首发于公众号「如是有为」 · 查看原文
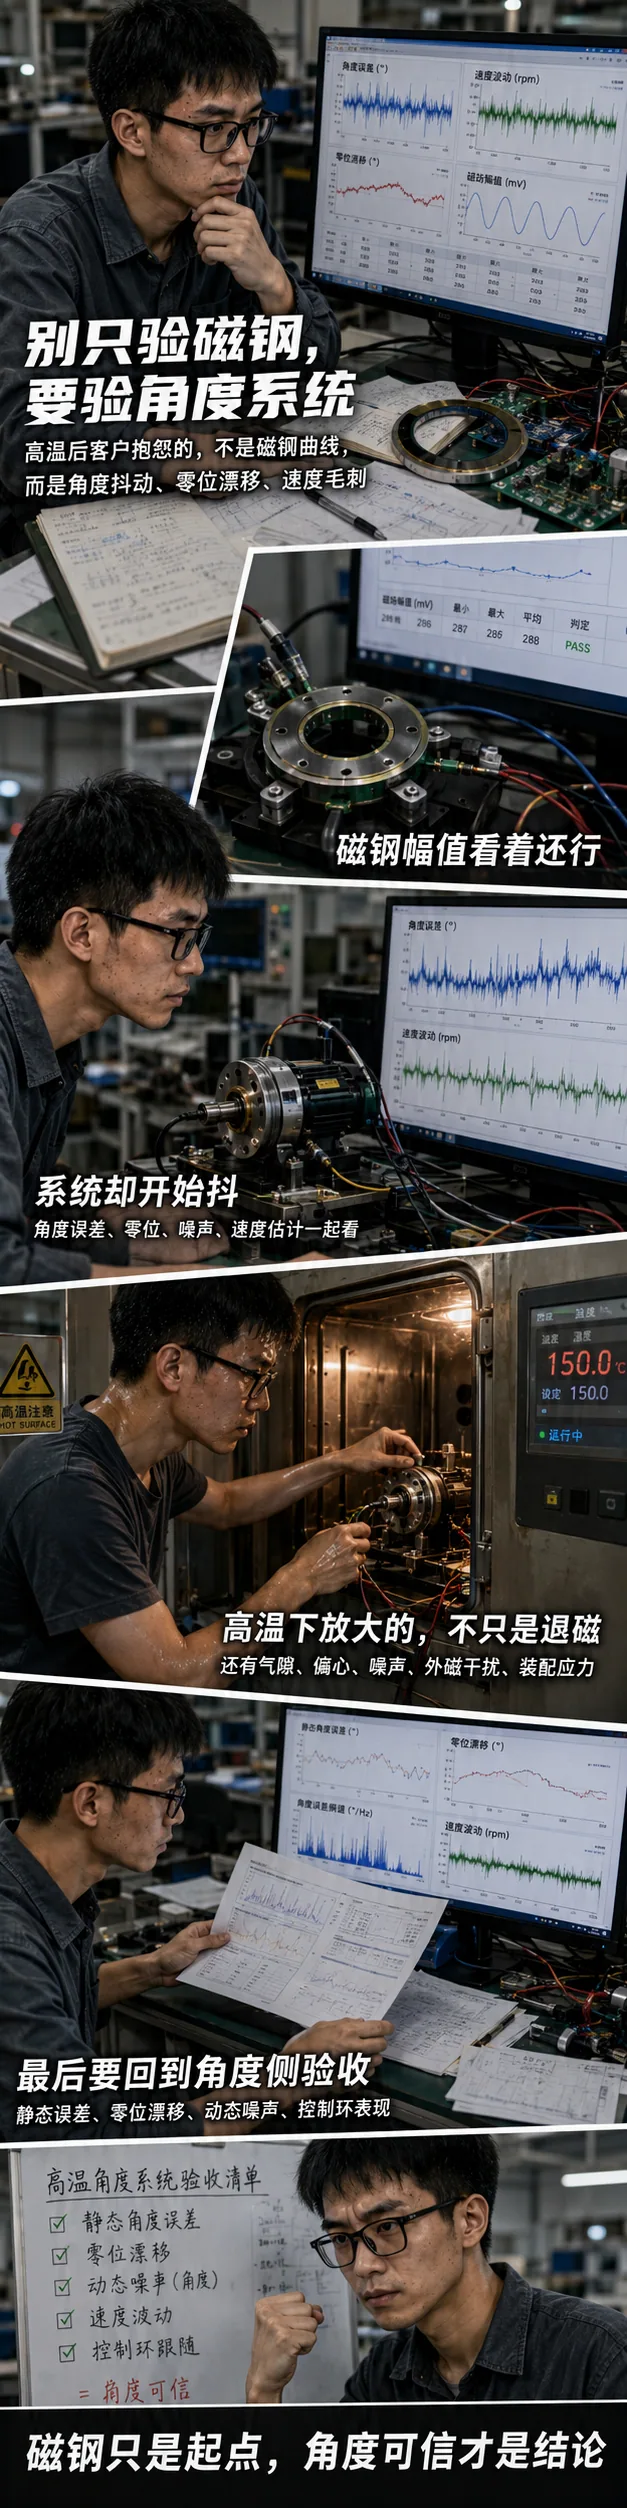
磁编码器高温验证,别只测一个点:T0、Thot、T1 三段少一段都不完整
前两篇我们分别讲了两个问题:第一,可逆退磁和不可逆退磁不能混;第二,高温验证不能只测一个点,必须把 T0、Thot、T1 三段数据对起来。到这里,很多工程师会觉得流程已经差不多了:概念分清了,三段也测了,是不是就能下结论了?
还不够。
磁编码器项目里还有一个更深的坑:你以为自己在验磁钢,其实客户最后验的是角度系统。
这句话听起来像废话,但很多高温老化报告恰恰就错在这里。报告里磁钢幅值曲线画得很完整,温度点也很齐,回温恢复率也算了,最后结论写“磁钢退磁风险可控”。可客户现场真正抱怨的不是“你的磁钢 Br 掉了多少”,而是“角度开始抖”“零位开始飘”“速度环开始毛”“机器人关节换向有轻微顿挫”。
磁钢没被判死刑,不代表系统就过关。磁钢幅值恢复,也不代表角度一定恢复。磁编码器真正交付的不是一块磁铁,也不是一条漂亮的磁场曲线,而是在温度、装配、外磁场、振动和电机电流扰动下,仍然能被控制系统信任的角度。
这就是第三篇要讲的核心:高温验证不能只停在磁钢侧,最后必须落到角度系统侧。
客户买的不是磁钢曲线,而是可用角度
磁编码器的名字里有“磁”,所以很多人自然会把问题收敛到磁钢上。高温后幅值下降,就查磁钢;回温后幅值有残差,就怀疑磁钢不可逆退磁;外场扰动后零位偏了,就问磁铁是不是被打坏了。这个思路不是完全错,磁钢当然重要,但它只是一条链路里的一个环节。
真实系统里,角度是这样出来的:磁钢或磁环提供磁场,传感器前端感知磁场方向和幅值,模拟前端或内部 ASIC 做放大、调理、补偿,再由角度解算算法输出位置,最后进入电机控制器、伺服驱动器或者机器人关节控制环。任何一个环节在高温下发生变化,最后都可能表现成角度问题。
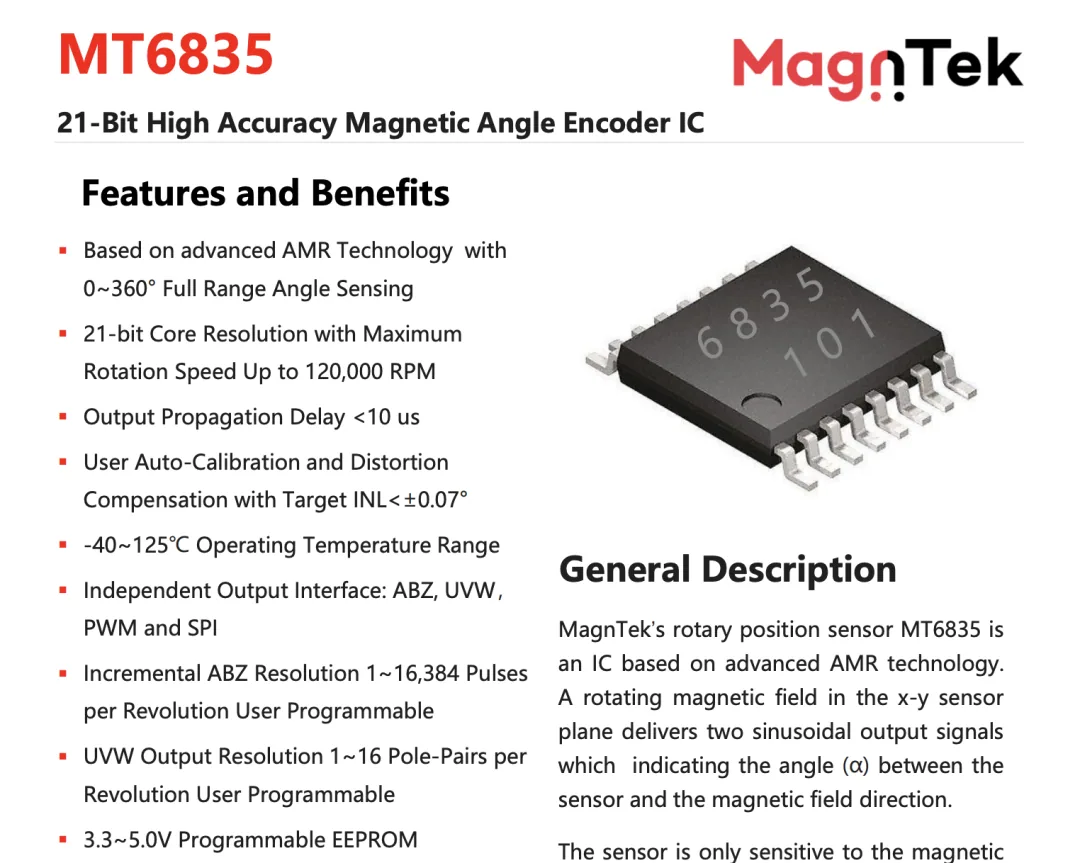
比如麦歌恩 MT6835 这类磁性角度编码器 IC,公开资料里写得很清楚,它基于 AMR 技术,做 0° 到 360° 绝对角度检测,支持 21 位核心角度分辨率,也支持 ABZ、UVW、PWM 和 SPI 等输出;多维科技 TMR3107/TMR3108 则是基于 TMR 技术的 17 位磁性旋转编码器芯片,公开资料中提到集成 TMR 传感器、信号调理、角度解算和多种输出接口。到了更下游,雷赛也有分体磁电系列绝对值旋转编码器,公开页面介绍其面向自动化设备、机器人、物流设备等工业场景。
这些产品形态不一样,有的是芯片,有的是读头,有的是完整编码器,但它们最后都不是在卖“磁钢幅值”。它们卖的是角度、接口、延迟、抗扰动、可靠性和系统可集成性。所以高温验证如果只在磁钢侧打转,就会出现一个很尴尬的结果:磁钢指标看起来通过了,客户系统还是觉得不好用。
幅值够,不代表角度一定好
磁编码器里最容易被误解的一个指标,就是幅值。幅值当然重要,没有足够的磁场,传感器前端的信噪比会下降,角度抖动会变大,外磁干扰也更容易冒出来。但幅值只是必要条件,不是充分条件。
一个系统幅值很高,角度仍然可能很差。原因很简单:角度误差不仅由磁场强弱决定,还由磁场形状、安装同心度、倾角、磁钢充磁质量、传感器位置、前端失调、Sin/Cos 幅值匹配和算法补偿共同决定。磁场很强,但偏心很大,角度误差照样会出现明显的一次谐波;磁场很强,但磁环充磁不均,二次或更高阶误差照样会出来;磁场很强,但芯片安装倾角不对,Sin/Cos 波形照样可能变形。
反过来,幅值下降也不一定立刻等于角度失效。如果系统设计余量足够,前端噪声低,补偿算法做得好,装配一致性也好,幅值在一定范围内下降,角度指标仍然可能满足验收。真正要看的不是“幅值有没有掉”,而是“幅值变化有没有传导到角度误差、零位漂移、噪声和控制环表现”。
这就是为什么我不建议在报告里只写“高温后幅值下降 8%”。这句话太单薄。更应该写的是:高温后幅值下降 8%,角度误差 RMS 是否增加?峰峰值是否增加?一次、二次谐波有没有变?零位有没有漂?噪声谱有没有抬升?速度估计有没有毛刺?这些问题不回答,幅值数字本身很难支撑系统级结论。
高温会把角度系统里的短板全部放大
很多磁编码器方案在室温下看起来都很好。实验台上转一圈,幅值够,角度曲线也顺,校准以后误差还能压得很漂亮。问题是,高温会把原来被掩盖的短板放大。
第一个被放大的,是低幅值下的噪声占比。高温下磁钢磁性能下降,传感器看到的有效信号变小,同样的前端噪声、ADC 量化噪声、供电噪声,在角度侧占比都会变大。室温下只是轻微抖动,高温下可能变成速度估计毛刺。
第二个被放大的,是椭圆度和幅值失配。Sin/Cos 两路如果本来就不完全对称,高温下增益、偏置、磁场分布再发生变化,椭圆可能更明显。角度解算本质上依赖反正切,输入信号一旦不再接近理想圆,误差就会在角度上体现出来。
第三个被放大的,是装配偏差。磁钢和芯片之间的气隙、偏心、倾角,在室温下可能还在补偿范围内。高温后结构件热膨胀、胶水应力释放、轴套位置微变,这些偏差可能被放大。你看到的是角度误差变差,但根因未必是磁钢退磁。
第四个被放大的,是外磁干扰。机器人关节、伺服电机、AGV 驱动轮里,磁编码器附近不只有一颗小磁钢,还有电机永磁体、大电流绕组、刹车器、线束和结构件。高温下有效信号幅值下降以后,同样强度的外磁场干扰,相对占比就上来了。
所以高温验证不是简单地看磁场有没有掉,而是要看系统在“低幅值 + 热漂 + 结构变化 + 外磁场”的组合条件下,角度还能不能稳。
机器人关节里,磁编码器不是独立器件
如果这个问题放到机器人关节里,会更明显。关节里面空间很紧,电机、减速器、刹车器、编码器、线束、轴承和结构件挤在一起。编码器不是一个安安静静待在实验台上的器件,而是被装进一个热源、磁源、振动源和机械误差源都很密集的环境里。
RLS 的 AksIM-2 就是一个很典型的参照案例。它是离轴绝对式磁旋转编码器,公开资料中介绍它采用紧凑低矮读头检测薄型轴向充磁磁环的磁场,适合安装空间有限的应用;RLS 也把磁编码器产品用于机器人等应用场景。这类产品说明了一个趋势:越是机器人关节这类空间受限场景,越需要把磁环、读头、结构安装和角度输出作为一个整体来看。
国内产品也一样。雷赛分体磁电系列绝对值旋转编码器公开页面里提到,它采用磁编码技术,强调抗振动、抗冲击、抗污染,适用于自动化设备、机器人、物流设备等环境复杂场景,并列出了 23 位、17 位等分体磁电系列产品形态。到了这种层级,高温验证如果只测磁钢,显然不够。因为客户最后感知到的是编码器输出角度能不能被驱动器稳定使用。
机器人客户真正关心的是:高温下关节定位有没有抖,低速爬行有没有纹波,速度估计有没有毛刺,零位有没有漂移,回温后重复定位是否还一致。这些指标都不是单颗磁钢能独立回答的。磁钢只是源头之一,最终要回到角度系统。
角度侧至少要看四类指标
既然不能只验磁钢,那角度系统到底该怎么验?这里不展开第二篇的三段流程,只讲指标口径。我的建议是,磁编码器高温验证里,角度侧至少要看四类指标。
第一类是静态角度误差。不要只看一个 RMS,最好同时看峰峰值、最大误差、低阶谐波和误差谱。RMS 很容易把局部尖峰抹平,但客户在换向、定位或低速爬行时,可能恰恰会被某个周期性误差击中。一次谐波往往和偏心相关,二次谐波可能和磁场椭圆度、传感器轴向误差、磁环质量有关,更高阶成分也可能来自充磁不均或结构周期性误差。只看 RMS,很容易过于乐观。
第二类是零位漂移。很多伺服和机器人应用对绝对零位非常敏感。高温下零位漂了,回温后零位又没有完全回来,客户看到的就是关节坐标不一致、回零偏差或装配标定失效。零位漂移不一定来自磁钢不可逆退磁,也可能来自结构状态变化、芯片偏置变化或者算法补偿基准变化,但它必须被记录。
第三类是动态噪声和速度估计。角度静态误差好,不代表速度环一定干净。很多编码器问题是在动态控制里暴露的:低速时爬行不平滑,高速时速度估计毛刺,换向时有轻微冲击。这类问题和角度噪声、输出延迟、接口刷新率、控制器滤波策略都有关系。比如 MT6835 公开资料里提到角度输出延时 2 微秒到 10 微秒、支持最高 120000 RPM,这类高速场景更不能只看静态角度表格,还要看动态输出在温度变化下是否稳定。
第四类是异常状态和诊断信息。如果芯片或模块提供幅值诊断、磁场过强/过弱报警、CRC、通讯错误、状态位、校准状态等信息,高温验证时都应该同步记录。因为很多时候角度还没完全坏,诊断信号已经开始提示边界状态。只记录最终角度,不记录状态信息,会丢掉很多提前预警的线索。
不要让磁钢供应商替系统背锅,也不要让系统问题伪装成磁钢问题
在项目现场,我见过很多类似争论。客户说高温后关节角度抖,第一反应是磁钢退磁;磁钢供应商拿出材料曲线,说温度恢复后磁性能没问题;编码器团队说芯片输出正常;结构团队说装配尺寸在公差内。每个人都拿着局部证据,最后却解释不了整机现象。
这种时候,最怕的就是让磁钢供应商替系统背锅。因为如果根因其实是气隙热漂、传感器安装倾角、PCB 变形、算法补偿只在室温有效,继续追磁钢只会浪费时间。换更高等级的磁钢也许能暂时提高幅值余量,但不一定解决角度误差谱和零位漂移。
同样,也不要让系统问题伪装成磁钢问题。回温后幅值有残差,批次分散度变大,外场扰动后角度和幅值都出现不可恢复偏移,这些现象当然不能忽略。磁钢本身、充磁一致性、材料等级、工作点设计都需要被追踪。但追踪磁钢,不等于停止追踪角度系统。最终还是要问:这些变化有没有穿透到角度输出?有没有影响控制环?有没有超过客户验收口径?
一个成熟的工程结论,不应该写成“磁钢没问题,所以系统没问题”,也不应该写成“系统抖了,所以磁钢有问题”。更靠谱的写法是:磁钢侧发生了什么,角度侧发生了什么,两者之间是否存在对应关系。如果没有对应关系,就继续查结构、电路和算法;如果有对应关系,再进一步判断磁材、充磁、工作点和外场余量。
产品型号越具体,系统验证越不能抽象
前面提到的 MT6816、MT6835、TMR3107、TMR3108、雷赛分体磁电系列、RLS AksIM-2,并不是为了做产品推荐,而是为了提醒一个现实:今天的磁编码器早就不是“磁钢 + 霍尔片 + 简单 arctan”这么粗糙的东西了。公开资料里这些产品已经在讲高分辨率、高转速、多接口、自动校准、机器人应用、复杂工况适应。产品越往系统里走,验证就越不能停留在单一零件口径。
比如一颗 MT6835 用在闭环步进或小型伺服里,芯片可以提供高分辨率角度和多种输出接口,但整机高温下的速度毛刺可能来自磁钢幅值下降,也可能来自安装偏心,也可能来自控制器对编码器噪声的滤波策略。再比如 TMR3107/TMR3108 用在机器人关节读头里,TMR 传感器本身只是感知磁场,最后角度能不能稳,还取决于磁环、结构、标定、通讯和控制环。再比如雷赛这种分体磁电绝对值编码器形态,客户买到的已经是一个编码器产品,验收自然更应该落在角度输出和工业环境适应性上。
所以,报告里可以出现具体型号,但不能只围着型号做“参数背诵”。真正有价值的是把型号放进系统场景里问:它在这个磁钢、这个气隙、这个安装结构、这个温度范围、这个控制环里,角度表现如何?
高温报告的结论,应该从“磁钢合格”升级成“角度可用”
我建议以后的高温验证报告,最后不要只给一个磁钢侧结论,而要给一个系统侧结论。磁钢侧当然可以写,比如幅值下降、回温恢复率、批次分散度、外场扰动后的残差。但后面必须接上角度侧判断:角度误差是否满足验收,零位漂移是否可接受,动态噪声是否影响控制环,误差谱是否出现新增风险项。
一个不够好的结论是:“高温后磁场幅值下降 8%,回温后恢复到 98%,磁钢风险可控。”这句话不是错,但它还不够。因为它没有告诉客户角度到底能不能用。
更好的结论应该是:“高温下幅值下降 8%,但角度误差 RMS、峰峰值、低阶谐波和速度估计噪声仍在验收范围内;回温后幅值恢复到 98%,零位残差小于阈值,角度误差谱未出现新增异常。因此本轮测试中,磁钢侧表现为可恢复变化,角度系统侧满足高温工作要求。”
如果情况不好,也要写得清楚:“高温下幅值下降后,角度误差二次谐波明显上升,速度估计噪声增加;回温后幅值基本恢复,但零位和误差谱未完全恢复。该现象不支持简单判定为磁钢不可逆退磁,建议优先复查气隙、偏心、传感器安装倾角和高温补偿参数。”
你看,这样写就不会把问题简单甩给磁钢,也不会绕开客户真正关心的角度输出。
最后说一句
磁编码器高温验证,最容易犯的错误,是把“磁场测量”当成“系统验证”。磁场当然要测,磁钢当然要验,但那只是起点,不是终点。
客户买的不是一块磁钢,也不是一颗芯片参数表,而是一个在高温、装配偏差、外磁干扰和电机控制扰动下,仍然能稳定输出角度的系统。
所以,别只问磁钢有没有退磁。还要问角度有没有抖,零位有没有漂,误差谱有没有变,速度估计有没有毛刺,控制环有没有被影响。
磁钢曲线再漂亮,角度系统不过关,客户照样不会买单。反过来,磁钢幅值有可解释的高温变化,但角度系统仍然稳定、可恢复、可验收,这才是工程上真正有价值的结论。
磁编码器验证的终点,不是证明磁钢没事,而是证明角度可信。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。