FOC里最恶心的事,不是磁编码器不准,而是你永远在“低速安静”和“高速不迟”之间二选一
首发于公众号「如是有为」 · 查看原文
做 FOC 写到后面,很多人都会碰到一个很拧巴的现实:磁编码器不是不能用,也不是精度表上不好看,而是一旦真的进环路,它最折磨人的往往不是“准不准”,而是“慢不慢、抖不抖”。
AS5600 这类器件本身就带可编程的快/慢数字后处理滤波;类似 KTH5701 这类数字三轴 Hall 器件,也是在测量性能、功耗和读取方式之间做平衡。问题不在于它们有没有角度输出,而在于这些角度进了 FOC 以后,噪声和延迟会立刻变成两个互相掐架的东西。
低速最烦的,往往不是角度本身,而是速度一下子脏了
很多人第一次上磁编码器,看到的是角度值还能看,真正炸毛的是速度值。因为低速下你最常见的写法就是
这一步本质上是在做差分。只要角度有量化、抖动、总线读取时刻不稳,或者内部滤波让更新节奏不那么“干脆”,这些小误差都会在速度估计里被放大。AS5600 本身就是 12 位角度器件,同时内部还有可配置的数字后处理滤波;SimpleFOC 社区里围绕 AS5600 的一个典型抱怨,就是“角度能用,但 velocity 很容易变得 noisy / unstable”。这不是软件平白无故造出来的噪声,而是“角度链路不够干净”在速度差分里被放大了。
所以低速时你看到的“电机在抖”,很多时候并不完全是电机本体在抖,而是编码器角度链路的颗粒感、抖动和更新不确定性,经过速度估算以后,被放大成了控制器眼里的“速度噪声”。这也是为什么很多人一上低通、卡尔曼、滑动平均,表面上马上就“顺”了。
可你一把它滤顺了,高速又开始变迟
问题真正恶心的地方在这里:你低速刚把噪声压下去,高速又开始觉得电机“肉”“闷”“发热”“不跟手”。
根子很简单。滤波压掉的是高频噪声,同时也带来了相位滞后。 AS5600 的 datasheet 写得很直接:它有快滤波和慢滤波两套行为,快滤波是为了 step response,慢滤波是为了 noise;而且 step response 最后还要等两个完整采样周期,才能落到慢滤波决定的最终值上。这个表述已经说明问题了:你想更安静,就得接受更慢的响应;你想更快,就得接受更吵的输出。
放到 FOC 里,这个“更慢”不是抽象概念,而是直接变成电角度相位滞后。只要总延迟是 ,电角速度是 ,那相位落后大致就是
速度一高、极对数一多,这个账就会很难看。你在低速区加的那点滤波,到了高速区,常常就会变成电流环和速度环都在“追一个已经过去了的角度”。这时候电机不是不转,而是开始不利索、效率变差、发热变重,严重一点就会出现很明显的动态退化。这个因果链条,FOC 写久了的人都很熟。
I2C不是原罪,但它确实很容易把问题放大
很多人喜欢一句话把锅全甩给 I2C,说“I2C 不适合 FOC”。这么说太粗了,但也不是完全没道理。
先说客观事实:AS5600 支持 Fast-mode Plus I²C,从 datasheet 看,最大 SCL 频率是 ,纸面上并不算慢。可 FOC 里真正要命的,不是“总线理论最高能跑多快”,而是角度链路是不是足够确定。内部角度更新节奏、主控轮询时刻、任务调度、总线事务长度、速度差分窗口,这些东西只要凑在一起不够稳,最后都会在速度估计和相位滞后上体现出来。开发社区里对 AS5600 的一句非常典型的话就是:I2C is slow and will limit your performance compared to using a SPI based sensor。这个说法不算严谨的学术结论,但非常符合一线开发者的实际体感。
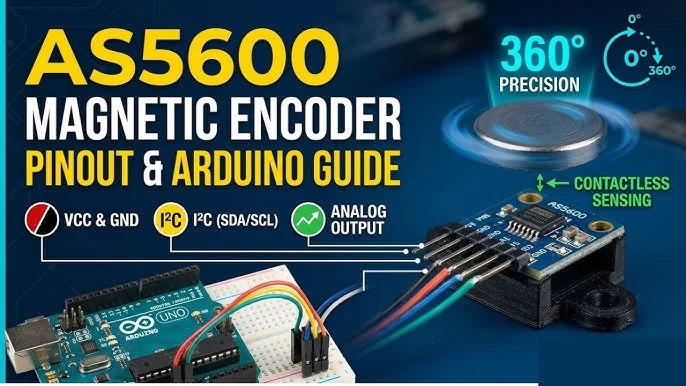
所以真正该说的是:I2C 不是不能闭环,而是它更容易把“角度更新不够确定、低速差分更脏、高速链路更迟”这些问题摊开来。 你拿它做旋钮、做慢速位置环、做人机输入,体验可能很好;你拿它硬扛高动态 FOC,链路里那些原本就存在的小毛病,马上就会被放大。这个差别,不在“有没有角度”,而在“这条角度链路能不能又快又稳地喂给控制器”。
换成更强一点的数字磁传感器,也不是自动通关
有人会说,那我别用 AS5600 这种旋钮味太重的器件,换成更灵活一点的,比如 KTH5701,不就好了?
这当然比最简角度器件更有空间。按昆泰芯公开口径,KTH5701 是数字输出三轴线性 Hall 芯片,支持 I2C 或 SPI,从原始磁场数据里结合软件算法提取运动信息;datasheet 也写了 continuous sensing mode、single mode、wake-up & sleep mode 等多种模式。问题是,这不代表它天然就是一条“零等待、零抖动、专为高带宽 FOC 准备好的角度流”。官方应用描述里,它更明确地提到的是 joystick、knob、displacement measurement 这类场景。
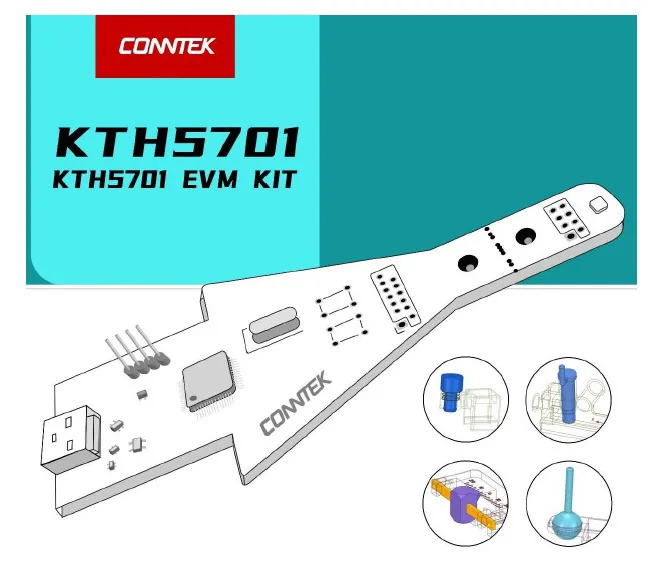
更关键的是它的读取机制。KTH5701 的 datasheet 写得很明白:在 continuous sensing mode 下,INT 低的时候芯片正在测量,这时主机不能读回结果;必须等 INT 拉高,表示一次测量完成后,才能 read back;而且测量间隔和单次测量时长还受工作模式、启用轴数及采样配置影响。换句话说,这是一条“测量—完成—读回”的链路,而不是你想什么时候取角度,就一定能在同一时刻拿到一个最新样本的链路。
这并不是说 KTH5701 不好,而是说:哪怕器件本身更灵活,只要你的链路还是“离散测量 + 主控读回 + 软件估算速度”,那个老问题就不会凭空消失。 它也一样会遇到低速想压噪、高速又怕迟的矛盾。只不过你可以用更多配置和接口,把这件事做得比低成本旋钮类器件更可控。
所以这事最恶心的地方,根本不是“磁编码器不准”
真正恶心的点,其实是这个:
你想让低速安静,就得接受一点迟;你想让高速不迟,就得接受一点吵。
这不是哪家算法工程师太菜,也不是开源库天生有坑,而是传感器前端、内部滤波、总线读取、速度估算和控制带宽一起构成的系统性交易。AS5600 这种器件把这个交易表现得尤其明显,所以开发者社区里围绕它的争议一直很多;而像 KTH5701 这种更灵活的数字 Hall 方案,虽然给了你更多接口和模式选择,但只要底层还是“测量—读回—软件解算”的结构,这笔账就还是要算。
所以做 FOC 真正该先问的,往往不是“这颗磁编码器精度几位、分辨率多少”,而是三句更残酷的话:
这条角度链路的总延迟是多少? 这条角度链路的更新时刻稳不稳? 这条角度链路在你要的速度区间里,到底是“更像传感器”,还是“更像一个经过了好几层加工才喂给控制器的角度值”?
前者决定你高速是不是还能跟得上,后者决定你低速是不是还能看得顺。 而你真正的痛苦,常常就是两边都想要,最后发现只能二选一。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。