机器人多圈编码器需要齿轮吗?钛虎专利分析
首发于公众号「如是有为」 · 查看原文
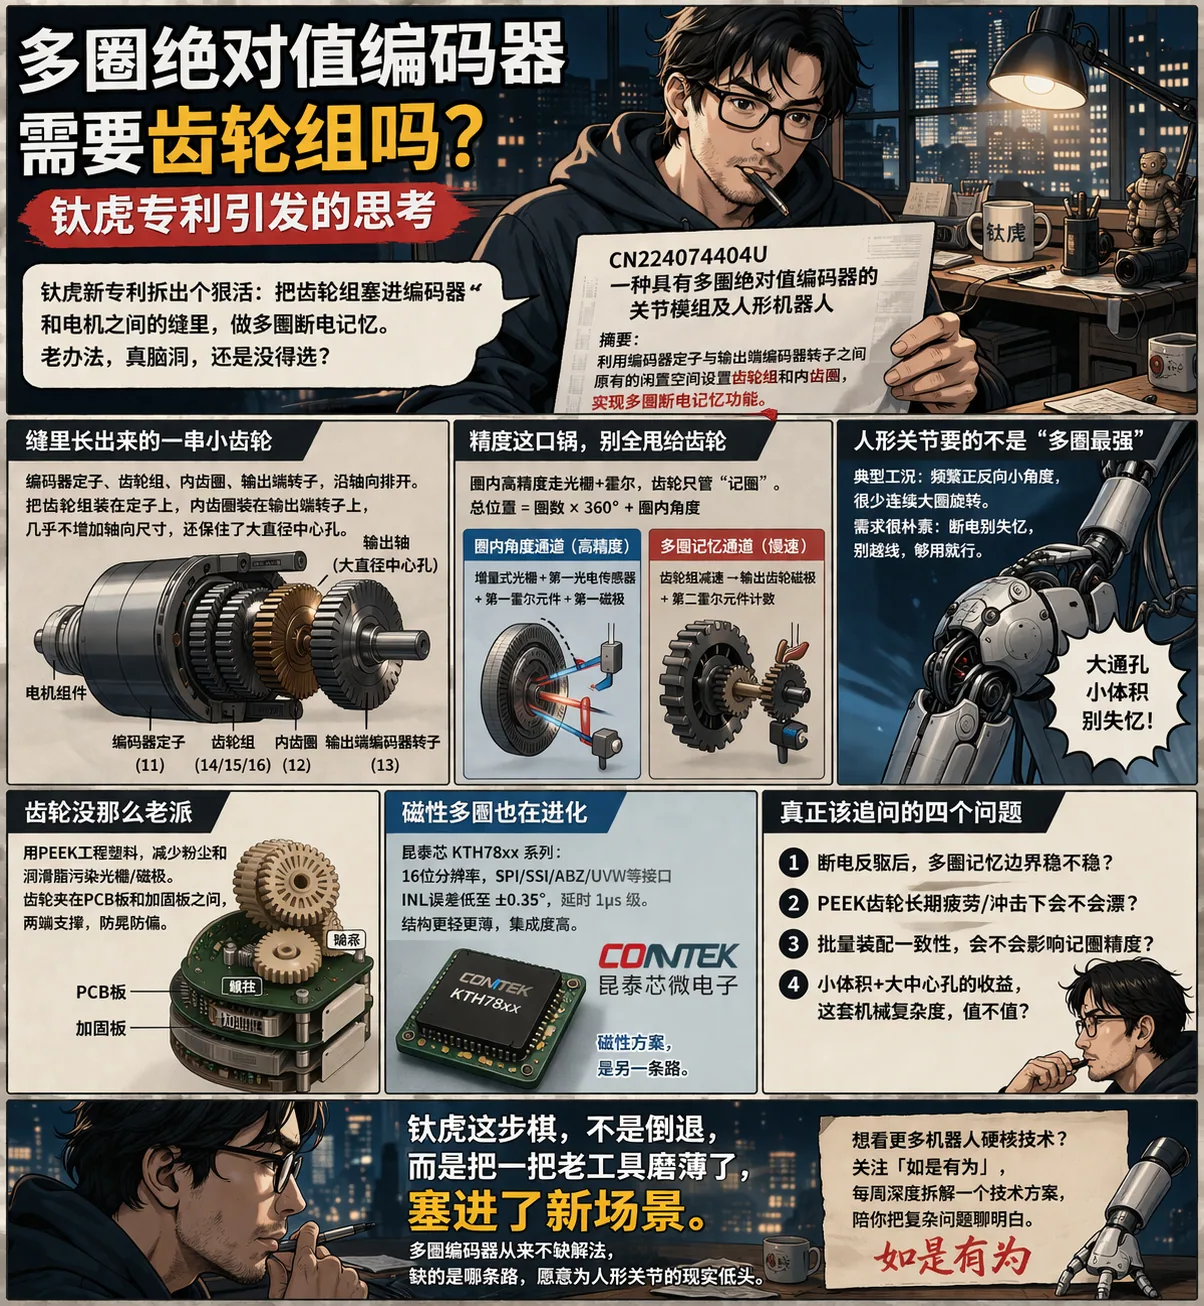
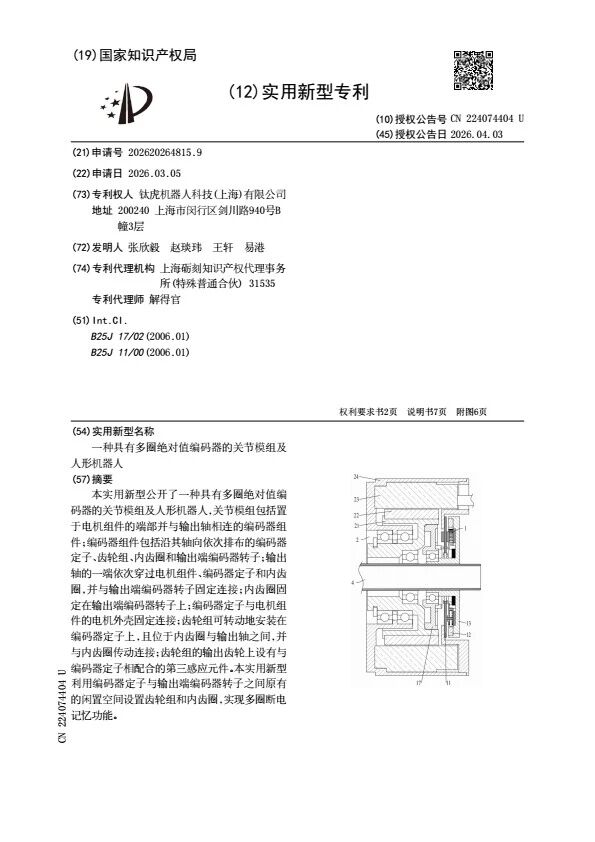
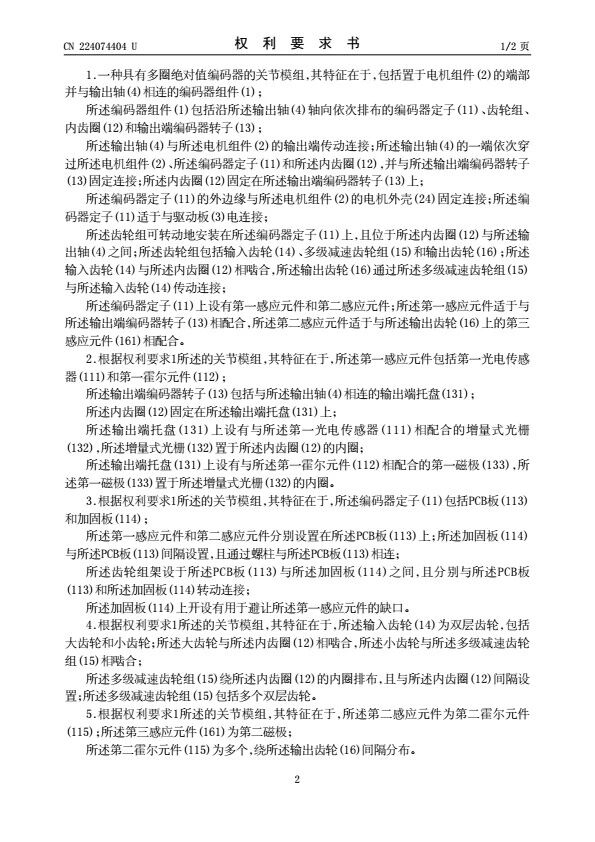
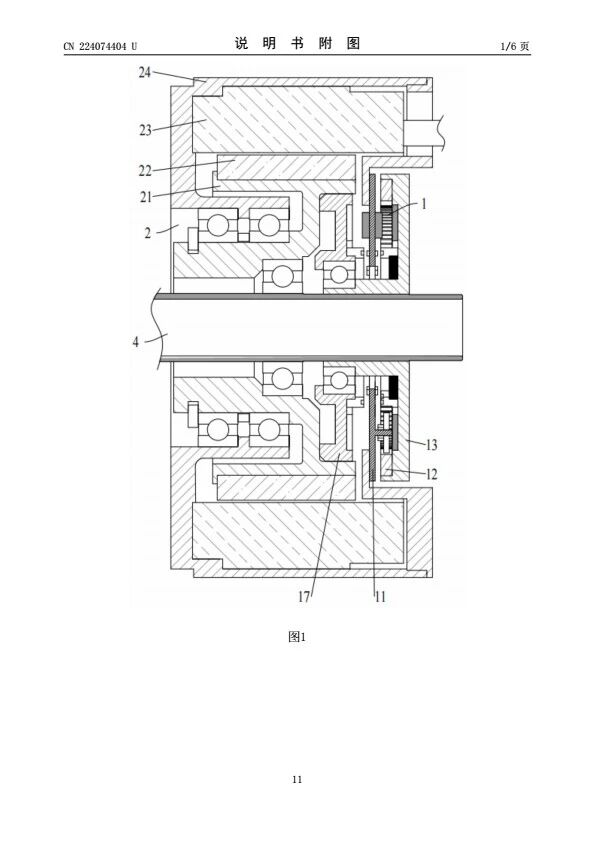
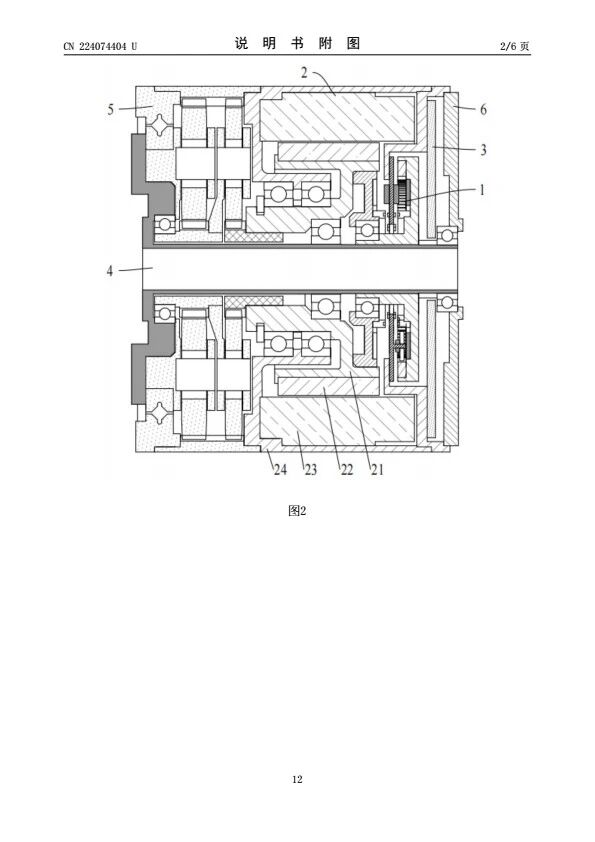
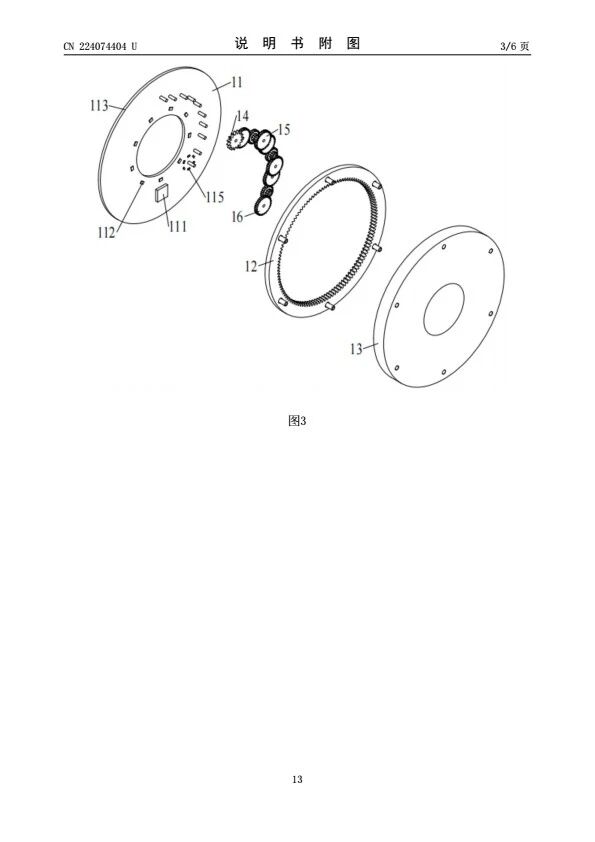
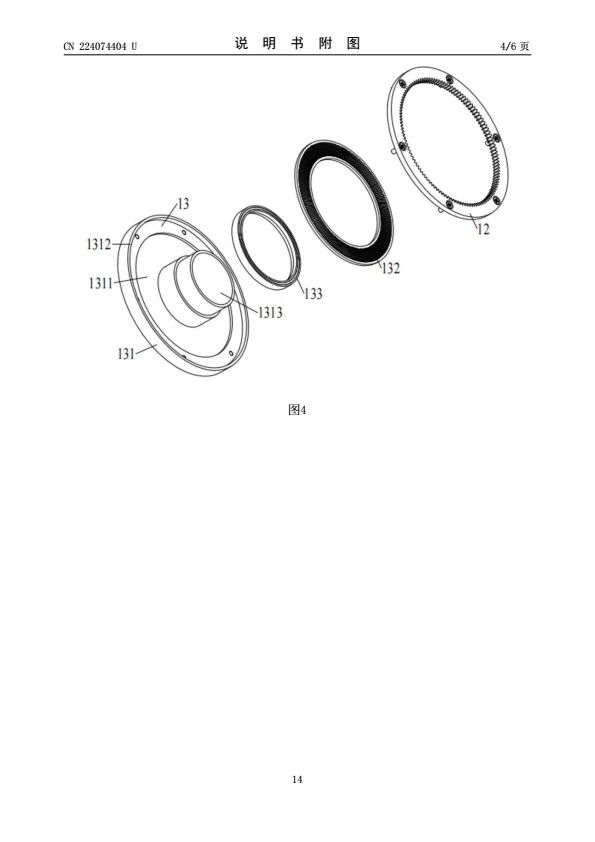
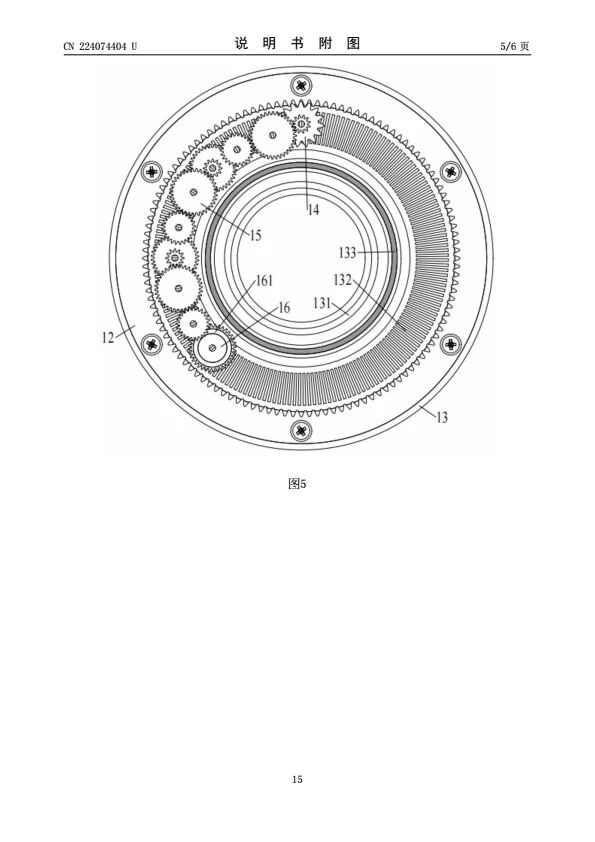
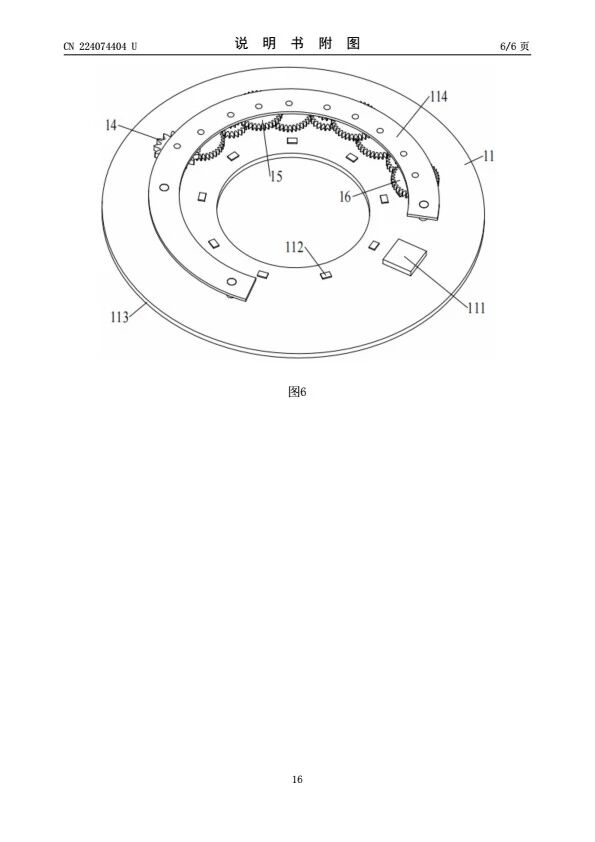
盯着CN224074404U专利,总浮现出滑稽画面:外部人形机器人追求轻量化、集成化,内部却藏着一圈小齿轮慢吞吞“记账”,恰似赛博骨头里藏了只老式怀表。这份专利,核心很直白:编码器定子、齿轮组等沿轴向排布,靠齿轮组和内齿圈实现多圈断电记忆。
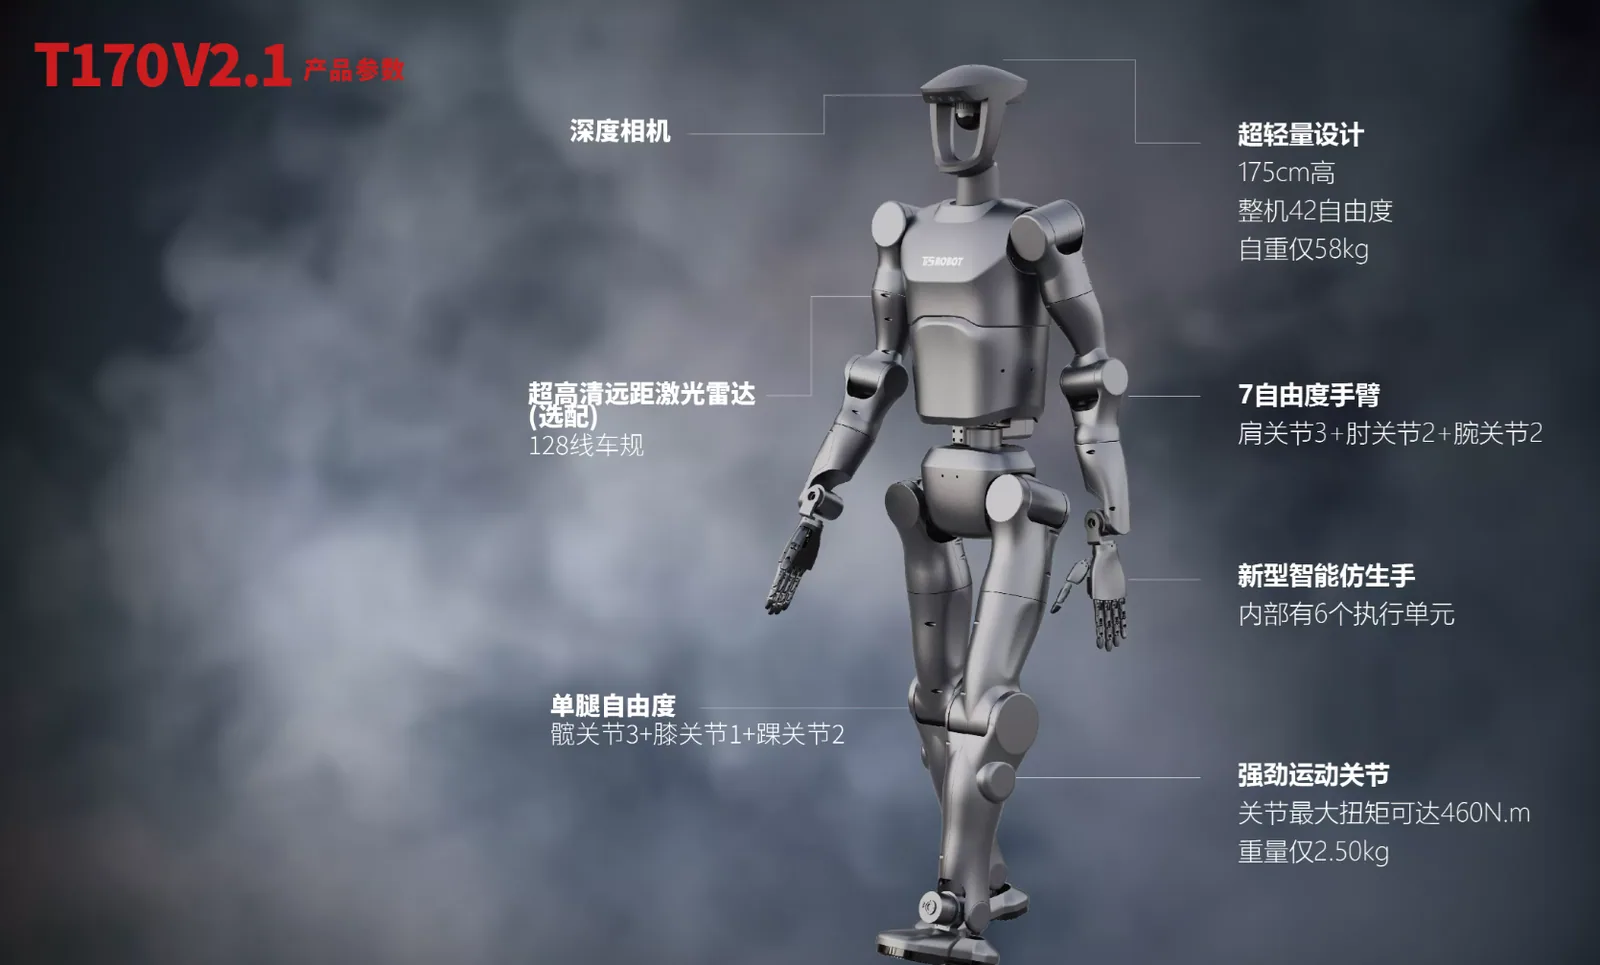
它瞄准的不是“多圈越强越好”,而是人形机器人关节的实际痛点:多数关节无机械制动器,断电后易被外力反驱转动,控制器上电时会因定位丢失,担忧线缆缠绕、安全区偏移。专利坦诚,很多场景只需掌握断电期间转动圈数,判断是否越界即可。
因此它未走“最强多圈编码器”路线,而是聚焦“够用、可嵌入、不堵中心孔”,反复强调大直径中心孔、小体积、不增加轴向尺寸和外径,那串齿轮是被空间逼进关节缝隙的最优解。
不少人见齿轮就担心精度损耗,但这份专利早有考量:圈内高精度角度测量未依赖齿轮,而是靠输出端托盘的增量式光栅、第一磁极,搭配编码器定子的第一光电传感器、第一霍尔元件实现;齿轮组仅负责减速记录多圈信息,再由输出齿轮磁极配合第二霍尔元件读取,最终总位置=圈数×360度+圈内角度。
真正该追问的,不是齿轮是否影响精度,而是断电反驱、频繁换向、长期磨损及装配公差叠加下,跨圈边界是否会“记错账”——上电自检时关节若出现卡顿,便是工程师最紧张的时刻。
专利也做了防护:齿轮采用PEEK工程塑料,减少金属粉尘和润滑脂污染;齿轮组夹在PCB板与加固板之间,两端支撑防晃防偏。
与此同时,芯片路线也在发力,如昆泰芯的KTH78xx,官方给出的定位就是16位分辨率的霍尔绝对角度编码器,支持SPI、SSI、ABZ、UVW、PWM等接口,能做在轴和离轴应用,公开参数里还有低至±0.35°的INL误差和1微秒级系统延时,其角度噪声仅为0.007°,角度刷新速率高达1MHz,路子越来越轻,结构越来越干净,给机器人关节留出的想象空间也越来越大。
这恰似两派博弈:机械派靠齿轮实现掉电记忆、逻辑直白,芯片派凭集成化追求轻薄高效,胜负需落到产品实测。钛虎这步棋,不是技术倒退,而是务实的工程取舍——盯着关节狭小空间、大通孔需求和断电定位痛点,把机械记忆这一“老工具”磨薄嵌入新场景。
多圈绝对值编码器从不缺解法,缺的是愿为人形关节狭窄、恶劣、控成本的场景妥协的方案。钛虎的妥协够彻底,但其价值需等量产、寿命、边界工况的实测数据来验证,目前尚无法定论。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。