磁编码器误差大揭秘
首发于公众号「如是有为」 · 查看原文
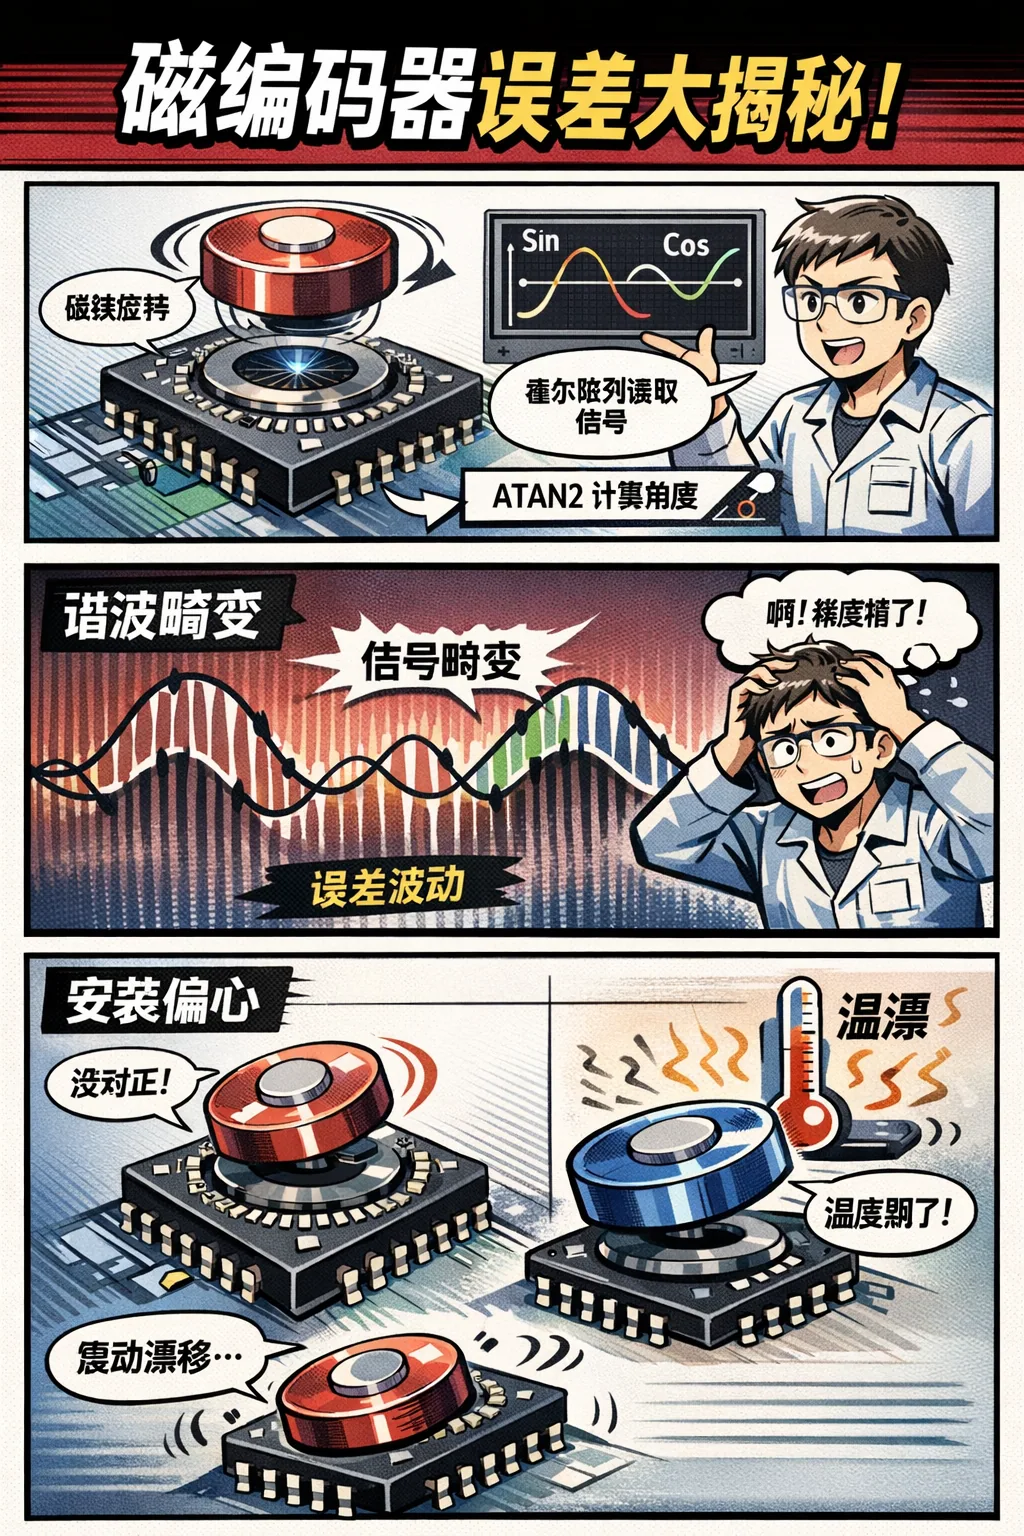
磁编码器通过旋转磁铁产生磁场,由霍尔传感器阵列读取正交的正弦(Sin)、余弦(Cos)信号,再经ATAN2算法换算得到旋转角度。
实际应用中,角度测量会产生多种误差:
谐波畸变:因磁铁材料不均、传感器布局偏差、磁路设计缺陷等,Sin/Cos信号出现高次谐波、波形畸变,经ATAN2解算后,角度出现周期性波动误差。
安装偏心:旋转磁铁圆心与传感器感测中心未完全对正,导致气隙距离随旋转变化,磁场强度波动,引发角度漂移误差。
温漂:霍尔元件灵敏度、磁铁磁导率、电路参考电压等参数随温度变化,造成系统零点、满量程输出偏移,角度测量值随温度漂移。
震动漂移:机械震动会加剧安装偏心带来的气隙波动,进一步放大角度测量误差。
应作如是观

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。