为什么锐鹰要在多摩川协议上再造一层TAMA-ED?
首发于公众号「如是有为」 · 查看原文
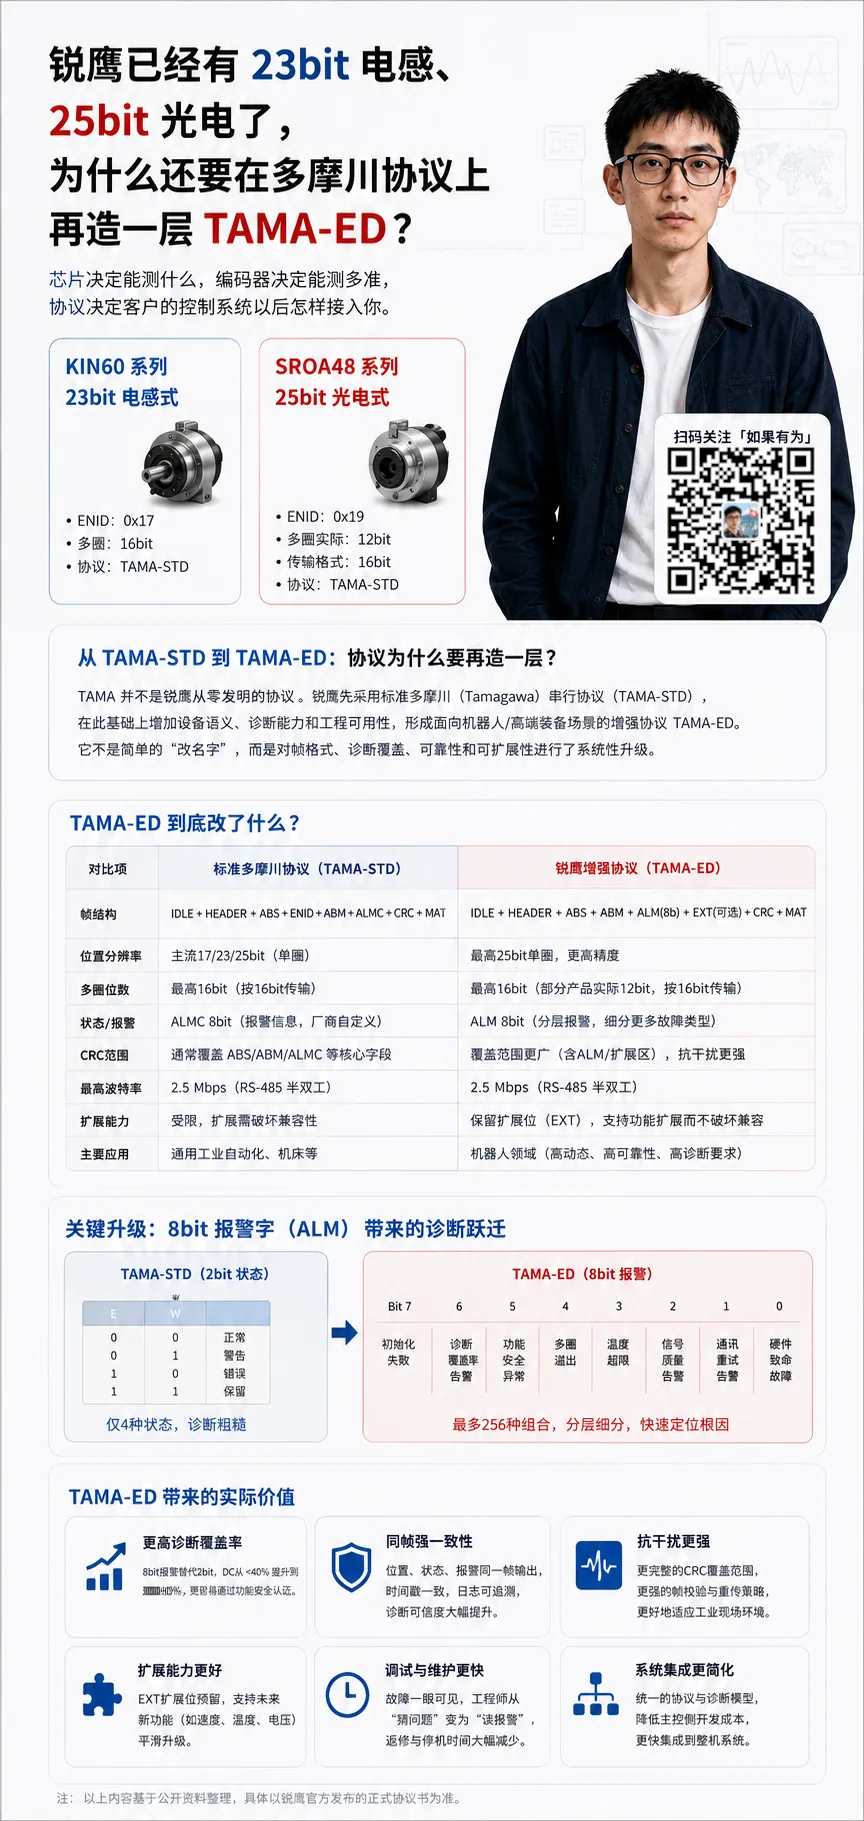
锐鹰已经有23bit电感、25bit光电了,为什么还要在多摩川协议上再造一层TAMA-ED?
TAMA-ED真正改的不是传输速率,而是把“角度”升级成一份包含多圈与状态上下文的周期反馈包。
前几天,我把锐鹰两份编码器规格书并排放在桌上。
左边是 KIN60,中空电感式,单圈最高 23bit,多圈 16bit;右边是 SROA48,光电加机械齿轮多圈,单圈最高 25bit,多圈实际 12bit,按 16bit 格式传输。
一个靠线圈耦合测位置,一个靠光电码盘和齿轮记圈,内部几乎没有共同点。
但翻到通信章节,两份规格书却出现了同一个名字:
TAMA-STD。
KIN60 的 23bit 型号,ENID 是 0x17;SROA48 的 23bit 型号同样是 0x17,到了 25bit,ENID 变成 0x19。
我盯着这几个编号看了一会儿。
锐鹰已经不只是让两只编码器“都能通过 RS-485 发数据”,而是在试着让完全不同原理的产品,在控制器面前拥有同一套身份和表达方式。
不过再往下查,我先前的一个判断也被推翻了。
TAMA 并不是锐鹰从零发明的协议。锐鹰公开规格书把它直接称为标准多摩川协议。也就是说,TAMA-STD 的骨架来自成熟的 Tamagawa 串行通信体系。
那问题就来了:
既然标准多摩川已经能传位置,锐鹰为什么又在机器人编码器上推出一个 TAMA-ED?
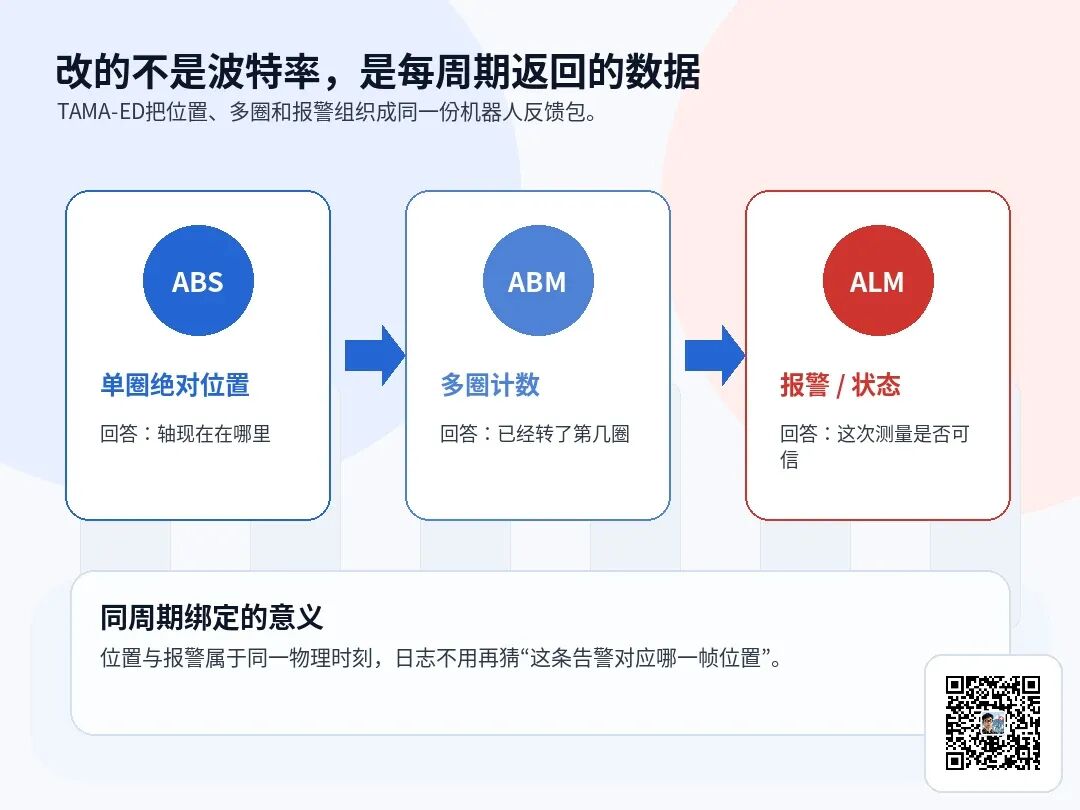
图片按原始完整比例插入,不裁剪、不拉伸。
真正变化的,不是2.5Mbps
从锐鹰面向机器人产品的公开资料看,TAMA-ED 仍然采用 2.5Mbps 差分传输。
线没有突然变成另一种线,收发器也没有被全部推倒,传输速率同样没有出现数量级变化。
真正变化的,是每个通信周期里,控制器拿到的东西变了。
公开资料反复出现三个字段:
ABS:单圈绝对位置;
ABM:多圈信息;
ALM:报警或状态信息。
以前我们谈编码器协议,注意力通常都在 ABS 上。
多少位?多久更新一次?延迟多大?
但机器人关节真正跑起来以后,仅有一个角度往往不够。
控制器还需要知道:这个角度属于第几圈?编码器当前是否正常?这次位置还能不能继续用于闭环?报警来自温度、信号、通信,还是内部硬件?
TAMA-ED 想做的,正是把这些信息组织成一份完整的反馈包。
以前协议主要回答“轴现在在哪里”;TAMA-ED继续往下回答“它已经转了几圈、现在处于什么状态、这次位置值是否值得相信”。
这不是给帧格式换一个名字,而是把编码器从“角度发送器”向“状态可观测的位置节点”推进了一步。
为什么ALM比再多两位位置更值钱
对一颗已经做到 23bit、25bit 的编码器来说,再增加一两位数字分辨率,未必能给机器人带来多大实际变化。
25bit 一圈已经被切成了三千多万份。真实系统的误差,更多来自结构偏心、轴承、温漂、动态延迟和负载变形,而不是数字刻度还不够细。
但状态信息不一样。
假设机器人腕部偶发一次位置异常。
控制器只收到“CRC错误”,它只能丢掉这一帧,继续使用上一次位置,或者进入停机保护。
至于错误为什么发生,它并不知道。
可能是线束接触不良,可能是温度过高,可能是传感信号幅值下降,也可能是多圈计数出现异常。
于是现场工程师只能开始逐项排查:换编码器,换线束,加屏蔽,检查电源,再跑温箱。
如果协议能在同一个周期里,把位置、多圈和更细的状态一起返回,排查顺序就会完全不同。
发现通信类报警,先查接头和线束;
发现信号质量下降,先看安装和敏感元件;
发现温度异常,先查热设计;
发现多圈错误,直接检查掉电保持和计数链路。
协议没有消灭故障。
它只是让故障不再躲在一个模糊的 Warning 后面。
而对于一条量产线来说,“更快知道坏在哪里”,往往比“分辨率再提高一位”更值钱。
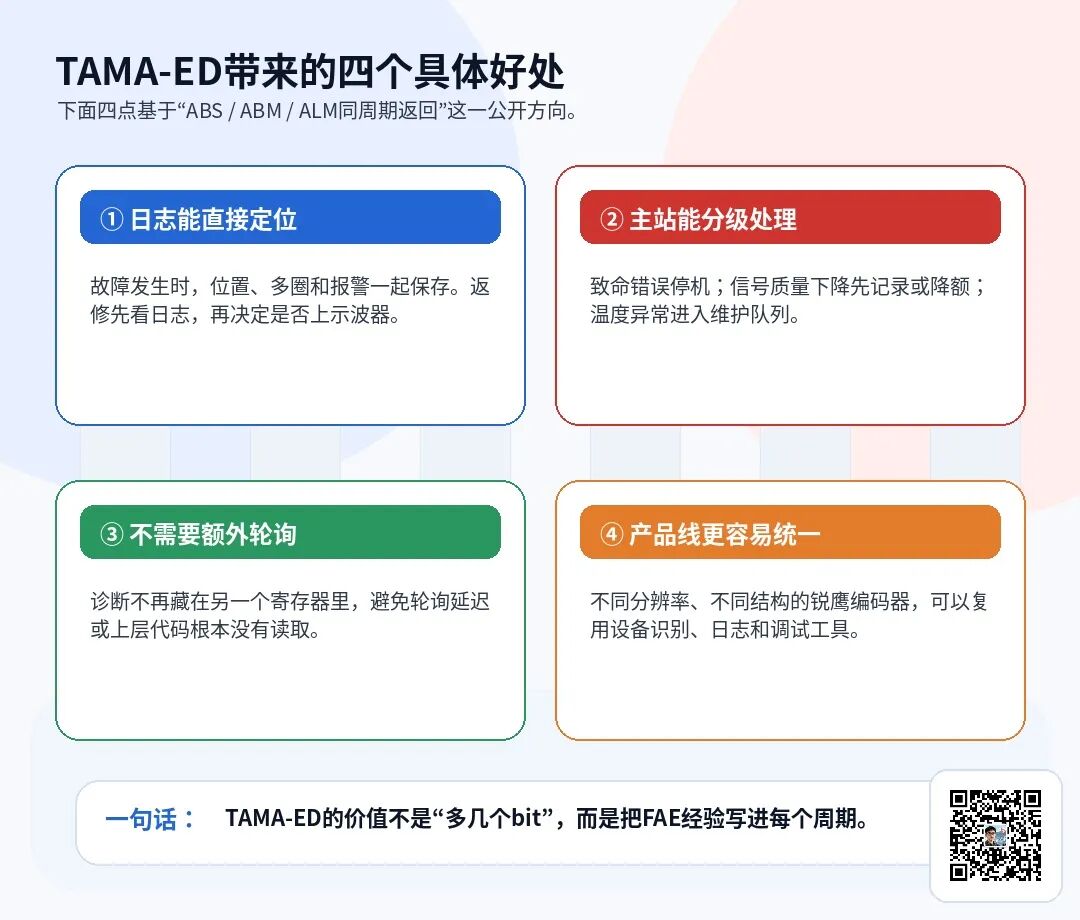
协议的价值最终要落到日志、控制策略和返修效率。
同周期返回,解决的是“这条报警属于谁”
诊断信息并不一定非要放在位置报文里。
很多编码器也可以通过独立寄存器读取温度、状态和内部错误。
问题是,位置闭环通常以很高频率运行,状态寄存器却可能由另一个低频任务轮询。
当故障只持续几毫秒时,控制器可能已经连续使用了多帧异常位置,状态任务才姗姗来迟。
这时日志里会出现两条看似有关、实际上时间没有完全对齐的数据:前面是一段异常位置,后面是一条报警。
工程师还要判断,这条报警究竟属于故障发生前、发生时,还是已经恢复以后。
把 ABS、ABM、ALM 放在同一个周期里,最大的好处就是:
位置和状态天然绑定在同一个时刻。
主站不需要再靠软件时间戳勉强拼接,也不容易因为忘记轮询某个寄存器,而把诊断信息彻底丢掉。
对于机器人这种高动态、多关节、线束密集的系统,这种可追溯性非常重要。
TAMA-ED真正想拿走的,是系统入口
做到这里,我才觉得 TAMA-ED 值得认真看。
芯片决定传感器能测到什么。编码器决定最终能测得多准。协议则决定客户的控制系统以后怎样接入你。
当协议只负责搬运角度时,编码器仍然只是一个外设。
当协议开始统一设备身份、分辨率、多圈、报警和状态以后,它会进入客户的伺服驱动、机器人控制器、产线标定程序和售后日志。
客户以后更换锐鹰的另一款编码器,理想状态下不需要重新理解一套设备模型,也不需要重写所有诊断逻辑。
这才是协议真正有商业力量的地方。
做一只编码器,是交付一个产品;做一套协议,是试图让不同产品都通过同一个入口进入客户系统。
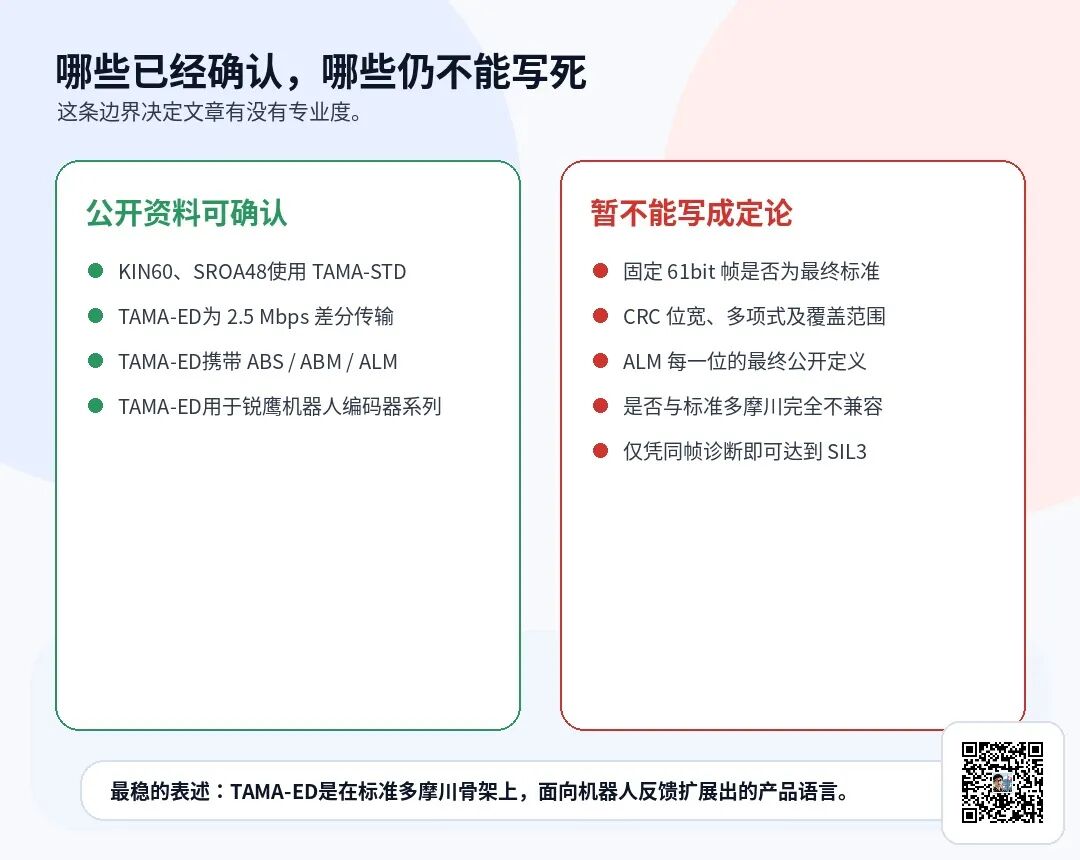
公开事实与待正式协议书确认的部分必须分开写。
但锐鹰这一步还没有完全走完
这里也有一处让我停下来的地方。
锐鹰公开口径中已经形成光电、磁电和感应式三条技术路线。
目前从公开规格书中,能够明确看到 TAMA-STD 的,至少有感应式 KIN60 和光电式 SROA48。
但到了磁电产品这一栏,公开资料还不够完整。
磁电产品是否已经采用同一套设备身份、状态定义和调试工具?TAMA-ED 是否真正贯穿三条产品线?目前还难以下定论。
完整的 TAMA-ED 帧结构、CRC 定义、ALM 位含义以及与标准多摩川的兼容边界,也还需要正式协议书说明。
这不是故意挑文档问题。
既然协议要进入客户控制器底层,就必须让工程师明确知道:哪些内容继承标准多摩川,哪些属于锐鹰扩展,版本之间如何兼容,状态位应该怎样处理。
协议越想成为系统入口,文档就越不能只停留在销售和 FAE 手里。
最后
锐鹰已经用标准多摩川,把 23bit 电感和 25bit 光电编码器接进了同一种通信体系。
TAMA-ED 再往前走了一步。
它不再满足于告诉控制器一个角度,而是试图把单圈、多圈和状态一起交出去,让机器人知道位置,也知道这个位置是否可信。
这一步还没有完全展开。
磁电产品能不能接进来,协议细节能不能正式公开,工具链能不能跨型号复用,都还要继续看。
但方向已经很清楚:
国产编码器的下一步,不只是替代一只进口产品。
而是开始定义,客户的控制系统以后应该怎样理解你。
资料边界:KIN60、SROA48及TAMA-STD参数依据锐鹰公开规格书;TAMA-ED的2.5Mbps及ABS/ABM/ALM多字段依据锐鹰机器人编码器公开宣传资料。完整帧结构、CRC定义、ALM逐位含义及与标准多摩川的兼容边界,仍以锐鹰正式协议书为准。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。