机器人编码器选型指南:从零基础到硬核玩家(昆泰芯 Conntek 实战版)
同步自知乎「如是有为」 · 查看原文
在机器人与伺服系统里,编码器就是“位置与速度的数字神经”。这份《机器人编码器选型指南:从零基础到硬核玩家》以昆泰芯(Comntek)的磁编码器底层逻辑与实际产品矩阵为主线,从原理、误差、架构一路讲到场景选型,帮助工程师把“分辨率、抗干扰、温漂补偿、接口与系统成本”这些难题一次讲透,并给出可直接落地的器件建议(例如KTM5900、KTM5800、KTH系列、KTM13XX/KTH16XX等)。
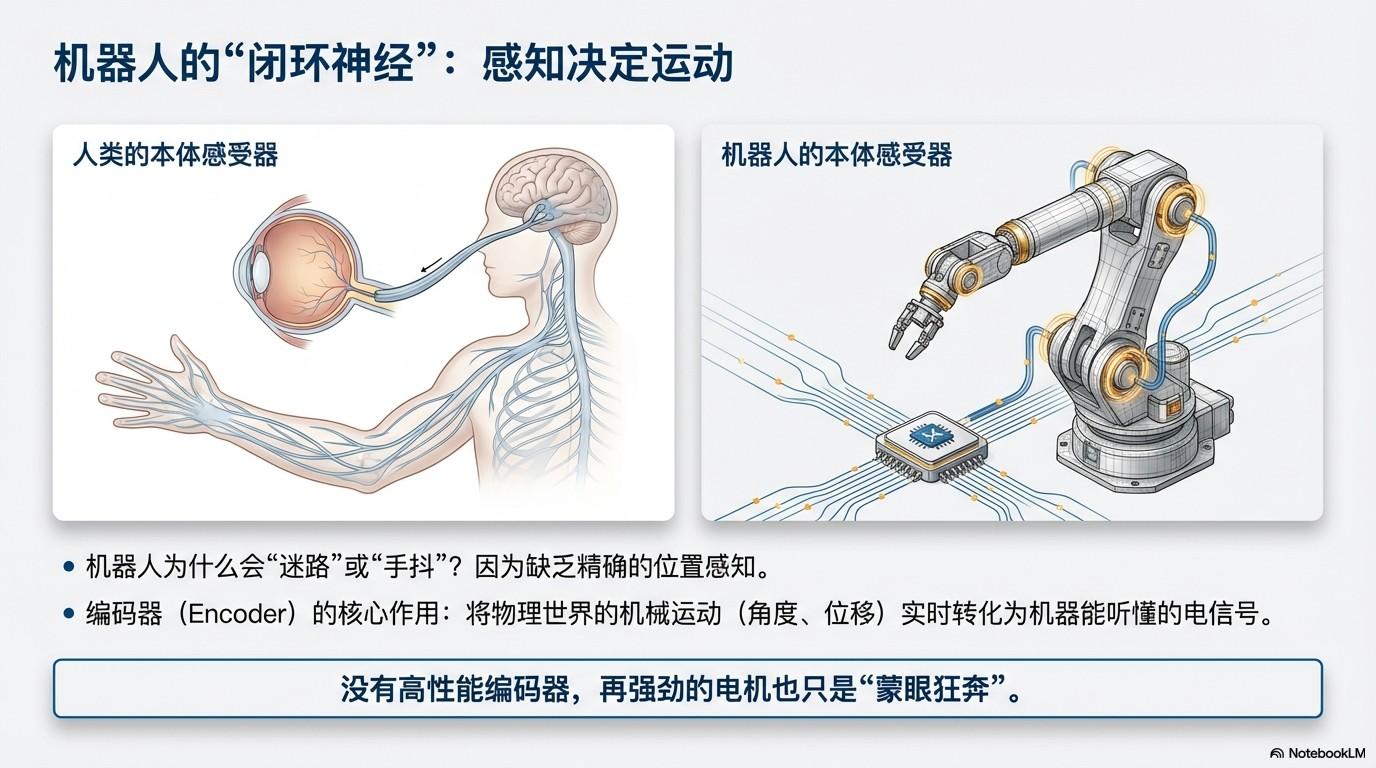
人能精准抓取,是因为身体有连续反馈;机器人能稳定、顺滑、精准控制,也依赖同样的“本体感受器”——编码器。没有高性能编码器,再强的电机也可能变成“暴躁狂奔”。昆泰芯的定位就是把磁编码器做成机器人关节的“可靠神经末梢”:在复杂电磁环境、粉尘油污、长期振动下仍能提供稳定的角度/速度反馈,支撑闭环控制把动作从“能动”提升到“好动”。
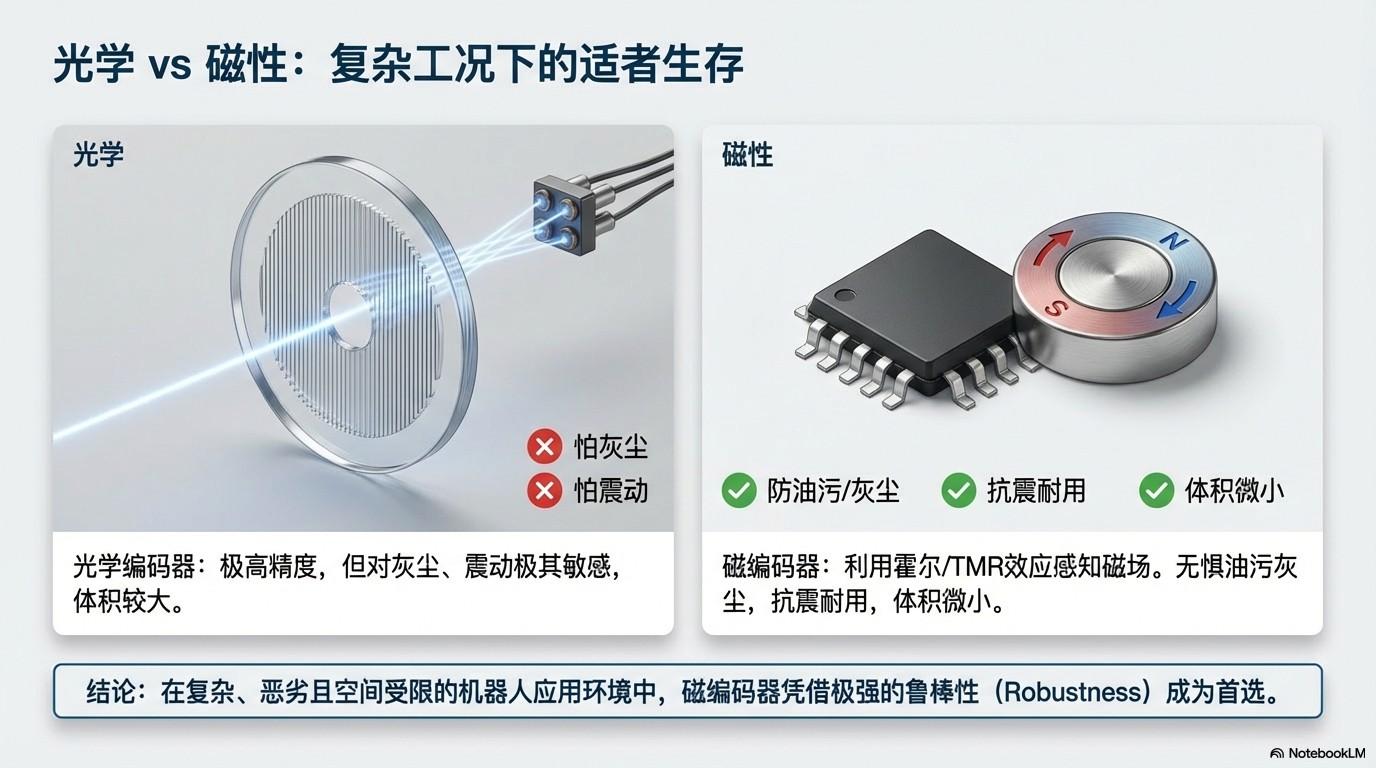
光学编码器高精度,但怕灰尘、怕震动、结构相对脆弱;磁编码器利用霍尔/TMR等感知磁场,不惧油污粉尘、抗振耐用、体积更小,更适合“恶劣空间受限”的机器人关节与移动平台。昆泰芯(Comntek)主打的正是磁编码器方案:把鲁棒性(Robustness)放在第一优先级,同时通过算法与架构把精度和一致性做上去。
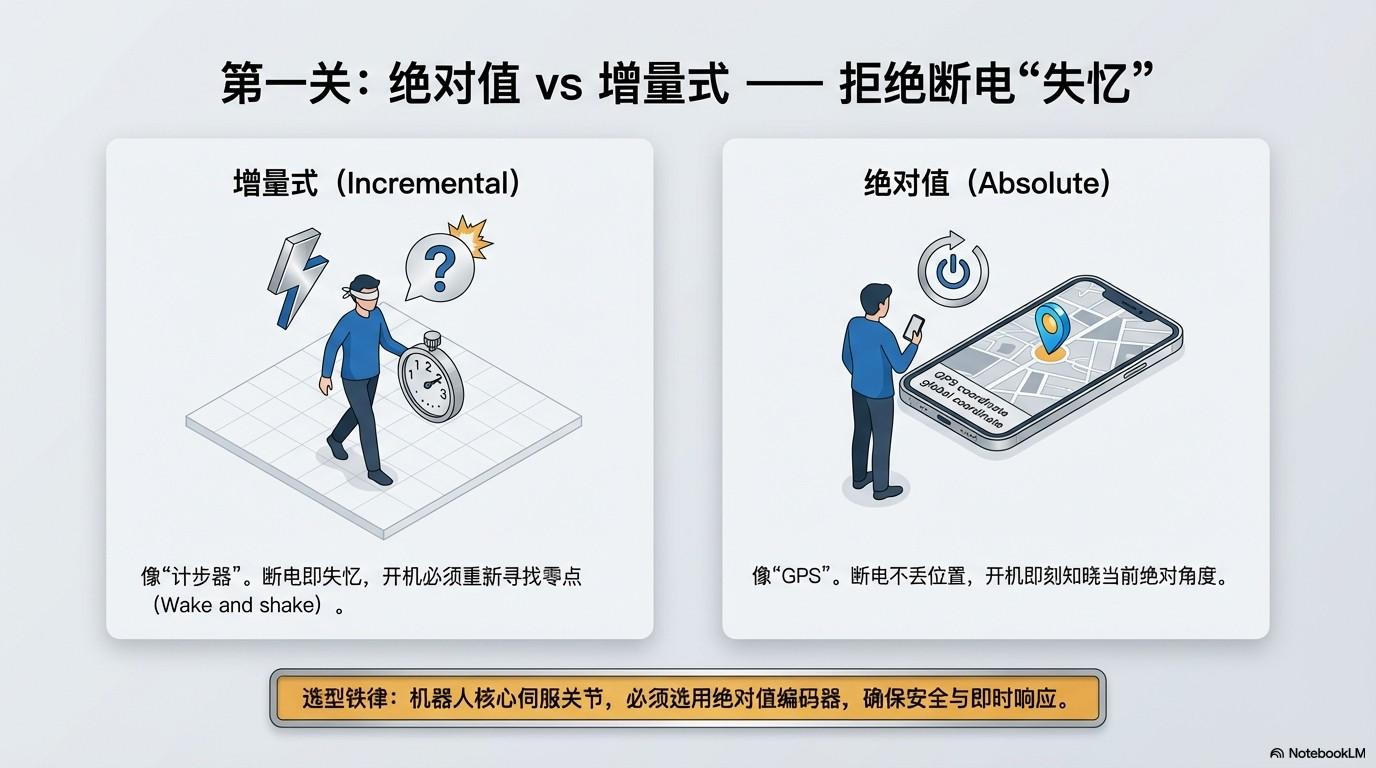
增量式像“计步器”,断电就丢计数,常常需要回零(Wake and Shake);绝对值像“GPS”,上电即可读到真实角度。对机器人关节而言,安全与效率都更偏向绝对值:减少回零时间、避免误动作风险。昆泰芯的绝对式磁编码器(例如KTM5900面向高精度关节)就围绕“上电即定位、无需回零、系统更安全”来设计,让设备在电源波动、急停恢复时依然可控可用。
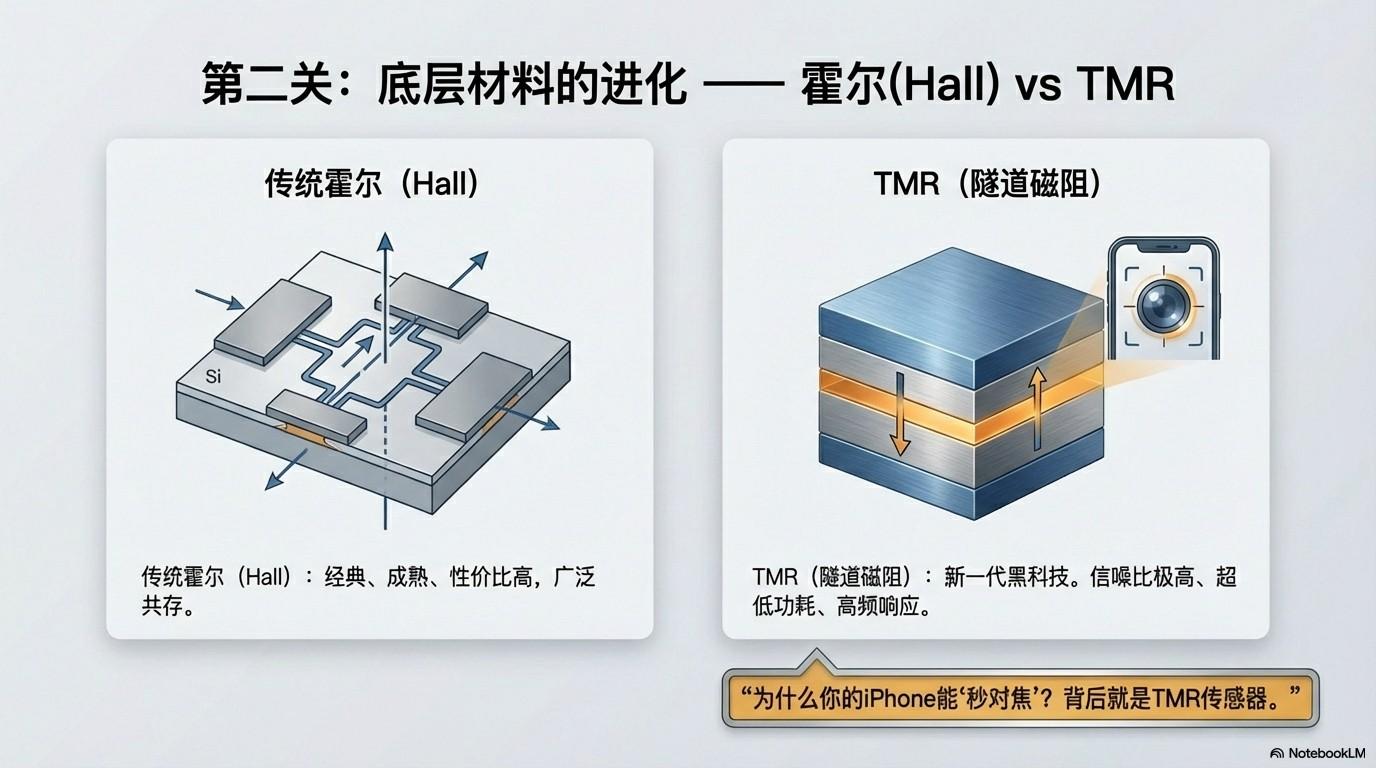
传统霍尔胜在成熟与成本,但在噪声、温漂、灵敏度方面有上限;TMR(隧道磁阻)属于新一代磁敏技术,典型优势是更高灵敏度、更低噪声、更强抗干扰,适合追求高精度和高一致性的机器人伺服场景。昆泰芯在产品布局中强调TMR能力,把“高精度绝对值”与“高速动态”两条线都建立在更先进的磁敏与配套算法之上。
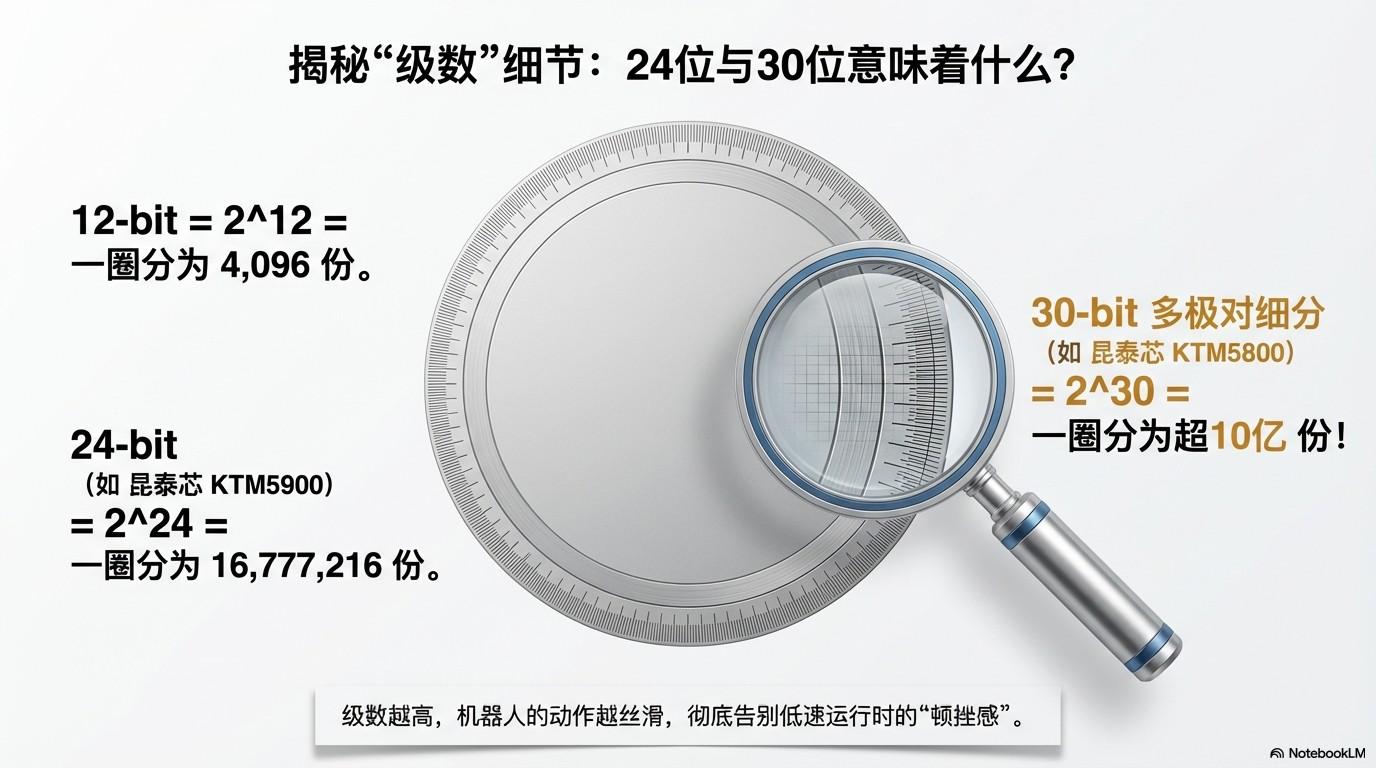
分辨率是很多人选型的第一反应:12-bit一圈4096份;24-bit一圈约1677万份;30-bit更是超过10亿份的细分。PPT举例提到昆泰芯KTM5900可面向24-bit高精度需求,而KTM5800可面向30-bit高细分需求:前者更适合关节高精度绝对值控制,后者更适合高速动态与步进/轮系应用中对细分与响应的追求。关键是:位数不是唯一指标,系统误差、温漂、抗干扰与解算架构同样决定“真实精度”。
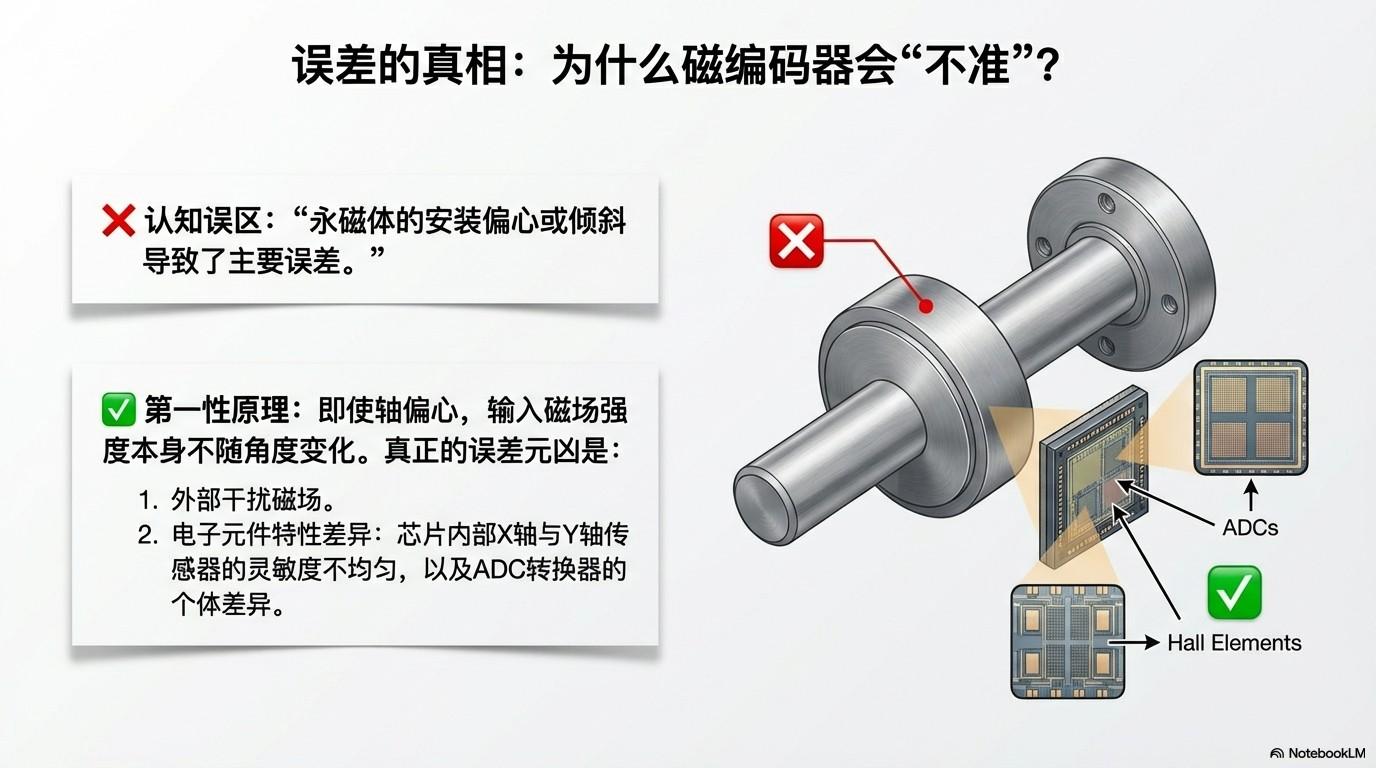
很多人误以为“磁体安装偏心/倾斜”就是主要误差来源,但PPT点出更关键的两类:外部干扰磁场,以及芯片内部模拟链路差异(放大器、ADC等)导致的幅值/相位不一致。昆泰芯的思路是把误差问题拆成“可观测、可校正、可补偿”的模块:既要在硬件上抑制噪声与失配,也要在算法上建立误差模型,确保最终输出的角度稳定可信。
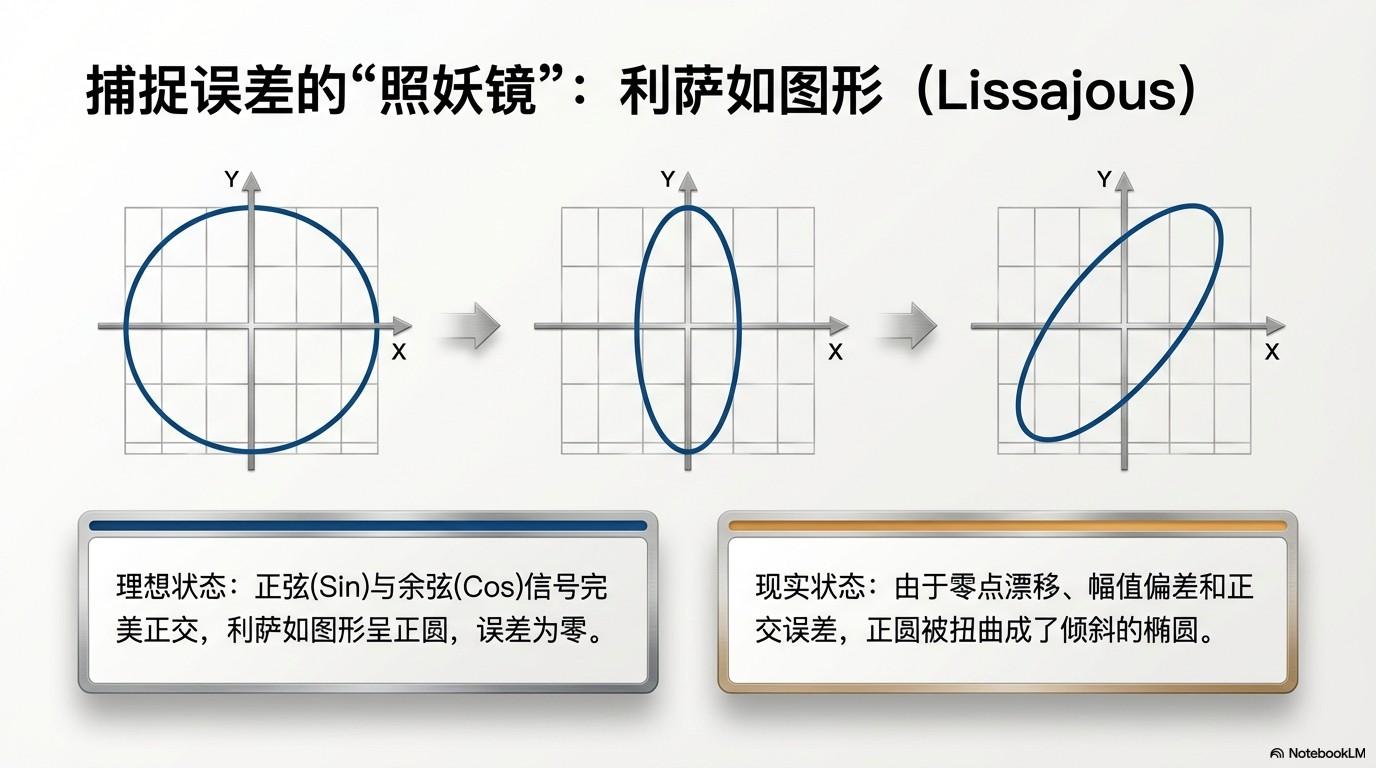
理想情况下Sin/Cos两路正交,利萨如图形接近正圆;一旦出现幅值不匹配、相位不正交、直流偏置等问题,图形就会变成椭圆或倾斜。PPT把这套方法作为“误差可视化工具”,工程师可以据此快速定位:到底是磁场不理想、模拟前端失配、还是采样链路带来的畸变。对于昆泰芯磁编码器方案来说,这一步相当于建立了一条“从波形到误差到补偿”的闭环工程路径。
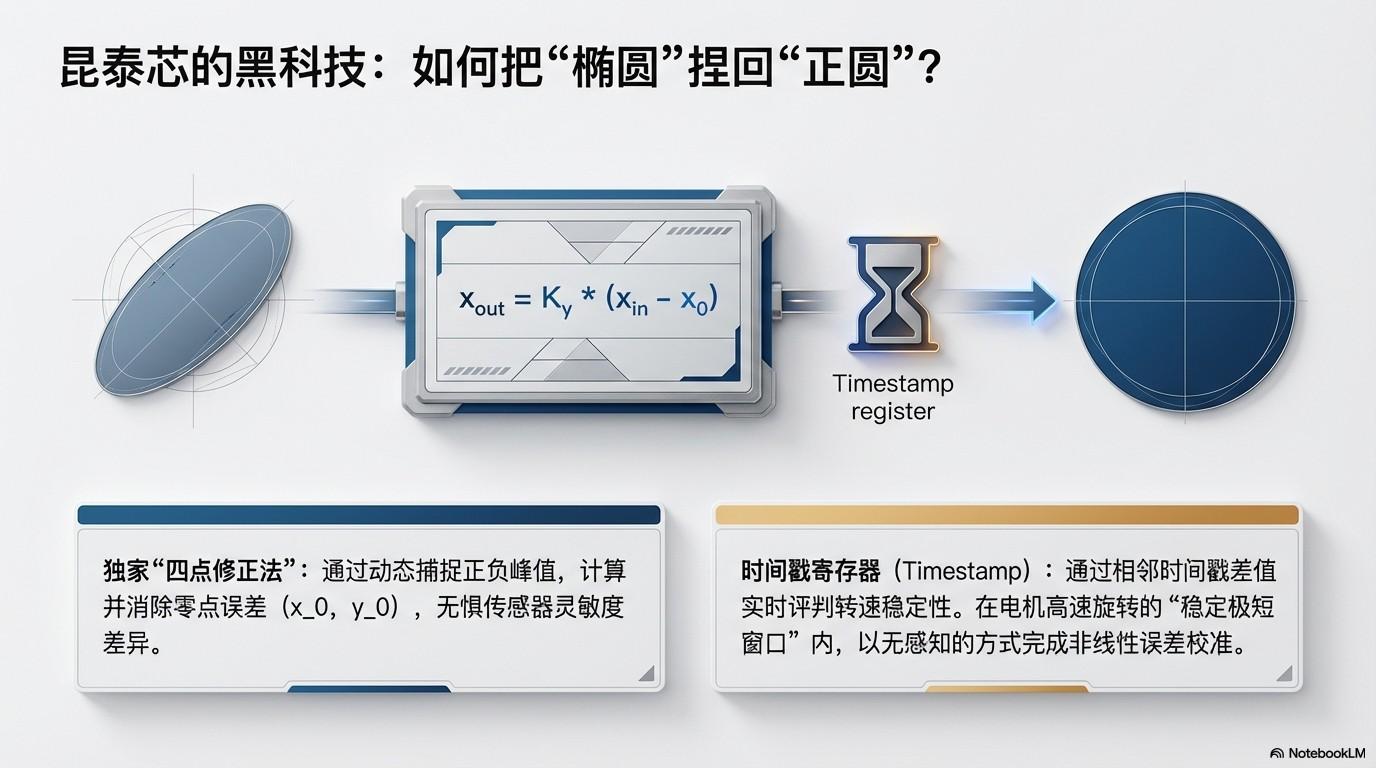
PPT展示了两块关键能力:一是“独家四点修正法”之类的校正思路,用于消除零偏、幅值误差与非正交误差,让解算回到理想状态;二是引入时间戳寄存器(Timestamp)把采样与运动速度关联起来,尤其在高速运动时更稳定地估计角度变化,降低动态误差。把这两类能力结合起来,昆泰芯在“高精度 + 高动态”的两难里提供更均衡的工程解。
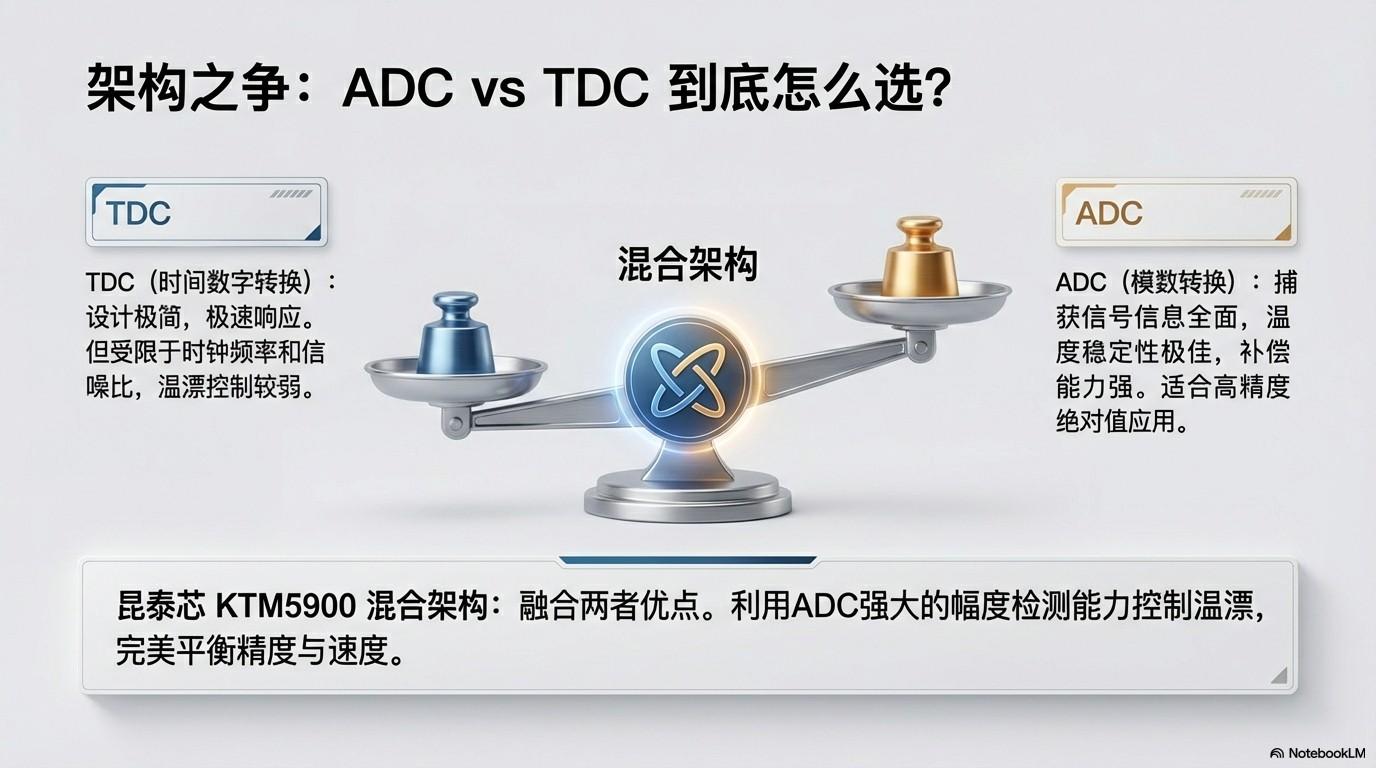
PPT把两种路径说得很清楚:TDC(时间数字转换)适合做高响应,但对温漂与一致性挑战更大;ADC(幅度采样)更利于温漂校准与补偿,适合高精度绝对值。更有意思的是昆泰芯KTM5900的“混合架构”:融合两者优势,并用ADC侧的幅度检测能力去约束温漂,让精度与速度更平衡——这也是面向机器人关节这种“又要稳、又要快”的典型工程取舍。
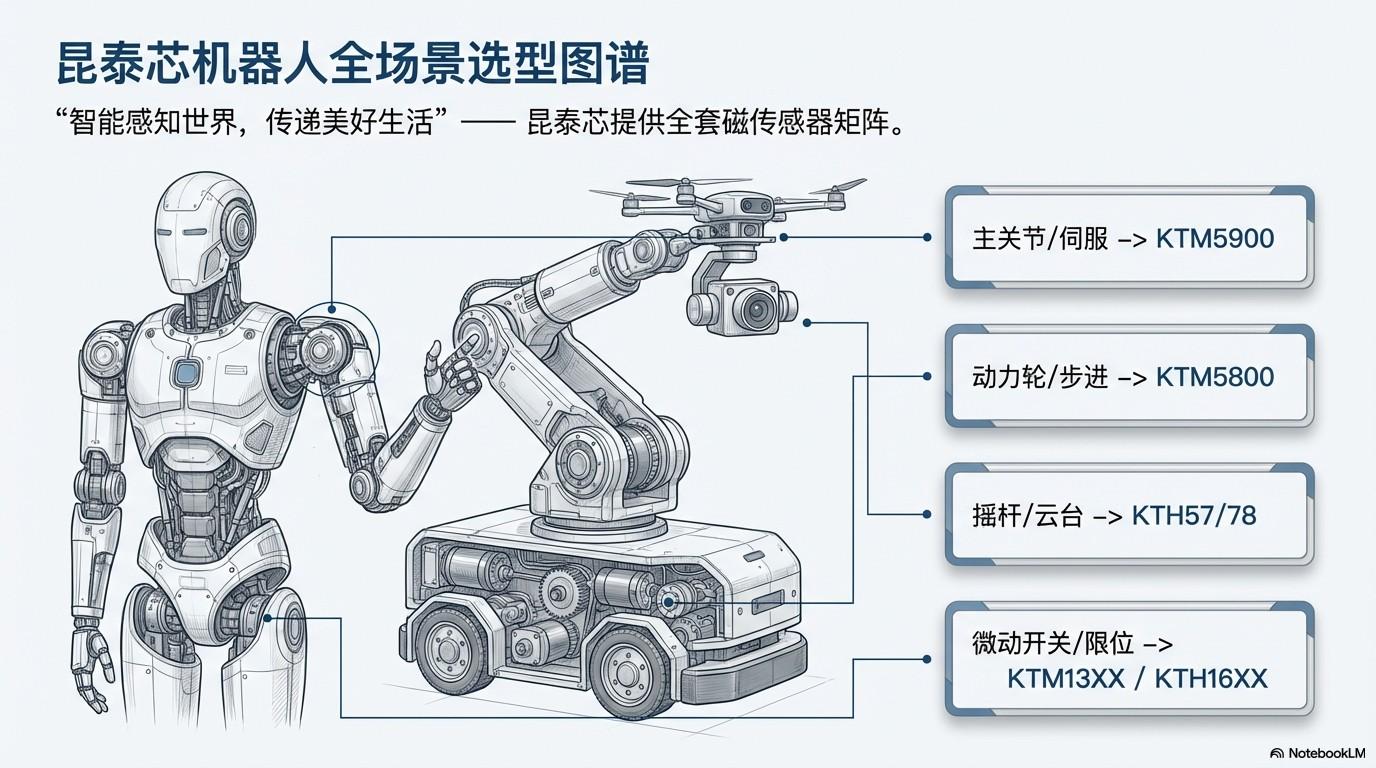
主关节/伺服指向KTM5900;动力轮/步进更偏KTM5800;摇杆/云台指向KTH57/78;微动开关/限位类指向KTM13XX/KTH16XX等。对系统工程师来说,这意味着你可以从“机器人结构分区”直接映射到器件选型,把研发试错成本显著压缩。
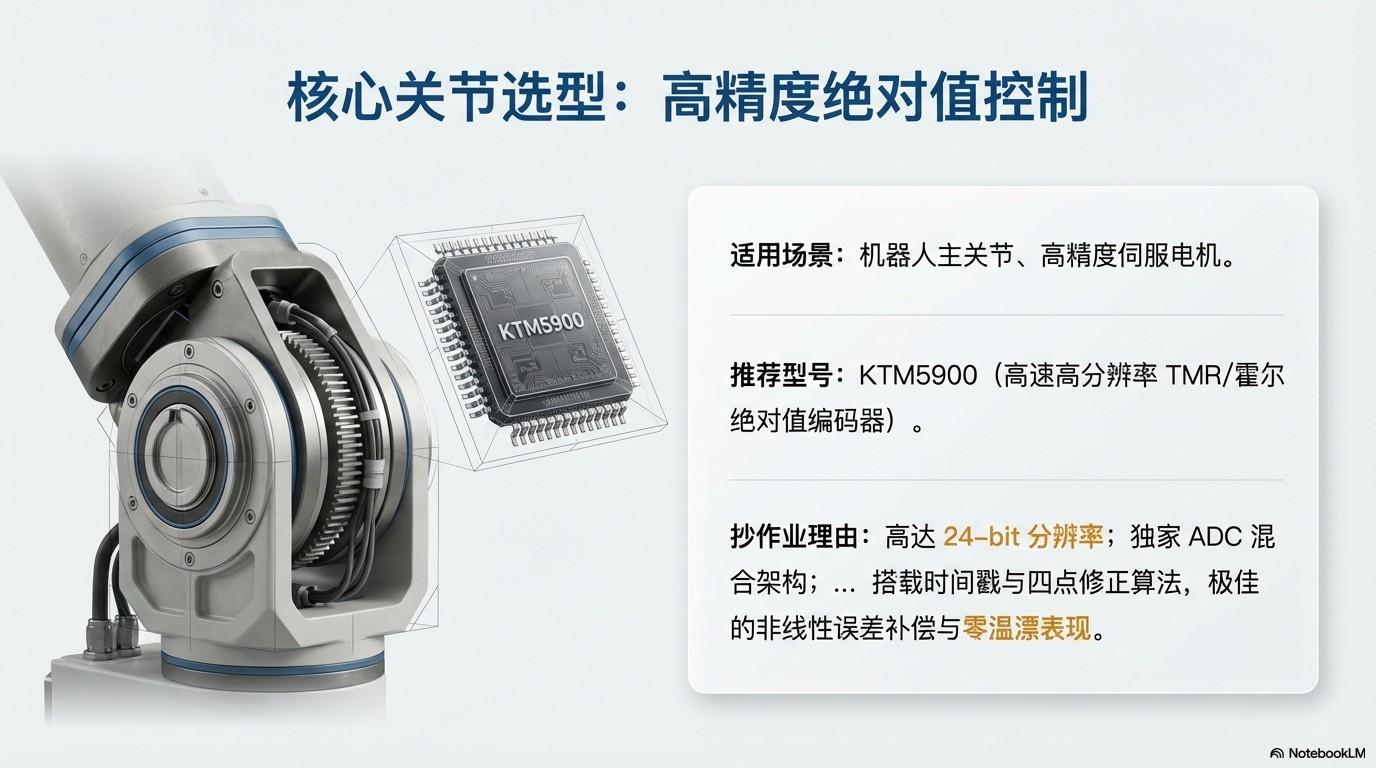
机器人主关节最怕的是“累积误差 + 断电不确定 + 高温漂移”。PPT强调KTM5900面向主关节与高精度伺服:24-bit级别的高精细分、并用混合架构与时间戳/校正算法来压低非线性误差与温漂表现。换句话说,它不是只给你“更高位数”,而是把你真正关心的“长期稳定性与一致性”纳入设计目标。
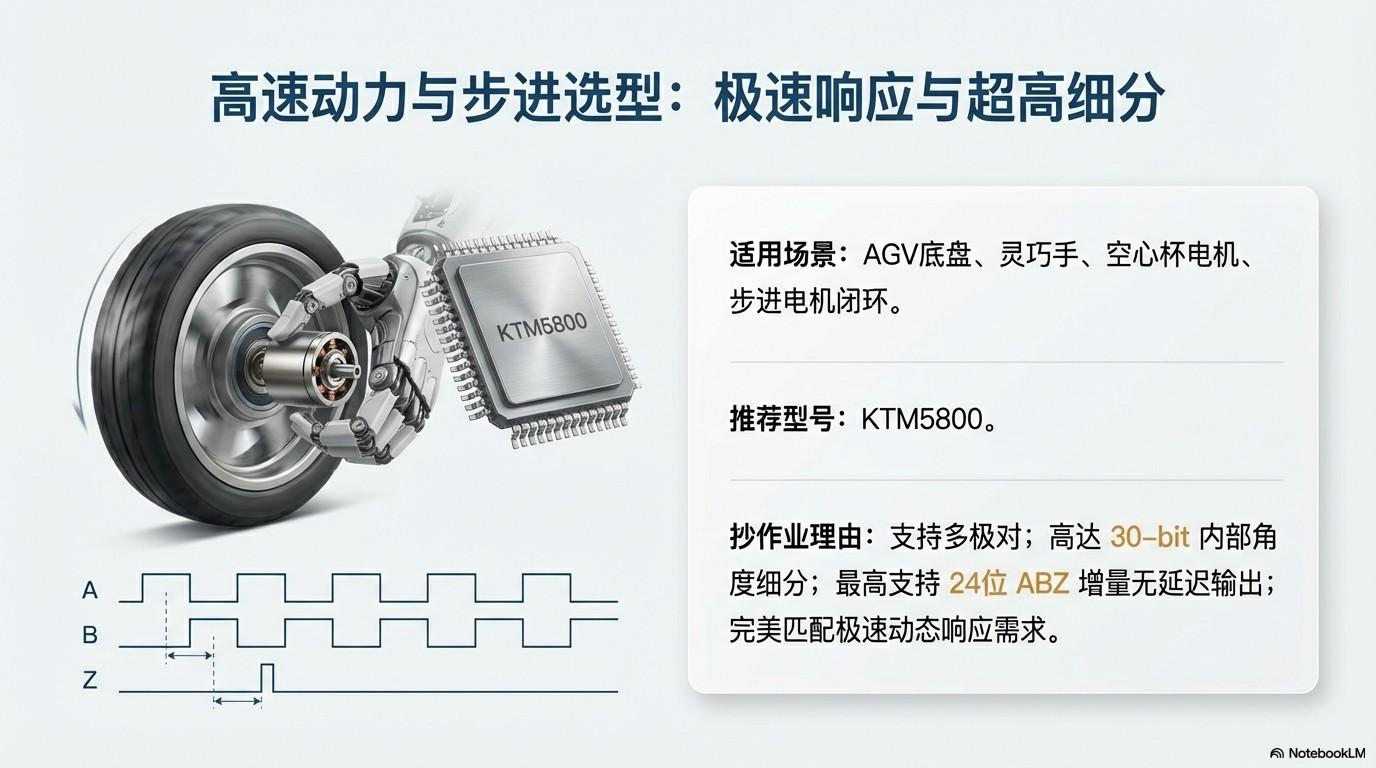
移动底盘、AGV轮系、灵巧手、空心杯电机、步进闭环等场景的共同点是“速度快、动态强、接口常用ABZ”。PPT推荐KTM5800:支持多极对磁体,提供30-bit级别的内部角度细分,并能输出高达24位的ABZ增量信息,兼顾高速响应与细分控制的精细度,让运动更顺滑、低速更细腻、高速更不丢步。
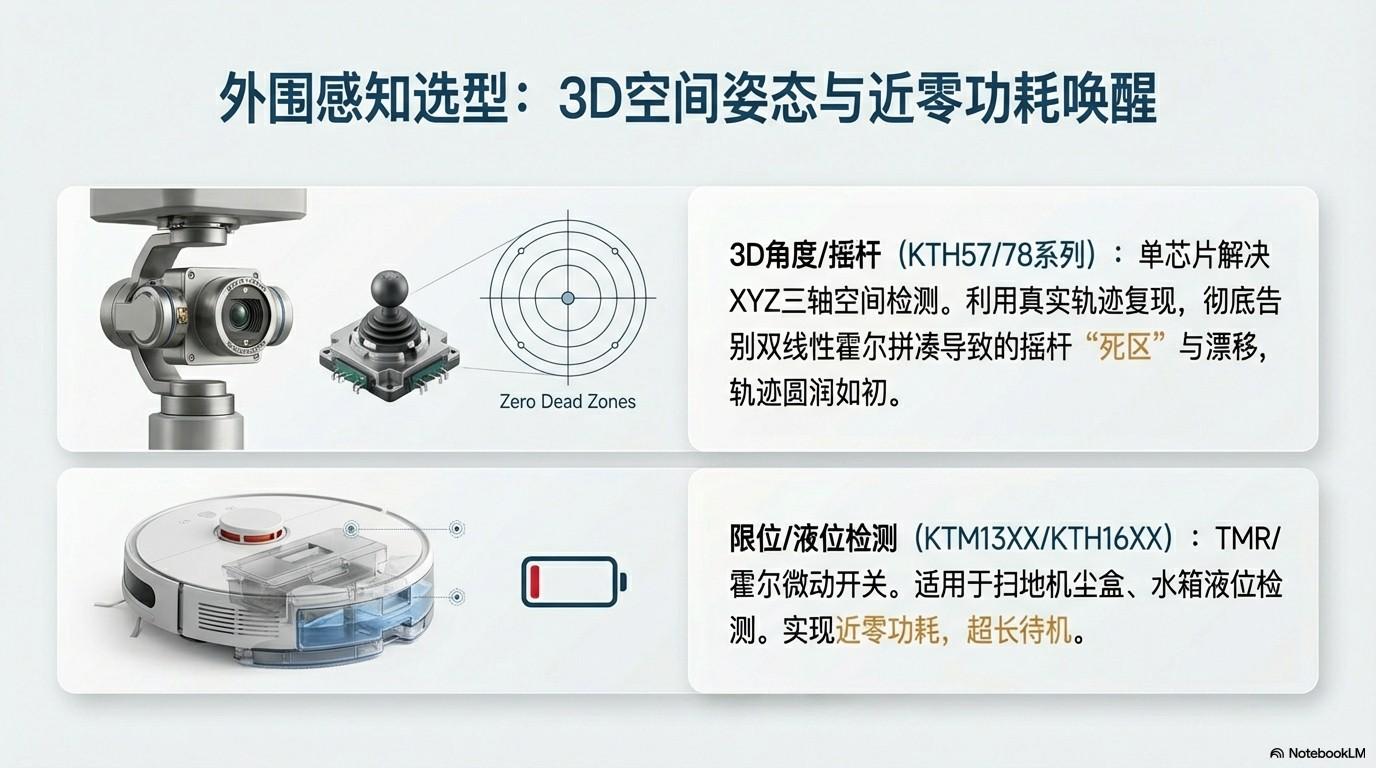
机器人不只有关节编码器,外设姿态、交互操控与低功耗唤醒同样重要。
- 3D角度摇杆(KTH57/78系列):用于XYZ三轴空间控制输入,强调避免“死区”、降低线性误差与漂移,适合遥操作/控制台/云台等;
- 限位/微动(KTM13XX/KTH16XX等):面向扫地机尘盒、水箱检测等低功耗场景,可实现近零功耗的状态监测与唤醒。
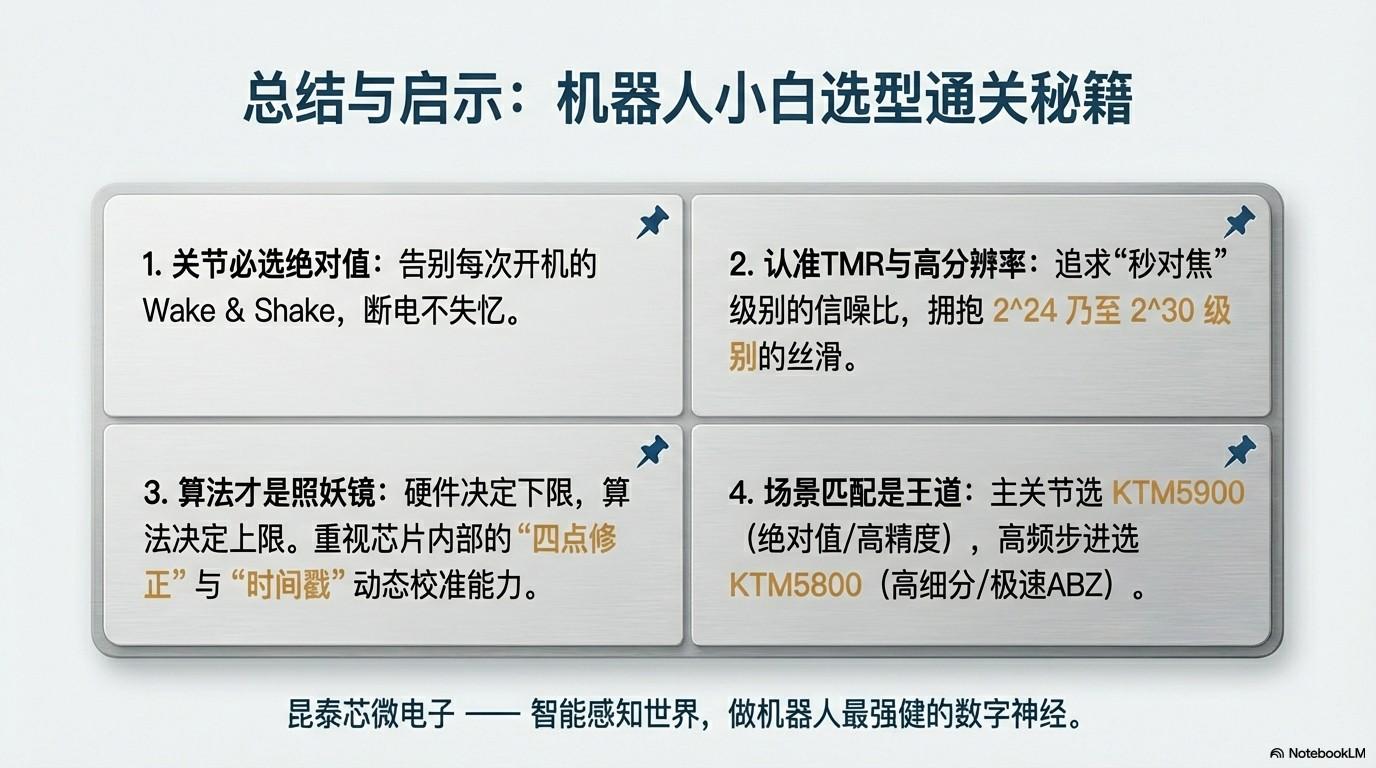
关节优先绝对值,避免断电回零;认准TMR与高分辨率,警惕温漂与非线性;算法与架构同等重要,决定“真实精度上限”;场景匹配是王道——主关节选KTM5900,高动态步进/轮系选KTM5800,外设摇杆/限位分别用KTH57/78与KTM13XX/KTH16XX。以昆泰芯(Comntek)的产品矩阵为依托,你可以把“原理理解→误差识别→架构选择→场景落地”完整跑通,真正从零基础进阶到硬核玩家。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。