AMR、GMR、TMR,磁阻三兄弟傻傻分不清楚, 把KTH5900,TLE5012B、KMZ60、AS5600都塞进“磁阻传感器”一栏,会致机器人关节跑偏
首发于公众号「如是有为」 · 查看原文
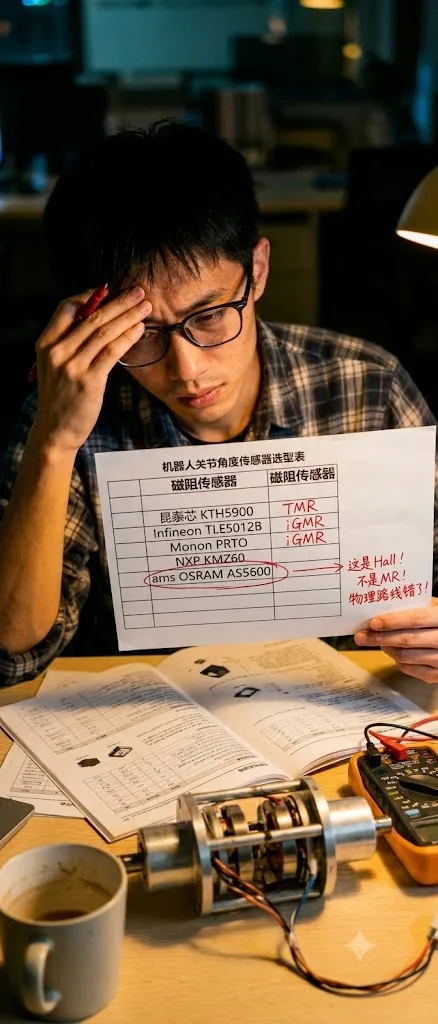
AMR、GMR、TMR,不是“磁阻三兄弟”傻傻分不清楚
把KTH5900,TLE5012B、KMZ60、AS5600都塞进“磁阻传感器”一栏,会导致机器人关节BOM从选型第一天就跑偏
选型表上AS5600挨着TLE5012B。这张表让关节从第一天就跑偏了。
我见过一张机器人关节角度传感器选型表。第一列写着"磁阻传感器",下面列着昆泰芯 KTH5900、Infineon TLE5012B、NXP KMZ60,旁边还有 ams OSRAM AS5600。
表面上看,在比精度、价格、交期。
实际上,它连物理路线都没分清。
KTH5900 是 24bit 绝对角度 TMR 磁编码器。TLE5012B 是 360° iGMR 角度传感器。KMZ60 是面向 BLDC 转子位置的 MR 角度传感器。AS5600 是 12bit Hall 磁旋转位置传感器。
它们都能读磁场。都能算角度。
走的不是同一条物理路线。
选型会上六个字:“我们考虑磁阻传感器。"——信息量接近于零。
更危险的是,这六个字一旦进了第一版 BOM,磁铁尺寸、安装距离、信号链、标定工装和复测表,全部沿着错误分类往下走。等关节低速抖、零位漂、批次一致性崩了,工程师才发现:
项目不是失效那天跑偏的。是选型表第一列写错那一刻。
最离谱的那个:AS5600 被塞进了磁阻对比表
AS5600 在选型表里只占一格。后果比一整页大。
ams OSRAM 数据手册写得清清楚楚——Hall-based rotary magnetic position sensor,用平面 Hall 传感器把垂直磁场分量转成电压。它能进"磁角度方案表”,但绝不该进"AMR/GMR/TMR 磁阻路线对比表"。
注意。
如果你把 AS5600 当成"磁阻方案的天然低价锚点",整个 BOM 的成本判断就歪了。采购会问:为什么这颗贵那么多?项目经理会问:都是磁阻,为什么不能替?客户会问:上一版用 AS5600 也能读角度,为什么这版不行?
工程师最难解释的,不是技术。是那张 PPT 第一行就写错了,他没办法用一句"因为 AS5600 不是磁阻"把前面三页方案讨论全部推翻。
不是 AS5600 有问题。是它根本不该在这张表里。
第二个坑更大:AMR、GMR、TMR 被当成一母三兄弟
很多方案会里最偷懒的一句话就是"我们考虑用磁阻传感器"。以前我在会上也听过,当时还以为自己抓住了关键参数。后来跟了几次量产翻车,才发现这句话的实际价值跟"我们用传感器"差不多。
AMR 靠铁磁薄膜电阻随磁场方向变化。磁场窗口相对宽,适合强磁场、不想把磁路做太脆的场合。但它不是靠超高灵敏度吃饭的路线——正余弦幅值、谐波、偏置、温漂、装配偏心和校准策略,才是你必须盯住的字段。
GMR 不是夹在中间的过渡方案。TLE5012B 明确做 360° 磁角度检测,iGMR 元件测正余弦分量,内部数字处理后输出角度。GMR 能做角度——但它的磁场条件和接口延迟,和 AMR 方案不是同一条验收线。不能粗暴说"GMR 不能做磁编码器",也不能说"GMR 可以随意替换 AMR"。
TMR 走隧穿磁阻效应。TDK TAS4240 的公开参数:2 路单端 Sin/Cos,360°,外部磁场 20–80mT。高输出、高灵敏度——但数据手册也写到了,大于 20mT 的磁场适合高精度角度测量,推荐场强 50mT±30mT。这意味着 TMR 不是"放个磁铁就更准"。磁场窗口、安装距离、偏心、饱和、温漂、后级 ADC 和补偿算法,全是系统设计的一部分。
以前有工程师在方案会上跟我说:“我们用 TMR 方案,灵敏度高。”
我的回答是:把磁场窗口写出来。
存一下。下次选型会,先把那张表拆开
别叫"磁阻传感器"了。拆四张。
TMR 路线:KTH5900、TAS4240 → 查磁场窗口(20–80mT)、正余弦输出、前端增益、ADC 位数、角度计算延时、温漂、推荐磁铁尺寸和安装公差。
AMR/MR 路线:KMZ60、正余弦前端+细分器 → 查正余弦幅值、相位正交性、偏置、谐波、后级 arctan/细分算法。KMZ60 带集成放大器,输出与旋转磁场角度相关的 sine/cosine 信号。
GMR 数字角度路线:TLE5012B → 查内部补偿、接口延迟(SPI-compatible SSC/PWM)、诊断、系统安全和磁场条件。别说"GMR 灵敏度比 AMR 高"——这句的工程价值为零。
Hall 磁角度路线:AS5600 → 它不是 AMR/GMR/TMR。12bit,可编程,适合低成本低复杂度应用。放对表。别让它当"磁阻低价锚点"。
同一个厂家,三样东西,三条路线
注意。昆泰芯自己就有两样东西——KTH5900 和 KTM5800——在官网上都叫磁编码器相关产品,但走的是两条不同的路。
KTH5900 是 24bit 绝对角度 TMR 磁编码器。最高 2M 采样 16bit SAR ADC 读差分正余弦,内部高速数字电路算角度。讨论它,不能只说"TMR 灵敏度高"——差分正余弦质量、ADC、内部延时、校准和输出接口,才是最后要面对的。
KTM5800 是 30bit 绝对角度细分器。它就不是传感器——是给 AMR/TMR 磁电阻传感器配的细分引擎,内部双 16bit 2M SAR ADC,36M SPI/ABZ/UVW/PWM 全出,集成自动线性和非线性校准。
这两个东西都跟"磁角度"沾边,甚至可能在同一个选型文件夹里。但一个是你拿来读磁场的,一个是拿来把正余弦信号细分出角度的。
如果你在选型会上说"我们用昆泰芯的方案"——六个字的实际信息量大概相当于"我们用传感器"。是 KTH5900 还是 KTM5800?是 TMR 前端还是细分器?磁场窗口谁管?校准谁做?
这才是选型表第一列该填的东西。
选型会最怕的不是选错型号。是把需求翻译错了。
你说"我们要一个能读角度的芯片"——后面自然滑向"几家磁阻供应商比价"。
你说"我们需要某磁路窗口下的正余弦质量、某温度范围内的角度误差、某转速下的延时和噪声、某装配偏心下的可校准性"——讨论完全不一样了。
人形机器人关节低速要平顺,角度噪声直接进电流环和速度环。角度抖一点,控制器不一定报错,但电机会变毛,低速爬行不顺,保持力矩有细碎振动。零位一致性不只是标定问题,还是量产问题——几百台以后,每颗磁铁的安装高度、偏心、倾角、胶水厚度、PCB 位置、温度漂移,都会把"理论上能读角度"拉回现实。
反过来,有些工业现场强杂散磁场多、安装空间粗糙,盲目追高灵敏度上 TMR 也未必是好事。高灵敏度让你更认真地设计偏置、磁场窗口和防饱和余量。AMR 不是落后,GMR 不是过渡,Hall 更不是低端代名词。你不能用一个"磁阻传感器"的大词,把这些边界全部抹掉。
复测表比争论管用
工程现场最怕争概念。争到最后,谁都觉得自己懂一点,谁也说服不了谁。
我的习惯是把争论压回测试台。
第一步,固定样品。每次复测写清楚厂家、型号、批次、封装、板号、磁铁型号、安装距离、供电电压、温度点、转速点和输出接口。样品不固定,后面所有波形没有复盘价值。
第二步,固定外部条件。电源纹波、磁铁直径、磁化方式、气隙、同轴度、PCB 位置、线缆长度、温度箱曲线、转速曲线全锁住。很多角度问题不是芯片单点参数不够,是磁路、装配和信号链一起把余量吃掉了。
第三步,只扫一个变量。扫气隙就别改磁铁,扫温度就别改转速,扫转速就别换滤波参数。保留原始波形、差分幅值、角度误差、谐波、状态位和温度。不要只看最终 INL——很多问题在 INL 变坏之前,正余弦幅值、相位、偏置和谐波已经开始露头。
第四步,异常点往回扫。85℃下角度噪声变大,降回 25℃再测一次。气隙加大后幅值掉下去,再把气隙调回原点。能恢复,多半是窗口和余量问题。不能恢复,再去查损伤、装配、批次和工艺。
这张复测表补齐以后,客户下一次问"为什么同样都是磁角度芯片,这颗能用那颗不行"——你就能把问题拆成磁场窗口、输入幅值、正交误差、接口延迟、温漂、校准残差和装配余量。讨论才回到工程。
回到那张选型表
KTH5900、KTM5800、TAS4240、TLE5012B、KMZ60、AS5600。
放在采购眼里,都可能叫"磁角度方案"。放到工程复测表里,它们必须回到 TMR、AMR/MR、GMR、Hall、正余弦输入、角度细分、磁场窗口、接口延迟和校准判据。
选型会上一句"都是磁阻传感器",六个字,听起来省事。最后会让磁路、信号链、标定和量产测试一起还债。
机器人关节不是从失效那天才跑偏的。是从第一张选型表把物理路线写错开始跑偏的。
本文涉及的型号与厂商公开信息:
昆泰芯 KTH5900/KTM5800、Infineon TLE5012B、NXP KMZ60、TDK TAS4240、ams OSRAM AS5600。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。