瑞士编码器最狠的一点,不是更准,而是更早看见“这台机器快不对了”
首发于公众号「如是有为」 · 查看原文
很多人聊机器人,最爱聊灵巧手,聊大模型,聊具身智能,聊量产节奏。再往下一层,开始聊减速器、电机、丝杠。再往下一层,才轮到编码器。
可一提编码器,很多人的理解还停在一个很老的层面:无非就是“测角度”那颗东西,谁分辨率高一点,谁精度高一点,谁就更高级。
这个理解,已经开始落伍了。
至少这两年去看瑞士几条很有代表性的编码器路线,会发现一个很反直觉、但又非常刺眼的变化:高价值编码器正在悄悄从“位置测量器件”,变成“机械退化预警器件”。它最值钱的时候,不再是把角度测得多漂亮,而是更早告诉你:这台机器的机械关系,已经开始偷偷变坏了。
这句话如果放在几年前,很多人会觉得有点夸张。但今天再看,就一点都不夸张了。
因为机器人真正可怕的,从来不是“这一下角度误差有点大”。
真正可怕的是另一种东西:误差开始变性。
刚开始也许只是气隙有一点点漂。再往后,正余弦幅值不对称了。接着,相位关系开始扭。再接着,谐波冒出来。再叠上温漂、振动、装配偏差、老化、轴承间隙变化,系统看到的就不再是一个“可以查表补掉的小误差”,而是一个会随工况、随时间、随机械状态不断变脸的反馈源。
最危险的从来不是误差存在。而是你不知道误差已经从温顺的误差,变成会咬人的误差。
这时候,编码器到底在干什么,就完全不是一个小问题了。
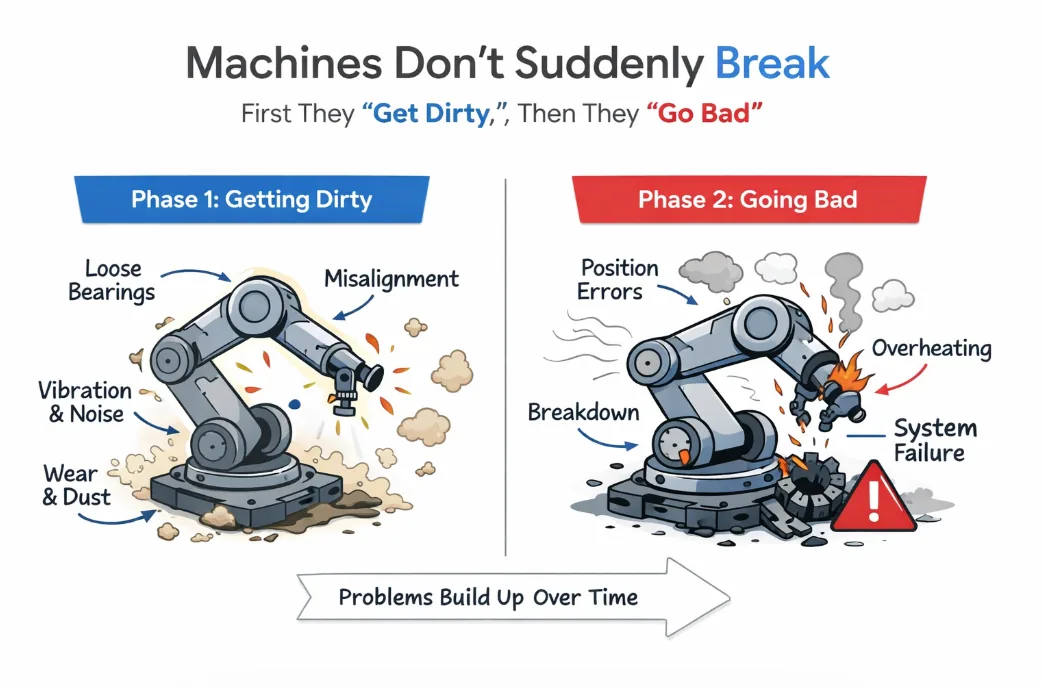
机器不是突然坏的
它是先“变脏”
然后才“变坏”
这是很多技术文章都没抓住的一点。
大多数机械系统不是某一秒钟突然死亡的。它们通常会经历一个很长的中间地带:
轴承还没坏,但间隙开始变化
联轴器还没脱开,但对中关系在慢慢跑偏
磁转子还没出事,但气隙已经不像刚装机时那么漂亮
结构件还没松到报警,但振动谱已经开始变化
热膨胀和封装应力还没把系统拉爆,但信号已经开始慢慢变形
也就是说,真正先变的,往往不是“功能”,而是反馈信号的纯净度。
这件事很关键。
因为控制器并不是靠“机器坏没坏”这个抽象概念工作。控制器只看它收到的那一串角度数据,然后决定下一拍怎么出力。
如果反馈已经开始脏了,而系统自己还不知道,那你后面看到的很多症状,其实都只是结果:
位置环越来越难调
速度环开始发毛
共振点变得更讨厌
重复定位精度慢慢掉
噪音起来了
高动态动作边缘越来越不干净
同样一套参数,以前能用,现在突然“不顺手”了
所以,真正高级的编码器,不是“我能测角度”,而是:
我能不能在机器开始变坏之前,先看见那些让它将来会变坏的细微信号。
这就是今天最值得聊的地方。
瑞士这条路最有意思的地方
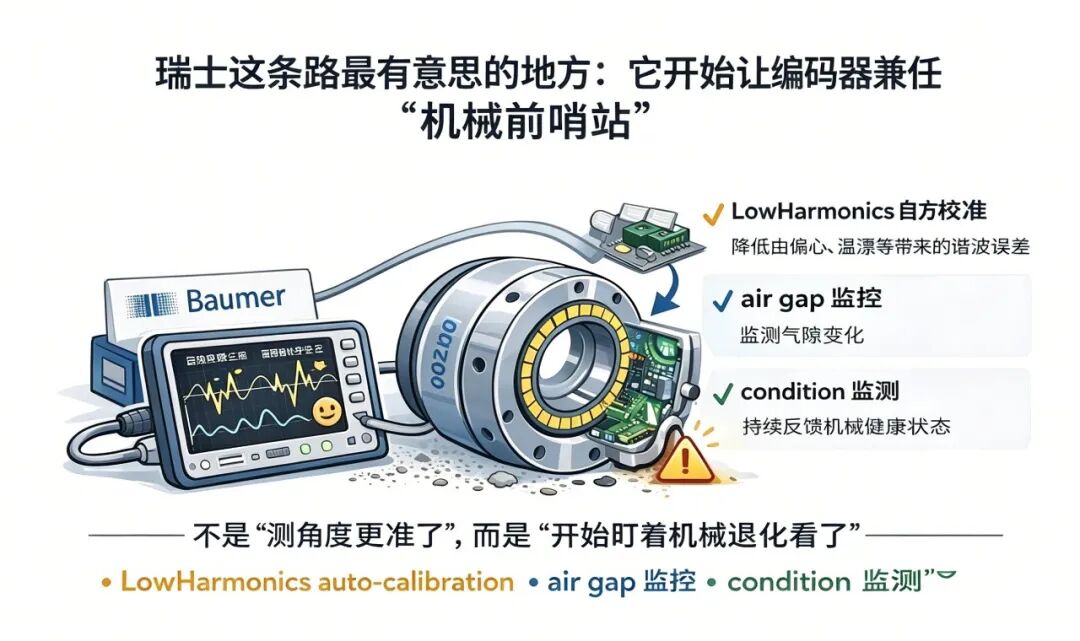
它开始让编码器兼任“机械前哨站”
这个判断,不是空想出来的,是产品自己写在说明书里的。
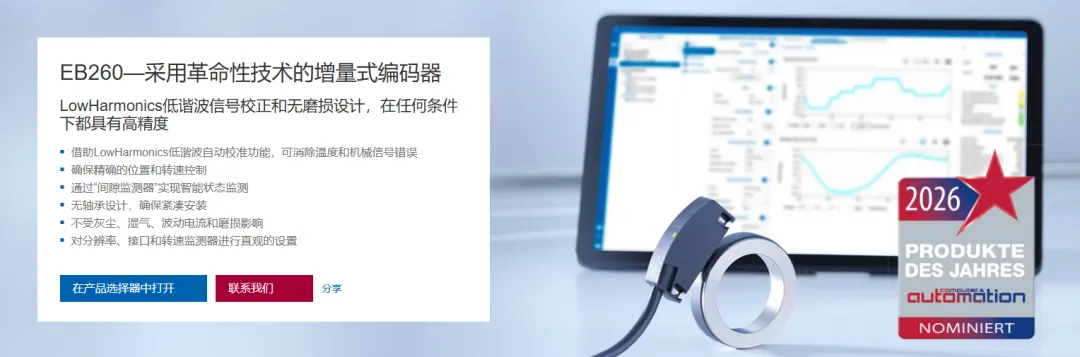
最典型的一个例子,就是瑞士 Baumer 在 2025 年推出的 EB260。它表面上看,只是一颗无轴承磁环增量编码器,卖点也很常规:紧凑、免磨损、抗冲击、高速、支持 SinCos/TTL/HTL/IO-Link。可它真正的刀口,不在这些表面词上,而在三个很容易被一般读者忽略的词:
LowHarmonics auto-calibration、air gap monitor、condition monitoring。
这三个词连在一起,意思非常重。
先看 LowHarmonics auto-calibration。Baumer 官方直接写了,这套信号处理和自动校准,目标就是压低由安装、温度、老化和机械因素带来的信号误差。
很多人会觉得,这不就是“自动校准”吗?
不是。
真正的重点在 LowHarmonics 这半截。
因为磁编码器最烦人的问题之一,从来不是静态 offset 这种一眼能看见的东西,而是随着偏心、气隙变化、转子不理想、温度漂移、机械摆动叠上来之后,原本应该很干净的正余弦,开始冒出各种高低阶谐波。一旦谐波起来,送进 atan 的输入就不再是单纯椭圆,而是更脏、更动态、更难预测的形状。
这时候你表面上看到的是“角度有误差”,本质上其实是:机械状态已经开始侵入反馈结构。
所以 Baumer 这个点不是在说“我又把磁编码器做得更准了一点”,而是在说:
我开始盯着谐波看,因为谐波本身就是机械关系开始失真的影子。
这个理解非常重要。
Air gap monitor
才是最狠的地方
它不是在测角度
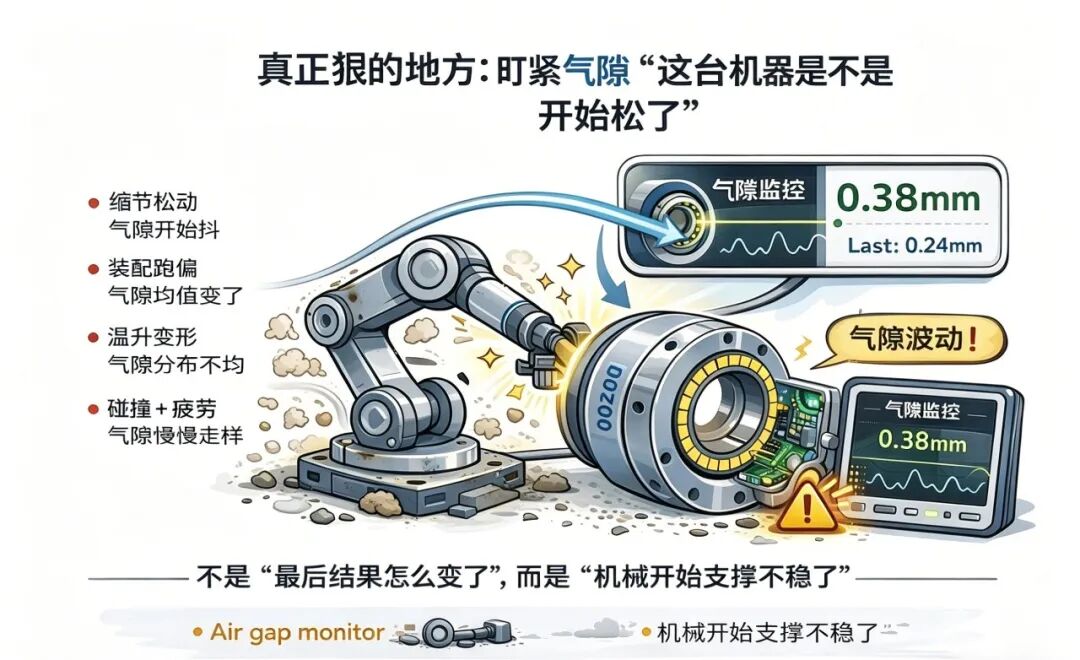
它是在盯着“你这台机器是不是开始松了”
如果说 LowHarmonics 还容易被人理解成“改进信号质量”,那 air gap monitor 就已经完全暴露出另一层野心了。
Baumer 官方的说法非常直接:EB260 可以持续记录传感器与磁转子之间的距离变化,甚至能检测由于机械损伤导致的细微变化,并把这些信息送给更高层的控制系统。
这句话真正可怕的地方在于:
编码器开始不满足于告诉你“现在转到几度”,它还想告诉你“支撑这个角度的机械关系,还像不像原来那样健康”。
这就不是传统编码器了。
传统编码器更像一个沉默的测量器件。你问它多少度,它回答多少度。至于这套角度到底是建立在一个多么干净、多么稳定、多么逐渐退化的机械结构之上,那是外部系统慢慢猜的事。
而 air gap monitor 这条路,等于直接把“猜”这件事往前推了一步。
因为很多机械退化,最早的痕迹恰恰就写在气隙里。
轴承磨损,气隙开始有周期波动
装配跑偏,气隙均值变了
结构件松动,气隙开始抖
温升导致某一侧热膨胀不一致,气隙分布变形
碰撞、冲击、长期疲劳之后,原来对得很好的几何关系开始慢慢走样
这些东西,如果只靠最后的位置误差去看,往往已经晚了。但如果编码器本身就在盯气隙,那它看到的是一件更本质的事:
不是结果变差了,而是原因开始成形了。
这就是瑞士这条路线真正有杀伤力的地方。
它不是单纯在做更精密的测量。它是在做更早的暴露。
这件事为什么比“再多一位分辨率”重要得多
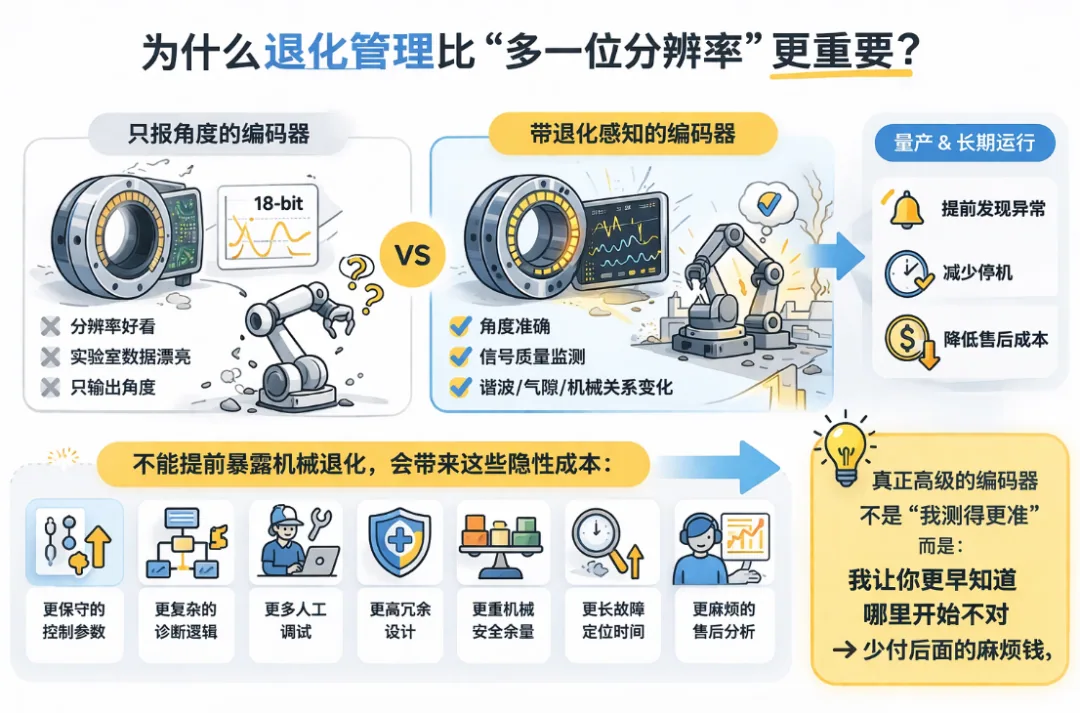
因为分辨率好看,退化管理难看。
大多数宣传材料都更愿意讲位数、角秒、线数、接口、转速。这些东西很好卖,也很好比。可真正贵的那部分价值,往往不长在参数表上。
设想两颗编码器。
第一颗,标称精度很好看,实验室数据很漂亮,但它只负责给你角度。第二颗,角度数据也不错,但更重要的是,它能告诉你信号质量在变,谐波在变,气隙在变,机械关系在变。
哪颗更值钱?
在一台只跑 demo 的样机上,可能第一颗已经够了。但在一台真要量产、真要上工厂、真要长期跑、真要面对保修和售后责任的系统里,第二颗的价值会迅速放大。
因为它降低的不是瞬时误差,而是整套系统的不确定性成本。
一颗不能提前暴露机械退化的编码器,会让整机厂在别处多花很多钱:
更保守的控制参数
更复杂的诊断逻辑
更多的人工调试
更高的冗余设计
更重的机械安全余量
更长的故障定位时间
更麻烦的售后分析链路
也就是说,真正高级的编码器,卖的不是“我测得更准”,而是:
我让你更早知道哪里开始不对,从而少付后面的麻烦钱。
这比多一位分辨率现实得多。
为什么这条路特别适合今天的机器人
而不是昨天的机床
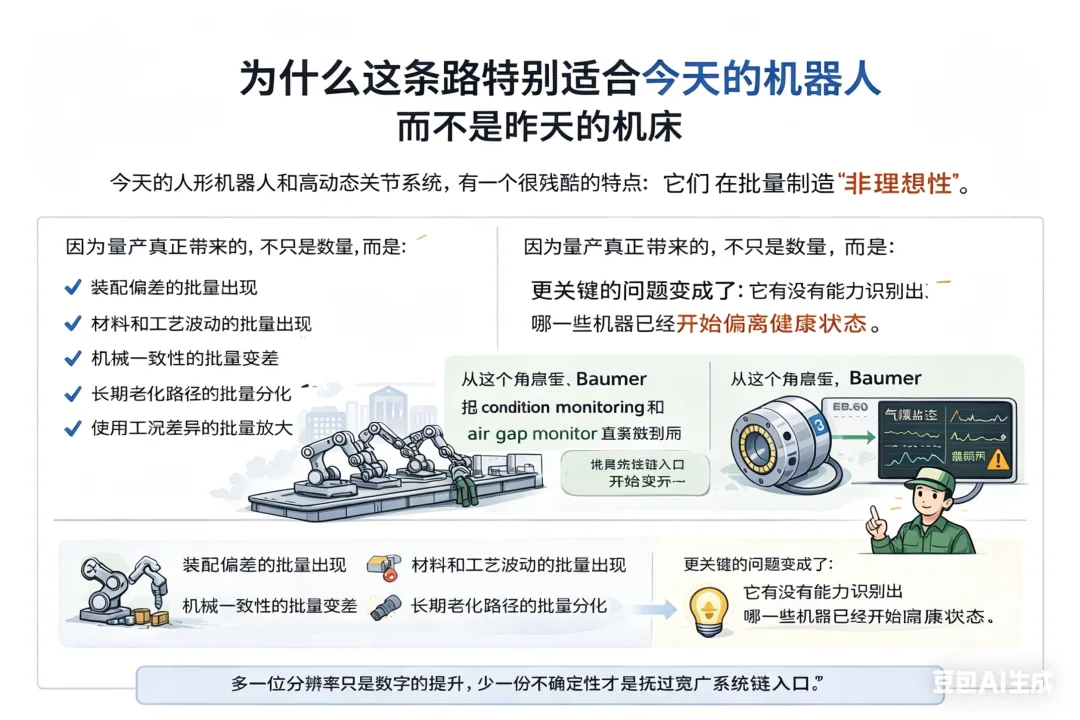
因为今天的人形机器人和高动态关节系统,有一个很残酷的特点:
它们在批量制造非理想性。
一两台样机的时候,很多问题还可以靠高手工程师压住。气隙略差一点,调一调。偏心略大一点,补一补。某台电机脏一点,参数让一让。某个关节发抖,工程师现场听一听、拧一拧、改一改。
可一旦往量产走,这种“靠人兜底”的能力就会迅速失效。
因为量产真正带来的,不只是数量,而是:
装配偏差的批量出现
材料和工艺波动的批量出现
机械一致性的批量变差
长期老化路径的批量分化
使用工况差异的批量放大
这时候,问题就不再是“这颗编码器今天准不准”,而是:
它有没有能力识别出哪一些机器已经开始偏离健康状态。
从这个角度看,Baumer 把 condition monitoring 和 air gap monitor 直接做到编码器里,不是什么锦上添花,而是在抢一个非常现实的系统入口:
谁最先知道机器开始变坏。
这个入口一旦拿住,编码器的身份就变了。
它不再只是 feedback device。它开始变成一个同时服务于闭环控制、预测性维护、机械健康管理的中枢节点。
这对机器人来说,意义非常大。
编码器是所有健康监测里最靠近“机械真相”的那个点
有人会说,机械健康监测不是早就有了吗?
有。振动传感器、温度传感器、电流谱分析、声音监测、扭矩估算,早都有。
但编码器有一个别的传感器很难替代的位置:
它站在控制闭环最核心的那一跳上。
温度传感器告诉你热了。振动传感器告诉你抖了。电流分析告诉你负载怪了。可它们都不如编码器更早碰到那个最本质的问题:
机械关系变了,所以位置反馈本身开始不再纯净。
这才是最致命的。
因为一旦位置反馈的纯净度下降,后面吃亏的不是一个局部功能,而是整条闭环链:
位置环
速度环
状态观测器
前馈补偿
抗共振设计
安全阈值判定
全部都要跟着吃亏。
所以编码器盯 mechanical health,不是外围加一个监控件那么简单。它其实是在盯闭环系统的基础可信度。
这就是它和一般 condition monitoring 最大的不同。
瑞士这条线
真正值得学的不是产品名
而是工程判断
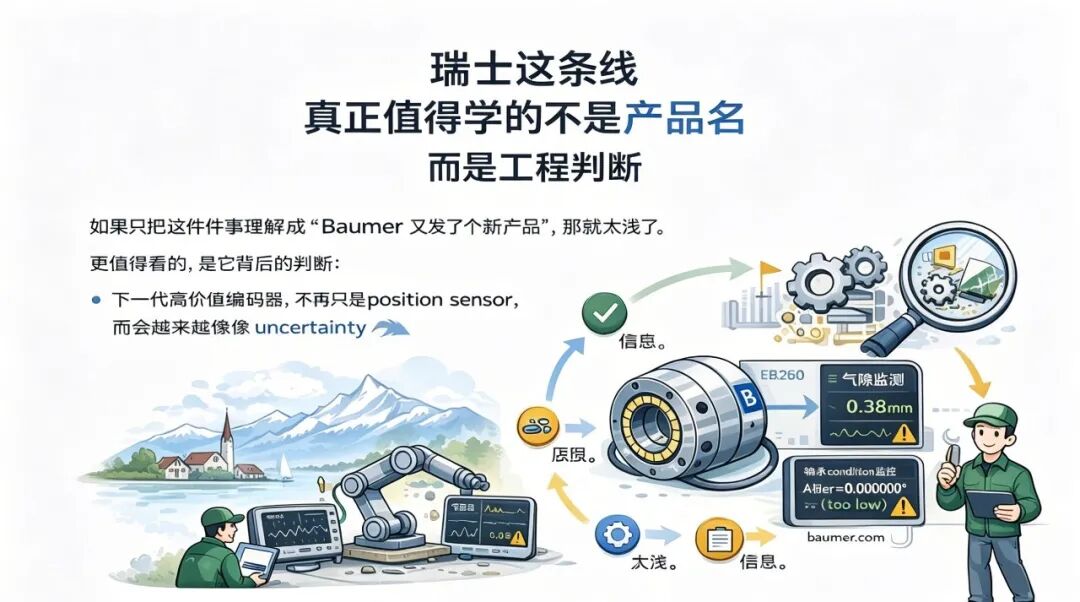
如果只把这件事理解成“Baumer 又发了个新产品”,那就太浅了。
更值得看的,是它背后的判断:
下一代高价值编码器,不再只是 position sensor,而会越来越像 uncertainty manager。
一边给角度。一边评估这个角度背后的物理条件是不是还可信。一边服务控制器。一边服务维护系统。一边做反馈。一边做自我体检。
这个判断,其实和瑞士很像。
瑞士真正值钱的,从来不只是“做得很精”。而是它特别在乎一件事:
系统不要突然失控。
表面上看,这是一种社会气质。往技术里看,这其实也是一种很深的工程伦理:
不要只追求理想状态下最好看。更要重视非理想状态下,系统是不是仍然可知、可控、可信。
这正是今天机器人最缺的东西之一。
我们过去太容易把编码器理解成一场参数竞赛:
位数、精度、转速、接口、成本。
这些当然重要。但如果盯住下一代人形机器人、高动态关节、批量化伺服模组、长周期运行设备,会发现问题已经变了。
未来真正值钱的编码器芯片,未必是发布会上最好看的那颗。更可能是那种能让整机厂更早知道:
哪台机器开始偏离原来的自己
哪个关节的机械关系在悄悄变差
哪个反馈源已经不再像装机那天那么纯净
哪条误差链正在从可驯服走向不可驯服
换句话说,真正的高端,不一定是把误差完全消灭。而是把误差从“出事之后才看见”,变成“变坏之前就看见”。
这才是瑞士这条路线最值钱的启发。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。