TDK TMR角度传感器杂散场补偿深度解析:从结构假设、专利路线到离轴磁编码器的校准边界
首发于公众号「如是有为」 · 查看原文
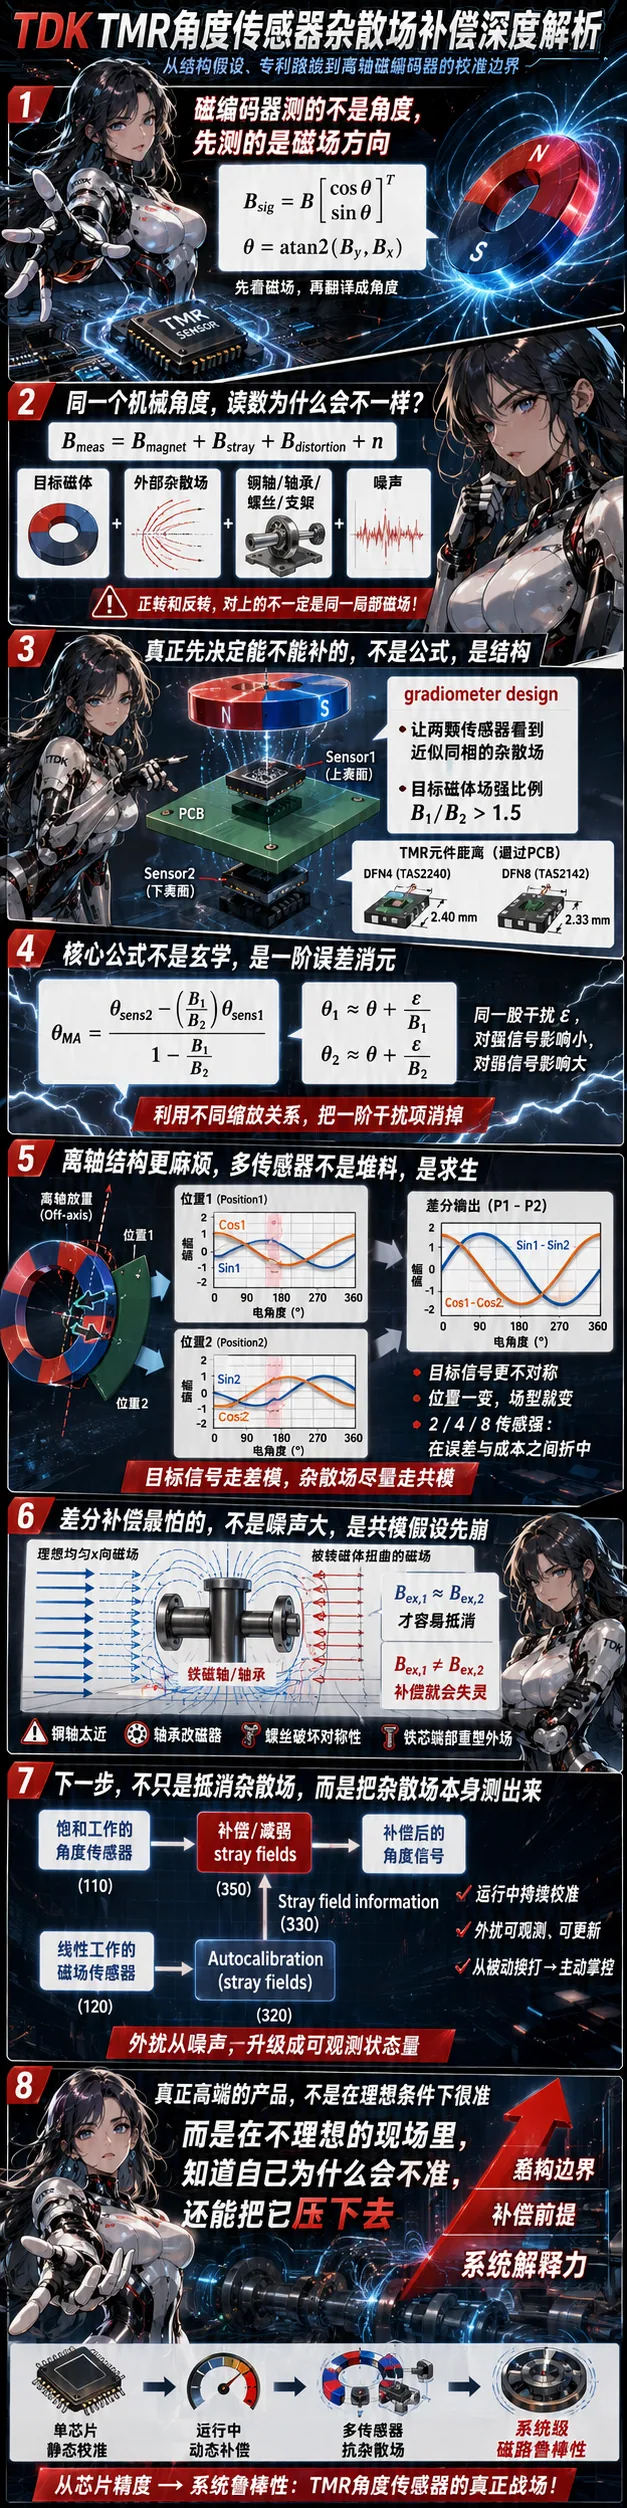
很多人第一次接触磁编码器,最容易被一个直觉骗住:没有光学码盘,没有镜头,没有读头,磁铁一转,芯片一算,角度自然就出来了。
可真到现场,系统往往不是败在“算不出角度”,而是败在“局部磁场已经不是你以为的那个样子”。正转和反转误差曲线对不上,换向那一下最难看,低速时速度纹波莫名放大,继续单向转一会儿,曲线又像自己恢复了。很多团队第一反应会先怀疑 ADC、滤波器、CORDIC、补偿参数,甚至把问题先归到“芯片磁滞”上。TDK 今年两次公开更新把这件事说得比以前直接得多:3 月 9 日更新了 “Stray-field compensation by TMR sensor”,4 月 1 日更新了 “TMR Angle Sensors Selection Guide”。
两页放在一起看,信号已经非常明确:主流厂商现在公开讨论的重点,不再只是裸芯片精度,而是系统里的杂散场、结构磁路、机械失准和运行历史如何共同改写角度结果。
一、磁编码器真正测到的,不是角度,而是局部磁场方向
磁编码器并不直接“看见角度”。它先测磁体在传感器位置产生的磁场分量,再把磁场翻译成角度。最简化的二维模型可以写成:
然后再由芯片或 MCU 做:
这一步看着简单,后面所有麻烦都藏在这里。因为只要传感器位置的总磁场被改写,哪怕机械角度没变,最后算出来的角度也会变。TDK 这次把杂散场补偿单独拿出来讲,本身就说明它默认的误差模型,已经不是“单一芯片误差”,而是“信号场 + 外扰场 + 结构畸变 + 温度/寿命效应”的叠加问题。Selection Guide 里也已经把数字产品的 pre-calibration、in-application calibration、static compensation、dynamic compensation 明确分层写出来了。
二、同一个机械角度,为什么系统却可能读出两个不同答案
很多人第一次遇到正反转误差不一致,会本能地问:磁铁不是已经回到同一个角度了吗,为什么读数还会不一样?
因为同一个机械角度,不一定对应同一个局部磁场。更完整地写,传感器实际看到的是:
这里的 是外部附加杂散场, 则是钢轴、轴承、螺丝、支架、铁芯端部等铁磁件把磁路二次改写后的结果。
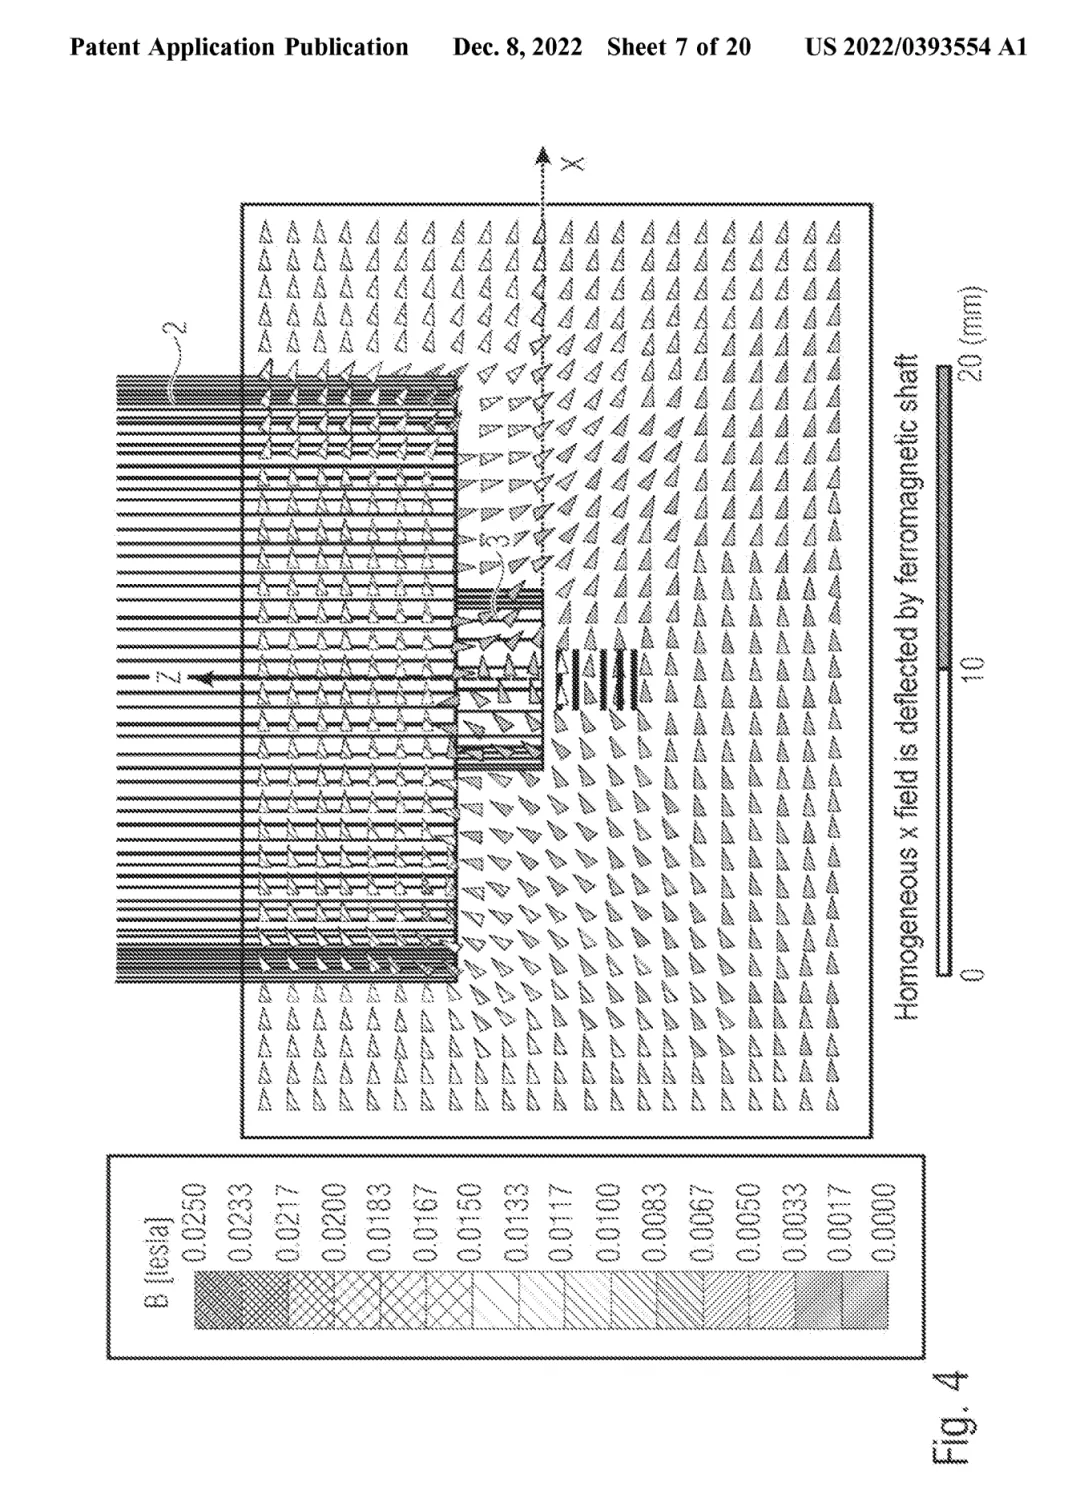
TDK 相关专利已经把这个点写得很清楚:铁磁轴会把原本外部“均匀”的杂散场,在局部空间里扭成“不均匀”的分量。也就是说,系统最麻烦的地方,常常不是多了一个固定偏场,而是外界干扰被结构重新塑形成了位置相关的局部场。
这也是为什么很多看上去像“芯片问题”的现场症状,主因其实可能在结构里。你以为是算法不稳,实际上可能是旁边那根钢轴把共模外扰改成了局部非共模;你以为是滤波器没调好,实际上可能是支架和轴承先把磁路的对称性破坏了。这个判断不是情绪化归因,而是专利文本直接给出的物理前提。
三、TDK 这次真正公开的重点,不是公式花不花,而是结构条件先不先成立
很多人盯着 TDK 那页杂散场补偿,第一眼只看公式。其实这次最值钱的,不是式子,而是它先把“结构怎么摆”说穿了。
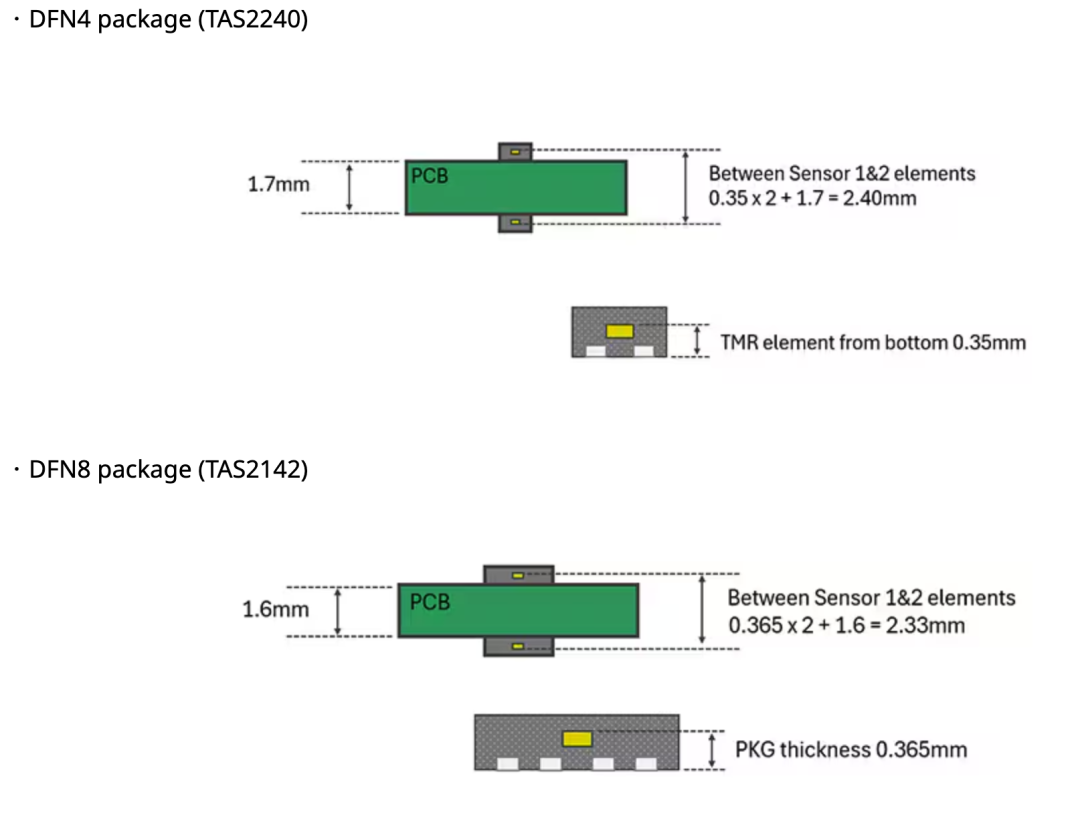
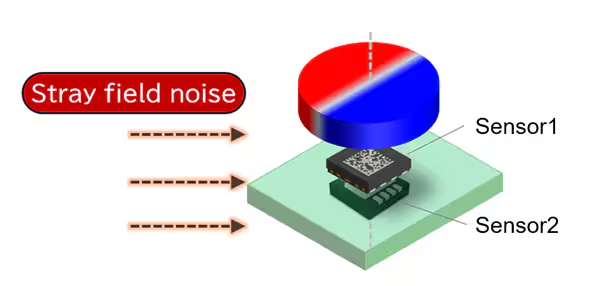
在同轴方案里,TDK 明确写到:两颗传感器布在 PCB 两侧,并与旋转磁体共轴;这样两颗传感器看到的 stray-field noise 基本同相、同级别。然后再通过板厚,让两颗传感器接收到的目标磁体场强形成固定比例,并建议 ,TDK 直接把这叫作 gradiometer design。它还给了一个仿真例子:磁体 Br=330 mT、直径 15.0 mm、厚度 2.0 mm,杂散场 4 kA/m(约等效 5 mT),、,传感器 1 到磁体表面间隙 1.0 mm,场强比约 2.2。在该仿真条件下,角度误差从单传感器的 ±2.87° 降到双传感器补偿后的 ±0.17°。这不是“调一调权重”,而是结构先把问题变成可消元的样子,算法才有意义。
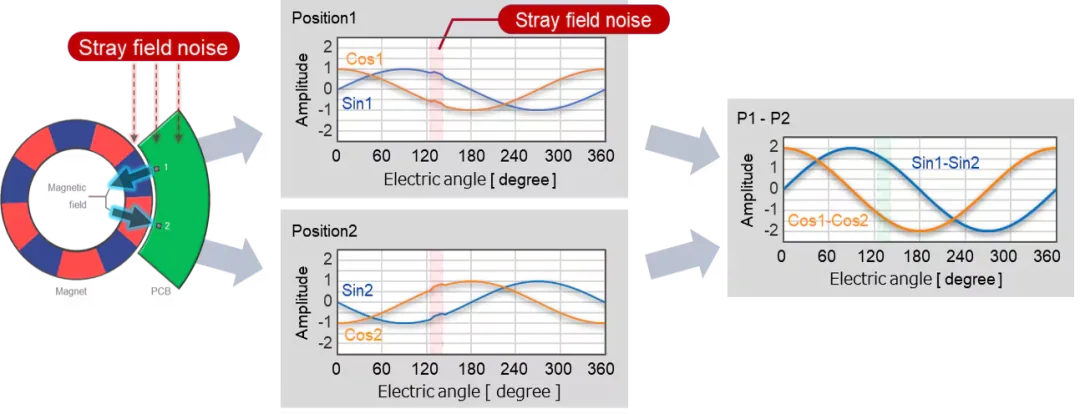
离轴方案里,TDK 说得同样直接:把两个传感器放在相对于目标磁信号 180° 反相的位置,此时两者对 stray field 的响应仍近似同相同级别;再通过 differential output 增强信号、压制杂散场噪声。换句话说,离轴补偿也不是“多放几个点,再让算法神奇收尾”,而是先让目标信号走差模、让干扰尽量走共模。
所以,这次 TDK 真正公开承认的,是一句行业里很多人嘴上不愿明说的话:补偿不是先有算法,再去要求结构配合;而是先把结构做成“可补偿”的结构,算法才配拥有名字。 这句话是我基于 TDK 页面内容做的归纳,但它和页面给出的 on-axis / off-axis 条件是完全一致的。
四、那条核心公式,本质上到底在消什么
TDK 给出的同轴补偿式是:
看上去像个经验加权,其实本质是一阶共模干扰消元。
把第 个传感器接收到的目标场幅值记为 ,假定两颗传感器受到相同外扰 :
在同一角度分支内,且外扰远小于目标场时,atan2 的一阶展开为:
令 ,则 ,。两式相减,外扰一阶项被消去:
这就是 TDK 公式的物理核心:同一股外部干扰,对强信号造成的小角度偏差和对弱信号造成的大角度偏差,按比例组合后,一阶项可以直接抵消。 TDK 页面还特别强调,这个补偿是“with each sample of a sensor signal”完成的,因此可以覆盖高动态场景,也能补偿 DC 和 AC stray fields。它不是先转一圈存查表,而是在每个采样点现场做消元。
五、这套方法为什么不是万能药:它最怕“共模假设”先崩
差分补偿最容易被写得过度乐观,好像一多传感器,世界就干净了。
其实它最脆弱的地方恰恰很清楚:它要求多个传感器在同一时刻看到的是近似相同的外部干扰,也就是共模前提还成立。一旦钢轴、轴承、螺丝、支架、铁芯端部把原本均匀的外部场空间扭曲,变成了局部不均匀分量,那么原来那种“目标信号走差模、干扰走共模”的假设就先碎了。US20220393554A1 对这个问题写得非常直接:ferromagnetic shaft 会 spatially distort an external homogeneous magnetic stray field,从而引入 inhomogeneous stray field component。到了这一步,差分不是没用,而是它不再能把问题一次性吃干净。
所以现场真要排查,最该先看的常常不是寄存器,而是磁路边界:钢轴是不是太近,轴承位置有没有把对称性打歪,螺丝和支架是不是把原本可共模处理的外扰重新塑形成局部场。如果这些前提不成立,后面再漂亮的补偿公式,也只是补一个不稳定系统。
六、行业更深的一条路已经出现:不是只抵消杂散场,而是把杂散场本身测出来
TDK 这次公开的主线仍然是多传感器几何与差分补偿。但从专利路线看,行业已经在往更深的一步走:不只是想办法让杂散场“被抵消”,而是让杂散场本身变成可观测量。
US12215973B2 的做法很典型。它把一个 operating in saturation 的角度传感器,和一个 operating in linear operation 的磁场传感器放在同一系统里。前者负责测转角,后者负责直接估计外部 stray field;然后控制器基于线性通道测出来的外扰信息,去补偿饱和角度通道的角度误差。专利里还明确提到 quasi-static stray field、autocalibration、以及由线性传感器提取的 offset information 和 amplitude information。它已经不是“我猜有干扰,再去差分抹掉”,而是“我先把干扰测出来,再把它作为状态量喂进补偿链”。
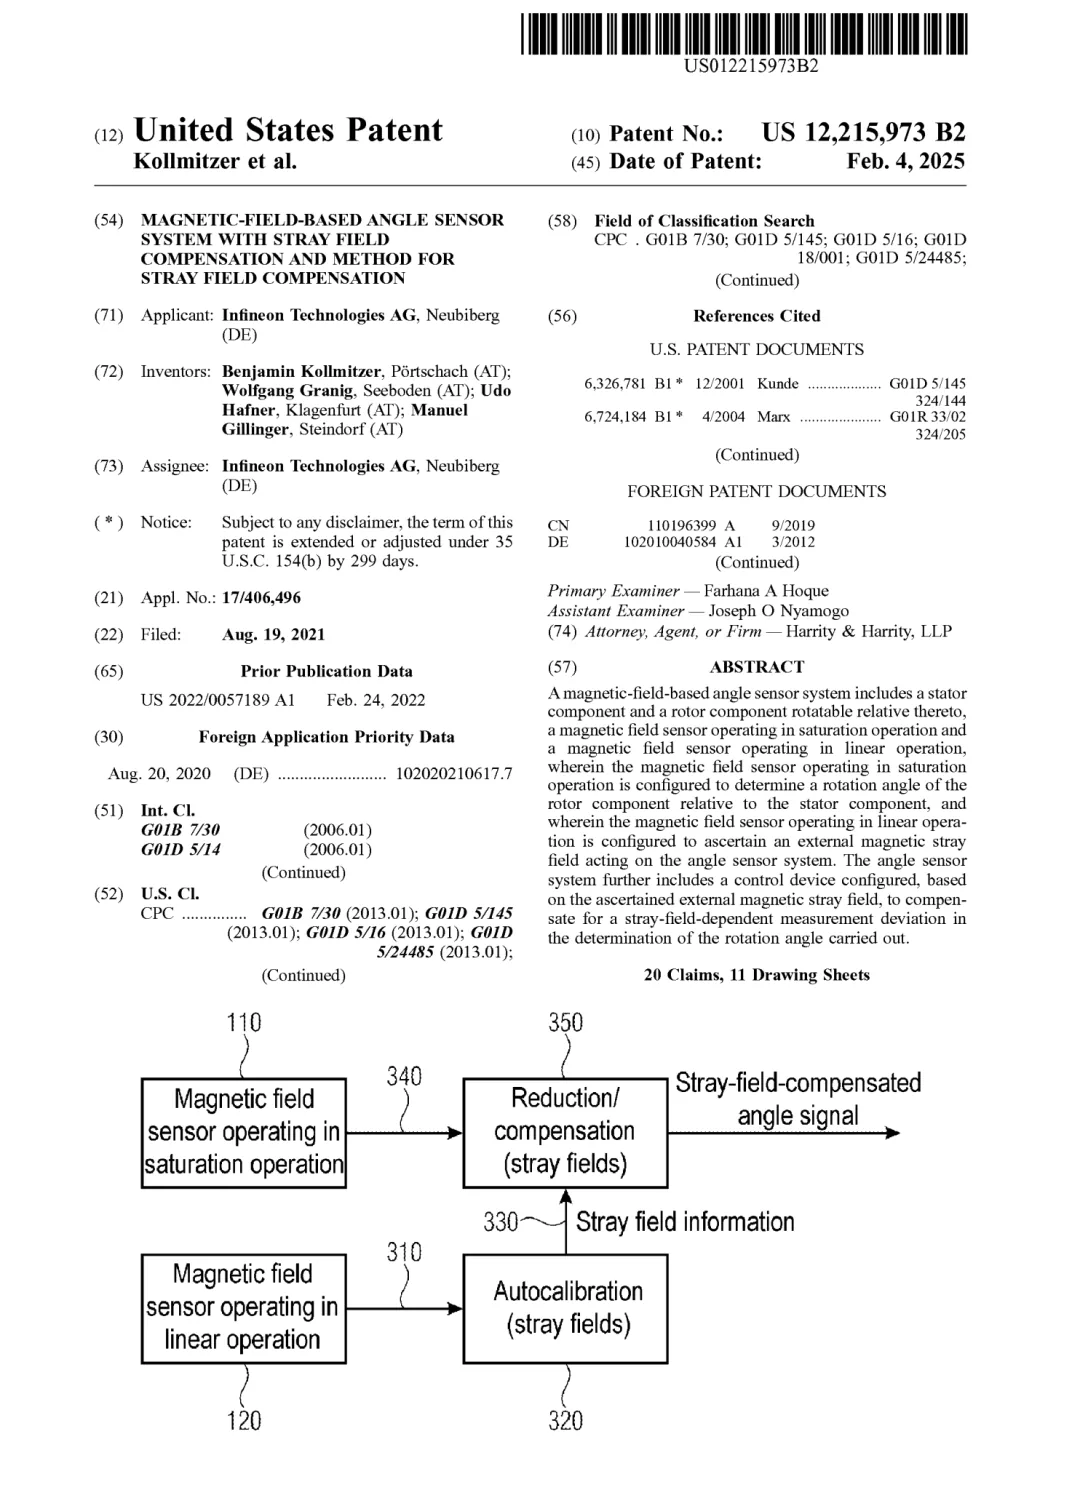
这条路线的意义非常大。因为它意味着未来高端磁角度系统的竞争,越来越不像“谁家 xMR 单点精度更漂亮”,而更像“谁能更早把外扰提升为可观测、可建模、可验证的系统变量”。从系统工程角度看,这比再卷半位分辨率更值钱。
七、把 TDK 近几年的产品演进串起来看,路线其实很清楚
如果只盯 2026 年这两次更新,很容易误以为 TDK 是突然开始重视杂散场。
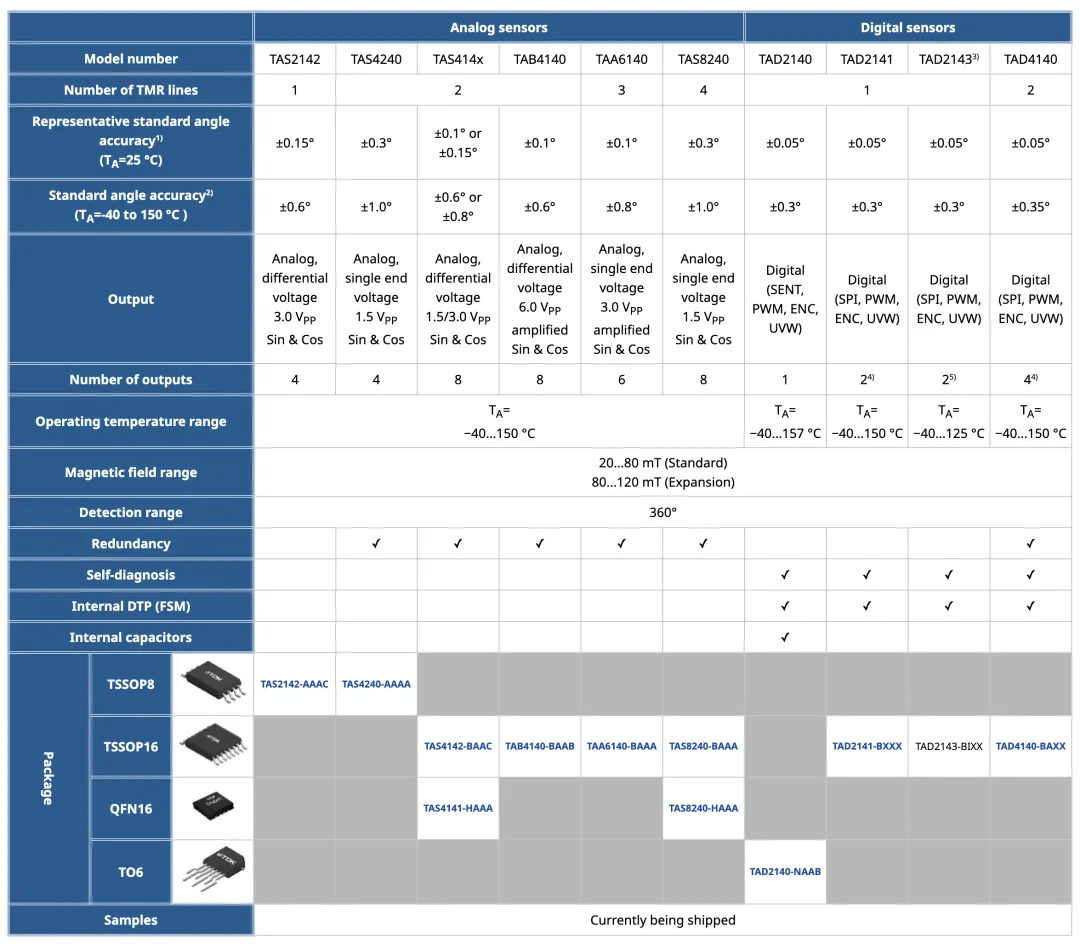
其实不是。Selection Guide 已经把它的产品层级写得很清楚:前面是 TAS214x、TAS414x、TAB4140、TAA6140 这类高灵敏度模拟 TMR 角度传感器,主打 SIN/COS、宽温、宽磁场和低漂移;后面是 TAD214x、TAD4140 这类数字产品,已经明确写出 pre-calibrated、in-application calibration、static compensation、dynamic compensation。数字产品里,代表性的 room-temperature standard angle accuracy 已经做到
,全温区的角度性能还须按具体型号与规定磁场条件核对。
这条演进线翻译成人话其实很简单:
从前卖的是“我这颗 TMR 裸桥很灵”;
后来卖的是“我这颗芯片内部补偿更多了”;
现在开始卖的是“我知道结构会怎么把你搞坏,我还能在系统层把外扰压下去”。
这就是为什么我会说,TDK 这次真正值得行业警觉的,不是一条公式,而是它把竞争重心从“裸芯片精度”公开推向了“系统解释力”。这个结论是基于产品层级、补偿分层和杂散场页面合在一起做的归纳。
八、这件事对行业最现实的提醒:下一轮不是卷位数,是卷谁先把边界讲清楚
对客户来说,真正痛的从来不是“静态精度少了半位”,而是这些问题没人能提前讲明白:
为什么正反转曲线不一样;
为什么换向时突然跳一下;
为什么实验室里好好的,一上整机就坏相;
为什么结构一叠起来,速度纹波突然变丑;
为什么问题明明出在磁路边界,最后却总有人先去改滤波器和寄存器。
谁能把这些问题在设计前期讲透,谁就更像系统供应商。谁还只会甩一张静态精度表,谁就还停留在卖零件。
所以,TDK 最近这两次更新真正值得行业重视的,不是“又秀了一下补偿公式”,而是它公开承认了一件不太浪漫、但非常值钱的事实:很多时候,先让系统失控的,不是算法,也不是 ADC,而是旁边那几颗沉默的铁件。 这句话不是原文直引,而是对 TDK 页面和相关专利共同指向的工程现实所做的总结。
真正高端的产品,不是“在理想条件下很准”。
真正高端的产品,是“在不理想的现场里,知道自己为什么会不准,还能把这份不准压下去”。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。