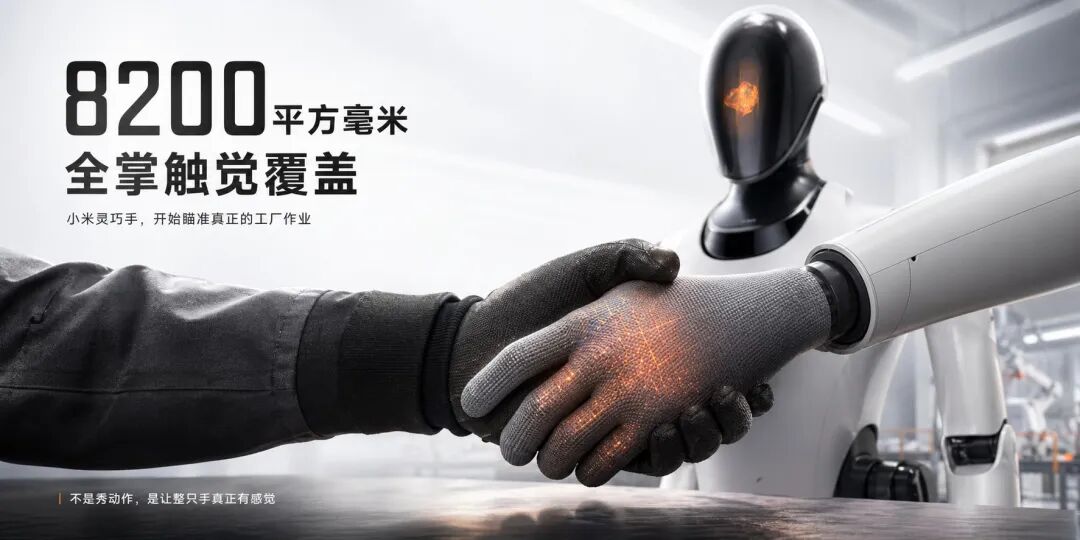
小米灵巧手这次不秀动作了:8200 平方毫米触觉覆盖,才是机器人进工厂的门槛
首发于公众号「如是有为」 · 查看原文
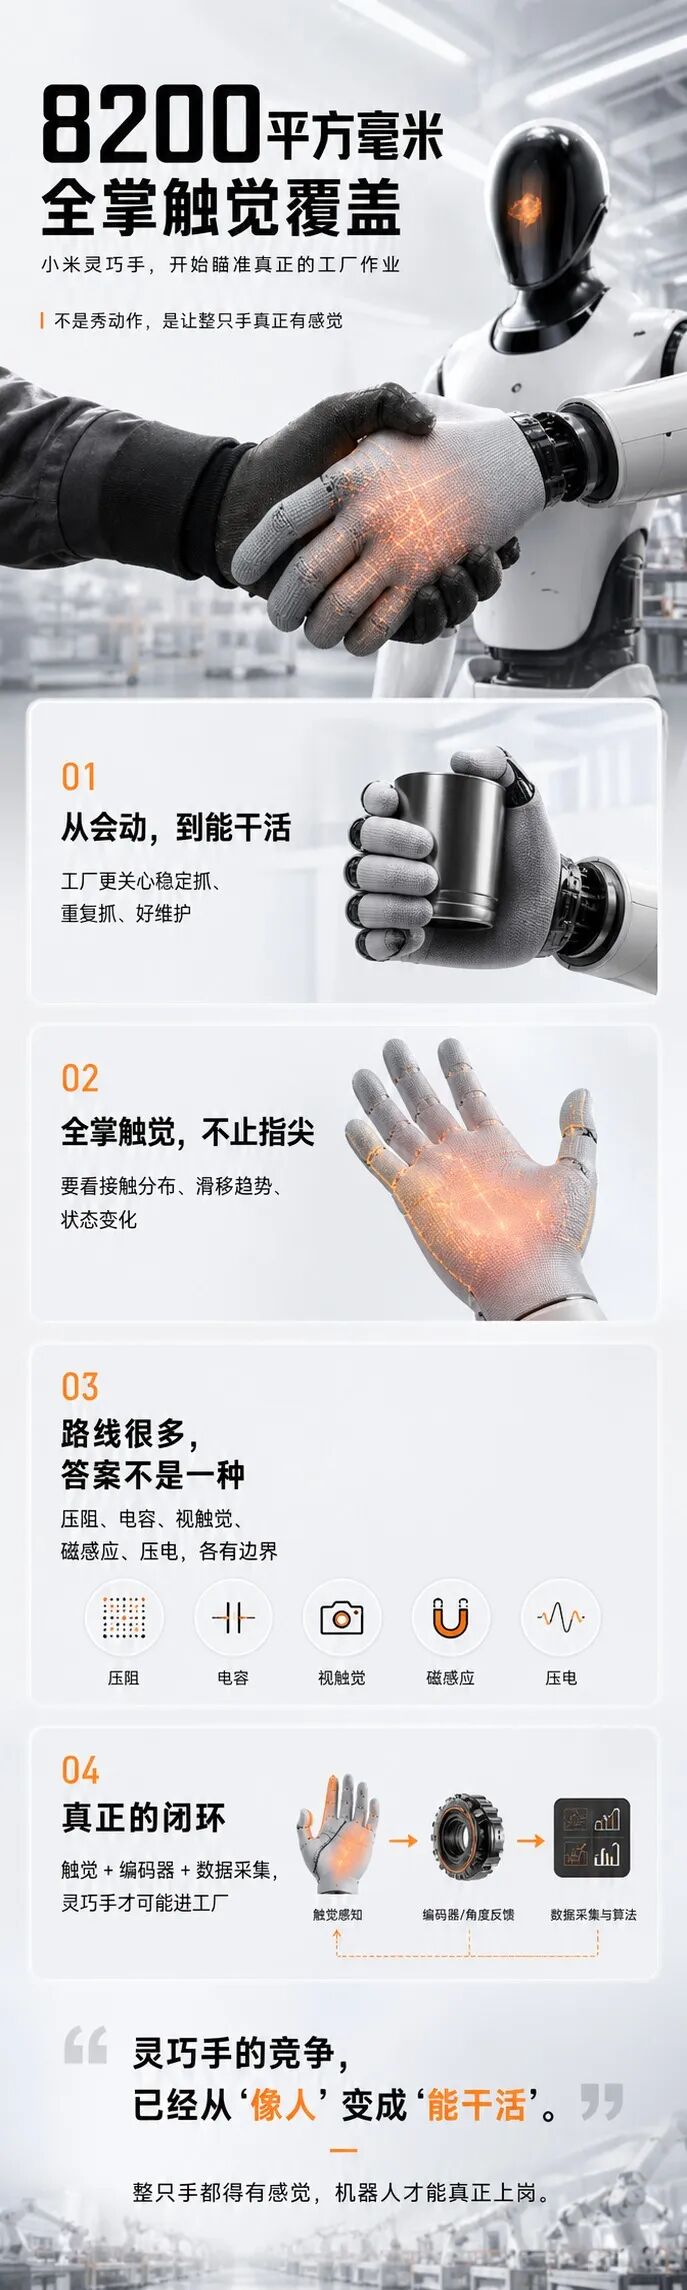
小米这次把机器人灵巧手拿出来,最值得看的不是“像不像人”,而是它终于不再像一个只会摆手势的展示品了。
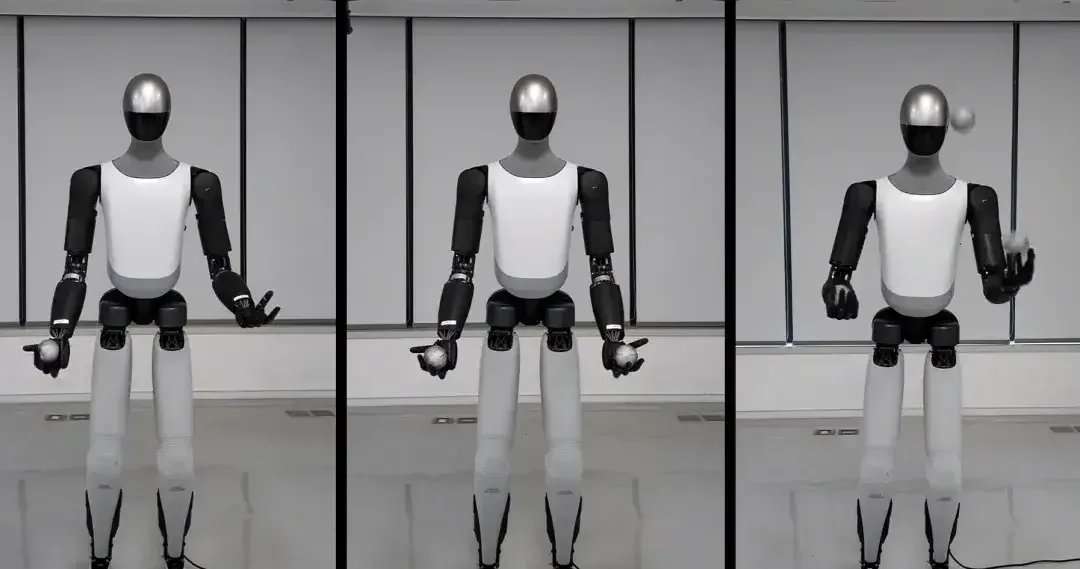
以前很多灵巧手视频,最容易传播的是比心、拿鸡蛋、抓杯子、弹钢琴。视频好看,流量也够,但一进工厂,客户不会因为它“像人”就买单。
工厂只问三件事:
能不能稳定抓?
能不能重复抓?
坏了以后好不好修?
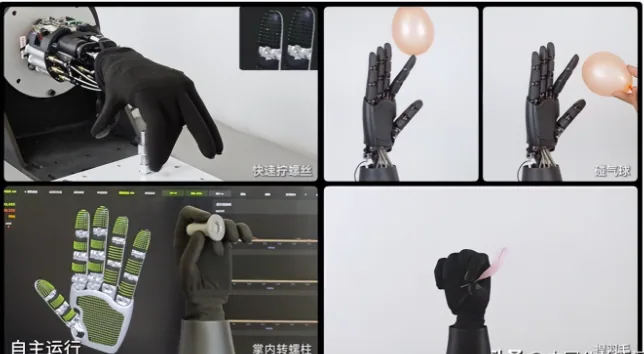
所以这次小米公布的几个参数,反而比那些花哨动作更有意思:体积压缩 60%,自由度提升,全掌触觉传感器覆盖面积增加到 8200 平方毫米,15 万次以上抓握寿命,还有仿生汗腺主动散热。
这些词放在一起,说明小米这次不是在讲“机器人手有多像人”,而是在讲“机器人手能不能干活”。
这里面最值得拆的,就是 8200 平方毫米全掌触觉覆盖。
灵巧手从展示台走向工厂,不是因为手指会动,而是因为整只手开始有感觉。
8200 平方毫米,不是指尖贴几个压力点
8200 平方毫米,换算过来就是 82 平方厘米。
成年人单手手掌面积大概在 100 平方厘米到 120 平方厘米这个量级。也就是说,小米这个触觉覆盖面积,已经接近一只手掌的大部分区域。
这就不是“指尖贴几个传感器”了。
传统机器人手做触觉,很多时候是在指尖放几个压力点。它能知道“碰到了”,也能大概知道“压得重不重”。但真正抓东西时,接触从来不是只发生在指尖。
拿一个杯子,指尖只是先碰到,指腹负责包裹,掌心负责承托,侧向摩擦决定杯子会不会滑。拿一个软包装,接触面积会变,物体形状会变。拿一个带油污的金属件,物体可能还没掉,但已经开始微微滑移。
这时候,几个压力点是不够的。
机器人手真正要知道的是:哪里接触了,压力怎么分布,物体有没有滑移趋势,接触状态是不是正在变化。
这才是全掌触觉的价值。
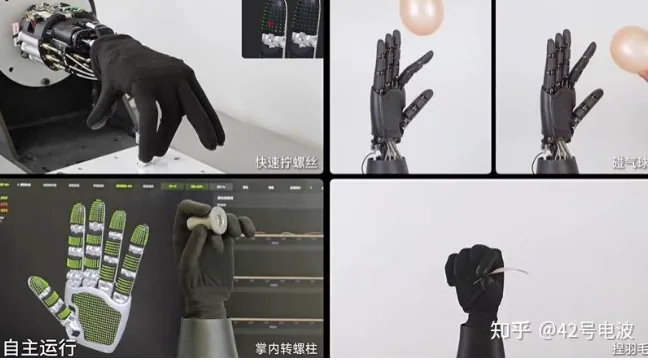
它不是让手“摸起来更高级”,而是让机器人从“按动作抓”,变成“根据接触状态抓”。
触觉手套这个细节,比参数更有意思
小米方案里还有一个容易被忽略的细节:触觉手套。
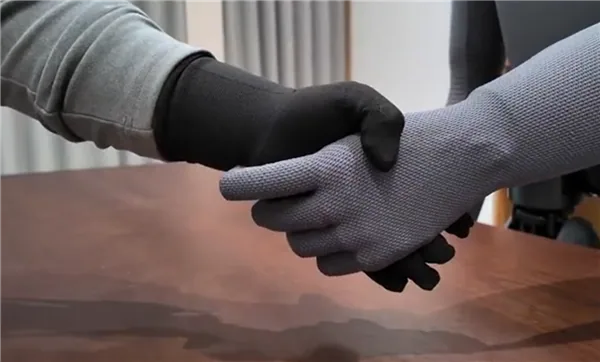
这东西表面看是外设,实际上很关键。因为灵巧手最难的,不只是硬件能不能做出来,而是数据怎么来。
人手抓东西有大量细节:哪里先接触,什么时候加力,什么时候放松,物体快滑时手指怎么补偿,软物体变形时手指怎么调整。这些动作写成规则很难,靠仿真也很难完全还原。
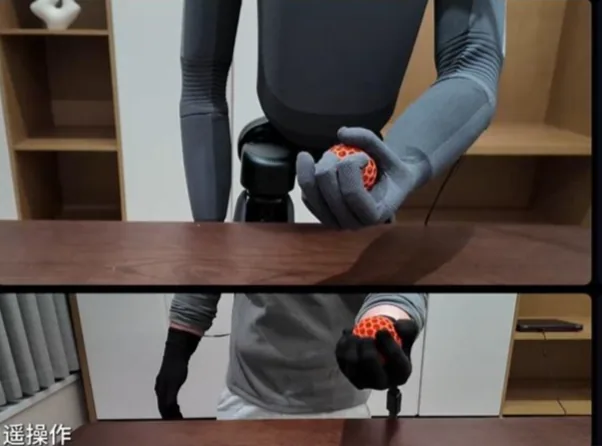
触觉手套的价值,是把人手变成数据采集器。
人戴着手套去做真实操作,系统同步记录触觉分布、手指姿态、接触过程,再把这些数据给机器人学习。这样采出来的数据,比纯遥操作更接近真实抓握。
所以小米这套方案,表面上是在做灵巧手,背后其实同时做了三件事:手的硬件结构、全掌触觉网络、人类操作数据采集闭环。
只做手,不够。只做触觉,也不够。只做算法,更不够。
灵巧手要进工厂,必须把这三件事拧在一起。
触觉传感器最难的,不是“有信号”
很多人一听触觉传感器,以为就是压力传感器阵列。
这个理解只对了一半。
如果在实验室里放一块平板,用手指按上去,测出压力变化,这不算特别难。但灵巧手上的触觉传感器,不是在平板上工作,而是在一只会弯、会扭、会摩擦、会发热、会老化的机器手上工作。
它不是安安静静地等你按。它会跟着手指一起弯,会被物体反复摩擦,会被电机加热,也会被油污、灰尘、冲击和长期磨损折腾。
这时候,传感器读到的变化,不一定都来自真实接触。
| 干扰来源 | 最容易造成的问题 |
|---|---|
| 手指弯曲 | 没碰物体,也出现读数变化 |
| 温度变化 | 把电机发热误判成压力变化 |
| 材料蠕变 | 抓住不动,读数自己慢慢飘 |
| 局部串扰 | 按一个点,周围一片都有响应 |
| 老化磨损 | 用久以后,同样压力输出变小 |
所以 8200 平方毫米全掌触觉覆盖,最难的不是“有没有信号”,而是系统能不能判断:这个信号到底是物体接触造成的,还是手指自己弯了、热了、旧了、脏了。
压力开关只要回答一句话:有没有压到。
触觉皮肤要回答一组问题:压在哪里,怎么压,力有没有变化,物体是不是在滑,这个变化到底能不能信。
这才是真工程。
阵列不是越密越好,读出来才是真本事
一听 8200 平方毫米,很多人第一反应是:那就把传感点做密一点。
这话听着合理,但工程上没这么爽。
假设传感点间距做到 2 毫米,8200 平方毫米的面积上理论上就可能有上千个感知单元。要是做到 1 毫米级别,那就是上万个单元的量级。
这时候麻烦就来了:这么多点怎么布线?怎么扫描?采样率够不够?每个点灵敏度一样吗?温漂怎么补?坏几个点怎么办?整只手的数据怎么和关节角度对齐?
触觉阵列不是堆像素。
摄像头像素越多,背后有成熟 CMOS 工艺撑着。触觉阵列不一样,它要和柔性材料、机械变形、接触摩擦、温度漂移长期绑在一起。
| 阵列指标 | 做不好会怎样 |
|---|---|
| 点间距太大 | 看不清边缘和滑移 |
| 采样率太低 | 滑移发生后才反应 |
| 灵敏度不一致 | 全掌触觉图变“花脸” |
| 串扰太大 | 接触位置被抹糊 |
| 功耗太高 | 手指内部自己发热 |
| 标定太复杂 | 量产和维护成本暴涨 |
这里面没有免费的午餐。
你想让它灵敏,它就容易娇气;你想让它耐磨,它就可能变厚变硬;你想让它便宜,它的一致性和寿命又可能先掉下来。
所以 8200 平方毫米的含金量,不只在面积,而在它是否能把面积、厚度、柔性、寿命、读出和校准平衡住。
触觉路线没有标准答案
触觉传感器现在路线很多,压阻、电容、视触觉、磁感应、压电、光纤都有人做。
论文都很好看,样机视频也都能拍。但一到灵巧手,大家都要面对同一个问题:
能不能塞进去,能不能长期用,能不能便宜修。
| 路线 | 核心优势 | 核心短板 |
|---|---|---|
| 压阻 | 结构简单,成本友好,适合大面积基础触觉 | 迟滞、蠕变、漂移明显,长期一致性难 |
| 电容 | 薄、灵敏、低功耗潜力好 | 怕寄生电容、湿度、油污和复杂布线 |
| 视触觉 | 信息量大,能看边缘、纹理、接触形状和微滑移 | 体积、光路、污染、磨损、算力压力大 |
| 磁感应 | 适合三维力、侧向力和滑移趋势 | 多磁体阵列互扰,标定复杂,还要处理系统磁环境 |
| 压电 | 动态响应快,适合敲击、振动、滑移检测 | 不擅长长期静态力,不能单独承担全掌压力感知 |
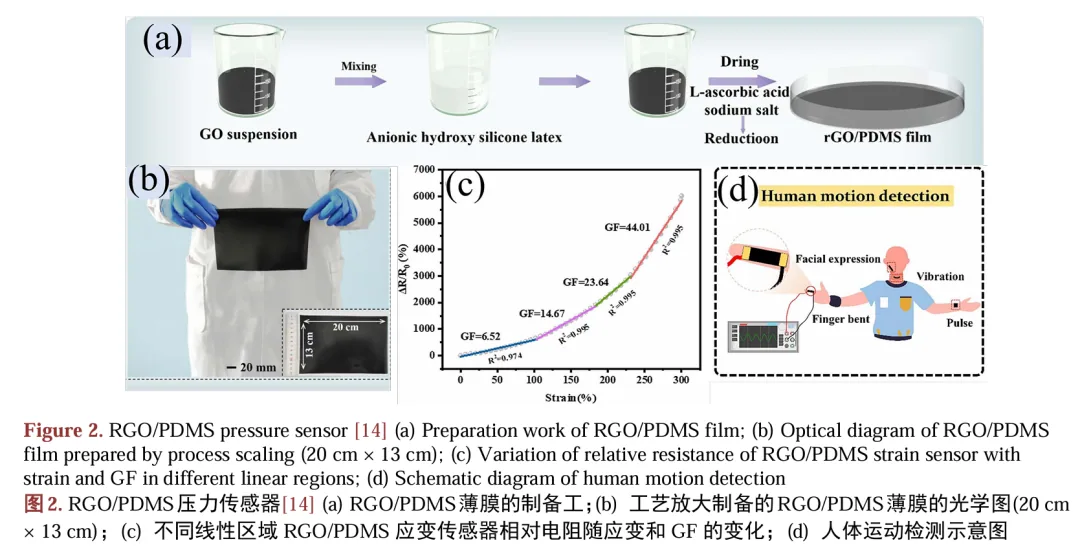
压阻式最像一张会变电阻的皮肤。压一下,电阻变;松开,电阻回去。它适合铺面积,但柔性材料会“记仇”:按下去和松回来不是同一条曲线,抓住不动时读数也可能慢慢飘。做“有没有接触”很好,做精密力控就要小心迟滞和蠕变。
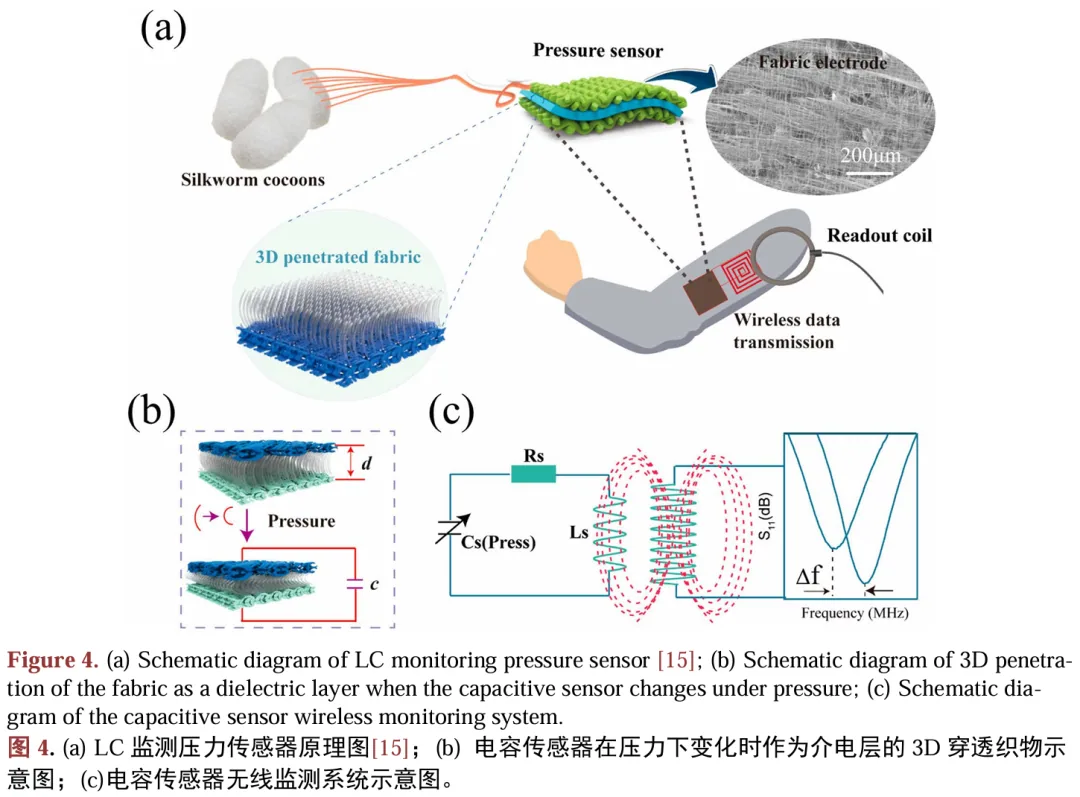
电容式很灵,轻轻一碰就有反应,也容易做薄。但它最怕系统不干净。手指里有电机线、驱动线、金属结构、柔性排线,面积越大、布线越长,寄生电容越麻烦。它考验的不是单点灵敏度,而是屏蔽、接地、版图和扫描电路。
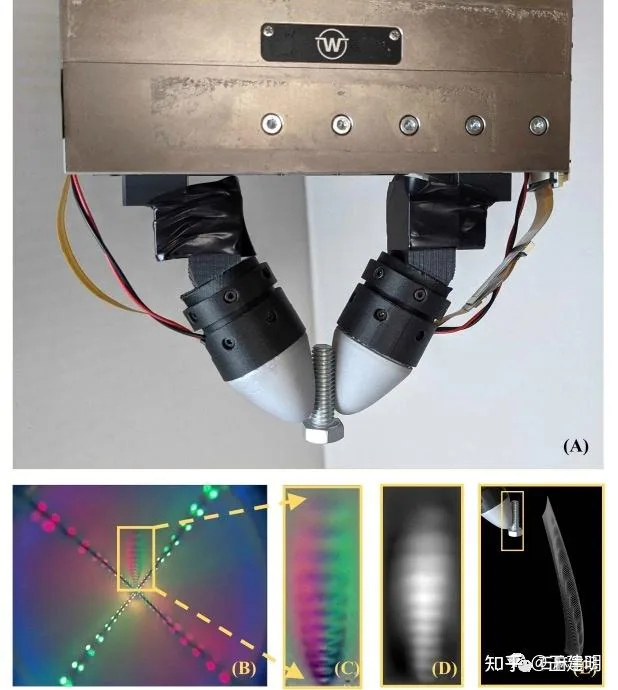
视触觉像给手指装了一只“看触觉的眼睛”。它的信息量最大,能看边缘、纹理、接触面积和微小滑移,特别适合指尖精细操作。但它需要摄像头、光源、弹性体、反光层和稳定光路,表面还怕脏、怕磨、怕划。指尖用它很合理,全掌无脑铺满就会很复杂。
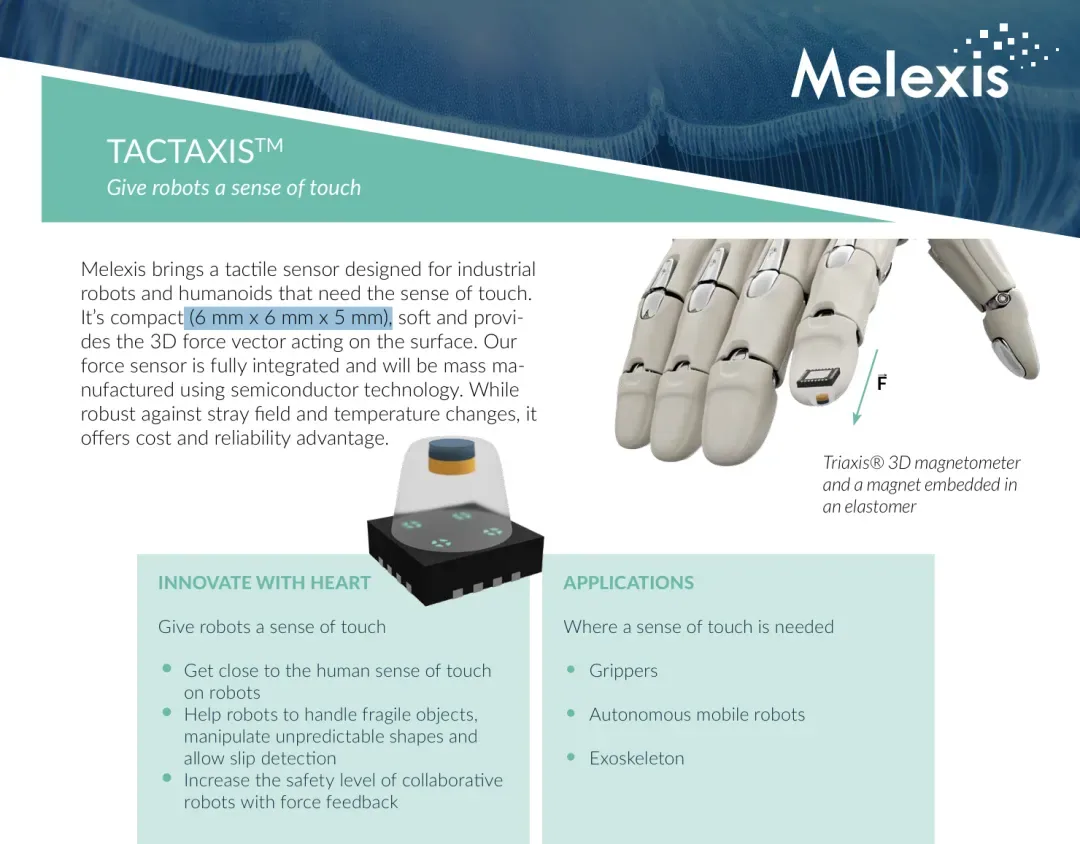
磁感应式通常是在弹性体里放小磁体,下面放磁传感器。受力后磁体位移,X、Y、Z 三轴磁场变化,就能推断压力、侧向力和滑移趋势。它适合三维力,但多个磁体靠近会互相影响,阵列越密,标定越难。
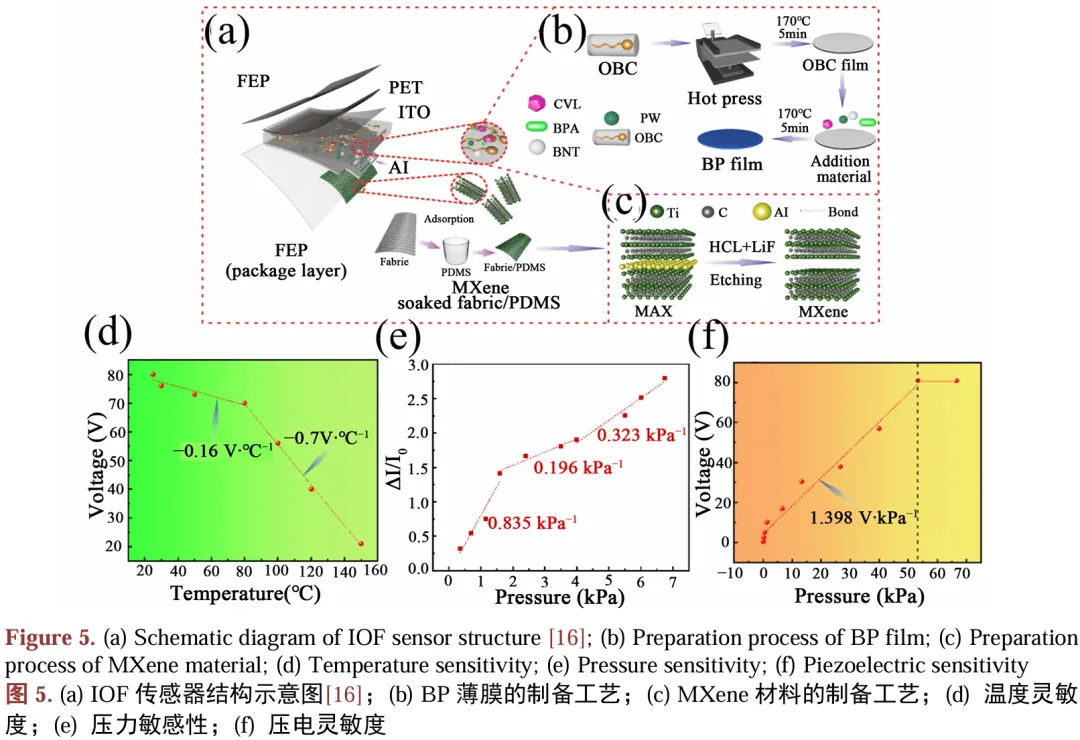
压电式对动态变化很敏感。敲一下、震一下、滑一下,它反应很快,适合做滑移报警和动态接触补充。但它不擅长长期静态力。如果机器人手抓住一个物体不动,你想让它持续告诉你当前压力是多少,这就不是压电最舒服的场景。
所以,8200 平方毫米全掌触觉覆盖,更合理的产品思路,可能不是“整只手都铺同一种高精度传感器”,而是分区设计:指尖重精细,指腹重滑移,掌心重耐磨和可靠性。
这才像真正的工程产品。
体积压缩 60%,真正难的是把所有东西塞进去
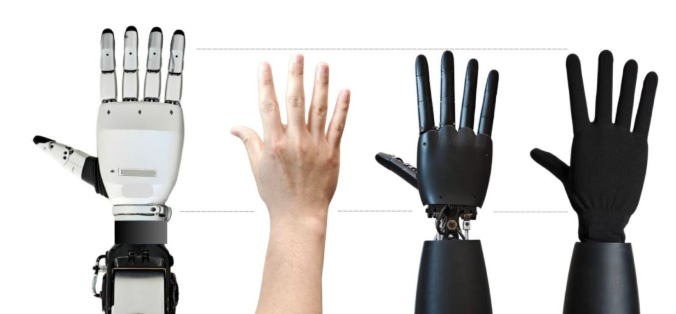
小米这次提到体积压缩 60%,新仿生手尺寸接近工人手部。
这个变化不是简单把外壳缩小。
灵巧手里面要塞下手指关节、传动机构、电机、减速结构、编码器、柔性线路、触觉传感器、电源和信号线。体积一压缩,每个部件都要重新算账。
尤其是手指关节。
人手的手指很细,机器人手想做到接近人手尺寸,关节空间就非常小。这里面的位置反馈不能太大,传感器不能太厚,走线不能太乱,抗冲击还要过关。
所以小米说体积压缩 60%,背后真正的难点不是“外观更像人”,而是小型电机、小型传动、小型传感、小型编码器和柔性互连一起被压缩。
触觉传感器只是其中一个。
位置传感器、角度编码器、电流检测、温度检测、柔性连接,全都要变小。
15 万次抓握寿命,是起点,不是终点
小米这次还提到 15 万次以上抓握操作循环寿命。
这个数字要客观看。
对研发样机来说,15 万次说明它不只是拍视频演示,而是开始做重复作业验证。尤其是灵巧手这种有软材料、有传动、有触觉皮肤的系统,能持续重复抓握,本身就说明设计已经进入可靠性阶段。
但从工业使用角度看,15 万次只是起点。
假设一个工厂应用每天抓取 5000 次,15 万次大约是 30 天。如果每天抓取 10000 次,那就是 15 天。真实工况里还有冲击、灰尘、油污、温度变化、误抓、偏载,这些都会加速磨损。
所以 15 万次的意义不是“已经完全工业化”。
它真正说明的是:小米开始用工业寿命的方式审视灵巧手。
因为进工厂以后,客户不关心你会不会比心,只关心你能不能稳定干三班倒。
仿生汗腺很酷,但工业现场会先问维护成本
小米方案里还有一个特别有话题性的设计:仿生汗腺主动散热。
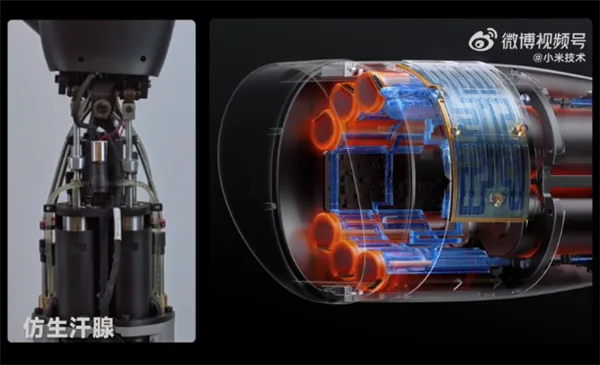
这件事技术上很有意思。
灵巧手和小臂空间很小,但电机、驱动、电源、传感器都会发热。传统风冷不一定塞得下,散热片又受空间限制。主动散热的逻辑,是把热从局部小空间里带出去,避免长时间工作后性能漂移、材料老化、传感器零点变化。
但放到工业现场,客户会立刻问另一件事:维护怎么办?
如果涉及液体、蒸发、补液、密封、污染,这些都会变成现场问题。机器人如果在精密产线旁边“出汗”,客户第一反应可能不是惊艳,而是担心污染、短路和维护成本。
所以仿生汗腺更像一个重要信号:灵巧手已经开始面对长时间作业的热管理问题。
具体路线是不是最适合工厂,还要看后续产品化验证。
触觉传感器必须和关节编码器一起看
很多人把触觉传感器和编码器分开看,这是不够的。
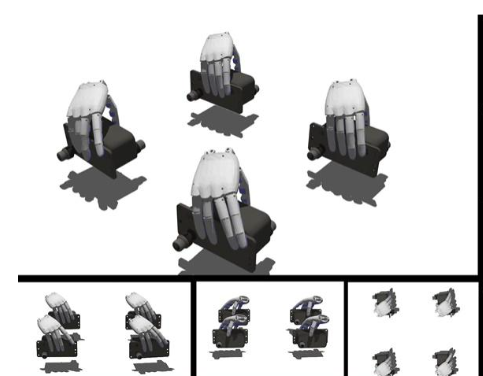
触觉传感器告诉你:手碰到了什么,压力在哪里,物体是不是要滑。关节编码器告诉你:手指现在弯到哪里,每个关节处在什么角度,接触发生时姿态是什么。
两者必须绑定起来,触觉才有意义。
比如指尖检测到一个压力点,如果不知道手指当前角度,系统就不知道这个压力点在空间中的位置。再比如检测到侧向滑移,如果不知道关节姿态变化,就很难判断这是物体在滑,还是手指自己在动。
真正的灵巧手感知系统,不是一张触觉皮肤,而是一整套同步数据:触觉分布、关节角度、电机电流、视觉信息和时间同步。
这里面时间同步尤其重要。
触觉信号如果比编码器信号慢 20 毫秒,高速抓取时,两者对应的已经不是同一个动作瞬间。系统会以为某个角度产生了某个接触力,但真实情况可能已经错位。
这也是为什么微型编码器对灵巧手仍然关键。
手越灵巧,触觉越密,关节越多,对位置反馈的要求越高。
这个市场已经从“论文”走向“订单”
触觉传感器过去听起来像实验室技术,但现在产业化信号越来越明显。
2026 年 2 月,福莱新材与灵心巧手签署全面战略合作协议,灵心巧手向福莱新材采购 10 万套触觉传感器,双方将在柔性传感与机器人灵巧手领域展开合作。
这个订单的意义很直接:触觉传感器开始从“样品验证”走向“批量供应”。
过去大家讨论灵巧手,经常盯着电机、减速器、腱绳、自由度。现在触觉传感器开始进入大订单,说明行业已经意识到:没有触觉,灵巧手很难从“会动”走向“会干活”。
真正的灵巧操作,不是手指张开闭合那么简单。它需要知道物体有没有滑、边缘在哪里、接触面积多大、力有没有偏、是不是快夹坏了。
这些信息,视觉给不了全部,位置编码器也给不了全部,必须靠触觉补上。
对编码器芯片公司的启示:机会在触觉旁边,不是盲目做触觉
触觉传感器和位置编码器不是同一种产品。编码器芯片公司没必要一看到触觉热,就冲进去做电子皮肤。
但这件事对编码器芯片公司有两个明确启示。
第一,灵巧手关节里的微型编码器会越来越重要。
如果一只手有十几个甚至二十几个自由度,每个主动关节都需要位置反馈。手指空间极小,普通编码器很难塞进去。传感器要小、薄、低功耗,还要抗冲击、抗装配误差。
如果昆泰芯 55 系列可以做到 2×2 毫米级别 DFN 封装的 3D 磁编码器,就应该明确进入“灵巧手微型关节位置反馈”的叙事,而不是只当普通角度芯片卖。
第二,编码器芯片可以和触觉传感器厂商做组合方案。
触觉传感器负责“摸到了什么”,微型编码器负责“手指转到了哪里”。这两个信号组合起来,才能形成完整抓握闭环。
更进一步,可以把接口、时间戳、标定流程和参考设计做出来。比如一根手指里,近端关节、中端关节、远端关节都有角度反馈,指尖和指腹有触觉反馈。如果这些数据能在系统层面统一采集、统一时间戳、统一标定,客户的调试成本会大幅降低。
这比单独卖一颗编码器芯片更有价值。
灵巧手的竞争,已经从“像人”变成“能干活”
小米这次公开灵巧手方案,真正重要的不是某一个参数,而是产业方向变了。
以前灵巧手拼的是“像不像人”:手指数量、自由度、动作姿态、演示视频。
现在开始拼“能不能干活”:全掌触觉、数据采集、寿命测试、热管理、维护便利性。
8200 平方毫米全掌触觉覆盖,说明机器人手不再满足于指尖几个压力点,而是要理解整只手的接触分布。15 万次抓握寿命,说明它不再只是展示样机,而是开始接受重复作业考验。仿生汗腺主动散热,说明小臂和手部的热管理已经成为真实问题。触觉手套采集数据,说明灵巧手竞争已经从硬件结构,延伸到数据闭环。
所以这件事对整个传感器行业的提醒很清楚:
机器人不缺“会动的手”,缺的是“能稳定干活的手”。
而能稳定干活,靠的不是一个传感器,而是一整套感知闭环:视觉看环境,触觉感接触,编码器控姿态,力控管安全,算法做决策。
触觉传感器会越来越热,但位置编码器不会因此边缘化。相反,手越灵巧,触觉越密,关节越多,位置反馈越不能出问题。
小米这次把 8200 平方毫米触觉覆盖摆出来,真正传递的是一句话:
灵巧手的竞争,已经从“像人”进入“能干活”。而能干活的前提,是整只手都得有感觉。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。