都在囤 GPU,两年前的 AI 服务器还没交货——可真正卡住机器人伺服的,是那颗没人囤、静态标 0.1° 一转起来却迟到 1.54° 的关节编码器
首发于公众号「如是有为」 · 查看原文
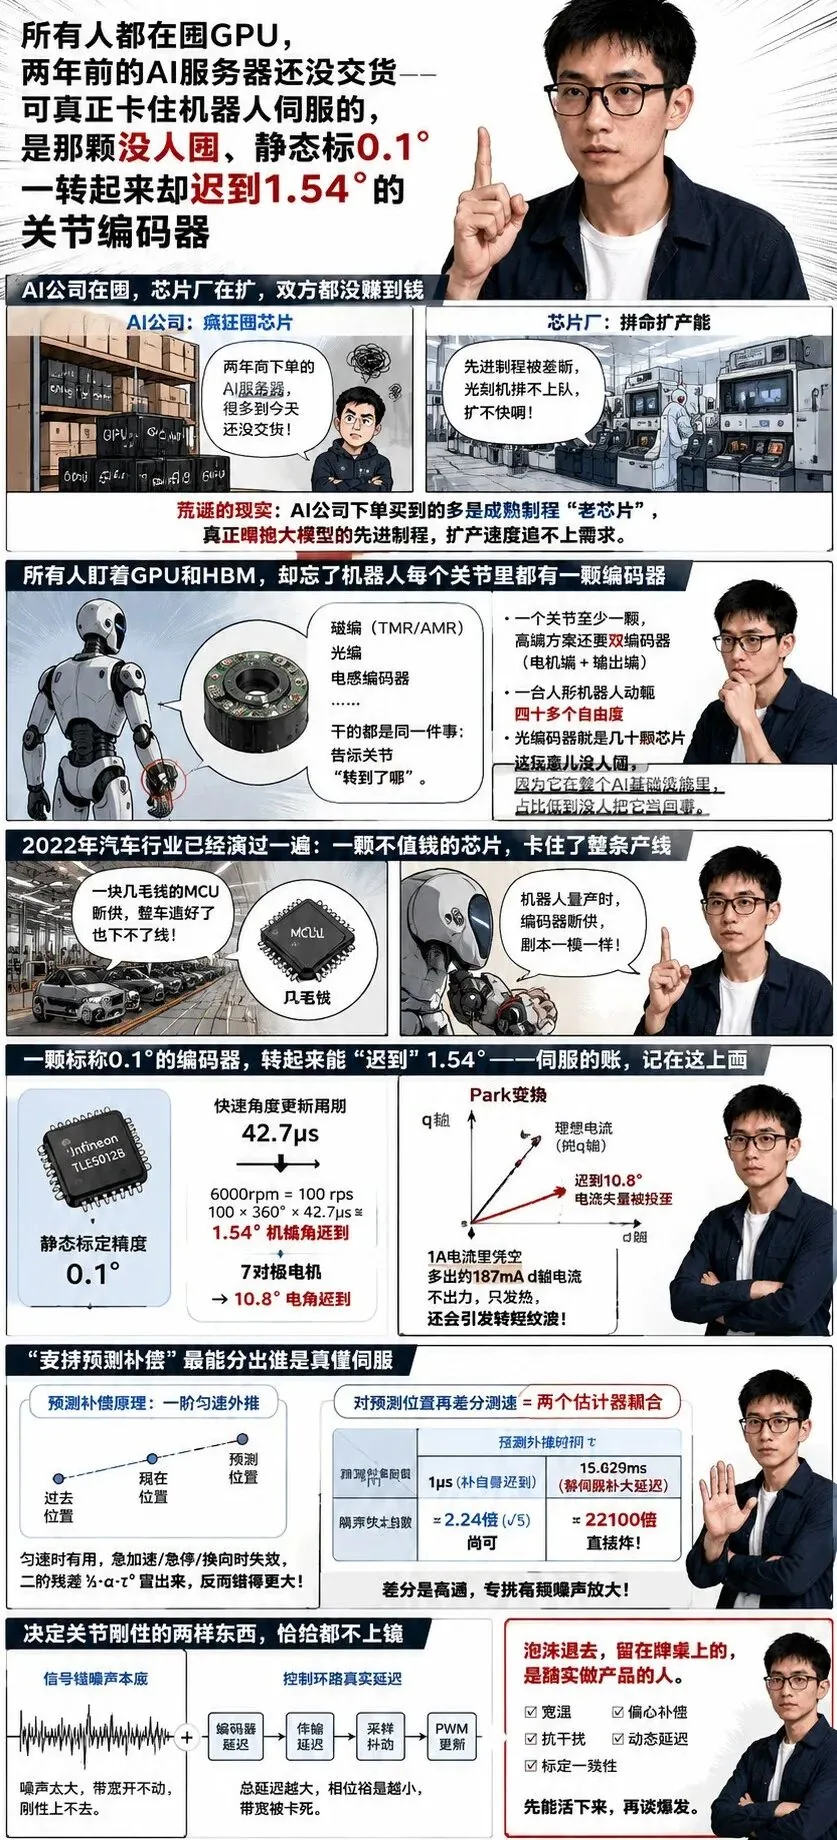
1 AI 抢的是先进制程,编码器却连被抢的资格都没有——它在 AI 基建投资里占比低到没人当回事。
2 一颗静态标 0.1° 的编码器,6000rpm 下光更新延迟就迟到 1.54°,账全记在伺服的速度环、电流环上。
3 泡沫退去,留在牌桌上的不是 PPT 参数最漂亮的,而是把宽温、偏心、抗干扰、动态延迟做硬的那家。
01 一个很奇怪的现象:AI 在囤、芯片厂在扩,双方都没赚到钱
把 2026 年 AI 公司和芯片公司的财报摊在一张桌子上看,会看到一个反常识的画面:
AI 公司在疯狂囤芯片,芯片公司在拼命扩产能,按理说这是一手交钱一手交货、皆大欢喜的买卖。可结果是——两边都没赚到自己预期里的那笔钱。
一开始我以为是需求出了问题,后来越想越不对:需求旺得发烫,怎么会两头都不赚钱?问题不在需求侧,而藏在这条链子最底层的逻辑里。
02 芯片厂赚的从来不是“产能”的钱,是“制程”的钱
先说芯片厂这头。很多人以为芯片厂的核心资产是产能——厂房、机器、产线。其实不是。芯片厂真正值钱的,是能在同样一块硅片上做出更多晶体管的能力,也就是制程先进性。
产能本身不值钱。一条新产线折旧期通常 5 到 7 年,这期间还得不停砸研发保住工艺竞争力,稍一松手就被越过去。这就决定了两件事:
成熟制程(28nm 及以上)早就严重过剩,新建产能回本周期越来越长,扩了也是赔本;
先进制程(7nm 以下)被少数几家垄断,想扩扩不快——卡在光刻机供货周期上,钱到位设备也到不了位。
于是出现了那个荒诞的场景:AI 公司拼命下单,买到手的却大多是成熟制程的“老芯片”;真正喂饱大模型算力饥渴的先进制程,扩产速度远远追不上。
两年前下单的 AI 服务器,很多到今天还没交货。
不是芯片厂不愿意接这笔钱,是设备根本排不到队。
03 所有人盯着 GPU 和 HBM,忘了机器人每个关节里都蹲着一颗编码器
这才引出我最想说的、也是平时天天在跟的那个被忽视的角落。
这轮狂热里,所有人的眼睛都黏在 GPU 和 HBM 上。但没人提一句:机器人要动,先得知道自己每个关节转到了哪。而“知道转到哪”,靠的就是一颗颗角度编码器芯片——磁编(TMR/AMR 路线,国产的昆泰芯 KTM5900、多维 TMR3111D,进口的英飞凌 TLE5012B、ams 的 AS5047)、光编、电感编码器,都是干这个的。
它比 GPU 低调太多,平时藏在电机后面、轴承旁边、机械缝隙里,没人念叨。但做过伺服和机器人关节的人都清楚:这颗芯片一抖,整台机器就跟着抖。
而且它不是一台机器一颗。一个关节至少一颗,高端方案还要上双编码器(电机端一颗、输出端一颗)去抓减速器背隙;一台人形机器人动辄四十多个自由度——光编码器就是几十颗芯片。真到量产,这个量级一点都不比服务器里那几张卡小。
有意思的是,AI 公司疯狂囤 GPU 的时候,编码器这行压根没出现囤货潮。表面看是“编码器不缺货,挺好”。可反过来想,这恰恰暴露了一个更麻烦的事实:编码器在整个 AI 基建投资里的占比,低到没人把它当回事。低到,它连被抢的资格都没有。而这种“没人当回事”,是要付代价的。
04 这个剧本,2022 年汽车行业已经完整演过一遍
想知道“不值钱的零件”能闹出多大乱子,不用推演,看 2022 年就行。那一年闹汽车芯片荒,卡住整个行业的不是什么高端处理器,而是一块几毛钱的微控制器芯片。就这么个小东西断供,能让一台价值几十万的整车造好了却下不了线,成排成排停在厂里,等一颗几毛钱的芯片。
现在把镜头切到机器人。当机器人开始量产——尤其是人形机器人——编码器需求会指数级往上蹿(还记得吗,一台就是几十颗)。如果这时候编码器厂商因为利润率太低、扩产意愿不强,出现供货缺口,整机厂就会突然发现:自己被一颗“不值钱的芯片”死死卡住了脖子。
一模一样的剧本,只是把汽车换成机器人,把几毛钱的 MCU 换成没人囤的关节编码器。而且编码器还比 MCU 娇气——它贴着磁钢、气隙、温度、振动一起工作,换一家供应商不是插上就能用,光标定和一致性验证就能拖你几个月。
05 谁在为这轮泡沫买单,砍成本时第一刀又会砍向谁
再往深一层:这场狂欢,钱是谁出的?AI 公司的现金流主要靠融资撑着,是风投和二级市场在替它们补贴那惊人的算力消耗。但补贴不会无限——Gartner 估算,到 2029 年大型 AI 公司每年得赚到约 2 万亿美元才够得着回报率红线,而眼下整个 AI 行业的总收入,连这个数的零头都摸不到。
结果就是:Token 涨价几乎是必然的,因为算力烧钱的速度,远远快过商业化赚钱的速度。那么当 AI 公司终于开始勒紧裤腰带、压成本时,第一刀会砍向哪?一定是那些“不直接产生收入”的投入——包括那些还没跑通稳固 ROI 的新兴方案。
听上去很惨。但如果你是正在往机器人关节市场里挤的国产磁编码器——昆泰芯的 KTM 系列、多维的 TMR3111D 这些正在补课的国产芯——这一刀反而砍出了机会。因为寒冬里客户选型的心态会变:预算宽裕时愿意为 datasheet 上更漂亮的位数、更高转速多掏钱;预算一紧,问的问题立刻变得很“一线”:60℃ 电机壳边上你还稳不稳?磁钢偏心后补偿还剩多少余量?出了问题你能不能说清是磁场质量掉了、还是补偿贴边了?
能活下来的,从来不是 PPT 上转速标 40000rpm、位数标 24 位最漂亮的那家,而是能在有限预算里把“稳定可靠、出了事说得清”交付出来的那家。
06 一颗标称 0.1° 的编码器,转起来能“迟到”1.54°
我为什么对那些漂亮的静态参数这么警惕?做伺服的人一看就懂。拿一颗很主流的角度编码器、英飞凌 TLE5012B 说事。它在静态标定台上精度能做到 0.1° 这个级别,datasheet 很好看。可只要电机转起来,它有个不起眼的参数——快速角度更新周期 42.7μs。就这一项,在 6000rpm 下会让读到的转子角度“迟到”多少?
6000rpm = 100 圈/秒
100 × 360° × 42.7μs ≈ 1.54° 机械角
×7 对极 → 电角度 ≈ 10.8°
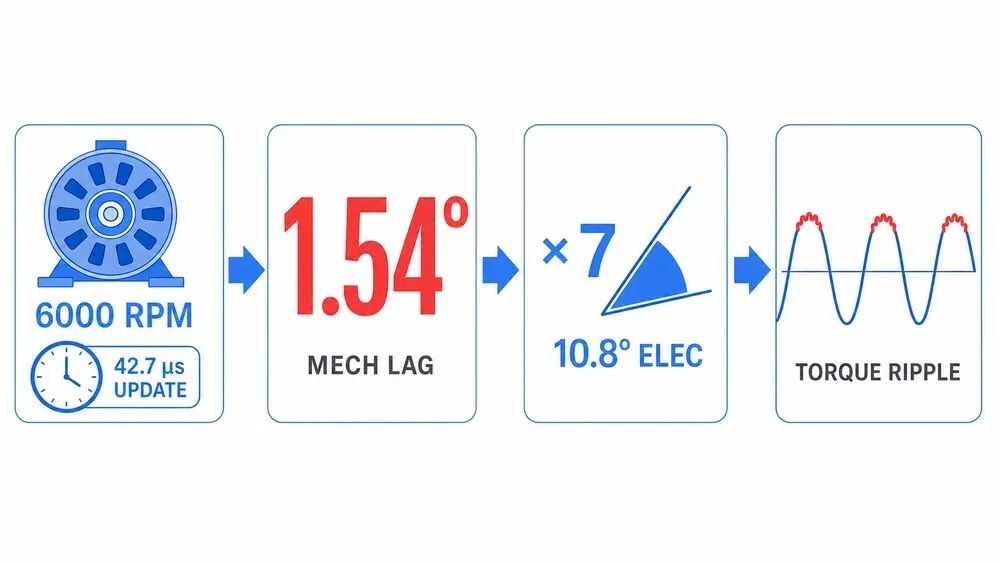
图1:42.7μs 更新周期一路放大成转矩纹波——6000rpm 下迟到 1.54° 机械角、×7 对极变 10.8° 电角,再经 Park 变换掺进周期性 d 轴寄生分量。(原创示意图,数字为文中推演量级)
对伺服工程师来说,这 10.8° 不是抽象数字,它是要进 Park 变换的。你本想给一个纯 q 轴电流去出力,可送进坐标变换的转子角度迟到了 10.8°,电流矢量就被投歪:出力分量按 cos(10.8°)≈0.982 只掉 1.8%,看着不多;可 sin(10.8°)≈0.187 那部分被投到了 d 轴——1A 电流里凭空多出约 187mA 的无效励磁电流,不出力,只发热。更麻烦的是,这个滞后角随转速和编码器 INL 谐波一起变,于是 d 轴那股寄生电流是周期性的,直接长成转矩纹波,落到关节上就是低速爬行、点头。
看清这个反差了吗:标称 0.1° 是位置环的账,动起来迟到的 1.54° 是速度环和电流环的账。静态精度和动态真实性,压根不是一个维度的东西。而 PPT 上印的,永远是那个漂亮的静态数字。
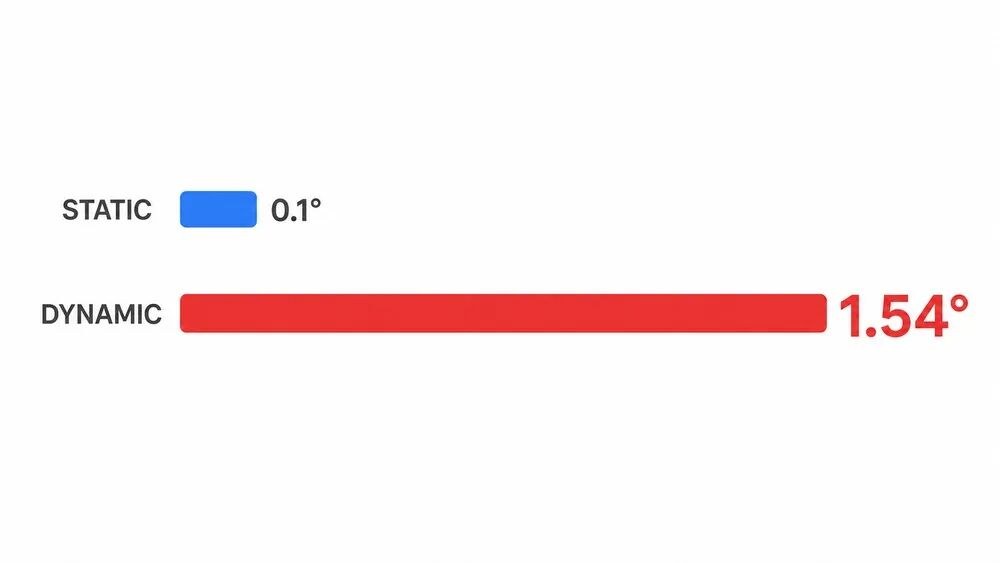
图2:同一颗编码器,静态标定台上的 0.1° 和动起来的 1.54°,差了约 15 倍。静态精度和动态真实,压根不是一个维度的东西。(原创示意图)
07“支持预测补偿”这行字,最能分出谁是真懂伺服
厂商当然知道这个问题,于是往 datasheet 上加一行“支持预测补偿”——听起来把延迟补掉了,更好看。但这行字,恰恰最见功力。
预测的原理很朴素,就是一阶匀速外推:假设上一段走多远、下一段也走多远,提前把角度往前挪。匀速时挺灵;可一急加速、一急停、一换向,“匀速假设”就露馅,二阶残差 ½·α·τ² 冒出来,补出的角度反而是错的(急停那一下,上一段速度根本代表不了下一段,连预测方向都可能反)。
真正要命的坑,藏在一个伺服工程师都熟的细节里:很多伺服并不直接用编码器输出的速度,而是拿相邻两帧位置做差分测速。这时候如果编码器喂过来的是“预测后的位置”,就等于上游先做了一次速度外推、下游又差分了一次——两个估计器耦合在一起。差分本身是个高通,专挑高频噪声放大;再叠上外推带进来的速度修正项,速度环的高频噪声增益被顶上去,相位裕量往下掉,严重时低速啸叫、带载抖动就出来了。
有多狠?在“对预测位置再差分测速”这个特定架构下,只补编码器自己那 1μs,速度噪声标准差就放大约 2.24 倍(√5);要是有人异想天开,想拿编码器去替伺服补那十几毫秒的采样大延迟,噪声能被放大两万多倍。这也是为什么西门子、Rockwell 这些老牌伺服,宁可让编码器直接输出算好的速度、也不鼓励控制器裸差分位置,还对任何外推时间都设死上限——他们早在现场被这个耦合坑过。
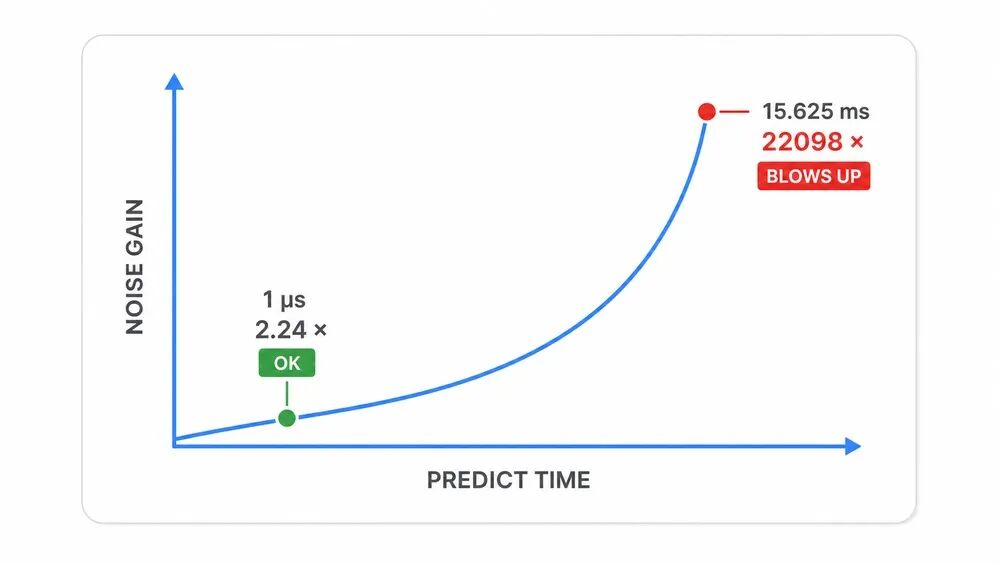
图3:预测外推越远,速度噪声放大越狠。补自己那约 1μs,噪声约 2.24×(尚可);硬替伺服外推 15.625ms,放大到约 22098×——直接炸。(原创示意图,R(k)=√((k+1)²+k²))
一句人话:编码器只能补自己那一小段迟到,替不了整个控制系统补大账;补过了头,是往速度环里灌噪声。
所以我现在看到“支持预测补偿”这行字,不会直接在选型表上打钩。我会追四句:你补的是哪一段时间?急加速时的二阶残差有多大?外推用的速度是滤过的、还是裸差分来的?控制器最终拿到的角度,又是几微秒前的?——答得上来,预测是真工程能力;答不上来,它就只是一行很好看的功能描述。
08 决定关节刚性的那两样东西,恰恰都不上镜
伺服工程师最在意的词是刚性——关节够不够硬、抗不抗得住外力扰动。而刚性的天花板,从来不是 datasheet 上那个位数,是两样最不上镜的东西:信号链的噪声本底,和控制环路的真实延迟。
这条链子不绕:刚性要靠速度环带宽撑,速度环带宽被相位裕量卡死,相位裕量又被整条反馈链的总延迟——编码器群延迟 + 传输 + 采样抖动 + PWM 更新——按 相位损失 ≈ ω_c·τ 一点点吃掉;而噪声本底决定了你的速度环还没顶到相位极限,就先被噪声逼得不敢再往上开带宽。这两样,数字补偿再花哨也改不了:它顶多在模型有效的窄频段里搬一点相位,搬不动噪声本底,更变不出机械刚度。
PPT 上全是漂亮的静态参数和听起来很强的功能名词,而真本事,写在客户那台 6000 转、满载、发烫的电机的速度环波形里。
09 泡沫退去,留在牌桌上的会是踏实做产品的人
说到底,编码器这行的竞争,最终一定会回归到最朴素的制造业逻辑上去:性价比、供应链稳定性、量产一致性。
热钱能把估值吹上天,却吹不出一颗在 60℃ 电机旁边、磁钢偏心、驱动器开关噪声全招呼上来之后,角度还稳得住的编码器。那颗芯片值不值钱,不写在融资 PPT 里,写在客户关节模组里那次 60℃ 满载测试的速度环波形上。泡沫退去之后,能活下来的,是那些踏踏实实把产品做扎实的人,不是追着热点跑的追风者。
所以这轮 AI 基建狂热,对国产编码器既是风险也是机会。风险是,你可能等不到需求真正爆发那天,就先被一轮“降本”砍掉;机会是,只要你熬过去、把宽温、偏心、抗干扰、动态延迟、标定一致性这些基本功做硬,泡沫散场时,牌桌上剩下的位置,本来就是留给你这种人的。
先能活下来,再谈爆发。
◆ ◆ ◆

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。