Renishaw把RXMA30做成多自由度光栅后,光编重新值钱的地方不是进关节,是给系统当裁判
首发于公众号「如是有为」 · 查看原文
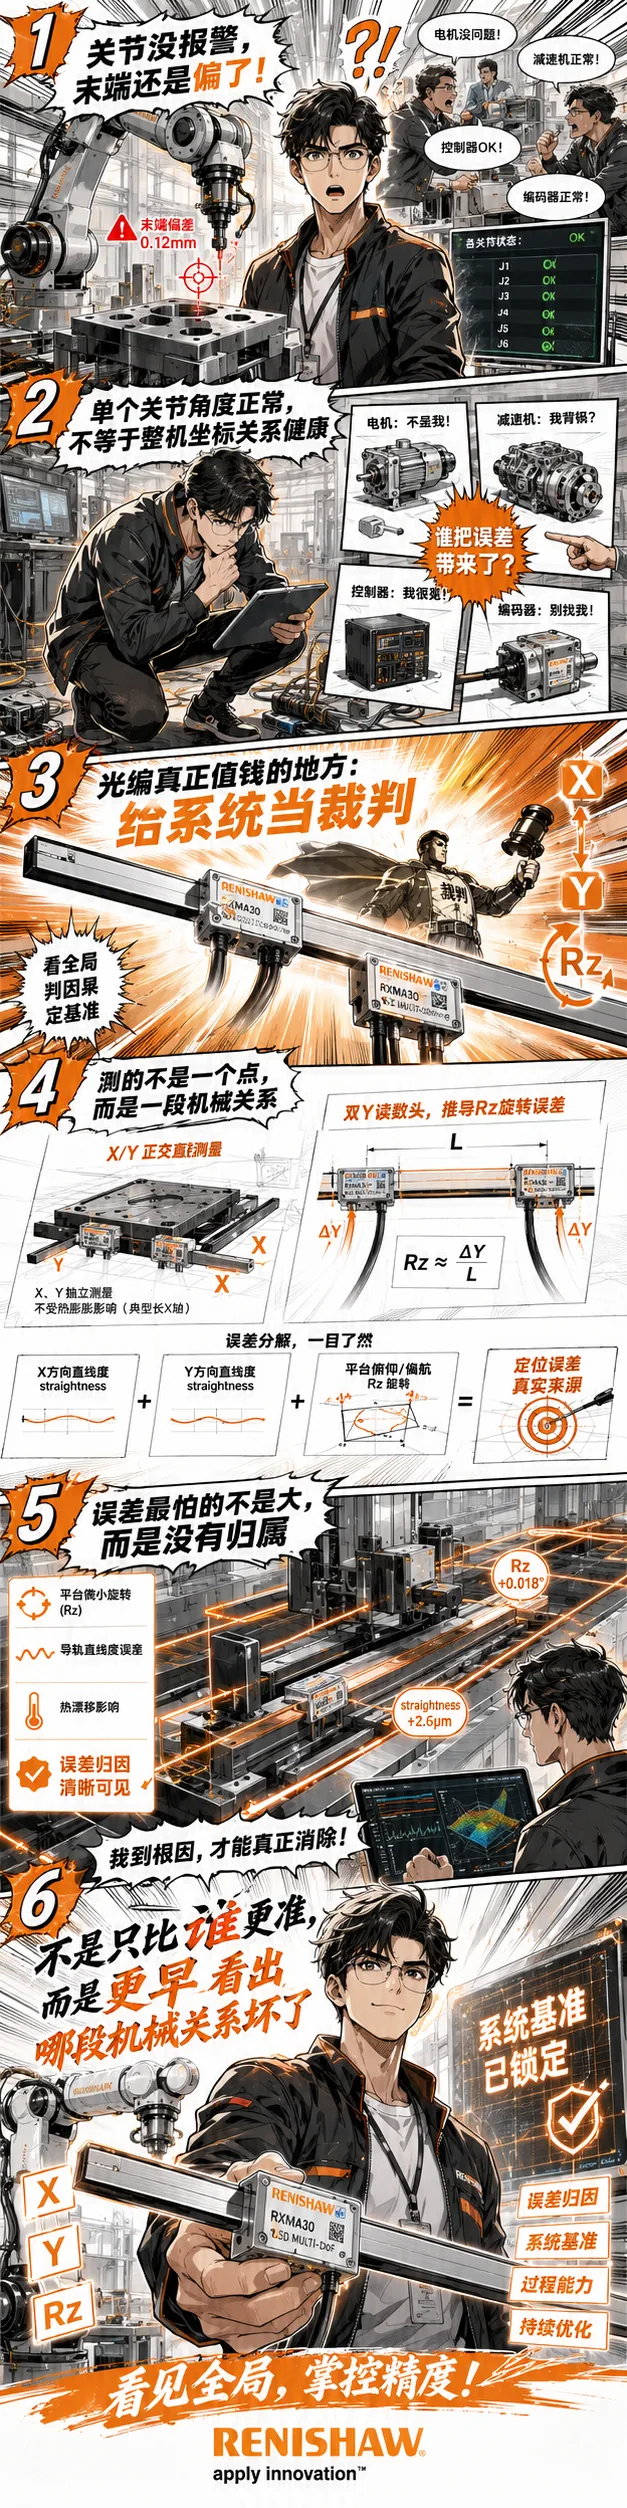
机器人产线里最难受的故障,往往不是某个部件直接坏了,而是每个部件单独看都没坏,整套系统却开始不准。关节编码器没报警,伺服驱动器没报错,电机电流曲线也说得过去,但末端到工件前最后几毫米,就是偏一点。工艺工程师说夹具没动,机械工程师说导轨没松,电气工程师说反馈正常,现场FAE最后只能拿百分表、激光跟踪仪、示教器,一点点把误差往回扒。这个时候你会发现,单个关节的角度值再漂亮,也不能自动证明整台机器人的空间坐标关系还是健康的。
Renishaw 2026年3月推出的 RXMA30 1.5D 多自由度绝对光栅,应该放在这个场景里看。官方资料说,这套系统由一个或多个 RXMA30 1.5D 低膨胀玻璃标尺和 RESOLUTE 绝对读头组成,最多可以组合测量 6 个自由度;它的标尺上有独立的 X、Y 方向轨道,机器设计者可以直接测量 X、Y 两个方向,而不是靠复杂信号处理去“猜”另一个方向;官方还强调,它能帮助检测并补偿直线导轨直线度、小平移偏差和旋转误差。这个方向很关键,因为它不再只是回答“这个轴走到哪儿了”,而是在回答“这个运动平台和基准之间的几何关系有没有变坏”。
RXMA30的重点不是“又一个高精度光栅”,而是把误差从一维位置里拆出来
普通一维光栅,本质上是在一个方向上给出位置反馈。比如一根直线轴,从左到右运动,读头读出 X 位置,控制器根据 X 位置做闭环。这个东西已经很成熟,也很有价值,但它有一个天然限制:只要误差不是纯粹沿着这一根轴发生,它就很容易把系统问题“压扁”成一个位置问题。导轨有一点侧向摆动,平台有一点偏航,热漂导致运动部件和工件坐标系之间发生小角度变化,单轴反馈未必能直接说清楚。
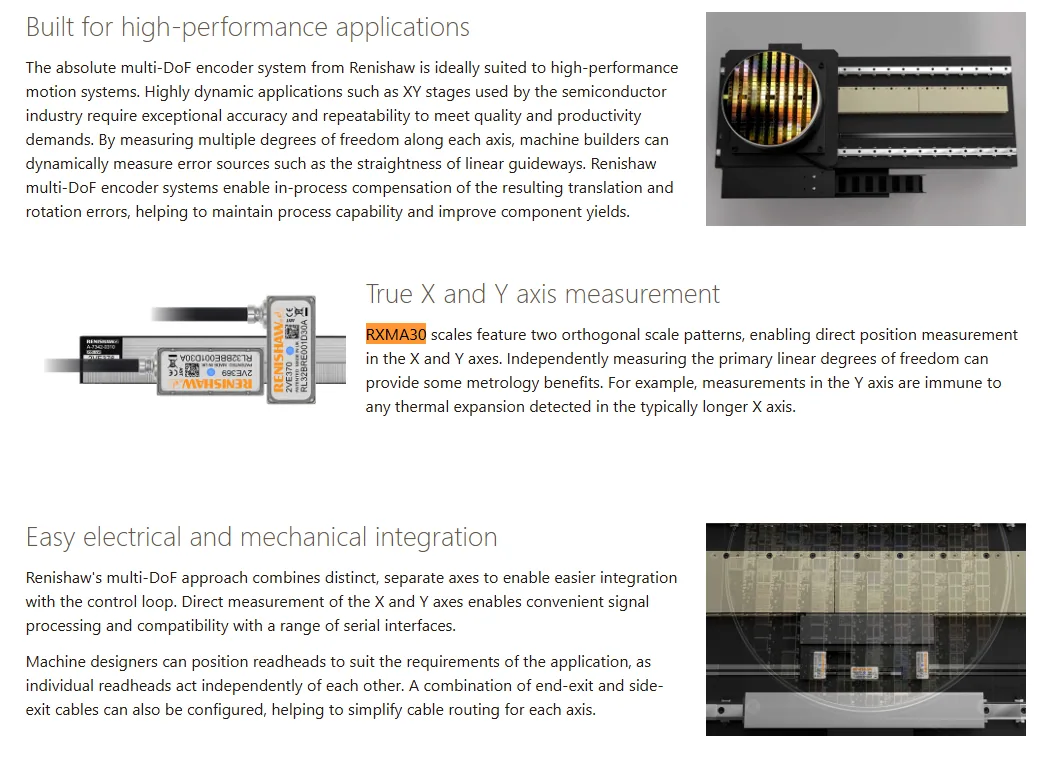
RXMA30的“1.5D”值得细看。它不是普通二维相机式测量,也不是在一块码盘上随便做个花纹让算法去解,而是在标尺上做了两个正交方向的绝对标尺轨道。Renishaw官网明确说,RXMA30具备 two orthogonal scale patterns,可以直接测量 X 和 Y 两个方向;数据表里也写得很具体:标尺节距是30微米,标尺截面为4毫米高、15.1毫米宽,X轴精度最高可到±3微米,20°C 时热膨胀系数绝对值小于 1 微米/米/℃,标准总长度最高350毫米,X向测量长度最高为 350 毫米,而Y向测量长度是4毫米。这个“X很长、Y很短”的结构,正是1.5D的意思:它不是拿来当大行程二维平台的完整Y轴标尺,而是把有限的横向位移信息叠加到长行程X轴测量上,用来捕捉导轨和平台的小偏移、小转角、小几何误差。
这就比“分辨率高”深一层了。对高端运动平台来说,很多误差并不是电机没有走到命令位置,而是平台姿态变了。比如X轴电机反馈显示走了100毫米,但平台在这个过程中发生了几微米的Y向偏移,或者绕Z轴有一个很小的偏航角。对于普通搬运设备,这点误差可能无所谓;但对于半导体XY平台、精密贴装、激光加工、视觉测量、晶圆相关设备,这种小偏差会直接进入工艺误差。Renishaw自己也把典型应用指向高动态XY平台和半导体行业,强调多自由度测量可以动态测量导轨直线度这类误差源,并对由此产生的平移和旋转误差进行补偿。
多一个Y读头,系统就开始知道“平台歪了多少”
RXMA30最值得工程师盯住的地方,是它的数据表给了几种典型读头配置。最简单的是X、Y配置,一个读头读X,一个读头读Y。再往上,就是X、Y、Rz配置:用一个X读头测主运动方向,用两个Y读头分别放在不同位置,测两个横向位置 和 。数据表明确写到,第二个Y向读头可以测量绕Rz轴的旋转,而且 与 两个读头之间距离越大,Rz测量越精确。
这个原理其实不神秘。假设两个Y向读头沿X方向隔开一段距离
,如果平台没有绕Z轴转动,两个读头看到的Y向偏移应该差不多;如果平台发生了微小偏航,两个点的Y值就会出现差分。小角度条件下,偏航角可以近似写成:
这个公式一出来,事情就清楚了。一个单独的Y读头只能告诉你“这里横向偏了多少”,两个分开的Y读头才能告诉你“这是整体横移,还是平台转了”。如果 和 同时变大,更多是Y向平移;如果一个变大、一个变小,或者两者差值明显变化,那就是绕Z轴的姿态误差。读头间距 越大,同样的读数噪声折算成角度噪声越小,所以Renishaw才会说增加Y1和Y2之间的分离距离,可以提升Rz测量精度。这个技术点比“6自由度”几个字有用得多,因为它说明多自由度不是玄学,而是通过空间上分布的读头,把原来混在一起的位置误差和姿态误差分开。
这也是它和普通关节编码器最大的不同。关节编码器通常只知道电机轴或减速器输出轴的角度,它不直接知道末端平台有没有偏航,不知道导轨有没有横向爬行,不知道工件坐标系相对设备基准有没有热漂。多自由度光栅的价值,就是在运动链的更高层级建立一个几何基准。它不一定每时每刻替代伺服闭环,但它能给控制器、标定软件、工艺系统提供一个更接近工件坐标系的误差观测量。
真正贵的是阿贝误差:角度很小,末端偏差一点也不小
很多现场问题看起来是“位置不准”,根子却是角度误差。这里要提一个工程上特别讨厌的东西:阿贝误差。简单说,测量线和实际工作点不在一条线上,只要中间有距离,微小角度就会被放大成末端位置误差。这个问题在机器人、龙门平台、视觉平台、激光加工头上都很常见,因为传感器不可能永远装在刀尖、夹爪、镜头中心或激光焦点上。
它可以用一个很简单的关系理解:
阿贝误差近似为 。这里 是测量基准和实际工作点之间的距离, 是小角度误差。假设一个平台的工作点离导轨测量线有300毫米,平台只发生 的偏航,换成弧度大约是0.0001745,那么工作点处的位置误差就是大约52微米。很多人觉得 很小,但在精密装配、点胶、贴片、激光加工里,52微米已经很要命了。更麻烦的是,单轴编码器可能还会告诉你“我这个轴位置很好”,因为它测的是轴向位置,不是工作点姿态。
RXMA30这种多读头、多轨道结构,真正要打的就是这类误差。它不是把一维位置做得更好看,而是把X、、 这些量拆开,让系统知道末端误差里到底有多少来自主轴位置,有多少来自横向直线度,有多少来自平台偏航。
再进一步,如果系统有更多读头和合理的机械布置,就可以扩展到pitch、roll、yaw等更多姿态项。Renishaw数据表里明确说,读头和标尺可以根据应用需求组合,用于测量6个自由度中的平移和旋转;官网页面也把 pitch、roll、yaw、水平和垂直方向直线度列为可检测的小误差项。
这就解释了为什么这东西更像“裁判”,而不只是“传感器”。传感器给你一个数,裁判给你误差归属。末端偏了以后,系统不能只说“偏了50微米”,还要进一步判断:是X轴跟随误差,是Y向直线度,是平台绕Z轴偏航,是热漂导致坐标系变了,还是夹具本身位置变了。没有这个拆分,所有供应商都能说自己没问题;有了这个拆分,责任链条才有可能落到具体机械关系上。
绝对式不是宣传词,它解决的是“停机后还能不能相信坐标系”
Renishaw还强调RXMA30与RESOLUTE绝对读头组合后,可以提供X、Y两个方向的true-absolute位置反馈,不需要复杂回零流程。这个点不能轻轻带过。很多设备不是不能回零,而是回零动作本身很贵:要避开工件,要退出夹具,要暂停流程,要担心碰撞,要让操作员确认,有些工艺状态一旦打断就要重新建立。尤其Y轴或者横向微动方向,用户未必有完整可控的大行程运动,所以Renishaw才特别提到Y轴回零经常困难,因为用户对这个方向的运动控制有限。
绝对式光栅在这里省下的不是“开机找一下零点”这么简单,而是省下了系统重新确认坐标关系的成本。增量式系统掉电之后,通常要靠回零动作重新建立位置;但高端设备真正麻烦的是,回零只能回答“轴回到参考点没有”,不一定回答“热漂、碰撞、维护之后,平台和工件之间的几何关系是否还可信”。绝对式多自由度光栅的意义,是上电以后直接知道多个方向的位置状态,再结合设备模型判断机械关系是否还在允许窗口内。
RESOLUTE本身也不是普通低速读头。Renishaw公开资料称,RESOLUTE绝对光学编码器可提供低至1纳米分辨率,最高速度100米/秒,并具备低细分误差和低抖动;其页面还列出细分误差±40纳米、抖动小于10纳米RMS这类指标。把这种读头和低膨胀玻璃1.5D标尺结合起来,RXMA30卖的就不是“读数好看”,而是“动态过程中也能保持计量基准”。
光编不是输给磁编,而是从关节反馈挪到了系统计量
过去几年,光编在机器人关节里确实压力很大。关节空间越来越小,成本越来越敏感,电机、减速器、制动器、驱动板、线束都要往一个狭小体积里塞。光编需要码盘、光路、安装间隙和清洁环境,磁编和电感编在结构适配上天然舒服一些。尤其在协作机器人、人形机器人、灵巧手、紧凑伺服模组里,磁编和电感编更容易进入大规模量产。
但这并不代表光编输掉了。更准确地说,光编的位置变了。低成本闭环反馈可以由磁编、电感编承担,尤其在关节内部,它们负责高速、耐脏、抗装配偏差和成本控制;而光编可以上移到设备基准、产线标定、在线计量、误差追踪、工艺验收这些位置。它不一定参与每一个关节的日常闭环,但它要负责告诉系统:这台设备现在的几何关系还能不能信。
这条路线和Renishaw自己的机器人校准业务也能接上。Renishaw的工业机器人校准与维护方案本来就强调机器人健康检查、mastering、路径精度、碰撞或维护后的恢复,目标是减少停机和重新示教。RXMA30这种多自由度绝对光栅,可以理解为同一个大方向在运动平台和精密设备里的延伸:不是只让轴动起来,而是让设备知道自己动得对不对,偏差属于哪一段机械关系。
国产编码器公司别只盯“进关节”,还要盯“拿到误差解释权”
国内很多编码器公司盯机器人关节是对的,关节量大,故事直观,客户也容易理解。但如果只盯关节,很容易被带进一场特别残酷的仗:谁更薄,谁更便宜,谁更抗脏,谁更容易贴着电机装,谁能在客户BOM里少几块钱。磁编、电感编适合在这条线上卷,光编如果也完全按这个逻辑去挤,很容易越做越累。
光学路线的国内公司,尤其做光电芯片、反射式光编、光栅、读头、相位阵列、标定系统的公司,应该多问一个问题:能不能不只是卖进闭环,而是卖进调试、标定、验收、误差分解和故障恢复?客户真正愿意为高端传感器付高价,很多时候不是因为它参数表上多了半位,而是因为设备出问题以后,它能让责任边界变清楚,让恢复生产的路径变短。
这和昆泰芯微电子这类磁编、电感编公司并不冲突。关节里可以用更适合量产的磁性或电感反馈,系统层、平台层、工装层、产线层可以用更高精度的光学基准做校准、建表、误差追踪和责任划分。一个负责日常闭环,一个负责把系统关系讲清楚。客户真正买的不是某一颗传感器,而是一条从上电、标定、运行、碰撞、维修到复产都能解释得通的反馈链。
所以,光编不是输了。它只是不能再只靠“更准”两个字卖货。下一阶段,光编最值钱的位置,可能不在每个机器人关节里证明自己,而是在整套运动系统里成为那个最难被替代的裁判。真正让客户愿意付钱的,不是关节里又多了半位分辨率,而是设备出问题以后,十分钟内知道到底是哪段机械关系变坏了。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。