追觅 X50 Ultra 标称 ProLeap 越障 6cm,但轮端编码计步一旦被打滑和减速箱背隙污染,会导致地图修正频繁、回充姿态偏差
首发于公众号「如是有为」 · 查看原文
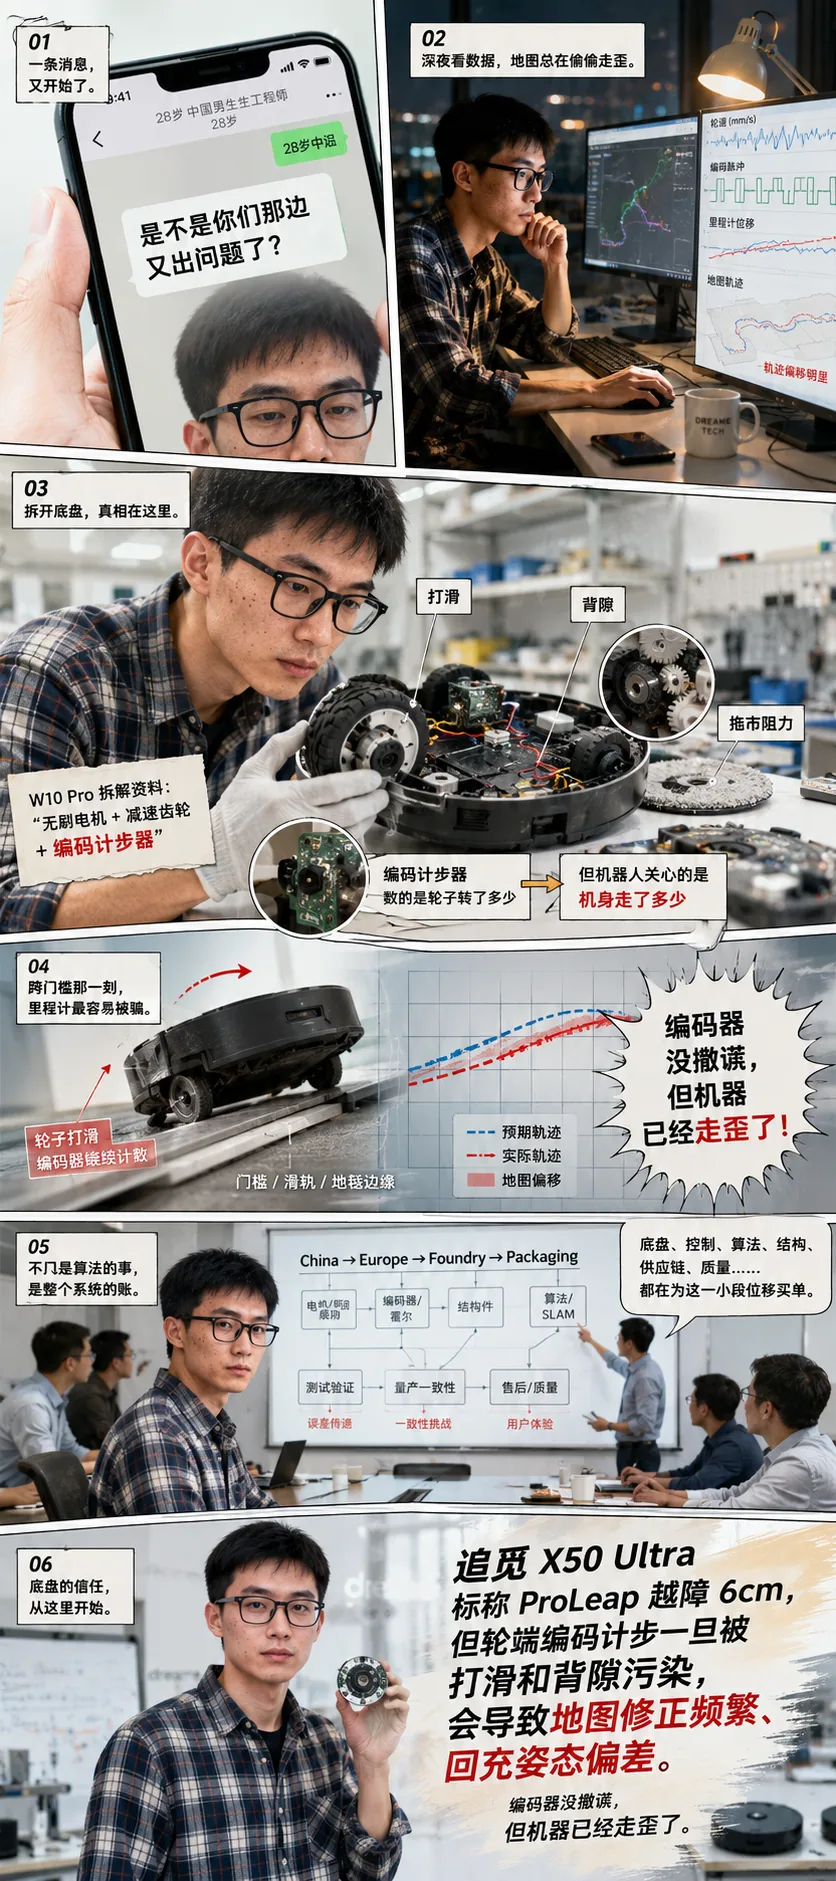
追觅 X50 Ultra 最容易被用户记住的,是 ProLeap 机械腿越障。官方资料里写到,ProLeap 系统可以越过最高 6cm 障碍;Dreame 全球官网还把可伸缩机械腿、20,000Pa 吸力、VersaLift 降低机身高度和 360° 智能建图放在核心卖点里。普通用户看到的是“终于能跨门槛了”,但我作为一个长期做编码器和位置传感芯片的人,看到的却是另一个更底层的问题:它跨过去之后,底盘系统还相不相信左右轮的编码计步?
追觅 W10 Pro 的公开拆解资料里,有一个普通用户很容易忽略的部件:编码轮。资料里写到,编码轮“通过差速转动前进和控制方向”,是扫地机主要运动装置,结构是“PWM 接口控制,无刷电机 + 减速齿轮 + 编码计步器”。这句话看起来很普通,但对做运动控制的人来说,它其实点出了扫地机器人最基础的底盘账本:电机转了多少,轮子走了多少,左右轮差了多少。
问题恰恰在这里。编码器可能数得很准,但轮子未必真的走了那么远。地毯会压缩,湿拖布会增加阻力,门槛会造成短暂打滑,减速箱有背隙,毛发会改变负载,水渍会改变摩擦系数。于是一个很残酷的工程问题出现了:编码器没有撒谎,但机器人可能已经走歪了。
01 追觅 X50 Ultra 最吸睛的是机械腿,但真正难的是越障后的状态重建
机械腿越障解决的是“能不能跨过去”,底盘状态估计解决的是“跨过去以后还知不知道自己在哪”。这两个问题不是一个难度层级。跨门槛是一个动作,状态重建是一整套闭环。
当 X50 Ultra 这种机器越过门槛时,轮子和地面的关系不再是平地上的连续滚动,而会经历接地压力变化、局部打滑、机身俯仰变化、冲击回弹、左右轮负载不一致,甚至某一瞬间轮子转了,但机身没有等比例前进。这个时候,编码器输出的脉冲仍然可能非常干净,但它代表的物理意义已经变脏了。
这句话是全文的技术核心:
编码器测的是旋转,里程计想要的是位移;中间隔着轮胎、地面、减速箱、拖布、毛发、水渍和门槛。
很多人讨论扫地机器人,会盯着 LDS、摄像头、TOF、AI 避障。但对底盘控制来说,左右轮编码计步是最底层的预测源。每一次路径跟踪、每一次绕障、每一次回充对位,都依赖短时间运动估计。如果这个估计已经被打滑和背隙污染,上层 SLAM 当然可以纠偏,但那是在替底层还债。
02 W10 Pro 拆解里那个“编码计步器”,才是扫地机器人运动控制的底层账本
差速底盘的逻辑并不复杂。左轮和右轮各自有驱动,左右轮同速,机器人直行;左右轮不同速,机器人转弯;左右轮反向,机器人原地旋转。只要知道左右轮各自走了多少,就能估算机身位移和角度变化。
最基础的轮端里程计可以写成:
这里,(N_L)、(N_R) 是左右轮编码计数,(R_L)、(R_R) 是左右轮有效半径,(P) 是编码器每圈脉冲数,(G) 是减速比,(B) 是左右轮距。
公式很干净,但真实机器很脏。编码器计数 (N) 可能没错,问题出在 (R) 不是常数,(G) 里面有背隙,(B) 有装配误差,轮胎和地面之间还有滑移率。真实轮端位移更接近:
这里的 (λ) 是滑移率。地毯、湿拖布、门槛、毛发缠绕、轮胎沾水都会改变它。更麻烦的是,左右轮滑移率往往不一样。只要 (λ_L) 和 (λ_R) 不一致,角度误差就会被放大:
扫地机器人轮距本来就不大,左右轮位移只要差几毫米,角度就会偏。角度一偏,投影到几米路径上,就是明显的位置漂移。用户最后看到的不是“左轮滑移率变化 3%”,而是“地图歪了”“路线抽风”“回充对不准”。
所以扫地机器人里程计最怕的不是编码器少几个脉冲,而是左右轮误差不对称。
03 减速箱背隙,是编码器读数和真实轮端之间的“死区”
追觅 W10 Pro 拆解资料里写的是“无刷电机 + 减速齿轮 + 编码计步器”。这说明底盘运动反馈不是孤立的一颗传感器,而是一条机械链路。只要编码计步器没有直接测量轮胎与地面接触后的真实位移,中间的减速箱就会引入机械误差。
最典型的就是背隙。
扫地机器人经常做小角度修正:贴边、绕桌腿、回充、避障、局部补扫。左右轮会频繁正反切换。如果编码器装在电机侧或减速箱前级,电机已经转了,编码器也已经计数了,但齿隙还没完全吃上,轮端可能还没真正输出位移。
这时候控制器以为:“我已经动了。”
但真实底盘只是把齿轮间隙填上了。
这个误差在高速直行时不明显,在低速回充和贴边时非常明显。它会表现成微小姿态抖动、路径修正过多、靠近基站最后几厘米反复找角度。很多用户不会说“你的减速箱背隙污染了轮端里程计”,用户只会说:这机器怎么有点抽风?
所以编码器位置很关键。装在电机轴,信号干净、结构简单、成本可控,但更容易受减速箱背隙影响。装在轮端,物理意义更接近真实位移,但空间、灰尘、水汽、装配和成本压力更大。用霍尔换相信号兼测速,BOM 很舒服,但低速分辨率和方向判断要小心。用独立磁编码器,反馈质量更好,但磁钢、PCB、气隙、标定和抗干扰都要重新算账。
这才是工程师关心的真实问题,不是“有没有编码器”这么简单。
04 追觅这种高端扫地机器人,缺的不是一个编码器,而是一整套位置反馈网络
很多人一听扫地机器人里的编码器,第一反应是左右驱动轮。这个判断没错,但还不完整。真正拆到底层,一台高端扫地机器人里需要位置反馈的地方远不止一处。
左右驱动轮需要计步和测速,拖布升降机构需要知道是否抬起到位,旋转拖布需要知道转速和卡滞状态,基站清洗盘需要判断位置,水路阀门需要确认开合,LDS 旋转电机需要稳定转速,越障机构如果有主动抬升动作,还需要知道机构角度和行程状态。
所以扫地机器人不是“有没有编码器”的问题,而是不同位置需要不同等级的位置传感器。
有的位置只需要霍尔开关,判断“到位/没到位”;有的位置需要 AB 相脉冲,判断速度和方向;有的位置需要绝对角度,知道当前机构具体转到哪里;还有的位置需要磁场诊断,判断磁钢偏心、气隙异常、装配偏差或者长期磨损。
比如昆泰芯这类做磁编码器和霍尔传感器的公司,放到扫地机器人系统里看,就不是简单问“某一颗芯片能不能用”,而是要按场景拆。
左右驱动轮计步/测速,核心是低速稳定、方向判断、抗灰尘水汽和长期一致性。如果只是基础计步,低成本霍尔计数就够;如果要做更细的低速控制、回充对位、越障后的姿态重建,就可以考虑更高分辨率的磁编码器方案。昆泰芯 KTH7823 这类芯片提供最高 16 位角度输出,支持 ABZ、PWM、SPI、SSI 等多种输出形式,公开参数里还标到最高 4096 ABZ 脉冲数、3V–5.5V 工作电压、磁场过高/过低警告和可编程迟滞。它的意义不是“扫地机器人必须上 16bit”,而是给轮端、机构、电机反馈提供了更灵活的接口选择。
拖布升降和越障机构角度检测,需求又不一样。这里不是简单知道“转了几步”,而是要知道机构现在到底处在什么角度、有没有抬到位、有没有卡滞。这个位置更适合绝对角度输出,或者用 3D 磁传感方案检测磁铁运动轨迹。昆泰芯 KTH5701 是数字输出型三轴线性霍尔传感器,可以测量 XYZ 三个方向磁场分量,支持 I2C 和 SPI 通信,并可通过软件算法提取磁铁运动信息,适用于旋钮、摇杆、位移测量等场景。放到扫地机器人里看,这类 3D 磁传感更适合空间受限、结构不规则、需要非接触位置检测的机构。
LDS 旋转电机和小型 BLDC 反馈,重点是稳定转速和低抖动。很多方案用 FG 或 Hall 信号就能完成基本测速;如果想做更细的速度闭环,磁编码器可以提供更连续的角度或脉冲反馈。这里不一定要追求极高位数,但要看低速噪声、边沿稳定性、接口延迟和抗干扰。
基站里的阀门、水泵、清洗盘、拖布盘对位,通常不需要高精度绝对角,但非常需要可靠状态检测。开了没开,转了没转,卡住没卡住,有没有到位,这些问题看起来简单,实际直接影响用户体验和售后判断。这里低成本霍尔开关、锁存霍尔、二维霍尔反而更实用。
所以,编码器芯片在扫地机器人里的价值,不是单纯把“分辨率”写得越高越好,而是要把不同位置的反馈等级分清楚:开关量位置确认,用霍尔开关;速度和方向反馈,用 AB 相或 FG/Hall;机构角度检测,用绝对角磁编码;复杂轨迹和空间受限位置检测,用 3D 磁传感;高端底盘或关键机构,再考虑带诊断能力的磁编码器。
这才是扫地机器人真正的工程语言。
05 KTH7823 这种芯片的关键价值,不是 16bit,而是低速、诊断和接口复用
很多人写编码器文章,容易把“16bit”当成最大卖点。但如果想让真正做机器人底盘的人觉得你专业,不能这么写。
扫地机器人左右轮直径假设约 70mm,轮周长约 220mm。如果轮端直接做到 4096 步/圈,理论单步位移约:
若 ,则:
这个数字看起来很漂亮,但在扫地机器人里,它的实际意义有限。因为地毯压缩、轮胎变形、减速箱背隙、滑移带来的误差,远大于 0.054mm。也就是说,继续堆分辨率不一定能继续提升整机体验。
真正有价值的是另外几件事。
第一,低速速度估计更平滑。回充、贴边、绕障都是低速动作。低 PPR 霍尔计数在低速时脉冲间隔长,速度估计容易跳;高分辨率角度或可编程 ABZ 能让控制器更快看到速度变化。
第二,方向和换向更干净。差速底盘频繁正反切换,如果方向判断滞后或者边沿抖动,低速控制会出现细小震荡。KTH7823 公开参数里提到可编程 ABZ 输出和可编程迟滞,这类能力对低速边沿质量和方向判断更有意义。
第三,磁场诊断能服务量产和售后。磁钢偏心、气隙变大、装配不到位、磁场过弱,都会让编码信号变差。KTH7823 公开资料中提到磁场过高/过低警告和磁场强度检测,这类功能在扫地机器人上很实用,因为它能帮助系统区分“电机没动”“磁信号异常”“轮子打滑”“机构卡滞”。
第四,接口复用降低系统复杂度。SPI/SSI 适合读绝对角,ABZ 适合 MCU 计数,PWM 适合低成本接口。对于平台型产品,同系列芯片如果能覆盖轮端、升降机构、BLDC 位置反馈等多个分支,研发和供应链都会更舒服。
第五,MTP 配置适合量产标定。公开资料里提到 KTH7823 集成 MTP,可用于存储参考零位、ABZ 编码器设置和磁场检测阈值。扫地机器人这种大批量产品最怕每台机器都要复杂标定,如果芯片侧能固化零位、阈值和输出模式,产线和售后的工程压力会小很多。
所以这类芯片真正该讲的不是“我有 16bit,所以我高级”,而是:
我能不能让低速反馈更稳,方向判断更干净,磁场异常更容易诊断,接口选择更灵活,量产标定更简单。
这才是客户听得懂的工程语言。
06 如果我是追觅底盘工程师,我不会先问多少 bit,而会先问八个问题
第一,编码器装在哪里 电机轴、减速箱中间级,还是轮端?装在电机轴,信号干净、空间容易,但背隙和轮胎变形无法直接观测。装在轮端,物理意义更直接,但污染、装配和空间更难。
第二,编码器输出什么 单路脉冲、AB 相、ABZ、PWM,还是 SPI 绝对角?单路脉冲只能测速,AB 相能判断方向,ABZ 能做完整增量反馈,SPI 绝对角能读位置但软件复杂度更高。不同位置不该用同一种接口思维。
第三,低速时速度估计怎么做 用周期法测脉冲间隔,还是固定窗口计数?低速下周期法响应更好但抗抖要做好;窗口计数简单但量化噪声明显。回充最后 30cm 的体验,往往死在这种细节里。
第四,打滑怎么识别 轮端编码器只能告诉你轮子在转,不能单独证明机身在动。要结合 IMU 加速度/角速度、LDS 匹配残差、电机电流、左右轮速度差、地毯识别结果一起判断。如果电机电流上升、轮速上升但 LDS 位移不匹配,很可能是打滑或悬空。
第五,背隙怎么补偿 换向时可以设置死区模型,也可以通过小角度响应标定估算反向间隙。对量产来说,背隙不是一个固定数,而是随批次、磨损和温度变化的分布。
第六,左右轮半径误差怎么标定 左右轮半径只要有 1% 误差,长距离直行就会慢慢偏。可以通过产线标定,也可以通过实际清扫过程中的地图匹配长期估计轮径修正因子。
第七,编码器异常怎么诊断 磁场过强/过弱、AB 相缺失、边沿抖动、计数不连续、轮子命令和反馈不一致,都应该进入故障树,而不是统一报“轮子异常”。这类诊断能力会直接影响售后效率。
第八,成本值不值 一台扫地机器人不是实验室 AGV。每多一颗芯片、多一块磁钢、多一道标定,都要进入 BOM、产线节拍、售后库存和供应链稳定性。高功能磁编码器适合关键机构或高端型号,不一定适合所有低成本轮端。
这八个问题,才是扫地机器人编码器方案评审时真正该问的问题。
07 SLAM 能纠偏,但不能替底盘闭环无限擦屁股
很多人会说,扫地机器人有 SLAM,轮端里程计漂一点也没关系,地图匹配会修正。
这句话只说对了一半。
SLAM 确实可以纠正累计误差。LDS、视觉、IMU 和轮端里程计融合之后,系统可以通过环境特征、回环检测、局部匹配,把慢慢积累的位姿误差拉回来。但这不意味着底盘可以随便漂。
SLAM 不是万能创可贴。它有观测频率、计算延迟、特征质量、场景可观测性和鲁棒性边界。机器人在桌椅腿密集区域、长走廊、重复纹理、玻璃反射、低矮障碍物附近,外部观测都可能变差。这个时候,短时间运动预测越干净,系统越稳;底盘里程计越脏,上层算法越累。
更现实的是,用户体验很多时候发生在“SLAM 纠正之前”。
机器人贴边时,左右轮速度闭环有一点偏,机身就会轻微蛇形;回基站时,最后几十厘米姿态偏了一点,触点就可能对不准;绕椅子腿时,轮端打滑导致局部位姿估计不稳,机器就会反复修正;地毯区域阻力变大,左右轮负载不一致,路线就会看起来不够干净。
用户不会说“你的轮端里程计被拖布阻力污染了”。用户只会说:
这机器怎么不聪明?
所以我很喜欢一句话:
SLAM 能纠偏,但不能替底盘闭环无限擦屁股。
真正好的系统,不是指望上层算法一直补救底层误差,而是让底层反馈尽可能干净,让上层融合知道什么时候该信、什么时候该疑、什么时候该重定位。
08 追觅员工应该更懂:一个不起眼的编码计步器,可能决定用户觉得它“聪明”还是“抽风”
扫地机器人是一个很残酷的产品。它每天工作在用户家里最不受控的环境里:地毯、门槛、桌脚、头发、水渍、宠物、玩具、电线、低矮家具、复杂户型。用户不会给它标准测试场,也不会给它理想地面。
这就导致一个很现实的问题:很多用户口中的“智能”,其实不是 AI 模型有多大,而是机器人在一堆不确定因素面前有没有稳定表现。
它能不能贴边不乱抖?它能不能绕椅子腿不反复?它能不能从地毯下来之后地图不歪?它能不能越过门槛之后继续稳定清扫?它能不能回基站时姿态对得准?它能不能用了半年之后,依然不像喝醉了一样走路?
这些体验背后,都有轮端反馈、底盘控制和传感融合的影子。
所以,追觅员工看到“编码计步器”这几个字,应该不会觉得它低端。越是做过量产机器人,越知道这种不起眼的部件最容易背锅。它便宜,它沉默,它不在宣传页上,但一旦它和真实位移脱钩,用户骂的一定是整机。
这就是底层器件的命运:做好了没人夸,出问题全系统一起陪葬。
09 对国产编码器芯片来说,扫地机器人不是低端市场,而是系统理解能力考试
从昆泰芯这类国产位置传感芯片公司的角度看,扫地机器人不是一个简单的“低端计步市场”。它至少有三类机会。
第一类是低成本霍尔和磁开关,用于轮速、方向、离地、基站状态、阀门位置确认。这里追求的是便宜、可靠、抗污染、寿命长。
第二类是 3D 磁传感和角度/位移检测,用于拖布升降、越障机构、旋转支架、非接触位置检测。这里追求的是结构适配能力、空间自由度和软件解算能力。KTH5701 这类三轴线性霍尔传感器,价值就在于它不是只看一个开关点,而是能测 XYZ 磁场分量,给机构状态判断留下更多信息。
第三类是高分辨率磁编码器,用于高端轮端反馈、机械腿角度、小型 BLDC 位置反馈和需要诊断能力的关键机构。KTH7823 这类产品的价值不是盲目堆高分辨率,而是 ABZ、PWM、SPI、SSI、磁场诊断、MTP 配置这些能力组合之后,能让整机工程师在低速反馈、方向判断、异常诊断和量产标定之间做选择。
所以,国产编码器芯片公司如果只讲“我能替代某个进口料号”,还不够。真正能打动机器人客户的,是你能不能理解整机系统:这个传感器在机器里到底解决什么问题?它的误差会传到哪里?它会让哪个团队加班?它能不能减少一次低速抖动、识别一次磁场异常、缩短一次产线标定、避免一次售后误判?
扫地机器人看起来是消费品,实际上是位置传感芯片公司的系统理解能力考试。
10 写在最后:扫地机器人最难的不是看见世界,而是相信自己刚才真的走对了
追觅 X50 Ultra 的 ProLeap 越障解决的是“能不能跨过去”,轮端编码计步解决的是“跨过去之后还知不知道自己在哪”。前者适合发布会,后者更像工程评审会。
扫地机器人越像移动机器人,越不能只看激光雷达、AI 避障和机械腿。真正决定它体验下限的,往往是那些最土的东西:轮胎、减速箱、霍尔、磁钢、编码器、轮径标定、低速测速、背隙补偿、滑移识别、传感器故障诊断。
编码器读到的是轮子转了多少,但机器人关心的是机身走了多少。二者之间隔着地面、轮胎、负载、减速箱、拖布、毛发和时间。谁能把这层关系处理好,谁就更接近真实机器人。
所以我看追觅 X50 Ultra,不只看它能不能跨过 6cm 门槛,也不只看它有没有 20,000Pa 吸力。我更关心的是,当它跨过门槛、压过地毯、拖着湿拖布、绕过桌腿、回到基站前最后几十厘米时,底盘系统还能不能回答那个最简单、也最难的问题:
我刚才,真的走对了吗?
因为移动机器人最难的,从来不是看见世界。
而是每走一步之后,还能相信自己真的走对了。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。