美芯晟传感器增长112%: 光学看得见桌腿,磁传感又摸到电机轴
首发于公众号「如是有为」 · 查看原文
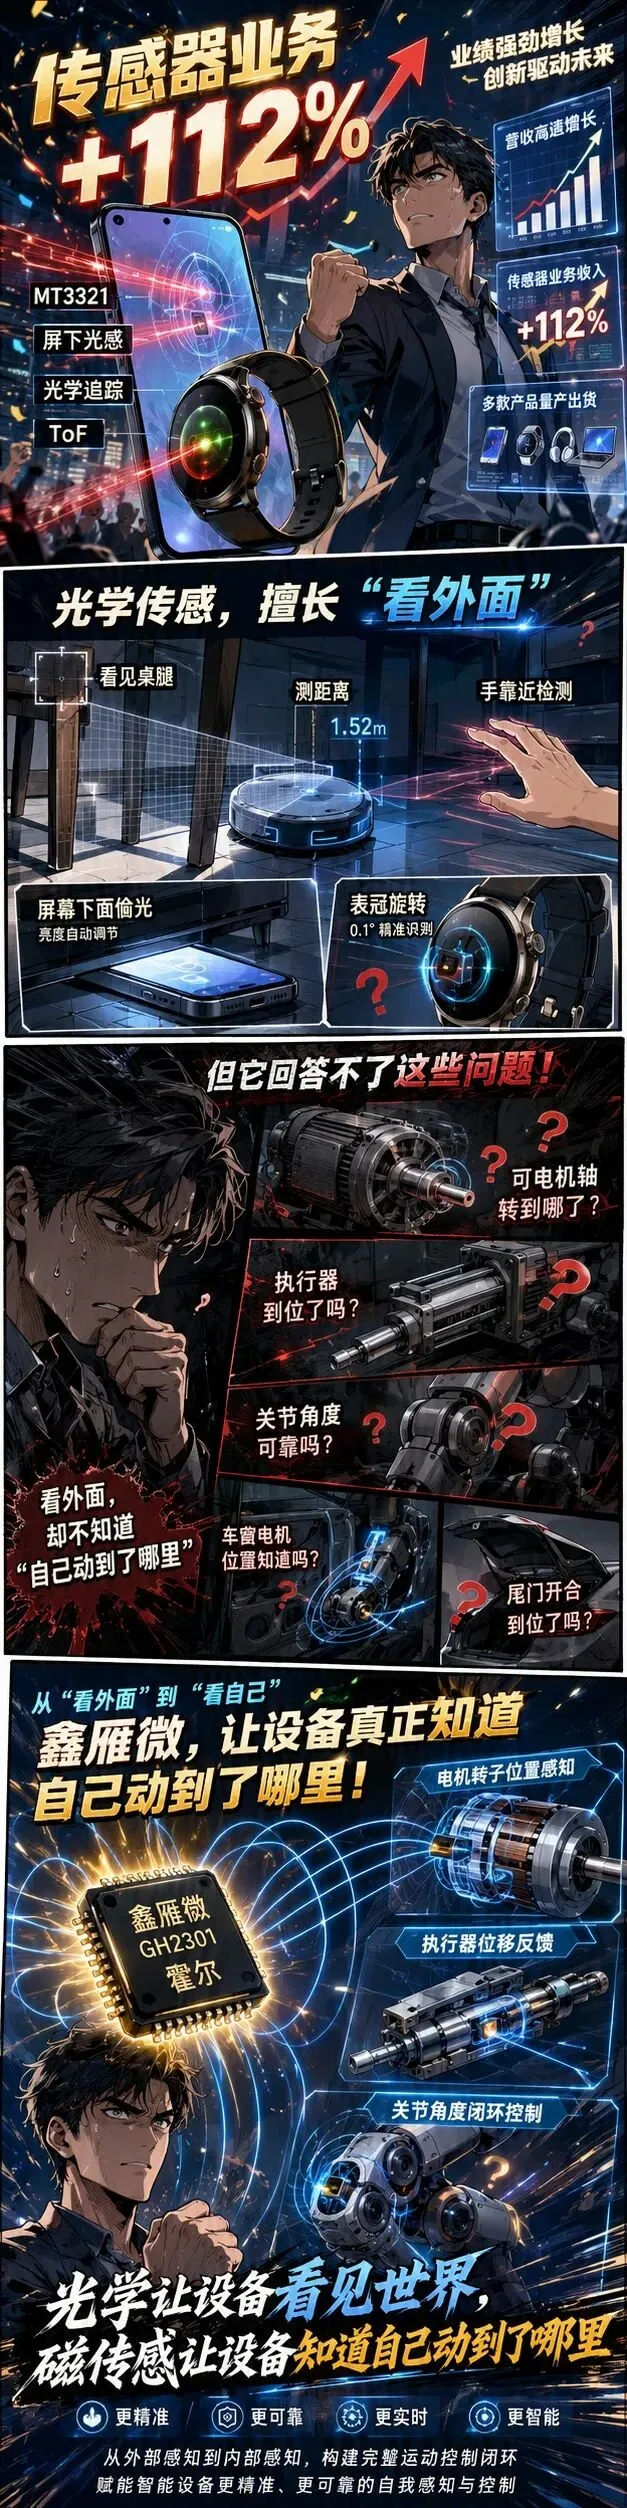
美芯晟2025年智能传感器业务增长112.01%,毛利率提升14.08个百分点。这个数字很好看,外界报道也把它说成公司业绩修复里的核心增长点。更关键的是,报道里还提到,光学追踪传感器营收破亿,ToF传感器导入头部机器人和手机客户,产品覆盖手机、穿戴、机器人等终端。
但这事儿不能只看增长率。
如果一颗芯片在手机屏幕下面,它解决的是“屏幕下面还能不能看见光”。如果一颗芯片在扫地机器人前面,它解决的是“桌腿离我多远”。如果一颗芯片贴到电机边上,那问题就变了:电机转到哪儿了?执行器到位了吗?关节反馈可靠吗?电流有没有异常?
美芯晟收购鑫雁微,真正有意思的地方就在这里。
它不是光学不强,而是光学再强,也主要解决“看外面”。鑫雁微补进来的磁传感、霍尔、电流传感、马达驱动,才开始靠近“看自己怎么动”。
外界报道其实也在说类似的事,只是说得更官方。美芯晟自己的公开材料把布局写成“环境感知(光学+1D/3D ToF)+多模态融合感知+运动感知控制(磁传感器)”,证券时报相关报道也提到,这次并购让公司在“动作感知与运动协作”方面拓宽智能感知业务边界。
换成人话,就是一句:原来更多是看外面,现在要摸到电机里面。
MT3321是在屏幕下面“偷光”,不是在电机轴上找角度
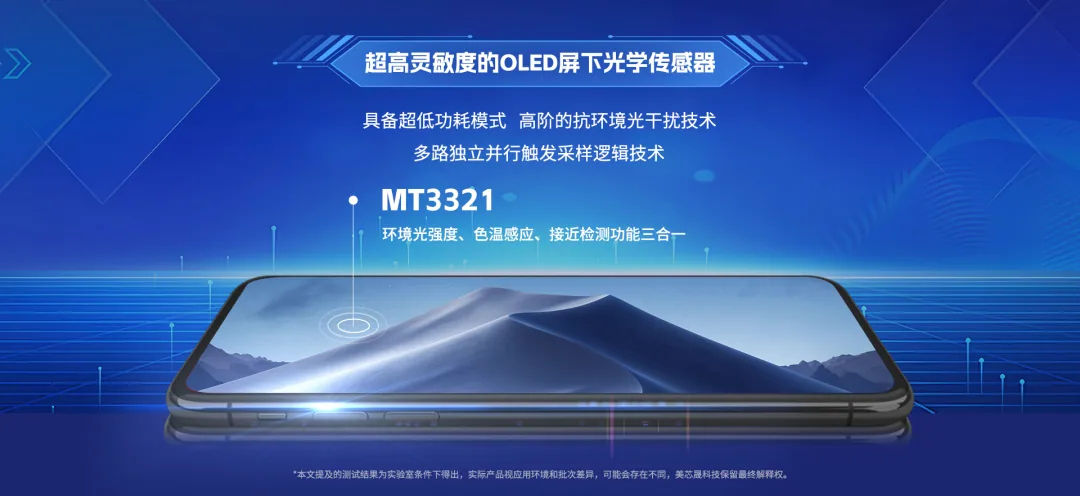
先看美芯晟自己的代表产品,MT3321。
这是一颗OLED屏下色温和接近传感器。手机、手表现在都喜欢全面屏,传感器没地方放,只能塞到屏幕下面。可OLED屏幕会挡光,外面的光穿过屏幕以后已经很弱了,芯片还要判断环境光强、色温,以及用户手指有没有靠近。
美芯晟官方资料里写得很具体:MT3321采用OLGA16封装,尺寸只有3.32mm × 1.7mm × 0.6mm;集成CRGBW五个环境光检测通道和一个独立IR通道;环境光感度做到0.00001 lux/lsb;支持低至0.5%透过率的OLED屏幕;最高支持4路独立VCSEL电源驱动。
0.5%透过率是什么意思?
就是外面有100份光,穿过屏幕到传感器那里,只剩0.5份。芯片就在这点弱光里判断外界光线变化。这不是小活儿,里面有光电前端噪声、通道设计、红外补偿、VCSEL驱动、电流控制、封装高度、温度补偿一堆细节。
所以MT3321确实能说明美芯晟在消费电子光学传感上有功夫。
但它的位置也很清楚:它在屏幕下面。
它解决的是:
屏幕挡光以后,环境光还能不能测。
用户手指靠近以后,接近状态能不能判断。
屏幕刷新和光感采样怎么配合。
它不解决:
电机轴转到多少度。
机器人关节有没有跟上指令。
车窗电机有没有到位。
执行器是不是卡住了。
这不是MT3321不好,而是它本来就不是干这个活的。它是很好的“外部感知”芯片,不是“运动反馈”芯片。
0.1°光学追踪很适合表冠,但别把它当伺服编码器
再看美芯晟的光学追踪传感器。
外界报道提到,美芯晟三大主力产品包括环境光与接近传感器、光学追踪传感器、ToF激光测距传感器,其中光学追踪传感器稳定供货国内头部智能手表品牌,营收突破亿元。
这个产品的技术路线可以简单理解成“很小的光学鼠标”。
它用850nm VCSEL发出红外光。VCSEL可以理解成一种很小的激光发射器。光打到表冠或金属表面以后反射回来,再由红外接收阵列接收。芯片根据反射图案的变化,判断表冠有没有转、往哪边转、转了多少。
美芯晟年报里提到,这类光学追踪传感器可用于智能表冠旋钮检测,在不锈钢平面上检测水平移动和旋转角度,旋转角度分辨率达到0.1°。
0.1°放在智能表冠里挺好。
用户拧一下表冠,菜单滚动一格。
用户轻轻转动,音量变化一点。
系统识别方向、速度、步进,体验就出来了。
但表冠不是伺服电机。
表冠识别错一点,最多是交互不顺。电机角度错一点,控制环就可能抖。伺服系统里,角度信号不是拿来“感受用户动作”的,而是直接进电流环、速度环、位置环。角度有噪声,低速就容易抖;角度有延迟,高速下相位就偏;温度上来漂了,长时间运行就不可信。
所以0.1°这个参数不能单独吹。
放在手表表冠里,它是好指标。
放在机器人关节和伺服反馈里,它还不是那个层级的问题。
这就是光学追踪的边界:它很会读表面运动,但它不是在读电机轴真实角度。
ToF能看见桌腿,但不知道自己的轮子转了多少
ToF也一样。
ToF是Time of Flight,飞行时间测距。原理不复杂:发一束光出去,光碰到物体反射回来,芯片测这一来一回用了多久,再换算距离。
美芯晟相关报道里提到,ToF传感器已经批量应用于家用机器人,并切入头部手机供应链。另一类报道则把它放在“环境感知(光学+1D/3D ToF)”这一层。
ToF里面几个词也不用神秘化。
SPAD,可以理解成特别灵敏的光接收器,能接收非常弱的反射光。
TDC,就是很精细的计时器,用来测光飞出去又回来的时间。
直方图算法,就是连续测很多次,把一堆反射信号堆起来,找出最像真实目标的那个距离峰值。
所以ToF很适合扫地机器人避障、手机测距、服务机器人感知前方物体。
它能告诉机器人:
前面有没有桌腿。
墙离我多远。
人是不是靠近了。
障碍物大概在哪个方向。
但它不知道轮子到底转了多少。
它不知道云台有没有到目标角度。
它不知道电机有没有堵转。
它也不知道机器人关节现在实际位置是多少。
这就像一个人眼睛很好,能看见杯子在哪里,但他还得知道自己的手伸到了哪里、胳膊弯到了多少角度。眼睛和关节反馈不是一回事。
美芯晟原来的光学和ToF,是把“眼睛”做得更好。
鑫雁微补进来的磁传感,开始靠近“关节里的神经”。
GH2301这种霍尔芯片不炫,但它真贴着电机和执行器
鑫雁微公开产品线覆盖开关霍尔、线性霍尔、齿轮传感器、磁编码器、霍尔电流传感器、马达驱动芯片。第三方报道也提到,鑫雁微深耕磁传感领域十余年,拥有近百款产品,美芯晟收购后可以快速获得磁传感产品矩阵的量产能力和成熟客户基础,并深化汽车、机器人等赛道。
这里面最容易讲清楚的一个型号,是GH2301。
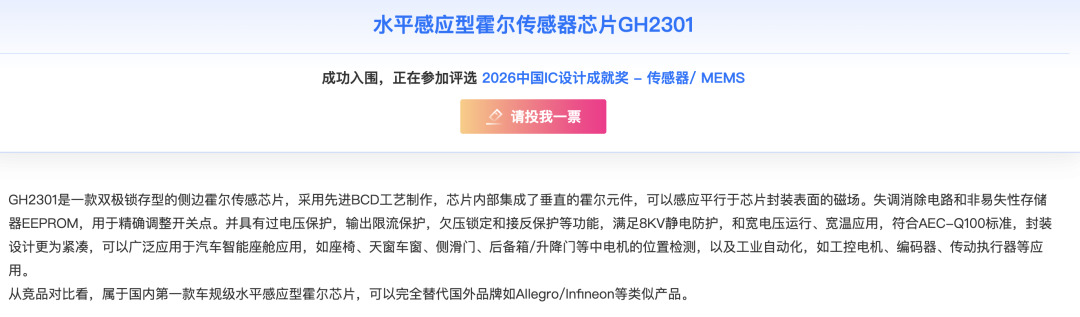
GH2301是一颗水平感应型双极锁存霍尔传感器。先说霍尔是什么:霍尔传感器就是一种能感应磁场的芯片。旁边有磁铁,磁场扫过来,芯片内部会产生电信号,系统就能判断磁铁有没有靠近、位置有没有到、电机转子到了哪个区间。
最简单的霍尔,就是“到了/没到”。
磁场超过阈值,输出一种状态。
磁场低于阈值,输出另一种状态。
GH2301的特点很具体:它可以感应平行于芯片封装表面的磁场,带EEPROM用于精确调整开关点,具备过压保护、输出限流、欠压锁定、接反保护,满足8kV静电防护,符合AEC-Q100,应用包括汽车座椅、天窗、车窗、侧滑门、后备箱/升降门电机位置检测,也包括工控电机、编码器、传动执行器等。
这些参数听着没ToF、SPAD、VCSEL那么时髦,但它们特别现场。
水平感应的价值在于,磁铁不一定非得正对芯片上方。车窗、天窗、尾门、座椅这些地方,结构空间很挤,电机、齿轮、支架、外壳、线束都在抢位置。磁铁很多时候只能侧着扫过来。芯片能感应平行于封装表面的磁场,就给结构设计留了余量。
EEPROM调整开关点也很实在。磁铁批次不一样,安装间隙不一样,塑料件和支架有公差,触发位置就会早一点或晚一点。如果全靠改结构,成本很难看。能在芯片内部把开关点调回来,量产舒服很多。
8kV ESD、接反保护、欠压锁定这种东西更不用说。车身线束长,插拔多,电源环境脏,维修装配也不可能像实验室那么温柔。没有这些保护,现场返修会很难受。
所以GH2301的意义不是“高精度”,而是“进得了真实机电结构”。
它把美芯晟从屏幕下面、表冠旁边、机器人外部,往车窗电机、尾门执行器、座椅电机、工控传动这些地方拉了一步。
这就是并购鑫雁微的真实价值。
别把霍尔开关直接吹成高端编码器,中间还有一段硬路
不过,这里必须说清楚。
GH2301这类锁存霍尔,主要输出的是开关量。
它回答的是:
磁场有没有过阈值。
位置有没有到某个区间。
电机换相点到了没有。
但机器人关节、伺服电机、高端执行器更关心的是连续角度。
它不是问“到了没”。
它问的是:“现在到底是137.28°,还是137.35°?”
这就进入磁编码器的问题。
磁编码器也是利用磁场,但它不是简单判断有没有磁铁,而是通过磁场方向计算角度。理想情况下,芯片读到两路类似正弦和余弦的信号:
然后通过反正切算出角度:
这公式看着干净,真实结构里很脏。
磁铁偏心,信号会变形。
芯片没放正,圆心会偏。
两路幅值不同,圆会变成椭圆。
气隙变化,信号大小会飘。
电机大电流,会带来杂散磁场。
温度一上来,磁铁和芯片参数都会变。
所以磁编码器真正难的不是“能不能感应磁场”,而是把这一堆机械误差、电磁干扰、温漂和安装公差处理掉以后,角度还能不能稳。
这就是美芯晟收购鑫雁微以后要跨的台阶。
有霍尔产品线,说明它摸到了电机边上。
有磁编码器产品线,说明它开始进入角度反馈。
但要把角度反馈做到伺服和机器人关节放心用,还要看精度、噪声、延迟、温漂、抗干扰和校准能力。
从“开关量”到“连续角度”,中间不是改个宣传词那么简单。
美芯晟真正补的,不是一个品类,是系统位置
现在再回头看美芯晟传感器增长112.01%,这个数字当然漂亮。
MT3321说明它能在屏下极弱光环境里做环境光和接近检测。官方资料明确提到0.00001 lux/lsb感度、0.5% OLED透过率支持、小封装和多路VCSEL驱动。
光学追踪传感器说明它能做智能手表表冠和表面位移检测,相关报道也提到该业务已稳定供货国内头部智能手表品牌,营收突破亿元。
ToF说明它能进入家用机器人和手机供应链,做外部测距、避障、空间感知。
但这些产品共同的问题是:它们都主要在外部感知层。
屏幕下面看光。
表冠旁边看旋转。
机器人前面看距离。
真正往机器人和工业控制深处走,最后一定会碰到电机、执行器、关节、换相、电流、位置反馈。鑫雁微的霍尔、齿轮传感、电流传感、马达驱动和磁编码器,补的就是这块。
所以这笔并购不是因为光学不强。
恰恰是因为光学已经跑出来了,美芯晟才必须补下一块。
设备不能只有眼睛。
它还要知道自己的轮子转了多少,自己的关节弯到哪里,自己的电机有没有到位,自己的执行器有没有卡住。
外界报道说这是“环境感知+运动感知控制”的布局,或者“动作感知与运动协作”的完善。换成更直白的话就是:
光学让设备看见世界,磁传感让设备知道自己动到了哪里。
美芯晟112%的增长,证明它在前半句跑得不错。
收购鑫雁微,说明它开始补后半句。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。