人形机器人关节为什么在换编码器:从磁到电感式,差的不只是抗干扰
转载自公众号「方寸技研」 · 查看原文
一台人形机器人要装多少位置传感器?行业资料给出的数字是 70 个上下(有报道按 71 个计)。这里面绝大多数是磁编码器。
但拆开这几年的关节模组,会发现另一件事:关节那一圈,工程师正在换成电感式。2026 年的编码器市场分析里,已经把它写成「机器人关节的主流技术路线」。
原因不是「抗磁干扰更好」这么一句话。真正的差别在上游一步——两种传感器测的根本不是同一个量。
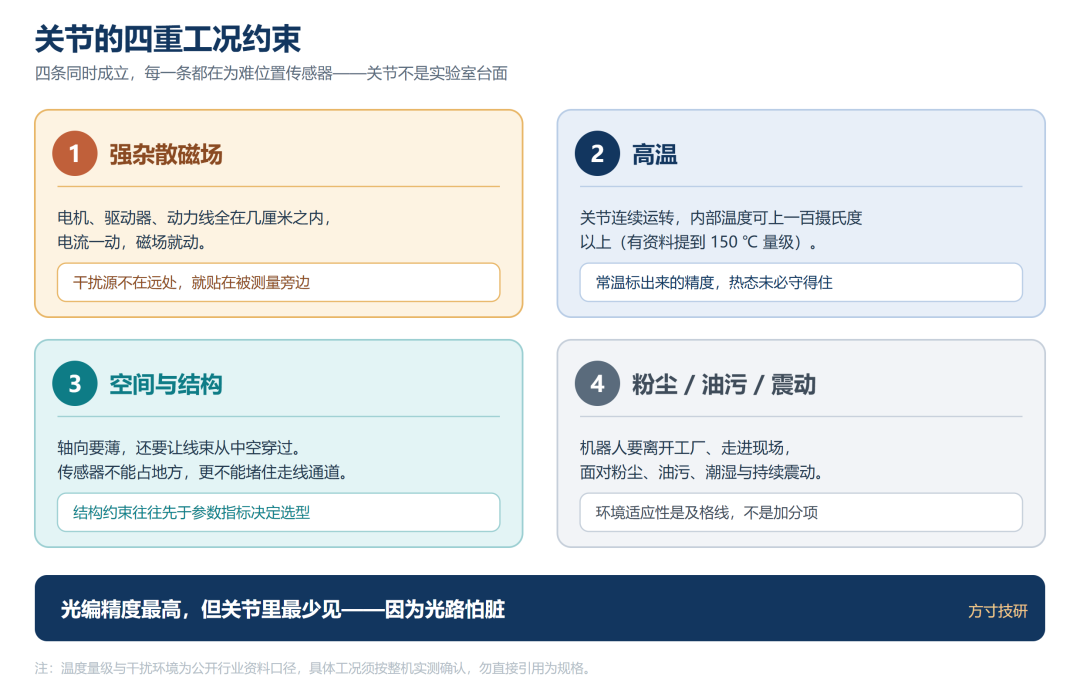
图 1|关节的四重工况约束:四条同时成立,每条都在为难位置传感器
一、先把关节的工况说清楚
关节不是实验室台面。它同时满足四个条件,每个都在为难位置传感器:
强杂散磁场。 电机、驱动器、动力线都在几厘米之内,电流一动,磁场就动。干扰源不是「在远处」,而是就贴在被测量旁边。
高温。 关节连续运转,内部温度可以上一百摄氏度以上,有资料提到过 150 ℃ 量级。
空间与结构。 轴向要薄,还要让线束从中空穿过。传感器不能占地方,更不能堵住走线通道。
粉尘、油污、震动。 机器人要离开工厂走进现场,环境适应性是及格线,不是加分项。
四条叠起来,就能看出为什么光电编码器在关节里很少见:它精度最高,但光路怕脏。
二、先把被测量分清楚
这是全文的支点,值得单独说。
磁编码器测的是磁场。 无论霍尔测强度,还是 AMR / TMR 测方向,最终都是把「某一点上的磁场状态」当成角度信号。磁场是这个传感器的信号本身。
电感式测的是耦合量的变化。 转子上的金属目标在交变磁场里产生涡流,涡流改变了激励线圈到接收线圈的耦合。角度体现在「耦合被调制了多少」上,不在外部磁场里。
这两句话决定了后面所有取舍:如果被测量和干扰量是同一个东西,你只能靠屏蔽和距离去补;如果被测量根本不含干扰量,你就不需要补。
带走一句话:磁编码器把磁场当信号,电感式把磁场当噪声。
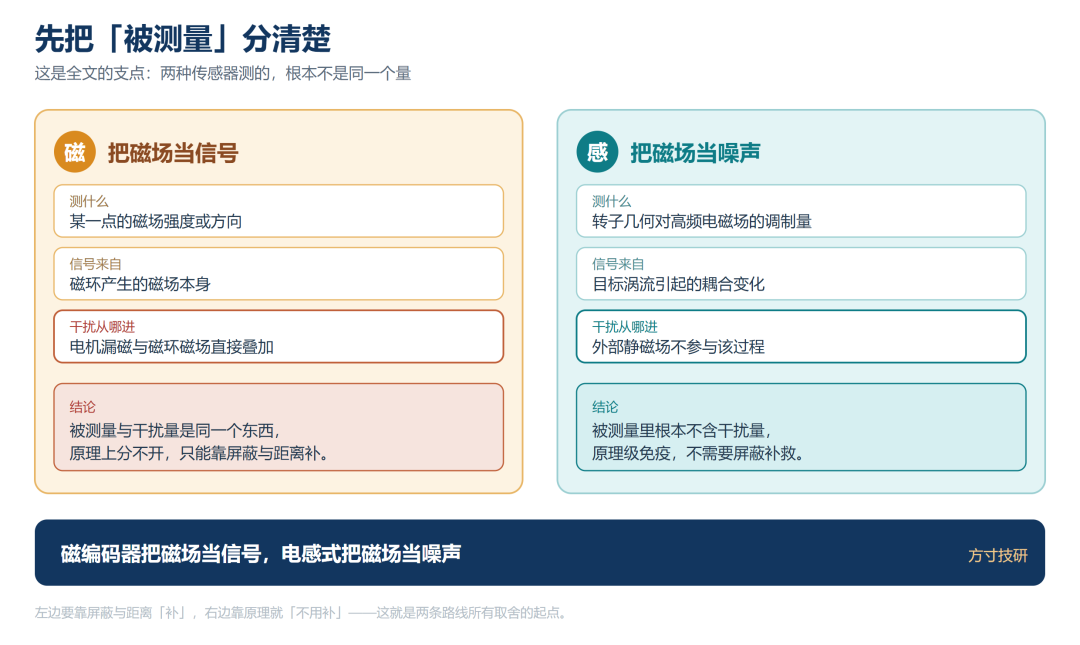
图 2|被测量对照:信号来自哪里、干扰从哪进来
三、磁编码器在关节里的三道坎
第一道坎:外部杂散磁场直接混进被测量。 这不是「噪声叠在信号上」,而是它改变了你要测的那个量本身。电机漏磁和磁环的磁场在空间里直接叠加,芯片分不出哪部分是你想要的。
第二道坎:磁材的温度脾气。 磁环磁通随温度变化,极端情况下还会不可逆退磁。精度指标是在某一温度下标出来的,热态守不守得住,取决于磁材与补偿。
第三道坎:磁环的尺寸。 要给出足够均匀的磁场,磁环得有足够的直径和厚度。碰上中空大轴径、轴向超薄的结构,磁环经常放不下,或者放下后均匀度不够。
三道坎指向同一个结论:只要被测量还是「磁场有多强、朝哪边」,这些约束就消不掉。
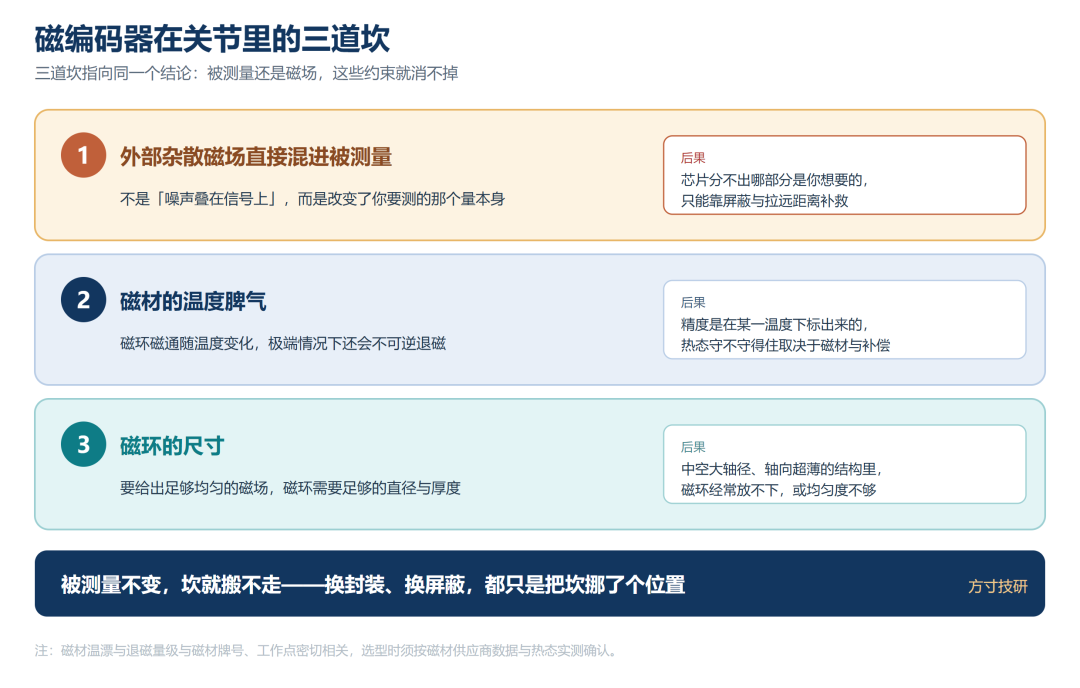
图 3|磁编码器在关节里的三道坎:换封装、换屏蔽,都只是把坎挪了个位置
四、电感式的关键一步:把被测量换掉
结构上是一块 PCB 定子加一个导电转子。定子上的激励线圈发出高频交变磁场(常见在 MHz 量级),转子上的金属感应出涡流,涡流反过来改变激励到接收线圈之间的耦合;接收线圈把它变成随角度变化的 Sin/Cos,再经同步解调、反正切算出角度。
测量对象是「耦合量被调制了多少」,不是外部磁场本身。外部静磁场、电机漏磁不参与这个过程,所以它们不构成干扰源。有公开论文实测,这类方案在几千 A/m 量级的外部杂散磁场下仍可正常工作。
这是原理层面的免疫,不是屏蔽出来的。
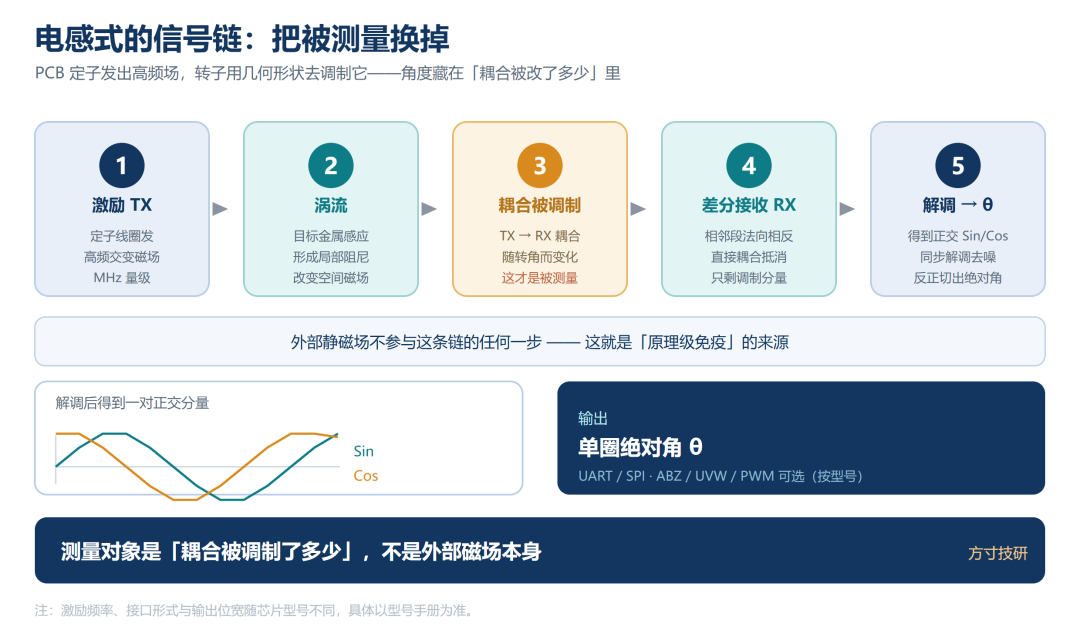
图 4|电感式信号链:激励 → 涡流调制 → 差分接收 → 同步解调 → 反正切
五、高精度从哪儿来
「不怕磁场」只解释了可靠性,解释不了精度。电感式的精度靠两个设计。
差分接收:把共模误差抵掉
接收线圈做成差分结构——相邻段的表面法向相反。理想情况下,激励线圈对接收线圈的直接耦合相互抵消,接收到的信号主要来自目标引起的涡流调制。
好处很实在:温度漂移、供电波动这类「两路一起变」的共模误差,在差分结构里被动态抵消。公开资料提到某款电感式芯片采用三层 PCB、双面采集,并以双转子构成共模差分结构。【待核对手册】
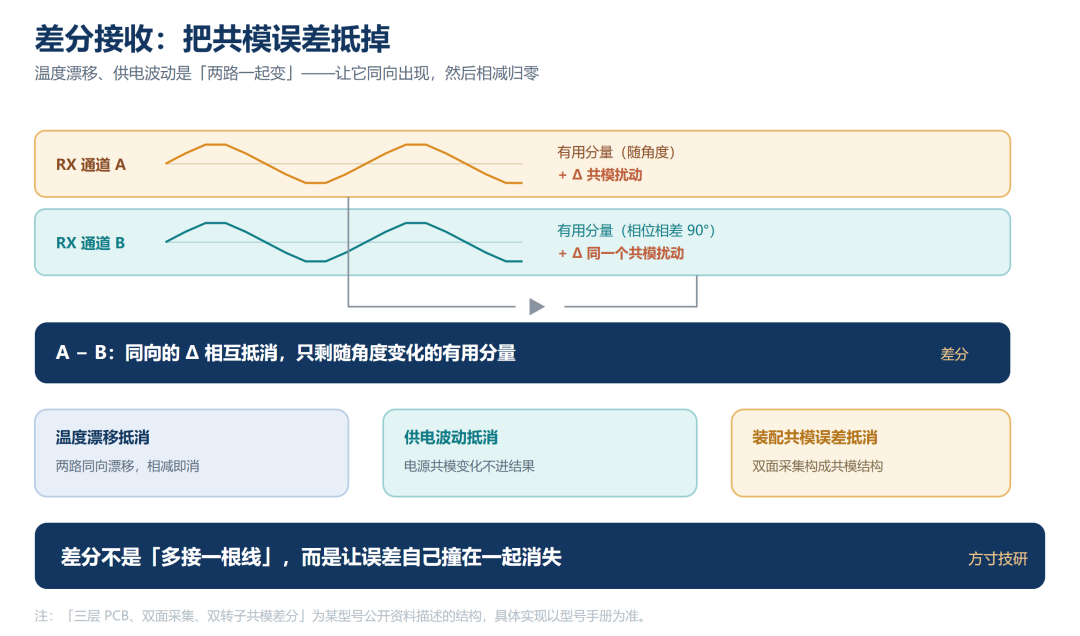
图 5|差分接收:让同向的共模误差自己撞在一起消失
游标双码道:用两个空间频率换绝对角
一条码道只能给出周期信号,得到的是电气角——一圈里会有 N 个重复位置(N 就是码道的空间周期数),无法判断机械角。
再加一条空间频率不同的粗码道,比较两者的相位差,就能解出单圈绝对角:
θ = (φB − φA) / (f1 − f2) × 360°
两个频率差得越小,放大倍数越大,分辨率越高——代价是对信号质量更敏感。实际实现由芯片完成,还要处理整周计数与上电初值。
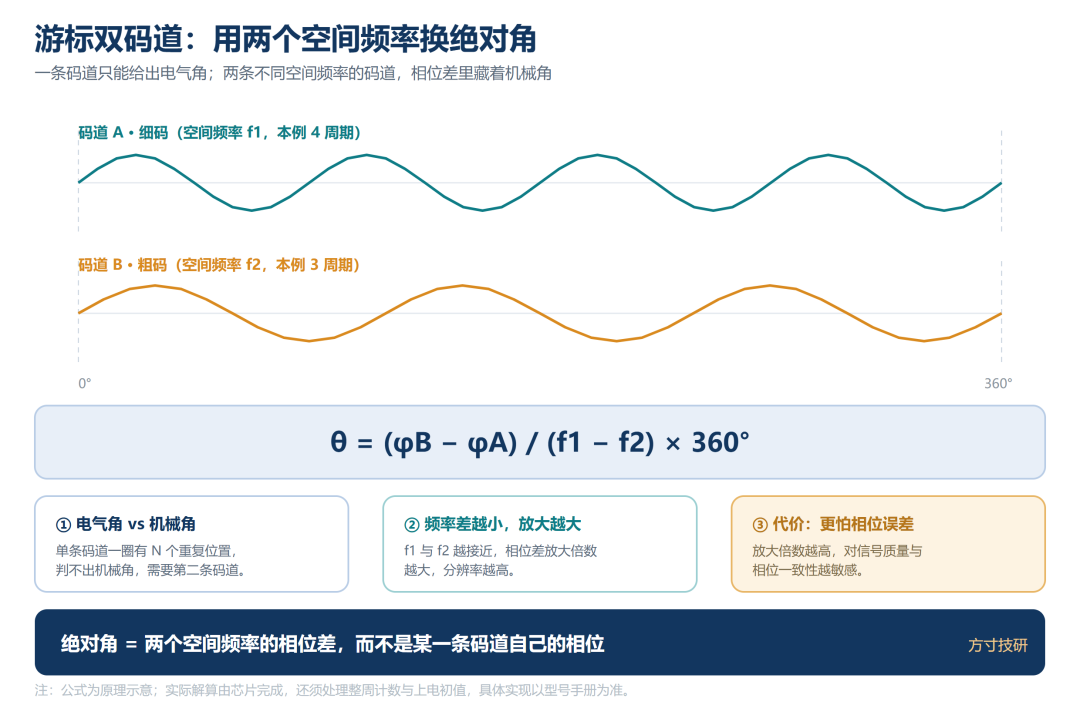
图 6|游标双码道:绝对角藏在两个空间频率的相位差里
六、代价:电感式不是免费的
优点说完说代价。三条决定你的项目能不能上。
前端更重。 要激励、要同步解调,模拟前端工程量明显大于磁式。集成芯片把这块收进单芯片,但 PCB 要求上到 4~6 层,还要布激励与接收线圈。【待核对手册】(层数要求随具体芯片与结构而定)
周边金属敏感。 耦合量对周边导体很敏感。有 COMSOL 仿真案例显示三件事:线圈附近加一块接地平面,会引入随距离增大的一次谐波误差;把连接接收线圈的馈线夹角从 60° 改到 120°,精度明显改善;两层板、1.6 mm 间距的配置,误差明显大于四层板。这些不是「注意一下」,而是能量化到角度上的误差。
气隙与目标材质。 耦合量随气隙增大而下降:气隙大 → 信号小 → 需要更高增益 → 信噪比变差。目标材料优先选非铁磁的铜、铝、不锈钢;铁磁目标会聚集磁场、削弱涡流,一般不用。目标形状还要与传感器的空间周期匹配。
带走一句话:磁式的功夫花在磁环和公差上,电感式的功夫花在线圈和 PCB 上。
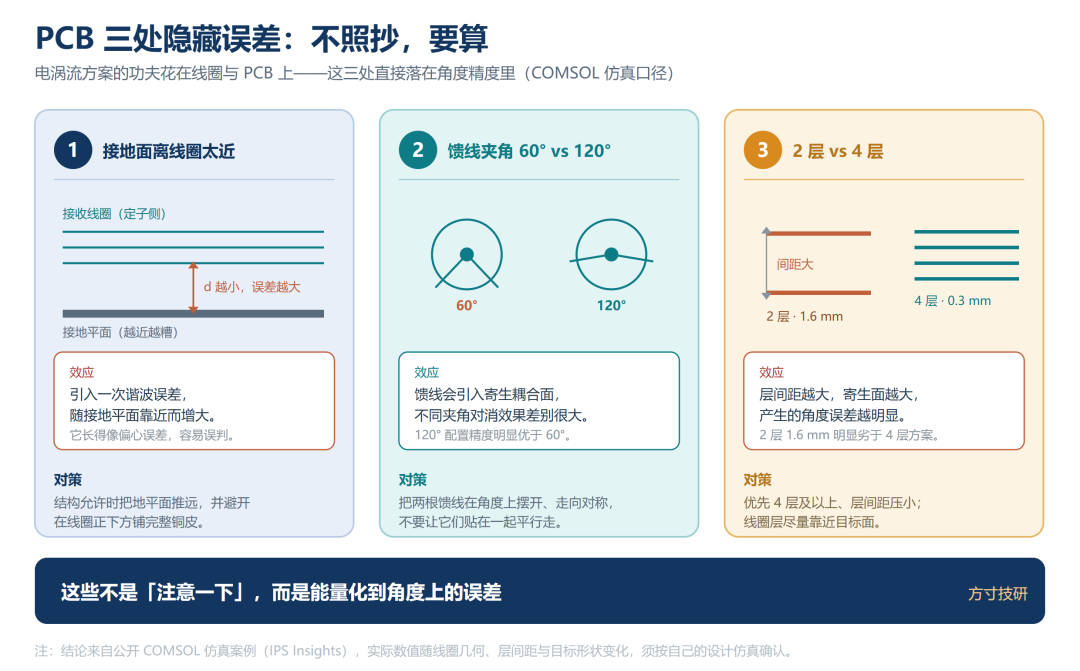
图 7|PCB 三处隐藏误差:接地面距离 / 馈线夹角 / 层数
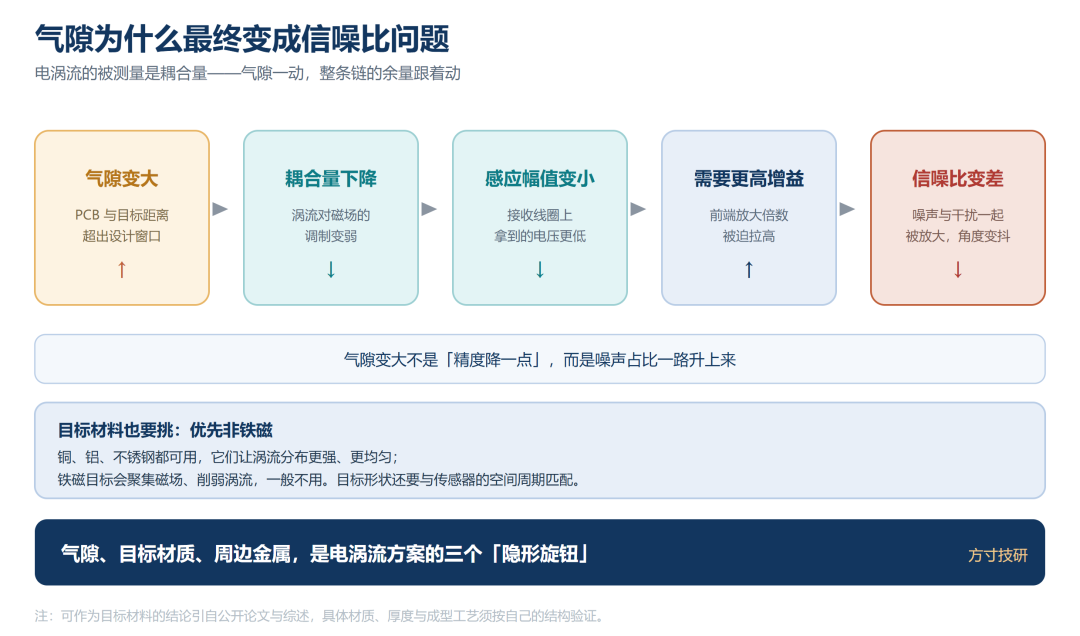
图 8|气隙为什么最终变成信噪比问题
上手之前,先回答三句:① 定子那边有地方放 4~6 层带线圈的 PCB 吗?② 转子能不能换成导电金属目标(铜 / 铝 / 不锈钢),而不是永磁体?③ 装配后的气隙和偏心,有没有留出芯片自校准所需的转动行程?
三句都是「能不能」,不是「好不好」。原理上的优势,撑不住结构上的没位置。
带走一句话:先问「放不放得下」,再问「精度够不够」。
七、落到选型:关节工况速查
| |
| 工况约束 | 光电 | 磁 | 电感式 |
|---|---|---|---|
| 强杂散磁场 | 不受影响 | 敏感 | 原理免疫 |
| 高温 | 一般 | 磁材温漂 / 退磁风险 | 无磁材,温漂小 |
| 粉尘 / 油污 / 震动 | 敏感 | 耐受 | 耐受 |
| 中空 / 超薄结构 | 结构复杂 | 受磁环尺寸限制 | 灵活 PCB 布线 |
| 周边金属件 | 影响小 | 影响小 | 敏感 |
| PCB 要求 | — | 2 层普通走线 | 4~6 层带线圈 |
一句话口诀:磁怕串扰、光怕脏、电感怕金属。
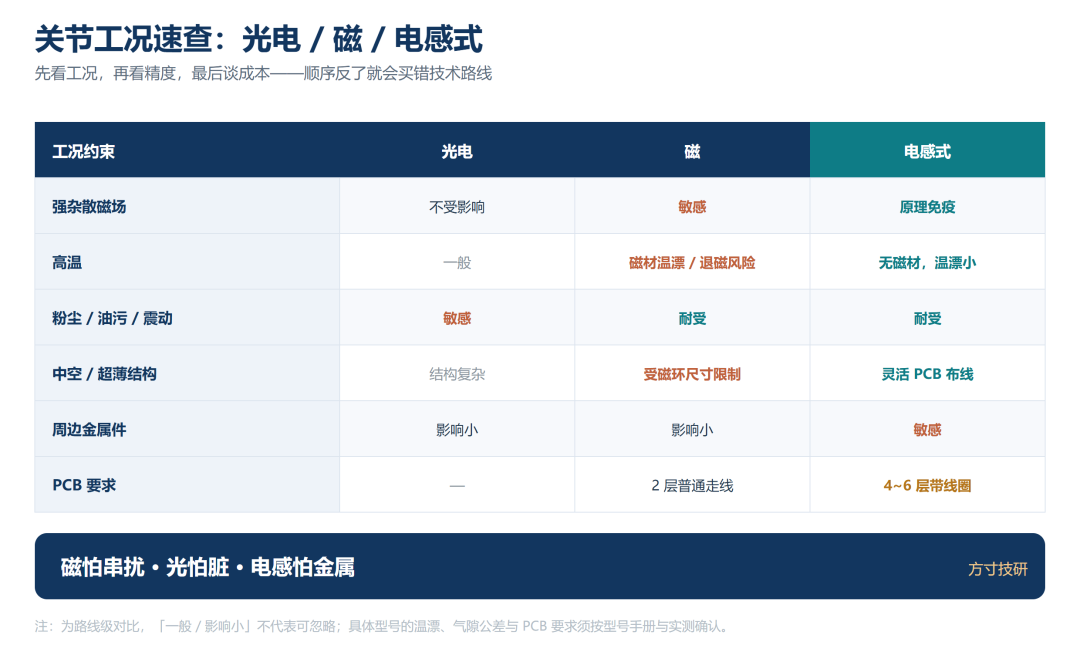
图 9|光电 / 磁 / 电感式 × 关节工况 选型速查表
总结
两条路线差在 被测量:磁编码器测磁场,电感式测「转子对电磁场的调制」。所以电感式对杂散磁场的免疫是原理级的,不是靠屏蔽补出来的。
电感式的精度靠 差分接收 + 游标双码道 + 自校准;代价是 4~6 层带线圈的 PCB 与更重的前端,布局细节(接地面距离、馈线夹角、层数)会直接变成角度误差。
选型顺序:先看工况(磁场环境 / 温度 / 空间与安装)→ 再看精度与接口 → 最后谈成本与 PCB 代价。
💬 你在关节类项目里用的是磁编码器还是电感式?踩过气隙还是周边金属的坑?评论区说说你的定位过程。
喜欢这类从原理讲到 PCB 的内容,点个关注。
—— 方寸技研 · 下期预告:角度标定,偏心补偿和查表法到底哪个更划算。
——
公开资料出处:电子工程专辑《人形机器人价格崩了…》;中研普华《2026 年全球编码器行业市场规模》;纳芯微磁传感器产品线与 MT6901 公开资料;arXiv 2503.14627《Inductive Position Sensors based on Coupling of Coils on PCBs》;IPS Insights《Why PCB Design Is Crucial for Inductive Position Sensors》(COMSOL 仿真);今日头条《人形机器人磁编码器:感知部件迎来落地》。具体芯片参数以型号手册为准。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。