纳芯微MT6901横空出世:国产电感编码器凭什么狙击百亿市场
首发于公众号「如是有为」 · 查看原文
人形机器人现在最容易被高估的,不是大模型,不是灵巧手,甚至都不是电机本身,而是那个过去总被当成“配角”的位置传感器。
很多人聊机器人,张口闭口都是自由度、算力、端到端、具身智能,讲得热火朝天。可真到了关节里,决定一台机器人动作是不是稳、是不是准、是不是敢量产的,往往不是那些最热闹的词,而是最底层的那几个硬件事实:电机旁边磁场乱不乱,结构能不能塞下,断电重启会不会丢绝对位置,高速运行时延迟够不够低,现场标定到底麻不麻烦。Musk 今年 2 月谈 Optimus 时其实已经把话说透了:人形机器人真正难的是现实世界智能、手和规模化制造,而且从机电角度看,手比其他部分加起来都更难;更关键的是,Tesla 连执行器、电机、齿轮、电控、传感器都得自己重做,因为“现成供应链并不存在”。
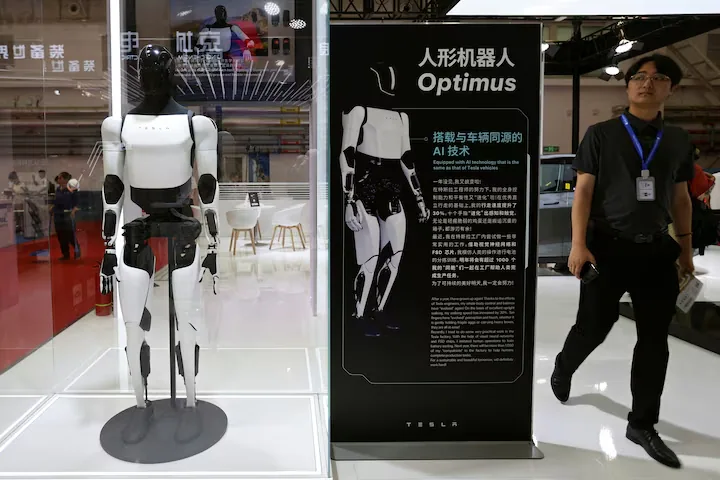
人形机器人不是在采购一堆成熟零件拼装,而是在逼整个底层器件体系重新洗牌。
谁能在这个阶段抢进关节,谁抢的就不是一个小料号,而是下一代机器人控制权的一张门票。最近纳芯微推出 MT6901,之所以值得单独拎出来讲,不是因为它又发了一颗芯片,而是因为它踩中了这个重新洗牌的点。公开资料显示,MT6901 基于电涡流感应原理,采用双码道游标算法,支持离轴结构,完成系统标定后典型 INL 可做到 ±0.02°,同时给出 ABZ、UVW、PWM、SPI、UART 等接口,SPI 为 21-bit 输出,UART 为 23-bit 输出,面向的就是运动控制、伺服和机器人关节这类既要精度、又要抗干扰、还要结构灵活的场景。
MT6901 真正打动行业的,不是“国产”两个字,而是它在一个很关键的方向上选对了路线。过去编码器大体是两条老路,磁编码器和光学编码器。磁的便宜、耐脏、结构简单,光学的精度高、历史成熟,听上去各有千秋。但到了人形机器人关节这种场景,事情突然就不一样了。因为这里不是普通电机,不是简单旋钮,也不是安静整洁的实验室。这里的现实是:电机密、线束密、热源密、空间小、振动大、装配容差紧,而且还要求断电上电马上知道自己在哪儿。谁能在这种环境里活下来,谁才有资格谈精度。
为什么传统磁路线在这里会变得越来越吃力?
原因很简单,它本身就是靠磁场吃饭的。你把它放进一个电机旁边、导线密集、电流变化频繁、金属结构复杂的关节里,本质上就是让它在一堆乱七八糟的外部变量里去辨认那点本来就不算强的有用磁场。不是说磁编码器不能做,而是它在这种环境里越来越依赖更精细的磁路设计、更严苛的装配、更复杂的补偿。
国际和国内都有人把这条路继续往前推,但它的工程负担确实在变重。电感式路线的价值,恰恰就在于它换了一套物理机制。它不是盯着永磁体本身,而是用高频交变场去激发金属目标上的涡流,再从返回信号里算位置。这意味着它对低频甚至静态的杂散磁场,天然没那么敏感。
Renesas 去年发布 RAA2P3226 时,官方写法就很直接:这是 magnet-free 的电感式位置传感器,支持双线圈 sensing、最高 19-bit 分辨率、0.01° 绝对精度、低于 100ns 的传播延迟,目标就是替代一部分磁编码器和光学编码器。
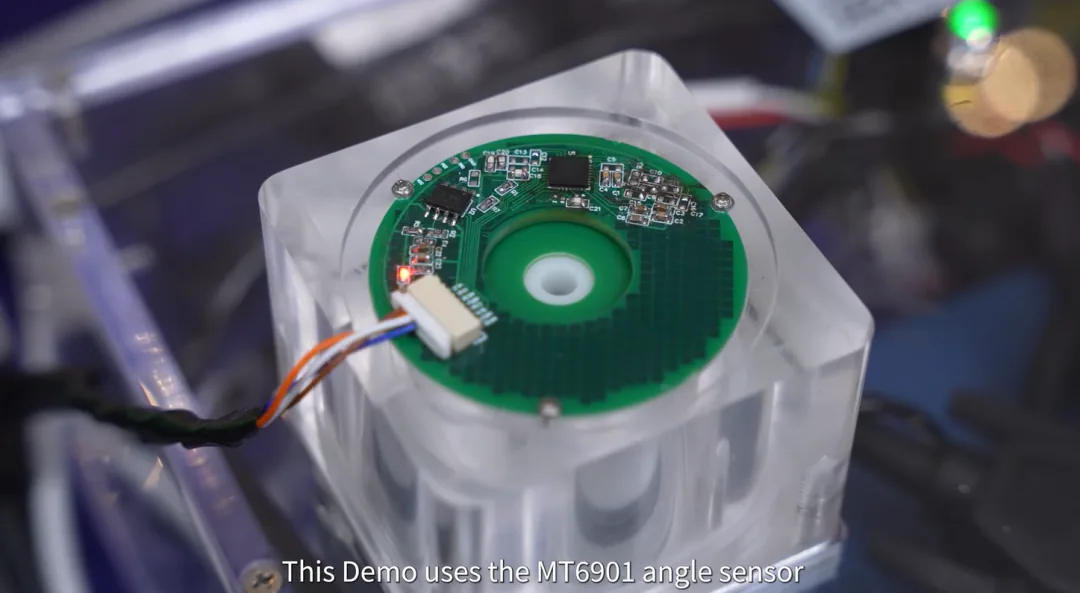
这就是 MT6901 出现的真正背景
它不是rketing 带偏的点:23-bit 输出,不等于 23-bit 真实精度。这个区别非常关键。像 MT6901 这种产品里,21-bit 或 23-bit 更多是在说输出细分能力和接口位宽,而更接近工程真实水平的,是它标定后的 INL、动态误差、气隙变化下的稳定性、延迟以及系统级重复性。纳芯微公开强调的是标定后典型 INL 可做到 ±0.02°,这个表述是专业的,也是相对靠谱的;如果有人张口就是“23 位精度”,那基本就是把位宽和精度混成一锅了。真正懂电机控制的人,看的是线性误差、系统稳定性和现场可用性,不是 PPT 上那个最好看的 bit 数。
再往深一点看,MT6901 还有一个很现实的点,容易被忽略,就是离轴结构。这个东西在普通消费电子里可能没那么刺激,但在机器人关节里很要命。因为人形机器人的很多关节本来就爱做中空走线,结构设计经常不是“给传感器留一个完美同轴位置”,而是所有东西都在抢空间。谁能支持离轴,谁就给机械设计师和整机关节模组多留一口气。这个价值,写在参数表里不炸眼,但真到了方案导入阶段,可能就是客户愿不愿意继续谈下去的分水岭。
那为什么标题敢写“狙击百亿市场”?因为这已经不是一个实验室选型问题,而是产业链真金白银在往里砸。2 月底,泰国 BOI 已经批准 5 家中国企业在人形机器人零部件方向投资超过 100 亿泰铢,生产结构件、关节、传动和控制相关组件,面向的项目里就包括 Tesla Bot。这个信号很清楚:人形机器人零部件已经开始进入全球产能卡位阶段。谁先把关节、执行器、传感、控制这些底层件做成稳定方案,谁就更有机会吃到后面的规模化订单。这个“百亿”,不是嘴上吹出来的,是供应链已经在用资本和工厂投票。
但话说回来,MT6901 真能一颗芯片打穿市场吗?
也不能这么写。真正残酷的地方在于,编码器最后拼的从来不只是芯片本身,而是一整套生态:线圈怎么画,金属转子怎么配,系统怎么标定,误差怎么补,接口怎么接,FAE 能不能跟着客户一起把首样调出来。Renesas 这次甚至连线圈设计工具都一起推了出来,意思非常直白:电感式路线不是你把芯片卖过去就算赢,你还得把客户从 coil 设计、建模、校准到系统验证整套带过去。谁只会发参数,谁就只能停留在“看起来很强”;谁能把工具链、参考设计和现场支持一起铺开,谁才有可能真的进量产。
也正因为如此,国内这场仗其实不会只由纳芯微一个玩家来打。像昆泰芯微电子这类厂商,其实也已经在磁编码器、TMR 编码器和光学游标路线同时布局:官网公开信息里,KTH71 系列主打校准后优于 ±0.1° 的磁编码精度,KTH5900 面向高速高分辨率 TMR 磁编码,KTO95 系列则把三通道 Nonius 光学插值做到了最高 24 位单圈分辨率。这个细节本身就说明,行业里真正懂行的人,根本不会相信“某一条路线永久通吃”这种童话。大家都知道,不同应用场景会把不同技术逼出来。只是在人形机器人关节这个场景里,电感式这两年突然开始占到风口中央。
所以,MT6901 最值得写的地方,不是“国产终于有了一颗好芯片”,而是它像一个非常明确的信号:国产厂商已经不满足于在老工业市场里跟跑,而是在机器人这个新赛道上,开始直接争抢规则制定权。这个阶段的胜负,不会只看谁精度更高 0.01°,也不会只看谁便宜几块钱,而是看谁能率先把“可量产的关节位置感知方案”做完整。谁先把芯片、结构、算法、标定、接口和服务捏成一个闭环,谁就有机会从一个器件供应商,变成主机厂路线图里那个不敢轻易替换的位置。
说白了,MT6901 横空出世,真正可怕的不是它发了一颗新芯片,而是它提醒了整个行业一件事:人形机器人这场仗,已经开始从大模型的云端,往最底层的关节硬件里见血了。下一步死得最快的,不一定是技术最差的那个,而可能是那个还以为“编码器不过是个小配件”的人。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。