宇树从AS5047P、MT6816升级到双电感编码器,不是为了22位,而是温漂会让同一动作无法复现
首发于公众号「如是有为」 · 查看原文
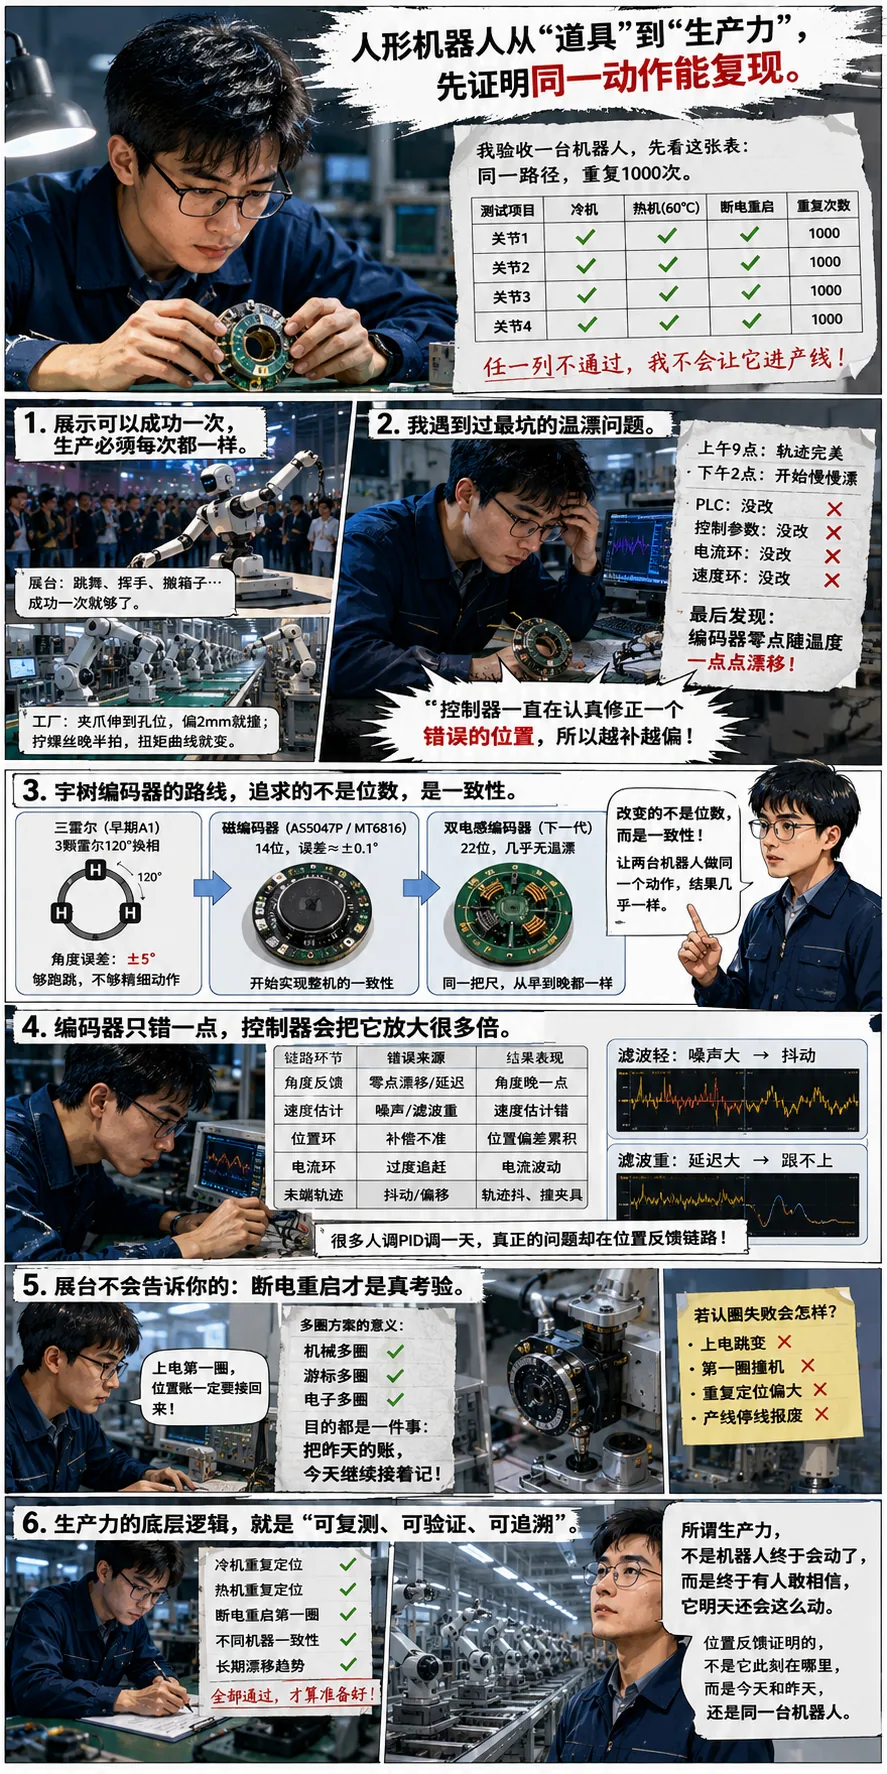
很多人觉得,人形机器人最大的门槛是AI。站在做编码器芯片的人角度,我更愿意相信另一件事情。
真正决定机器人是不是生产力的,不是它会不会完成一个动作,而是昨天完成的那个动作,今天还能不能再完成一次。
听起来像一句废话。真正开始做机器人以后才知道,这恰恰是最难的一件事。
展示机器人,可以成功一次;生产机器人,每一次都必须成功
前几年去机器人展会,很多演示我都看过。机器人挥手,机器人跳舞,机器人搬箱子,机器人给观众递饮料。
这些演示当然重要,它说明机器人已经能完成动作规划,也能完成视觉识别。但是,这些动作都有一个共同特点:它们只需要成功一次。
挥手高一点,没有人发现;跳舞慢半拍,重新拍;抓箱子失败,再录一遍。镜头最后留下来的,永远都是最成功的那一次。
工厂不是这样。
机器人上午八点把夹爪伸进定位孔。下午五点,它还得伸到完全一样的位置。明天继续,下个月继续,一年以后继续。
客户不会关心它昨天的视频有多精彩。
客户只会说一句话:“昨天还能装,今天怎么撞夹具了?”
对于做控制的人来说,这句话几乎就是噩梦。因为它意味着,你面对的不再是一次动作,而是一套每天都会被验证的系统。
工程师真正看的,从来不是视频
如果让我验收一台准备进入产线的人形机器人,我不会先让它搬箱子。
我会让它重复一个特别无聊的动作:同一路径,重复1000次。冷机100次,热机100次,断电重启以后,再来100次。
然后把每个关节编码器的原始角度、速度估计、电机温度全部导出来。
很多人第一次听见都会觉得奇怪:为什么不直接看机器人最后抓得准不准?因为机器人最后那个动作,只是结果。真正决定结果的是前面那条位置反馈链。
控制器补偿之前,必须先相信编码器告诉它的位置是真的。
如果位置本身就是错的,后面的算法越聪明,机器人反而可能越奇怪。
很多现场最后都是这样:控制参数调了一下午,PID改了十几遍,电流环改了,速度环改了,位置环也改了,机器人还是越来越偏。
最后发现,不是控制出了问题,而是控制器一直在认真修正一个错误的位置。
宇树升级编码器,不是因为14位不够
很多人第一次看到宇树公开的关节传感器路线,会觉得它只是不断追求更高分辨率。
三霍尔,磁编码器,双电感编码器。好像就是位数越来越高。
实际上,如果一直待在实验室,很容易得出这个结论。真正做产品以后,想法会完全不一样。
早期四足机器人A1采用的是三霍尔方案,三颗霍尔完成120°换相。让机器人跑、跳已经没有问题。
但只要开始做更精细的动作,比如按按钮、插接插件、拧螺丝,问题马上暴露出来。
误差不会停留在电机那里。它会经过减速器,经过连杆,最后一路放大到机械臂末端。
你看到的是机器人手抖。真正抖的,其实是每一级误差累加以后的位置。
后来宇树开始采用AS5047P、MT6816这类14位磁编码器。很多文章会说,这是因为精度更高了。
我倒觉得,这句话没有说到重点。真正重要的是,从这一代开始,它终于开始有机会让两台机器人做出几乎一样的动作。
这里真正改变的,不是位数,而是一致性。
生产线上真正害怕的,从来不是一台机器人动作不好。而是一百台机器人,每一台都不一样。
温漂,不会一下子出现;它会一点一点把机器人推歪
我印象最深的一次调试,不是在实验室,而是在客户现场。
上午九点,机器人刚完成标定,轨迹很漂亮。客户点点头,大家都觉得今天可以早点收工。
下午一点,连续运行几个小时以后,同一条轨迹开始慢慢往外飘。
没有报警,没有故障码,只是越来越偏。
PLC程序没改,控制参数没改,电流环没改,速度环没改。所有人开始怀疑机械,怀疑减速器,怀疑装配。
最后查下来,只是编码器零点随着温度慢慢发生漂移。
控制器一直认为自己在认真修正误差。
实际上,它修正的是一个不断变化的位置。
于是动作越补越偏。
后来翻数据手册,这件事情反而变得很好理解。磁编码器里的霍尔或者TMR敏感元件,本身就存在温度漂移。
数字看起来并不大,典型只有0.05°/℃到0.1°/℃。很多人第一次看到都会觉得,这么小有什么关系?
真正放到机器人身上,它不是一天只读一次角度,而是每秒几千次,每天十几个小时,连续工作几个月。
位置误差不会突然出现。它会一点一点,把机器人推离昨天那个位置。
这也是为什么后来越来越多企业开始关注电感编码器。很多人觉得是因为22位,我反而觉得不是。
真正吸引工程师的,是希望上午九点看到的位置,下午三点还是同一把尺。
重复性,比分辨率更重要
如果只看芯片数据手册,很容易被各种参数吸引:14位、16位、20位、22位、24位。
数字越来越大,看起来产品也越来越先进。很多市场宣传也喜欢围绕这些数字做文章,好像位数越高,机器人就越精准。
但真正做过伺服控制的人,最后都会发现:
位数决定的是你能看多细,重复性决定的是你还能不能相信昨天那把尺。
这也是我越来越少问别人:“你的编码器多少位?”
我更喜欢问另外几个问题:冷机的时候,重复定位多少?连续运行四个小时以后,再测一次是多少?断电重新上电以后,第一圈位置偏多少?换另一台机器人,再跑一遍,是不是还是一样?
这几个问题,比参数页上的22位更接近工厂。
因为产线不关心你理论上能分成多少格。它只关心今天早上的第一台机器,和晚上最后一台机器,是不是还能装到同一个工装里。
宇树后来把双电感编码器写进下一代路线,我一直觉得,这比22位本身更值得关注。
因为它透露出来的是产品思路:不是追求更漂亮的数据,而是在解决同一个动作能不能跨时间、跨机器复现的问题。
电感方案最大的吸引力,并不是参数页多了一行数字。而是它天然没有霍尔或者TMR敏感元件带来的温漂问题。
上午九点和下午三点,读出来的还是同一把尺。这句话,比22位更值钱。
当然,这并不意味着磁编码器不好。工程上从来没有完美方案。
磁编码器成本低、体积小、装配方便,所以今天依然是人形机器人关节里最主流的方案。很多国产磁编码器也开始利用LUT查表补偿,把制造误差、磁钢偏心、安装误差尽可能消掉。
目的其实都一样:不是为了把参数页再提高一点,而是希望机器人少做逐台标定,让一百台机器表现得像同一台机器。
选择磁编码器,就接受一定的温漂管理。
选择光学编码器,就接受油污、振动和偏心。
选择电感编码器,就接受更复杂的PCB和成本。
没有免费的午餐,只有不同的工程权衡。
编码器只错一点,控制器会把它放大很多倍
位置反馈还有一个很“吃亏”的地方。
它自己可能只错一点。最后现场看到的,却可能是一整条轨迹都开始发抖。
很多人觉得控制就是PID。其实真正做控制以后会发现,PID只是最后一层。前面还有位置、速度、电流,以及整个反馈链路。
其中任何一个地方出现一点误差,都会一路往后传。
编码器角度晚一点,速度估计就晚一点。速度估计晚一点,位置环补偿就慢一点。位置环慢一点,电流环又开始追。
最后机械臂末端表现出来的,就是忽快忽慢,甚至轻微振荡。
很多客户看到这里,会直接说一句:“你们控制没调好。”
真正做开发的人第一反应却不是打开PID,而是先看编码器原始数据。
控制器最大的特点,就是它永远相信输入。如果输入错了,它会非常认真地把错误一直放大。
低速动作尤其容易暴露这个问题。因为速度本来就是角度差分算出来的。速度越低,噪声占比越高。
为了让机器人低速安静一点,大家都会加滤波。滤波加重了,群延迟又开始增加。
于是又出现一种很熟悉的现象:慢动作开始发抖,快动作开始跟不上。
很多人一直在调控制。真正的问题,却可能只是位置反馈链路没有处理好。
所以真正有经验的控制工程师,很少一上来就改PID。他会先看编码器,再看速度估计,最后才去碰控制参数。
因为顺序反了,很可能调一天都是白调。
展台不会告诉你的,还有一件事
还有一类问题,展台演示几乎永远不会暴露。
那就是断电。
机器人展会上,设备基本一直通电。即使关机,也可以重新标定。没人会在意昨天记住的位置今天还在不在。
工厂完全不同。每天早上第一件事,就是上电。如果昨天的位置账接不上,第一圈就可能错。
人形机器人关节普遍采用谐波减速器。电机要转很多圈,末端才移动一点。
如果只有单圈绝对位置,一断电,机器人马上就不知道自己到底转到了第几圈。
所以后来行业开始出现各种多圈方案:机械多圈、游标多圈、电子多圈。
它们做的其实都是同一件事。不是提高精度,而是把昨天那本位置账,今天继续接着记。
很多人第一次看到多圈功能,会觉得只是一个小特性。真正进工厂以后,它反而每天都会被验证。
因为每天第一次开机,就是对整套认圈逻辑最真实的一次考试。
我更愿意相信一张验收表
新华社那篇报道,说的是人形机器人正在从“道具”变成“生产力”。
我完全认同这个判断。只是站在编码器芯片工程师的角度,我理解的生产力,和很多人不太一样。
我不会先问它用了多大的模型,也不会先问它能不能连续翻跟头。
我更愿意看一张没人愿意拍照的验收表。
冷机重复定位。
热机重复定位。
断电重启后的第一圈。
不同机器之间的一致性。
把这些数据全部填出来,我才开始相信这台机器人准备好了。
真正进入工厂以后,没有观众,没有导演,没有重新拍一次的机会。
每天八点,机器人把手伸出去。下午五点,它还要伸到昨天那个位置。
明天继续,下个月继续,一年以后继续。
客户不会记住它第一次抓得有多漂亮。客户只会记住,它是不是每天都一样。
所谓生产力,不是机器人终于会动了。
而是终于有人敢相信,它明天还会这么动。
而位置反馈真正证明的,也不是机器人此刻在哪里。
它证明的是:今天的这台机器人,和昨天的那台机器人,仍然可以相信同一把尺。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。