客户说关节抖,国产编码器不能只回一句“我芯片没问题”:从瑞士机器人供应链看误差解释能力
首发于公众号「如是有为」 · 查看原文
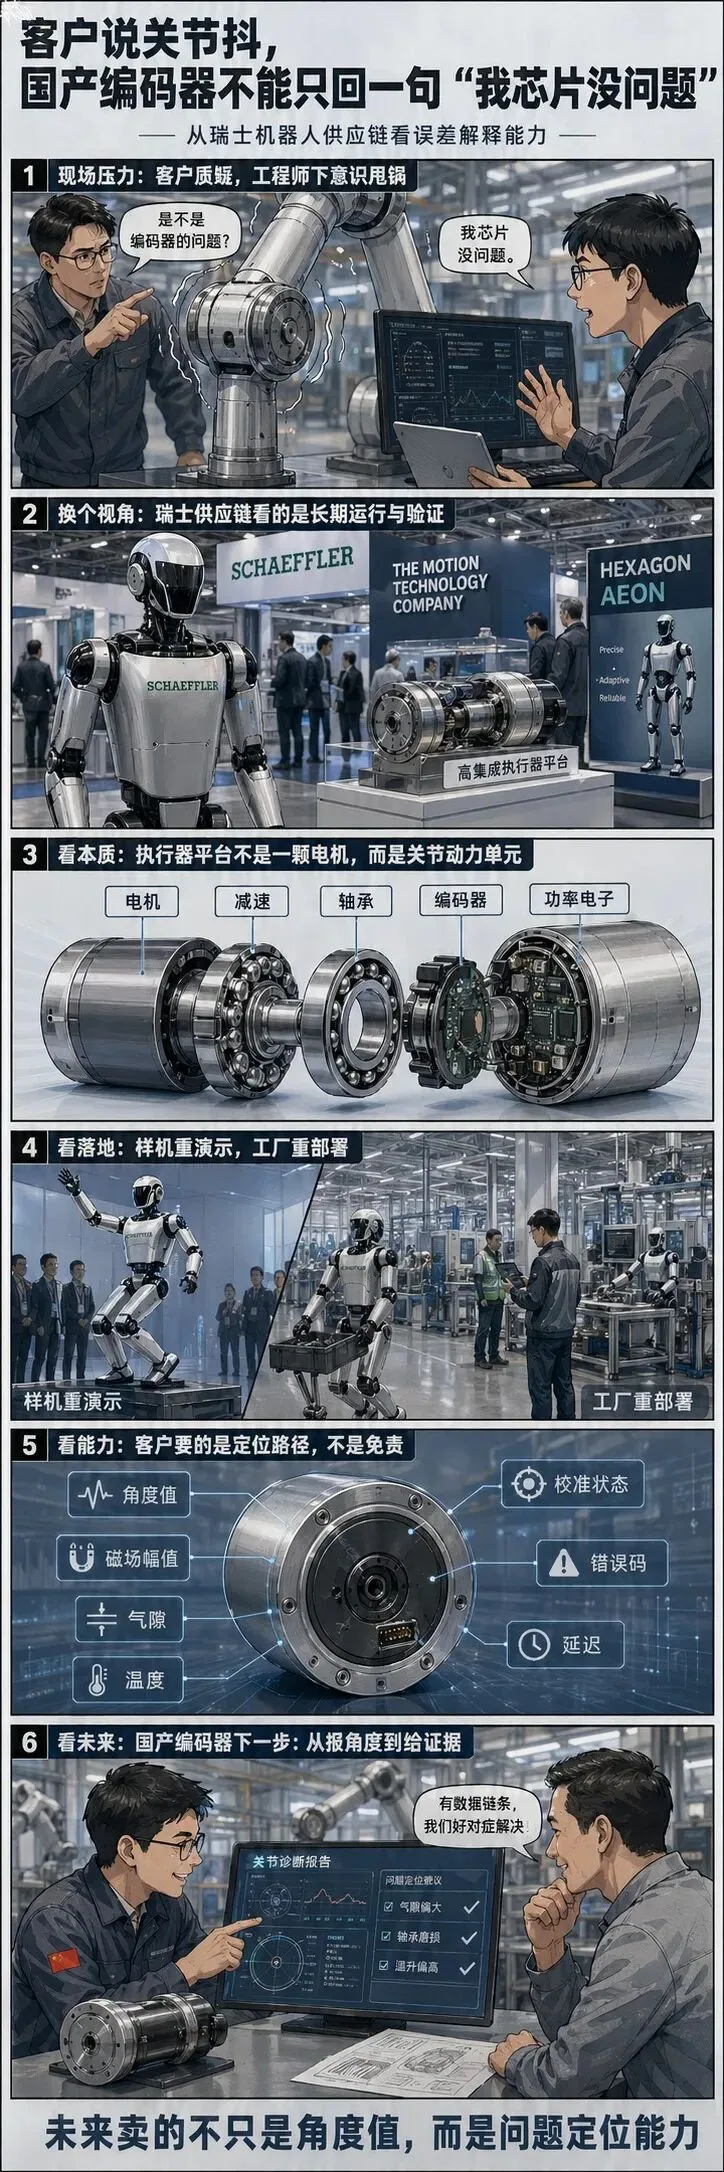
客户现场最难处理的一句话,不是“你这个编码器精度不够”。
而是:“我们关节现在抖,你们帮忙看一下,是不是编码器的问题?”
这句话一出来,供应商之间最熟悉的剧本就开始了。
芯片厂说,我芯片在标准磁场、标准气隙、标准温度下没问题。
模组厂说,我装配是按图纸来的。
电机厂说,我电机能转,电流环也没报错。
机器人厂说,我现在不想听你们互相解释,我只想知道这个关节为什么抖。
这才是编码器行业真正变难的地方。
过去编码器卖的是测量结果:多少位、多少精度、多少转速、多少接口。以后编码器还要多卖一样东西:责任接口。
所谓责任接口,不是法律意义上的谁背锅,而是工程意义上的谁能把问题定位出来。客户系统出了问题,编码器不能只输出一个角度值,还要输出足够多的状态信息,帮助客户判断:问题到底来自编码器,还是来自磁铁、气隙、轴承、减速器、温度、通信、滤波,或者控制参数。
“我芯片没问题”这句话,在样机阶段可能还能糊弄过去。到了机器人真正进工厂、进产线、进长期运行,这句话对客户就没什么用了。
客户需要的不是供应商证明自己清白。
客户需要的是有人把问题查出来。
瑞士供应链最值得看的,不是精密,而是责任边界
国内很多人一听瑞士工业,第一反应是钟表、精密加工、测量仪器。
这当然没错,但放到机器人供应链里,瑞士真正值得看的,不只是把零件做得多细,而是它习惯把数据、误差、验证和责任边界定义得很清楚。
Hexagon (海克斯康) 就是一个典型例子。它长期做测量技术、传感器、三维空间数据、工业软件和自动化,现在把这些能力延伸到机器人。Hexagon Robotics 推出的 AEON 人形机器人,公开介绍里强调的是传感器融合、空间智能、物理 AI 和工业场景,而不是单纯做一个会摆姿势的机器人。
这和很多热闹的机器人宣传完全不是一个节奏。
普通宣传喜欢讲动作像不像人、走得稳不稳、视频好不好看、价格能不能打下来。
瑞士和欧洲工业体系更喜欢问另一组问题:
这个东西进工厂以后,三个月后抖了怎么办?
半年后漂了怎么办?
一年后报警了怎么办?
现场工程师能不能知道是哪一层出了问题?
数据能不能回放?
状态能不能追溯?
供应商之间的责任边界能不能拆清楚?
这才是国产编码器公司应该紧张的地方。
因为在这套体系里,编码器不再只是一个角度传感器,而是反馈链条上的一个责任接口。
Schaeffler 和 Hexagon 这组动作,讲的不是样机,是工厂部署
Schaeffler(舍弗勒集团)对国内编码器读者来说,可能没有特斯拉、小米、宇树那么有点击感。但它在工业供应链里的位置很硬。
它不是一家突然蹭人形机器人热度的公司,而是长期做轴承、传动、电驱、工业运动系统的老牌运动技术供应商。换句话说,Schaeffler 最熟悉的不是“机器人视频怎么好看”,而是一个运动部件长期转、长期受力、长期发热、长期磨损之后,系统还能不能稳定工作。
所以它这次拿出来的“高集成执行器平台”,不能简单理解成一颗电机。
对机器人关节来说,执行器平台更接近一个完整的关节动力单元。它把原来分散在不同供应商手里的东西压到一起:伺服电机负责出力,减速机构负责增扭,轴承负责承载和约束运动,编码器负责反馈位置,功率电子负责驱动电机,结构和热设计负责让这些东西在小空间里长期运行。
也就是说,它不是“电机旁边挂一个编码器”,也不是“减速器后面再找地方装个传感器”,而是从一开始就把电机、减速、轴承、编码器、功率电子放在同一个关节模块里定义。
这件事对编码器很关键。
因为编码器一旦被塞进这种平台里,它就不再是一个独立器件。它的安装位置、气隙窗口、磁路环境、温度条件、线束路径、电磁干扰、滤波延迟,都会被整个执行器结构一起决定。
过去客户买电机、买减速器、买编码器,然后自己集成。出了问题,大家还能各说各话。
现在执行器平台商交付的是一个更完整的关节动力单元。客户不再只问某颗编码器“多少位、多少精度”,而是问这个执行器整体为什么抖、为什么漂、为什么正反转不一致、为什么温升以后状态变差。
这就是平台化真正改变的地方:
它改变的不是某一个零件,而是把编码器从独立器件拖进了执行器系统责任链。
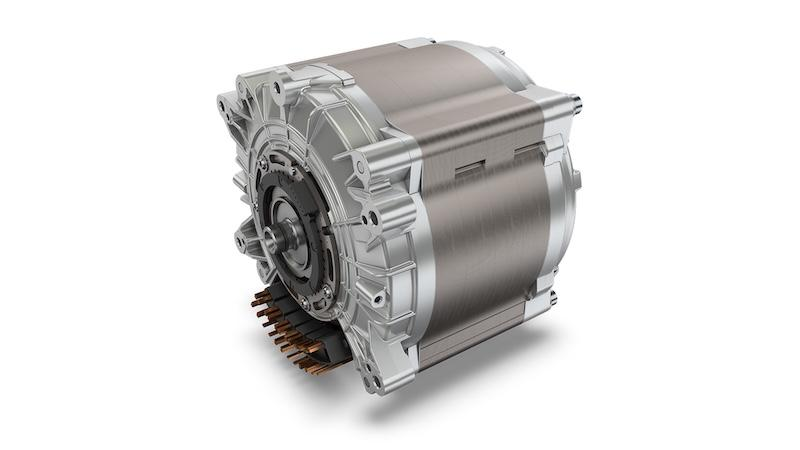
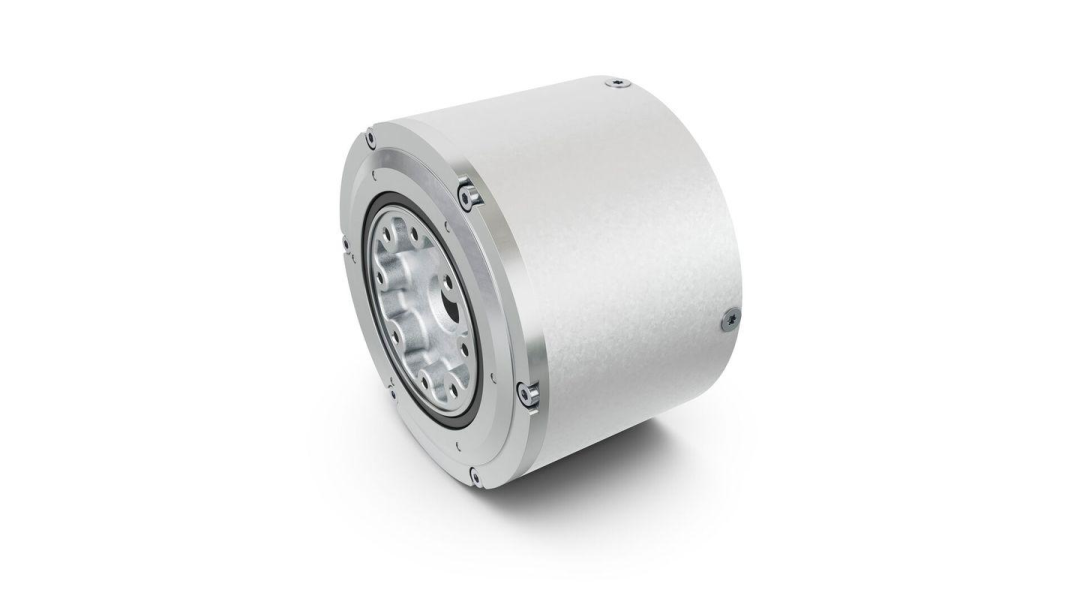
2026 年 4 月,Schaeffler 的人形机器人高集成执行器平台获得 Hannover Messe 的 Hermes Award。相关资料提到,这个平台面向人形机器人关节,包含高效伺服电机、集成功率电子和编码器,并可根据需求配置不同齿轮方案。
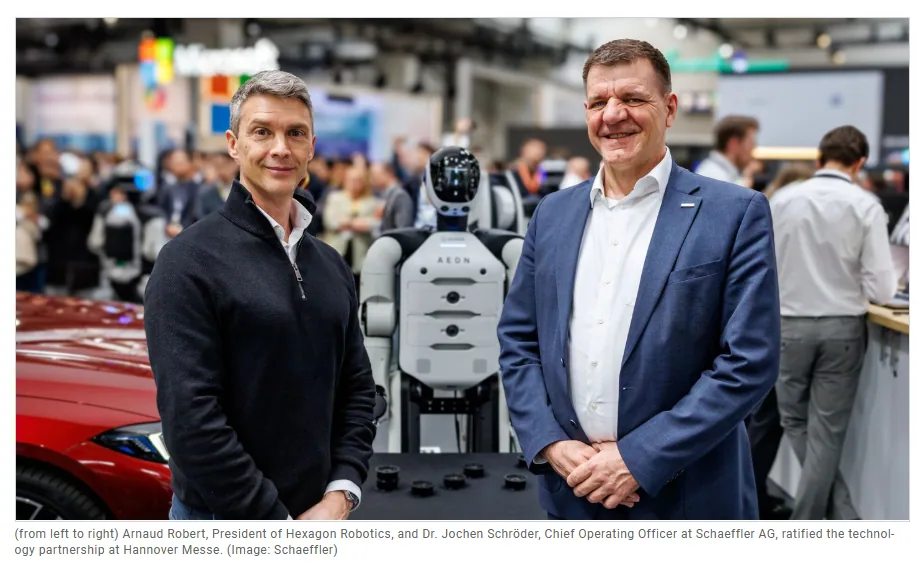
两天后,Schaeffler 又和 Hexagon Robotics 宣布合作。Hexagon 公告里写得很直接:在成功试点后,Schaeffler 计划在未来 7 年内,在其全球工厂网络中部署至少 1000 台 AEON 人形机器人。这项合作覆盖 humanoid robots 的关键部件开发、rotary actuators 供应,以及 AEON humanoids 导入全球生产网络。
这几条信息放在一起看,重点不是“欧洲公司也开始做人形机器人了”。
重点是:它从一开始就把执行器、机器人和工厂部署放在同一个句子里。
这和做一台 demo 机器完全不是一回事。
demo 机器最重要的是能不能动、能不能拍视频、能不能拿融资。
工厂部署最重要的是能不能长期运行、能不能维护、能不能诊断、能不能追责。
一旦进入这个阶段,编码器输出的角度值就不是孤立数据,而会变成质量记录、故障诊断、售后分析的一部分。
这时候,角度值本身不够。
角度值背后的状态信息、误差来源、校准记录和异常证据,才真正开始变值钱。
关节抖的时候,客户要的不是免责,而是定位路径
编码器公司最容易犯的错误,就是把“芯片没问题”当成最终答案。
这句话从供应商角度看很合理。
芯片在实验室测过,INL 合格,噪声合格,接口合格,温度范围合格。客户现场抖起来,当然不一定是芯片问题。
但客户不这么看。
客户买的是一个能工作的关节,不是几份互相免责的 datasheet。
关节抖动可能来自很多地方:
磁铁偏心,一圈误差会带周期性;
气隙变化,信号幅度和线性度都会受影响;
轴承预紧变化,转子实际运动路径会变;
减速器回差,正转和反转天然不是同一条路径;
温度上来,磁体、封装、模拟前端、机械尺寸都可能漂;
电机电流噪声,可能通过供电、地弹、EMI 进入信号链;
滤波策略太重,角度值会变“旧”;
接口读取时序不稳,控制器拿到的就不是它以为的那个时刻的位置;
控制环参数没调好,也会把小误差放大成明显抖动。
这里面有些是编码器问题,有些不是。
但客户不会接受一句“不是我的问题”。
客户真正想要的是一条定位路径:先看哪个状态,再排除哪个因素,再判断是否需要换结构、改磁铁、调气隙、改滤波、换参数、查通信,还是重做校准。
这就是责任接口的价值。
一个只输出角度值的编码器,只能被动挨问。
一个能输出磁场幅值、信号质量、温度状态、校准状态、错误码、延迟信息、异常记录的编码器,才开始具备解释能力。
它不是在替自己辩解。
它是在帮客户缩短排查时间。
高集成执行器会把编码器逼到更差的环境里
Schaeffler 这类高集成执行器平台,对编码器行业真正有压力的地方,不是名字大,也不是奖项漂亮。
而是结构趋势。
执行器越集成,编码器越没有舒服的工作环境。
过去很多编码器方案,靠的是机械余量。
空间大一点,气隙可以调。
结构厚一点,热源离得远。
磁铁偏一点,还能靠支架修。
干扰大一点,还能改线束、换布局、加屏蔽。
客户不满意,还能重新找零位、重新装一次。
高集成执行器不是这样。
电机、轴承、转子、减速器、编码器、功率电子被压在更小的体积里。磁场环境更复杂,热密度更高,铁磁件更近,机械变形更直接,留给编码器“靠安装调一调”的空间越来越少。
这时候,编码器公司不能再假设自己生活在一个干净、宽松、理想的磁场环境里。
客户会开始问更具体的问题:
磁场幅值是否正常?
气隙是不是偏离了推荐窗口?
信号有没有饱和?
温度是否进入风险区?
校准表有没有启用?
零位有没有被改写?
滤波模式会不会影响动态响应?
这次错误到底是通信错误、信号错误,还是算法边界错误?
这些问题看起来不如“24 位”性感,但它们会决定客户现场能不能快速定位问题。国产编码器下一步真正要补的,不是把参数表写得更猛,而是把这些责任字段补齐。
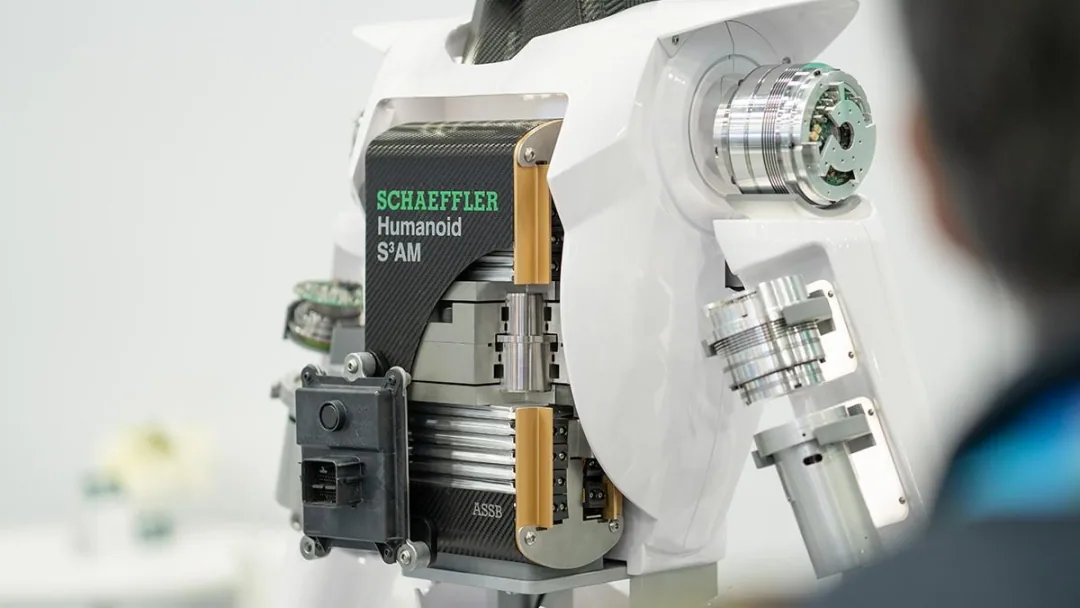
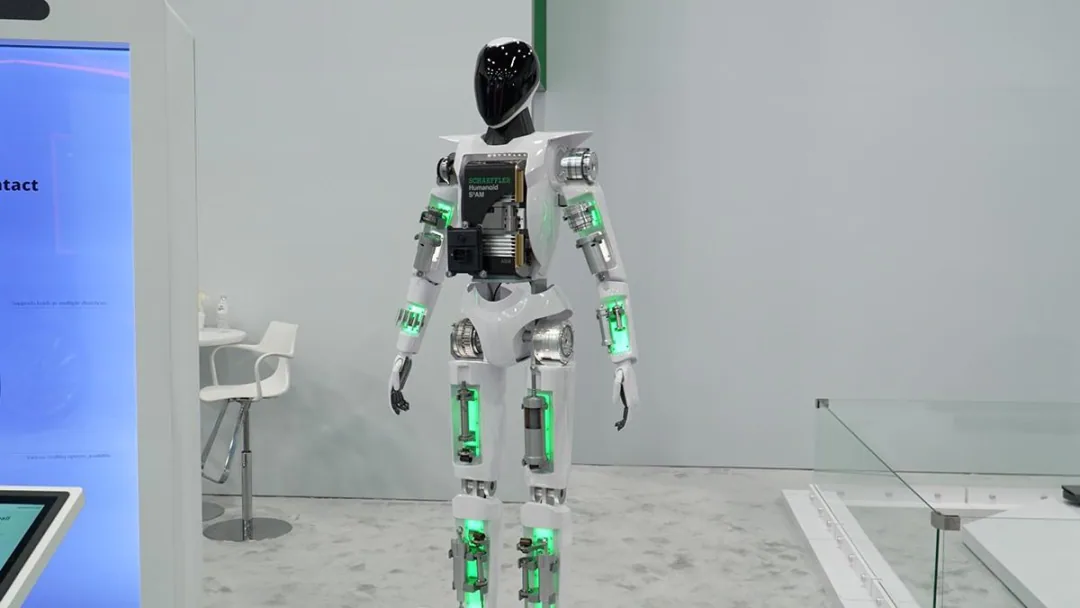
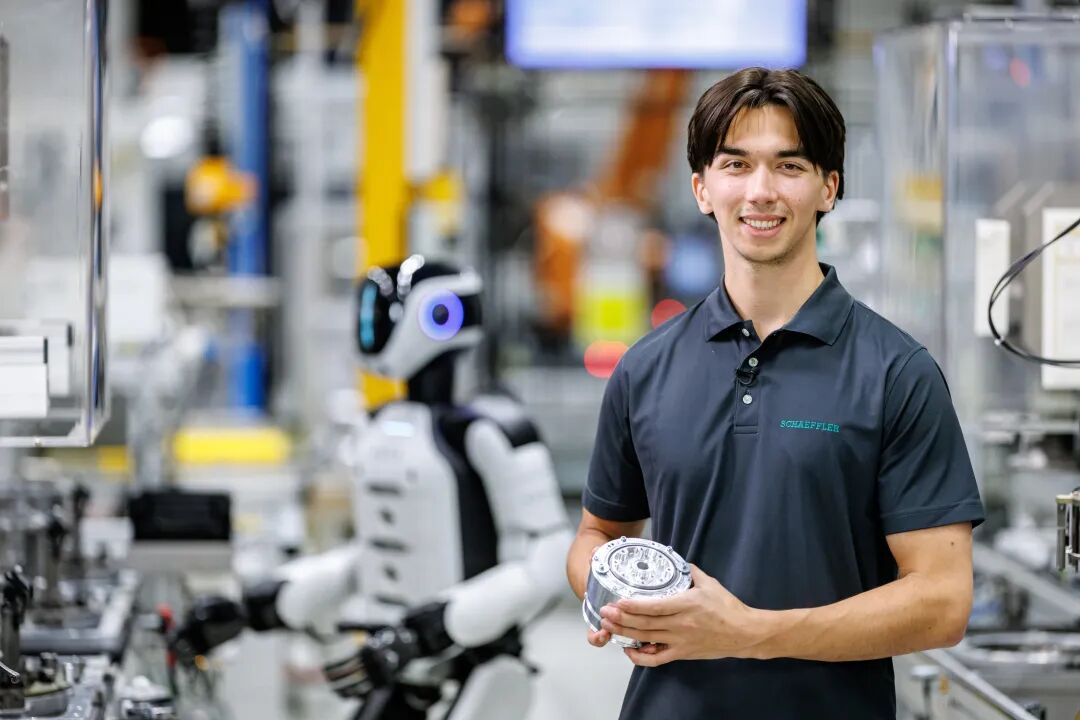
(Schaeffler 在 CES 展示的人形机器人局部/整机照片,可以看到胸腔和关节位置有较强的模块化展示意味,适合说明“它不是单个零件,而是在展示整套 humanoid motion technology”。)
Pin-to-Pin 替代最难的不是脚位,而是验证责任
国产编码器公司很关心替代进口,这个方向当然要做。
但很多人把 Pin-to-Pin 想得太简单。
脚位一样,只是替代的第一步。
客户真正担心的不是焊上去能不能读数,而是换上去以后,原来的验证报告还算不算数。
一个编码器接进系统,不只有 VCC、GND、CLK、DATA。
还有上电时间、默认寄存器、零位配置、CRC 规则、错误状态、报警边界、滤波模式、延迟特性、掉电保存、校准流程、异常恢复。
这些东西只要有一个和原器件不同,客户就可能要重跑验证。
所以客户表面上问的是:
- “你能不能替代这个型号?”
客户心里真正想的是:
- “我换了你以后,会不会多出一堆验证工作?”
这就是为什么国产编码器不能只拿参数表打仗。
你要给客户一整套可验证的替代路径:
哪些状态等价;
哪些状态不等价;
哪些误差能靠校准补;
哪些必须靠结构改;
什么情况下报警;
什么情况下继续输出但降低可信度;
延迟是多少;
滤波怎么影响动态控制;
客户如何复现问题;
FAE 现场第一步该看什么。
这套东西没有“更高位数”好宣传,但客户真的需要。
尤其是机器人、伺服和高集成执行器客户,他们怕的不是多看一份 datasheet,而是换完以后系统问题没人能解释。
未来编码器公司卖的不是“清白”,而是问题定位能力
“我芯片没问题”这句话最大的问题,不是态度不好。
而是它对客户没用。
客户不是来听供应商证明自己清白的。客户关心的是停机时间、调试时间、验证成本、售后责任和量产一致性。
一个只会说“我芯片没问题”的编码器公司,本质上是在和客户争责任。
一个能拿出状态记录、误差特征、安装判断、温度曲线、信号质量和复现路径的编码器公司,是在帮客户缩短停机时间。
这两者的价格不会一样。
国产编码器过去最擅长的是把东西做出来:脚位兼容、接口兼容、参数追平、价格更好。
这条路还要继续走。
但下一步真正拉开差距的,是能不能把编码器做成客户故障定位链条里的一个可靠节点。
不是只给客户一个角度值。
而是给客户一组可解释的信息:
这个角度值现在可信度如何;
它处在什么温度下;
磁场是否稳定;
气隙是否可能异常;
通信是否发生过错误;
校准状态是否有效;
当前滤波模式会不会引入明显动态延迟;
上一次异常发生在什么条件下;
这类误差更像安装问题、磁路问题,还是编码器信号链问题。
这些信息单独看都很朴素。
但在客户现场,每一项都能少耗几个小时。
瑞士机器人供应链给国产编码器的提醒,是把角度值做成责任接口
Schaeffler 和 Hexagon 这组动作,不需要被神化。
它不是说欧洲公司突然要统治人形机器人,也不是说瑞士供应链一定比中国供应链更强。
中国供应链有自己的优势:反应快,试错快,集成快,成本压得快,客户需求改得快。
瑞士和欧洲工业体系的优势在另一边:验证慢,边界清楚,长期可靠性意识强,数据追溯习惯重,责任拆得细。
机器人真正进入工厂以后,这两种能力都会变重要。
对国产编码器公司来说,最值得看的不是 Schaeffler 这个名字,也不是 Hexagon 这条新闻,而是它背后的工业逻辑:
一个角度值,不只是控制器要用的数字,它也是系统出了问题以后可以追溯、可以诊断、可以解释的证据。
客户说关节抖,国产编码器不能只回一句“我芯片没问题”。
因为这句话只是在划责任,不是在解决问题。
未来编码器的价值,会从“测得准”继续往“能定位问题”迁移。谁能把角度、状态、质量、异常和校准记录一起交给客户,谁就更接近系统核心。
国产编码器下一轮要补的,不只是精度指标,而是成为客户故障定位链条里那个说得清、查得到、扛得住的反馈接口。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。