关节成本终于打下来了,但人形机器人的真正暗坑,才刚轮到编码器
首发于公众号「如是有为」 · 查看原文
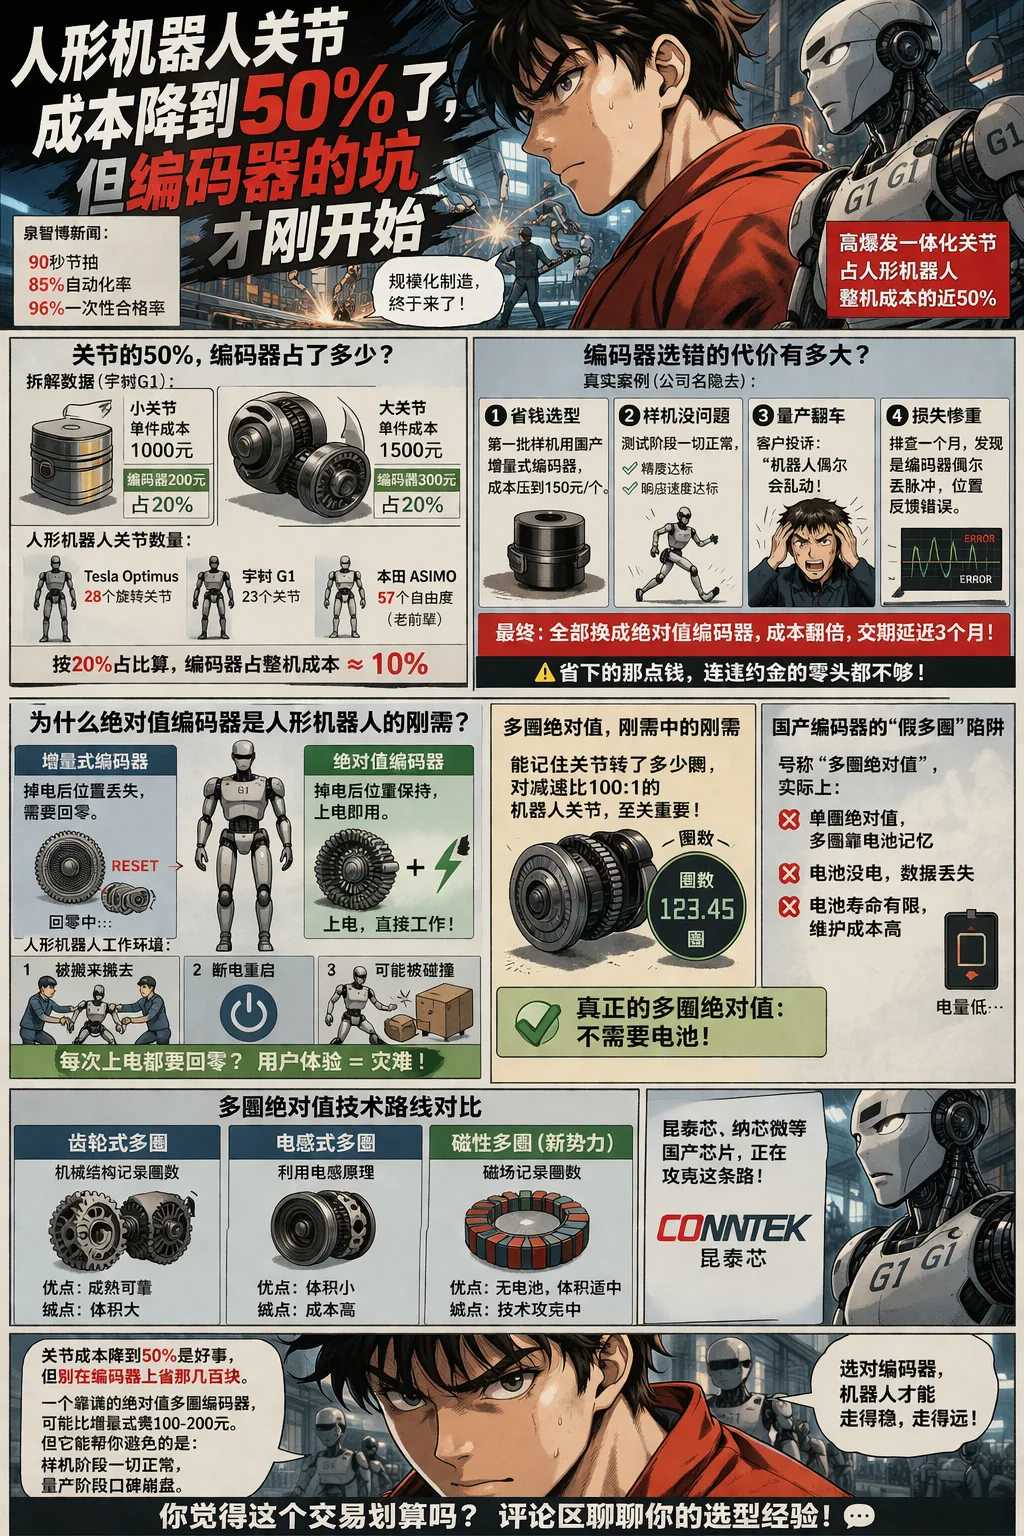
昨天看到泉智博那条新闻,最扎眼的不是90秒节拍,也不是85%自动化率,更不是96%一次性合格率。
真正值得盯住的,是另一句话:高爆发一体化关节,占到人形机器人整机成本的近50%。
这句话的意思很简单。过去大家总在谈“大脑”、谈模型、谈灵巧手,谈得热火朝天,可真正决定一台机器人能不能稳定走路、抬手、抓取、反复工作不出事故的,很多时候不是那些最热闹的部分,而是关节。关节就是人形机器人的肌肉和骨骼连接处,是整机最重、最贵、最容易出问题、也最难规模化制造的地方。
现在关节成本开始被打下来,当然是好事。这说明人形机器人终于不只是实验室里的展示品,而是开始有一点制造业产品的味道了。
但问题也恰恰从这里开始。
因为当关节开始进入规模化,很多原来还能靠人工调试、样机容错、工程师盯场掩盖的问题,会被一下子放大。而编码器,就是其中最容易被低估、最后又最容易反咬一口的那个坑。
看起来只占10%,出事时却能拖垮整机
单看账面,编码器不算最贵。
按常见拆解口径,小关节单件成本大约一千元,编码器两百元左右;大关节单件成本一千五百元左右,编码器三百元左右。大致算下来,编码器在单个关节里的占比差不多就是20%。
如果再往整机上折算,人形机器人有二十多个到几十个关节不等,编码器在整机里的成本占比,大概也就是10%上下。
这个数字很容易让人产生错觉:才10%,不是关键矛盾。
恰恰相反。
因为很多零件贵,只是贵在采购表上。编码器这种东西,真正可怕的地方不是它值多少钱,而是它一旦选错,带来的后果根本不是“损失一个器件的钱”,而是整台机器的动作逻辑、反馈链路、控制稳定性都会跟着一起出问题。
换句话说,编码器花的钱也许不算最多,但它牵连出来的系统代价,往往是最狠的。
样机阶段风平浪静,量产阶段才是真正的审判
很多做硬件的人都知道,样机最会骗人。
实验室里几台机器,线束最规整,装配最仔细,调试最到位,工程师天天盯着,温度、冲击、搬运、误操作这些乱七八糟的变量都还没真正上来。在这种环境下,很多方案都显得“能用”,很多便宜料也会让人产生一种危险的幻觉:够了,没问题了,可以量产了。
编码器特别容易让人掉进这个坑。
因为样机阶段,增量式编码器可能精度也达标,响应速度也没问题,闭环看起来也正常,成本还明显便宜一截。对预算紧、交期急、融资压力大的团队来说,这种诱惑非常大。省下来的不是几十块,是每个关节一百多块,几十个关节一乘,账面上马上就好看了。
可一旦真正开始出货,场景就变了。
客户会断电重启,会搬运机器人,会磕碰关节,会在并不理想的工况下长时间运行。到那时,原来样机阶段看不出来的问题,会以最难看的方式暴露出来:偶发丢脉冲、位置反馈错乱、动作漂移、关节回零异常,甚至出现“机器人偶尔乱动”这种最致命的投诉。
到了这一步,已经不是换一个器件那么简单了。
你要返工,要停线,要重测,要重新适配控制算法,要改整机验证流程,要跟客户解释,要承担延期,要吞掉口碑损失。前面省下来的那点编码器成本,最后可能连一个月返修和违约的零头都不够。
这才是编码器最阴险的地方:它在BOM里看着不吓人,在事故里却能直接把利润和信誉一起吃掉。
人形机器人为什么天然更偏向绝对值编码器
这个问题,很多人不是不懂,而是总想拖一拖。
增量式编码器的逻辑很简单,它告诉你“动了多少”,但掉电之后,它自己不记得原来在哪。重新上电,通常还得回零,得重新找参考点。工业设备里,这不是不能接受,很多固定工位、固定流程的设备都这么干了很多年。
可人形机器人不是一台老老实实焊在地上的机床。
它会被推着走,会被抱起来,会在断电状态下被搬来搬去,会被用户碰,会摔,会在复杂环境里被打断任务。这样的机器,如果每次上电都要先找零点、确认姿态、再慢慢恢复状态,体验会很差,风险也会非常大。
更关键的是,人形机器人的关节很多都带减速器,而且减速比还不低。电机转很多圈,输出端才转一点点。你只知道“这一圈之内的位置”是远远不够的,你还得知道到底转了多少圈。少算一圈、多算一圈,最后反映到机械动作上,可能就是完全错误的位置判断。
所以对人形机器人来说,绝对值编码器不是“更高级的选配”,而是在很多关键关节上越来越接近刚需。
它的意义不是纸面参数更漂亮,而是让系统在断电、重启、搬运、碰撞之后,依然知道自己在哪。
这件事,放在机器人身上,值钱得很。
真多圈和假多圈,差的不是一个营销词
现在行业里还有一个很容易混淆的地方,就是“多圈绝对值”这四个字。
有些方案看起来也叫多圈,宣传材料上也写得很像回事,但拆开一看,本质其实是单圈绝对值加外部记忆。平时靠电池或者储能单元把圈数记下来,正常工作时没问题,可一旦电池衰减、掉电异常、维护不到位,多圈信息就可能出错,或者直接丢掉。
这类方案不能说完全不能用,但它和大家直觉里理解的“真正可靠的多圈绝对值”,根本不是一回事。
真正让人形机器人团队放心的,是那种不依赖电池、不靠脆弱记忆链条硬撑、在断电之后依然能把圈数关系保存下来的方案。因为机器人不是一个摆在柜台里半年不动的设备,它是高动态、高冲击、强交互的东西。只要系统里有一个需要周期性维护、又可能悄悄退化的环节,后面就迟早会有人为此买单。
所以多圈编码器的竞争,表面上是在比精度、比尺寸、比成本,实际上是在比谁更像工业品,谁更适合长期、大规模、低维护地活在真实世界里。
真正该抠成本的地方,不该是编码器
人形机器人进入规模化制造之后,成本压力一定会越来越大,这点没什么可回避的。谁都想把关节做便宜,谁都想把整机打到一个更能出货的价位上。问题不在于能不能降本,而在于降本该降在哪里。
有些地方降本,是成熟化。
有些地方降本,是给未来埋雷。
编码器就很容易属于后者。
因为它不光是一个零件,它还是整个运动控制闭环里最基础的感知入口。入口一旦不稳,后面的控制算法再漂亮、驱动器再高级、结构件再扎实,都会被拖着一起掉链子。
真正成熟的团队,最后都会明白一个道理:不是所有零件都值得用“够用就行”的逻辑去做决策。对那些一旦失效就会产生系统性后果的部件,选型标准必须比采购价更高。
人形机器人现在最怕的,不是成本高,而是行业还没真正放量,就先被大量“不稳定但便宜”的方案把口碑做坏了。样机阶段大家都能表演,量产阶段才见真章。到了那时候,能活下来的,往往不是纸面上最便宜的方案,而是那些看起来贵一点、但在真实世界里更少出事的方案。
关节成本降到50%,说明行业终于开始像制造业了。
可编码器这门课,现在才算真正开考。
谁还把它当成关节里一个“差不多就行的小件”,后面大概率要交一次很贵的学费。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。