威世集团这颗1万转感应式编码器,200微秒里转子已经走了12度
首发于公众号「如是有为」 · 查看原文
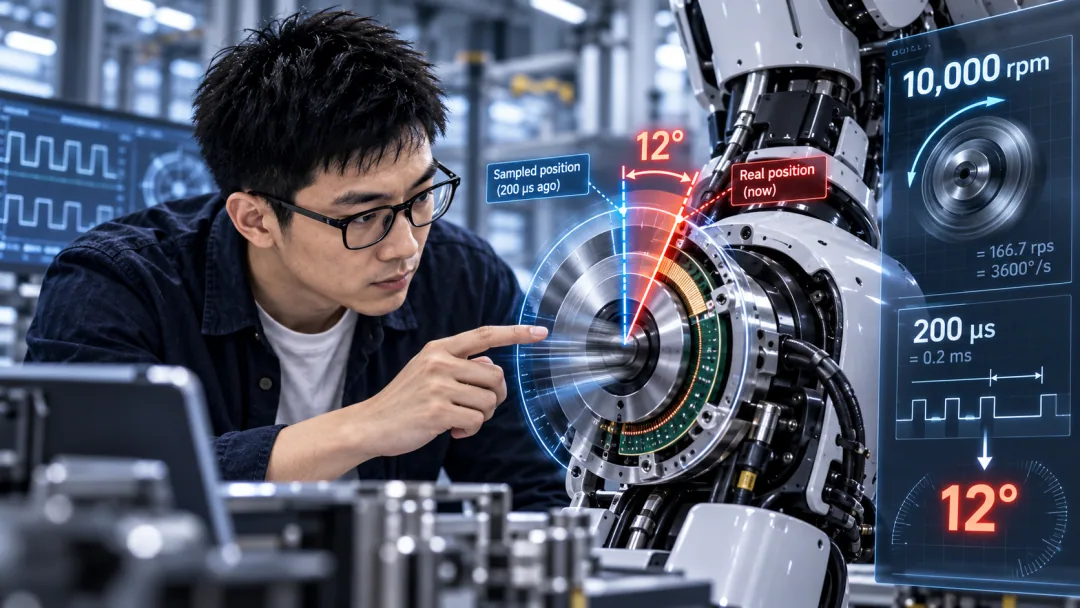
同一个 datasheet 里,10,000 rpm、200 μs、4.6 kHz 和 16 bit 都是真的。真正的问题,是你有没有把它们放到同一条时间轴上。
9 月 8 日,威世集团(Vishay)发布了一颗新的感应式绝对编码器 RAIK045I MP:45 mm、16 bit、最高 10,000 rpm,专门强调靠近电机时不怕外部磁场。
这几个数字放在一起,确实很漂亮。
但我把 datasheet 往下看到 Data latency time:Typ. 200 μs,第一反应不是“这颗编码器慢”,而是:10,000 rpm 和 200 μs 同时成立的时候,轴已经转出去多少度了?
先把三个数摆在一起
10,000 rpm → 200 μs → 约 12°
1 万转,不等于你每一刻都知道它在哪里
10,000 rpm 换算成每秒转数:
10,000 ÷ 60 = 166.7 rps
也就是每秒大约 166.7 圈。
如果编码器从物理位置被采到,到数字角度真正可以被系统使用,中间典型延迟是 200 μs,那么这段时间里转子走过:
360° × 166.7 × 200 × 10−6 ≈ 12°
12°。
这不是说这颗编码器有 12° 的测量误差。匀速条件下,如果控制器知道这段延迟,完全可以做角度前推补偿。
真正麻烦的是另一件事:
你读到的角度可以很准,但它描述的是 200 μs 以前的转子。
很多编码器选型表喜欢把“最高转速”和“精度”摆在一起。可到了伺服环里,还得多看一根轴:时间。
位置对不对是一回事,这个位置属于什么时候,是另一回事。
更有意思的是 4.6 kHz
RAIK045I MP 的规格里还有一个数字:refresh rate 4.6 kHz;同时给出的最大采样率是 30 kHz。
4.6 kHz 意味着内部位置结果大约每隔:
1 ÷ 4,600 ≈ 217 μs
更新一次。
如果还是按 10,000 rpm 算,一次刷新周期里机械轴已经走过:
360° × 166.7 × 217 × 10−6 ≈ 13°
又是十几度。
这里特别容易产生一个误解:既然分辨率有 65,536 个位置,单个 LSB 只有大约 0.0055°,那高速时角度应该也非常“细”。
数学上没错。但控制系统看到的不是一把无限连续的尺子,而是一串带时间归属的离散测量结果。
高速状态下,空间分辨率极细,并不会自动换来时间分辨率极细。
同一颗编码器,四个维度同时看
16 bit:空间刻度很细
0.35°:绝对准确度是另一回事
4.6 kHz:内部角度更新有节拍
200 μs:数据到系统手里已经“有年龄”
这颗产品真正卖的,并不是高速伺服
反过来看,就能理解威世为什么把它定义成 medium precision position sensor。
它在 25°C 下给出的绝对准确度指标是至少 10 bit,也就是 0.35°,典型值 0.22°;重复性则做到至少 14 bit。供电 5 V 时电流不超过 12 mA,转子约 4.3 g,整个结构直径 45 mm、厚度约 6.6 mm。
这组参数拼起来以后,产品画像其实已经很清楚。
它不是在和那些十几微秒甚至更低延迟的高速电机反馈编码器硬碰硬。
它解决的是另一类麻烦:电机旁边磁场很乱,磁编码器不好放;环境里有灰尘、油污、振动,光学方案又嫌娇气;机械上还希望中空、薄、轻;最终位置最好还能稳定重复回来。
在这种系统里,抗外磁、机械容差、重复定位和成本,可能比“控制环里每几十微秒拿一个新角度”更值钱。
所以看到“最高 10,000 rpm”,不能直接把它翻译成“适合 10,000 rpm 高速伺服”。
这两句话根本不是一回事。
最高转速首先是“它能跑到这里”,不是“控制性能完全不变”
编码器 datasheet 里的 Maximum rotation speed,很容易被系统工程师下意识理解成:“这个速度下我照样可以正常闭环。”
但更严谨的理解应该是:至少从编码器自身允许的机械和测量工作范围看,它可以运行到这里。
至于到了这个转速,角度数据有多旧、速度突然变化时补偿误差多大、位置环允许多少相位滞后、SPI 读完以后 MCU 和任务调度又增加多少延迟,这已经不是“10,000 rpm”一个参数能够回答的。
机器人关节尤其容易把这个问题放大:电机、驱动和编码器塞在很紧的空间里,磁场、温升、尺寸都在逼着方案妥协。
最后拼的不是谁的原理更高级,而是整条反馈链:
真实位置发生 → 传感器获得信号 → 内部解算 → 数据更新 → 接口传输 → MCU 读取 → 控制器使用
只盯第一段的角度精度,后面全部不算,最后就会出现一种很典型的现场现象:
静态测得漂漂亮亮,电机一高速动态就开始不对。
而且你拿示波器看角度值,还未必觉得它“错”。
它只是晚了。
到了控制环里,200 μs 才开始真正变贵
所以这颗器件真正该怎么评估,不能停在 datasheet 第一页。
最先要弄清楚的是,200 μs 到底定义了哪一段时间:是模拟前端完成采样到内部角度寄存器更新,还是一直算到 SPI 上真的能读到这个新角度?这两种定义,对系统工程师来说完全不是一回事。
接着还有 4.6 kHz。
SPI 可以跑得很快,但 SPI 快,不代表角度更新得快。内部位置如果每隔约 217 μs 才刷新一次,主控在中间连续读十遍,很可能只是把同一个位置结果搬了十遍。
这在低速定位里甚至没有任何问题。可一旦放进高速电机,问题就变成了另一种形态:不是角度值够不够细,而是这个角度已经几岁了。
更麻烦的是,实际系统里的延迟还不会只有编码器这一项。
编码器内部 200 μs,接口再走一段,MCU 任务调度再等一段,控制算法拿到数据时又过去一段。每一段单独看都不吓人,最后叠起来,控制器用的已经不是“当前位置”,而是一张几百微秒以前的照片。
所以高速应用里,我更愿意先做一件很土的事:
把最大实际转速代进去,把 datasheet 给出的典型延迟、最大延迟、刷新周期全部换算成机械角。
先看看转子在这段时间里到底走了多少。
如果已经是几度、十几度,再去讨论那 16 bit 到底有多细,顺序就反了。
威世集团这颗 RAIK045I MP 我反而觉得挺有意思。
它把感应式编码器的产品边界做得很直白:抗外磁、薄、轻、能到 1 万转,同时也把 200 μs、4.6 kHz 和 0.35°这些数字老老实实写在那里。
问题只在于,我们以前太习惯横着读 datasheet:分辨率一栏、精度一栏、最高转速一栏。
真正做控制的人,还得把它竖起来读一次。
因为位置传感器最终输出的不只是一个角度。
它输出的是
某一个时刻的角度。
公开资料
威世集团 Vishay · RAIK045I MP 产品新闻与数据手册

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。